Материал: lect11_m4_vt_vt_cos_
Лекция 11.
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Сигнал S nT h vT |
F 1 F |
|
|
|
S nT |
F |
Д |
h vT |
|
||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Д |
Д |
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
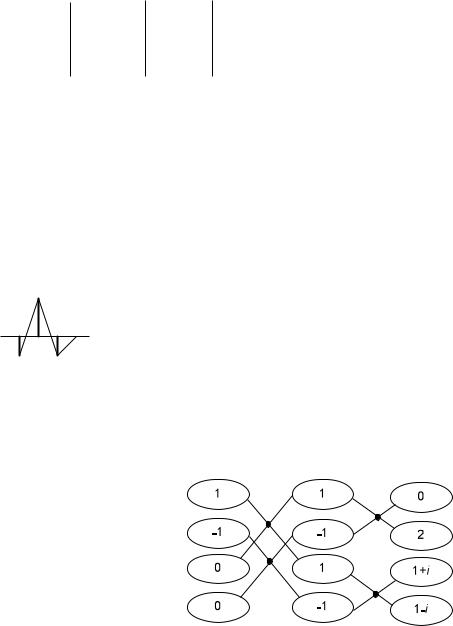
S nT 1 1 0 0 |
|
|
|
|
|
|
|
|
|
|
S m |
|
|
|
|
|
|
|
|
H |
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
h vT 1 10 0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
S m |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
m 0 |
|
|
|
m 1 |
|
|
|
m 2 |
|
|
m 3 |
|
|
|
|
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
0 |
1 |
|
|
0 |
|
|
|
|
|
|
|
|
|
|
0 |
|
1 |
|
|
|
|
0 |
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
S 0 0 |
S 1 1 i |
S 2 2 |
|
S 0 1 i |
|
|
|||||||||||||||||||||||||||||||
H |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
0 |
|
|
|
1 |
|
|
|
2 |
|
|
|
3 |
|
|
|
|
||||||||||||||||||||
1 |
|
|
|
0 |
|
|
|
|
|
0 |
0 |
|
|
|
|
|
|
|
|
|
|
0 |
|
1 |
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
1 |
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
H 0 0 H 0 1 iH 2 2H 1 1 i
Произведение: 0,0 0
1,1 2i
2,2 4
3,3 2i
n 0 |
|
|
|
n 1 |
|
|
n 2 |
|
|
|
n 3 |
|
|
||||||||||||||
|
|
|
|
|
|
||||||||||||||||||||||
|
|
|
|||||||||||||||||||||||||
|
2 |
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
4 |
|
|
|
|
|
|
|
|
2 |
4 |
|
4 |
|
|
|
|
|
|
2 |
|
|
|
|
4 |
|||
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
2 |
|
|
|
|
|
|
|
|
|
4 |
|
|
2 |
|
|
|
|
|
|
|
|
||||||
4 |
|
|
|
2 |
|
|
|
|
|
1 |
|
0 |
|
|
|||||||||||||
1 |
|
|
|
|
|
|
|||||||||||||||||||||
|
|
4 |
|
|
|
||||||||||||||||||||||
4 |
|
|
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
При сжатии сигнала с помощью согласованного фильтра во временной области в качестве ОФ берется сигнал без 0 и fдоп , комплексно сопряженный.
При сжатии сигнала в частотной области опорная функция отображается зеркально и превращается в импульсную характеристику.
Реализация СФ в частотной области с помощью БПФ и ОБПФ.
S nT
W 1
© Дорошенко Е., Подкопаев И. |
1 |
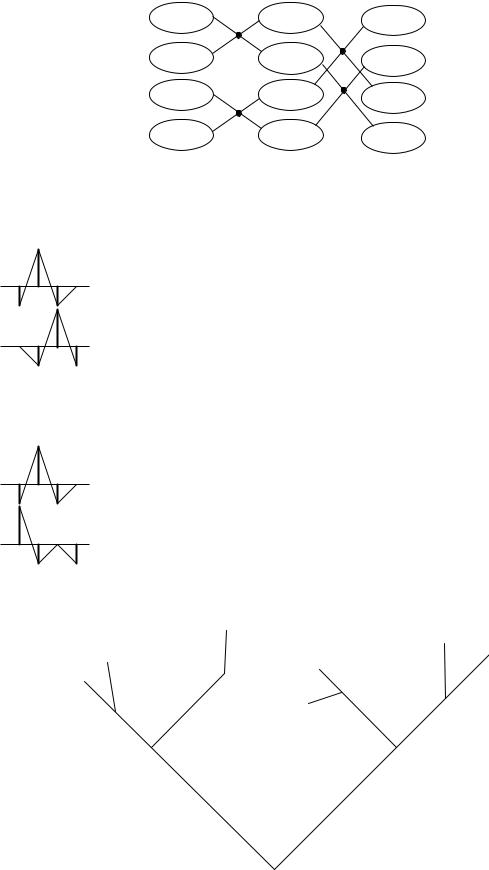
ОБПФ для S H
0 |
-4 |
-4 |
-4 |
4 |
8 |
-2i |
0 |
-4 |
2i |
W 1 |
0 |
-4i |
6.3.Особенности реализации цифровой свертки.
Вкаком месте нужно добавить защитные нули?
s nT : 0 1 10
h nT : |
1 1 0 0 |
до
после
Таким образом, сдвиг на одну позицию сигнала приводит к сдвигу на 1 позицию сжатого сигнала. s nT : 0 1 10
h vT : 0 0 11
Получим
до
после
Т.е. циклический сдвиг на сумму сдвигов s nT и h vT
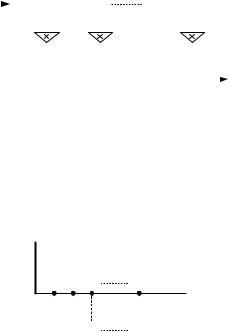
7. Классификация цифровых фильтров.
врем
|
|
ФНЧ ФВЧ |
ФП |
ФР |
ФД ФГ |
||
частотн |
|
|
|
||||
|
|
|
|
|
|
||
|
|
|
|
|
|
||
. |
|
|
|
избирательные |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
соглас |
. |
|
|
|
|||
част |
|
|
|
|
|||
|
FIR |
|
|
|
|
||
|
или |
|
|
|
|
||
|
|
|
|
|
|
||
нерекурсивные |
|
|
|
|
|||
|
|
КИХ |
|||||
|
|
|
|
фильтры |
|||
|
|
|
|||||
|
|
|
ФД |
|
|
ФП |
|
|
|
|
|
|
|
|
|
|
|
ФНЧ |
|
|
|
|
|
|
|
станд |
|||
|
|
|
|
|
Z |
|
|
|
БИХ |
фильтры |
|
|
|
|
|
||
|
|
рекурсивные |
|||
IIR |
или |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ФВЧ
билин |
Z |
|
ФР
Время реализации небольших по длительности фильтров: во временной области ~ N2 , в частотной N log2 N
У временной области преимущество: сигнал появляется сразу после прохода сигнала. Достоинство КИХ – линейная ФЧХ Недостаток – дороговизна (умножители и сумматоры).
© Дорошенко Е., Подкопаев И. |
2 |
8.Цифровые частотно-избирательные КИХ фильтры.
8.1.Функциональная схема и характеристики.
x nT |
|
|
x T |
x 2T |
|
x Nф 1 T |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
b0 |
|
|
b2 |
|
|
|
|
b |
|||||
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Nф 1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Sсж |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Совпадает со схемой действительного СФ. При построении СФ b0,...,bNФ 1 были известны (ОФ). Теперь их
предстоит определить. Т.е. нужно рассчитать:
1)коэффициенты b0,...,bNФ 1
2)длину фильтра
Импульсная характеристика. Пусть определены b0,...,bNФ 1 .
1
b |
b |
b |
b |
|
|
bN |
Ф |
1 |
|
0 |
1 |
2 |
3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Таким образом, импульсная характеристика |
повторяет |
b0,...,bNФ 1 и эта последовательность оказалось |
|||||||
зеркальной относительно последовательности отсчетов входного сигнала. Частотная характеристика.
Частотные КИХ фильтры задаются своими частотными характеристиками, именно их должен реализовать КИХ фильтр.
Задать КИХ – значит задать h nT .
H A ei
Задана частотная характеристика:
h vT
Докажем, что h vT F 1 H
8.2. Вычисление импульсной характеристики по частотной характеристике.
Линейная система – система, для которой справедлив принцип суперпозиции.
S nT Si nT y nT yi nT
КИХ – линейная система: ДЛС – дискретная линейная система. Свойства:
1. Выход линейной системы может быть представлен как свертка входного воздействия и импульсной характеристики s nT h vT .
© Дорошенко Е., Подкопаев И. |
3 |