Материал: Лекц22_23
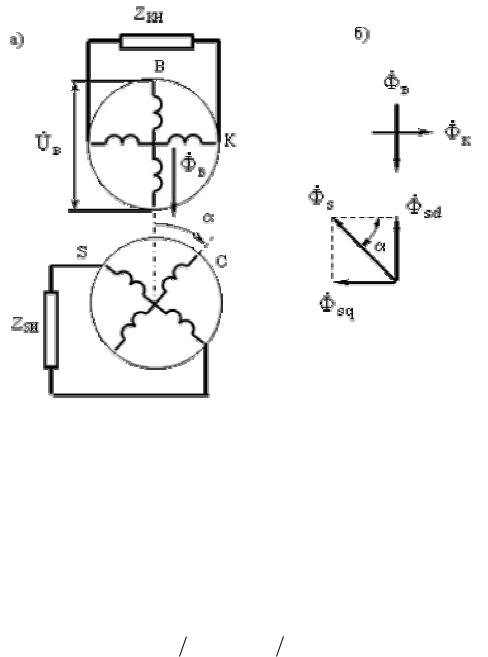
Рис.6.4. К вопросу о первичном симметрировании СКПТ
Достоинством первичного симметрирование является то, что при изменении нагрузки автоматически изменяется величина потока Фk , вследствие чего
степень компенсации потока Фsq |
остается практически постоянной. |
|
|
|
|||||||||
Недостатком первичного симметрирования служит зависимость тока воз- |
|||||||||||||
буждения СКПТ от угла поворота ротора |
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
sin |
2 |
|
|
|
|
|
|
|
|
|
|
|
Eв |
|
|||
Iв |
I0 |
|
I0 |
Isd k m I0 |
Is |
k m sin I0 |
|
|
|
|
|
|
|
Isd |
Zs |
Zsн |
|||||||||||
|
|
|
|
|
|
|
|
|
|||||
Вторичное симметрирование выполняется со стороны ротора в том случае, когда нагрузка подключается только к одной обмотке, например к синусной. Оно заключается в замыкании второй роторной обмотки на сопротивление Z нс
(рис. 6.5,а). Его сущность состоит в том, что поперечные составляющие потоков Фsq и Фсq всегда направлены встречно и при правильном выборе Z нс в зна-
чительной мере ослабляют друг друга (рис. 6.5,б).
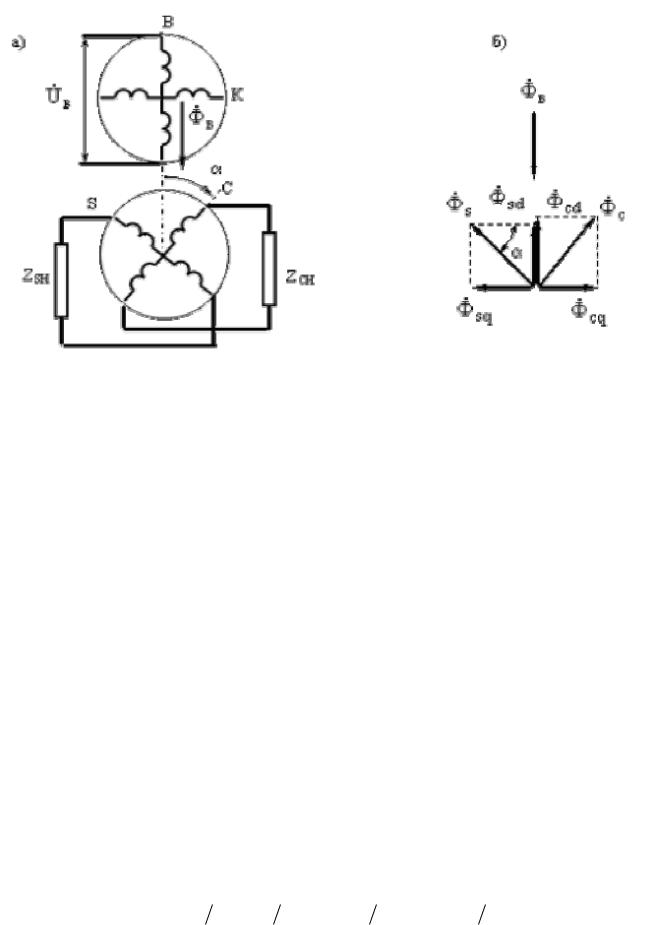
Рис.6.5. К вопросу о вторичном симметрировании СКПТ
При выполнении вторичного симметрирования Fsq Fcq или
IsWs k0 cos IcWc k0 sin
Выразим токи роторных обмоток через ЭДС и сопротивления
|
Es |
|
|
|
|
Ec |
|
|
|
|
|
|
|
|
Ws k0 cos |
|
Wc k0 sin |
|
|||
|
|
|
|
Zc Zcн |
||||||
|
Zs Zsн |
|
|
|
|
|
||||
При отсутствии поперечных потоков, учитывая Ws k0 Wc k0 |
||||||||||
|
|
Eв km sin cos |
|
|
Eв km cos sin |
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Zs Zsн |
|
Zс Zсн |
|
||||
|
|
|
|
|
|
|||||
Из этого уравнения следует, что для осуществления вторичного симметрирования необходимо, чтобы симметрирующее сопротивление Zcн было равно
сопротивлению нагрузки Z sн .
Недостаток вторичного симметрирования заключается в том, что оно практически выполнимо только при постоянной нагрузке. Достоинством служит независимость тока возбуждения от угла поворота ротора
I |
I |
I |
I |
I |
I |
k |
m |
I |
k |
m |
I |
I |
k |
m |
sin I |
k |
m |
cos |
в |
0 |
sd |
cd |
0 |
sd |
|
cd |
|
0 |
s |
|
c |
|
|
|
|
|
sin |
2 |
|
|
|
2 |
|
|
|
||
I |
|
Eв |
|
|
Eв |
cos |
I |
|
Eв |
||||
|
|
|
|
|
|
|
|
|
|||||
0 |
|
Zs |
Zsн |
|
Zс Zсн |
0 |
|
Z2 Z2н |
|||||
|
|
|
|
|
|||||||||
Здесь Z 2 и Z2н – сопротивление роторной обмотки и сопротивление на- |
|||||||||||||
грузки, поскольку Zs = Zс |
и Z sн = Zсн . |
|
|
|
|
|
|
|
|||||
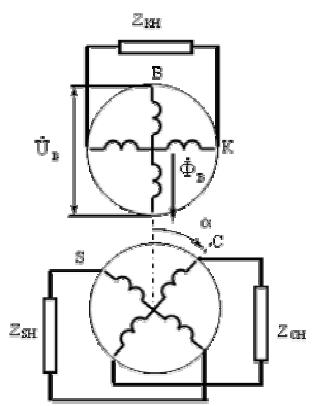
На практике, там, где это возможно, выполняют одновременно и первичное и вторичное симметрирование СКПТ (рис. 6.6), добиваясь почти полного уничтожения искажающего действия поперечного потока ротора.
Рис.6.6. Первичное и вторичное симметрирование СКПТ
Линейный поворотный трансформатор
Известно, что синус малого угла равен самому углу. Поэтому с погрешность 0,1% можно считать, что СКПТ обеспечит линейную зависимость U = ka в диапазоне a = ±4,5о. Если допустить погрешность 1%, диапазон увеличится доa= ±14о. Однако в гораздо более широком интервале углов линейную зависимость U = ka реализует функция
При k = 0,5 ее можно представить в виде степенного ряда
члены которого быстро убывают. С погрешность 1% можно ограничиться только линейным коэффициентом этого ряд в диапазоне углов ±60о.
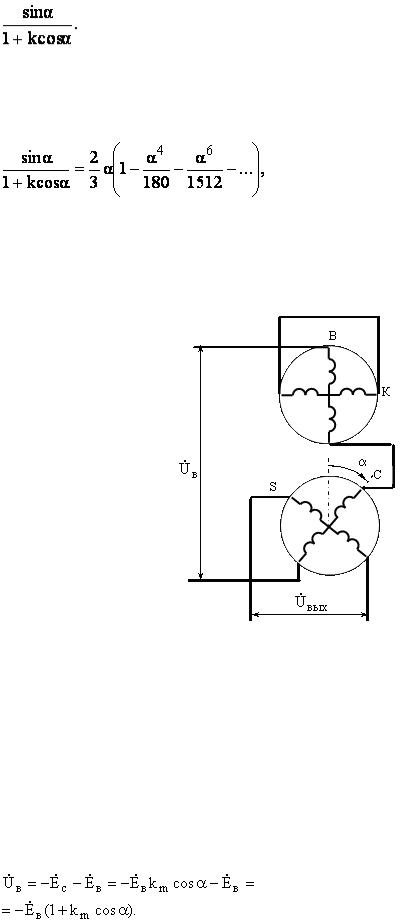
Рис.6.7. Схема ЛПТ с первичным симметрированием
Подбором коэффициента в пределах k = 0,52¸0,56 точность аппроксимации можно довести до 99, 9% в диапазоне углов ±55о.
Наиболее распространенная схема линейного поворотного трансформатора представлена на рис.6.7, из которой видно, что это схема с первичным симметрированием. Следовательно, можно принять Фq = 0 и при анализе процессов в ПТ учитывать только продольный поток Фd.
Если пренебречь внутренним падением напряжения в обмотках
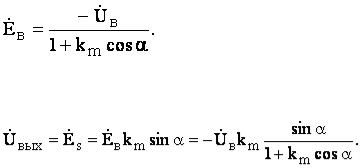
Отсюда
Выходной сигнал
Из последней формулы видно, что при проектировании СКПТ следует коэффициент трансформации выбирать в пределах 0,52¸0,56.
Погрешности поворотных трансформаторов
Как уже упоминалось выше, поворотные трансформаторы относятся к машинам высокой точности, поэтому вопросы погрешностей здесь приобретают особое значение.
Погрешности ПТ можно разделить на следующие группы:
-погрешности, обусловленные принципом действия;
-погрешности, вызванные конструкцией ПТ как электрической машины;
-технологические погрешности;
-погрешности, определяемые условиями эксплуатации.
Погрешности, обусловленные п р и н ц и п о м д е й с т в и я - это погрешности, вызванные падением напряжения в обмотках статора и ротора, несовершенством симметрирования, неточностью аппроксимации в ЛПТ и т.п. причинами. Так при изменении тока возбуждения Iв, особенно в СКПТ с пер-
вичным симметрированием, изменяется ЭДС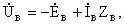
изменяется поток возбуждения [Фв.m = Eв/(4, 44fWвkо)], а значит и выходное напряжениетрансформатора. Избавиться от этого типа погрешностей практически не возможно.
К о н с т р у к т и в н ы е погрешности - это погрешности от зубчатого строения статора и ротора, нелинейности кривой намагничивания, высших гармоник магнитного поля и других ограничений конструктивного характера.
Для уменьшения данного класса погрешностей трансформатор выполняют с большим числом пазов на полюс и фазу q = 5 ÷ 15, что удорожает ПТ, но