Материал: Chast1giper
т обто
це перша похідна від вектора швидкості,
або друга похідна від радіус-вектора
за часом. Прискорення – це швидкість
зміни швидкості. Одиницею вимірювання
при- скорення є м/с2.
Нехай
тіло за час ∆t
перемістилось
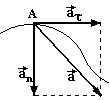
із т.А в т.В (рис.2.2). Вектор зміни швидкості
 розкладемо на дві складові
 так, щоб величина
 =DE.
Із рис.2.2 видно, що
 ,
причому
 відображає зміну напрямку швидкості,
а
 зміну її модуля. Таким чином, прискорення
 (2.6)
теж
буде мати дві складові: нормальне
прискорення
 і тангенціальне (дотичне)
 .
Знайдемо
величину нормального прискорення. При
досить малому проміжку часу ∆t
дугу АВ = ∆S
можна вважати хордою. Тоді із подібності
трикутників ∆АОВ і ∆DВC
(вони обидва рівнобедрені з однаковим
кутом α, що лежить проти основs)
запишемо відношення відповідних сторін,
і знайдемо

 .
Тоді величина нормального прискорення
 .
(2.7)
 При
зменшенні ∆t
до нуля кут α теж зменшується до нуля,
а тому кут CDE
→ 90o.
Отже нормальне і тангенціальне прискорення
взаємно перпендикулярні. Тангенціальне
прискорення направлене по дотичній до
траєкторії, тому його ще називають
дотичним прискоренням, а нормальне
перпендикулярне до нього і направлене
вздовж радіуса кривизни R
до центра,
тому його ще називають доцентровим
прискоренням. Величина дотичного
прискорення
 (2.8)
 і
характеризує зміну величини швидкості.
Величина повного прискорення, як видно із рис.2.3, знаходиться по теоремі Піфагора
 .
(2.9)
2.6 Класифікація руху в залежності від значень нормального і дотичного прискорень
Так як
 ,
то при аn
= 0 і V
≠ 0 R
→ ∞. Це означає, що траєкторія уявляє
собою пряму лінію.
При
 V
= const.
Рух рівномірний.
Розглянемо декілька варіантів значень аn і аτ:
a)
 - прямолінійний рівномірний рух;
б)
 - прямолінійний рівнозмінний рух;
в)
 - прямолінійний рух із змінним прискоренням;
г)
 - рівномірний рух з постійним радіусом
кривизни траєкторії, тобто по колу;
д)
 - рівнозмінний рух по колу;
е)
 - величина швидкості зростає, так як
 .
Отже повинен зростати і радіус кривизни
траєкторії, щоб аn
залишалось
незмінним. Маємо рух тіла по спіралі,
яка розкручується.
2.7 Рух тіла по колу. Кутова швидкість та кутове прискорення. Аналогія поступального і обертального рухів
При вивченні обертального руху зручніше характеризувати його
н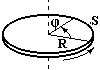 е
лінійними параметрами (шлях, швидкість,
лінійне прискорення), а кутовими: кутом
повороту, кутовою швидкістю, кутовим
прискоренням. Зручність зумовлена тим,
що для різних точок тіла кутові
характеристики однакові на відміну від
лінійних.
Дамо означення кутовим характеристикам обертального руху.
Кут повороту φ – це кут, на який повертається радіус-вектор будь-якої точки тіла. Вимірюється в радіанах. Довжина дуги (шлях S) зв’язана з кутом повороту (кутовою координатою) через радіус
 .
(2.10)
Кутова швидкість ω - це границя відношення кута повороту ∆φ до проміжку часу ∆t, за який цей поворот здійснений, при умові, що ∆t зменшується до нуля, тобто перша похідна від кута повороту за часом

 .
(2.11)
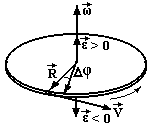
Не дивлячись, що кут повороту величина скалярна, кутову швидкість прийнято вважати вектором (рис.2.4), направленим вздовж осі обертання у відповідності з правилом правого гвинта: якщо обертати гвинт з правою різьбою разом з тілом, то поступаль ний рух гвинта вкаже напрямок Рисунок 2.4 вектора кутової швидкості. З кінця цього вектора обертання тіла видно проти годинникової стрілки. Вимірюється кутова швидкість в 1/с.
Встановимо зв’язок між кутовою та лінійною швидкостями, скориставшись означеннями швидкостей (2.2), (2.11) і співвідношенням (2.10).

 (2.12)
Вектори
 ,
як видно із рис.2.4, взаємно-перпендикулярні.
Тому рівняння (2.12) записують у векторній
формі через векторний добуток
 .
(2.13)
Кутове
прискорення
 - це границя
відношення зміни кутової швидкості
 до проміжку часу ∆t,
за який ця зміна відбулася, при умові,
що ∆t
→ 0, тобто це перша похідна від кутової
швидкості за часом.
 .
(2.14)
Так
як вектор
 направлений по осі обертання, то і вектор
 ,
а отже і вектор кутового прискорення
 теж направлений вздовж осі обертання
(рис.2.4). У випадку прискореного руху він
співпадає з напрямком кутової швидкості
і протилежний їй при сповільненому
русі. Вимірюється кутове прискорення
в 1/с2.
Встановимо зв’язок між лінійним та кутовим прискореннями, скориставшись (2.5), (2.13), (2.14) і (2.3),
 .
Тут
 ,
(2.15)
 (2.16)
відомі нам дотичне і нормальне прискорення.
Приклад.
Одержимо рівняння рівнозмінного
обертального руху. Для нього
 (див. п.2.6, випадок 5). Це еквівалентно
співвідношенням
 ,
тобто
 .
Інтегруємо останнє рівняння з початковими
умовами: при t
= 0 ω
= ωo,
φ
= φo.
Одержимо рівняння руху
3 Динаміка
Динаміка вивчає причину руху тіл. Вона поділяється на три розділи:
– класична динаміка вивчає рух тіл великої маси (набагато більшої, ніж маса атомів) з малими швидкостями (набагато меншими, ніж швидкість світла 3108 м/с). Вона базується на законах Ньютона;
– релятивістська динаміка вивчає рух тіл із швидкостями, близькими до швидкості світла;
– квантова механіка вивчає рух мікрочастинок.
Ми будемо розглядати спочатку класичну механіку.
3.1 Закони Ньютона. Маса. Сила
1-й закон Ньютона ( закон інерції). Всяке тіло зберігає стан спокою або рівномірного прямолінійного руху до тих пір, поки дія інших тіл не виведуть його із цього стану. Властивість тіл зберігати набутий стан (спокою, чи руху) називається інертністю. Мірою інертності тіл є маса (m), яка в СІ вимірюється в кг. Маса одиниці об’єму (V) тіла називається густиною ρ
 .
(3.1)
Є й інша редакція цього закону інерції, а саме: системи відліку, в яких тіла, що не зазнають дії інших тіл, знаходяться у стані відносного спокою, або рівномірного прямолінійного руху, називаються інерціальними. Всі системи відліку, які рухаються відносно інерціальної рівномірно і прямолінійно, або знаходяться у стані спокою, теж являються інерціальними. Всі інші системи неінерціальні. Закони Ньютона справедливі для інерціальних систем.
 Сила
(F)
– це міра дії одного тіла на інше, яка
проявляється у виникненні прискорення
тіла, або в його деформації (зміні
розмірів і форми).
2-й
закон Ньютона.
Прискорення ( ),
з яким рухається центр маси тіла С
(рис.3.1), прямо пропорційне Рисунок.3.1
векторній сумі сил, що діють на нього (рівнодіючій), обернено пропорційне масі тіла, направлене в сторону рівнодіючої і прикладене в центр маси тіла
 . (3.2)
Якщо
хоч одна сила змінюється з часом, формула
(3.2) дає миттєве значення прискорення,
тобто в даний момент часу. З цього закону
визначається одиниця сили Ньютон
 .
 3-й
закон Ньютона.
Два тіла взаємодіють з силами
F1
і F2,
однаковими за величиною і протилежними
за напрямком. Вони не зрівноважують
одна іншу, так як прикладені до різних
тіл
 .
3.2 Імпульс. Загальне формулювання 2-го закону Ньютона. Закон збереження імпульсу
Враховуючи,
що прискорення
 ,
формула (3.2) 2-го закону Ньютона набуде
виду
 .
(3.3)