Материал: Metodichka_-_Most_i_potentsiometr
3.4. Измерение сопротивления с помощью автоматического электронного моста
Широкое распространение получили измерительные схемы автоматических мостов с реохордными уравновешивающими устройствами. Они предназначены для измерения, записи и регулирования (при наличии регулирующего устройства) температуры и других величин, измерение значений которых может быть преобразовано в измерение активного сопротивления.
12
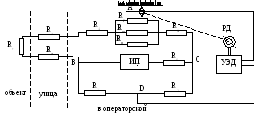
Рис. 7. Измерительная схема автоматического моста
Автоматические электронные мосты включаются по двухпроводной, трехпроводной или четырехпроводной схемам.
Двухпроводная схема подключения моста к ТС изображена на рис. 7.
На схеме обозначены:
А, В, С, D – вершины моста;
УЭД – усилитель электродвигателя;
РД – реверсивный электродвигатель;
ИП – источник питания (постоянного или переменного напряжения);
R1, R2, R3, R4 - сопротивления моста;
Rб - балластное сопротивление для ограничения рабочего тока;
Rт - сопротивление ТС;
Rл - сопротивление линии (соединительных проводов).
Мост может находиться в двух состояниях: уравновешенном и неуравновешенном. Условием равновесия является равенство произведений противолежащих плеч, т.е. в данном случае
R1. (R3 + Rпр.1) = R2.(R4 + Rт + 2.Rл + Rпр.2),
где Rпр.1 и Rпр.2 – приведенные сопротивления реохорда Rр с учетом сопротивлений Rш и Rп.
Когда мост уравновешен, напряжение на диагонали UAD = 0, и следовательно, ЭД не работает. При изменении температуры объекта изменяется Rт и UAD перестает быть нулевым. Это напряжение усиливается УЭД и подается на ЭД, который, вращаясь, перемещает движок реохорда.
Недостатком такой схемы является то, что сопротивления линии входят в одно плечо с Rт, следовательно, изменение Rл может вызывать изменение показаний моста. Для компенсации Rл применяются трехпроводная или четырехпроводная схемы.
13
В этом случае уравнение равновесия имеет вид:
(R1 + Rл). (R3 + Rпр.1) R2.(R4 + Rт + Rл + Rпр.2).
То есть сопротивление линии Rл входит в обе части уравнения и частично компенсируется. Можно увидеть, что при R2 = R3 изменения сопротивлений линии связи не влияют на точность измерения.
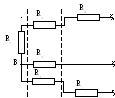
Рис. 8. Трехпроводная схема подключения ТС
Применение в приборах мостовой измерительной схемы обеспечивает такие преимущества: равномерность шкалы в широких пределах, высокую чувствительность, автоматическую компенсацию погрешности от влияния изменения сопротивлений соединительных проводов ТС при изменении температуры окружающей среды, отсутствие погрешности из-за нагрева ТС протекающим по нему измерительным током, уменьшение влияния внешних наводок, высокую стабильность, надежность и долговечность.
3.5. Точность преобразования информации
Любые измерения сопровождаются погрешностями, которые в зависимости от причины подразделяются на:
- случайные погрешности (имеют случайную природу и причина их неизвестна);
- промахи (вызваны неправильными отсчетами по прибору);
- систематические (обусловлены несовершенством методов определения, конструкции прибора).
Виды погрешностей:
1) абсолютные: Х = Х - Х0,
где Х - измеренное значение параметра, Х0 - истинное (градуировочное) значение;
2
14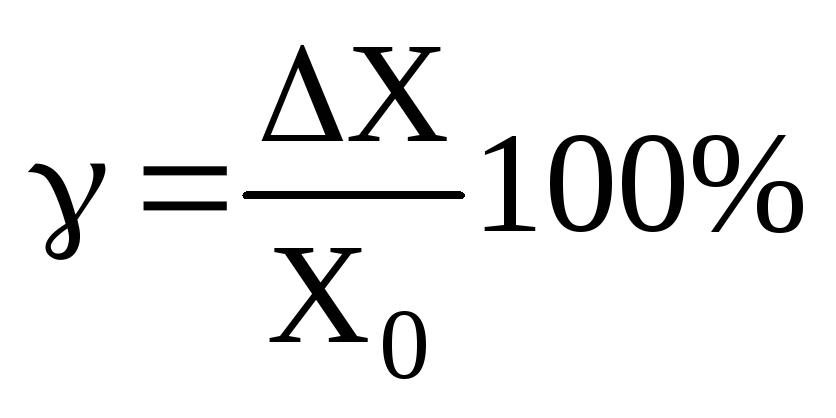 (выраженные в %-ах);
3)
приведенные:
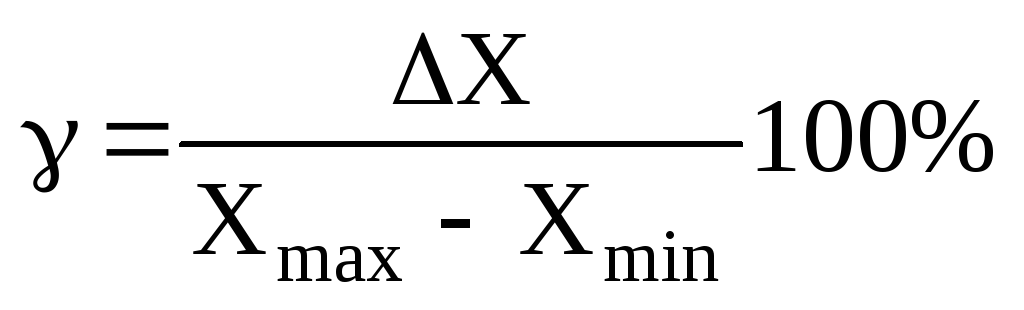 ,
где Хmin и Хmax - минимальное и максимальное значения измеряемой величины (соответствующие, например, началу и концу шкалы поверяемого прибора). Максимальная приведенная погрешность называется классом точности:
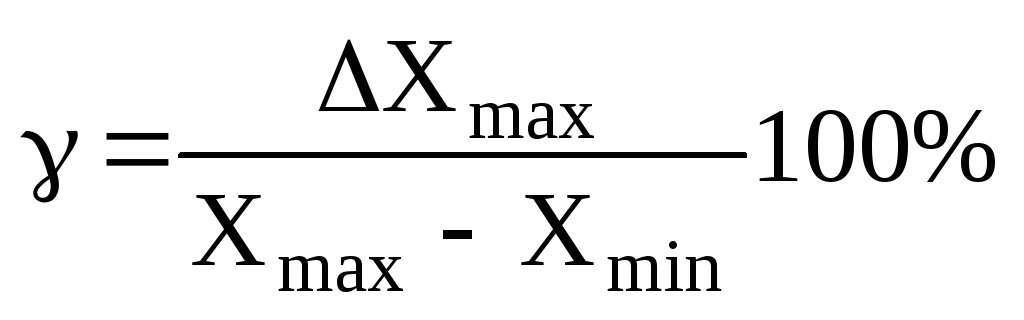 .
Вариация В определяется как модуль разности значений измеряемой величины, снятой при прямом ходе Х1 и обратном ходе Х2:
В = |X1 – X2|.
Приведенная максимальная вариация:
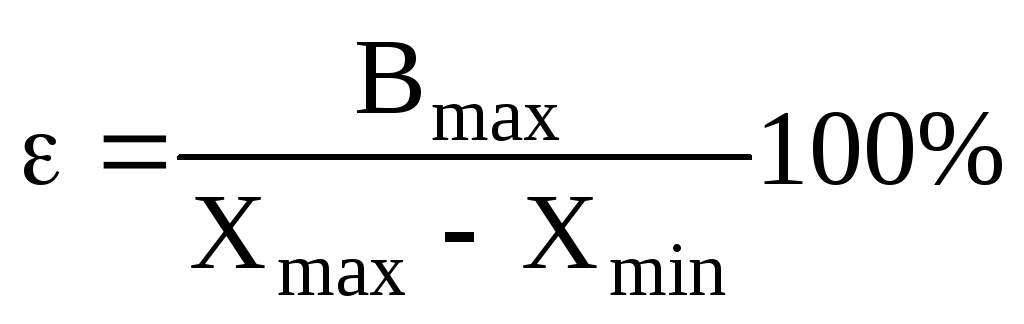 ,
где Вmax – максимальное значение абсолютной вариации.
Погрешности приборов определяются при нормальных условиях (температура окружающего воздуха 20 ± 2 °С, относительная влажность от 30 до 80 %, напряжение питания 220 ± 4,4 В частотой 50 Гц).
4. Контрольные вопросы.
1. В чем заключается принцип действия и конструкция автоматических электронных потенциометра и моста?
2. В чем заключается принцип измерения температуры с помощью термометра сопротивления?
3. Каковы особенности измерительной схемы автоматических электронных мостов?
4. Как определяется вариация моста?
5. Какие материалы используются при изготовлении ТС?
6. По каким признакам можно установить, что мостовая схема уравновешена?
7. Напишите уравнение равновесия (компенсации) схемы потенциометра.
8. Каким образом подгоняется стрелка прибора КСП на начальную отметку шкалы?
9. Каким образом вводится автоматическая поправка на температуру свободных концов термопары?
10. На какую отметку шкалы устанавливается стрелка, если замкнуть накоротко входные зажимы прибора?
11. Оказывают ли влияние изменения сопротивлений соединительных проводов моста и потенциометра на результат измерения?
12. Перечислите факторы, вызывающие дополнительную погрешность.
13. Напишите уравнение равновесия схемы моста.
Приложения
1 15 . Градуировочные таблицы для термопар
(по ГОСТ 3044-61 и ГОСТ 6071-51)
Температура свободных концов 0 С
|
Температура, С |
Гр. ХК |
Гр. ХА |
Гр. ПП |
|
0 |
0 |
0 |
0 |
|
50 |
3,35 |
2,02 |
0,299 |
|
100 |
6,96 |
4,10 |
0,643 |
|
15 |
10,69 |
6,13 |
1,026 |
|
200 |
14,66 |
8,13 |
1,436 |
|
250 |
18,77 |
10,52 |
1,867 |
|
300 |
22,91 |
12,21 |
2,314 |
|
350 |
27,16 |
14,30 |
2,777 |
|
400 |
31,49 |
16,40 |
3,249 |
|
450 |
35,82 |
18,51 |
3,730 |
|
500 |
40,16 |
20,65 |
4,218 |
|
550 |
44,56 |
22,78 |
4,715 |
|
600 |
49,02 |
24,91 |
5,220 |
|
700 |
57,77 |
29,15 |
6,256 |
|
800 |
66,42 |
33,32 |
7,325 |
|
900 |
|
37,37 |
8,426 |
|
1000 |
|
41,32 |
9,564 |
|
1100 |
|
45,16 |
10,732 |
|
1200 |
|
48,87 |
11,923 |
|
1300 |
|
52,43 |
13,129 |
|
1400 |
|
|
14,338 |
|
1500 |
|
|
15,537 |
|
1600 |
|
|
16,714 |
2. Градуировочные таблицы для термометров сопротивления
Г
16
ТСП гр. 21, R0 = 46 Ом
|
Температура, °С |
-70 |
-60 |
-50 |
-40 |
-30 |
-20 |
-10 |
|
Сопротивление, Ом |
33,07 |
34,94 |
36,80 |
38,65 |
40,50 |
42,34 |
44,17 |
|
Температура, °С |
0 |
10 |
20 |
30 |
40 |
50 |
60 |
|
Сопротивление, Ом |
46,00 |
47,82 |
49,64 |
51,45 |
53,26 |
55,06 |
56,86 |
|
Температура, °С |
70 |
80 |
90 |
120 |
150 |
170 |
180 |
|
Сопротивление, Ом |
58,65 |
60,43 |
62,21 |
67,52 |
72,78 |
76,26 |
77,99 |
ТСП гр. 22, R0 = 100 Ом
|
Температура, °С |
0 |
50 |
100 |
150 |
200 |
250 |
300 |
|
Сопротивление, Ом |
100 |
119,7 |
139,1 |
158,21 |
177,03 |
196,56 |
231,79 |