Материал: ident_lab2
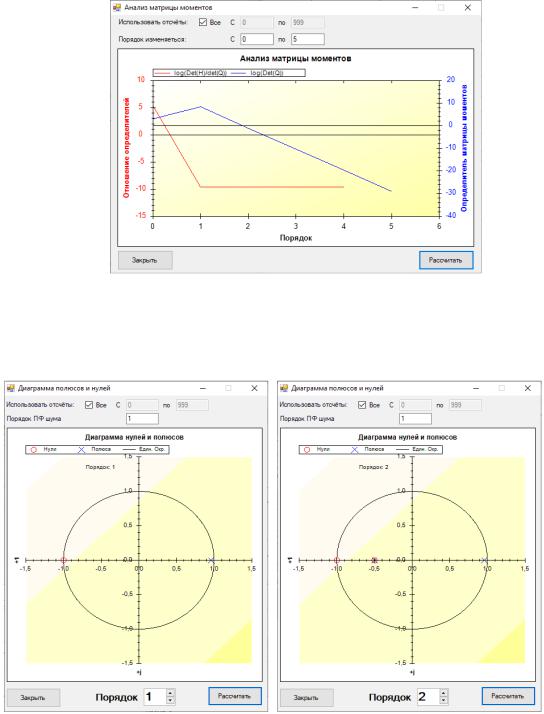
− матрицы моментов (входное воздействие – ПСДС):
Из рисунка видно, что log(det(Q)) начинает стремиться к -∞ при порядке 1, значение log(det(H)/det(Q)) при этом минимально, следовательно, порядок объекта, определенный по методу анализа матрицы моментов, равен 1.
− диаграммы полюсов-нулей (входное воздействие – ПСДС):
Из рисунков видно, что при порядке 2 происходит сокращение нулей и полюсов, следовательно, порядок объекта, определенный по методу диаграмм нулей-полюсов, равен 1.
6
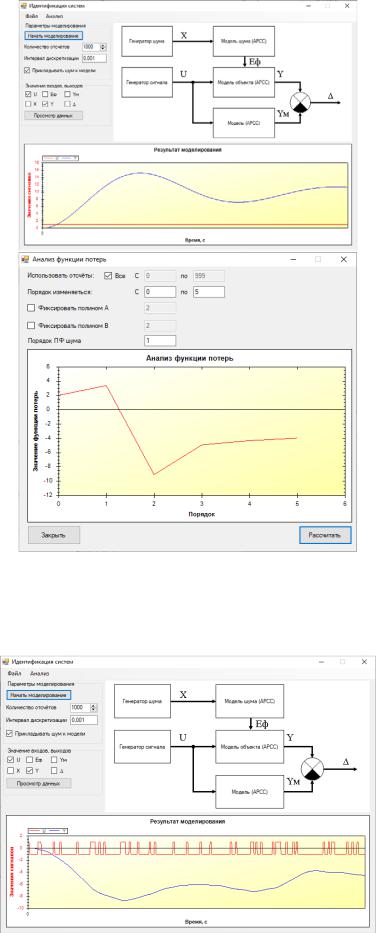
Для модели 2-го порядка в отсутствии шумов проведем определение порядка методом
− функции потерь (ступенчатое входное воздействие):
Из рисунка видно, что функция потерь имеет наименьшее значение при порядке, равном 2, после него она начинает возрастать, следовательно, порядок объекта, определенный по методу функции потерь, равен 2.
− некоррелируемости остатков (входное воздействие – ПСДС):
7
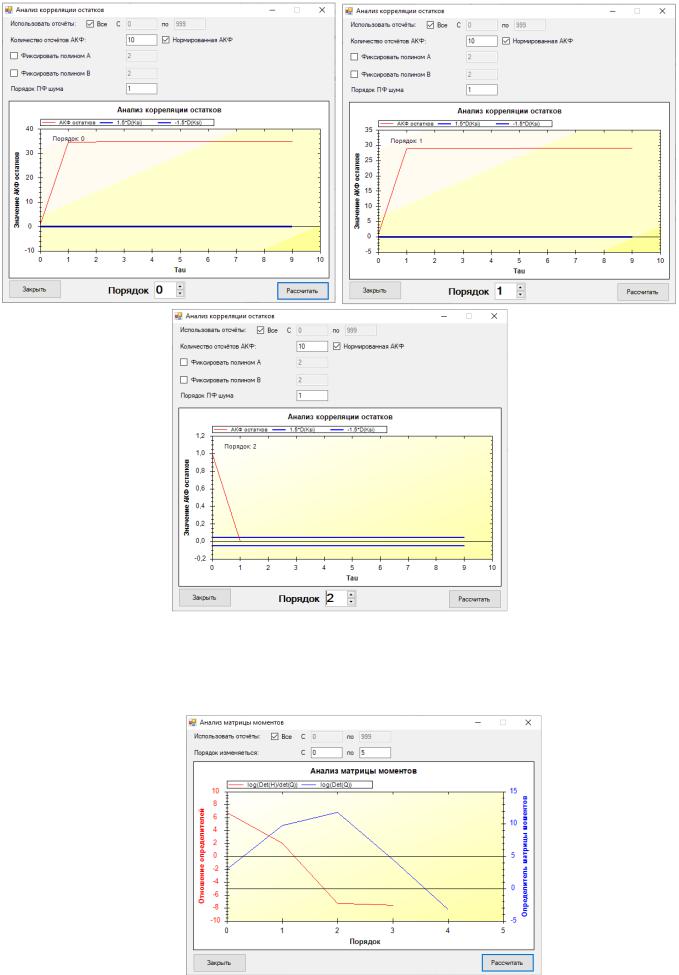
Из рисунков видно, что вхождение АКФ остатков в доверительный интервал начинает соблюдаться с порядка 2, следовательно, порядок объекта, определенный по методу некоррелируемости остатков, равен 2.
− матрицы моментов (входное воздействие – ПСДС):
8
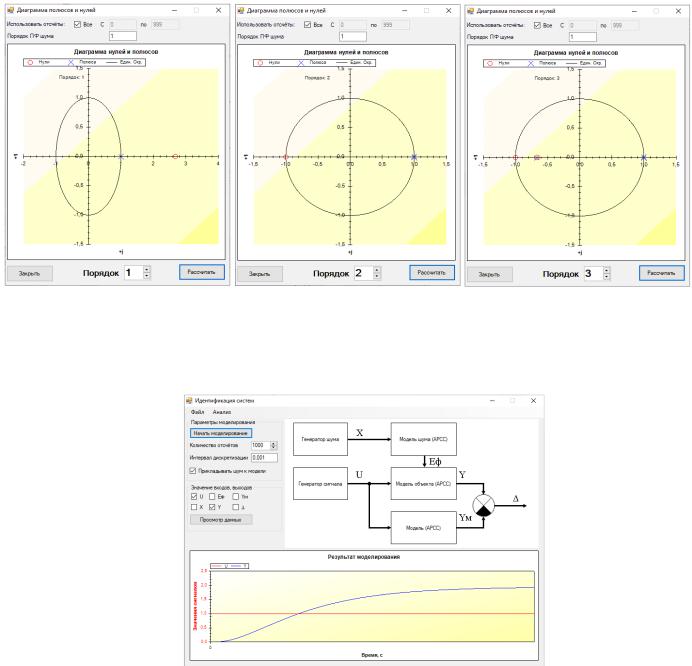
Из рисунка видно, что log(det(Q)) начинает стремиться к -∞ при порядке 2, log(det(H)/det(Q)) убывает, следовательно, порядок объекта, определенный по методу анализа матрицы моментов, равен 2.
− диаграммы полюсов-нулей (входное воздействие – ПСДС):
Из рисунков видно, что при порядке 3 происходит сокращение нулей и полюсов, следовательно, порядок объекта, определенный по методу диаграмм нулей-полюсов, равен 2.
Для модели 3-го порядка в отсутствии шумов проведем определение порядка методом
− функции потерь (ступенчатое входное воздействие):
9
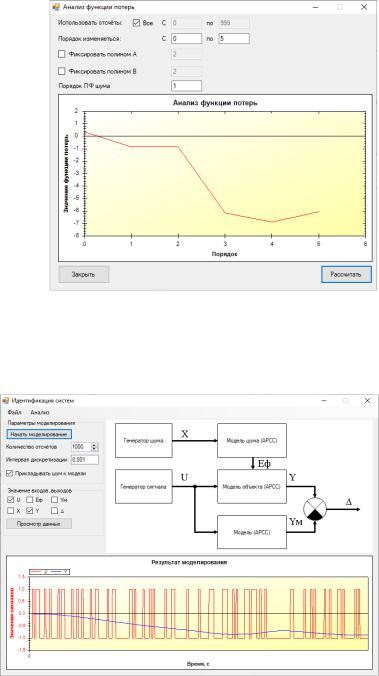
Из рисунка видно, что функция потерь имеет наименьшее значение при порядке, равном 4, после него она начинает возрастать, следовательно, порядок объекта, определенный по методу функции потерь, равен 4.
− некоррелируемости остатков (входное воздействие – ПСДС):
10