Курсовая работа (т): Исследование и синтез импульсных систем автоматического управления
. Проверка устойчивости
Для коэффициента K1=1,5*Kгр и K2=0,75*Kгр
а) вычислить корни характеристического уравнения замкнутой системы; по полученным корням оценить устойчивость; определить степень устойчивости замкнутой системы;
б) подтвердить результаты по критерию Джури;
в) подтвердить результаты
моделированием на ЭВМ (пакет МВТУ)) Система не устойчива, если хотя бы один из
корней характеристического уравнения по модулю больше единицы.
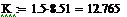
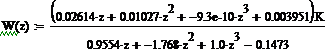
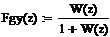
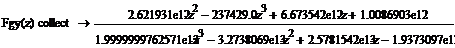
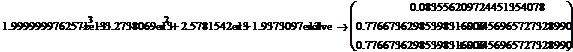
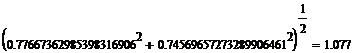
Система неустойчива
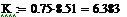
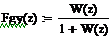
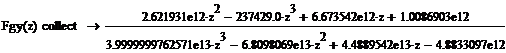
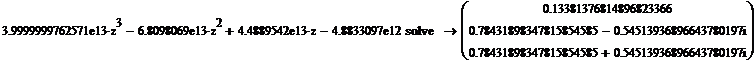
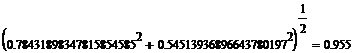
Система устойчива
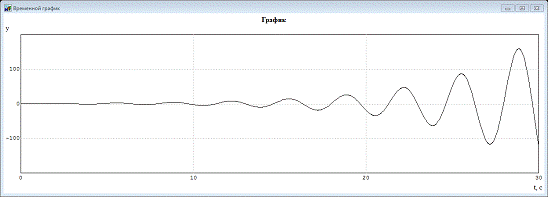
В схему собранную в пункте 4, подставляем
коэффициент K1=1,5*Kгр=1,5*8.51=12.765 и видим, что система не устойчива, что
еще раз подтверждает пункт 7.
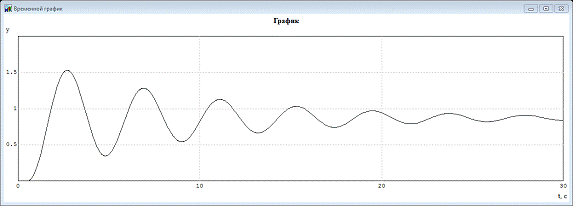
Подставляем второй коэффициент K2=0,75*Kгр=0,75*8.51=6,4
колебания затухают-система устойчива.
б) Критерий Джури
Свободный член, получаемый в результате деления исходного полинома на сопряженный , должен быть по модулю меньше 1 на всех n шагах деления, в этом случае система n-го порядка устойчива.
При K1 = 8.51*1.5 система неустойчива.
8. Определение ошибки
дискретный автоматический управление

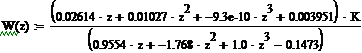
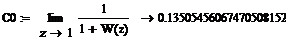


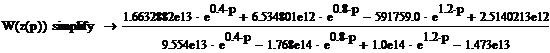
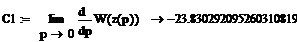
. Переходной процесс
Оценить реакцию устойчивой системы на единичное
ступенчатое воздействие разложением в ряд Лорана, определить прямые показатели
качества регулирования. Подтвердить полученные результаты моделированием в
пакете МВТУ.

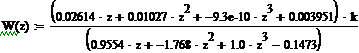
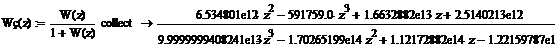
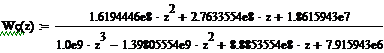
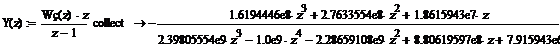
Разложим полученное выражение в ряд Лорана
делением числителя на знаменатель, получим значения переходной характеристики в
моменты времени, кратные периоду квантования.
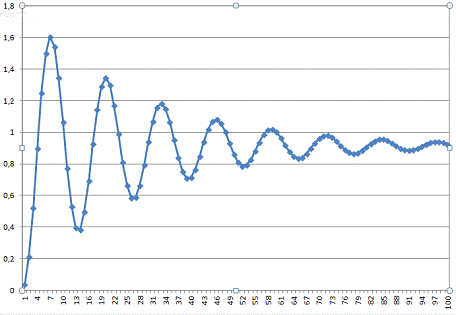
Вывод: коэффициент ошибки С0=0,1 показывает, что система воспроизводит задающее воздействие с ошибкой, равной С0.
Время регулирования - это время достижения регулируемой величины 5% зоны от своего требуемого значения.
Время регулирования:р=39.4 c. (определяется из списка в МВТУ и собственной программы).
Затухание:
 ,
где y1,y2 -относительное превышение первого и второго максимумов соответственно.
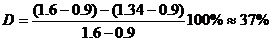
Перерегулирование:
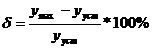 , где
 - максимальное значение
регулируемой координаты
 - установившееся значение
регулируемой координаты.
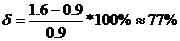
10. Влияние периода квантования
Оценить влияние периода квантования
на время регулирования и перерегулирование замкнутой системы.
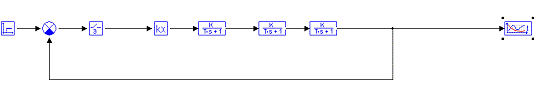
Таблица переходных процессов:
|
Тк,с |
Tp,с |
D,% |
δ% |
|
0,3 |
28.5 |
44 |
72 |
|
0,35 |
34.2 |
40 |
74 |
|
0,4 |
39.4 |
37 |
77 |
|
0,45 |
45 |
32 |
81 |
|
0,5 |
55,9 |
28 |
83 |
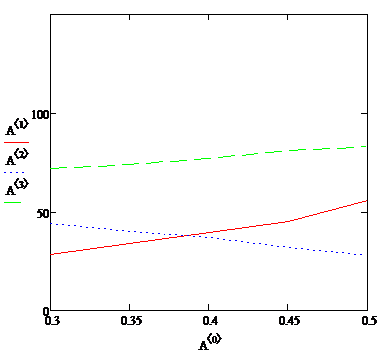
Выводы: Чем меньше период квантования, тем
меньше время регулирования и перерегулирование замкнутой системы. Чем больше
период квантования, тем больше время регулирования и перерегулирование
замкнутой системы.
. Синтез параметров регулятора
Выполнить синтез параметров
регулятора 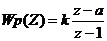 из условия
минимума среднеквадратической ошибки. Построить кривую переходного процесса при
оптимальных настройках регулятора и вычислить коэффициенты ошибок. Сравнить
результаты с п.9
Схема для моделирования в МВТУ:
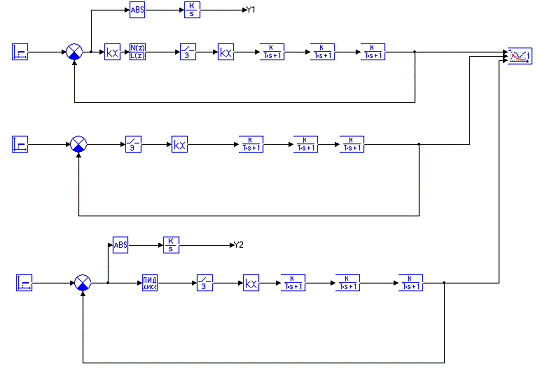
Результаты оптимизации:
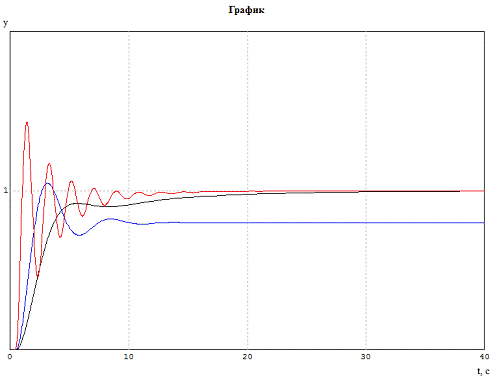
Время регулирования:р=2,9 c. (определяется из списка в МВТУ и собственной программы).
Затухание:
 ,
где y1,y2 -относительное превышение
первого и второго максимумов соответственно.
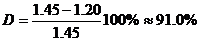
Перерегулирование:
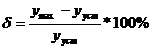 , где
- максимальное значение
регулируемой координаты
- установившееся значение
регулируемой координаты.
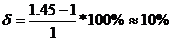
Вычисление коэффициентов ошибок:
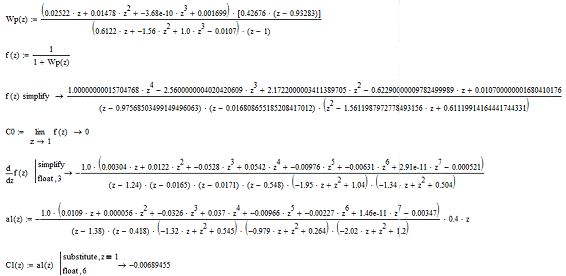
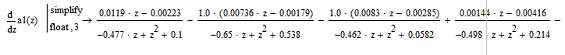
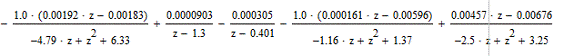
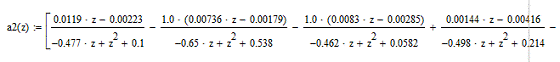
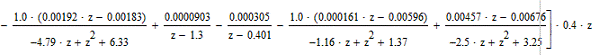
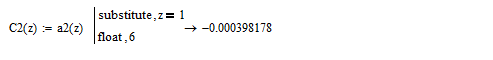
Вывод: при оптимальных настройках
регулятора система воспроизводит входное воздействие без ошибки, время
регулирования уменьшилось, затухание увеличилось, перерегулирование
уменьшилось, т.е. регулируемый процесс улучшился по всем параметрам по
сравнению с п.9.
12. Синтез регулятора
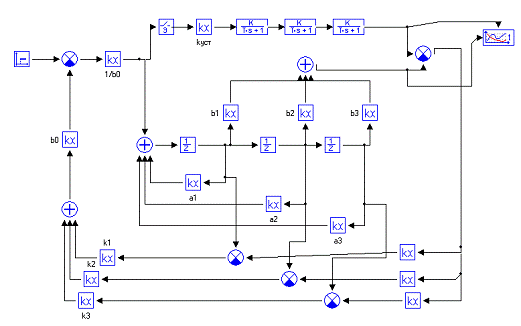
Синтезировать регулятор состояния из условия конечной длительности переходного процесса в импульсной САУ. Построить кривую переходного процесса. Сравнить результаты с п. 9, 11.
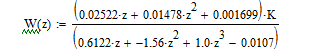
Представим данное выражение при помощи
структурной схемы:
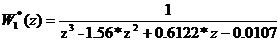
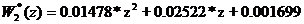
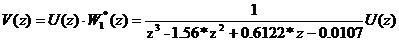
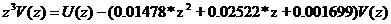
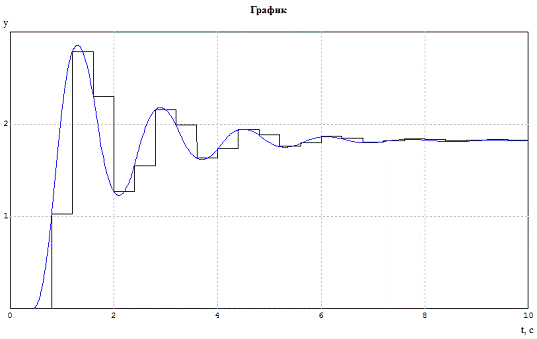
Схема регулирования в МВТУ и ее
график выглядят следующим образом:
Зависимость выходной координаты объекта управления от времени:
. Реализация КУ
Реализовать корректирующее устройство п.11. в виде программы для ЦВУ. Сравнить результаты с п.11.
Включим последовательно
корректирующее устройство в систему и преобразуем полученную передаточную
функцию разомкнутой системы к передаточной функции замкнутой системы.
Запрограммируем передаточную функцию замкнутой системы в программе МВТУ и оптимизируем настройки регулятора, входящие в передаточную функцию, с помощью параметрической оптимизации.
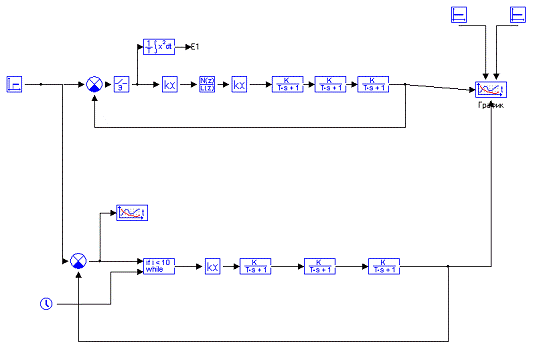
Текст программы:e, t_in;
var t, x, y, i, xp, yp;= t_in;abs(t-Tk*i)<=0.001 then= x;= e;= y;= yp+k*x-a*k*xp;= i+1;;y;
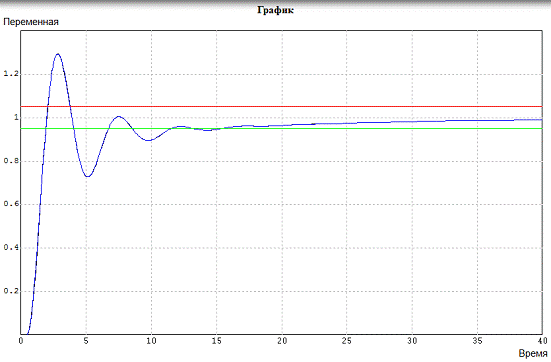
Вывод: Корректирующее устройство
было реализовано двумя способами: с использованием стандартных звеньев и с
помощью написанной программы для ЦВУ. Результаты параметрической оптимизации,
полученные в п.11 и п.13, совпадают.
Заключение
Исследовали и синтезировали цифровую систему автоматического управления. Были получены дискретная передаточная функция, пооператорная структурная схема, модель САУ в векторно-матричной форме, построены характеристики, проведена проверка на устойчивость, выполнен синтез регулятора. В результате было значительно уменьшено время перерегулирования системы и т.д.