Курсовая работа (т): Моделирование дискретного автомата
Моделирование дискретного автомата
Содержание
Введение
Абстрактный синтез дискретного автомата
Структурный синтез дискретных автоматов
Моделирование дискретного автомата
Заключение
Список использованных источников
Введение
Современные приборы и устройства сервиса представляют собой сложные технические системы, реализованные на базе средств вычислительной техники. Цифровые устройства и микропроцессоры являются важнейшей составной частью различных объектов бытовой техники: радиоэлектронной аппаратуры, стиральных и посудомоечных машин, холодильников и климат-систем, изделий оргтехники и других устройств.
Такой широкий диапазон применения цифровых устройств определяется их высокими техническими параметрами и технико-экономическими показателями. В частности - это низкое энергопотребление, высокое быстродействие, высокая надежность и помехозащищенность, возможность реализации алгоритмов управления и обработки сигналов любой сложности, малые габариты, технологичность и низкая стоимость [1].
Управляющие автоматы реализуются в виде "гибкой" или программируемой логики, на основе микропроцессоров, а также в виде "жесткой логики" - на основе последовательностных цифровых устройств. Математическими моделями, используемыми при анализе и синтезе последовательностных устройств. В последнее время интерес к конечным автоматам возрос, что связано с развитием интегральной программируемой электроники и др. В основе синтеза таких устройств лежат методы абстрактного (логического) и структурного синтеза конечных автоматов. Это обстоятельство делает необходимым приобретения знаний и навыков применения этих методов для анализа и синтеза цифровых устройств управления объектами и устройствами [2].
1 Абстрактный синтез дискретного автомата
Рассмотрим содержание и особенности определенных этапов синтеза на примере.
Пусть требуется синтезировать асинхронный автомат Мура начальное описание, которого представлено вход-выходной последовательностью и таблицей соответствия:
дискретный автомат сигнал триггер
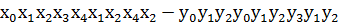 .
Определяем мощность входного и
выходного множества Мх=5 Му=4.Строим первичную таблицу переходов-выходов
автомата Мура, как показано в соответствии с таблицей 1.
Таблица 1.1 Первичная таблица переходов-выходов автомата Мура
|
х |
Состояния S и выходные сигналы Y |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
- |
- |
- |
- |
- |
- |
- |
|
|
|
- |
|
|
- |
- |
|
|
- |
- |
- |
|
|
- |
- |
|
|
- |
- |
|
|
|
|
|
|
- |
- |
- |
|
|
- |
- |
- |
- |
- |
|
|
- |
- |
- |
- |
|
|
- |
|
|
- |


Задача минимизации автомата сводится возможности максимального уменьшения числа внутренних состояний без изменения закона их функционирования.
Решение этой задачи выполним методом Ауфенкампа и Хона основанного на понятии эквивалентных состояний.
Эквивалентным состоянием называется sn и sm такие состояния которым во-первых соответствуют одинаковые входные сигналы y(t) а во вторых переход из состояний sn и sm под воздействием любого символа приводит к одному и тому же эквивалентному состоянию [3].
Алгоритм минимизации:
. Методом последовательного разбиения выделяем все попарно эквивалентные состояния.
. Объединяем эквивалентные состояния в одиночные классы у1 у2 и выделяем в каждом классе по одному состоянию для выполнения последующих этапов при разбиении на классы пустые клетки во внимание не принимаются.
. Строим вторичную таблицу
переходов-выходов в которой каждый класс состояний представляем только одним
эквивалентным состоянием.
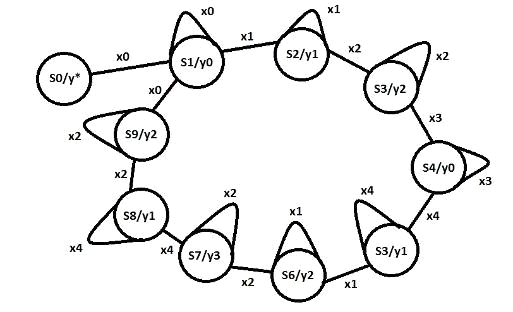
Рисунок 1 - Первичный граф переходов-выходов
автомата Мура
Первое разбиение состояний на классы выполняем
по выходным сигналам как показано в таблице 2. Анализ показывает что в классе
у1 состояние s1 не является
эквивалентным основным состоянием этого класса так как при поступлении сигнала
х1 автомат переходит из состояния s1
в класс состояний у2 в отличии от других состояний класса переводящих автомат
под действием сигнала х1 в состояния класса у1 [4].
Таблица 2 - Разбиение на классы автомата Мура
|
х |
Состояния S и выходные сигналы Y |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
- |
- |
- |
- |
- |
|
- |
- |
|
|
- |
|
- |
|
- |
|
- |
- |
|
- |
|
|
- |
- |
- |
|
|
- |
|
|
|
|
|
|
- |
- |
|
- |
- |
- |
|
- |
- |
- |
|
|
- |
- |
|
- |
|
|
- |
- |
- |
|
|
Кл. |
|
|
|
|
|
|
||||


Таблица 3 - Переходы-выходы автомата Мура
|
x |
Состояния Г и выходные сигналы Y |
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
- |
|
- |
- |
- |
|
|
|
|
- |
|
|
- |
|
|
- |
|
|
- |
|
|
|
|
|
- |
|
- |
- |
- |
|
|
|
|
- |
|
- |
|

Таблица 4 - Первичная таблица возбуждения
|
x |
Y0 |
Y1 |
Y2 |
Y2 |
Y1 |
Y2 |
Y3 |
Y3 |
||||||||||||||||||||||||
|
|
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
||||||||||||||||
|
|
0 |
0 |
0 |
1 |
1 |
0 |
1 |
0 |
0 |
1 |
1 |
0 |
1 |
1 |
1 |
1 |
||||||||||||||||
|
|
y0 |
y1 |
y2 |
y*2 |
y3 |
y4 |
y5 |
y*5 |
||||||||||||||||||||||||
|
|
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
|
|
a2 |
a1 |
a0 |
0 |
1 |
1 |
1 |
0 |
1 |
0 |
1 |
0 |
1 |
1 |
0 |
0 |
1 |
0 |
0 |
0 |
0 |
1 |
1 |
0 |
0 |
0 |
1 |
1 |
0 |
1 |
1 |
| 0 |
0 |
0 |
0 |
1 |
1 |
1 |
- |
- |
- |
- |
0 |
1 |
1 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
| 0 |
0 |
1 |
0 |
1 |
0 |
1 |
0 |
1 |
0 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
0 |
0 |
0 |
1 |
0 |
0 |
0 |
1 |
- |
- |
- |
- |
- |
| 0 |
1 |
0 |
- |
- |
- |
- |
0 |
1 |
0 |
0 |
0 |
1 |
1 |
0 |
0 |
1 |
1 |
0 |
- |
- |
- |
- |
1 |
0 |
0 |
1 |
1 |
0 |
0 |
1 |
- |
| 0 |
1 |
1 |
0 |
1 |
1 |
1 |
- |
- |
- |
- |
0 |
1 |
1 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
| 1 |
0 |
0 |
0 |
0 |
1 |
1 |
0 |
1 |
0 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
0 |
0 |
1 |
1 |
- |
- |
- |
- |
1 |
1 |
0 |
1 |
0 |
Таблица 5 - Вторичная таблица возбуждения
|
x |
Y0 |
Y1 |
Y2 |
Y2* |
|||||||||||||||||||||||||||||||||
|
|
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
d1 |
d0 |
|||||||||||||||||||||||||||||
|
|
0 |
0 |
0 |
1 |
1 |
0 |
1 |
0 |
|||||||||||||||||||||||||||||
|
|
y0 |
y1 |
y2 |
y*2 |
|||||||||||||||||||||||||||||||||
|
|
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
q3 |
q2 |
q1 |
q0 |
|
||||||||||||||||||||
|
|
0 |
1 |
1 |
1 |
0 |
1 |
0 |
1 |
0 |
1 |
1 |
0 |
0 |
1 |
0 |
0 |
|
||||||||||||||||||||
|
a2 |
a1 |
a0 |
R3 |
S3 |
R2 |
S2 |
R1 |
S1 |
R0 |
S0 |
R3 |
S3 |
R2 |
S2 |
R1 |
S1 |
R0 |
S0 |
R3 |
S3 |
R2 |
S2 |
R1 |
S1 |
R0 |
S0 |
R3 |
S3 |
R2 |
S2 |
R1 |
|
|||||
| 0 |
0 |
0 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
0 |
- |
- |
- |
- |
- |
|
|||||
| 0 |
0 |
1 |
1 |
1 |
1 |
1 |
0 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
|
|||||
| 0 |
1 |
0 |
- |
- |
- |
- |
- |
- |
- |
|
1 |
1 |
1 |
1 |
1 |
1 |
0 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
||||||
| 0 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
0 |
- |
- |
- |
- |
- |
|
|||||
| 1 |
0 |
0 |
1 |
1 |
0 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
1 |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
- |
|
|||||