Материал: ОМСУвЭ
 СОДЕРЖАНИЕ
1. Типовые узлы и устройства микропроцессоров и микроЭВМ – мультиплексоры
1.1. Устройство мультиплексора
1.2. Принцип действия мультиплексора
1.3. Сфера применения мультиплексора
2. Микропроцессорные системы управления – основные характеристики аналого-цифровых преобразователей
3. Программирование – программное обеспечение микропроцессорных систем управления
СПИСОК ИСПОЛЬЗУЕМОЙ ЛИТЕРАТУРЫ
1 Типовые узлы и устройства микропроцессоров и микроЭвм – мультиплексоры
1.1 Устройство мультиплексора
Мультиплексор представляет собой комбинированное цифровое устройство, обеспечивающее поочередную передачу на один выход нескольких входных сигналов. Он позволяет передавать (коммутировать) сигнал с желаемого входа на выход, в этом случае выбор требующегося входа реализуется определенной комбинацией управляющих сигналов. Число мультиплексных входов принято называть количеством каналов, их может быть от 2 до 16, а число выходов называют разрядами мультиплексора, обычно это 1 — 4.
Мультиплексоры по способу передачи сигналы различают на:
— аналоговые;
— цифровые.
Так, аналоговые устройства при помощи непосредственного электрического соединения подключают вход к выходу, в таком случае его сопротивление составляет порядка нескольких единиц – десятков Ом. Их поэтому называют коммутаторами или ключами. Цифровые (дискретные) же устройства не имеют прямой электрической связи входа и выхода, они только копируют на выход сигнал – «0» или «1».
1.2. Принцип действия мультиплексора
В общем виде принцип действия мультиплексора можно объяснить на примере коммутатора, обеспечивающего соединение входов с выходом устройства. Работа коммутатора обеспечивается на основе управляющей схемы, в которой существуют адресные и разрешающие входы. Сигналы с адресных входов указывают, какой именно информационный канал соединен с выходом. Разрешающие входы применяют для увеличения возможностей – увеличения разрядности, синхронизации с протеканием работы прочих механизмов и пр. Для создания управляющей схемы мультиплексора обычно используют дешифратор адреса.
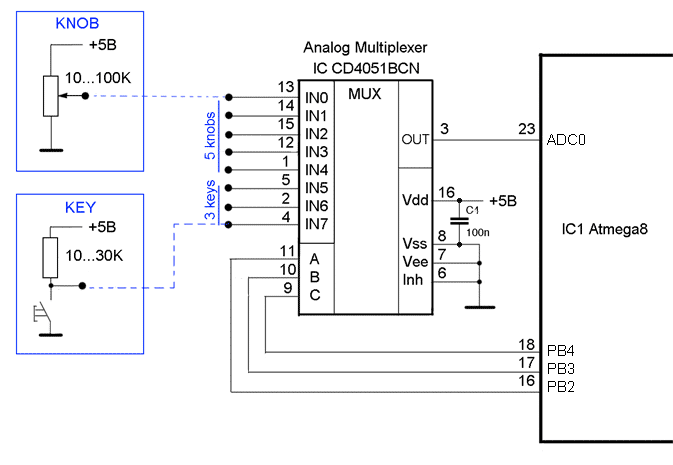
Рисунок 1 – Схема мультиплексора
1.3. Сфера применения мультиплексора
Мультиплексоры предназначены для использования в качестве универсального логического элемента при реализации любых функций, число которых равных количеству адресных входов. Их широко используют с целью коммутации отдельных шин, отходящих линий или их групп в энергетике. В микропроцессорных системах их устанавливают на удаленные объекты для реализации возможности передачи информации по одной линии от нескольких, размещенных на удаленном расстоянии друг от друга датчиков. Также мультиплексоры в схемотехнике используют в делителях частоты, при создании схем сравнения, счетчиков, генераторов кодов и пр., для трансформации параллельного двоичного кода в последовательный.
Число каналов мультиплексоров, выпускаемых отечественной промышленностью сегодня, обычно насчитывает 4, 6, 10 и 16. Для построения схем, имеющих большее число входов, используют так называемую схему каскадного дерева, которая позволяет создавать устройства с произвольным числом входных линий на основе серийно выпускаемых мультиплексоров.
2 Микропроцессорные системы управления – основные характеристики аналого-цифровых преобразователей
Аналого-цифровые преобразователи (АЦП) — это устройства, предназначенные для преобразования аналоговых сигналов в цифровые. Для такого преобразования необходимо осуществить квантование аналогового сигнала, т. е. мгновенные значения аналогового сигнала ограничить определенными уровнями, называемыми уровнями квантования.
Наиболее важным и ответственным узлом любого цифрового средства измерений является аналого-цифровой преобразователь (АЦП) - Analog-to-Digital Converter (ADC), поскольку именно он определяет основные метрологические характеристики и быстродействие всего прибора. Задача АЦП - автоматически трансформировать бесконечное множество возможных значений входной аналоговой величины в конечное множество (в ограниченный набор цифровых эквивалентов, кодов). Разрядность АЦП, его погрешности, чувствительность, быстродействие, надежность в значительной мере определяют окончательную достоверность результатов измерения и регистрации, возможности и характеристики цифровой измерительной аппаратуры в целом.

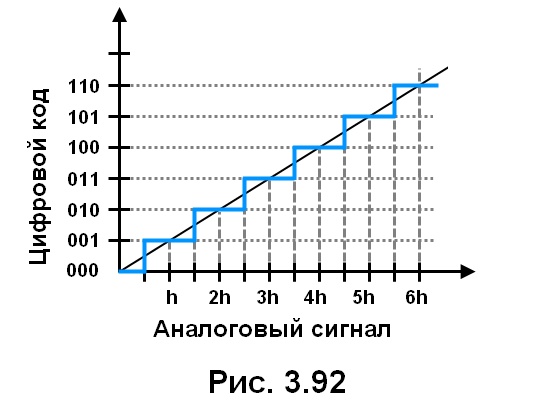
Рисунок 2 – Вид идеального квантования
Рассмотрим основные характеристики АЦП, знание которых необходимо для правильного сравнения возможностей различных преобразователей (и, следовательно, грамотного выбора прибора для эксперимента). Для определенности будем полагать в дальнейших рассуждениях, что входным сигналом АЦП является напряжение постоянного тока.
Длина шкалы L (Length of Scale) характеризует число возможных уровней преобразования (ступеней характеристики преобразования) АЦП. Этот термин возник на заре цифровой измерительной техники по аналогии с длиной шкалы (числом делений) аналоговых стрелочных измерительных приборов. Длина шкалы L ЦИП определяется разрядностью АЦП.
Разрядность п -это число двоичных разрядов (бит) - Number of Bits или десятичных разрядов - Number of Digits. Если разрядность АЦП - п двоичных разрядов (бит), то длина шкалы L = 2n. Например, при п = 11 бит значение L = 2048. Если разрядность АЦП - n десятичных разрядов, то L = 10n. Например, при п,равном четырем полным десятичным разрядам, значение L = 9999 (как говорят при этом - «четыре девятки»), или округленно L = 10 000. Цифровые средства измерения, предназначенные для работы с человеком (а не в составе измерительных систем), имеют десятичные цифровые отсчетные устройства, т.е. индикаторы, отражающие числа в десятичной (привычной нам) системе счисления и состоящие из нескольких десятичных разрядов. Характеризовать отсчетное устройство (индикатор) ЦИП при этом можно по-разному.
Один из способов - задание максимального числа возможных значений выходного цифрового кода (точек) на отсчетном устройстве, т.е. указание длины шкалы L. Например, L = 999 точек (или округленно - 1000 точек).
 Другой
способ - задание числа десятичных
разрядов п. Причем
число десятичных разрядов п может
быть как целым (например, 4 десятичных
разряда), так и дробным (например, п =
3 1/2 разряда).
В первом случае в каждом разряде
индикатора в процессе измерения могут
появляться любые цифры от 0 до 9. Например,
если максимально возможное индицируемое
число L
= 999,
то говорится, что разрядность п равна
трем полным десятичным разрядам. Во
втором случае (дробное задание разрядности)
в старшем десятичном разряде могут
быть, например, только цифры 0 или 1 (это
не полный разряд, а половина разряда),
а в остальных, скажем, трех разрядах
- цифры от 0 до 9 (это полные разряды).
Максимальное число на индикаторе такого
ЦИП может быть 1999. При этом
разрядность п определяется
как 3 1/2 разряда.
Разрешающая способность R (Resolution) - это величина, обратная длине шкалы L (R = 1: L)и характеризующая чувствительность АЦП. Чем больше длина шкалы L, тем лучше разрешающая способность R и тем, следовательно, выше качество преобразования. Значение кванта q (quant) - единицы младшего значащего разряда (МЗР) определяется отношением номинального Uномзначения входного напряжения (или верхнего значения диапазона измерения) к длине шкалы L:
q = Uном/ L.
Для двоичных АЦП значение кванта q иногда обозначается Least Significant Bit (LSB), для десятичных АЦП - Least Significant Digit (LSD).
Например, если длина шкалы цифрового мультиметра L = 1999 точек (или округленно 2000 точек) и выбран диапазон измеряемых напряжений Uном = 2 В, то вес кванта (единицы МЗР) в этом режиме q = 1 мВ. Чем меньше значение q,тем выше чувствительность преобразования и, как правило, выше точность. Значение кванта q определяет чувствительность АЦП и прибора в целом.
Погрешность квантования Dкв - важное понятие цифровой измерительной техники. Одним из основных источников недостоверности преобразования аналогового сигнала в цифровой код является процедура квантования, т.е. автоматического округления. Преобразование бесконечного множества возможных значений входного напряжения U в конечное число возможных уровней выходного кода неизбежно приводит к появлению погрешности квантования Dкв. Эта погрешность принципиально неистребима, но может быть обеспечена удовлетворительно малой.
Функция погрешности квантования Dкв - это разница между реальной ступенчатой характеристикой преобразования и идеальной линейной.
Конкретное значение погрешности Dкв в каждом отдельном результате преобразования - это случайная величина, равномерно распределенная на интервале кванта q. Все возможные значения этой погрешности лежат в диапазоне ± q/2 (плюс - минус половина кванта). Максимальное значение погрешности Dкв составляет по модулю q/2. Конечно, суммарная погрешность АЦП определяется не только погрешностью квантования. Реальная суммарная погрешность современных АЦП обычно находится в диапазоне 2... 5 единиц младшего значащего разряда (т.е. 2q...5q).
Рисунок 3 иллюстрирует зависимость выходного кода N АЦП от значения входного напряжения U,а также связь основных понятий: разрядности n, длины шкалы L,разрешающей способности R, веса кванта q и значения погрешности квантования Dкв на примере двоичных АЦП (т.е. АЦП, работающих в двоичной системе счисления), входной сигнал которых - напряжение постоянного тока U. Случай разрядности п = 1 бит (рис. 3, а)соответствует простейшему АЦП с двумя возможными состояниями - 0 или 1.

Рисунок 3 - Связь разрядности, длины шкалы и погрешности квантования
а - п= 1 бит, L = 21 = 2, R = 1 : 2; б - п= 2 бита, L = 22 = 4, R = 1 : 4; в - п= 3 бита, L = 23 = 8, R = 1 : 8
Случай разрядности п = 2бита (рис.3, б)соответствует АЦП с длиной шкалы L = 4. Случай п = 3 бита (рис.3, в)соответствует длине шкалы АЦП L = 8. Чем больше число двоичных разрядов п,тем больше длина шкалы L (больше число возможных уровней квантования Nm),тем меньше погрешность квантования Dкв.
3 Программирование – программное обеспечение микропроцессорных систем управления
Микропроцессор - программно-управляемое устройство, предназначенное для обработки цифровой информации и управления процессом этой обработки, выполненное в виде одной (или нескольких) интегральной схемы с высокой степенью интеграции электронных элементов.
Микропроцессор характеризуется большим числом параметров, поскольку он одновременно является сложным программно-управляемым устройством и электронным прибором (микросхемой). Поэтому для микропроцессора важны, как тип корпуса, так и система команд процессора. Возможности микропроцессора определяются понятием архитектуры микропроцессора.
Микропроцессорная система работает с цифровой информацией, которая представляет собой последовательность цифровых кодов.
В основе любой микропроцессорной системы лежит микропроцессор, который способен воспринимать только двоичные числа (составленные из 0 и 1). Двоичные числа записываются посредством двоичной системы счисления. Например, в повседневной жизни мы пользуемся десятичной системой счисления, в которой для записи чисел используются десять символов или цифр 0,1,2,3,4,5,6,7,8,9. Соответственно в двоичной системе таких символов (или цифр) всего два – 0 и 1.
Необходимо понимать, что система счисления – это всего лишь правила записи чисел, и выбор типа системы определятся удобством применения. Выбор двоичной системы обусловлен её простотой, а значит надёжностью работы цифровых устройств и лёгкостью их технической реализации.
 Основу
микропроцессорной системы составляет
микропроцессор
(процессор), который выполняет функции
обработки информации и управления.
Остальные устройства, входящие в состав
микропроцессорной системы, обслуживают
процессор, помогая ему в работе.
Обязательными устройствами для создания микропроцессорной системы являются порты ввода/вывода и отчасти память. Порты ввода/вывода связывают процессор с внешним миром, обеспечивая ввод информации для обработки и вывод результатов обработки, либо управляющих воздействий. К портам ввода подключают кнопки (клавиатуру), различные датчики; к портам вывода - устройства, которые допускают электрическое управление: индикаторы, дисплеи, контакторы, электроклапаны, электродвигатели и т.д.
Память нужна в первую очередь для хранения программы (либо набора программ), необходимой для работы процессора. Программа - это последовательность команд, понятных процессору, написанная человеком (чаще программистом).
Структура микропроцессорной системы представлена на рисунке 1. В упрощённом виде процессор состоит из арифметически-логического устройства (АЛУ), осуществляющего обработку цифровой информации и устройства управления (УУ).
Память обычно включает постоянно-запоминающее устройство (ПЗУ), являющееся энергонезависимым и предназначенное для долговременного хранения информации (например, программ), и оперативно-запоминающее устройство (ОЗУ), предназначенное для временного хранения данных.
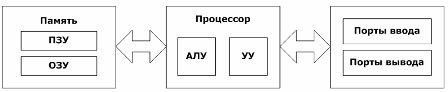
Рисунок 4 – Структура микропроцессорной системы
Процессор, порты и память взаимодействуют между собой посредством шин. Шина – это набор проводников, объединённых по функциональному признаку. Единый набор системных шин называют внутрисистемная магистраль, в которой выделяют:
шину данных DB (Data Bus), по которой производится обмен данными между ЦП, памятью и портами;
шину адреса AB (Address Bus), используемой для адресации процессором ячеек памяти и портов;
шину управления CB (Control Bus), набор линий, передающих различные управляющие сигналы от процессора на внешние устройства и обратно.
 Микропроцессорная
система управления
как числовой исполнитель способен
выполнять некоторые функционально
завершенные последовательности
действий над числами - операндами.
Эти последовательности маркируются
(обозначаются) тем же "языком"
чисел, который воспринимается устройством
управления микропроцессорных
систем управления.
Число-маркер, поставленное в соответствие
некоторой последовательности действий
микропроцессорной
системы управления
по обработке информации в рамках своей
структуры, называется кодом
операции,
а сама последовательность – командой.
Полный набор команд, которые способна выполнять микропроцессорная системы управления, носит название системы команд.
Программой называется последовательность действий конкретного элемента микропроцессорных систем управления, описанная в терминах его команд.
Таким образом, принципиальным достоинством МП является его программируемость, т.е. возможность настройки на конкретный вид преобразований входного информационного потока. Необходимое условие программируемости - возможность описать любое действие с требуемой для МП степенью детализации (до команд).
На заре возникновения вычислительной техники большую часть затрат при разработке составляли аппаратные средства. В настоящее время при создании микропроцессорных систем управления свыше 90% затрат приходится на программное обеспечение (ПО), так как совершенствовались технологии производства аппаратных средств, а труд программиста оставался таким же затратным. Поэтому одним из условий успешного внедрения микропроцессорных систем управления является наличие уже разработанного и хорошо развитого программного обеспечения под выбранный микропроцессорный комплект, которое обычно состоит из двух частей: резидентной и кросс-обеспечения.
Резидентное программное обеспечение - это совокупность программ, разработанных для конкретной микропроцессорной системы управления на языке используемого в ней процессора. К нему можно отнести:
программы самодиагностики для контроля правильности функционирования данной микропроцессорной системы управления;
прикладные программы, непосредственно реализующие функции, возлагаемые на систему пользователями (управление объектами, проектирование изделий и многое другое);
операционная система, обеспечивающая как организацию совместного функционирования всех элементов ее структуры (монитор, включающий в себя драйверы внешних устройств – программы, реализующие информационно-логическое сопряжение вычислительного устройства с ним), так и распределение ресурсов микропроцессорных систем управления между прикладными программами (процессами) пользователя (супервизорная часть);
 среды
разработки программного
обеспечения, представляющие
собой комплекс программ, необходимых
для создания программного обеспечения
микропроцессорных
систем управления: текстовые
редакторы; трансляторы,
осуществляющие перевод исходного
текста программы на формальном языке
в исполняемую программу на языке
процессора; отладчики,
позволяющие различными методами
находить ошибки в разрабатываемом
программном обеспечении. При этом
средства отладки должны управлять
исполнением программы (останавливать,
изменять порядок, запускать), собирать
информацию о ходе ее выполнения,
обеспечивать диалог между программистом
и электронно-вычислительной машиной
на уровне языка программирования.
Другую большую часть программного обеспечения микропроцессорного комплекта составляет кросс-обеспечение - это совокупность программ для разработки и отладки резидентного программного обеспечения микропроцессорных систем управления на микропроцессорную систему управления с другим типом микропроцесса. К ним относятся:
текстовый редактор, обеспечивающий ввод в кросс-систему и корректировку программы пользователя на исходном языке;
интерпретатор, осуществляющие перевод программы с исходного языка в команды микропроцессорных систем управления с одновременным их исполнением;
дизассемблер - транслятор, осуществляющий обратное преобразование исполняемой программы с языка команд микропроцессорных систем управления на формальный язык – Ассемблер;
программный эмулятор, позволяющие промоделировать работу микропроцессорной системы управления и прочих аппаратных средств разрабатываемой микропроцессорной системой управления на другой электронно-вычислительной машине,