Материал: ОрещенкоНиколай8391
МИНОБРНАУКИ РФ
Санкт-Петербургский государственный
электротехнический университет
«ЛЭТИ» им. В.И. Ульянова (Ленина)
Факультет компьютерных технологий и информатики
Кафедра автоматики и процессов управления
Синтез систем автоматического управления
перевернутым маятником на каретке
Пояснительная записка к курсовому проектированию
по дисциплине «Теория автоматического управления»
Студент гр. 8391 |
|
Орещенко Н.В. |
Преподаватель |
|
Проф. Имаев Д.Х. |
Санкт-Петербург
2021
СОДЕРЖАНИЕ
Предисловие
ПЕРЕВЕРНУТЫЙ МАЯТНИК НА КАРЕТКЕ КАК ОБЪЕКТ УПРАВЛЕНИЯ
Перевернутый маятник на каретке
Математическая модель объекта управления
Дифференциальные уравнения в форме Коши
АНАЛИЗ ОБЪЕКТА УПРАВЛЕНИЯ
Компьютерное моделирование
Линеаризация дифференциальных уравнений
Передаточная функция объекта
Анализ устойчивости положения равновесия
Линеаризация модели и анализ в среде MATLAB/Simulink
СИНТЕЗ СИСТЕМЫ АВТОМАТИЧЕСКОЙ СТАБИЛИЗАЦИИ МЕТОДОМ ПРОСТРАНСТВА СОСТОЯНИЙ
Синтез регулятора состояния
Синтез наблюдателя состояний
Динамический регулятор
Оценка области притяжения положения равновесия
Предисловие
Динамические модели перевернутых маятников различной конфигурации используются в научных публикациях для сравнения методов синтеза алгоритмов автоматической стабилизации, а также в учебном процессе технических университетов в качестве наглядных примеров неустойчивых объектов.
Отмечается, что многозвенные перевернутые маятники служат примерами шагающих роботов, ракет на старте, нескольких барж, которых толкает буксир и т. д. и т. п.
Целью курсового проектирования является освоение методов моделирования, анализа и синтеза систем автоматического управления с помощью современных инструментальных средств.
Для достижения цели необходимо решить следующие задачи:
- построить нелинейную математическую модель объекта управления;
- провести анализ объекта методом компьютерной имитации;
- провести анализ устойчивости, управляемости и наблюдаемости объекта по линеаризованной модели;
- синтезировать регуляторы методом пространства состояний;
- синтезировать регуляторы частотным методом;
- провести анализ нелинейных систем управления;
- выбрать алгоритмы цифрового управления непрерывным объектом.
1. Перевернутый маятник на каретке как объект управления
1.1. Перевернутый маятник на каретке
Принципиальная схема механического объекта — перевернутого маятника на каретке — изображена на рис. 1.1, где приняты следующие обозначения параметров:
m – масса маятника, кг;
M – масса каретки, кг;
l – длина маятника, м,
а также переменных:
 (t)
– угол отклонения маятника, рад;
x(t) – положение каретки, м;
f(t) – сила, действующая на каретку, Н (кг*м/сек2).
Целью управления является стабилизация верхнего положения равновесия маятника.
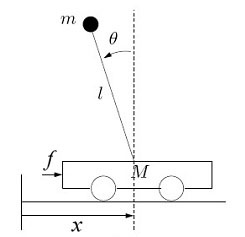
Рис. 1.1. Принципиальная схема перевернутого маятника на каретке
Рассматриваемый объект имеет две степени свободы – вращательное движение маятника и поступательное движение каретки. Управление таким объектом осложняется тем обстоятельством, что имеется только одно управляющее воздействие – сила f(t), приложенная к каретке.
1.2. Математическая модель объекта управления
Методы синтеза систем автоматического управления непрерывными объектами основаны на математических моделях в виде дифференциальных уравнений.
Рис. 1.1 можно интерпретировать как символьную модель, представленную на языке механики. Для перевода знаний с языка механики (рис. 1.1) на язык математических моделей используют законы классической механики. Такой способ построения математических моделей называют аналитическим — он возможен для объектов хорошо изученной природы.
Примем следующие допущения:
массы маятника и каретки сосредоточены;
отсутствует сопротивление среды;
отсутствует трение.
В качестве обобщенных координат для рассматриваемой системы с двумя степенями свободы выберем (t) — угол отклонения маятника и x(t) — положение каретки.
Математическая модель рассматриваемого объекта в виде системы двух дифференциальных уравнений второго порядка имеет вид:
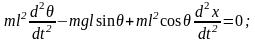 (1.1)
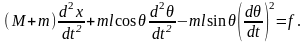 (1.2)
Уравнение (1.1) представляет собой выражение баланса моментов, действующих на маятник, а уравнение (1.2) — баланса сил, действующих на каретку.
1.3. Дифференциальные уравнения в форме Коши
Анализ объекта и его компьютерное моделирование упрощаются, если дифференциальные уравнения разрешены относительно старших производных.
Заметим, что вторые производные в уравнения (1.1), (1.2) входят линейно. С учетом этого, приведем систему уравнений к матричной форме:
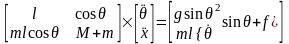 .
Прежде всего, проверим существование и единственность решения — вычислим определитель матрицы:
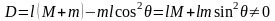
и убедимся в том, что он не равен нулю.
Для решения системы уравнений воспользуемся правилом Крамера
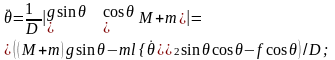
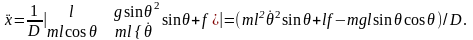
Теперь легко записать уравнения объекта в форме Коши:
 ;
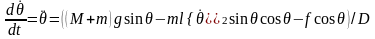 (1.3)
 ;
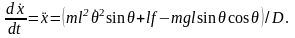
Заметим,
что правые части уравнений не содержат
переменных
 ,
т. е. положение и скорость каретки не
влияют на ускорения маятника и каретки.
Объект может занимать любое положение
или совершать равномерное поступательное
движение.