Курсовая работа (т): Расчеты электрических схем на ЭВМ
Расчеты электрических схем на ЭВМ
Расчеты электрических схем на ЭВМ
Введение
программа электродвигатель алгоритм
Практически все области деятельности современного общества развиваются на базе все более широкого применения электротехники.
Электрификация - это широкое развитие производства электроэнергии и её внедрение во все области человеческой деятельности и быт.
Электрические и магнитные явления были известны в глубокой древности, но началом развития науки об этих явлениях принято считать 1600 год, когда Гильберт опубликовал результаты исследования электрических и магнитных явлений. Важным этапом в развитии науки об электричестве были исследования атмосферного электричества, выполненные М.В. Ломоносовым, Г.В. Рихманом и Б. Франклином.
Электротехника как наука является областью знаний, в которой рассматриваются электрические и магнитные явления и их практическое использование.
Современная энергетика - это в основном электроэнергетика. Электрическая энергия вырабатывается на станциях электрическими генераторами, преобразовывается на подстанциях и распределяется по линиям электропередачи и электрическим сетям.
Электрическая энергия применяется практически во всех областях человеческой деятельности. Производственные установки на фабриках и заводах имеют в подавляющем большинстве электрический привод, т.е. приводятся в движение при помощи электрических двигателей. Для измерений наиболее широко используются электрические приборы и устройства. Измерения электрических величин при помощи электрических устройств составляют особую дисциплину. Широко применяются электрические приборы и устройства в сельском хозяйстве, связи и в быту.
Непрерывно расширяющееся применение различных электротехнических и радиотехнических устройств обуславливает необходимость знания специалистами всех областей науки и техники основных понятий об электрических, магнитных и электромагнитных явлениях и их практическом использовании.
С учётом современного технического прогресса, актуальность развития и изучения электротехники более чем необходима.
В данной пояснительной записке
приведены расчеты переходного процесса конкретной электрической схемы (по
условию задания). Применены классический и операторный методы решения. Так же,
с учетом задания, выполнен теоретический расчет и выбор электродвигателя по
каталогу. Используя расчетные данные спроектировано приложение, которое
позволяет выполнить расчет на ЭВМ.
1. Расчет переходных
процессов в линейных электрических цепях классическим и операторным методами
Классическим методом расчета переходных процессов называют метод расчета, в котором решение дифференциального уравнения представляет собой сумму принужденной и свободной составляющих, а определение постоянных интегрирования, входящих в выражение для свободного тока или напряжения, производят путем совместного решения системы линейных алгебраических уравнений по известным значениям корней характеристического уравнения, а также по известным значениям свободной составляющей тока или напряжения и ее производных, взятых при t=0+.
Алгоритм расчета переходных процессов классическим методом
. Задаемся направлениями токов в докоммутационной и послекоммутационной схемах.
. Рассчитываем докоммутационную схему определяя iL (0-) и uC (0-).
. Рассчитываем послекоммутационную схему в установившемся режиме, определяя uC пр. и iL пр.
. Решение ищем в виде
L = iLсв. + iLпр.
и uC = uCсв. +
uCпр.,
где iсв. пищется в виде АеР t и uсв в виде ВеР t,
если корни характеристического
уравнения действительные отрицательные. Eсли корни характеристического
уравнения сопряженные комплексные
(р1,2 = - δ + jω0), то решение для тока ищется в виде=Ае- δ tsin(ω0 t + ν) и для напряжения в
виде=Ве- δ t sin(ω0 t + φ).
. Исходя из законов коммутации находим постоянные интегрирования А, В, ν и φ.
. Записываем окончательное решение.
Операторный метод расчета основан на использовании понятия об изображении функций времени. В операторном методе каждой функции времени соответствует функция новой переменной, обозначаемая р, и наоборот - функции переменной р отвечает определенная функция времени.
Переход от функции времени к функции
р осуществляют с помощью преобразования Лапласа. Операторный метод позволяет
свести операцию дифференцирования к умножению, а интегрирования - к делению.
2. Выбор
электродвигателей
Основные сведения об электроприводе и режимах работы электродвигателей
Для приведения в движение производственных машин и механизмов используют электропривод, состоящий из электродвигателя, передаточного устройства и систем преобразования, управления и автоматизации. В некоторых случаях передаточные устройства и преобразователи (тока, частоты и другие) могут отсутствовать.
Характер движения электропривода
описывает уравнение моментов:
М = Мс + Мд,
где М - вращающий момент двигателя, Мс - статический момент сопротивления механизма, Мд = Jdw/dt- - динамический момент, J - момент инерции вращающихся масс, dw/dt - угловое ускорение.
В установившемся режиме:
М = Мс. (2.1.1)
Установившееся значение угловой
скорости w или частоты вращения n у двигателей (кроме синхронных) зависит от
момента сопротивления механизма (нагрузки). Механические характеристики w (М)
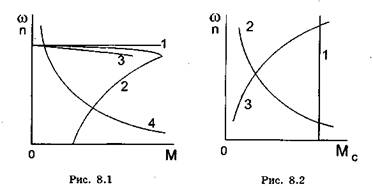
или n (M) электродвигателей приведены на рис. 2.1.1 (а): 1 - синхронного, 2 -
асинхронного, 3 и 4 - постоянного тока параллельного и последовательного
возбуждения соответственно.
а) б)
Рисунок 2.1.1 - Механические
характеристики
Механизмы создают моменты сопротивления, которые в свою очередь зависят от w или n. Характеристики w(Мс) или n(Мс) наиболее распространенных механизмов представлены на рис. 2.1.1 (б): 1 - грузоподъемных и транспортных механизмов, поршневых насосов, строгальных станков (Мс = const); 2 - некоторых металлорежущих станков и моталок прокатных станов (Мс • w = const); 3 - вентиляторов, центробежных насосов, компрессоров и центрифуг.
Определение угловой скорости или частоты вращения и момента М в установившемся режиме производится графическим путем, как показано на рис. 2.1.2. Точка пересечения характеристики рабочего механизма (кривая 1) с характеристикой электродвигателя (кривая 2) соответствует значениям w (или n) и М.
При работе двигателя в нем происходит постоянное выделение теплоты, что приводит к его нагреву. Превышение температуры двигателя над температурой окружающей среды описывается уравнением:
Т = Q/А*(1 - е1/т) + Q0е-t/Т,
(2.1.2)
где Q - количество теплоты,
выделяемой в единицу времени, А - теплоотдача окружающей среды в единицу
времени, Т = = С/А - постоянная времени, С - теплоемкость двигателя, Q0
- превышение температуры двигателя над температурой окружающей среды в момент
включения двигателя при t = 0.
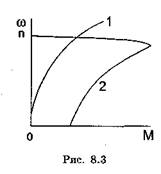
Рисунок 2.1.2 - Характеристики
угловой скорости ичастоты вращения
а) б)
Рисунок 2.1.3 - Кривые нагревания
электродвигателя
В установившемся тепловом режиме,
когда количество теплоты, выделяемой в двигателе, и теплоты, рассеиваемой в
окружающую среду, становятся одинаковыми (теоретически при t = ∞, а
практически при t = 4Т), превышение температуры достигает максимального
значения Т∞ = Q/A. С учетом последнего
Т = Т∞ - (Т∞
- Т0) е-t/т. (2.1.3)
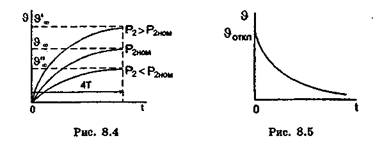
Установившееся значение превышения температуры двигателя зависит от мощности Р2 на его валу. На рис 2.1.3 (а) приведены кривые нагревания электродвигателя при различных значениях мощности Р2.
При отключении электродвигателя Q = 0 и с учетом (2.1.3) Т = Тотк * е-1/т, где Тотк - превышение температуры в момент отключения, т.е. превышение температуры двигателя уменьшается по экспоненциальному закону (рис. 2.1.3 (б)).
В соответствии с характером работы производственных механизмов в условиях эксплуатации различают следующие основные режимы работы двигателя: продолжительный, кратковременный и повторно-кратковременный.
Продолжительный режим - режим, в
котором электродвигатель может работать длительное время, при этом установившееся
значение превышения температуры двигателя Т∞ над температурой
окружающей среды не превышает установленного значения. Такой режим работы
характерен для двигателей вентиляторов, насосов, компрессоров, транспортеров,
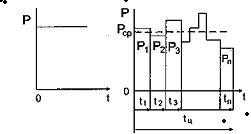
мощных металлорежущих станков и др. График продолжительного режима работы
приведен на рис. 2.1.4 при а) постоянной и б) изменяющейся нагрузках.
а) б)
Рисунок 2.1.4 -
Продолжительный режим работы
Кратковременный режим - режим, при котором превышение температуры электрического двигателя достигает предельно допустимого значения для данного класса изоляции, но не достигает установившегося значения. В этом режиме двигатель работает в течение сравнительно небольшого периода времени, а перерыв в работе велик, и двигатель успевает охладиться до температуры окружающей среды. В кратковременном режиме работают двигатели затворов шлюзов, подъемных механизмов разводных мостов и т.д. На рис. 2.1.5 показаны графики нагрузки при кратковременном режиме.
Повторно-кратковременный режим - режим, при котором периоды работы электродвигателя под нагрузкой чередуются с паузами, когда двигатель отключается. При этом периоды работы и паузы не настолько длительны, чтобы температура достигла установившегося значения. Такой режим характерен для двигателей подъемно-транспортных механизмов, прессов, штамповочных машин и некоторых металлообрабатывающих станков. Время цикла этого режима tц = tр + tо, где tp - время работы двигателя, a tо - время паузы. Время цикла обычно не превышает десяти минут.
Повторно-кратковременный
режим характеризуется продолжительностью включения.
ПВ = tр/ tц
* 100% = tр / (tр + tо) * 100%. (2.1.4)
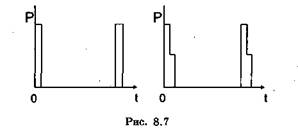
Рисунок 2.1.5 -
Кратковременный режим работы
Для электродвигателей
стандартные значения ПВ = 15, 25, 40 и 60%. Пример графика нагрузки при
повторно-кратковременном режиме приведен на рис. 2.1.6.
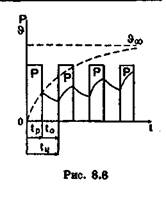
Рисунок 2.1.6 -
Повторно-кратковременный режим работы
Принципы выбора электродвигателей
Выбор двигателя заключается в подборе для соответствующего механического оборудования электродвигателя, подходящего по роду тока, напряжению, мощности и частоте вращения.
Для машин и механизмов, не требующих регулирования частоты вращения, рекомендуется применять асинхронные двигатели с короткозамкнутым ротором или синхронные. Двигатели постоянного тока допускается применять только в случаях, когда двигатели переменного тока не удовлетворяют характеристикам механизма или являются не экономичными. Синхронные двигатели рекомендуется применять для нерегулируемых механизмов продолжительного режима работы при единичной мощности 100 кВт и более.
Современной серией асинхронных двигателей является серия 4А. Двигатели выпускаются в двух вариантах исполнения по степени воздействия окружающей среды: защищенные (1Р23) и закрытые обдуваемые (1Р44).
Двигатели мощностью от 60 Вт до 370 Вт выпускаются на напряжение 220/380 В, двигатели мощностью 0,55 - 110 кВт - на напряжение 220/380 и 380/660 В, двигатели мощностью 132-400 кВт - на напряжение 380/660 В.
Асинхронные двигатели выпускаются следующих типов: 4А, 4АН, 4АК, 4АР и 4АС. Обозначения в типах: 4 - номер серии, А - асинхронный, Н - защищенного исполнения, К - с фазным ротором, Р - с повышенных пусковым моментом и С - с повышенным скольжением.
Определение мощности двигателя. Выбор двигателя по каталогу
Допустимая температура нагрева изоляции электродвигателя и температура окружающей среды определяют значение мощности Р2 на валу двигателя. Температура окружающей среды определена стандартом и составляет 40 0С. Для каждого класса изоляции установлены значения допустимого превышения температуры: А - 60° С, Е - 75°С, В - 80 0С, F - 100 0С, Н - 125°С. В каталогах и паспортных данных указана номинальная мощность Рном, соответствующая температуре окружающей среды 40 0С.
Выбор двигателя для продолжительного режима (см. рис. 2.1.6, а) производится, исходя из условия Рном > Р. Если двигатель предназначен для работы в продолжительном режиме при переменной нагрузке (см. рис. 2.1.6, б), предварительный выбор электродвигателя производится, исходя из условия Рном > Рср, а затем выполняется проверочный расчет.
Все методы проверки сводятся к условию, что среднее значение мощности потерь в двигателе не должно превышать мощность потерь при номинальной нагрузке Рп ср < Рп ном. На практике применяют методы, основанные на расчете эквивалентных значений тока, момента, мощности.
Метод эквивалентного тока основан на замене действительного, изменяющегося во времени действующего значения тока двигателя, эквивалентным током, при котором мощность потерь соответствует средним потерям при переменном режиме работы.
Эквивалентное значение тока определяют по формуле
экв=Ö(I2пtп +I21t1 + I22t2 + … +I2тtт)/(k1(tп +tт) + t1+t2+
… +k2t0), (2.3.1)
где I1, I2 и так далее - значения тока двигателя в интервалах времени t1, t2 и других, соответствующие участкам графика с неизменной нагрузкой, Iп, Iт - средние значения тока, соответствующие времени пуска tп и торможения tт, tо - время паузы, k1 - коэффициент, учитывающий снижение теплоотдачи при пуске и торможении, k2 - коэффициент, учитывающий уменьшение теплоотдачи во время паузы. Для двигателей постоянного тока k1 = 0,75, a k2 = 0,5; для асинхронных двигателей k1 = 0,5, а k2 = 0,25. Номинальный ток двигателя выбирают из условия Iном > Iэкв.
Переменная нагрузка может быть
задана в виде графической зависимости М (t). В этом случае определяют
эквивалентный момент
Мэкв = √(М2пtп
+ М21 t1 + М22t2
+ … + М2тtт) / (k1(tп +
tт) + t1 + t2 + … + k2t0),
(2.3.2)
где Мп, Mт, M1, М2 и так далее - значения момента на валу двигателя в соответствующие промежутки времени. Номинальную мощность двигателя выбирают из условия Рном > Рр, где Рр = 0,105 Мэквnном - расчетная мощность, nном - номинальная частота вращения двигателя.
Наиболее простым методом выбора
двигателя является определение его эквивалентной мощности
Рэкв = √ (Р2пtп
+ Р21t1 + Р22t2
+ … + Р2тtт) / (k1(tп +
tт) + t1 + t2 + … + k2t0),
(2.3.3)
где Рп, Рт, Р1, Р2 и так далее - значения мощности на валу двигателя в соответствующие промежутки времени.
Формулы (2.3.1) - (2.3.3) упрощаются, если не учитывать влияние пуска, торможения и работы без нагрузки.
Номинальную мощность двигателя определяют, исходя из условия Рном > Рр = Рэкв. Этот метод может быть использован при выборе двигателей постоянного тока параллельного возбуждения, асинхронных и синхронных двигателей.