Курсовая работа (т): Розрахунок та дослідження лінійної та каскадної системи автоматичного регулювання парокотельної установки на заданий запас стійкості
Функція передачі:
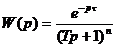
Таблиця 1.
n
2
3
4
5
6
7
8
9
10
t05 /Т
1.68
2.67
3.67
4.67
5.67
6.67
7.67
8.69
9.69
t09 /Т
3.89
5.32
6.68
7.99
9.27
10.53
11.77
12.99
14.21
t05 /t09
0.43
0.5
0.55
0.58
0.61 0.65
0.67
0.68
Задаюся значенням n=3 аперіодичні ланки для якого з таблиці
1 знаходжу відоме значення відношення З рівняння Для заданого n=3 з таблиці 1 знаходимо значення Кінцева формула математичної моделі буде мати наступний
вигляд:
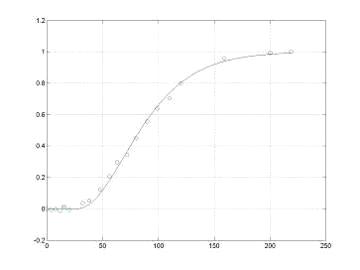
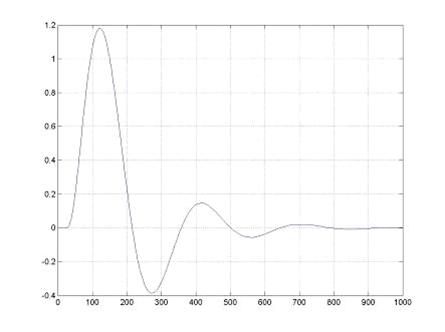
Порівняємо експериментальне перехідну функцію з аналітично
визначеною моделлю об’єкта регулювання та знайдемо відносну похибку, для цього
складемо наступну програму:
;
t= [0 4 8 12 15 20 16 32 38 48 56 63 72 80 90 99 110 120
159 200 219];= [2.5 2.49 2.5 2.48 2.52 2.49 2.52 2.56 2.59 2.71 2.85 3 3.08
3.26 3.44 3.58 3.69 3.85 4.12 4.18 4.19];=2.5;=4.19;=2.5;=Xmax-Xzad;= (X-Xpo4)
/delX;= [0: 219];=interp1 (t,Xout,t1);=23.2;= (tf (1, [22.55 1])) ^3;
[num,den]
=pade (tau,5);=tf (num,den);=ss1*ss2;=step (ss,t1);(3),plot (t1,yy,t,Xout,'o');
grid;=abs (yy-Xi') *100;
[dm j]
=max (d),
Рис. 4.
порівняння експериментальної "о" і теоретичної "-" функції
передачі
Відносну
похибку регулювання визначаємо за формулою:
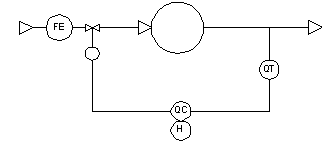
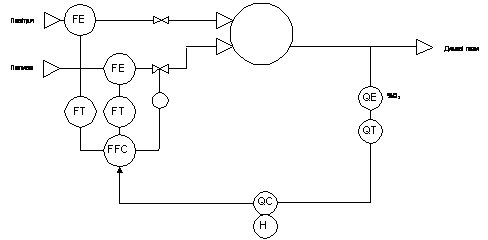
Функціональна схема
Розрахуємо оптимальні параметри настроювання за методом
розширених частотних характеристик.
Цей метод базується на амплітудно-фазовому критерії
стійкості (критерій Найквіста), який можна інтерпретувати як критерій запасу
стійкості, якщо замість звичайних частотних характеристик застосувати розширені
частотні характеристики.
Розширена частотна характеристика елементу з відомою
функцією передачі визначається заміною в ній оператора Лапласа
де w - кругова частота; Умова забезпечення заданого запасу стійкості формулюється
на основі амплітудно-фазового критерію стійкості Найквіста, в якому
застосовуються розширені частотні характеристики розімкненої системи
автоматичного регулювання
де Шукаємо частоти ;;= [0: 0.001: 0.15];=0.32; p=-m*w+i*w;=23.2;
T=22.55;=0.12=Kp*exp (-p. *tau). / (T. *p+1). ^3;=real (W); V=imag (W);=sqrt
(U. ^2+V. ^2);=phase (W);(1),plot (w,fi*180/pi); grid; title ('RFCH'); xlabel
('w,rad/s'); ylabel ('f (m,w) ');(2),plot (U,V); grid; title ('RAFH'); xlabel
('Re [W (p)] '); ylabel ('Im [W (p)] ');('w A fi (w) ')= [w (:) A (:) fi (:)
*180/pi]= (-pi/2+atan (m)) *180/pi, fi2=-180
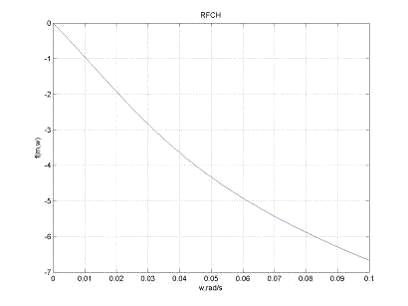
Рис. 5. Розширена фазочастотна характеристика
** - беремо на перетині графіка з частотою -
3,14; w**= 0.0335* - беремо на перетині графіка з
частотою Задаємо ТД враховуючи умову Побудуємо границю запасу стійкості:
;;= [0.0132: 0.0002: 0.0335];=0.32; W1=0.0132;
W2=0.0335;=22.55;=22.55;=0.5;=0.12=-w. *m+j. *w;=Kp*exp (-tou*p). / (T*p+1).
^3;=phase (Wop);=abs (Wop);=abs (Fi) +atan (m) - pi;= (w. *sqrt (m^2+1). *
(m*cos (v) - sin (v))). /A+w. ^2* (1+m^2) *Tg;= (cos (v) *sqrt (m^2+1)).
/A+2*Tg*w. *m;(1),plot (x,y); xlabel ('Kp'); ylabel ('Kp/Tis'); grid
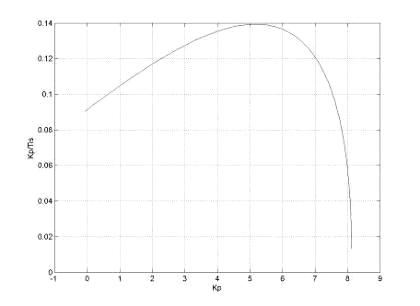
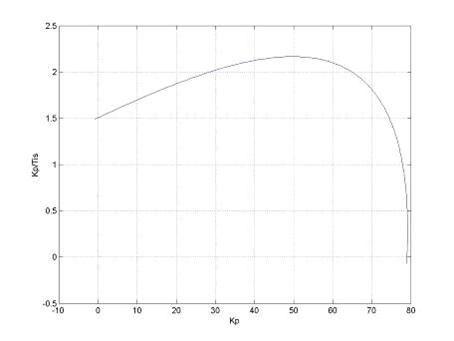
Рис. 6. Границя області заданого запасу стійкості m=0.32 з
ПІД-регулятором
З графіка
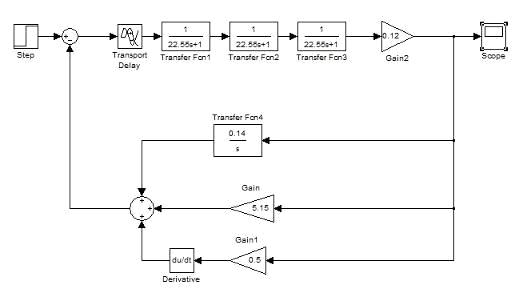
В середовищі Simulink. складаємо модель САР з
ПІД-регулятором.
Рис. 7. Перехідний процес зміни вхідної величини на 14%
Функціональна схема каскадної САР:
Застосування багатоконтурних систем регулювання, зокрема
каскадних, має сенс у тому випадку, коли можливості одноконтурних систем вже
вичерпані [2,7]. Вони застосовуються, звичайно для об'єктів регулювання з
великим запізненням, для об’єктів з розподіленими параметрами для яких
випереджаючу інформацію про вплив на значення регульованої величини можна
отримати з проміжної точки, що має менше запізнення і швидше сприймає збурення.
Такі системи дозволяють підвищити якість процесів регулювання: зменшити час
регулювання, максимальне динамічне відхилення тощо.
Таким чином, каскадні системи регулювання застосовують для
об’єктів регулювання, що мають велику інерційність каналом регулюючої дії. В
таких системах обирають менш інерційну до найбільш небезпечних збурень
допоміжну вихідну величину з такою ж регулюючу дію. В каскадній системі
регулювання (див. рис.11) є два регулятори - основний (зовнішній або
коректуючий), що підтримує основну вихідну величину y на заданому
значенні та допоміжний (внутрішній або стабілізуючий), призначений для
регулювання допоміжної вихідної величини y1. Вихідний сигнал
основного регулятора може бути завданням для допоміжного регулятора або
коректувати може його коректувати. Для підтримання основного регульованого
параметру на заданому значенні без статичної похибки закон регулювання
основного регулятора мусить мати інтегральну складову. Від допоміжного
регулятора вимагається в першу чергу швидкодія, тому він може бути і
пропорційним.
Розрахунок каскадних САР полягає у визначенні параметрів
настроювання основного і допоміжного регуляторів при заданих функціях передачі
об'єкта регулювання за основною у і допоміжною y1
вихідними величинами. Процедура розрахунку такої системи є ітераційною. Кожна
ітерація складається з двох кроків.
На кожному кроку ітерації розраховують приведену
одноконтурну систему, в якій параметри настроювання одного з регуляторів
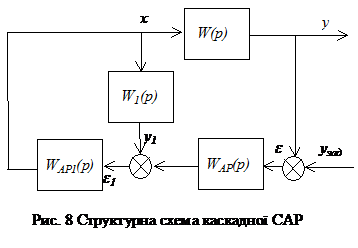
визначають відносно відповідного еквівалентного об'єкта. Як видно із структурної
схеми еквівалентний об'єкт для основного регулятора АР з функцією передачі WAP
(p) є послідовним з'єднанням замкнутого допоміжного контуру і об'єктом
регулювання за основною вихідною величиною. Функція передачі Еквівалентний об'єкт для допоміжного регулятора АР1 є
паралельним з'єднанням об'єкта за допоміжною вихідною величиною і розімкненою
системою за основною регульованою величиною. Його функція передачі має вигляд
Залежно від першого кроку ітерації є два варіанти
розрахунку каскадних САР.
Функція передачі ОР залишається та сама:
За основний регулятор беремо ПІ-регулятор, а за допоміжний
регулятор беремо П-регулятор.
Перша ітерація:
Перший крок:
Використовуємо формулу:
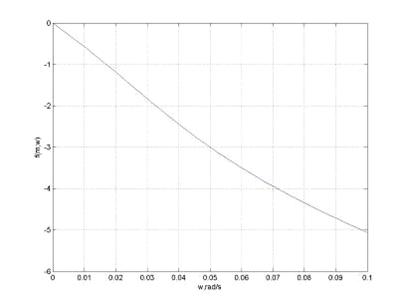
Графічно шукаємо w:
;;= [0: 0.002: 0.1];=0.32;=23.2;=0.12;=-w. *m+j. *w;=Kp*exp
(-23.2 *p). * (35. *p+1). /11. / (22.55. *p+1). ^3;=phase (We11);(w,Fi);;=-pi,
fi1=-pi/2+atan (m)
** - беремо на перетині графіка з частотою -
3,14; w**= 0.053* - беремо на перетині графіка з частотою
Побудуємо границю запасу стійкості:
;;= [0.021: 0.0002: 0.053];=0.32;=23.2;=0.12;=-w. *m+j.
*w;=Kr*exp (-p. *tou). * (35. *p+1). /11. / (22.55. *p+1). ^3;=phase
(We11);(w,Fi); xlabel ('w'); ylabel ('Fi'); grid=abs (We11);=-w. * (m^2+1).
*sin (Fi). /A;_Ti= (-cos (Fi) - m*sin (Fi)). /A;(Kp_Ti,Kp); xlabel ('Kp');
ylabel ('Kp/Tis'); grid
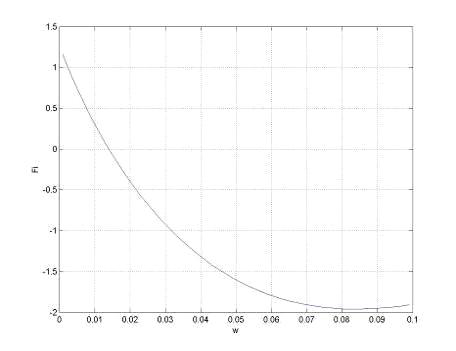
Рис. 9. Границя області заданого запасу стійкості m=0.32 з
ПІ-регулятором
З графіка
Другий крок:
Використовуємо формулу:
Графічно шукаємо w:
;;= [0.001: 0.002: 0.1];=0.32;=23.2;=0.12;=-w. *m+j.
*w;=11. / (35. *p+1) - Kr*exp (-tou. *p). / (22.55. *p+1). * (6+0.26.
/p);=phase (We12);(w,Fi); xlabel ('w'); ylabel ('Fi'); grid
Рис. 10. Розширена фазочастотна характеристика
З графіка w= 0.0138
Знаходимо функцію передачі П-регулятора:
;;=0.0138;=0.32;=23.2;=-w*m+j*w;=11. / (35. *p+1) - exp
(-tou. *p). / (22.55. *p+1). * (6+0.26. /p);=phase (We12);=abs
(We12);=1/A=0.419, отже Промоделюємо каскадну САР в середовищі Simulink
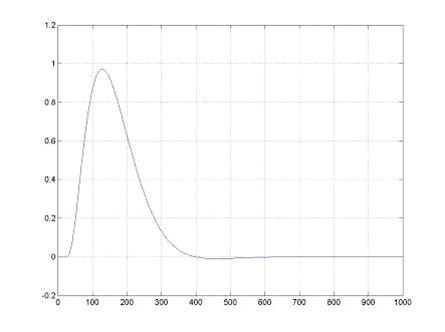
Рис. 11. Перехідний процес зміни вхідної величини на 14%
Якщо структурна схема САР обрана і розраховані
параметри настроювання автоматичного регулятора, то з метою дослідження
перехідних процесів САР моделюють в середовищі Matlab (Simulink). Перехідні
процеси САР моделюють вказаними в завданні каналами регулюючої, збурюючої дії
та зміною завдання регулятору. За цими перехідними процесами визначають
показники якості САР. Якщо досліджується одноконтурна САР, то крім процесу
регулювання при оптимальних значеннях параметрів настроювання регулятора,
моделюють перехідні процеси для різних значень з границі області заданого
запасу стійкості (див. рис.7) і порівнюють їх показники якості: час
регулювання, максимальне динамічне відхилення, коефіцієнт заникання, частоту
коливань, інтегральну квадратичну оцінку тощо. Для об’єктів із
самовирівнюванням бажано дослідити процеси регулювання із застосуванням І - та
П-регуляторів. Для об’єктів без самовирівнювання перехідні процеси моделюють на
частотах w<w0, w = 1.2w0, w>w0, порівнюючи їх
показники якості.
При застосуванні каскадної або комбінованої
системи регулювання необхідно порівняти процеси регулювання в цих САР
відповідно з процесом регулювання в одноконтурній системі без допоміжного
регулятора або без корекції по збуренню. Для САР з додатковим сигналом з
проміжної точки необхідно порівняти перехідний процес такої САР з процесом
регулювання за допомогою одноконтурної замкнутої САР.
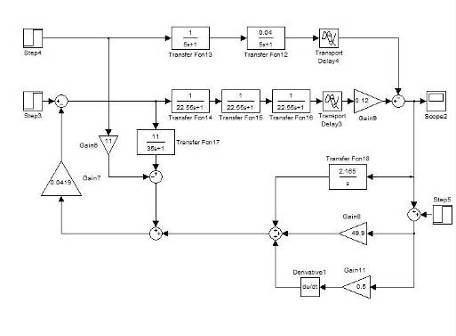
В середовищі Simulink складемо модель САР за
допомогою якої можна буде дослідити систему на всі фактори, які впливають на
роботу САР:
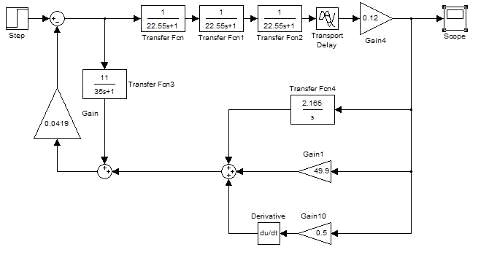
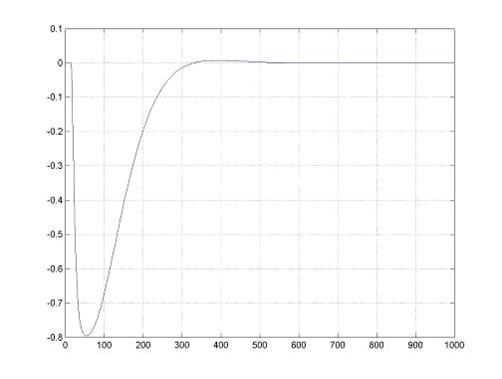
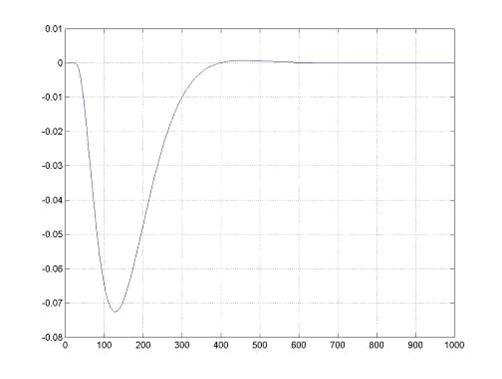
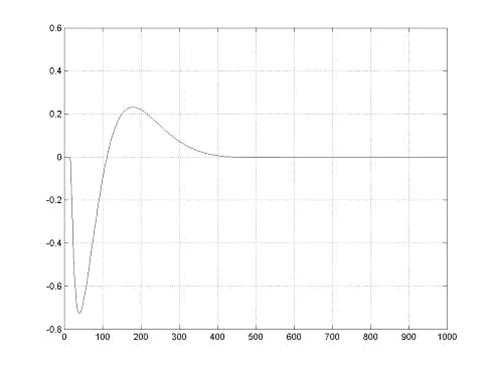
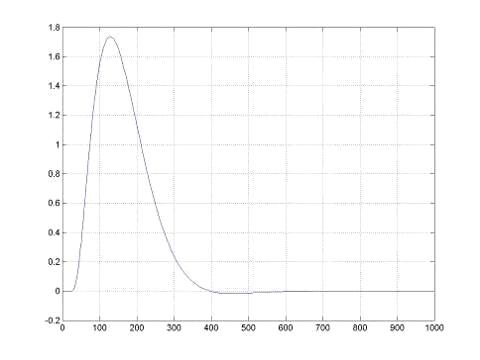
Рис. 12. Перехідний процес при зміні витрати природного
газу ОР каналом збурення на 20 Рис. 13. Перехідний процес при зміні завдання регулятора на
0.5%
Рис. 14. Перехідний процес за співвідношенням при зміні
витрати природного газу ОР каналом збурення на 20 Рис. 15. Перехідний процес при максимальній стрибкоподібній
зміні регулюючої дії на 25% ходу РО
Вимоги до якості процесу регулювання:
. Максимальне динамічне відхилення A1=0.5%.
2. Допустима похибка регулювання ∆=0,05%.
. Час регулювання tp=200 c.
. Ступінь коливальності m=0.32
Визначимо показники якості в одноконтурній САР з
ПІД-рерулятором:
а.) при стрибкоподібній зміні положення РО на
14%:
Максимальне динамічне відхилення A1=1,
19%.
Час регулювання tp=800 c.
Коефіцієнт замикання
Визначимо показники якості в каскадній САР:
а.) при стрибкоподібній зміні положення РО на
14%:
Максимальне динамічне відхилення A1=0.98%.
Час регулювання tp=400c.
б.) при стрибкоподібній зміні вхідного сигналу
ОР каналом збурення.
Максимальне динамічне відхилення A1=0.8%.
в.) при стрибкоподібній зміні завдання.
Максимальне динамічне відхилення A1=1.7%.
Час регулювання tp=500 c.
в.) за співвідношенням
Максимальне динамічне відхилення A1=0.7%.
Час регулювання tp=400 c.
Виконуючи курсову роботу з "Теорії автоматичного
керування" я оволодів навиками знаходження математичної моделі об’єкта
регулювання, вибору структури і схеми системи автоматичного регулювання (САР)
для конкретного технологічного об’єкта, практично засвоїв методи параметричної
оптимізації автоматичних регуляторів, моделювання систем автоматичного
регулювання на комп’ютерах, дослідження впливу властивостей об’єкта регулювання
і параметрів настроювання регулятора на показники якості перехідних процесів.
Я досліджував одноконтурну та каскадну лінійні системи
автоматичного регулювання каналами керуючої та регулюючої дії. Об’єктом
регулювання була парокотельна установка, вихідною величиною якої була
концентрація кисню кисню у димових газах. За кривою розгону ми отримали
математичну модель ОР. Функція передачі в нас складається з послідовного
з’єднання трьох аперіодичних ланок та ланки запізнення. Точність апроксимації
для нашого об’єкту: зведена похибка дорівнює 3,58%.
Для одноконтурної САР я обрав ПІД-регулятор. Для
ПІД-регулятора при стрибкоподібній зміні положення РО на 14% максимальне
динамічне відхилення та час регулювання не відповідає даним вимогам. Отже,
бачимо що можливості одноконтурних систем вже вичерпані. Тоді використаємо
каскадну систему автоматичного регулювання. Вона застосовуються, звичайно для
об'єктів регулювання з великим запізненням, для об’єктів з розподіленими
параметрами для яких випереджаючу інформацію про вплив на значення регульованої
величини можна отримати з проміжної точки, що має менше запізнення і швидше
сприймає збурення. Такі системи дозволяють підвищити якість процесів
регулювання: зменшити час регулювання, максимальне динамічне відхилення тощо.
Функція передачі ОР залишається та ж сама що і в одно контурній системі. За
основний регулятор візьмемо ПІ-регулятор. Бо для підтримання основного
регульованого параметру на заданому значенні без статичної похибки закон
регулювання основного регулятора мусить мати інтегральну складову. Від
допоміжного регулятора вимагається в першу чергу швидкодія, тому ми беремо
П-регулятор. Проведемо ітерації, які продовжуємо доти, доки параметри
відповідно основного і допоміжного регуляторів не збігатимуться із заданою
точністю. В нас вийшла одна ітерація. Отже, для каскадної САР при зміні
вхідного сигналу ОР (step) максимальне динамічне відхилення та час регулювання
відповідають вимогам до якості процесу регулювання. Цього ми і прагнули
досягти.
1. Полоцкий Л.М., Лапшенков Г.И. Основы автоматики и автоматизации
производственных процессов в химической промышленности. - М.: Химия, 1982. -
320 с.
. Плетнев Г.П. Автоматическое регулирование и защита
теплоэнергетических установок электрических станций. - М.: Энергия, 1970. - 208
с.
. Голубятников В.А., Шувалов В.В. Автоматизация производственных
процессов и АСУП в химической промышленности. - М.: Химия, 1978. - 376 с.

 , визначаю час запізнення
 .
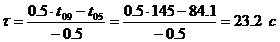
 і
 , з яких знаходимо T.
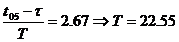
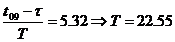
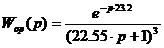
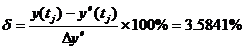
5.
Розрахунок параметрів настроювання автоматичних регуляторів
Розрахунок
одно контурної САР
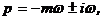
 - ступінь коливальності, яка характеризує запас стійкості;
 абсолютне значення дійсної частини
комплексного кореня характеристичного рівняння.
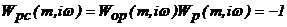 ,
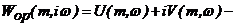 розширена амплітудно-фазова характеристика
(АФХ) об’єкта регулювання;
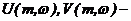 розширені дійсна та уявна частотні характеристики об’єкта
регулювання.
 розширена АФХ регулятора. Для спрощення
запису позначимо
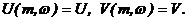
Розрахунок
параметрів настроювання ПІ-регулятора
 графічно із залежностей:
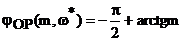
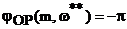
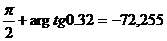 , w*= 0.0132
 , нехай ТД=0,5.
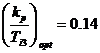 , а

Розрахунок
каскадної САР
 такого еквівалентного об'єкта
визначається добутком функцій передачі послідовно з'єднаних елементів
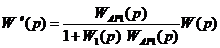
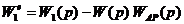
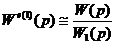
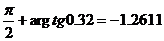 , w*= 0.021
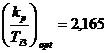 , а

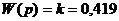
6.
Дослідження перехідних процесів САР

Висновок
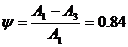
Список
використаної літератури