Материал: 636_Nosov_V.I._Seti_radiodostupa_CH.1_
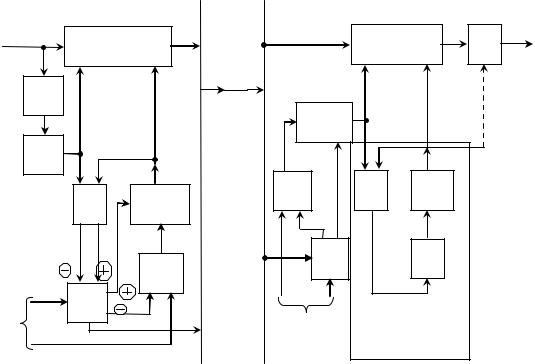
сигналов для отрицательного согласования скоростей) и импульсы считывания информационных сигналов б.
Разность скоростей ИЗ и ИС анализируется фазовым детектором (ФД), подающим по необходимости в блок передачи команд согласования скоростей (Пер.КСС) информацию о положительной или отрицательной временной неоднородности, достигшей критической величины (тактового интервала). Если критическая неоднородность положительна, Пер.КСС формирует положительную КСС, которая поступает в объединенный поток, а также импульс, подаваемый на управляющий вход логической ячейки ЗАПРЕТ, благодаря чему в этот момент запрещается считывание информации (осуществляется вставка, см рис. 1.8).
Если ФД определяет расхождение скоростей ИЗ и ИС, требующей отрицательного согласования скоростей, то Пер.КСС формирует отрицательную КСС, которая поступает в объединенный поток ИО, а также пропускает импульс считывания служебной информации (вход а) на считывание информационного символа через схему ИЛИ.
При наличии согласования импульсы записи ИЗ в БАСпр вырабатываются ГО1, синхронизированным с информационным объединенным ИО потоком, и поступают на ЗУ через логические ячейки ИЛИ и ЗАПРЕТ. Импульсы считывания вырабатываются генератором, управляемым напряжением (ГУН), частота их следования сопрягается с частотой последовательности ИЗ посредством фазового детектора (ФД) и системы управления (СУ), которые вместе с ГУН образуют замкнутую петлю фазовой автоподстройки частоты (ФАПЧ). При приеме положительной КСС приемник команд согласования скоростей Пр КСС вырабатывает импульс, поступающий на вход управления ячейки ЗАПРЕТ и таким образом останавливает процесс. При приеме отрицательной КСС импульс от ГО1 вход б , поступает как импульс записи через ячейку ИЛИ на ЗУ в момент прохождения позиции служебного канала, несущего информацию, которая не успела быть переданной в информационной части потока (см. рисунок 1.9).
В системах с двусторонним согласованием скоростей используются только два вида КСС: для положительного и отрицательного согласования. Для случая равенства скоростей специальной нейтральной команды не существует, она заменяется командами для положительного и отрицательного согласования, попеременно следующими друг за другом. Отсутствие третьей (нейтральной) команды также понижает вероятность возникновения ошибок в работе системы согласования скоростей. Рассмотренные выше схемы несколько упрощены. В реальных случаях в состав БАС вводятся устройства, анализирующие характер изменения временной неоднородности, что резко понижает вероятность ложного срабатывания Пр КСС. а также устройства, подавляющие фазовые дрожания ГУН.
Структура первичного цифрового потока.
Первичный цифровой поток построен на основе сверхциклов, циклов, канальных и тактовых интервалов, как это показано на рис. 1.11 (обозначение 0/1 соответствует передаче в данном тактовом интервале случайного сигнала).
26
|
|
БАС пер |
|
|
БАС пр |
|
|
||
ИИ |
|
|
|
|
|
ЗУ |
ФИ |
ИИ |
|
|
ЗУ |
|
|
|
|
||||
|
|
|
|
|
|
|
|||
|
|
ИЗ |
ИС |
ИО |
ИО |
ИЗ |
ИС |
|
|
|
ВТЧ |
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ЗАПРЕТ |
|
|
|
|
|
ГО1 |
|
|
|
|
|
|
|
|
|
|
ФД |
ЗАПРЕТ |
|
ИЛИ |
ФД |
ГУН |
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
Пр. |
СУ |
|
|
|
|
|
|
|
|
КСС |
|
|
||
|
|
|
ИЛИ |
|
|
|
|
||
|
а |
|
|
|
|
|
|
|
|
|
Пер. |
|
|
а |
б |
|
|
|
|
|
|
|
|
|
|
|
|||
от |
|
КСС |
КСС |
|
От ГО1 |
ФАПЧ |
|
|
|
|
б |
|
|
|
|
||||
ГО2 |
|
|
|
|
|
||||
|
|
|
|
|
(ГО2) |
|
|
||
Рисунок 1.10 – Структурная схема блоков асинхронного сопряжения
Сверхцикл передачи (СЦ) соответствует минимальному интервалу времени, за который передается одно значение каждого из 60 сигнальных каналов (СК) и каналов передачи аварийной сигнализации (потери сверхцикловой синхронизации). Длительность СЦ Тсц = 2 мс. Сверхцикл состоит из 16 циклов передачи (с Цо по Ц15). Длительность цикла ТЦ = 125 мкс. и соответствует интервалу дискретизации сигнала ТЧ с частотой 8 кГц.
Каждый цикл подразделяется на 32 канальных интервала длительностью ТКИ = 3,906 мкс. Из них 30 интервалов отводятся под передачу сигналов ТЧ
(KИ1 – КИ15, КИ17 – КИ31, а два – под передачу служебной информации (КИ0 и
KИ16).
Каждый канальный интервал состоит из восьми тактовых интервалов (разрядов P1 – Р8) длительностью по Т = 488 нс. Половина тактового интервала может быть занята прямоугольным импульсом длительностью τи = 244 нс. при передаче в данном разряде единицы, при передаче нуля импульс в разрядном интервале отсутствует (код RZ).
Интервалы КИ0 в четных циклах предназначаются для передачи циклового синхросигнала (ЦСС), имеющего вид 0011011 и занимающего интервалы Р2 – Р8. В интервале P1 (Si) всех циклов может либо передаваться информация постоянно действующего канала передачи дискретной информации (ПДИ), либо организовываться контроль ошибок в первичном цифровом потоке по коду CRC-4. В нечетных циклах интервалы Р3 (A) КИ0 используется для передачи информации о потере цикловой синхронизации
27
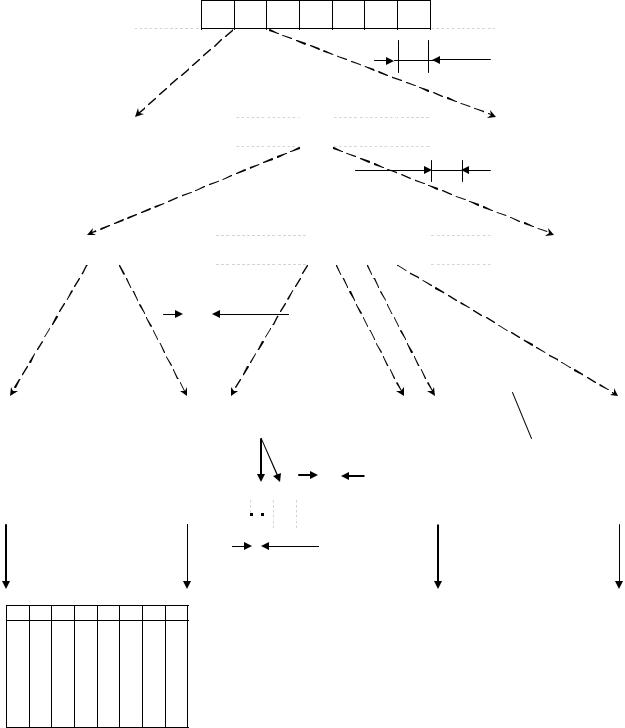
(авария ЦС). Интервалы Р4, P5, P6,P7 и P8 (Sn) используются для передачи сигналов сетевого управления и диагностики.
Первичный цифровой поток
СЦ СЦ СЦ СЦ СЦ СЦ СЦ Тцс=2 мс
Сверхцикл передачи
Ц0 |
Ц1 |
Ц2 |
|
Ц7 |
|
Ц14 |
Ц15 |
|
|
|
|
|
|
|
|
Тц=125 мкс
Цикл передачи
КИ0 |
КИ1 |
КИ2 |
КИ3 |
|
КИ14 |
КИ15 |
КИ16 |
КИ17 |
|
КИ30 |
КИ31 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Тки |
=3,906 мкс |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
Канальный |
|
|
|
|
|
|
|
|
|
|
|
Канальный |
|
|
|
Канальный |
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
интервал КИ0 |
|
|
|
|
|
|
|
|
|
интервал одного |
|
|
интервал КИ16 |
|
|
|
|
|
|
|||||||||||||
|
|
|
в четных циклах |
|
|
|
|
|
|
|
|
из информационных |
|
в циклах Ц1 – Ц15 |
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
каналов |
|
|
СУВ Каналов 1-15 |
СУВ Каналов 17-31 |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
P1 |
|
P2 |
|
P3 |
P4 |
P5 |
|
P6 |
|
P7 |
P8 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
P1 |
P2 |
P3 |
P4 |
P5 |
P6 |
|
P7 |
P8 |
|
Si |
|
0 |
|
0 |
1 |
1 |
|
0 |
|
1 |
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0/1 |
0/1 |
0 |
1 |
0/1 |
0/1 |
|
0 |
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Цикловый |
|
|
|
|
|
P1 |
|
P2 |
P3 |
P4 |
P5 |
|
P6 |
P7 |
P8 |
|
СК1 |
СК2 |
СК3 |
СК1 |
СК2 |
|
СК3 |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
0/1 |
|
0/1 |
0/1 |
0/1 |
|
0/1 |
|
0/1 |
0/1 |
0/1 |
|
|
||||||||||||||
|
|
|
|
синхросигнал |
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Tp=488 нс |
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Канальный интервал КН0 |
в |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
нечетных циклах |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ТИ=244 нс |
|
|
|
|
|
Канальный интервал КИ16 |
в цикле |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Ц0 |
|
|
|
|
|
Si 1 A Sa Sa Sa Sa Sa
ЦС |
. |
Авария |
|
0 |
0 |
0 |
0 |
s |
A |
s |
s |
Сверхцикловой |
|
СЦС |
|
|
|||
синхросигнал |
|
Авария |
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рисунок 1.11 – Временные диаграммы ЦСП ИКМ-30
Во временном интервале KИ16 нулевого цикла (Ц0) передается сверхцикловой синхросигнал вида 0000 (P1 – Р4), а также сигнал о потере
28
сверхцикловой синхронизации (Р6 – Y Авар. СЦС). Остальные разряды P5, P7 и P8 (X) являются запасными битами. Во временном интервале KИ16 остальных 15 циклов передается информация сигнализации.
Таким образом, в первичном цифровом потоке со скоростью 2,048 Мбит/с можно организовать 30 цифровых каналов по 64 кбит/с или же большее число каналов с меньшей скоростью. Так, например, в терминальных устройствах стандарта DECT получается скорость передачи 32 кбит/с, поэтому в первичном цифровом потоке можно организовать передачу сигналов от 60 абонентских терминалов.
Если временной интервал KИ16 не используется для передачи сообщений канала сигнализации, то в первичном цифровом потоке со скоростью 2,048 Мбит/с можно организовать 31 цифровой канал по 64 кбит/с.
1.2.4 Аппаратные и линейные коды
В контроллере связи на выходе мультиплексора цифровых потоков формируется групповой цифровой сигнал в аппаратном униполярном двоичном коде RZ (Return Zero) или NRZ (Non Return Zero) рис. 1.12. Двоичная единица в коде RZ передается импульсом длительностью в половину тактового интервала, а в коде NRZ – длительностью в тактовый интервал. Энергетические спектры аппаратных двоичных кодов RZ и NRZ представлены на рис. 1.14 [14].
Контроллер связи соединяется с центром коммутации сообщений либо по кабельной, либо по радиорелейной линии связи. Для согласования выходного сопротивления аппаратуры контроллера связи и кабельной линии используются согласовывающие трансформаторы. В случае применения радиорелейной линии кабельная линия используется для соединения контроллера связи с радиорелейной станцией. Наличие трансформаторов приводит к тому, что по кабельной линии не проходит постоянная составляющая и сильно ослабляются низкочастотные компоненты, на которых у однополярного двоичного сигнала (аппаратные коды RZ и NRZ) сосредоточена большая часть энергии (рисунок 1.14). Кроме того, наличие у кабельной соединительной линии погонных сопротивления и емкости проводов приводит к подавлению высокочастотных составляющих, т.е. ограничению полосы. Перечисленные факторы приводят к значительным искажениям передаваемых по кабельной соединительной линии однополярных двоичных сигналов, что снижает помехоустойчивость их передачи.
Чтобы уменьшить влияние таких искажений на помехоустойчивость передачи униполярных двоичных сигналов (коды RZ и NRZ на рисунке 1.12), необходимо преобразовать их в линейный цифровой сигнал, в котором отсутствовали бы постоянная и низкочастотные составляющие. Этим условиям удовлетворяют так называемые балансные коды, из которых наибольшее распространение получили AMI (Amplitude Marked Inverse – AMI) (ЧПИ), HDB-3 (High Density Bipolar) и CMI (Coded Marked Inverse) рисунок 1.12.
Код AMI. В литературе встречается название этого кода – код с
29
чередующейся полярностью импульсов (ЧПИ). Алгоритм перехода от двоичного сигнала к коду AMI (рисунок 1.12) состоит в том, что символу 0 в обоих случаях соответствует пауза, а символу 1 в коде AMI соответствуют импульсы положительной или отрицательной полярности. Строгое чередование полярности импульсов позволяет обеспечить подавление постоянной и низкочастотных составляющих спектра и, следовательно, уменьшить искажения импульсов в линии. Важным достоинством кода AMI является чрезвычайная простота обратного перехода к двоичному сигналу, для этого достаточно осуществить двухполупериодное выпрямление сигналов кода AMI. В настоящее время код AMI рекомендован для использования в низкоскоростных цифровых потоках.
Код HDB-3. В литературе встречается название этого кода – модифицированный код ЧПИ (МЧПИ) ил код с высокой плотностью (КВП-3). Существенным недостатком кода AMI является трудность выделения тактовой частоты, если в двоичном сигнале появляется подряд множество символов «0». Суть модификации кода AMI состоит в том, что в паузу, длина которой превышает п нулей, помещают балластные сигналы. Они улучшают условие выделения тактовой частоты, но в то же время легко могут быть обнаружены и изъяты на приеме. В коде HDB-3 п = 4.
В качестве балластных используются два типа сигналов (рисунок 1.13), имеющих условное обозначение 000V и B00V. При выборе конкретного вида балластного сигнала исходят из следующих условий. Полярность импульса В всегда противоположна полярности предшествующего импульса; полярность импульса V всегда совпадает с полярностью предшествующего импульса. Если между двумя соседними паузами в двоичном сигнале с числом нулей n1 = 4 и n2 = 4 четное число единиц (0, 2, 4, 6 и т.д.), то заполнение второй паузы начинается с балластного сигнала B00V. Если число единиц между двумя вышеупомянутыми паузами нечетное, то заполнение второй паузы начинается с балластного сигнала 000V.
Пример использования алгоритма формирования кода HDB-3 приведен на рис. 1.12. В процессе заполнения пауз балластными сигналами производится чередование полярности импульсов двоичного сигнала таким образом, чтобы нарушение чередования полярности всегда указывало на наличие балластного сигнала. Код HDB-3 рекомендован для использования при скорости цифровых потоков до 100 Мбит/с.
Код CMI. При формировании этого линейного кода не используются балластные биты и, в отличие от троичных кодов AMI и HDB-3, он является двоичным. Символы «1» исходного двоичного сигнала передаются чередованием полярностей импульсов затянутых на тактовый интервал, а символы «0» биполярными импульсами – первая половина тактового интервала минус 1, вторая половина – плюс 1 (рис. 1.12). Код CMI рекомендован для использования при скорости цифровых потоков свыше 100 Мбит/с.
30