Материал: Элементы систем автоматического управления. Кириллов Ю.В
Следует отметить, что характеристики управления y = f(x) могут проходить (см. рис. 1.2) и не проходить (см. рис. 1.3 и 1.4) через начало координат, что свойственно обычно для реверсивных и нереверсивных элементов соответственно.
От многих элементов автоматики требуется нелинейная характеристика управления. Например, нелинейную характеристику должны иметь стабилизаторы, элементы памяти, некоторые счетно-решающие элементы и др. Существенно нелинейной релейной характеристикой должны обладать реле, триггеры, импульсные усилители па основе реле и др. Кроме того, преднамеренное введение элементов с нелинейной характеристикой управления в систему автоматики часто является основным путем получения требуемых характеристик системы (повышения быстродействия, точности в установившемся режиме и т. п.). Например, введением в систему управления электродвигателями элементов с релейной характеристикой может достигаться повышение быстродействия, а также уменьшение веса и габаритов устройства.
Однако иногда нелинейность характеристики управления является нежелательным и даже вредным свойством элемента. Так, например, в устройствах автоматических измерений электрических и неэлектрических величин, в аналого-цифровых преобразователях требуется высокая линейность характеристик управления ряда элементов. В этих случаях или выбирают режимы работы элементов в ограниченной зоне характеристики, которая может быть принята линейной, или используют специальные линеаризующие устройства, совместная работа которых с нелинейными элементами позволяет получить линейную, либо близкую к линейной характеристику управления.
В теории нелинейных систем разработано большое число методов, позволяющих учитывать различные нелинейные зависимости. Ряд методов, оперирующих с реальными нелинейными характеристиками, дает возможность получить как количественные соотношения, так и качественные показатели, характеризующие работу устройств и систем с нелинейными элементами. Однако при теоретических исследованиях устройств и систем автоматики не всегда удобно использовать реальные нелинейные характеристики управления, поэтому нередко прибегают к линеаризации, т. е. замене фактических нелинейных зависимостей между входными и выходными величинами приближенными линейными зависимостями. Применяются различные методы линеаризации: метод малых отклонении (разложение нелинейной функции в ряд Тейлора), метод гармонической линеаризации, метод вибрационной линеаризации (линеаризация релейных характеристик), метод статистической линеаризации и т. д. Все эти вопросы рассматриваются в курсах теории автоматического управления и регулирования.
1.2. Основные параметры элементов
Элементы автоматики в установившемся режиме характеризуются рядом параметров, часть которых определяется по характеристике управления элемента как основной характеристике установившегося режима.
а) б) в)
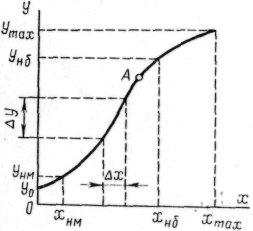
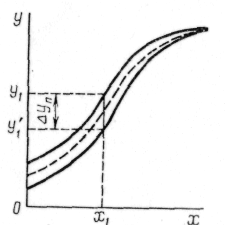
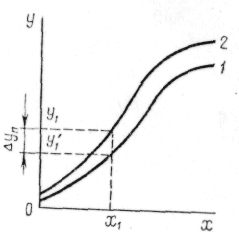
Рис. 1.3. Непрерывные характеристики управления элемента: а – однозначная; б – неоднозначная; в – изменение характеристики из-за возмущающих воздействий
1. Элементы с непрерывной характеристикой управления (датчики, чувствительные элементы, усилители) характеризуются такими параметрами, как коэффициент преобразования (передачи), предельные значения входной и выходной величин, коэффициент передачи мощности, величины входного и выходного сопротивлений.
Непрерывная характеристика управления y = f(x) элемента, проходящая (см. рис. 1.2, а) или не проходящая (рис. 1.3) через начало координат, может быть выражена как у = Кпх, где Кп — переменный коэффициент, называемый коэффициентом преобразования.
Обычно
пользуются дифференциальным коэффициентом
преобразования элемента, под которым
понимают предел отношения приращений
выходной
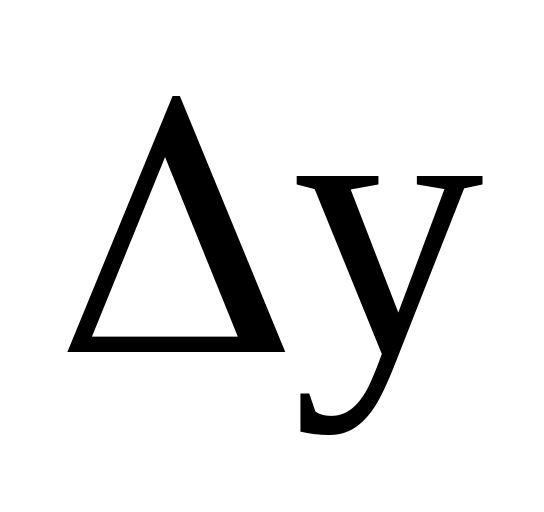 и входной
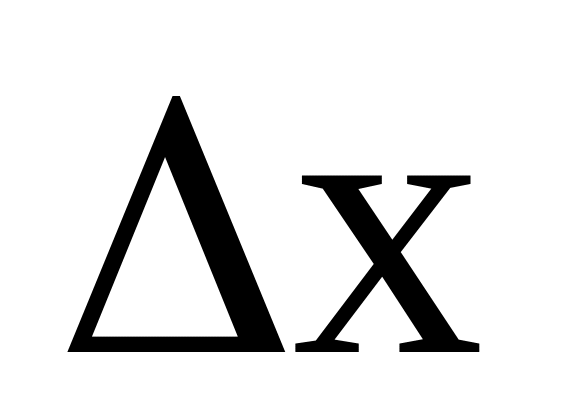 величин:
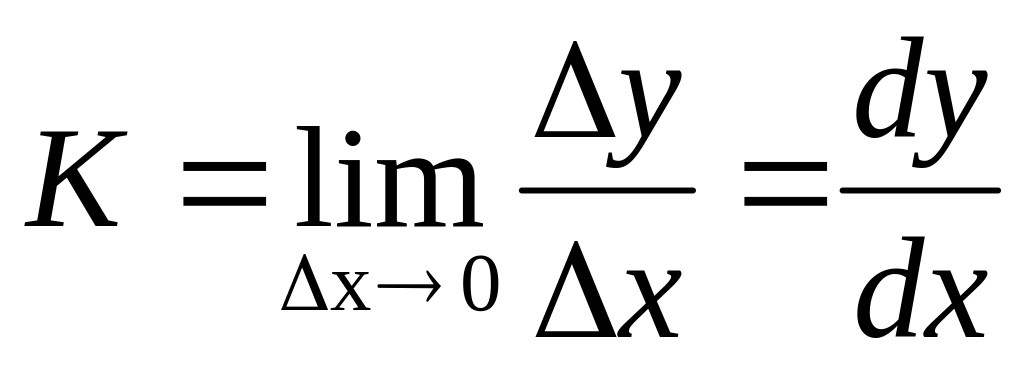 (1.4)
Дифференциальный коэффициент преобразования в общем случае меняется от точки к точке и определяется углом наклона касательной к характеристике. Для элемента с линейной характеристикой управления Кп = К = const.
Если величины х и у имеют разную размерность, то и коэффициент К будет также обладать размерностью.
Следует отметить, что в зависимости от функционального назначения элемента коэффициент преобразования имеет и другие наименования, например, для усилителей — коэффициент усиления, для датчиков — чувствительность.
Если на характеристике управления выделить участок, который приближенно можно считать линейным, то в пределах этого участка отношение наибольшей выходной величины к наименьшей, т. е. yнб/yнм (см. рис. 1.3, а), будет представлять собой динамический диапазон. В динамическом диапазоне дифференциальный коэффициент преобразования может быть принят приближенно постоянным, а режим работы элемента, при котором рабочая точка А не выходит за пределы этого диапазона, — линейным.
Характеристика управления ограничивается нижними (xmin, ymin) и верхними (xmax, ymax) предельными значениями входной х и выходной у величин. Каждому из предельных значений величин х и y соответствуют определенные значения входной (Px min, Px max) и выходной (Py min, Py max) мощностей.
Важным
параметром элемента является коэффициент
передачи мощности,
равный отношению изменений мощностей
выходной и входной величин: KP
=
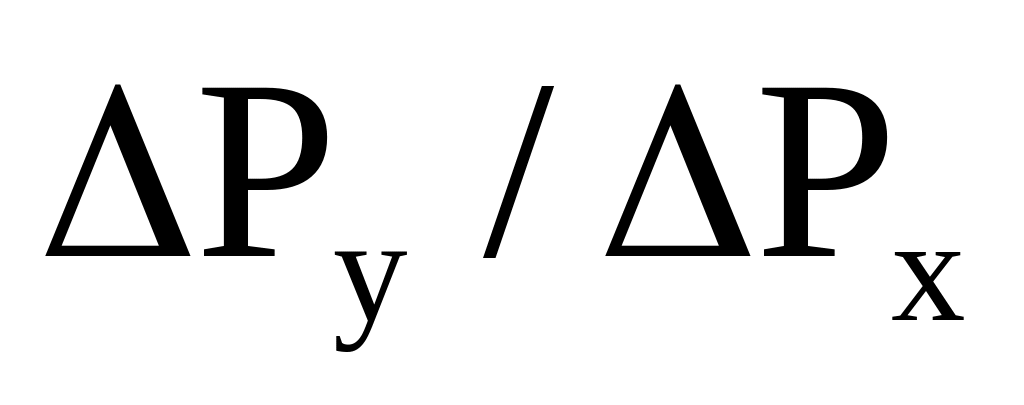 .
Работа элемента связана с непрерывным потреблением энергии из входной цепи, поэтому необходимо знать величину входного сопротивления zвх. Величина выходного сопротивления zвых необходима для выбора параметров выходной цени.
По
характеристике управления элемента
могут быть определены нелинейность,
ширина зоны нечувствительности
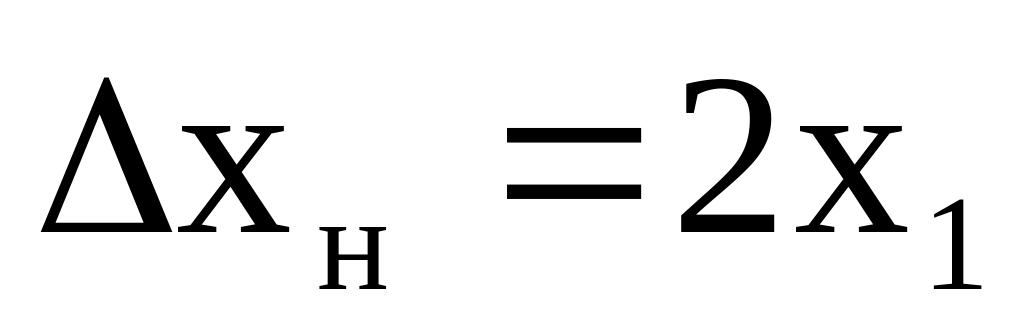 (см. рис. 1.2, в, г, д), ширина петли
неоднозначности
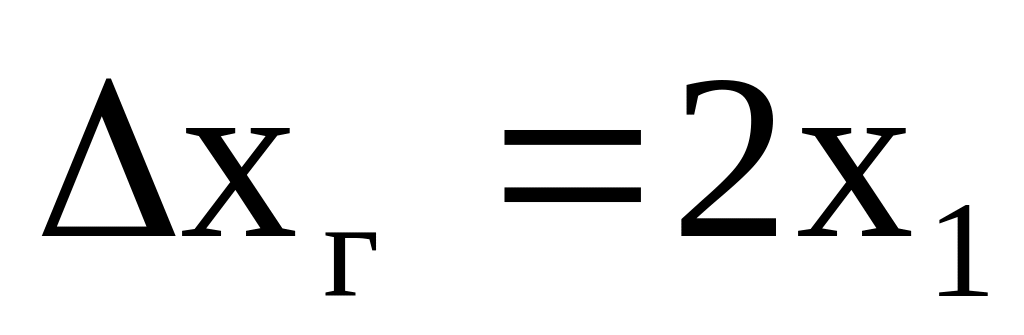 (см. рис. 1.2. з, и), область насыщения, порог
чувствительности (разрешающая способность)
и т. п.
При наличии неоднозначности разница ординат прямой и обратной ветвей характеристики нелинейного элемента (см. рис. 1.2, и и 1.3, б) для каждого значения х дает определенные величины ошибок
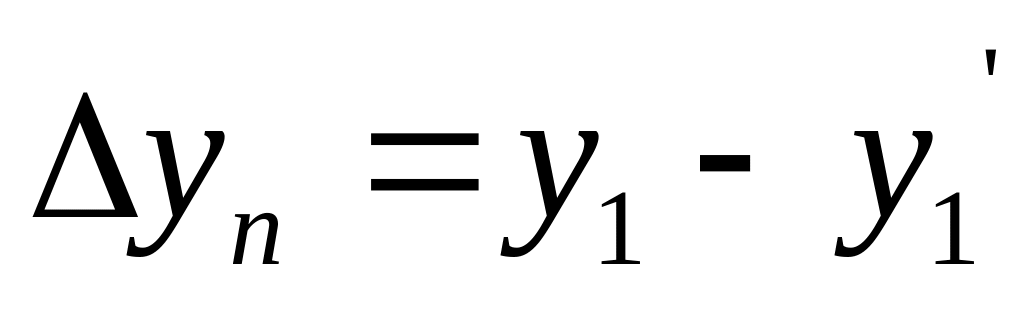
Необходимо учитывать, что в реальных условиях работы, кроме основного воздействия со стороны входной величины х, на элемент оказывают влияние различные возмущающие воздействия, т. е. факторы внешней среды и факторы, связанные с внутренними процессами в деталях элемента, которые могут изменять в некоторых пределах характеристику управления и параметры элемента.
К возмущающим воздействиям можно отнести, например, изменения температуры θ, давления р, влажности Zв окружающей среды, колебания напряжения U источника питания элемента, действия вибрации F и ускорения а, старение и износ материала.
В общем случае выходная величина элемента является функцией перечисленных возмущающих воздействий:
y = f(x,θ ,p,Zв,U, F, а, ...).
Изменение выходной величины может быть выражено так:
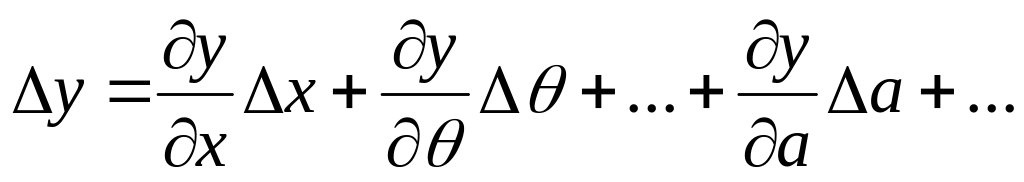
Вводя обозначения парциальных коэффициентов преобразования по каждому из факторов:
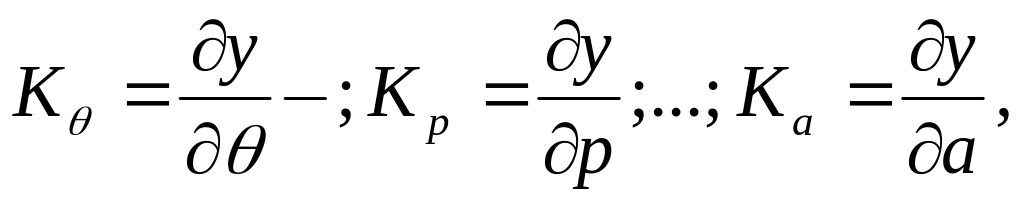 получим
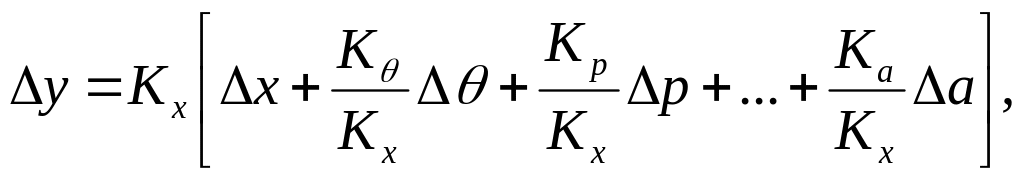 (1.5)
где Кх — коэффициент преобразования по основному параметру.
Чем
меньше значения
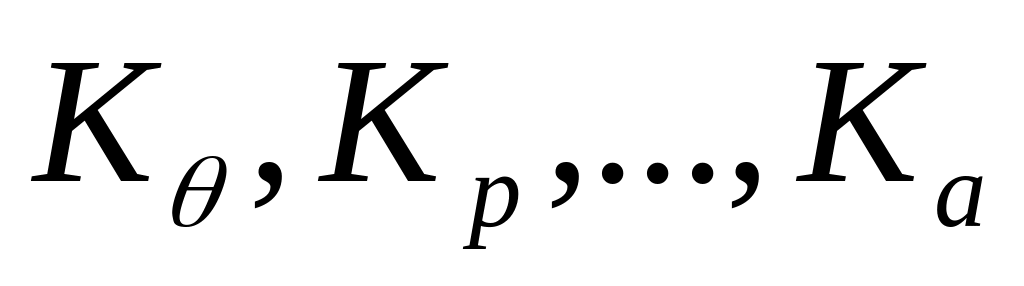 ,
тем меньше влияние возмущающих
воздействий.
На
рис. 1.5, в в качестве примера приведены
характеристики управления элемента
непрерывного действия без учета (кривая
1) и с учетом (кривая 2) возмущающих
воздействий. Как видно из рисунка, при
неизменной входной величине (x1
= const)
значения выходной величины у различны
(у1,
у1'),
при этом изменения выходной величины
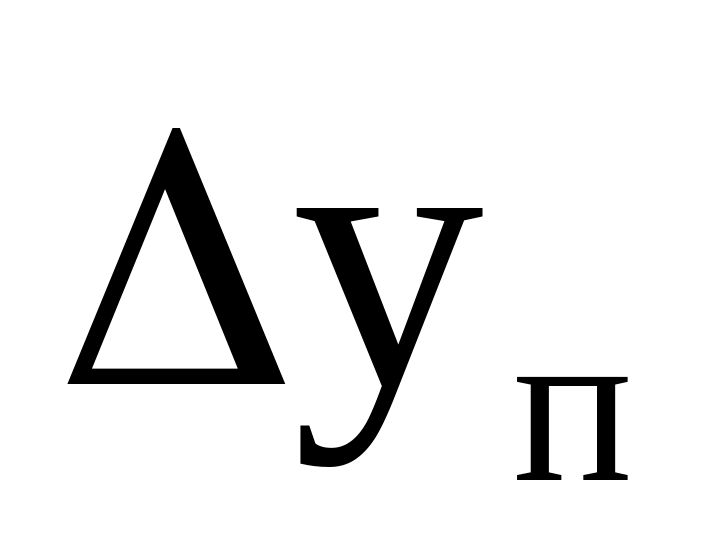 ,представляют собой погрешности
преобразования.
Погрешности преобразования делят на две основные группы: систематические и случайные. Систематические погрешности возникают закономерно под воздействием определенных известных факторов, случайные погрешности — незакономерно под воздействием разнообразных непостоянных причин, не связанных закономерной связью с процессом преобразования. Случайные погрешности определяются методами математической статистики и теории вероятности (путем изучения рядов повторных измерений).
2. Элементы с релейной характеристикой управления (реле, триггеры) характеризуются параметрами срабатывания и отпускания, коэффициентом возврата, коэффициентом управления.
Релейная
характеристика управления y=f(x)
элемента при некотором значении входной
величины имеет разрыв (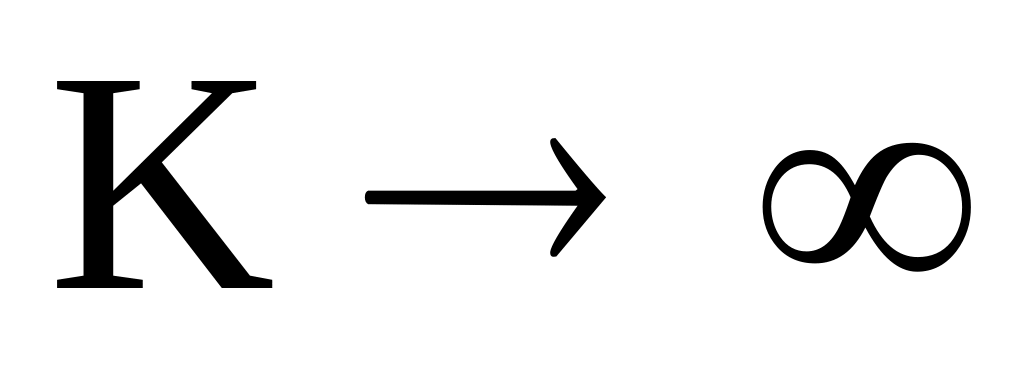 ),
поэтому выходная величина изменяется
скачкообразно (см. рис. 1.2, д-з и рис.
1.4).
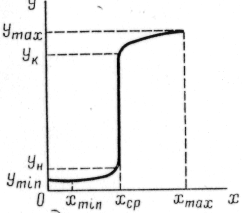
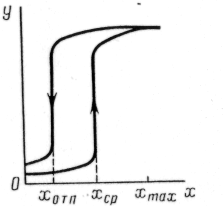
Значение входной величины (рис. 1.4, а), при достижении которой выходная величина изменяется скачком от ун до ук, называется параметром срабатывания хср. Значение входной величины (рис. 1.4, б), при достижении которой в процессе последующего уменьшения х происходит скачок выходной величины, т. е. возврат элемента, называется параметром отпускания хотп. Параметр хотп меньше параметра хср; их отношение называется коэффициентом возврата элемента релейного действия:
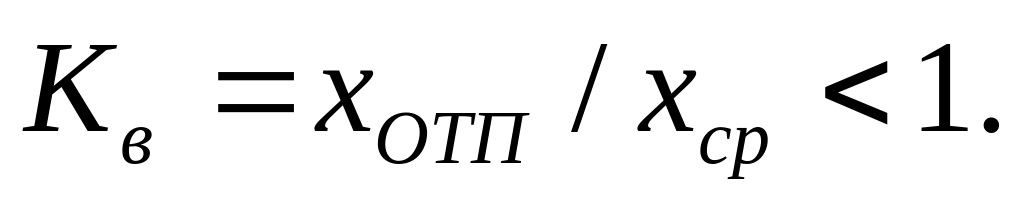 (1.6)
Коэффициент возврата определяет ширину петли релейной характеристики.
Отношение хmax/хср = Кз называется коэффициентом запаса при срабатывании элемента релейного действия, а отношение ymax/ymin - кратностью релейной характеристики (см. рис. 1.3, а).
Важным параметром элемента релейного действия является коэффициент управления:
Ky = ymax/xcp, (1-7)
а) б) в)
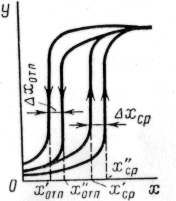
Рис. 1.4. Релейные характеристики управления элемента: а – при возрастании входной величины; б – при возрастании и убывании входной величины; в – изменение характеристики из-за возмущающих воздействий, где ymax - максимально допустимое значение выходной величины y.
На
величину параметра срабатывания и
отпускания оказывают влияние возмущающие
воздействия, например, изменения
температуры
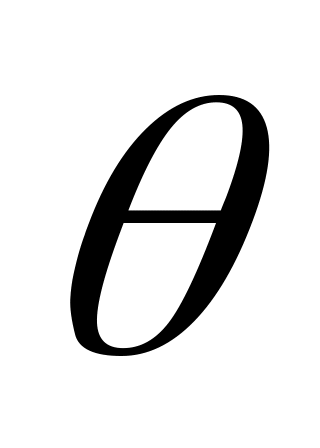 и влажности Zв
окружающей среды, колебания напряжения
U
источника
питания элемента, действия ускорения
а и
вибрации F.
Следовательно, xср
= f1(
,
Zв,
U,
a,
F,
...) и хотп
= f2(θ,Zв,
U,
a,
F,
...). Изменения
параметров срабатывания и отпускания
могут быть выражены таким образом:
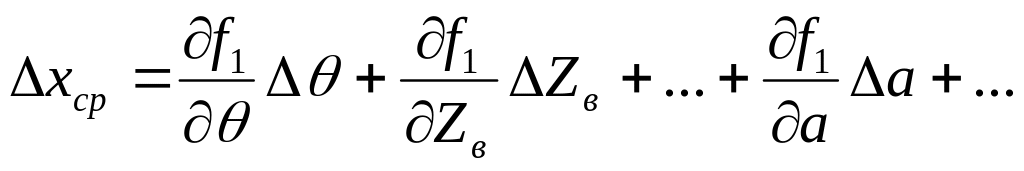 (1.8)
и
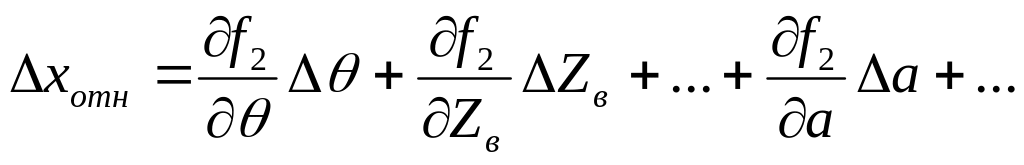 (1.9)
2. Генератор постоянного тока
В энергетическом отношении генератор — электромеханический преобразователь энергии. Механическая энергия, поступающая с вала приводного двигателя, асинхронного или синхронного, преобразуется в электрическую энергию постоянного тока. Достоинства преобразовательного агрегата с генератором постоянного тока:
линейность преобразования управляющего сигнала в выходную ЭДС в большом диапазоне его изменения;
отсутствие искажений в напряжении питающей сети переменного тока от работы генератора;
слабое влияние колебаний напряжения питающей сети на выходную ЭДС генератора;
возможность работы с высоким и регулируемым коэффициентом мощности.
К недостаткам преобразовательного агрегата следует отнести относительно невысокий результирующий КПД за счет потерь в генераторе и приводном двигателе, большие массогабаритные показатели, значительные затраты на установку преобразовательного агрегата, шум, возникающий при работе агрегата, существенная инерционность в канале управления.
Отечественной промышленностью изготовляются различные серии генераторов как общего, так и специального назначения. Они различаются по конструкции, мощности, эксплуатационным характеристикам. Несмотря на большое разнообразие, генераторы общего назначения имеют и определенные общие показатели:
у генераторов небольшой и средней мощности (до 100—200 кВт) отсутствует компенсационная обмотка;
все генераторы мощностью более 2—5 кВт имеют дополнительные полюсы, число которых равно числу главных полюсов;
щетки для генераторов устанавливаются на геометрической нейтрали;
максимальная перегрузочная способность по току якоря для большинства генераторов равна 2 при продолжительности перегрузки до 5 с и 1,5 при продолжительности перегрузки до 60 с.
Электрическая схема генераторов для общего случая возбуждения приведена на рис. 2.1, а. Магнитный поток по продольной оси Фd создается МДС обмоток возбуждения— независимой ОВ1, параллельной (шунтовой) ОВ2, последовательной (сериесной) ОВЗ. Магнитный поток по поперечной оси Фq, создаваемый МДС якорной
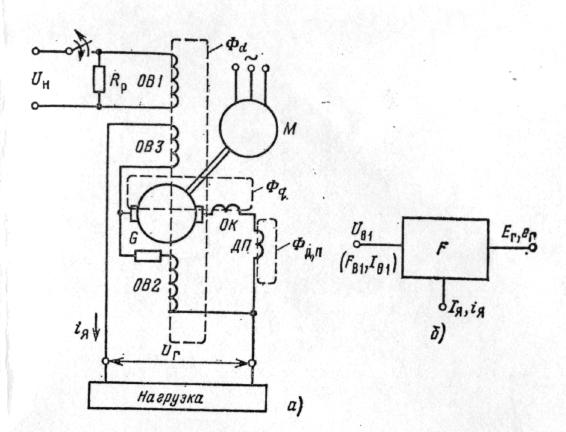
Рис. 2.1. Электрическая схема (а) и блочно-функциональное представление генератора постоянного тока (б)
обмотки генератора G, при наличии компенсационной обмотки ОK практически отсутствует. Магнитный поток Фд,п от дополнительных полюсов ДП действует в зоне щеточных контактов генератора, улучшая процесс коммутации. Электрическое состояние генератора характеризуется тремя внешними и одной внутренней координатами (рис. 2.1, б):
ЭДС (Ег, ег) — выходная величина;
напряжение или пропорциональные ему в статических режимах МДС (здесь и далее МДС и поток возбуждения даются для одного полюса генератора) и ток цепи обмотки независимого возбуждения (Uв1, Fв1, Iв1) —управляющее воздействие;
ток якорной цепи (IЯ, iЯ) — возмущающее воздействие по нагрузке;
результирующая МДС одного полюса (F) — внутренняя координата.
Строчными буквами обозначены мгновенные значения соответствующих величин в динамических режимах, а прописными буквами — установившиеся значения.
Взаимосвязь между координатами определяется известным выражением для ЭДС генератора:
Eг = kωcФ(F), (2. 1)
где k=pN/2πa — конструктивная постоянная машины; р — число пар полюсов; а — число пар параллельных ветвей якорной обмотки; N — число активных проводников якорной обмотки; ωг — угловая скорость генератора (принимается неизменной), рад/с; Ф(F)—магнитный исток одного полюса в зазоре машины, являющийся функцией результирующей МДС, Вб.