Материал: Элементы систем автоматического управления. Кириллов Ю.В
Значение
коэффициента запаса должно быть выбрано
таким, чтобы удовлетворялось условие
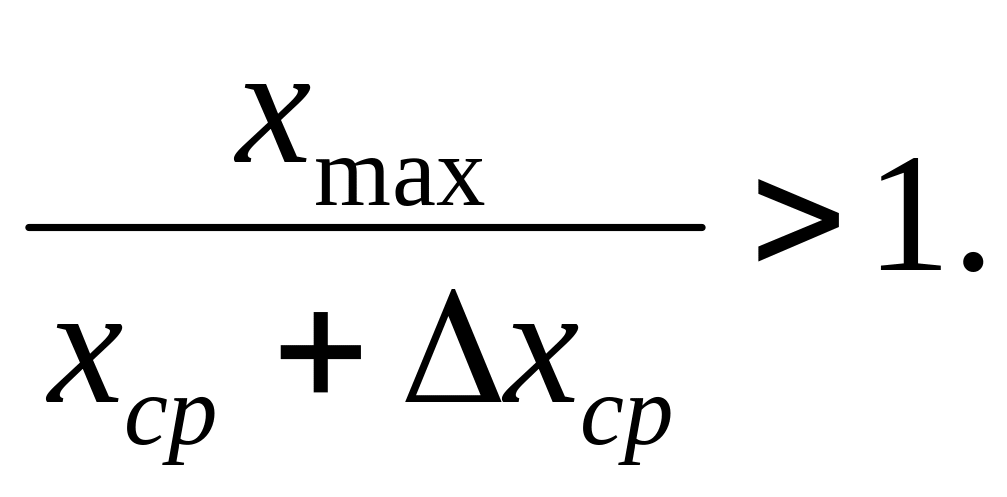
Погрешности
элементов релейного действия представляют
собой разбросы
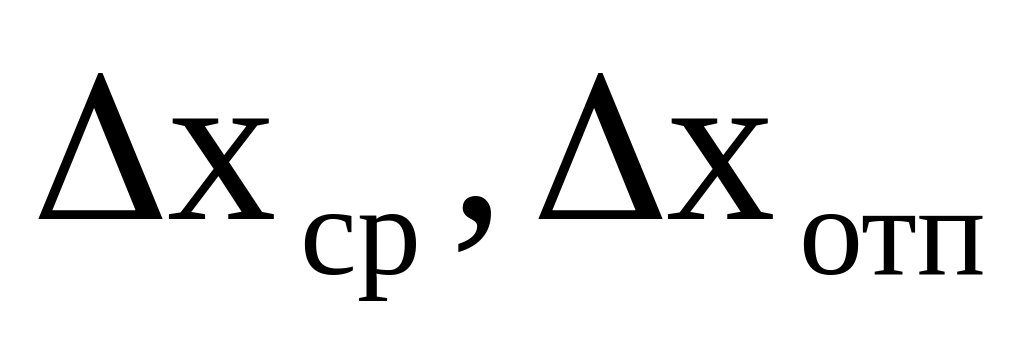 параметров срабатывания хср
и отпускания xотп
(рис.1.3, в).
Без учета реакции якоря, что справедливо для генераторов с компенсационной обмоткой ОК при любой нагрузке, а для генераторов без компенсационной обмотки при малых нагрузках, результирующая МДС определится алгебраической суммой МДС по продольной оси:
F = Fd + Fв1 + F`в2 + F`в5 , (2. 2)
где
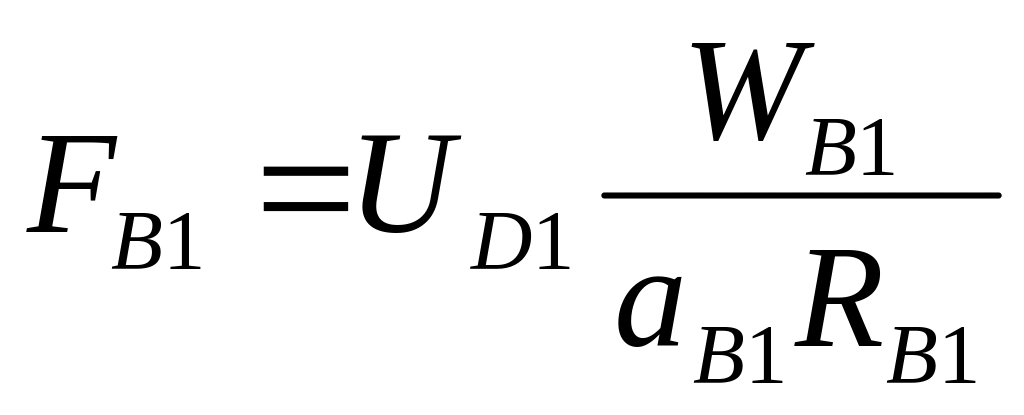 ;
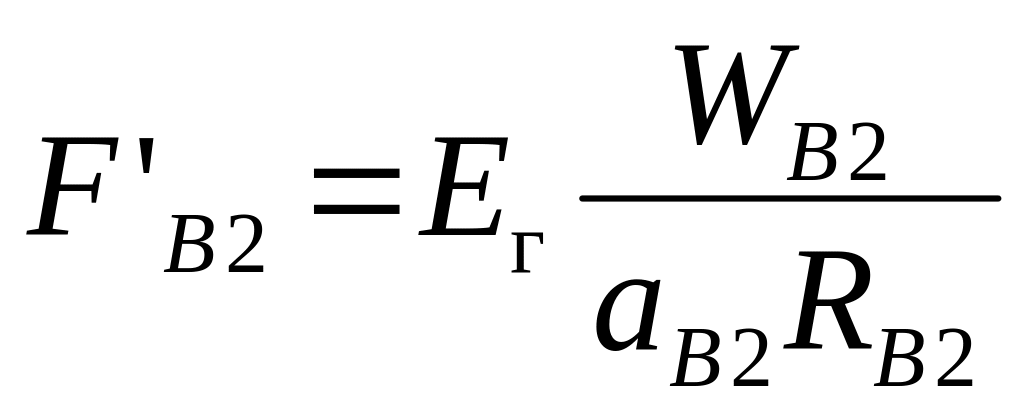 ;
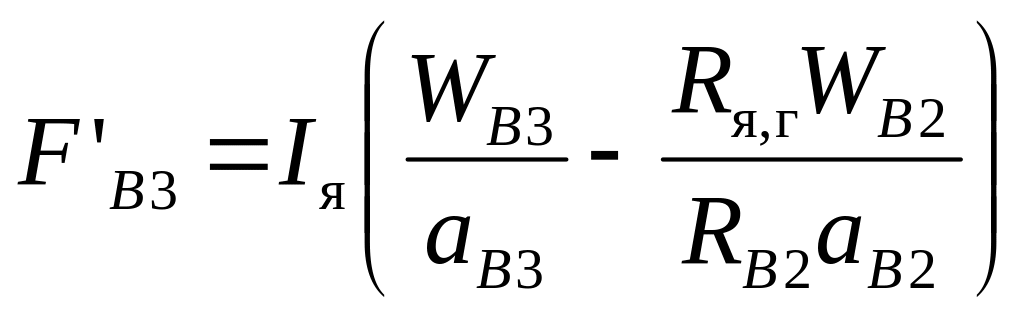
числа параллельных ветвей соответственно обмоток OB1, OB2, ОВЗ; WВ1, WB2, WB5 — числа витков на полюс соответственно обмоток OB1, OB2, ОВЗ; RB1, RB2 — сопротивления цепей обмоток ОВ1, ОВ2, Ом; Rя,г — сопротивление якоря генератора, Ом.
Знаки в (2.2) соответствуют согласному включению всех обмоток. При встречном включении ОВ2 или ОВЗ соответствующая МДС принимается со знаком минус. Таким образом, в соответствии с (2.1) и (2.2) ЭДС генератора оказывается однозначной функцией результирующей МДС по продольной оси Fd, слагаемые которой линейно зависят от внешних координат Uв1, Ег, Iя, что облегчает расчет статических характеристик генератора. Зависимость
Ег=φ0(Fd) (2.3)
является характеристикой управления генератора, которая согласно свойству равнозначности входов (1.5) может быть определена экспериментально как характеристика холостого хода при отключении якорной цепи и параллельной обмотки. Характеристики управления относительно входной величины Uв1 при Iя = const, а также внешние характеристики генератора могут быть построены на основании (2.2) и (2.5) графоаналитическим методом, изложенным в § 1.5. Для прямолинейного участка характеристики управления определяют передаточный коэффициент по МДС
kгd = Δ Ег/Δ Fd, (2.4)
передаточный коэффициент по току относительно одной из обмоток возбуждения
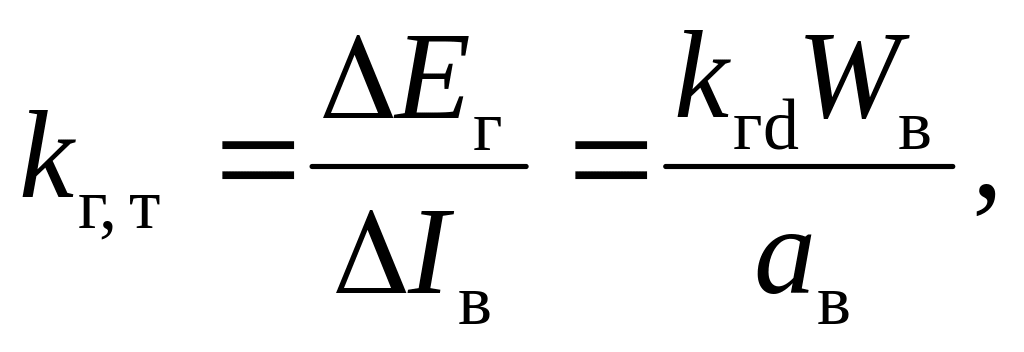 (2.5)
где aв — число параллельных ветвей обмотки возбуждения, коэффициент усиления относительно одной из обмоток возбуждения генератора
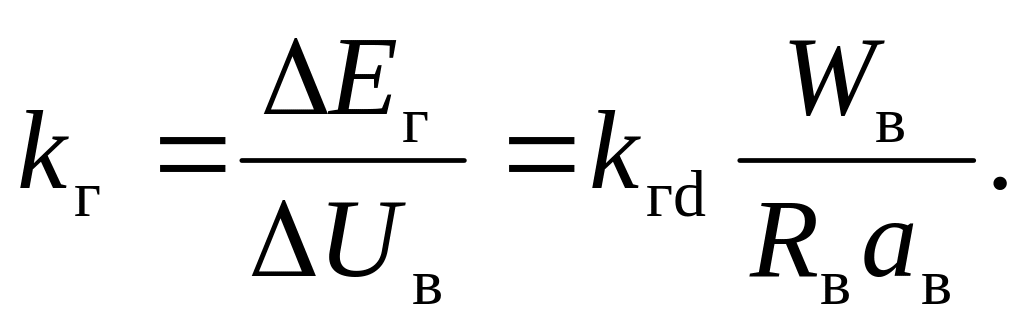 (2.6)
Динамические характеристики генератора определяются его уравнением возбуждения. Для вывода данного уравнения примем следующие допущения:
потоки рассеяния по продольной оси отсутствуют;
напряжение генератора не зависит от ЭДС самоиндукции якорной обмотки, т. е. иг=ег‑IяRя,г,
трансформаторная ЭДС в коммутируемых секциях равна нулю;
составляющая тока якоря
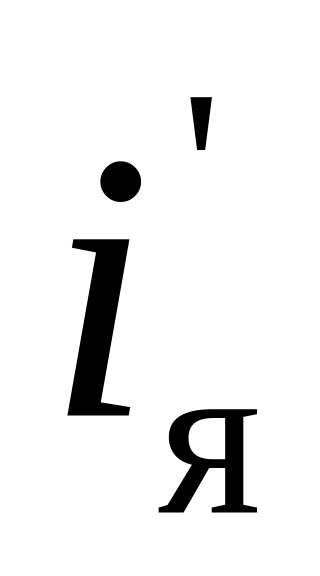 от трансформаторной ЭДС в последовательной
обмотке влияет только на темп изменения
потока по продольной оси и не изменяет
ток нагрузки.
С учетом сделанных замечаний динамический режим генератора для общего случая его возбуждения (рис. 2.1, а) описывается системой уравнений
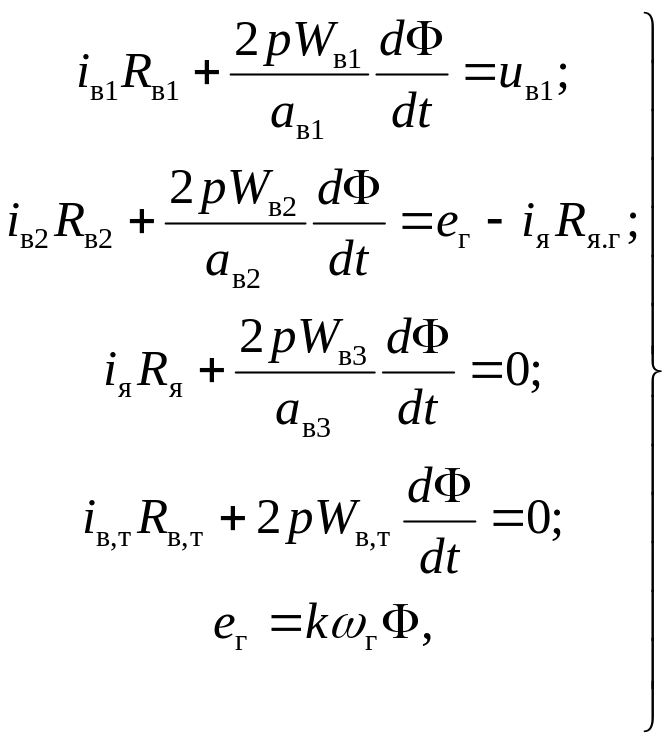 (2.7)
где Rя — суммарное сопротивление якорной цепи; iв,т, Rв,т, Wв,т, —ток, сопротивление и число витков эквивалентного контура вихревых токов. Разрешая систему (2.7) относительно ЭДС и суммарной мгновенной МДС по продольной оси
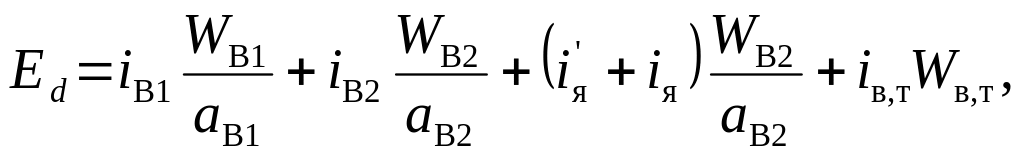
получаем уравнение
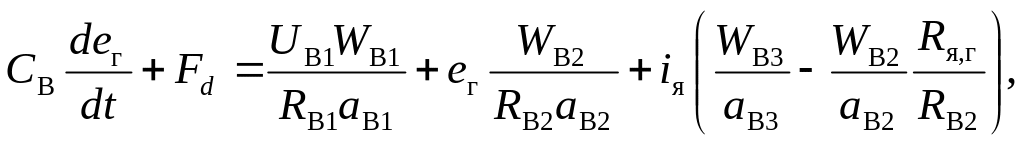 (2.8)
где
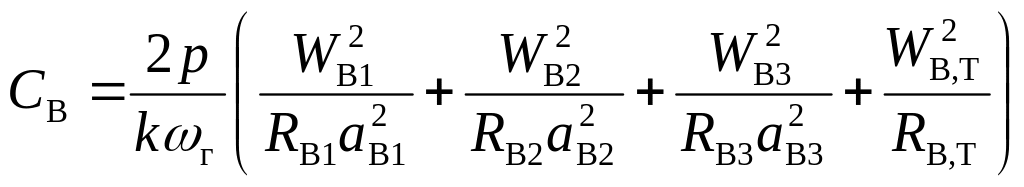 (2.9)
— конструктивный параметр цепи возбуждения, А *с/В.
Знаки слагаемых алгебраической суммы правой части (2.8) определяются в зависимости от включения обмоток ОВ2 и ОВЗ относительно ОВ1.
Уравнение
(2.8) имеет простую и наглядную графическую
интерпретацию для динамических режимов
при iя=0.
Очевидно, что в осях Ег,
Fd
отрезок
абсциссы, заключенный между прямой
суммарной МДС
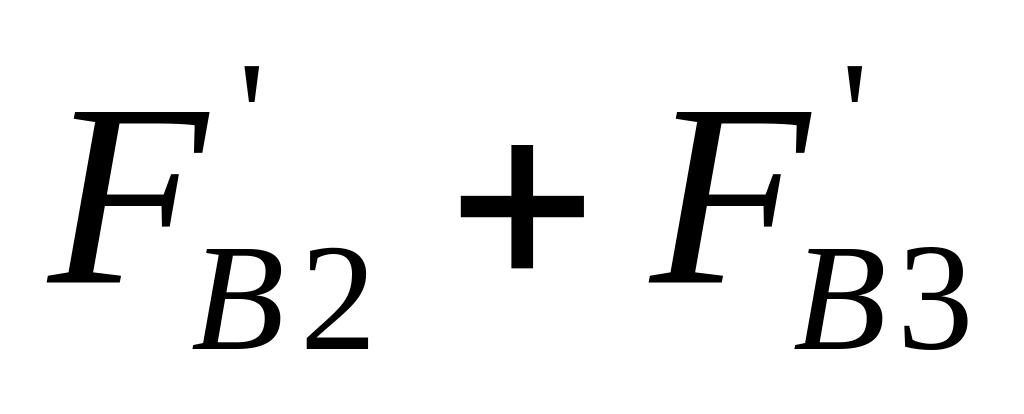 и характеристикой управления генератора,
численно равен
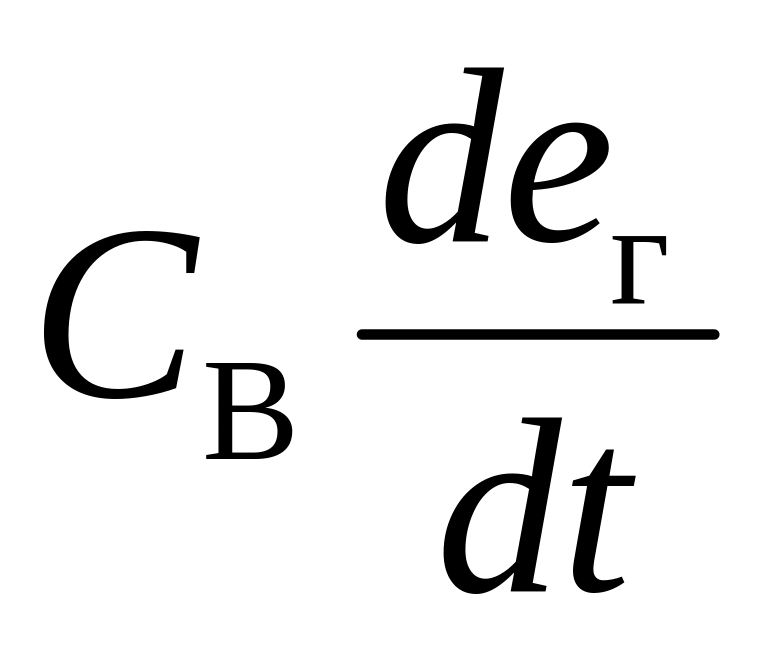 (рис.
2.2). При этом включению положительного
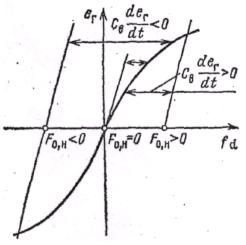
Рис. 2.2. Характеристика управления генератора
ы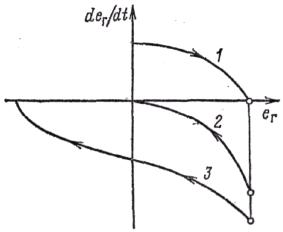
Рис. 2.3. Фазовые траектории намагничивания (1), размагничивания (2) и перемагничивания (3)
напряжения Uо,н(Fо,н = const>0) соответствует процесс пуска (намагничивание генератора), отключению Uо,н(Fо,н = 0) – процесс торможения (размагничивание генератора), изменению полярности Uо,н(Fо,н = const<0)– процесс реверса (перемагничивание генератора). На рис. 2.3 показан характер фазовых траекторий генератора в указанных переходных процессах.
Для линеаризованного участка характеристики управления, где eг=kгdFd, уравнение возбуждения генератора становится линейным:
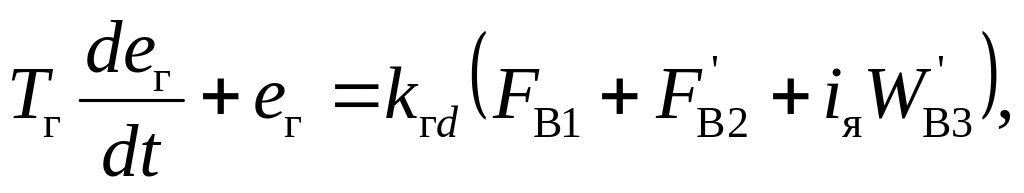 (2.10)
или в другой форме записи
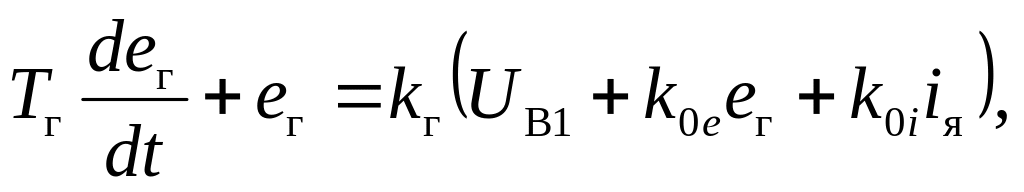 (2.11)
где Тг — электромагнитная постоянная времени генератора, с:
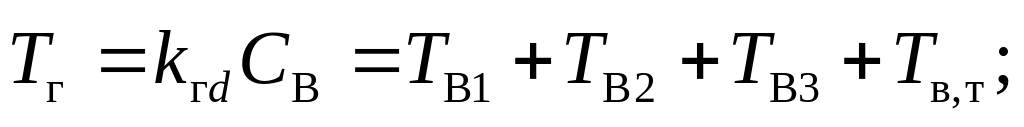 (2.12)
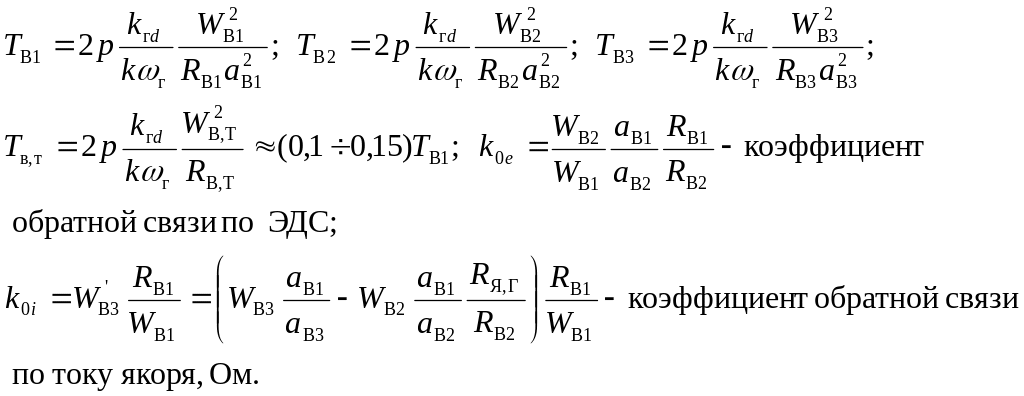
Уравнению (2.11) соответствует структурная схема, приведенная на рис. 2.4. Таким образом, в динамических режимах генератор представляет собой инерционное звено в общем случае с обратными связями по ЭДС и току якоря.
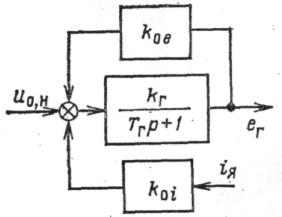
Рис. 2.4. Структурная схема генератора
Большое применение в электроприводе находят генераторы значительной мощности, имеющие компенсационную обмотку и обладающие достаточно высокими значениями КПД и коэффициента мощности. Для наиболее распространенного генератора с независимым возбуждением на рис. 2.5 приведены два варианта включения обмотки возбуждения: от источника с неизменным напряжением (рис. 2.5, а) и от управляемого возбудителя УВ
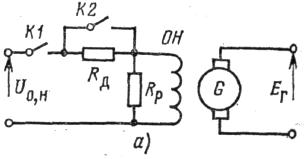
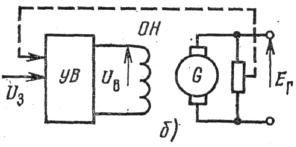
Рис. 2.5. Схемы включения обмотки возбуждения генератора к сети (а) и управляемому возбудителю (б)
Характеристика управления такого генератора обладает высокой линейностью, а внешние характеристики Ег = ψ(Iя) представляют собой прямые, параллельные оси тока. Передаточная функция генератора имеет вид
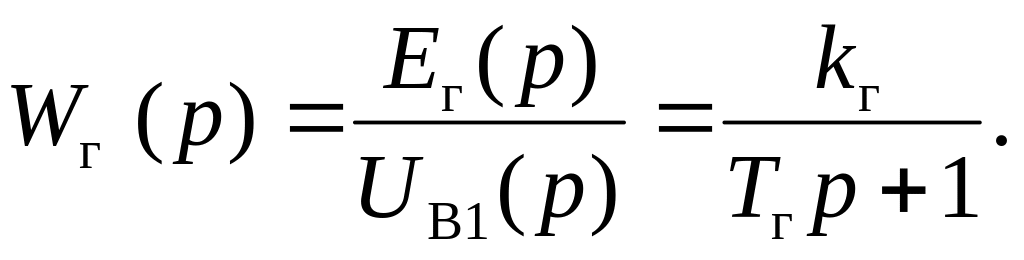 (2.13)
Этой передаточной функции соответствуют амплитудная L(ω) и фазовая φ(ω) логарифмические характеристики (рис. 2.6). Диапазон частот ω≤1/Tг может быть принят за так называемую «полосу пропускания» генератора. В этой полосе генератор пропускает частоты по каналу управления с искажением по амплитуде не более 5 дБ.
Для генераторов значительной мощности (выше 100 кВт) постоянная времени Тг составляет около 1 с и более.
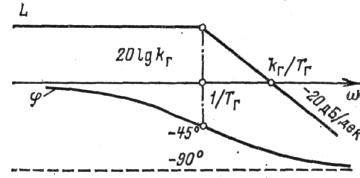
Рис. 2.6. ЛАЧХ и ЛФЧХ генератора
Такая инерционность затягивает переходные процессы генератора и заметно ограничивает его полосу пропускания, что может быть нежелательным фактом. Для форсирования (убыстрения) переходных процессов применяют способы, уменьшающие эквивалентное значение Тг или повышающие темп изменения ЭДС генератора за счет управления напряжением возбуждения. Уменьшение Тг возможно за счет введения дополнительного резистора Rд в цепи обмотки возбуждения (см. рис. 2.5, а). Очевидно, что для сохранения номинального значения ЭДС генератора напряжение возбуждения должно 'быть повышено на величину падения напряжения на данном резисторе в номинальном режиме. Другим способом форсирования является приложение к обмотке возбуждения повышенного напряжения на время переходного процесса. В конце процесса напряжение должно быть мгновенно уменьшено до требуемого установившегося значения. Это достигается введением с помощью контакта К2 резистора Rд (см. рис. 2.5, а) или снижением напряжения управляемого возбудителя, имеющего характеристику управления с насыщением за счет отрицательной связи по напряжению генератора (штриховая линия на рис. 2.5,б). Такой способ форсировки называют форсировкой с отсечкой.
Степень форсировки переходных процессов характеризуется коэффициентом форсировки
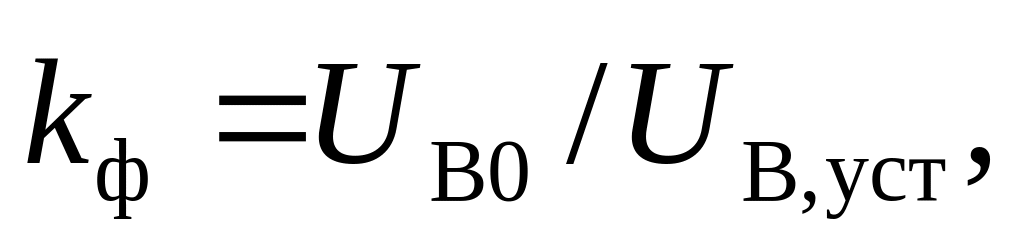 (2.14)
где UВ0 — начальное значение напряжения на обмотке возбуждения при токе возбуждения, равном нулю, В; UВ.уст — установившееся значение напряжения на обмотке возбуждения, В.
Для схемы возбуждения с постоянно введенным дополнительным сопротивлением
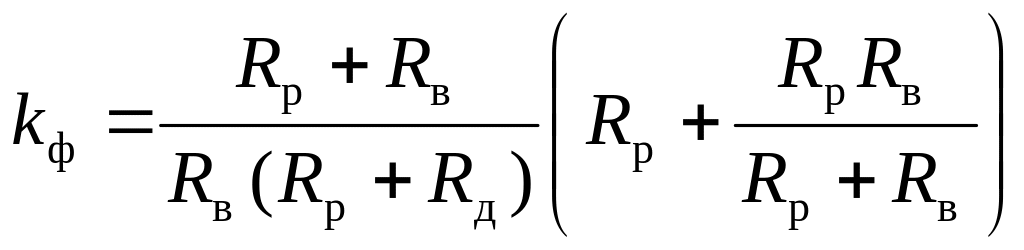 .
(2.15)
Откуда
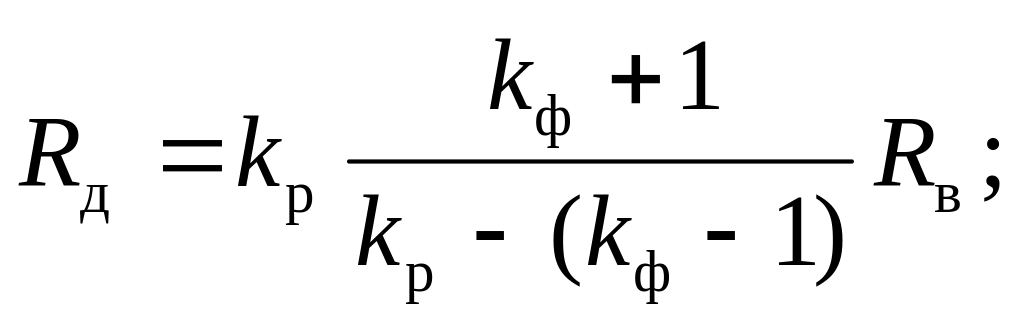 (2.16)
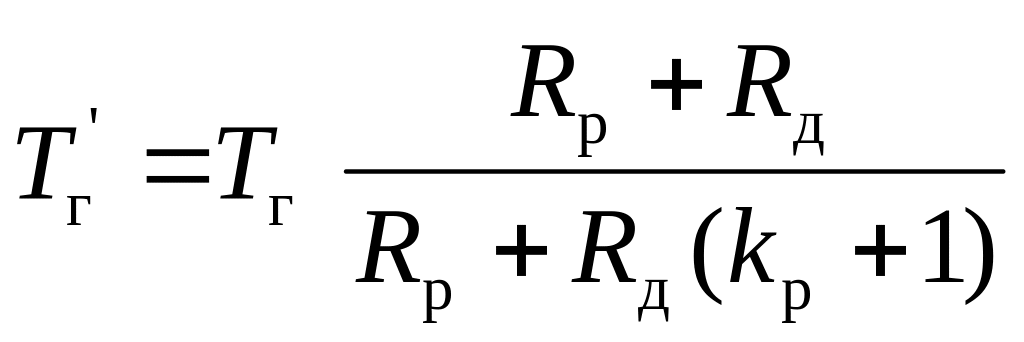 (2.17)
где Rв – сопротивление обмотки возбуждения, Ом; Rр – разрядное сопротивление, Ом; kp = RP/Rв – кратность разрядного сопротивления.
Для схемы возбуждения с шунтируемым дополнительным резистором
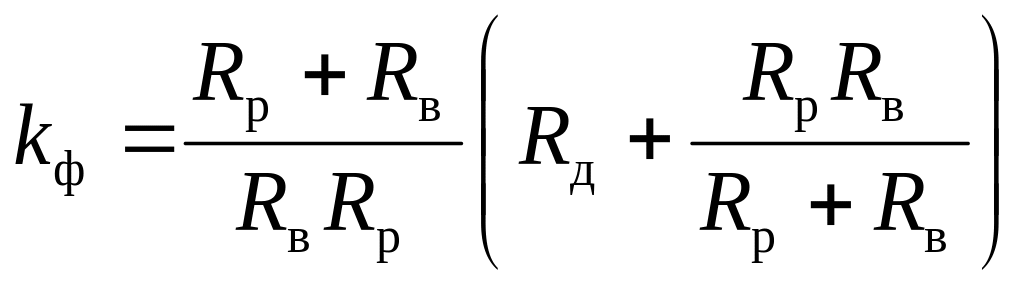 .
(2.18)
Откуда
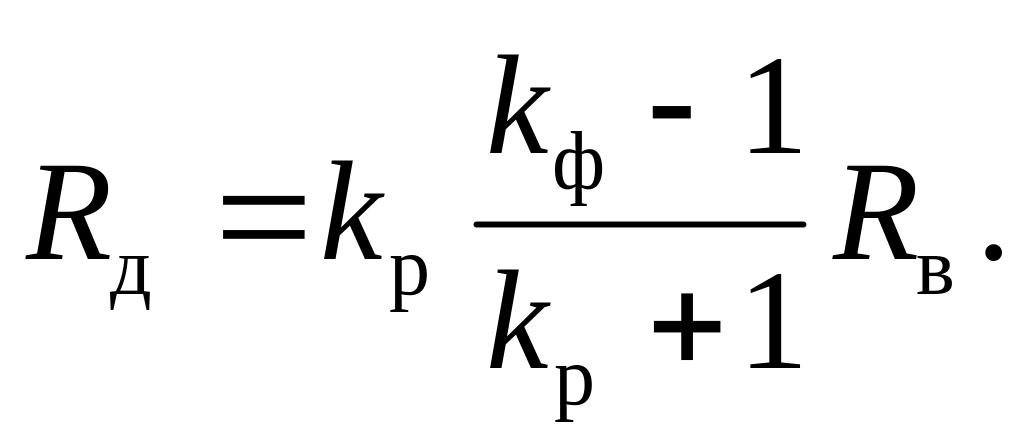 (2.19)
Для схемы с управляемым возбудителем kф находится согласно (2.14):
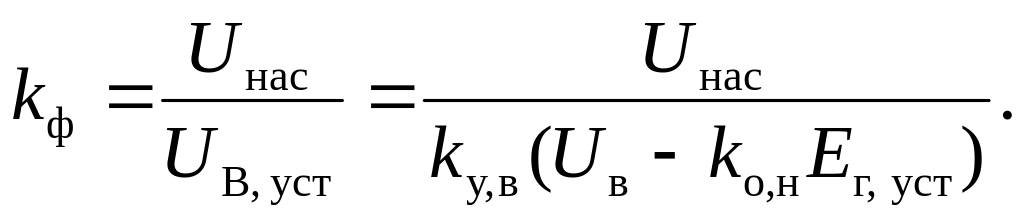 (2.20)
где Uнас — напряжение насыщения управляемого возбудителя, В; kу,в — коэффициент усиления возбудителя; kо,н — коэффициент отрицательной обратной связи по напряжению генератора.
По заданному kф может быть подсчитано необходимое напряжение цепи возбуждения и управляемого возбудителя, а с помощью (2.16) и (2.19)—сопротивление соответствующего дополнительного резистора. На рис. 2.7 изображено изменение напряжения возбуждения и
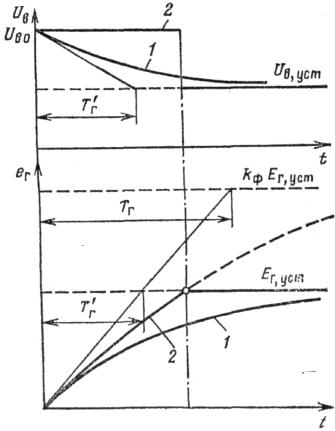
Рис. 2.7. Графики изменения напряжения возбуждения и ЭДС генератора при пуске с форсировкой
ЭДС генератора в процессе пуска для двух способов форсировки с постоянно введенным сопротивлением (кривые 1) и с отсечкой (кривые 2). Очевидно, что форсировка с отсечкой более эффективна, так как при этом повышенное напряжение возбуждения остается неизменным на всем интервале переходного процесса.
В электроприводе имеют место задачи, где требуется не форсирование процесса, а, напротив, дефорсирование в целях ограничения ускорения и поддержания его постоянным. В этих случаях инерционность генератора оказывается полезной. Однако при апериодическом характере переходного процесса в соответствии с передаточной функцией (2.15) темп изменения ЭДС генератора, ограниченный инерционностью в начальный момент, не сохраняется постоянным, а непрерывно уменьшается. Обеспечить ограничение и постоянство темпа изменения ЭДС можно с помощью схемы с критическим самовозбуждением генератора (рис. 2.8).