Материал: Груба - Системы охранной сигнализации (2012) 10mb
2.29. Прочие СО |
205 |
вильный выбор места размещения и тщательная установка камер;
—наличие множества факторов, осложняющих работу алгоритмов автоматического обнаружения объектов, таких как блики и отражения от поверхностей стекла или воды, свет фар, одновременное движение нескольких объектов; подавляющее большинство видеодетекторов обеспечивает слежение за определенной областью кадра, а не за перемещением объекта в поле зрения;
—сложность и дороговизна оборудования; в состав телевизионного СО входит множество обязательных элементов: камеры, устройства подсветки и обогрева, кабели связи, видеодетекторы, видеорегистраторы, мониторы;
—сложность и дороговизна установки оборудования; все элементы необходимо смонтировать, причем в различных местах, соединить кабелями, и ни разу не ошибиться, подать питание, а затем отъюстировать камеры и настроить остальное оборудование; монтажные работы производятся квалифицированным (то есть высокооплачиваемым) персоналом;
—трудоемкое обслуживание; все оборудование требует периодической проверки, а камеры – сверх того – очистки и протирки оптических элементов; эффективность работы систем видеонаблюдения повышается под контролем оператора, но его непрерывное дежурство требует постоянных больших расходов; качество работы зависит от состояния оператора и количества камер;
—невысокая надежность; система состоит из множества составных частей, выход из строя каждой из которых приводит к неисправности системы;
—высокое энергопотребление системы по сравнению с СО других типов; оно еще более возраста-
ет при необходимости подсветки или обогрева камер.
Телевизионное СО в минимальной комплектации состоит из видеокамеры, видеодетектора, видеорегистратора и черно-белого монитора. При средней стоимости видеокамеры 1500…6000 руб (50…200 $), видеорегистратора с детектором движения – 3000…18000 руб (100…600 $), черно-белого монитора – 3000…6000 руб (100…200 $) – одно телевизионное СО обойдется в 7500…30000 руб (250…1000 $).
2.29. Прочие СО
На рынке средств и систем охранной сигнализации имеется множество различных по принципу действия
иисполнению средств обнаружения. Достаточно прийти в любой магазин, посетить выставку или зайти на сайт – просто глаза разбегаются. Может показаться, что аппаратуры достаточно для решения любой задачи,
иничего другого не надо. Но это не так. Все СО имеют те или иные недостатки: малую ЗЧ или наоборот, слишком большую для данной комнаты, низкую чувствительность к ползущему человеку или слишком высокую к передвижению животных. Одни СО слишком дороги, другие – заметны издали, третьи – сложно монтировать, четвертые требуют постоянного контроля, пятые – регулярной замены батареек. Некоторые СО не отличаются высокой помехоустойчивостью, и это становится настоящей проблемой при большом количестве датчиков. Потенциальные нарушители тоже не стоят на месте. Поэтому и СО должны быть разнообразными и постоянно модернизироваться, чтобы максимально препятствовать действиям злоумышленников при минимальной цене.
Выше были рассмотрены СО двадцати восьми различных физических принципов действия, но они не исчерпывают всех возможных их типов. К прочим СО относятся редкие, не доведенные до практического использования или работающие в ограниченных условиях применения, а также другие СО, не сформировавшиеся в отдельные самостоятельные группы. Здесь можно было бы провести подробный анализ таблицы
из 21×21 МНИ, упоминавшейся в конце раздела 1.2, и найти не один десяток новых принципов действия. Но, скорее всего, каждому читателю будет интереснее и полезнее сделать это самостоятельно. Ведь и кроме этого имеется множество других более насущных задач.
Обычно в качестве ОО рассматривается человек. Его появление в здании, коридоре или помещении наиболее вероятно. На открытой местности человек может сесть в автомобиль. С точки зрения обнаружения это будет совсем другой объект. Он движется с гораздо большей скоростью и может проскочить ЗО лучевого СО незамеченным, если в соответствующий алгоритм не ввести возможность обнаружения быстрых объектов. Для разных ОО нужны разные СО. Тот же автомобиль обладает большей массой (по сравнению с человеком). При использовании тензометрических или сейсмических СО, ПДД или ЛВВ следует ожидать увеличения отношения сигнал/помеха и улучшения показателей при использовании данных типов СО. Больший магнитный момент автомобиля создает благоприятные условия для использования магнитометрических СО, а значительный тепловой поток – для ИК пассивных СО. Сильный шум и обильный выхлоп позволяют выйти на улицу таким типично комнатным СО, как акустические пассивные и ольфактронные.
Если уж речь пошла о улице и дороге, то здесь могут появиться и другие объекты: велосипедист, всадник, лыжник, вьючное животное. Для каждого из них характерны различные параметры и нужен свой алго-
206 |
2. Средства обнаружения |
2.30. Комбинированные СО |
207 |
гих, с высокой степенью достоверности говорит о появлении нарушителя (а не помехового воздействия). Если для объединяемых СО характерны одинаковые помехи, то соответствующие ЗО разносятся вдоль маршрута нарушителя, так чтобы исключить их перекрытие. В этом случае одновременное срабатывание нескольких СО игнорируется, а к общему сигналу тревоги приводит лишь последовательное срабатывание сначала одного, а затем другого (или других) СО. Второй вариант сочетания часто применяется для объединения нескольких СО одного и того же типа (например, двух фотолучевых), тогда в результате объединения получается СО того же физического принципа действия. Далее будем рассматривать только комбинированные СО на основе датчиков различных типов. В любом случае важно обеспечивать максимальное сближение ЗО всех составных частей.
Наиболее популярное комбинированное СО для помещений состоит из радиолокационного СО (микроволнового доплеровского) и ИК пассивного объемного СО. Общий сигнал тревоги формируется только при одновременном срабатывании обоих СО. Благодаря этому эффективно подавляются ложные срабатывания от воздействий, влияющих на одно из СО: источников тепла, осветительных приборов, работающих вентиляторов, потоков воды по окнам во время дождя, перемещения людей вне помещения. Время наработки на ложную тревогу повышается и достигает 3000...5000 часов, расширяются возможности использования комбинированного СО, упрощается выбор места для установки прибора. Оба СО имеют примерно одинаковые объемные ЗО и дальность 10…15 м. При напряжении питания 10…15 В комбинированное СО потребляет ток в пределах 30 мА. Также можно встретить другие комбинации для помещений: акустическое пассивное СО (датчик разбивания стекла) с ИК пассивным СО, УЗ активное доплеровское СО с ИК пассивным СО и т.д.
На улице наиболее популярно сочетание радиолучевого СО и фотолучевого СО. Они монтируются на общих стойках высотой 1,5…2 м, при этом фотолучевое состоит из нескольких параллельных лучей, перекрывающих всю высоту стойки. Поскольку срабатывание комбинированного СО требует подтверждения со стороны обоих датчиков, его ЗО сужается до ширины ЗО фотолучевого датчика. Это удобно, так как не требует освобождения дополнительного пространства.
Комбинированные СО отличает ряд достоинств:
—высокая помехоустойчивость алгоритмов, требующих подтверждения срабатывания одного СО информацией от других СО, а именно так построена работа большинства комбинированных СО; значительное повышение эффективности работы комбинированного СО при небольшом увеличении стоимости; добавление каждого нового датчика увеличивает время наработки на ложное срабатывание в среднем на один-два порядка, а это не только сокращает трудозатраты на охрану, но и повышает доверие к системе сигнализации;
—сужение ЗО до размеров области пересечения ЗО составных частей; снижение чувствительности к передвижению людей вне ЗО;
—размещение двух (или более) датчиков в одном корпусе; благодаря этому стоимость комбинированного СО меньше стоимости отдельных СО, входящих в его состав; применение одного комбинированного СО вместо нескольких датчиков упрощает монтаж, сокращает расход кабеля, упрощает обслуживание, повышает надежность, снижает энергопотребление, уменьшает габариты, повышает маскируемость и улучшает внешний вид помещения или участка
местности.
Комбинированные СО не лишены некоторых недостатков:
—необходимость подтверждения срабатывания одного датчика срабатываниями других снижает не только вероятность ложной тревоги, но и вероятность обнаружения;
—зоны обнаружения нескольких СО не всегда удается удачно совместить; радиолокационное доплеровское СО чувствительно к радиальному перемещению объектов, а ИК пассивное – к тангенциальному; датчик разбивания стекла необходимо направлять на окна, а ИК пассивное СО – не направлять на них;
—возможны сложности при установке комбинированного СО; ЗО всех составных частей необходимо не только согласовать между собой (что делается заранее), но и вписать в помещение каждую по отдельности; разные типы СО могут
иметь специфические требования к условиям применения, размещение их в одном корпусе накладывает некоторые дополнительные ограничения.
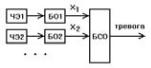
По типу сигналов Xi, поступающих на входы БСО (рис. 2.30.1), комбинированные СО делятся на три группы: логические, оптимальные логические и оптимальные допороговые. В логических алгоритмах сигналы Xi являются логическими и равнозначными. По сути пара (ЧЭi + БОi) представляет собой законченное СО, формирующее на своем выходе сигнал срабатывания (Xi = 1) или его отсутствие (Xi = 0), причем нет информации, позволяющей отдать предпочтение како- му-либо СО. Оптимальные логические алгоритмы используют те же бинарные сигналы Xi; отличие заключается в устройстве БСО, учитывающего текущую степень достоверности сигналов срабатывания Xi, поступающих от тех или иных СО. Оптимальные допороговые алгоритмы работают с аналоговыми сигналами Xi (непрерывными или многозначными). Обычно СО определнного физического принципа выделяет некий информативный признак Xi (или несколько признаков). Он несет основную информацию о наличии ОО, а его сравнение с пороговым значением позволяет активировать сигнал срабатывания. Если СО работает самостоятельно, то оно обязано дать окончательный ответ о наличии или отсутствии ОО. Если же оно входит в состав комбинированного СО, то преобразование
208 |
2. Средства обнаружения |
допорогового сигнала в бинарный приводит к значительной потере информации. Поэтому целесообразно подавать на БСО допороговые сигналы, в которых полезная информация присутствует в наиболее полном виде, а окончательное решение будет приниматься за счет учета всей совокупности аналоговых сигналов Xi. Следует уточнить, что сигнал с одного ЧЭi может обрабатываться несколькими БО или с одного БО можно снять несколько информативных сигналов Xi (например, величину воздействия, его длительность, частоту повторений), участвующих в формировании сигнала срабатывания, поэтому количество сигналов Xi может превышать число датчиков.
Начнем с логических комбинированных СО. Наиболее простой, но и наиболее важный вариант их построения называется логической схемой «2 по И» или просто 2И. В данном варианте используется минимальное количество датчиков – два, а сигнал тревоги комбинированного СО активируется при срабатывании обоих датчиков в пределах промежутка времени τПАМ, называемого временем памяти или временем выдержки. Время памяти выбирается минимально возможным, чтобы сократить вероятность ложного срабатывания комбинированного СО, но оно не должно быть меньше реального времени между срабатываниями двух датчиков. Если эти срабатывания независимы, что почти всегда справедливо для датчиков различного физического принципа, то вероятность обнаружения комбинированного СО составит PОБН2И = PОБН1 × PОБН2, где PОБН1 – вероятность обнаружения первого СО, PОБН2 – вероятность обнаружения второго СО. В случае помеховых воздействий, представляющих собой отдельные единичные акты, таких как грозовой разряд, проход животного или брошенная палка, соотношение для вероятности ложных срабатываний будет иметь тот же вид PЛС2И = PЛС1 × PЛС2, где PЛС1, PЛС2 – вероятности ложного срабатывания первого и второго СО. Непрерывные помеховые воздействия (дождь, ветер, нагревательный прибор) описываются частотой ложных срабатываний (количеством ложных срабатываний в единицу времени) для первого СО NЛС1 и для второго СО NЛС2. Обратная величина называется временем наработки на ложное срабатывание TЛС = 1/NЛС. Тогда частота ложных срабатываний комбинированного СО очевидно будет равна NЛС2И = 2τПАМNЛС1NЛС2. Именно отсюда следует необходимость всемерного сокращения величины τПАМ. Логика 2И позволяет эффективно подавлять ложные срабатывания, но она же ухудшает такую важную характеристику как вероятность обнаружения.
Наличие двух СО с бинарными выходными сигналами допускает еще одну логическую схему их объединения в комбинированное СО – схему «2 по ИЛИ» или 2ИЛИ. В ней общий сигнал тревоги активируется при срабатывании любого датчика. В данной логической схеме значительно повышается вероятность обнаружения PОБН2ИЛИ = 1 – (1 – PОБН1) × (1 – PОБН2), но возрастает также и вероятность ложного срабатывания PЛС2ИЛИ = 1 – (1 – PЛС1) × (1 – PЛС2) или частота ложных срабатываний NЛС2ИЛИ = NЛС1 + NЛС2. Вновь улучшение од-
ной из важнейших характеристик сопровождается ухудшением другой.
Пример. Два СО с одинаковыми показателями PОБН1 = PОБН2 = 0,95 и TЛС1 = TЛС2 = 10 час объединяются в комбинированное СО по схеме 2И (τПАМ = 1 мин) или 2ИЛИ. Оценим вероятностные характеристики для логической схемы 2И: PОБН2И = 0,95×0,95 ≈ 0,9; TЛС2И = TЛС1TЛС2 / 2τПАМ = 10×10×30 = 3000 час. Для логической схемы 2ИЛИ: PОБН2ИЛИ = 1 – 0,05×0,05 ≈ 0,998; TЛС2ИЛИ = 1/(1/TЛС1 + 1/TЛС2) = 10/2 = 5 час.
Чисто логическое объединение двух СО позволяет улучшать только одну из двух основных характеристик
– вероятность обнаружения или вероятность ложной тревоги – одновременно ухудшая другую. Картина меняется, если комбинированное СО состоит из трех датчиков. Тогда возможны три логические схемы: 3И, 2 из 3-х, 3ИЛИ. Для случая 3И общий сигнал тревоги формируется при одновременном (в пределах τПАМ) срабатывании всех трех датчиков, тогда PОБН3И = PОБН1PОБ-
Н2PОБН3;PЛС3И=PЛС1PЛС2PЛС3;NЛС3И=3(τПАМ)2NЛС1NЛС2NЛС3.
Для схемы 3ИЛИ, формирующей общий сигнал тревоги при срабатывании любого датчика, те же показатели составят PОБН3ИЛИ = 1 – (1 – PОБН1) × (1 – PОБН2) × (1 – PОБН3); PЛС3ИЛИ = 1 – (1 – PЛС1) × (1 – PЛС2) × (1 – PЛС3); NЛС3ИЛИ = NЛС1 + NЛС2 + NЛС3. Аналогично для схемы 2 из 3-х, когда общий сигнал формируется при срабатывании в пределах интервала τПАМ любой пары (или всех трех) датчиков, получаем: PОБН2/3 = PОБН1PОБН2 +
PОБН1PОБН3(1 – PОБН2) + PОБН2PОБН3(1 – PОБН1); PЛС2/3 = PЛ- С1PЛС2 + PЛС1PЛС3(1 – PЛС2) + PЛС2PЛС3(1 – PЛС1); NЛС2/3 =
2τПАМ(NЛС1NЛС2 + NЛС2NЛС3 + NЛС1NЛС3). Последняя логическая схема улучшает обе основные вероятностные характеристики.
Пример. Три СО с одинаковыми показателями PОБН1 = PОБН2 = PОБН3 = 0,95 и TЛС1 = TЛС2 = TЛС3 = 10 час объединяются в комбинированное СО по схеме 3И (τПАМ = 1 мин), 2 из 3-х (τПАМ = 1 мин) или 3ИЛИ. Оценим параметры комбинированных СО. Логическая схема 3И обеспечивает PОБН3И = 0,95×0,95×0,95 ≈ 0,86; TЛС3И = 10×10×10×1200 = 1200000 час = 140 лет. Для схемы 2 из 3-х: PОБН2/3 = 0,95×0,95×(3 – 2×0,95) = 0,99; TЛС2/3 = 10×10×10 = 1000 час. Для алгоритма 3ИЛИ: PОБН3ИЛИ = 1 – 0,05×0,05×0,05 = 0,9999; TЛС3ИЛИ = 10/3 = 3 час.
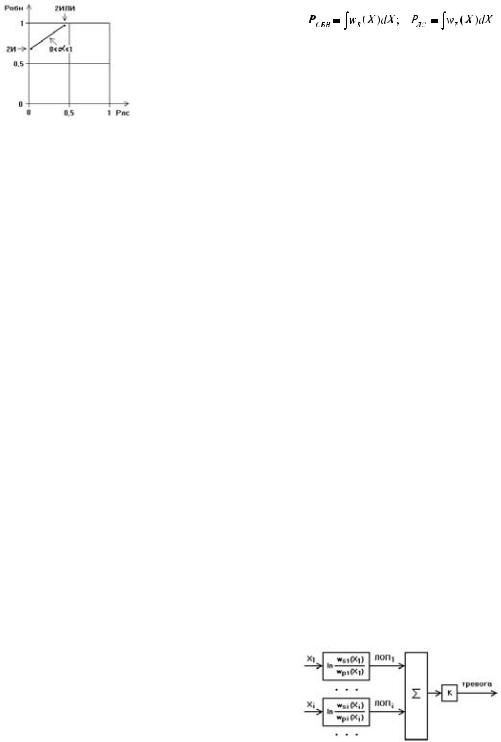
Соотношения для произвольной логической схемы «K из N», подразумевающей формирование общего сигнала тревоги при срабатывании не менее чем K датчиков из их общего числа N, при необходимости нетрудно получить самостоятельно. Они громоздки и поэтому здесь не приводятся. Схемы «K из N» позволяют в широких пределах варьировать значения вероятностных показателей комбинированных СО. Но что делать, если датчиков всего два? Как сделать выбор между низкой вероятностью обнаружения (в схеме 2И) и высокой вероятностью ложной тревоги (в схеме 2ИЛИ)? Ответ может дать алгоритм случайного выбора (или по-друго- му – смешанная стратегия). При небольшом усложнении стандартной логики он позволяет добиться компромиссного решения. Если комбинированное СО работает долю времени α по схеме 2И, а оставшуюся долю
2.30. Комбинированные СО |
209 |
времени (1 – α) – по схеме 2ИЛИ, то в результате изменения параметра α в пределах от 0 до 1 могут быть получены все промежуточные значения вероятностных характеристик, лежащие на прямой, соединяющей точки 2И и 2ИЛИ в координатах PОБН и PЛС (рис. 2.30.2).
Рис. 2.30.2 Показатели алгоритма случайного выбора
Пример. Имеется два СО с показателями PОБН1 = 0,98, PОБН2 = 0,9, PЛС1 = 0,2, PЛС2 = 0,1. Необходимо синтезировать логический алгоритм, обеспечивающий PЛС < 0,05 и по возможности большее значение PОБН. В этом случае логическая схема 2И обеспечивает характеристики PОБН2И = 0,98×0,9 = 0,882; PЛС2И = 0,2×0,1 = 0,02. Для логической схемы 2ИЛИ получаем PОБН2ИЛИ = 1 – (1 – 0,98)(1 – 0,9) = 0,998; PЛС2ИЛИ = 1 – (1 – 0,2)(1 – 0,1) = 0,28. Если алгоритм случайного выбора работает долю времени α по схеме 2И и долю времени (1 – α) по схеме 2ИЛИ, то его показатели составят PОБН = αPОБН2И + (1 – α)PОБН2ИЛИ и PЛС = αPЛС2И + (1 – α)PЛС2ИЛИ. Приравнивая второе соотношение к желаемой величине PЛС = 0,05, получаем α = (PЛС2ИЛИ – PЛС) / (PЛС2ИЛИ – PЛ- С2И) = 0,88. Тогда PОБН = 0,882α + 0,998(1 – α) = 0,90. Таким образом, комбинированное СО, работающее 88% времени по схеме 2И и 12% времени – по схеме 2ИЛИ, обеспечит средние показатели PОБН = 0,9 и PЛС = 0,05.
Еще одно полезное дополнение к логическим алгоритмам называется прогрессивным обнаружением или обнаружением с пересчетом. Смысл его заключается в том, что при последовательном пересечении нарушителем нескольких датчиков сигналы срабатываний располагаются в той же последовательности. Тогда имеет смысл построить алгоритм комбинированного СО таким образом, чтобы к общему сигналу тревоги приводило срабатывание K датчиков из их общего числа N, но при соблюдении дополнительного условия: датчики должны срабатывать в порядке их расположения вдоль маршрута нарушителя. Например, при установке пяти датчиков в последовательности 1, 2, 3, 4, 5 и принятом алгоритме «3 из 5-и» комбинация срабатываний 1, 5, 3 не приведет к общей тревоге, так как отсутствуют три срабатывания в заданной последовательности. Наложение дополнительных ограничений почти не отражается на вероятности обнаружения, но сокращает число ложных срабатываний.
Оптимальные логические алгоритмы, как и оптимальные допороговые, используют решающее правило Неймана-Пирсона. Оно строится на основе изучения распределения плотности вероятности wS(X) параметра X при наличии полезного сигнала, а также плотности wP(X) для помеховых воздействий. Тогда оптималь-
ное решающее правило записывается в виде wS(X) / wP(X) > П, где П – фиксированный порог, превышение которого приводит к срабатыванию СО. Отношение в левой части называется отношением правдоподобия. Вероятность обнаружения PОБН и вероятность ложного срабатывания PЛС будут равны
где интегрирование ведется по той области параметра X, попадание в которую приводит к срабатыванию. Интегрирование по всей области изменения (X) даст вероятности, равные 1. В такой записи ясно, что к срабатываниям будут приводить те значения параметра X, которые дают максимальный вклад в вероятность обнаружения при минимальном вкладе в вероятность ложного срабатывания. Изменение величины порога П позволяет регулировать значения PОБН и PЛС, но при этом всегда обеспечивается максимум PОБН при заданной PЛС и минимум PЛС при заданной PОБН.
Параметр X может быть вектором X = (X1, X2, … XN). В случае независимости отдельных компонентов Xi обе плотности вероятности записываются в виде произведений
N |
N |
wS (X1, X 2,...X N ) = ∏wSi (X i ); |
wP (X1, X 2,...X N ) = ∏wPi (X i ). |
i=1 |
i=1 |
Тогда после логарифмирования оптимальное решающее правило значительно упрощается и принимает вид:
N
∑ln(wSi (X i ) / wPi (X i )) > Л ,
i=1
где Л – значение порога. При выполнении данного неравенства формируется сигнал тревоги. Алгоритм поясняет блок-схема оптимального комбинированного СО (рис. 2.30.3). Она состоит из функциональных преобразователей параметра Xi в логарифм отношения правдоподобия (ЛОПi), сумматора получаемых сигналов (Σ) и компаратора (К), сравнивающего сумму с порогом. Для зависимых параметров алгоритм несколько усложняется, он требует более подробных исходных данных. Параметры Xi могут быть бинарными для оптимального логического алгоритма или непрерывными – для оптимального допорогового. Наилучших результатов следует ожидать в случае непрерывных параметров.
Рис. 2.30.3 Оптимальное комбинированное СО
Для оптимального логичесого алгоритма параметры Xi принимают два значения (Xi = 0 при отсутствии