Материал: Груба - Системы охранной сигнализации (2012) 10mb
210 |
2. Средства обнаружения |
срабатывания i-ого датчика, Xi = 1 при его срабатывании). В этом случае плотности вероятности имеют простой вид (табл. 2.30.1). При появлении ОО срабатывание формируется с вероятностью PОБНi, а пропуск ОО происходит с вероятностью (1 – PОБНi). При помеховом воздействии СО срабатывает с вероятностью PЛСi и не срабатывает с вероятностью (1 – PЛСi). Для распределенных во времени помех аналогом PЛСi является величина (τПАМ × NЛСi).
Таблица 2.30.1 Плотности вероятностей бинарных сигналов
Xi |
0 |
1 |
wSi(Xi) |
(1 – PОБНi) |
PОБНi |
wPi(Xi) |
(1 – PЛСi) |
PЛСi |
С учетом полученных распределений оптимальный логический алгоритм легко приводится к виду, более удобному для его реализации:
N |
PОБНi (1− PЛСi ) |
|
∑ξi (X i ) > Л ; ξi (0) = 0, ξi (1) = ln |
||
PЛСi (1− PОБНi ) |
||
i=1 |
В случае срабатывания i-ого датчика генерируется сигнал ξi(1), равный его «весу», который тем больше, чем выше его вероятность обнаружения PОБНi, и чем ниже его вероятность ложного срабатывания PЛСi. Если суммарный «вес» всех сработавших датчиков превысит порог Л, то формируется сигнал тревоги комбинированного СО. Наиболее просто алгоритм реализуется с помощью формирователей импульсов, количество которых пропорционально величине ξi(1).
Отличие оптимальной логики от обычной состоит в учете того, что сигналы срабатываний не одинаковы, одним из них можно доверять в большей степени, чем другим. Степень доверия определяется значениями вероятностных характеристик PОБНi и PЛСi, которые должны быть известны заранее. Они оцениваются до прохода нарушителя и поэтому называются априорными (доопытными) вероятностями. Данные значения могут быть определены для различных условий (дождь, ветер и т.д.) в ходе предварительных экспериментов и заложены в память алгоритма. Но также возможно накопление информации о них в процессе работы комбинированного СО в результате так называемого обучения, в ходе которого происходит подстройка СО под конкретную обстановку или меняющиеся помеховые условия. Цикл обучения может протекать с учителем, когда
правильность срабатываний подтверждается оператором, или без учителя, – когда безошибочность работы подтверждается срабатыванием большинства датчиков. Многие комбинированные СО контролируют частоту ложных срабатываний каждого датчика, фиксируя срабатывания, не подтверждаемые другими датчиками. Повышение частоты ложных срабатываний от определенного датчика служит достаточным основанием для снижения доверия к предоставляемой им информации вплоть до его полного отключения (до тех пор, пока его работоспособность не восстановится). Если один из датчиков обладает высокой вероятностью обнаружения и низкой вероятностью ложных срабатываний, то его «вес» может повыситься настолько, что для формирования общего сигнала тревоги будет достаточно срабатывания одного этого датчика.
Пример. Три СО обладают характеристиками PОБН1 = 0,8; PЛС1 = 0,2; PОБН2 = 0,8; PЛС2 = 0,1; PОБН3 = 0,95; PЛС3 = 0,01. Они объединяются в одно комбинированное СО. Определим параметры оптимального логического алгоритма. Весовая функция для первого СО будет равна ξ1(1) = ln(PОБН1(1 – PЛС1) / (PЛС1(1 – PОБН1)))
= 2,77; для второго – ξ2(1) = ln(PОБН2(1 – PЛС2) / (PЛС2(1 – PОБН2))) = 3,58; для третьего – ξ3(1) = ln(PОБН3(1 – PЛС3) / (PЛС3(1 – PОБН3))) = 7,54. Теперь можно представить все возможные комбинации сигналов срабатывания, расположив их в порядке убывания логарифма отношения правдоподобия (ЛОП) или, что то же самое, в порядке убывания суммы весовых функций ξi(Xi) (табл. 2.30.2). Здесь же приводится вероятность выпадения каждой комбинации, то есть ее вклад ΔPОБН в вероятность обнаружения и вклад ΔPЛС в вероятность ложного срабатывания. Установив порог Л в пределах 11,12…13,89, получим срабатывание комбинированного СО от единственной комбинации (1,1,1) и соответствующие вероятностные характеристики PОБН = 0,608; PЛС = 0,0002. По мере снижения порога Л новые комбинации будут добавляться к числу тревожных, а вероятность обнаружения и вероятность ложного срабатывания будут расти на величины соответствующих добавок ΔPОБН и ΔPЛС. Но при этом между ними всегда будет сохраняться оптимальное соотношение. Сам алгоритм построен таким образом, чтобы максимальный вклад в PОБН сопровождался минимальным вкладом в PЛС. Суммы всех значений ΔPОБН или ΔPЛС в соответствующих столбцах равны 1, то есть при наличии нарушителя (или при его отсутствии) всегда реализуется одна из приведенных комбинаций.
Таблица 2.30.2 Комбинации сигналов срабатывания Xi и их вероятности
Комбинация (X1, X2, X3) |
Σ(ξi(Xi)) |
ΔPОБН |
ΔPЛС |
1, 1, 1 |
13,89 |
PОБН1 × PОБН2 × PОБН3 = 0,608 |
PЛС1 × PЛС2 × PЛС3 = 0,0002 |
0, 1, 1 |
11,12 |
(1-PОБН1) × PОБН2 × PОБН3 = 0,152 |
(1-PЛС1) × PЛС2 × PЛС3 = 0,0008 |
1, 0, 1 |
10,31 |
PОБН1 × (1-PОБН2) × PОБН3 = 0,152 |
PЛС1 × (1-PЛС2) × PЛС3 = 0,0018 |
0, 0, 1 |
7,54 |
(1-PОБН1) × (1-PОБН2) × PОБН3 = 0,038 |
(1-PЛС1) × (1-PЛС2) × PЛС3 = 0,0072 |
1, 1, 0 |
6,35 |
PОБН1 × PОБН2 × (1-PОБН3) = 0,032 |
PЛС1 × PЛС2 × (1-PЛС3) = 0,0198 |
0, 1, 0 |
3,58 |
(1-PОБН1) × PОБН2 × (1-PОБН3) = 0,008 |
(1-PЛС1) × PЛС2 × (1-PЛС3) = 0,0792 |
1, 0, 0 |
2,77 |
PОБН1 × (1-PОБН2) × (1-PОБН3) = 0,008 |
PЛС1 × (1-PЛС2) × (1-PЛС3) = 0,1782 |
0, 0, 0 |
0 |
(1-PОБН1) × (1-PОБН2) × (1-PОБН3) = 0,002 |
(1-PЛС1) × (1-PЛС2) × (1-PЛС3) = 0,7128 |
2.30. Комбинированные СО |
211 |
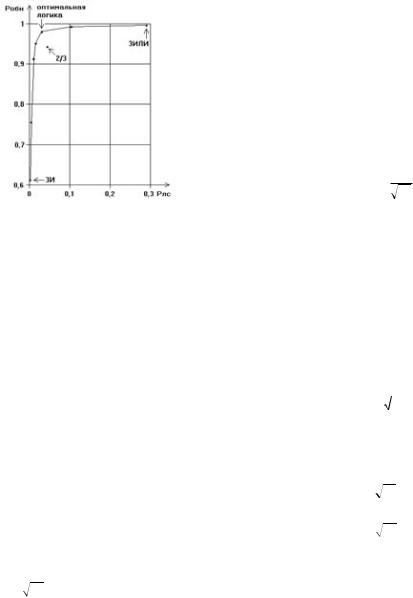
Возможности оптимального логического алгоритма поясняет график зависимости PОБН от PЛС при различных значениях порога Л в диапазоне от 0,1 до 13,8 (рис. 2.30.4). Здесь, как и в алгоритме случайного выбора, отдельные точки соединены технически реализуемыми отрезками прямых линий. Оптимальная логика в состоянии улучшить оба показателя, что видно из сравнения с точкой, соответствующей логике «2 из 3-х». Крайние точки графика – для логики NИ и NИЛИ – не оптимизируются, они совпадают для обычной и для оптимальной логики.
Рис. 2.30.4 График зависимости PОБН от PЛС
Оптимальный допороговый алгоритм принципиально ничем не отличается от оптимального логического, их блок-схемы одинаковы (рис. 2.30.3). Основное усложнение допорогового алгоритма связано с необходимостью накопления более подробной информации о плотностях вероятностей wS(X) и wP(X). Допороговый параметр X может быть не только непрерывным, но и многозначным, принимающим несколько (более двух) значений с той или иной вероятностью. В последнем случае распределение имеет дискретный вид, аналогичный приведенному в таблице 2.30.1. Если отдельное СО формирует сигнал срабатывания на основе анализа сигналов в форме ЛОП, то это упрощает задачу построения комбинированного СО. По крайней мере один такой алгоритм нам уже известен из раздела 2.6.
Наиболее важным, и в то же время наиболее распространенным случаем распределения допорогового параметра X является его нормальное (Гауссово или колоколообразное) распределение, когда значения параметра группируются вокруг определенной точки. Оно описывается плотностью вероятности
w(X ) = |
1 |
exp(− |
(X −μ)2 |
); − ∞ < X < ∞ |
2πσ |
|
|||
|
|
2σ2 |
||
где μ – математическое ожидание (среднее значение параметра X), σ – среднеквадратическое отклонение (СКО), характеризующее величину разброса парамет-
ра X относительно его среднего значения. Приведенное выражение для плотности вероятности удовлетворяет условию нормировки, которое означает, что параметр X с вероятностью 1 принимает какое-либо значение из интервала допустимых значений
∞∫ w(X )dX =1
−∞
Вероятность того, что величина X превысит пороговое значение C, определяется интегралом
P(X >C) = ∞∫w(X )dX =1− C∫ w(X )dX
C−∞
Данный интеграл позволяет определять значения вероятностей обнаружения или ложного срабатывания. Для нормального распределения он не выражается через элементарные функции, поэтому для проведения оценок пользуются табличными значениями интеграла ошибок (в статистике), получаемыми численным интегрированием выражения
X
Ф(X ) = 1 ∫ exp(−t 2 / 2)dt
2π −∞
Следует иметь в виду, что под названием интеграла ошибок в различных справочниках могут скрываться несколько отличающиеся выражения. Нормальное распределение с произвольными параметрами μ и σ всегда может быть приведено к виду интеграла ошибок заменой t = (X-μ)/σ, то есть сдвигом начала отсчета в точку μ и изменением масштаба в σ раз. Некоторые значения интеграла вероятностей приведены в таблице 2.30.3. Для больших значений X можно использовать асимптотическое разложение
Ф(X ) ≈1− |
exp(−X 2 |
/ 2) |
×(1− |
1 |
|
+ |
3 |
−...) |
2πX |
|
X |
2 |
X 4 |
||||
|
|
|
|
|
Нормальные распределения одного из допороговых параметров Xi в общем случае имеют вид
w |
|
(X |
) = |
1 |
|
exp(− |
(X i −μSi )2 |
); |
||
|
|
|
|
|||||||
|
Si |
i |
|
2πσSi |
|
|
|
2σ2Si |
||
w |
|
(X |
) = |
1 |
|
exp(− |
(X i −μPi )2 |
) |
||
|
|
|
|
|||||||
|
Pi |
i |
|
2πσPi |
|
|
|
2σ2Pi |
||
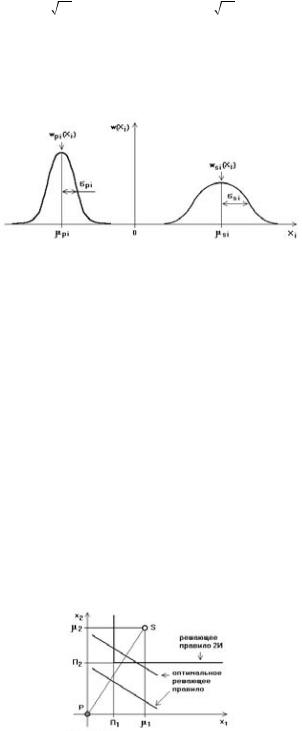
Здесь μSi и μPi – средние значения полезных и помеховых сигналов, а σSi и σPi – их СКО (рис. 2.30.5). Среднее значение помехового сигнала μPi чаще всего равно 0 (или это может быть сделано сдвигом начала отсчета). Величина σPi определяет ширину шумовой дорожки. При появлении полезного сигнала происходит смещение шумовой дорожки на величину μSi без изме-
Таблица 2.30.3 Значения интеграла ошибок
X |
0 |
0,5 |
1 |
1,28 |
1,5 |
1,64 |
2 |
2,05 |
2,33 |
2,5 |
3 |
Ф(X) |
0,5 |
0,691 |
0,841 |
0,9 |
0,933 |
0,95 |
0,977 |
0,98 |
0,99 |
0,9938 |
0,9987 |
212 |
2. Средства обнаружения |
нения ее ширины. Если измерять параметры μSi и Xi в единицах σPi = σSi = σi, то есть ввести новые нормированные переменные μi = μSi / σPi и xi = Xi / σPi, то выражения для плотностей вероятности принимают вид
wSi |
(xi ) = |
1 |
exp(− |
(xi −μi )2 |
); wPi (xi ) = |
1 |
exp(− |
(xi )2 |
) |
2π |
|
2π |
|
||||||
|
|
2 |
|
2 |
|
||||
Здесь μi – отношение сигнал/шум. Величина μi может медленно меняться со временем при изменении помеховой обстановки (за счет возрастания σPi во время дождя, усиления ветра или воздействия других факторов).
Рис. 2.30.5 Плотности вероятности полезных и помеховых сигналов
Теперь выражение для ЛОП упрощается
ln(wSi (xi ) / wPi (xi )) = μi xi −(μi )2 / 2
и оптимальное решающее правило принимает вид линейного неравенства
N
∑μi xi > Л
i=1
вчастности, для двух датчиков μ1x1 + μ2x2 > Л. Соответствующее равенство дает семейство прямых линий, меняющих свое положение в зависимости от выбранного значения порога Л (рис. 2.30.6). С увеличением порога уменьшаются значения вероятности обнаружения и вероятности ложной тревоги. Наклон прямых остается постоянным, они всегда перпендикулярны к отрезку PS, соединяющему точку концентрации помеховых сигналов P и полезных – S. Решающее правило 2И формирует сигнал срабатывания при одновременном превышении порогов обоими сигналами (x1 > П1) и (x2 > П2).
Рис. 2.30.6 Оптимальное решающее правило для двух параметров x1 и x2
Прежде всего возникает вопрос, дает ли оптимальный допороговый алгоритм выигрыш по сранению с
обычной логикой, например, с логикой 2И, и если дает, то насколько он велик и при каких условиях он будет максимален? Для ответа на него следует зафиксировать величину вероятности ложного срабатывания для логики 2И на некотором уровне δ = PЛС2И = PЛС1 × PЛС2, затем подобрать величину порога Л оптимального алгоритма, дающую то же значение PЛСОПТ = δ, и сравнить обеспечиваемые обоими алгоритмами значения вероятностей пропуска нарушителя χ = (1-PОБН2И) / (1-
PОБНОПТ).
Сначала выберем небольшую вероятность ложного срабатывания δ = 0,01 и будем считать, что оба датчика имеют одинаковое отношение сигнал/помеха μ1 = μ2 = μ >> 1. Тогда PЛС1 = PЛС2 = (δ)1/2 = 0,1 и соответствующие значения порогов П1 = П2 = 1,28 (табл. 2.30.3). В этом случае вероятность обнаружения логического ал-
горитма 2И составит PОБН2И = PОБН1 × PОБН2 ≈ (1 – exp(– (μ – 1,28)2 / 2) / ((2π)1/2(μ – 1,28)))2 ≈ 1 – 2exp(–(μ –
1,28)2 / 2) / ((2π)1/2(μ – 1,28)). Модифицируем оптимальный допороговый алгоритм умножением неравенства на постоянную величину, так чтобы Y = (μxi + μx2) / ((2)1/2μ) > Л. Тогда случайный параметр Y имеет СКО σY = 1 и математическое ожидание для помехового сигнала μPY = 0, а для полезного сигнала μSY =
(2)1/2μ ≈ 1,41μ. Из условия сохранения вероятности ложного срабатывания PЛСОПТ = δ = 0,01 получаем значение порога Л = 2,33 (табл. 2.30.3). Отсюда вероятность обнаружения оптимального алгоритма PОБНОПТ ≈ 1 – exp(–(1,41μ – 2,33)2 / 2) / ((2π)1/2(1,41μ – 2,33)). Оценка выигрыша оптимального допорогового алгоритма по сравнению с логикой 2И составит χ(μ) = (1- PОБН2И) / (1-PОБНОПТ) = 2(1,41μ – 2,33) / (μ – 1,28) × exp(0,5μ2 – 2,02μ + 3,53). Ряд значений χ(μ) приведен в таблице 2.30.4.
Таблица 2.30.4 Оценка выигрыша χ(μ)
μ |
3 |
4 |
5 |
6 |
χ(μ) |
16 |
77 |
960 |
32000 |
Аналогичные оценки могут быть получены для случая произвольной величины δ, если воспользоваться значениями порогов из таблиц интеграла ошибок или их приблизительной оценкой П ≈ (–2(ln((2π)1/2δ) + ln(–2ln((2π)1/2δ))1/2))1/2. Получаемые соотношения довольно громоздки, но из них следует, что величина выигрыша χ возрастает при комбинировании датчиков с высоким отношением сигнал/шум и при необходимости обеспечения высоких вероятностных характеристик.
Чтобы воспользоваться оптимальным алгоритмом, остается дать ответ еще на один вопрос: каким образом выбирать пороговые значения? На первый взгляд проблема кажется неразрешимой. Действительно, зависимость значения порога Л от требуемых характеристик не выражается в аналитическом виде. Проблема осложняется тем, что отношения сигнал/шум μi непрерывно меняются. Если в решающем правиле μ1x1 + μ2x2 > Л зафиксировать величину Л, то любые изменения уровня шумов будут сопровождаться изменением вероятностных характеристик алгоритма.
2.30. Комбинированные СО |
213 |
Для выхода из сложившейся ситуации необходимо связать значение порога с текущим уровнем шумов. Если непрерывно контролировать величину СКО σ любого случайного сигнала с нормальным распределением амплитуд и поддерживать постоянное отношение П/σ уровня порога П к текущему значению σ, то будет сохраняться постоянная частота ложных срабатываний, так как сигналы в БО фильтруются в узкой полосе частот полезных сигналов. При этом оптимальный алгоритм гарантирует максимально возможную вероятность обнаружения. Аналогично, если поддерживать на постоянном уровне отношение (μ-П)/σ, то будет обеспечена постоянная вероятность обнаружения (при минимальной вероятности ложного срабатывания). Алгоритм с постоянной частотой ложных срабатываний более актуален, так как ложные срабатывания проявляются сразу, а нарушители ходят не каждый день. А при чем же здесь оптимальный алгоритм? Он обеспечивает наилучший наклон границы решающего правила ΣμiXi > Л.
Итак, оптимальное решающее правило комбинированного СО, приспособленное для практической реализации, приобретает вид
N |
N |
∑μi xi |
/ M > Л, где M = ∑(μi )2 |
i=1 |
i=1 |
Здесь μi – текущее значение отношения сигнал/ шум i-ого канала. Оно определяется отношением среднего (или минимального обнаруживаемого) значения полезного сигнала и текущей величины СКО помехи σPi. Значение μi определяет «вес» допорогового сигнала xi, также измеряемого в единицах σPi, благодаря чему СКО всех xi устанавливается равным 1. M – нормирующий коэффициент, величина которого определяется текущими значениями μi. Благодаря ему СКО суммы, стоящей в левой части, также поддерживается на уровне 1. Величина порога Л устанавливается в диапазоне Л = 3…7 в зависимости от требуемой частоты ложных срабатываний.
Оценка текущих значений СКО не вызывает сложностей. Для реализации алгоритма нужно определить
сумму произведений (μixi). Операцию деления ее на сумму квадратов μi с успехом заменяет усилитель с АРУ, поддерживающей на своем выходе шумовую дорожку единичной (или нормированной) ширины. Постоянная времени АРУ должна составлять десятки секунд, чтобы отслеживать только медленные помеховые изменения. Аналогичные нормирующие цепи АРУ устанавливаются на выходах Xi каждого датчика. Если полезные сигналы с датчиков поступают на сумматор не одновременно, то БО комбинированного СО должен быть снабжен элементами памяти или пиковыми детекторами. Впрочем, любой временной параметр можно рассматривать как еще один дополнительный параметр XN+1.
Пример. Рассмотрим вариант реализации оптимального комбинированного СО (ОК!СО), состоящего из двух датчиков с выходами в виде допороговых сигналов X1 и X2, измеряемых в вольтах. Запишем его алгоритм в виде Y = η(μS1Xi/(σ1)2 + μS2X2/(σ2)2) > Л, где Л – величина порога. Будем считать, что шумы обоих датчиков независимы друг от друга, их СКО меняются в одних и тех же пределах σ1 = 0,2…1 В, σ2 = 0,2…1 В, а уровни полезных сигналов составляют μS1 = 4 В и μS2 = 4 В. В приведенном неравенстве η – нормирующий множитель, задающий фиксированное СКО левой части σY. Тогда постоянный порог Л обеспечивает постоянную частоту ложных срабатываний. Регулировка его уровня в пределах Л = (3…7)σY позволяет устанавливать наработку на ложное срабатывание от нескольких минут до десятков лет. Отношение сигнал/шум в каждом из каналов меняется в зависимости от текущей помеховой обстановки в пределах μS1/σ1 = 4…20, μS2/σ2 = 4…20.
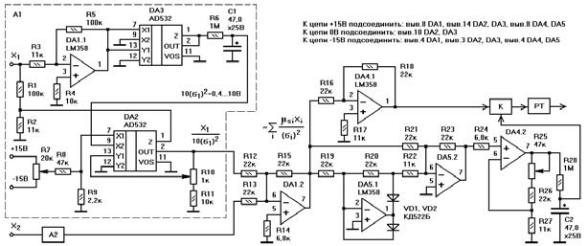
Приведенных данных достаточно, чтобы представить вариант ОКСО в законченном виде (рис. 2.30.7). Допороговый сигнал первого датчика Xi проходит через две нормализующие цепи, необходимые в данном случае для корректной работы микросхем аналоговых перемножителей DA2 и DA3. Первая из цепей выполнена на элементах DA1.1, R3, R4, R5, она служит для усиления входного сигнала Xi в 10 раз. Вторая цепь состоит из резисторов R1, R2, она делит сигнал на 10.
Рис. 2.30.7 Оптимальное комбинированное СО
214 |
2. Средства обнаружения |
||
Микросхема DA3 представляет собой аналоговый |
ного сигнала их отношение равно (8)1/2/π ≈ 0,90. Поэ- |
||
перемножитель в стандартной схеме включения. На |
тому, определив средневыпрямленное значение, не- |
||
два ее входа (X1 и Y1) подается один и тот же сигнал |
обходимо увеличить его на 10%, чтобы получить оцен- |
||
(равный -10X1), а с ее выхода (OUT) снимается сиг- |
ку среднеквадратического. Таким образом диапазону |
||
нал, пропорциональный произведению UOUT = |
Л = (3…7)σY соответствует диапазон KУС = 3…8. Не- |
||
X1×Y1/10 = 10(X1)2. Здесь и далее все значения выра- |
смотря на видимое усложнение схемы, получение |
||
жены в вольтах. Сигнал усредняется интегрирующей |
средневыпрямленного значения с помощью пары ОУ |
||
цепочкой R6, C1 с постоянной времени τ = R6×C1 = |
обходится дешевле, чем определение среднеквадрати- |
||
30 с. Время усреднения подстраивает алгоритм под |
ческого значения с помощью двух аналоговых пере- |
||
медленные изменения помеховой обстановки. В ре- |
множителей (один понадобится для перемножения, |
||
зультате на вход X2 (вывод 9) микросхемы DA2 посту- |
второй – для извлечения квадратного корня). |
||
пает сигнал, в 10 раз превышающий квадрат СКО |
Текущий сигнал -η(μS1X1/(σ1)2 + μS2X2/(σ2)2) подает- |
||
входного шумового сигнала; он мняется в пределах |
ся через инвертор DA4.1 на компаратор (К), где срав- |
||
10(σ1)2 = 0,4…10 В. |
|
нивается с установленным порогом. В зависимости от |
|
Микросхема DA2 включена по стандартной схеме |
типов используемых датчиков компаратор может быть |
||
делителя. Сигнал на ее выходе OUT (вывод 2) равен UOUT |
однополярным или двухполярным и иметь селекцию |
||
= 10Z/X2 = X1/(10(σ1)2). В случае, если СКО помехового |
по длительности выброса. Приведенная схема (рис. |
||
сигнала возрастает от σ1 = 0,2 В до σ1 = 1 В, уровень вы- |
2.30.7) обеспечивает постоянную частоту ложных сра- |
||
ходного сигнала будет понижаться от UOUT = 0,2/0,4 = |
батываний ОКСО при поддержании максимальной ве- |
||
0,5 В до UOUT = 1/10 = 0,1 В. Если полезный сигнал (X1 = |
роятности обнаружения в условиях меняющейся поме- |
||
4 В) приходит на фоне помех минимального уровня, то |
ховой обстановки каждого из датчиков. |
||
сигнал на выходе DA2 составит UOUT = 4/0,4 = 10 В, а на |
Микросхему аналогового перемножителя AD532 |
||
фоне максимальных помех – UOUT = 4/10 = 0,4 В. Отно- |
можно заменить на 525ПС1, 525ПС2, 525ПС3, MC1591, |
||
шение сигнал/шум меняется в тех же пределах, что и на |
AD530, AD534. При этом нельзя забывать, что ряд пе- |
||
входе схемы, – от 10/0,5 = 20 до 0,4/0,1 = 4. Элементы |
ремножителей требует введения дополнительных це- |
||
R7 и R10 служат для точной установки нуля и коэффи- |
пей начальной балансировки. |
||
циента пропорциональности в схеме деления. |
Основные достоинства оптимальных комбиниро- |
||
Схема блока A2 полностью повторяет схему блока |
ванных СО: |
||
A1. На ее вход поступает допороговый сигнал второго |
— высокая эффективность; автоматическое подде- |
||
датчика X2, а с выхода снимается сигнал UOUT = X2/ |
|
ржание оптимального соотношения между ве- |
|
(10(σ2)2). |
|
|
роятностью обнаружения и вероятностью лож- |
На элементах DA1.2, R12…R15 выполнен инверти- |
|
ного срабатывания; значительный выигрыш по |
|
рующий сумматор. Его выходной сигнал (на выводе |
|
сравнению с алгоритмами стандартной логики; |
|
7 DA1.2) UOUT = – (R15/R12) × X1/(10(σ1)2) – (R15/R13) |
— |
возможность изменения одного из параметров |
|
× X2/(10(σ2)2) = -0,1(X1/(σ1)2 + X2/(σ2)2). Это выражение |
|
PОБН и PЛС в связи со сменой обстановки или вре- |
|
полностью реализует оценку левой части неравенства в |
|
менем суток (день/ночь); значение другого па- |
|
алгоритме ОКСО. В данном случае сигналы обоих ка- |
|
раметра всегда будет наилучшим; |
|
налов суммируются с единичными коэффициентами, |
— высокая надежность; сохранение работоспособ- |
||
так как значения μS1 и μS2 совпадают. Если бы они были |
|
ности при выходе из строя части датчиков; ОК- |
|
различны, то следовало бы выбрать R12 и R13 в соот- |
|
СО способно активировать сигнал тревоги даже |
|
ветствии с этими значениями. |
|
|
от одного датчика, обладающего достаточным |
На элементах DA5.1, DA5.2, VD1, VD2, R19… |
|
«весом»; |
|
R23 реализован двухполупериодный детектор сигна- |
— |
возможность добавления датчиков или их заме- |
|
лов низкого уровня. Правильная работа детектора |
|
ны датчиками другого типа, если они имеют |
|
обеспечивается точным выполнением соотношений |
|
унифицированный выходной сигнал; алгоритм |
|
R19 = R20 и R21 = R23 = 2R22. Усилитель продетек- |
|
ОКСО не зависит от типов используемых датчи- |
|
тированного сигнала на элементах DA4.2, R24… |
|
ков; комбинированное СО легко наращивается |
|
R27 имеет коэффициент усиления, регулируемый (с |
|
или модернизируется; |
|
помощью R25) в пределах KУС = 3…8. Интегратор R28, |
— |
способность алгоритма к обучению за счет на- |
|
C2 с постоянной времени R28C2 = 30 с устанавливает |
|
копления информации в конкретных условиях; |
|
на своем выходе уровень порога, в 3…8 раз превыша- |
|
адаптация алгоритма под меняющуюся интен- |
|
ющий средневыпрямленное значение шума на выходе |
|
сивность непрерывных помех, что особенно |
|
сумматора. Строго говоря, в данном месте следовало |
|
важно при установке датчиков на улице; |
|
бы поставить цепочку, выделяющую среднеквадрати- |
— простота схемотехнической реализации алго- |
||
ческое значение шума, однако, здесь мы пользуемся |
|
ритмов оптимального комбинирования; высо- |
|
тем, что средневыпрямленное значение примерно на |
|
кая эффективность алгоритмов при малых вло- |
|
10% ниже среднеквадратического. Для синусоидаль- |
|
жениях. |
|