Материал: Груба - Системы охранной сигнализации (2012) 10mb
20 |
1. Основные понятия охранной сигнализации |
от уровня еш можно разделить ОУ на три группы: обычные с еш более 10 нВ/(Гц)1/2, малошумящие с еш от 1 до 10 нВ/(Гц)1/2 и ОУ с очень низким уровнем шума еш менее 1 нВ/(Гц)1/2. К малошумящим ОУ относятся OP470, SA5534, SE5534, OP27A, OP27C, OP37A, OP37C, очень низкий уровень шума имеют LT1028A, AD8099, AD797, AD8334.
Фильтр
ЧЭ воспринимает все физические воздействия, поступающие из внешней среды. Это воздействия не только от ОО, но и от многочисленных помеховых факторов
– солнца, дождя, ветра. Их поток не прекращается ни на секунду, продолжаясь во время появления нарушителя и проявляясь в результирующем сигнале. После усиления в сигнал добавляются различные электронные шумы аппаратуры. Помеховые сигналы присутствуют в пассивных СО практически любых типов. Их наличие значительно осложняет процесс обнаружения полезных сигналов. К счастью, природа возникновения помеховых сигналов столь многообразна, что их спектр занимает очень широкую полосу, непрерывно заполняя диапазон частот от 0 до сотен килогерц и выше. Полоса частот полезных сигналов значительно уже. Данный факт позволяет отсеять все ненужное, сохранив требуемую информацию в исходном виде. Именно этой цели служат фильтры.
На рисунке 1.4.2 фильтр Ф установлен после усилителя У. В действительности удобнее чередовать каскады усиления с каскадами фильтрации или вводить элементы фильтрации в схемы усилителей. В случае слабых входных сигналов (менее 1 мВ), требующих большого усиления, проявляются помеховые воздействия от многочисленных радиопередающих устройств. Наиболее подвержены этому длинные проводные ЧЭ, воспринимающих электромагнитные колебания наподобие антенн. Тогда целесообразно установить первый касад фильтрации непосредственно на выходе ЧЭ до первого каскада усиления. Он должен подавлять электромагнитные наводки высокой частоты. Если этого не сделать, то после первого же нелинейного элемента в спектре помех появятся составляющие на перекрестных (в том числе и на низких) частотах, и борьба с помехами значительно осложнится.
Всем известно, насколько можно улучшить разборчивость зашумленной речи, отсекая сигналы с частотами ниже 300 Гц и выше 3000 Гц, и сохраняя только сигналы с частотами внутри этого диапазона, где сосредоточена основная часть энергии голоса человека. Назначение фильтра состоит в том, чтобы с одной стороны в максимальной степени подавить все помеховые сигналы, а с другой – пропустить все полезные с наименьшими искажениями. Отсюда понятен общий подход к поиску параметров фильтра. Сначала необходимо определить диапазон частот полезных сигналов, что почти всегда подразумевает нахождение нижне частоты FН и верхней частоты FВ диапазона. После этого устанавливается фильтр Ф (рис. 1.4.2) с полосой пропускания от FН до FВ, который так и называется полосовым фильтром.
Процедура формального получения значений FН и FВ очевидна. Она состоит из трех последовательных шагов:
—записать все возможные полезные сигналы на выходе усилителя У (рис. 1.4.2);
—исключить из каждой записи все возможные помеховые сигналы – ведь нам нужны параметры «чистых» сигналов без наложившихся шумов;
—найти спектры всех сигналов и определить их
границы снизу (FН) и сверху (FВ).
Первый шаг требует больших трудозатрат. Придется варьировать не только каждый параметр ОО в полном диапазоне его изменения, но и перебирать все комбинации параметров. Если ограничиться пятью параметрами, каждый из которых может принимать десять значений, то количество записей составит 105 = 100000. На их проведение потребуется 500 дней. Второй шаг требует больших усилий и тщательности. Необходимо изолировать ЧЭ от всех посторонних внешних воздействий, кроме воздействий от человека, экранировать аппаратуру от электромагнитных наводок и погрузить ее в жидкий азот для минимизации тепловых шумов. Третий шаг требует только лишь хорошего супербыстродействующего компьютера. Весь этот титанический труд завершится нахождением двух чисел. Оставим его для потомков. Попробуем найти FН и FВ более простым способом.
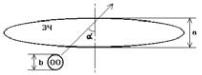
Имея ЧЭ с усилителем (широкополосным) и проведя небольшое количество экспериментов, нетрудно определить размер его зоны чувствительности a. Передвигаясь со скоростью v, человек (или другой ОО) пересечет ЗЧ за время τ, равное τ = (a + b) / v, где b – поперечный размер самого человека. Если ЗЧ вытянута в одном направлении (направлении рубежа охраны), то a представляет собой ширину ЗЧ (рис. 1.4.5). В этом случае человек пересечет ЗЧ за время τ, равное τ = (a + b) / (v × cosα), где α – угол между перпендикуляром к рубежу и направлением движения человека (рис. 1.4.5). Длительность полезного сигнала равна продолжительности τ нахождения человека в ЗЧ. Форма сигнала может быть произвольной. Задав определенный диапазон скоростей v и углов α, легко определить диапазон длительностей сигналов τ.
Рис. 1.4.5 Передвижение ОО через ЗЧ
Пример. Человек с поперечным размером b = 0,3…0,5 м пересекает луч ИК пассивного СО (a = 2 м) со скоростями v = 0,3…5 м/с под углом cosα = 0,2…1. Найдем диапазон длительностей сигналов τ из соотношения τ = (a + b) / (v × cosα). Минимальное значение τmin = (0,3 + 2) / 5 = 0,46 с, максимальное значение τmax = (0,5 + 2) / (0,3 × 0,2) = 42 с.
Нижняя и верхняя частота фильтра зависят от формы сигнала. Для упрощения оценок предположим, что по-
1.4. Пассивные средства обнаружения |
21 |
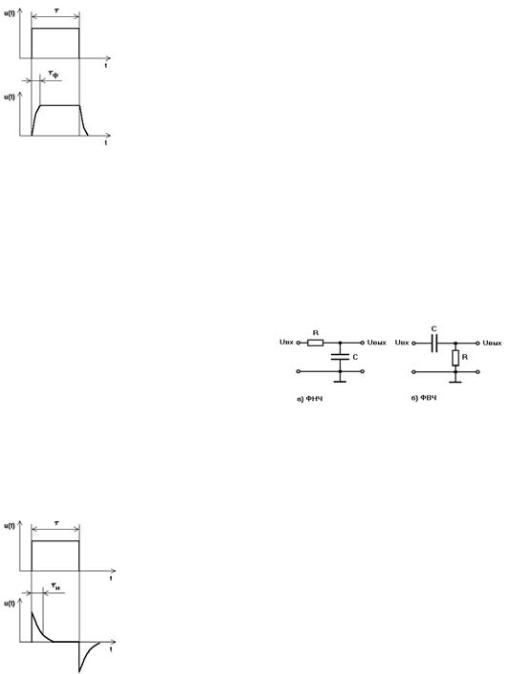
лезный сигнал представляет собой прямоугольный импульс длительностью τ. После прохождения фильтра нижних частот (ФНЧ) с частотой среза FВ исказятся фронт и спад импульса (рис. 1.4.6). При этом длительность фронта оценивается величиной постоянной времени τФ = RC = 1 / (2πFВ). Она должна быть примерно на порядок меньше минимальной длительности импульса τmin. Отсюда верхняя частота FВ = 10 / (2πτmin) ≈ 1,6 / τmin. В приведенном примере FВ = 1,6 / 0,46 = 3,5 Гц.
Рис. 1.4.6 Искажения импульса после прохождения ФНЧ
Любой фильтр верхних частот (ФВЧ) подавляет постоянную составляющую сигнала. После прохождения прямоугольного импульса через ФВЧ с частотой среза FН исказится его верхняя полочка (рис. 1.4.7). Время убывания постоянной составляющей характеризуется величиной постоянной времени τИ = RC = 1 / (2πFН). Чтобы остался почти неискаженным самый длинный импульс, должно выполняться условие τИ = 10τmax. Поэтому нижняя частота полосового фильтра FН = 1 / (20πτmax) ≈ 0,016 / τmax. Для рассмотренного примера получим FН = 0,016 / 42 = 0,0004 Гц. Частота очень низкая, в полосу пропускания попадут фликкер-шумы. А для чего она такая низкая? Чтобы сохранить неискаженным импульс длительностью 42 с. Принятие решения о появлении нарушителя не требует ожидания его ухода из ЗО. Решение принимается в течение первых τmin = 0,46 с. Если сохранение формы самого длительного импульса не является самоцелью, то можно значительно повысить помехоустойчивость СО, установив нижнюю частоту FН = 1 / (20πτmin) ≈ 0,016 / τmin. В нашем примере это составит FН = 0,016 / 0,46 = 0,035 Гц.
Рис. 1.4.7 Искажения импульса после прохождения ФВЧ
Рассмотренный случай прямоугольного импульса является наиболее строгим с точки зрения как верхней, так и нижней частоты фильтра. Если наблюдаемый по-
лезный сигнал имеет более плавный вид, то нижняя и верхняя частоты полосового фильтра обычно уточняются в сторону сужения полосы, так как реальный сигнал не имеет ни резких фронтов, ни продолжительной полки. Если же предполагается последующий анализ тонкой структуры сигналов, то полоса частот может быть, наоборот, расширена, чтобы избежать потери важной информации. Как следует из полученных соотношений, полоса пропускания фильтра пассивного СО определяется в основном минимальными размерами и максимальной скоростью ОО. Для значений a = 0…2 м, b = 0,2…0,5 м, v = 3…7 м/с она лежит в пределах от 0,02…0,5 Гц до 2…50 Гц.
Фильтр с полосой пропускания от FН до FВ может быть реализован путем последовательного соединения двух более простых фильтров: фильтра нижних частот (ФНЧ) с полосой пропускания от 0 до FВ и фильтра верхних частот (ФВЧ) с полосой пропускания от FН до бесконечности. На рисунке 1.4.8 приведены схемы простых, но достаточно эффективных ФНЧ и ФВЧ первого порядка. ФНЧ (рис. 1.4.8а) пропускает сигналы до частоты среза FВ = 1/(2πRC). Частотой среза называется та частота, далее которой сигнал ослабляется более чем в (2)1/2 раз, что соответствует уровню ослабления минус 3 дБ. ФВЧ (рис. 1.4.8б) пропускает сигналы от частоты среза FН = 1/(2πRC). Порядок фильтра определяет степень подавления помеховых сигналов по мере удаления от полосы его пропускания. ФНЧ первого порядка подавляет сигнал во столько же раз сильнее, во сколько больше его частота.
Рис. 1.4.8 Фильтры первого порядка
Последовательное соединение фильтров – стандартный способ их использования. Оно применяется как для получения фильтров с полосами пропускания сложного вида, так и для повышения порядка фильтра. Фильтр второго порядка состоит из двух фильтров первого и обладает в два раза более высокими характеристиками подавления. Он может понадобиться в том случае, когда амплитуда помехового сигнала вне полосы пропускания оказывается слишком большой или частоты помеховых сигналов лежат близко от полезных. Частота среза двух последовательно соединенных ФНЧ будет ниже частот среза каждого из них. Для того, чтобы обеспечить заданное значение FВ, каждый из них должен иметь частоту среза FВ1 = FВ / ((2)1/2 – 1)1/2 = 1,554 × FВ. При последовательном соединении двух одинаковых ФВЧ первого порядка частота среза каждого из них должна составлять FН1 = FН × ((2)1/2 – 1)1/2 = 0,644 × FН. Для фильтров n-го порядка, составленных из n одинаковых последовательно соединенных фильтров превого порядка, FВ1 = FВ / ((2)1/n – 1)1/2 и FН1 = FН × ((2)1/n – 1)1/2.
22 |
1. Основные понятия охранной сигнализации |
Оценивая значения FН и FВ, можно было заметить, что на них влияют параметры с размерностью времени, например v, точность задания которых невелика. Поэтому не требуется высокая точность и при реализации фильтров, если, конечно же, задача состоит только в обнаружении объекта, а не в измерении его параметров. Вполне удовлетворительной будет погрешность FН
иFВ на уровне нескольких десятков процентов, а для сопротивлений и емкостей – ±10…20 %, благо встретить сейчас элементы с более высокой погрешностью можно редко. Сами значения сопротивлений R находятся в пределах от 22 кОм до 2 МОм. Более низкие значения приводят к увеличению токов, а следовательно, и энергопотребления всей схемы, более высокие не обеспечивают стабильной работы при изменении внешних условий и вызывают повышенный уровень собственных шумов и наводок.
До сих пор мы молчаливо предполагали, что СО располагается на пути движения нарушителя. Войдя в ЗЧ, он, не останавливаясь, продолжает движение дальше. Для точечных или объемных СО, устанавливаемых в непосредственной близости от охраняемых предметов, более вероятна другая ситуация. Нарушитель подходит к своей цели и останавливается на продолжительное время. Величина воздействия, а следовательно
исигнала, длительное время остается на высоком уровне, то есть в полезном сигнале присутствует постоянная составляющая, которая должна быть без искажений представлена на выходе фильтра до тех пор, пока человек находится внутри ЗЧ. Постоянная составляющая имеет нулевую частоту. В этом случае FН = 0, ФВЧ отсутствует и остается только ФНЧ. Подобные СО называются датчиками присутствия или наличия нарушителя. Они постоянно формируют сигнал, пока человек находится в их ЗЧ. Если в такое СО добавить ФВЧ, то постоянная составляющая сигнала исчезнет, и СО будет реагировать только на перемещение нарушителя. После его остановки внутри ЗЧ средство перестанет его «видеть». Такое СО называется датчиком движения или перемещения. Датчики присутствия дают дополнительную информацию и дают не бесплатно. Датчики движения более распространены по сравнению с датчиками присутствия, поскольку они отличаются дешевизной и лучшей помехоустойчивостью, благодаря подавлению помех в нижней части спектра. А постоянно выдавать сигнал тревоги – нужно ли это? При хорошей организации охраны вполне достаточно обнаружить нарушителя один раз – при его появлении – и чем раньше, тем лучше. Хотя осознавать, что птичка еще не выпорхнула из клетки – просто приятно.
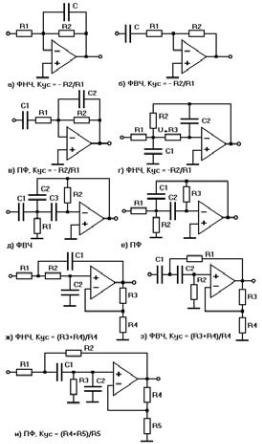
Усилитель У и фильтр Ф (рис. 1.4.2) часто реализуются в виде одной электронной схемы, которая называется активным фильтром. Он одновременно выполняет как функцию усиления сигналов в заданное число раз, так и их фильтрацию в полосе частот от FН до FВ. Наиболее популярные и хорошо зарекомендовавшие себя схемы активных фильтров показаны на рис. 1.4.9.
Первая схема (рис. 1.4.9а) сочетает в себе инвертирующий усилитель с коэффициентом усиления КУС = –R2 / R1 и ФНЧ первого порядка с верхней частотой
Рис. 1.4.9 Схемы активных фильтров
FВ = 1/(2πRC). Следующая схема (рис. 1.4.9б) – инвертирующий усилитель с коэффициентом усиления КУС = –R2 / R1 и ФВЧ первого порядка с нижней частотой FН = 1/(2πR1C). Простейший активный полосовой фильтр (ПФ), изображенный на рис. 1.4.9в, имеет первый порядок как по нижней частоте FН = 1/(2πR1C1), так и по верхней FВ = 1/(2πR2C2) (FН < FВ). Коэффициент усиления аналогичен первым двум схемам: КУС = –R2 / R1. Последующие схемы активных фильтров (рис. 1.4.9г…и) имеют второй порядок. Фильтры более высокого порядка характерны для техники, требующей точного воспроизведения формы сигналов, например, звуковой или телевизионной. Если нам необходимо только обнаружить появление объекта, обладающего большим количеством заранее неизвестных параметров, то потребности в высококачественной передаче сигналов нет, и фильтры выше второго порядка являются ненужной экзотикой. Тем не менее, надо знать и помнить о существовании трех основных типов фильтров высокого порядка: фильтров Баттерворта, фильтров Чебышева и фильтров Бесселя. Фильтры Баттерворта обладают максимально плоской передаточной характеристикой в полосе пропускания; однако они имеют большую неравномерность временных задержек различных спектральных составляющих. В ответ на ступенчатый входной сигнал, на выходе фильтра на «ступеньку» наложится колебательный процесс. Филь-
1.4. Пассивные средства обнаружения |
23 |
тры Чебышева имеют наиболее крутой спад от полосы пропускания к полосе подавления; обладая наилучшими показателями подавления ненужных частот, они имеют как волнообразную АЧХ в полосе пропускания, так и сильные фазовые искажения сигналов. В ответ на ступенчатый входной сигнал на выходе фильтра мы вновь увидим «ступеньку», сопровождаемую еще более сильным колебательным процессом. Фильтры Бесселя отличаются наименьшими искажениями формы сигналов во времени. При неровной АЧХ в полосе пропускания и весьма пологом спаде АЧХ в полосе подавления, в ответ на «ступеньку» они дают ту же «ступеньку», но в слегка сглаженном виде. Все эти фильтры могут понадобиться в случае необходимости оценки параметров обнаруживаемого объекта, когда требуется усиление сигналов одновременно с минимальными искажениями их спектра или формы.
Расчет фильтров высокого порядка (рис. 1.4.9г…и) носит весьма громоздкий характер. При необходимости его несложно выполнить самостоятельно, найти в литературе или Интернете. Существует ряд программ, позволяющих подобрать параметры схем (значения сопротивлений и емкостей) для получения нужного коэффициента усиления КУС и границ полосы пропускания FН и FВ.
Режекторный фильтр
Среди множества помеховых сигналов один тип занимает особое место. Это наводки от сети промышленной частоты 50 Гц. Они накладываются на полезные сигналы и мешают процессу их обнаружения. На Земле нет ни одного места, где не бывает таких наводок. В некоторых местах отличается значение частоты: шестьдесят герц вместо пятидесяти. Сетевые наводки особенно велики для СО с длинными проводными ЧЭ, которые в силу специфики их работы должны иметь электромагнитную связь с окружающим пространством и поэтому их нельзя заэкранировать. Величина сигнала наводки в производственном цеху промышленного предприятия достигает единиц вольт, а в машинном зале гидроэлектростанции – сотен вольт. Отношение сигнал/помеха может быть менее одной миллионной. Наличие сетевых наводок характерно для магнитометрических, емкостных, проводно-волновых и ряда других типов СО.
Наряду с сетевыми наводками основной частоты наблюдаются их гармонические составляющие на частотах 100, 150, 200, 250 … Гц. Наличие гармоник связано с качеством местной электрической сети. Это особенно неприятно: проверенное и отработанное в городских условиях СО может неожиданно оказаться полностью неработоспособным после его установки в дачном домике, где вид сетевого сигнала может отличаться от чисто синусоидального. Амплитуда гармонических составляющих значительно меньше амплитуды наводки на частоте 50 Гц. На частоте 150 Гц она меньше основной составляющей в несколько сотен раз, на частоте 250 Гц – в сотни тысяч раз. Несмотря на это, она все еще может превосходить величину полезного сигнала.
Способы очищения сигналов от сетевых наводок зависят от того, попадают ли они в полосу полезных
сигналов от FН до FВ. Если частоты сетевых наводок лежат вне полосы пропускания фильтра, то борьба с ними сводится к повышению порядка фильтра. Если же одна из частот, скажем 50 Гц, оказываестя внутри диапазона FН … FВ, то ее следует вырезать с помощью так называемого режекторного фильтра, который пропускает все сигналы, кроме имеющих заданную частоту.
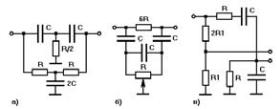
Значение частоты переменного тока в бытовой электрической сети поддерживается с очень высокой точностью. Она не может опуститься ниже 49 Гц или подняться выше 51 Гц. Режекторный фильтр должен подавлять частоты указанного диапазона в несколько сотен раз, пропуская без искажений сигналы с частотами вне диапазона 50±1 Гц (или 100±2 Гц, 150±3 Гц, … – для высших гармоник). Основные схемы режекторных фильтров приведены на рис. 1.4.10.
Рис. 1.4.10 Схемы режекторных фильтров
Первая схема (рис. 1.4.10а) носит название двойного Т-образного фильтра. Она обеспечивает высокую надежность подавления сигналов заданной частоты FРЕЖ, величина которой определяется значениями сопротивлений R и емкостей C: FРЕЖ = 1/(2πRC). Частоте FРЕЖ = 50 Гц соответствует, например, пара значений R = 100 кОм и C = 0,03 мкФ.
Вторая схема (рис. 1.4.10б) называется дифферен- циально-мостовой. Ее отличительной чертой является возможность перестройки частоты подавления FРЕЖ, например, если заранее неизвестно, составит ли она 50 или 60 Гц. Значение частоты в этом случае составит FРЕЖ = 1/(2πC(3RЛЕВRПРАВ)1/2), где RЛЕВ и RПРАВ – сопротивления левой и правой частей переменного резистора R = RЛЕВ + RПРАВ. Третья схема (рис. 1.4.10в) представляет собой мост Вина-Робинсона и имеет частоту подавления FРЕЖ = 1/(2πRC). Здесь выходной сигнал снимается не относительно общего провода, как обычно, а с диагонали моста, в плечах которого стоят частотнонезависимый и частотнозависимый делители напряжения.
Все режекторные фильтры требуют установки только высокоточных и стабильных резисторов и конденсаторов с погрешностью не более ±1%. Температурный коэффициент сопротивления (ТКС) и температурный коэффициент емкости (ТКЕ) не должны превышать 10–4 1/К, иначе при изменении температуры значение частоты фильтра FРЕЖ будет уходить от требуемого.
Компаратор
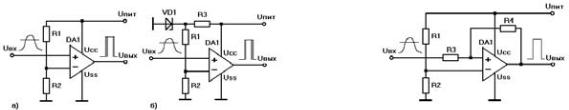
После усиления и фильтрации сигнал уже может быть подан на каскад, принимающий решение о формировании сигнала срабатывания. В основе типовой схемы
24 |
1. Основные понятия охранной сигнализации |
|
построения пассивного СО лежат три принципа селек- |
будет «гулять». Тогда значение UПОР необходимо стаби- |
|
ции сигналов: селекция по его амплитуде, селекция по |
лизировать с помощью цепи R3, VD1 (рис. 1.4.11б). |
|
его длительности и селекция по частоте. Третий при- |
Здесь опорное пороговое напряжение составит UПОР = |
|
нцип реализуется на предварительном этапе в виде |
UСТR2 / (R1 + R2), где UСТ – напряжение на стабилит- |
|
частотного фильтра Ф (рис. 1.4.2). Селекция по ампли- |
роне VD1. Недостатком схемы является повышенный |
|
туде осуществляется каскадом, называемым компара- |
потребляемый ток и меньший диапазон изменения на- |
|
тором. Можно встретить и другие названия: пороговый |
пряжения порога UПОР от 0 до UСТ, а не до напряжения |
|
элемент, пороговое устройство, селектор амплитуды. В |
питания. |
|
отличие от обычных компараторов, в средствах обна- |
На рис. 1.4.11 показан сигнал на выходе компарато- |
|
ружения на этот элемент, кроме основной обязанности |
ра в виде импульса положительной полярности. Его ам- |
|
сравнения амплитуды сигнала с заданным пороговым |
плитуда почти равна напряжению питания, а длитель- |
|
значением, ложится дополнительная – селекции сиг- |
ность равна времени, в течение которого величина |
|
налов по длительности. |
входного сигнала UВХ превышает величину порога UПОР. |
|
Если сигнал на входе компаратора может иметь лю- |
Но вид сигнала не вполне гладкий. Связано это с тем, |
|
бую полярность (как положительную, так и отрицатель- |
что входной сигнал нарастает очень медленно, а за счет |
|
ную), то следует использовать двухпороговый компара- |
шумов на нем наблюдается легкая «рябь». Во время про- |
|
тор, состоящий из двух отдельных компараторов (одного |
хождения порога он будет хаотически то подниматься |
|
для положительных, другого для отрицательных сигна- |
над порогом, то опускаться вниз. За счет этого в начале |
|
лов). Это может оказаться проще, чем использовать де- |
выходного импульса (и в конце его) будет наблюдаться |
|
тектор для обращения отрицательных сигналов. |
«борода» – целый частокол из нескольких десятков |
|
Именно величина сигнала является главным отли- |
очень коротких импульсов. Наличие «бороды» затруд- |
|
чительным признаком появления ОО. Она пропорцио- |
няет работу последующих каскадов, а если выходной |
|
нальна значению того физического параметра – веса, |
сигнал подается на цифровые микросхемы, то оно прос- |
|
емкости, магнитного момента и т.д., – измерение кото- |
то недопустимо. Проблема решается введением в ком- |
|
рого положено в основу данного принципа обнаруже- |
паратор (рис. 1.4.11а) двух резисторов, образующих по- |
|
ния. Величина порогового напряжения UПОР соответс- |
ложительную обратную связь, что превращает его в так |
|
твует минимальному значению физического параметра |
называемый триггер Шмитта (рис. 1.4.12) или компара- |
|
ОО. Схемы компараторов, выполненных на операци- |
тор с гистерезисом. Подобный элемент всегда устанав- |
|
онных усилителях (ОУ) DA1, представлены на рисунке |
ливается между аналоговой и цифровой частями элект- |
|
1.4.11. Не рекомендуется применять в качестве уст- |
ронной схемы. В результате введения резисторов R3 и |
|
ройств сравнения амплитуд логические элементы, пос- |
R4 величина порога расщепляется. Пока порог не пре- |
|
кольку значение порога в них заранее точно не извест- |
вышен, потенциал на правом конце резистора R4 равен |
|
но, и является к тому же нестабильным. Первая схема |
нулю, и значение порога составляет UПОР1 = (UПИТR2 / |
|
(рис. 1.4.11а) предназначена для случая, когда питание |
(R1 + R2))·(1 + R3/R4). После первого превышения по- |
|
компаратора |
осуществляется от стабилизированного |
тенциал на правом конце R4 становится равным UПИТ, в |
источника питания напряжением UПИТ. Под стабили- |
результате чего порог резко уменьшается на небольшую |
|
зированным понимается источник питания, напряже- |
величину до значения UПОР2 = UПИТ × (R2 / (R1 + R2) – |
|
ние на выходе которого меняется не более, чем на |
R3 / (R3 + R4)) × (1 + R3/R4). Импульс на выходе ком- |
|
5…10%, с течением времени, при изменении окружаю- |
паратора будет иметь один фронт и один спад. Отноше- |
|
щей температуры, тока нагрузки или других факторов. |
ние R3/R4 определяет величину гистерезиса – разности |
|
В этом случае напряжение на опорном входе компара- |
порогов в прямом и обратном направлениях. С одной |
|
тора «минус» также будет стабильным UПОР = UПИТR2 / |
стороны гистерезис должен быть достаточно большим |
|
(R1 + R2). Путем выбора значений сопротивлений R1 и |
– чтобы исключить появление хотя бы одного волоска |
|
R2 делителя напряжения может быть установлено лю- |
от «бороды», с другой стороны малым – чтобы не затя- |
|
бое значение UПОР от 0 до UПИТ. Оно определяет величи- |
гивать спад выходного импульса. Отношение R3/ |
|
ну порога, при превышении которого входным сигна- |
R4 обычно находится в пределах от 1/10 до 1/3. Оно вы- |
|
лом UВХ, на выходе компаратора формируется положи- |
бирается тем больше, чем меньше отношение сигнал/ |
|
тельный сигнал, инициирующий сигнал срабатывания. |
шум на входе компаратора. |
|
Рис. 1.4.11 Схемы компараторов |
Рис. 1.4.12 Схема компаратора с гистерезисом |
Если напряжение питания компаратора UПИТ не яв- |
Рассмотренные компараторы являются однопоро- |
ляется стабилизированным, то величина порога также |
говыми. Они делят все множество значений амплитуды |