Материал: Груба - Системы охранной сигнализации (2012) 10mb
40 |
1. Основные понятия охранной сигнализации |
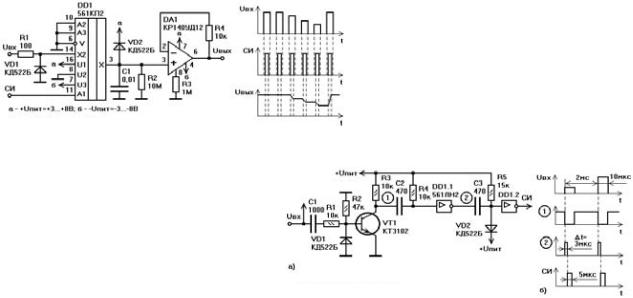
ного импульса UВХ (рис. 1.5.11). Сигнал низкого уровня на входе СИ закрывает канал входного сигнала и напряжение на конденсаторе C1 сохраняется почти неизменным до следующего синхроимпульса. Повторитель на микросхеме DA1 обеспечивает независимость параметров ДО от параметров схем последующей обработки сигнала огибающей. Конденсатор C1 должен отличаться стабильностью и малыми токами утечки. Его можно выбрать из числа полиэтилентерефталатных типа К73-16-63В или подобных. В паузе между импульсами синхронизации конденсатор C1 разряжается через резистор R2 и напряжение на нем падает по экспоненциальному закону u(t) = u0exp(–t/C1R2). За период T относительное изменение напряжения составит (u0 – u(T)) / u0 = T / (C1R2). Оно должно быть много меньше рабочей глубины модуляции СО m, то есть (C1R2) >> T / m. Из этого условия следует выбирать значения C1 и R2. Например, для рабочей глубины модуляции D = 0,05 постоянная времени разряда (C1R2) должна превосходить период следования импульсов T как минимум в 100…200 раз.
Рис. 1.5.11 Синхронный ДО
Приведенная схема (рис. 1.5.11) представляет собой один из вариантов схем выборки-хране- ния, которые позволяют в заданные моменты времени (по управляющему сигналу СИ) считывать значение входного сигнала UВХ, а в промежутках между синхроимпульсами – осуществлять его хранение. Они сложнее схемы диодного ДО, но хорошо отслеживают как рост, так и убывание амплитуды входных импульсов. На получаемой огибающей остаются небольшие «ступеньки», на которые можно не обращать внимания или, в крайнем случае, отфильтровать
с помощью ФНЧ, имеющего верхнюю граничную частоту среза fВ порядка 1/T. Схема синхронного ДО, без сомнения, представляет собой наилучший вариант восстановления огибающей, когда доступен исходный импульсный сигнал управления ИЭ.
Если излучатель и приемник выполнены в различных, удаленных друг от друга блоках и их невозможно соединить каналом связи для передачи импульсов взаимной синхронизации, тогда неизбежно использование асинхронных ДО. Синхроимпульсы СИ приходится формировать из самих входных импульсов UВХ, а затем использовать их для выделения огибающей. Принцип действия асинхронного ДО заключается в последовательном выделении фронта принятго импульса UВХ, задержке выделенного сигнала на фикиро-
ванный интервал времени Δt (Δt = (0,1…0,5) × TИМП) и выборке огибающей с помощью задержанных импульсов. Синхроимпульсы СИ укорачиваются так, чтобы не выходить за пределы длительности исходных импульсов, поступающих на вход UВХ.
На практике это может выглядеть следующим образом. Предполагается, что длительность импульса излучателя TИМП известна и равна, скажем, 10 мкс. Схема ДО (точнее, той его части, которая восстанавливает необходимые СИ) приведена на рис. 1.5.12а, а временные диаграммы сигналов – на 1.5.12б. Входная последовательность периодических импульсов различной амплитуды UВХ поступает прежде всего на усилитель, выполненный на элементах VT1, VD1, C1, R1, R2, R3. Дифференцирующая цепочка C2, R4 совместно с инвертором DD1.1 не только выделяет фронты поступающих импульсов, но и обеспечивает их задержку на Δt = 0,7R4C2 = 3 мкс, то есть на 30% длительности исходных импульсов. Последующая цепь C3, VD2, R5, DD1.2 формирует синхроимпульсы СИ длительностью 5 мкс и поэтому они не выходят за пределы импульсов
излучателя (10 мкс). Подав сигналы UВХ и СИ со схемы, изображенной на рис. 1.5.12а, на схему рис. 1.5.11, получим полную схему асинхронного ДО.
Входной сигнал, поступающий на ДО, представляет собой последовательность импульсов. Но, как и на любой реальный сигнал, на него накладываются помеховые импульсы. В результате на выходе асинхронного ДО (рис. 1.5.12а) возможно появление дополнительного выброса в ответ на единичный импульс наводки. Неболь-
Рис. 1.5.12 Асинхронный ДО
шая группа импульсов в состоянии привести к ложному сигналу тревоги и с этим необходимо бороться. Асинхронный режим ДО является вынужденным. Исходная последовательность импульсов, инициирующих работу ИЭ, недоступна. Тем не менее, подавление лишних помеховых импульсов возможно. Период следования полезных импульсов T известен, поэтому следует игнорировать все сигналы, находящиеся в промежутке длительностью (0,9…0,999)T от предыдущего принятого импульса. Закрыть на время глаза, чтобы не видеть ничего лишнего. Это позволит повысить помехоустойчивость обратно пропорционально времени активного ожидания импульсов, то есть примерно в 10…1000 раз. Для достижения высокой точности отсчета промежутков времени в пределах 0,1…10% потребу-
1.5. Активные средства обнаружения |
41 |
ется кварцевый генератор и цифровые схемы счетчиков, как на передающей, так и на приемной стороне.
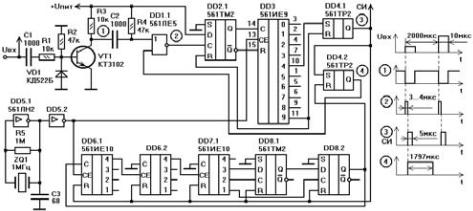
Цифровой вариант асинхронного ДО приведен на рис. 1.5.13. На его вход поступают принятые и усиленные импульсы, огибающую которых необходимо восстановить. Для определенности, как и прежде, будем полагать длительность импульсов TИМП = 10 мкс, а период их следования T = 2000 мкс. Амплитуда входных импульсов UВХ – переменная и составляет единицы вольт. Сначала они усиливаются каскадом на элементах C1, R1, R2, R3, VD1, VT1 до уровня напряжения питания. Затем на дифференцирующей цепочке C2, R4 и инверторе DD1.1 происходит выделение фронта принимаемого импульса. На нижнем по схеме входе элемента DD1.1 напряжение низкого уровня, поэтому отрицательный импульс с верхнего входа свободно проходит на его выход. Назначение нижнего входа станет понятно позже.
Фронт импульса, поступая на вход C D-триггера DD2.1, запускает каскад на элементах DD2.1, DD3, DD4.1. Данный каскад осуществляет формирование импульса длительностью ровно 5 мкс с задержкой 3…4 мкс. Точность задания интервалов времени обеспечивается кварцевым генератором на элементах DD5.1, DD5.2, ZQ1, R5. Счетчик DD3 меняет свое состояние по спадам импульсов с выхода инвертора DD5.2. Естественно пред-
полагается, что временные параметры излучаемых импульсов (TИМП и T) задаются
свысокой точностью кварцевым генератором передающего блока.
На выходе триггера DD4.1 формируются синхроимпульсы СИ, позволяющие восстанавливать сигнал огибающей, например,
спомощью схемы, изображенной на рис. 1.5.11. Однако, в таком виде серия помеховых импульсов привела бы к искажению огибающей, достаточному для
формирования ложного срабатывания. Причин появления помеховых импульсов много: не только грозовой разряд или пуск коллекторного двигателя, но и передвижение мелких предметов в ЗО, наличие отраженных и эхо-сигналов. Зная, что последующий импульс поступит через период T = 2000 мкс после начала предыдущего, можно просто закрыть вход до окончания 90% периода, то есть на 1800 мкс. Этой цели служит каскад на элементах DD6.1, DD6.2, DD7.1, DD8.1, DD8.2, DD4.2. Он формирует сигнал высокого уровня на выходе Q триггера DD4.2, который через нижний вход элемента DD1.1 блокирует прохождение через него импульсов. Работа каскада синхронизируется импульсами с периодом 1 мкс, поступающими с выхода кварцевого генератора на вход CE счетчика DD6.1. Цепочка счетчиков DD6.1, DD6.2, DD7.1 осуществляет
подсчет по спадам импульсов. Начало отсчета времени задает импульс СИ, поступающий на входы сброса R элементов DD6.1, DD6.2, DD7.1, DD8.1, DD8.2 и переводящий их выходные сигналы в состояние низкого уровня. Одновременно импульс СИ устанавливает сигнал высокого уровня на выходе триггера DD4.2. Прохождение входных импульсов прекращается. Цепочка счетчиков DD6.1, DD6.2, DD7.1 осуществляет последовательное деление входной частоты в 2 раза. В результате сигнал высокого уровня на выходе «3» счетчика DD7.1 появится через 1024 мкс после окончания сигнала сброса, а еще через 512 мкс – повторно на его выходе «2», а следовательно, и на выходе Q триггера DD8.1. Еще через 256 мкс по фронту сигнала на выходе «1» элемента DD7.1 сигнал на выходе Q триггера DD8.2 перейдет в состояние высокого уровня. Теперь сигнал на выходе Q триггера DD4.2 возвращается в состояние низкого уровня, а следовательно, элемент DD1.1 вновь открывается для прохождения принимаемых импульсов. Входные «ворота» были закрыты в течение требуемого промежутка времени, равного ((3…4)
+5 + 1024 + 512 + 256) мкс = (1800…1801) мкс.
Вслучае необходимости сужения «ворот» путем расширения запретной зоны до 99% или 99,9%, то есть в данном случае до 2000×0,99 = 1980 мкс или до 2000×0,999 = 1998 мкс, схема подвергнется минималь-
ным изменениям. Цепочка делителей DD6.1, DD6.2, DD7.1 итриггерDD8.2 сохранятся,аэлементDD8.1 заменится комбинационной логической схемой, формирующей логическую единицу в нужный момент времени из выходных сигналов счетчиков DD6.1, DD6.2, DD7.1. Попутно отметим, что в зависимости от конкретного исполнения, на месте DD5 могут использоваться «лишние» элементы из микросхемы DD1 (или из других цифровых микросхем, используемых в полной схеме приемного блока СО), на месте DD4 – из DD2, на месте DD2 или DD8 – из DD7. Поэтому нумерация микросхем на рис. 1.5.13 носит условный характер, а нумерация их выводов не приводится.
Конкретные схемы ДО разнообразны и могут отличаться от приведенных, но принцип их построения всегда реализует один из двух вариантов: восстановле-
42 |
1. Основные понятия охранной сигнализации |
ние огибающей синхронно с излучаемыми импульсами (более предпочтительно) или асинхронно. Вариант асинхронного восстановления возможен как без восстановления СИ, так и с восстановлением. Последнее может быть как с входными «воротами», так и без них.
Асинхронные ДО всегда менее помехоустойчивы по сравнению с синхронными ДО, даже при наличии узкого промежутка открытых «ворот». Введение запретной зоны подавляет значительную часть помеховых воздействий, хотя и не может полностью исключить их. Но что гораздо хуже, наличие асинхронного ДО не допускает возможности одновременной работы нескольких однотипных СО вблизи друг от друга. Они будут неминуемо сбиваться со своих импульсов на импульсы соседа. В результате почти всегда – очень высокий уровень ложных тревог. Данный факт особенно важен для лучевых СО, которые часто устанавливаются в одну замкнутую цепочку. Не помогает даже направление смежных лучей в противоположные стороны (два излучателя рядом, а приемники – по разные сто-
роны от них), ведь рубеж – это не бесконечная прямая линия и передатчик одного из несмежных участков может оказаться вблизи от любого из приемников. Как результат, возникает необходимость либо в проводной (или иной) связи излучателя и приемника для передачи «своего» синхросигнала, либо в кодировании излучаемых импульсов с целью их персонификации, чтобы после приема отличать «свои» импульсы от «чужих». Еще один недостаток асинхронных ДО с восстановлением СИ – их неработоспособность при полном отсутствии принимаемых импульсов, хотя для активных СО с отражением этот режим может быть нормальным рабочим режимом.
Проблема восстановления гладкого сигнала по его ряду отсчетов в отдельные моменты времени успешно решается численными методами интерполяции и аппроксимации. Они составляют целый раздел математики. Их реализация требует вычислительных ресурсов и возможна при использовании микропроцессорных блоков обработки сигналов.
2. Средства обнаружения
44 |
2. Средства обнаружения |
Относительно любого СО можно встретить множество восторженных откликов, описаний, отзывов и исключительно положительных характеристик. Не надо говорить, что подавляющая их часть – или реклама или самореклама. Как отличить правду от вымысла и получить объективную оценку качества СО? Для этого необходимо сравнивать СО не по количеству красочных эпитетов, а по числовым значениям наиболее важных показателей. Тот или иной тип СО обладает вполне определенным уровнем, вытекающим из его физического принципа действия, и его модификации не могут радикально отличаться друг от друга. Для каждого типа СО имеют важность не только значения показателей, но и многие другие вопросы. Отметим двенадцать главных.
1)История. Чем древнее СО, тем богаче опыт его использования. За долгую историю каждого СО оно наверняка было опробовано при самых различных условиях, обстоятельствах и предназначениях. С другой стороны, новизна – это не только отсутствие опыта, но
иблагоприятные перспективы развития прогрессивных идей.
2)Распространенность. Широта использования СО определенного типа всегда говорит о его успешности. Высокое качество, подтвержденное богатой практикой, – что может быть лучше. Для любого вида техники, исключая охранную сигнализацию. Замки,сейфы и СО лучше выбирать не из числа продаваемых на каждом углу, а из числа наиболее надежных. Установленное СО должно быть неизвестно нарушителю или, по крайней мере, незаметно. Слабая степень распространенности СО определенного типа часто свидетельствует о его нераскрытых способностях, – ведь соответствующий принцип обнаружения существует. В любом случае сведения о распространенности СО – важная информация к размышлению.
3)Тип СО. Под типами СО подразумеваются традиционные группы, к которым они могут быть отнесены: активные или пассивные, точечные, линейные или объемные, внутренние или внешние и т. д. Ряд СО допускает реализацию в рамках строго определенных типов. Объем нельзя защитить точечным СО, а ограду на подходе к фасаду здания – внутренним. Для чего нужны те или иные типы, было описано ранее.
4)Назначение СО. В широком смысле назначение СО известно. Оно состоит в обнаружении нарушителей. Однако, каждая задача имеет свою специфику, например, обнаружение объектов определенного типа. Кому-то важно не пропустить человека разумного, в ином месте объектами обнаружения могут быть и животные, поддающиеся дрессировке, такие как голуби, а в скором времени, благодаря успехам микроэлектроники, – возможно, и мухи. Кроме простого обнаружения, специфика использования может требовать распознавания вида ОО или оценки его параметров.
5)Состав СО. Любое пассивное СО состоит как минимум из ЧЭ, усилителя, фильтра, компаратора и реле тревоги. Все элементы могут размещаться в одном корпусе. Это наиболее удобно со всех точек зрения. Однако, специфика работы может потребовать размещения ЧЭ на удалении от СО или в виде самостоятельной
конструкции. Совместно с ЧЭ может находиться предварительный усилитель. Активное СО сверх того включает в себя хотя бы один излучатель или передатчик. Пассивное может содержать несколько одинаковых или различных ЧЭ. Многопозиционные и многолучевые СО состоят из большого количества различных блоков. Так что вариантов много, а состав СО – далеко не всегда однозначен.
6)Принцип действия. Физический принцип обнаружения представляет собой ту основу, которая отличает СО одного типа от другого. Но даже в рамках одного физического принципа возможно несколько вариантов построения, отличающихся типом датчика, взаимным расположением и ориентацией ЧЭ и излучателей, способом их размещения. Да и каждый вариант построения может иметь тот или иной набор информативных признаков, служащих для обнаружения нарушителя, или значений параметров алгоритма: порогов, длительностей, частот. Наличие детализации принципов действия на высоком уровне подробности связано с многочисленными условиями применения СО – климатическими и погодными – и физическими воздействиями – естественными и искусственными. Многообразие принципов действия и их разновидностей – залог успеха в решении задачи обнаружения.
7)Модель обнаружения. Модель обнаружения оперирует с ОО как с физическим объектом: источником теплового излучения, носителем магнитного момента, обладателем массы или силы веса. Модель рассматривает процесс взаимодействия ЧЭ с ОО и помеховыми объектами и факторами. Она позволяет перевести их на язык уравнений, а в результате – получить числовые оценки физических величин воздействий от человека и от основных помех. Дополняя и уточняя эти оценки подробным изучением ЧЭ различных разновидностей
иизмерением их чувствительности в «вольтах на единицу физического воздействия», можно выразить все полезные и помеховые сигналы на выходе ЧЭ непосредственно в вольтах. Если физические воздействия от нарушителя и от помехи одинаковы по величине и форме (зависимости амплитуды от времени), то соответствующие электрические сигналы будут идентичны
иотличить их друг от друга нельзя. В благоприятном случае полезные и помеховые сигналы отличаются по амплитуде, в менее благоприятных – амплитуды могут быть одинаковыми и для разделения сигналов приходится привлекать дополнительные признаки. Зная величины сигналов на выходе ЧЭ, можно определить требуемый коэффициент усиления и значения порогов. Таким образом, физическая модель обнаружения (ФМО) позволяет оценивать отношение сигнал/помеха и получать примерные значения параметров алгоритма обнаружения и главных показателей СО задолго до его изготовления. Именно ей в дальнейшем будет уделяться основное внимание.
8)Основные характеристики. Характеристики СО
– это те числовые показатели, которые позволяют сделать объективную оценку его качества или сравнить его с другим СО. Все достоинства и недостатки вытекают из этих числовых значений. Здесь можно встретить