Дипломная (вкр): Измерение характеристик сигналов стереофонического радиовещания
Система XY
В этой системе локализация источников звука обеспечивается только различием интенсивности звука, воспринимаемой обоими микрофонами, поэтому система называется интенсивностной. Фазовые сдвиги между сигналами микрофонов Мл и Мп отсутствуют.
Схема стереофонической звукопередачи по системе
ХУ приведена на рис.3. Два микрофона направленного действия (в данном случае -
двусторонненаправленные) объединяются в единой конструкции так, чтобы их
диафрагмы находились по возможности ближе друг к другу, напри- мер рядом или на
одной вертикали друг над другом.
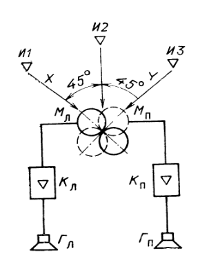
Рис.3 Стереофоническая система XY
микрофонов
Оси максимальной чувствительности располагаются по двум ортогональным направлениям таким образом, что образуют равные углы с плоскостью симметрии, делящей звуковое поле пополам (чаще всего 45°).
С учетом характеристик направленности микрофонов источник звука И1 будет восприниматься только микрофоном Мл, источник звука ИЗ - только микрофоном Мп, имеющими в этих направлениях максимальную чувствительность. Источник звука И2, находящийся в центре звукового поля, в одинаковой степени воспринимается микрофонами Мл и Мп и при воспроизведении будет слышен звучащим из центра. Источники звука, расположенные между источниками И1 и И2, будут создавать больший по уровню сигнал на микрофоне Мл и при прослушивании будут восприниматься слева от центра. Источники звука, расположенные между источниками И2 и ИЗ, будут слышны при воспроизведении справа.
Система MS
Эта система является фактически одной из разновидностей системы ХУ, например, когда один из микрофонов Мм имеет круговую характеристику направленности, а второй микрофон Ms - косинусоидальную характеристику, как это показано на рис. 2.3,г.
В системе MS стереофонический сигнал делится на «сигнал звука» , или сигнал М (от немецкого слова Mittel -середина) и на «сигнал направления», или сигнал S (от немецкого слова Seite - сторона). Сигнал М представляет собой обычную суммарную монофоническую информацию, т. е. сумму левого и правого сигналов. Сигнал S содержит информацию о звуковом поле слева и справа от микрофона, т. е. информацию о расположении источников звука вдоль фронта. Сигнал S представляет собой разность интенсивностей звуковых волн, воздействующих от одного и того же источника на диафрагму микрофона с двух сторон - слева и справа.
Для получения информации левого X
и правого У каналов системы стереопередачи необходимо произвести преобразования
сигналов с помощью суммарно-разностных преобразователей СРП (рис. 4). Сигнал
левого канала стереопары представляет собой сумму сигналов M
и S, т. е. X=M+S,
а сигнал правого канала - разность сигналов М и S,
т. е. У=М-S. В этом легко
убедиться, изобразив характеристики направленности микрофонов М (круг) и S
(косинусоида) в декартовой системе координат (рис. 5а). В декартовой системе
зависимость чувствительности микрофона Е от угла падения M
и S (а) круговой
характеристики имеет вид прямой линии М, а для косинусоидальной характеристики
- отрезок косинусоиды S.
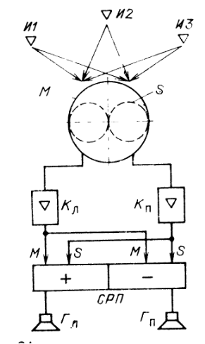
Рис.4 Стереофоническая система MS
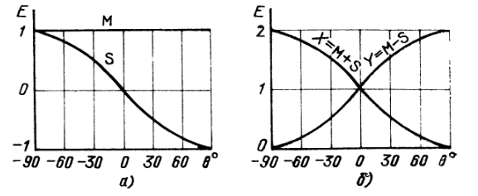
Рис. 5 Диаграммы направленности микрофонов и
характеристики сигналов звуковой волны для стереопары X
и Y(б).
Если в одном канале напряжения сигналов М и S сложить (M+S), а в другом канале из напряжения сигнала М вычесть напряжение сигнала S (т. е. М-S), то для каждого из каналов стереопередачи зависимость выходного напряжения от угла падения звуковой волны на микрофон представляется кривыми M+S =X и М-S = Y, как это показано на рис. 5б. Таким образом, видно, что системы ХУ и MS эквивалентны, и переход от одной из них к другой осуществляется с помощью простейшей операции суммарно-разностного преобразования сигналов.
Система MS требует наличия в составе звукорежиссерского пульта дополнительных узлов: суммарно-разностных преобразователей, стереорегуляторов направления и базы. Преимущество системы MS перед системой ХУ заключается в том, что при этой системе техника регулирования проще, она во многом идентична технике регулирования обычной монофонической передачи. В этой системе легко регулировать как общую ширину базы, так и ширину участков базы, занятых отдельными группами исполнителей, а также регулировать направления на источники.
Комбинированные системы
Рассмотренные выше системы АВ, ХУ и MS основаны на использовании двух обычных монофонических микрофонов либо применительно к системам ХУ и MS - одного стереофонического микрофона, представляющего собой два монофонических микрофона, скомпонованных в одном корпусе. Однако по мере развития стереофонии, особенно с появлением многоканальной звукозаписи, системы стереофонической звукопередачи стали постепенно усложняться. Микрофоны стали устанавливать около каждой группы инструментов, каждой группы исполнителей, отдельно для солиста, отдельно для некоторых инструментов и т. д. Все эти сигналы сначала записываются, а затем «сводятся». Получается стереофонический оригинал, с которого потом снимают стереофонические и монофонические вещательные дубли. Системы стереофонической звукопередачи, с использованием большого числа микрофонов, получили название полимикрофонных систем. Некоторые из них:
Полимикрофонная система AB
Полимикрофонная система XY
Смешанная система AB и XY
Система MS c несколькими одиночными микрофонами
Система с двойным преобразованием сигналов
Выводы о стереосигналах
Для формирования стереосигнала требуется не менее двух микрофонов, расположенных как в разных точках (Система AB) первичного помещения (студии, зала), так и в одной точке, но расположенных под некоторым углом друг к другу (Система XY), либо с различной диаграммой направленности (Система MS).
Принцип системы MS, заключающийся в том, что передаются сумма и разность сигналов Л и П, применяется для формирования сигнала стереофонического радиовещания, что позволяет обеспечить прием стереопередач на монофонические устройства.
Для воспроизведения стереосигнала, полученного
при помощи системы MS,
необходим дополнительный блок суммарно-разностного преобразования, который
будет преобразовывать сигналы M
и S в сигналы Л и П, и
при определенной доработке на нем можно выполнять регулировку ширины
стереобазы.
.2 СИСТЕМЫ СТЕРЕОФОНИЧЕСКОГО РАДИОВЕЩАНИЯ
1.2.1 Обзор систем
Принципиально стереофоническое вещание можно организовать в любом диапазоне радиоволн или в любой многопрограммной системе проводного вещания. Чаще всего используется радиовещание в диапазоне метровых волн. Ввиду большой ширины частотных каналов и применения частотной модуляции реализуются высокие параметры качества. Сети радиовещания в диапазоне MB сложились давно и широко развиты. Их перевод на стереофоническое вещание производится сравнительно просто, без больших материальных и денежных затрат.
Для радиовещания в диапазоне MB с ЧМ выделены следующие полосы частот: у нас - 66 ... 74 и 100 ... 108 МГц, в Западной Европе - 88... 104 МГц, в США -88... 108 МГц. Для построения систем двухканальной стереофонии вводят поднесущую частоту, которую модулируют по амплитуде или по частоте. Международным консультативным комитетом по радиовещанию (МККР) для диапазона МВ-ЧМ рекомендованы три системы:
. Система с полярной модуляцией (система ЧМ-АМ), разработанная Л. М. Кононовичем, с амплитудной модуляцией поднесущей частоты 31,25 кГц (эта частота равна удвоенной строчной частоте 15,625 кГц отечественного стандарта вещательного телевидения).
. Американская система с пилот-тоном (ЧМ-АМ), разработанная инженерами фирмы Zenith-General Electrik, с амплитудной модуляцией поднесущей частоты 38 кГц при частоте пилот-тона 19 кГц.
. Шведская система Берглунда с частотной модуляцией поднесущей частоты 33,5 кГц и сжатием динамического диапазона сигнала на поднесущей (система ЧМ-ЧМ).
Системы 1 и 2 близки по структуре и параметрам. Главное различие: в системе 1 амплитуда несущей на стороне передачи подавляется в 5 раз (ее уровень уменьшается на 14 дБ) и вновь восстанавливается до исходной величины из оставшейся части в приемнике; в американской системе поднесущая подавляется практически полностью (в 100 раз или на 40 дБ) и вновь образуется в приемнике путем удвоения частоты пилот-тона 19 кГц, передаваемого малым уровнем. Частичное или полное подавление амплитуды поднесущей улучшает энергетические показатели радиопередатчика.
Система 3 отличается большей помехоустойчивостью, чем системы 1 и 2, благодаря сжатию динамического диапазона сигнала, передаваемого на поднесущей, и применению частотной модуляции поднесущей. Обеспечивается такое большое переходное затухание между трактами, по которым передаются сигналы П и Л, что по ним вместо стереосигнала можно передавать две независимые монофонические программы.
Наряду с системами стереофонии, действующими в диапазоне MB, все шире применяются системы, использующие диапазон ГМВ, а в отдельных случаях и проводные системы. Полоса частот, выделяемая для этих систем, не превышает ±10 кГц (исключение составляет система МПВ-Т, в которой полоса частот простирается до 15 кГц), поэтому применять поднесущую частоту для образования второго канала передачи в этих системах невозможно. Мыслимыми решениями в этих случаях могут быть применение двойной модуляции несущей частоты вида АМ-ЧМ или АМ-ФМ, двукратной однополосной и квадратурной амплитудной модуляции (ДОМ и КАМ).
Немаловажной задачей при разработке всех перечисленных систем стереофонического вещания явилось достижение их совместимости с монофоническими системами. Более просто эта задача решается в системах с поднесущей частотой. В основном канале передается сумма сигналов М = Л + П, а в канале на поднесущей- разность сигналов S = Л-П. Сложнее эта задача решается в системах с комбинированными видами модуляции: АМ-ЧМ, АМ-ФМ, ДОМ и КАМ.
Для организации стереофонических систем
применимы цифровые методы. С их помощью получают системы с практически
одинаковыми каналами, малыми искажениями, но ценой значительного усложнения
аппаратуры и многократного расширения полосы пропускания каналов передачи.
1.2.2 Система с полярной модуляцией
Идея полярной модуляции ПМ впервые описана в 1939 г. А. И. Косцовым. Положительные полупериоды высокочастотного колебания промодулированы одним сигналом, например сигналом П, а отрицательные полупериоды - другим, например, Л (рис. 6а). Спектр полярно-модулированного колебания (рис. 6б) содержит поднесущую частоту fп, промодулированную
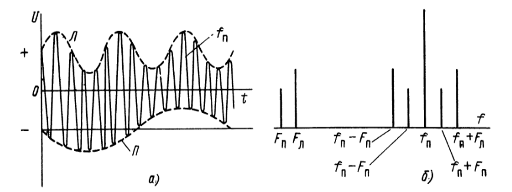
Рис.6 Осциллограмма (а) и спектр (б) полярно -
модулированного колебания при fп
>fл.
по амплитуде сигналами П и Л, и низкочастотную составляющую с частотами Fп и Fл, обусловленную асимметрией положительных и отрицательных полуволн высокочастотного колебания. Составляющие П и Л выделяют полярным детектором, простейшая схема которого изображена на рис.7.
Полярно-модулированное колебание ПМК можно
представить в форме
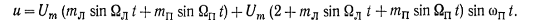
Введем обозначения
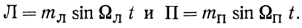
Тогда
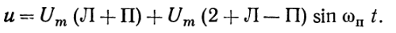
В вышеприведенных выражениях Um- амплитуда поднесущей частоты, mл и mп -коэффициенты модуляции поднесущей сигналами Л и П.
Спектр ПМК содержит звуковые частоты, поэтому он
не может быть непосредственно излучен антенной радиопередатчика. Этим спектром
после дополнительных преобразований модулируют по частоте несущую
радиопередатчика MB . Последовательность преобразований видна из рис 8а,б. Для
повышения помехозащищенности исходных сигналов Л и П в области верхних частот,
где уровни спектральных составляющих существенно меньше, чем на средних
частотах, сигналы подвергают частотным предыскажениям с помощью предыскажающего
контура ПК, реализованного в виде RС
- цепи с постоянной времени т = 50 мкс
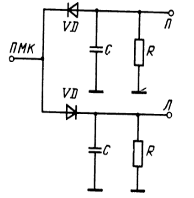
Рис.7 Полярный детектор
Схема цепи предыскажений показана на рис. 9а, а
ее АЧХ- на рис. 9б.
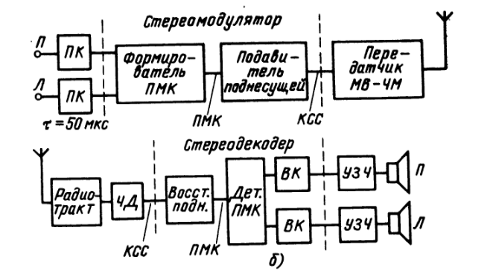
Рис.8 Структурная схема передающей (а) и
приемной (б) частей системы с полярной модуляцией
Далее сигналы поступают на стереомодулятор, состоящий из формирователя ПМК и подавителя поднесущей. Одна из возможных схем подавителя поднесущей изображена на рис. 10а, а его АЧХ - на рис. 10б. Спектр ПМК изображен на рис. 11а, его измененная форма после подавления поднесущей на рис. 11б - штриховой линией, а форма спектра КСС с учетом частотных предыскажений на этом же рисунке - сплошной линией. Здесь же для сравнения показаны спектры КСС системы с пилот-сигналом (рис. 11в) и системы ЧМ-ЧМ (рис. 11г).
В ходе развития системы с полярной модуляцией
были разработаны, испытаны и внедрены в практику несколько методов формирования
КСС.
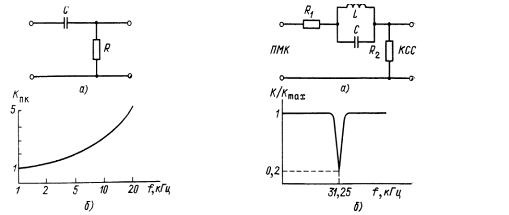
Рис.9 Схема (а) и АЧХ (б) Рис.10 Схема (а) и АЧХ (б)
цепи предыскажений цепи подавления поднесущей
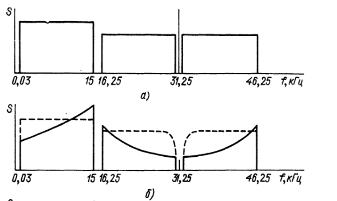
Рис.11 Спектры ПМК (а) и комплексного
стереосигнала в системах с полярной модуляцией (б), с пилот-тоном (в) и с ЧМ -
ЧМ (г).
При суммарно-разностном методе (рис. 12а) из сигналов Л и П, подвергшихся частотным предыскажениям, образуется суммарный и разностный сигналы М = Л+П и S = Л-П, второй модулирует по амплитуде поднесущую частоту, полученную от задающего генератора поднесущей. Далее сигнал М и амплитудно-модулированное колебание складываются и образуют ПМК. После частичного подавления поднесущей формируется КСС. Метод не обеспечивает хорошей стабильности амплитуд и фаз между двумя частями спектра КСС, что приводит к уменьшению переходного затухания между каналами.
Большее переходное затухание обеспечивает
ключевой метод (рис. 12б). В сигналы, прошедшие цепи предыскажений, с помощью
сумматоров Σ вводится постоянная
составляющая, определяющая уровень поднесущей. Постоянная составляющая
вырабатывается источником опорного напряжения ИОН. Триггер Шмитта ТШ,
управляемый частотой поднесущей попеременно открывает электронный ключ ЭК для
входных сигналов. С выхода ЗК снимается КСС. Он проходит через цепь,
устраняющую предыскажения, созданные в цепях предыскажений на входе каналов, и
поступает на ФНЧ с линейной ФЧХ, устраняющий гармоники поднесущей частоты и
продукты их модуляции.
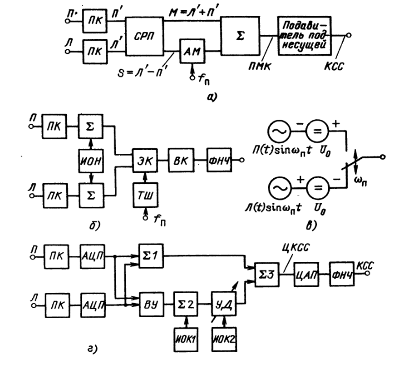
Рис.12 Схемы формирования КСС суммарно-разностным (а), ключевым (б,в) и цифровым (г) способами
Схематически принцип действия ключевого стерео модулятор а иллюстрируется рис. 12в. Достоинством этого метода является отсутствие цепи подавления поднесущей, являющейся источником нестабильности параметров модулятора и причиной уменьшения переходного затухания. По ключевому методу действует стереомодулятор МОД-16. В нем обеспечивается неравномерность АЧХ в полосе частот до 46 кГц менее 1 дБ, ап на частоте 100 Гц не менее 36 дБ, 42 дБ на частоте 315 Гц, 50 дБ на частоте 1000 Гц и 40 дБ на частоте 10000 Гц, уровень фона и других помех - не более -70 дБ.
Еще более высокая точность формирования КСС достигается цифровыми методами (рис. 12г). В аналого-цифровых преобразователях АЦП сигналы Л и П преобразуются в цифровую форму. С помощью сумматора Σ1 и вычитающего устройства ВУ образуются сумма и разность цифровых сигналов. К цифровому разностному сигналу в сумматоре 2Σ добавляется константа 0,2 от источника опорного кода ИОК1. Далее сигнал поступает на управляемый цифровой делитель напряжения УД, коэффициент передачи которого изменяется ступенчатым цифровым кодом, формируемым источником опорного кода ИОК2. С помощью УД устанавливается необходимое соотношение между тональной и надтональной частями КСС.