Материал: Конспект лекцій 1 (Цифрова фотограмметрія)
Тема 1. Цифрова фотограмметрія
Предмет та задачі. Огляд технологій.
Джерела даних в цифровій фотограмметрії. Основні фотограмметричні процеси. Продукти цифрової фотограмметрії.
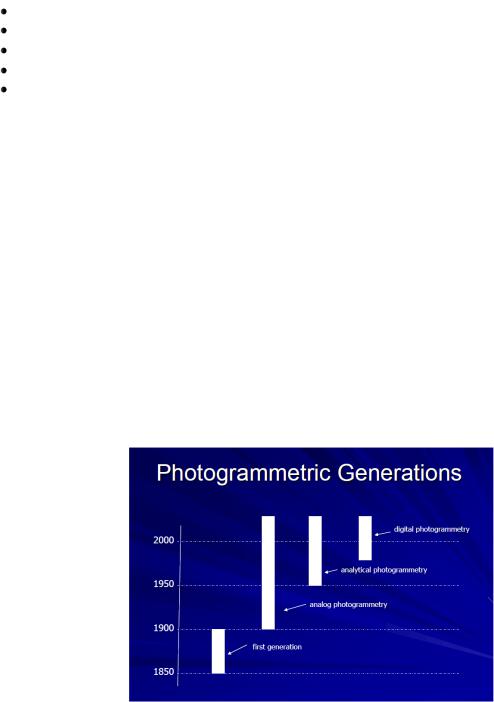
Розвиток фотограмметрії як науки відбувався в кілька періодів. За класифікацією професора Гановерського університету і президента Міжнародного товариства фотограмметрії і дистанційного зондування (ISPRS) в 1984–1988 рр. Г. Конечни (Gottfried Konecny), ці періоди визначаються таким чином:
—мензульна фотограмметрія (1850–1900), інша назва «Метод Лосседа», по імені французського військового топографа Еме Лосседа (Aime Laussedat, 1819–1907), який першим застосував фотокамеру для створення топографічних планів місцевості;
—аналогова фотограмметрія (1900–1960), яка характеризується початком використання стереоскопії при фотозніманні з літальних апаратів;
—аналітична фотограмметрія, яка почалась в 1960р. з впровадженням ЕОМ і широкого практичного використання аналітичних методів; В 1957р. канадський фотограмметрист Ю.В.Хелава (U.V.Helava) на 1-му Міжнародному фотограмметричному з’їзді висунув ідею створення аналітичного фотограмметричного приладу. Через 3 роки, в 1960р. такий прилад був створений фірмами OMI (Італія) і Bendix (США) під назвою АР-1 (analytical plotter). Прилад складався із стереокомпаратора, комп’ютера і координатографа (графопобудовувача). Програмне забезпечення створив Ю.В.Хелава.
—цифрова фотограмметрія (з 1980р. до нашого часу).
Рис.1. Періоди розвитку фотограмметрії
Розвиток сучасних засобів обчислювальної техніки, засобів отримання цифрових зображень та систем позиціонування забезпечили фундамент для створення технології цифрової фотограмметрії, яка має на меті будувати просторові моделі об’єктів за їхніми різноракурсними зображеннями (знімками). В наш час фотограмметричні методи широко використовуються для побудови цифрових моделей місцевості і об’єктів за аерокосмічними і наземними знімками. Такими об’єктами можуть бути як місцевість (ландшафт) так і окремі архітектурні споруди, промислові установки, транспортні засоби, внутрішні органи людей і тварин, мікро-об’єкти тощо.
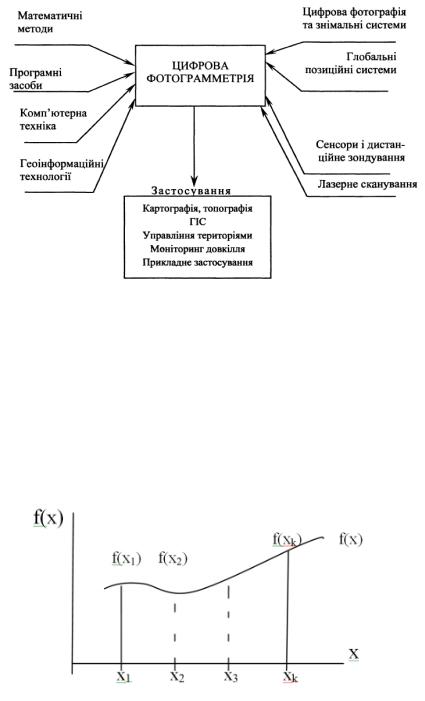
Цифрова фотограмметрія почала розвиватись з появою в 1970 році засобів отримання цифрових зображень. На початку 90-х років минулого століття з’явились перші комерційні цифрові фотограмметричні системи (ЦФС), дозволяючі автоматизовано виконувати всі фотограмметричні процеси на комп’ютері, починаючи від вимірювання знімків на екрані монітора і закінчуючи формуванням цифрової геометричної моделі зображеного на знімках об’єкта.
Цифрова фотограмметрія реалізовує способи опрацювання цифрових зображень, які грунтуються на аналітичних методах обробки знімків, досягненнях теорії комп’ютерної графіки, методів розпізнавання образів, обчислювальної геометрії і теорії інформації, теорії ймовірності, математичної статистики тощо.
Рис.2. Чинники, що впливають на розвиток і стан цифрової фотограмметрії та сфери її застосування
Отримання цифрового зображення пов’язане з двома процесами, які виконуються одночасно: дискретизація зображення і квантування рівнів яскравості елементів зображення.
Дискретизація – це процес переходу від неперервного аналогового вхідного зображення до функції, заданої дискретно у вузлах сітки з кроком Δx, Δy. Тобто дискретизація – це процес поділу всього зображення на окремі дрібні ділянки – пікселі. Дискретизацію графічно можна представити таким чином:
Рис.3. Принцип дискретизації простору при формуванні цифрового знімка
Математично результат дискретизації зображення можна показати в такому виді:
f (x) ={f (x1), f (x2),..., f (xn)} .
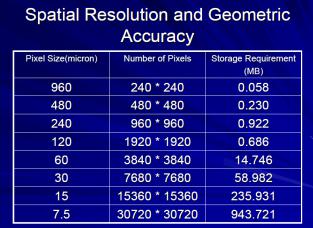
На практиці при фотограмметричному опрацюванні зображень використовується розмір пікселів від 8 до 14 мкм.
Квантування рівня яскравості елементів зображення – це заміна неперервного розподілу яскравості дискретними значеннями. При квантуванні за рівнем яскравості динамічний діапазон зображення ділиться на 256 рівнів (від 0 до 255).
Система, формуюча цифрове зображення, повинна забезпечувати достатні розмір пікселя і точність положення пікселів відносно один одного (необхідну точність позиціонування 1-2 мкм).
Растрова форма цифрового зображення представляє його як плоску матрицю (рис. 4), яка складається з одинакових адресованих комірок малого розміру — пікселів, кожен з яких характеризується певним набором параметрів: положенням (адресування), кольором, щільністю, яскравістю (інтенсивністю) і т.д.
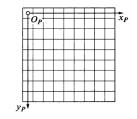 Рис.4. Матрична форма растру
Доступ до елементів растрового зображення (пікселів) здійснюється за номерами рядків і стовпців. Початок координат Ор файлової прямокутної системи співпадає з центром першого елемента лівого верхнього кута зображення, вісь абсцис ХР — з першого рядка, вісь ординат УР— з першого стовпця (див. рис. 4).
Растрові зображення отримують безпосередньо в процесі знімання місцевості з допомогою цифрових камер або шляхом сканування фотограмметричним сканером аеронегативів або фотознімків.
Растрове зображення характеризується його геометричним і радіометричним розрізненням.
Геометричне розрізнення цифрового зображення визначається лінійним розміром піксела і представляється в метрах, якщо розмір відтоситься до місцевості, або в мікрометрах, якщо мова йде про знімок) або кількістю точок на дюйм (dpi). Звичайний розмір піксела — 5...9 мкм (1 мкм = 0,001 мм). Величина геометричного розрізнення визначає якість зображення, точність фотограмметричної обробки, можливості збільшення зображення тощо.
Вибір необхідного геометричного розрізнення слід виконувати, виходячи з таких передумов:
•необхідна точність визначення планових координат точок фотограмметричних мереж:
PXY=0.5Vs M / m = 0.5 Vs / Kt (1)
• необхідна точність визначення висот точок фотограмметричних мереж:
PZ=0.5 fVZ /(b m ) ; (2)
• при скануванні (оцифровуванні) - збереження розрізнення вхідного знімка:
PR=0.4 / R ; (3)
• забезпечення геометричної точності (розрізнення) створюваних в ході обробки графічних планів чи ортофотопланів:
PP=70 M / m = 70/Kt (4)
де M, m – знаменники масштабів створюваного плану і аерознімка; VS , VZ – потрібна
-1
точність визначення планових координат і висот точок (м); R – розрізнення знімка (мм );
f, b – фокусна відстань знімальної камери і базис фотографування в масштабі знімка (мм).
-1
Наприклад, при M = 2000, m = 10000, f = 100мм, b = 70 мм, R = 40 мм , перетині рельєфу h = 1,0м отримаємо:
PXY = 0,5×0,2/5 = 0,02 мм = 20 мкм;
PZ = 0,5×100×0,2 × 1000/(70×10000)=0,014 мм =14 мкм;
PR = 0,4/40=0,01 мм = 10 мкм;
PP =70/5=0,014 мм = 14 мкм.
Якщо цифрові знімки використовуються для фотограмметричного згущення та виготовлення ортофотопланів, то планують розрізнення знімків в 10 мкм, що відповідає
25600/10 = 2600 dpi.
Радіометрична характеристика встановлює кількість рівнів квантування яскравості зображення і фотометричний вміст елемента зображення (одноколірне, напівтонове, кольорове, спектрозональне) і позначається кількістю біт на піксел. Для позначення щільності (рівень потемніння) елемента зображення весь діапазон напівтонів від білого до чорного ділиться на певну кількість частин, які називаються рівнями квантування. Для отримання бінарного (чорно-білого) зображення використовують тільки два рівні квантування, в яких представлені тільки білий і чорний кольори. В напівтонових зображеннях як правило використовують 256 рівнів квантування, для представлення яких для кожного пікселя зображення резервується 8 біт (1 байт). Чорному кольору завжди відповідає рівень 0, білому — рівень 1 бінарного зображення і рівень 255 — напівтонового.
Кольорове зображення формується з використанням тієї чи іншої палітри (RGB, CMYK і т.д.), в яких кольори і відтінки створюються шляхом змішування основних кольорів в пропорціях, відповідних ровням їхнього квантування. Палітра RGB – найпоширеніша, передбачає використання трьох основних кольорів: червоного (Red), зеленого (Green) і синього (Blue). Так, поєднання червоного кольору з зеленим одинакової інтенсивності дає жовтий колір; зеленого з синім – голубий; синього з червоним – оранжевий, а всіх трьох кольорів – білий.
Палітра CMYK забезпечує більш якісну передачу відтінків при змішуванні чотирьох кольорів: голубого (Cyan), бузкового (Magenta), жовтого (Yellow) і чорного
(Black).
Для представлення одного пікселя кольорового зображення з 256 рівнями квантування по кожному каналу необхідно 24 біти (3 байти) при використанні палітри RGB або 32 біти (4 байти) при використанні палітри CMYK.
Джерела даних в цифровій фотограмметрії.
В цифровій фотограмметрії мають справу з цифровими зображеннями, отримуваними цифровими кадровими камерами, сканерними, лазерними знімальними системами або шляхом перетворення аналогового зображення в цифрову форму.
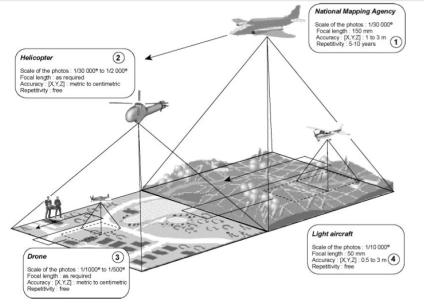
Основним джерелом даних для цифрової фотограмметрії є аерознімання з різних носіїв з допомогою різного роду цифрових знімальних систем і допоміжного обладнання (рис.5).
Рис.5. Різні моделі аерознімання і точність отримуваних цифрових моделей місцевості
В наш час вже створено високоточні цифрові топографічні аерокосмічні знімальні системи. Зокрема, поширення набули цифрові знімальні системи DMC фірми Carl Zeiss/Intergraph (Z/I Imaging), авіаційні цифрові знімальні системи серій ADS, RCD фірми LH Systems (Швейцарія) та німецького аерокосмічного центру DLR, камери Rollei (Австрія), українська 3DAS та багато інших.