Материал: Конспект лекцій 1 (Цифрова фотограмметрія)
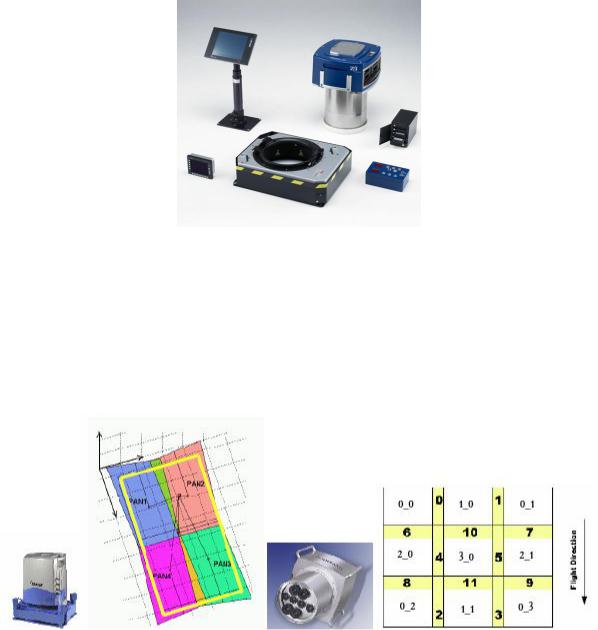
Рис.6. Комплект апаратури Z/I Imaging Sensor Systems
Кадрові камери будують на основі однієї матриці (мало- і середньоформатні камери), або на основі кілької матриць ПЗЗ. Другий підхід пояснюється тим, що технологічно складно виробляти цифрові світлочутливі матриці великого розміру, і відповідно доводиться використовувати спеціальні прийоми об’єднання кадрів, отриманих в один момент часу з різних матриць. Так побудовані камери Ultracam D, Ultracam X фірми Microsoft-Vexel і DMC фірми Z/I.
Рис.7. Отримання «віртуального» знімка в камерах DMC і Ultracam
Інший підхід для отримання цифрових зображень є використання світлочутливої лінійки, яка переміщується разом з носієм і формує цифрове покриття. Такий підхід використовують камери ADS фірми Leica Geosystems. Геометрія таких знімків є дуже складна і передбачає виконання цілого ряду трансформувань і перетворень.
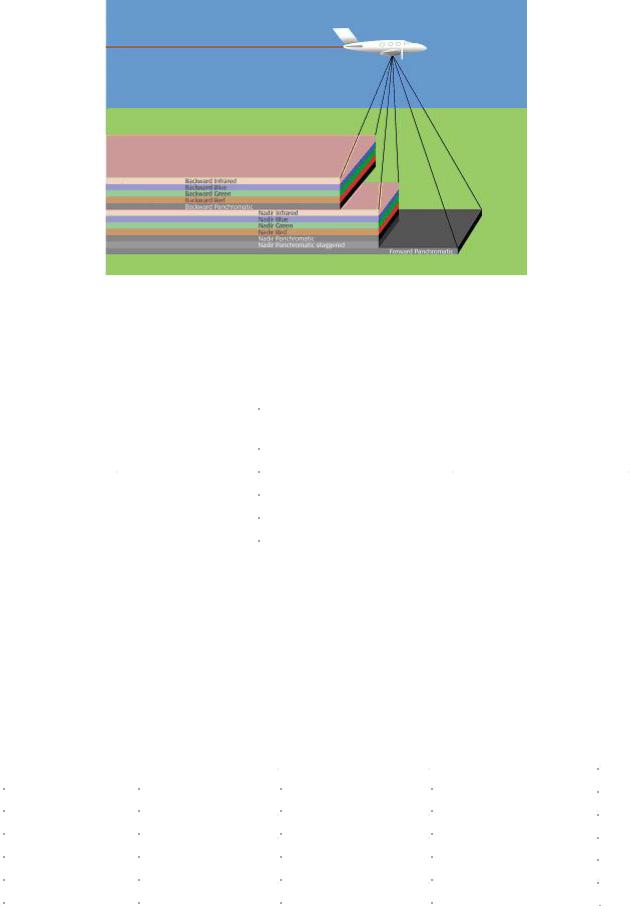
Рис.8. Схема отримання зображень в знімальних системах типуADS
Класичний термін "масштаб знімання" стосовно знімків, отриманих цифровими камерами приводить до введення поняття "розмір пікселя на місцевості" (GSD - ground sample distance).
В наступній таблиці приведено основні характеристики деяких камер.
|
|
|
|
|
|
|
|
Камера |
|
Розмір кадра (пікс) |
|
Фізичний розмір пікселя |
|
Фокусна відстань F мм |
|
|
|
(мкм) |
|
(пікс) |
|||
|
|
|
|
|
|||
|
|
|
|
|
|||
ADS 40/ ADS 80 |
|
12000 x ∞ |
|
6.5 |
|
62.5 (9600) |
|
|
|
|
|
|
|
||
DMC |
|
13500 x 8000 |
|
12 |
|
120 |
(10000) |
|
|
|
|
|
|||
DSS |
|
7200 x 5400 |
|
6.8 |
|
60 (8800) |
|
|
|
|
|
|
|
||
Ultracam X |
|
14400 x 9400 |
|
7.2 |
|
100 |
(13900) |
|
|
|
|
|
|
|
|
RC-30 |
|
-(15000 x 15000 при |
|
- |
|
150 |
(10000 при скануванні |
|
скануванні 15 мкм) |
|
|
15 мкм) |
|||
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
Величина GSD, яка зрештою визначає точність результатів подальшої аналітичної обробоки, при зніманні з висоти H розраховується за простою формулою
GSD = H/F,
де висота H вимірюється в см, а фокусна відстань F в пікселях. Для порівняння різних камер приведемо таблицю зі значеннями GSD і розмірами кадра на землі при зніманні з різних висот.
|
|
|
|
|
|
|
|
|
Камера/H+розмір |
|
500 м |
|
1000 м |
|
2000 м |
||
|
|
|
|
|
|
|
||
ADS 40/ ADS 80 |
|
5.2 |
см (624 x ∞) м |
|
10.4 см (1250 x ∞)м |
|
20.8 |
см (2500 x ∞)м |
|
|
|
|
|
|
|
||
DMC |
|
5 см (675 x 400) м |
|
10 см (1350 x 800)м |
|
20 см 2700 м x 1600)м |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
DSS |
|
5.7 |
см (410 x 308) м |
|
11.4 см (820 x 616)м |
|
20.8 |
см 1640 м x 1232)м |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Ultracam X |
|
3.6 |
см (518 x 338) м |
|
7.2 см (1036 x 676)м |
|
14.4 |
см 2072 м x 1352)м |
|
|
|
|
|
|
|
||
RC-30/150/15мкм |
|
5 см (750 x 750) м |
|
10 см (1500 x 1500)м |
|
20 см (3000 x 3000)м |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Величина GSD визначає точність координат в плані, а для отримання точності координат по висоті слід розділити величину GSD на B/H - відношення базиса знімання до висоти знімання. При 60% перекритті величина B/H для різних камер приведена в таблиці:
|
|
|
Камера |
|
B/H |
|
|
|
ADS 40/ ADS 80 |
|
0.29/0.49/0.78 |
|
|
|
DMC |
|
0.32 |
|
|
|
DSS |
|
0.25 |
|
|
|
Ultracam X |
|
0.27 |
|
|
|
RC-30 F=150/300 (аналогова) |
|
0.61/0.31 |
|
|
|
Відношення B/H для камер ADS 40/80 визначається вибором однієї з 3х можливих комбінацій стереопар (назад-надир, надир-вперед, назад-вперед). Точність вимірювання координат точок по висоті буде визначатись формулою
dZ = c*GSD/(B/H),
де c - параметр, описуючий "якість" знімка, який для більшості цифрових камер складає
0.1.
Значення параметра FPS (кількість кадрів в секунду) для камери обмежує мінімальну висоту знімання (а отже, і мінімальне значення GSD). Носій (літак), на якому встановлена камера, не може летіти надто повільно. При 60% перекритті сусідніх знімків в маршруті, висоті польоту H і заданому FPS швидкість носія V визначається за формулою:
V = H* FPS*0.4* (S/F) = 0.4*FPS*S*GSD.
де S - розмір кадра в пікселях вздовж польоту (як правило, коротка сторона кадра). Наприклад, якщо носій не може летіти повільніше 75 км/год, камера DMC не зможе
отриати розрізнення краще, чим 4 см. Таке обмеження може бути істотним для знімань мало- і средньоформатними камерами на низьких висотах (50-100м) з БПЛА.
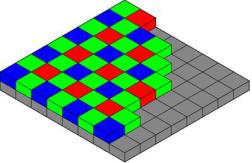
Більшість сучасних цифрових камер дозволяють отримувати знімки з глибиною кольору не менше 8 біт на канал, що дозволяє проглядати деталі в тінях. Деякі камери дозволяють отримувати знімки і в інфрачервоних (ближньому і дальньому) діапазонах. В цифрових камерах малого і середнього форматів кольорове зображення отримують відразу при експозиції з допомогою так званої байєрівської матриці (рис.9). Світлочутлива матриця містить по 25% червоних і синіх елементів і 50% зелених елементів, рпевним чином розташованих в площині ПЗЗЗ.
Рис.9. Байєрівська матриця
Камери ADS-40 і ADS-80 використовують інший підхід. За спеціальним об’єктивом розташовані ПЗЗ-лінійки одинакового розрізнення (12000 пікселів), чутливі в різних діапазонах (R, G, B, IR, GrayScale).
В більшості випадків цифрові камери працюють паралельно з GPS або GPS/IMU приймачами (для камер ADS-40/ADS-80 використання GPS/IMU обов’язкове) для фіксації в польоті елементів зовнішнього орієнтування знімків. Вживають диференціальний режим GPS-вимірювань з задіюванням базових станцій, розташованих неподалік (30-50 км) від місця проведення знімання. Останнім часом все більш точними стають методи обробки GPS даних на основі ефемерид супутників, доступних через кілька днів після знімання. Ці методи мають назву PPP (англ. Precise Point Positioning). Точність визначення координат GPS при використанні PPP наближається до точності диференціальних методів – 4-7 см.
Отримувані в польоті для кожного знімка елементи зовнішнього орієнтування в процесі обробки даних на ЦФС урівнюються або використовуються як пряме геопозиціонування.
Наближеною оцінкою необхідної для прямого геопозиціонування точності IMU є кутовий розмір пікселя β= 1/F, де F – фокусна відстань камери в пікселях. Для більшості IMU систем ця величина приблизно дорівнює 0.006 градуса (прилади компанії Applanix POS AVI 410 та 510 серій).
Востанні десятиліття створено знімальне обладнання, використовуюче нові фізичні принципи. Це в першу чергу стосується до створення лазерних знімальних систем. Ддля позначення приладів цього типу, одночасно використовуються терміни лазерний локатор (laser locator), лазерний сканер (laser scanner), лідар (LIDAR – Light Detection and Ranging) і лазерна скануюча система (laser scanning system).
Авіаційна лазерна знімальна система - це комплекс приладів, який включає лазерний 3D-сканер, бортову GPS-антену, інерціальну систему, часто цифрову аерознімальну камеру та інше допоміжне обладнання. Вся апаратура жорстко закріплена на літальному апараті. Лазерний сканер - це активний засіб дистанційного зондування, який з допомогою віддалі і кута відхилення лазерного променя від вертикального положення фіксувати відбиття цього променя від об’єктів місцевості (часто множинні) дозволяє отримувати хмару тримірних точок. GPS-антена фіксує просторове положення центра випромінення, інерціальна система - кутове положення кожного скануючого променя в просторі, а аерознімальна камера – отримувати зображення місцевості.
Вбільшості промислових комплексів для отримання хмари просторових точок використовується принцип оптико-механічного сканування: з допомогою обертового дзеркала (призми, оптичного клину чи іншого пристрою) і руху носія. Джерелом випромінення є напівпровідниковий лазер ближнього інфрачервоного діапазону. Лазер працює в імпульсному режимі.
Якщо на своєму шляху промінь стикається з неповною перешкодою, то частина енергії імпульсу відбивається, а інша частина проходить далі вздовж лінії візування; причиною першого відбиття можуть бути листяний покрив, проводи і опори ЛЕП і т. д., а останнє відбиття як правило відповідає землі або іншій суцільній поверхні, яка є абсолютною перешкодою на шляху лазерного імпульсу (це може бути дах будівлі і т.д.). Таким чином, в кожному сеансі вимірювання можуть реєструватись відбиття більш ніж від одного об'єкту якщо об’єкт має нещільну структуру. Як правило реєструється до 5-ти відбиттів (рис. 10).
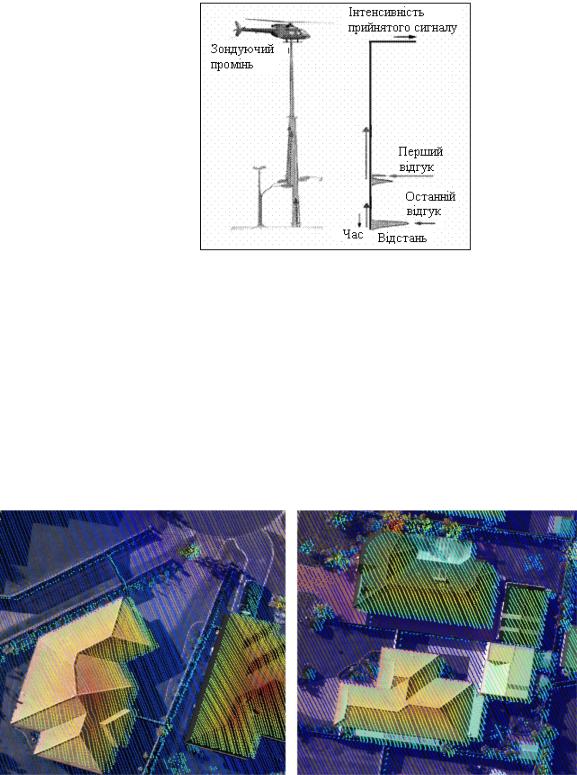
Рис. 10. Реєстрація декількох відбитих імпульсів в одному акті сканування
Висока частота імпульсів гарантує отримання щільних хмар тривимірних точок (при частоті 1 кГц виконується 100тис вимірювано в сек.), що складає до 15 точок на м2 і є достатнім для геометричного моделювання в топографічних та інженерно-вишукувальних застосуваннях (рис. ). Проте, смуга сканування обмежується максимальним кутом сканування (50-60 градусів). Точність визначення кутового положення лазерного променя як правило складає 0,005 - 0,008 градуса, точність визначення висоти точки 15 см при висоті знімання до 1200 м і 35 см - при висоті до 3000 м, точність планового положення 1/2000 від висоти (в метрах).