Материал: Методические указания к выполнению лабораторных работ по дисциплине «Проектирование цифровых устройств в базисе ПЛИС» для студентов направления «Электроника и наноэлектроника». Строгонов А.В., Кошелева Н.Н
ФГБОУ ВО “Воронежский государственный технический университет”
Кафедра полупроводниковой электроники и наноэлектроники
МЕТОДИЧЕСКИЕ УКАЗАНИЯ
к выполнению лабораторных работ № 1-3 по дисциплине
«Проектирование цифровых устройств в базисе ПЛИС» для студентов направления
11.03.04 «Электроника и наноэлектроника» (направленность «Микроэлектроника и твердотельная
электроника») очной формы обучения
Воронеж 2016
Составители: д-р техн. наук А.В. Строгонов, канд. техн. наук Н.Н. Кошелева, канд. техн. наук А.В. Арсентьев, ассистент А.А. Винокуров
УДК 621.382 Методические указания к выполнению лабораторных
работ № 1-3 по дисциплине «Проектирование цифровых устройств в базисе ПЛИС» для студентов направления 11.03.04 «Электроника и наноэлектроника» (направленность «Микроэлектроника и твердотельная электроника») очной формы обучения / ФГБОУ ВО «Воронежский государственный технический университет»; сост. А.В. Строгонов, Н.Н. Кошелева, А.В. Арсентьев, А.А. Винокуров. Воронеж, 2016. 39 с.
В методических указаниях приведены примеры по проектированию цифровых автоматов в системе визуальноимитационного моделирования Matlab/Simulink для последующей реализации в базисе ПЛИС Xilinx.
Методические указания подготовлены в электронном виде и содержатся в файле МУ_цифр_авт_2016.pdf.
Ил. 19. Библиогр.: 5 назв.
Рецензент д-р техн. наук, проф. М.И. Горлов
Ответственный за выпуск зав. кафедрой д-р физ.-мат. наук, проф. С.И. Рембеза
Издается по решению редакционно-издательского совета Воронежского государственного технического университета
© ФГБОУ ВО "Воронежский государственный технический университет", 2016
ЛАБОРАТОРНАЯ РАБОТА № 1
Разработка цифровых автоматов с использованием пакета расширения Stateflow системы визуальноимитационного моделирования Matlab/Simulink для последующей реализации в базисе ПЛИС
Цель работы: демонстрация возможностей пакетов расширения Stateflow и Xilinx System Generator системы
Matlab/Simulink по проектированию цифровых (конечных) автоматов с последующей их реализацией в базисе ПЛИС
Xilinx.
Задание:
1)с использованием Stateflow-диаграммы разработайте модель конечного автомата Мили в системе Matlab/Simulink согласно выбранному варианту задания;
2)проведите имитационное моделирование цифрового автомата в системе Matlab/Simulink;
3)с помощью Simulink HDL Coder системы
Matlab/Simulink извлеките VHDL-код цифрового автомата;
4)в САПР Xilinx ISE разработайте функциональную модель цифрового автомата и осуществите его моделирование;
5)сделайте выводы и оцените рабочую частоту проекта.
Теоретические сведения
Теоретические сведения по конечным автоматам можно получить в учебном пособии [1], раздел 7.3.4 “Анализ конечных автоматов с D-триггерами” и в работе [2].
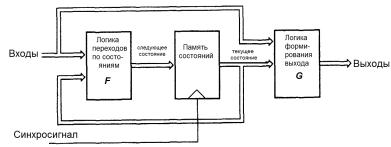
Обычно рассматривают два типа автоматов – автомат Мили (Mealy) и Мура (Moore). Выход автомата Мура является функцией только текущего состояния, выход автомата Мили – функция, как текущего состояния, так и начального внешнего воздействия. Конечный автомат состоит из трех основных частей (рис. 1) [1]:
Регистр текущего состояния. Этот регистр представляет собой набор тактируемых D-триггеров, синхронизируемых
одним синхросигналом, используемый для хранения кода текущего состояния автомата. Для автомата с n состояниями требуется Log2 (n) триггеров;
Логика переходов. Конечный автомат может находиться в каждый конкретный момент времени только в одном состоянии. Каждый тактовый импульс вызывает переход автомата из одного состояния в другое. Правила перехода определяются комбинационной схемой, называемой логикой переходов. Следующее состояние определяется как функция текущего состояния и входного воздействия;
Логика формирования выхода. Выход цифрового автомата обычно определяется как функция текущего состояния и исходной установки (в случае автомата Мили). Формирование выходного сигнала автомата определяется с помощью логики формирования выхода.
Рис. 1. Структурная схема синхронного конечного автомата Мили
Формальное определение конечного автомата можно дать в следующем виде [1]:
Следующее состояние = F (текущее состояние, вход).
Выход = G(текущее состояние, вход).
На рис. 2 показан тактируемый синхронный конечный автомат Мили с D-триггерами переключающимися по
2
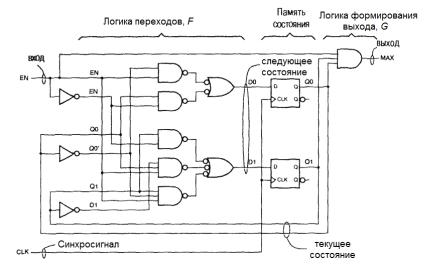
положительному фронту. Данная схема выполняет функцию 2- разрядного двоичного синхронного счетчика. Для сравнения посмотрите принципиальную схему синхронного двоичного счетчика на ИС типа SN74163. Логика переходов это есть не что иное, как входные мультиплексоры на входах D-триггеров ИС типа SN74163.
На рис. 3 представлена диаграмма состояний (переходов) конечного автомата на четыре состояния. Схема переходит из состояния в состояние по переднему фронту синхроимпульса при наличие сигнала логической единицы на входе EN. При переходе из состояния 3 в состояние 0 на выходе схемы формируется сигнал MAX (аналог сигнала выхода переноса Cout используемого в счетчиках, позволяет построить счетчики с произвольным модулем счета). Он равен логической единицы, когда равны единицы биты, хранящиеся во всех разрядах счетчика, и подан сигнал разрешения EN.
Рис. 2. Тактируемый синхронный конечный автомат Мили с D- триггерами переключающимися по положительному фронту синхросигнала
3