Материал: Методы оптимального проектирования устройств цифровой обработки сигналов. Борисов В.И
где N = ?
В качестве штрафной функции используем модифицированную функцию Вейсмана, которая будет иметь вид
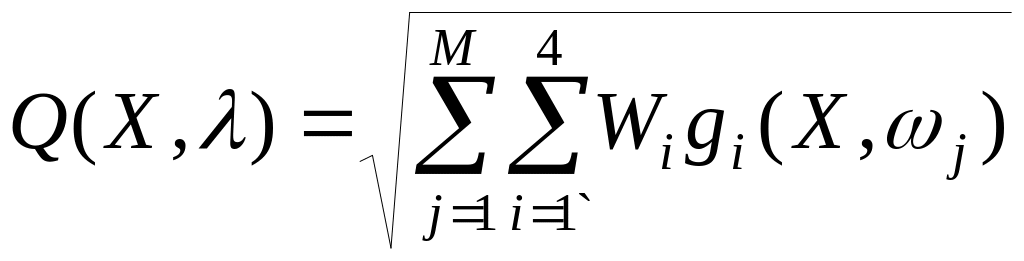 (4.8)
где
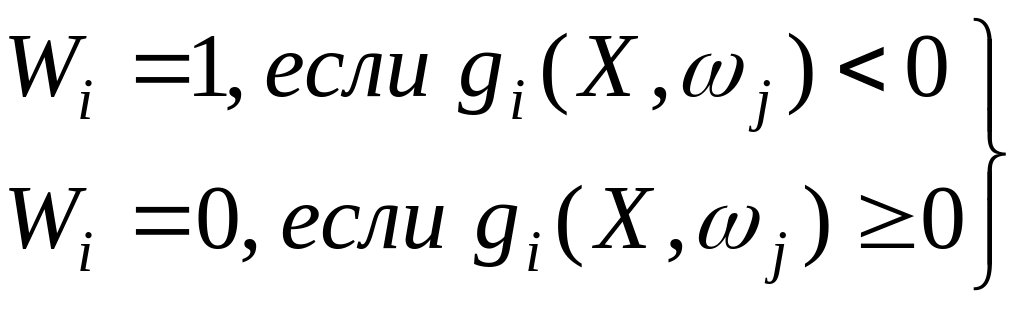 (4.9)
Для минимизации функции применим комбинацию метода ЛП - поиска и Давидона-Флетчера-Пауэлла (ДФП) [ ], согласно которому минимизация осуществляется по итерационной схеме
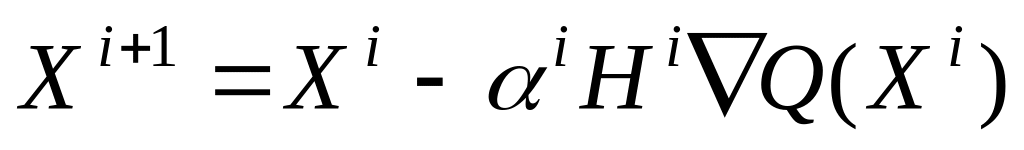 (4.10)
Градиент
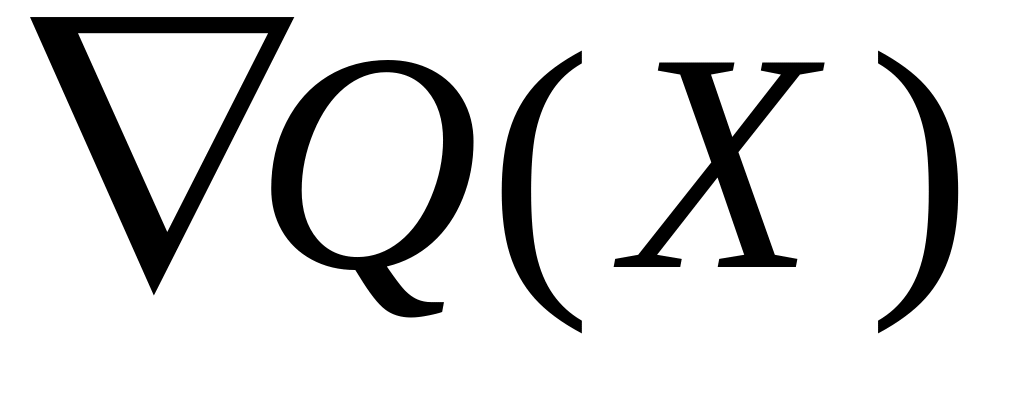 определяется как
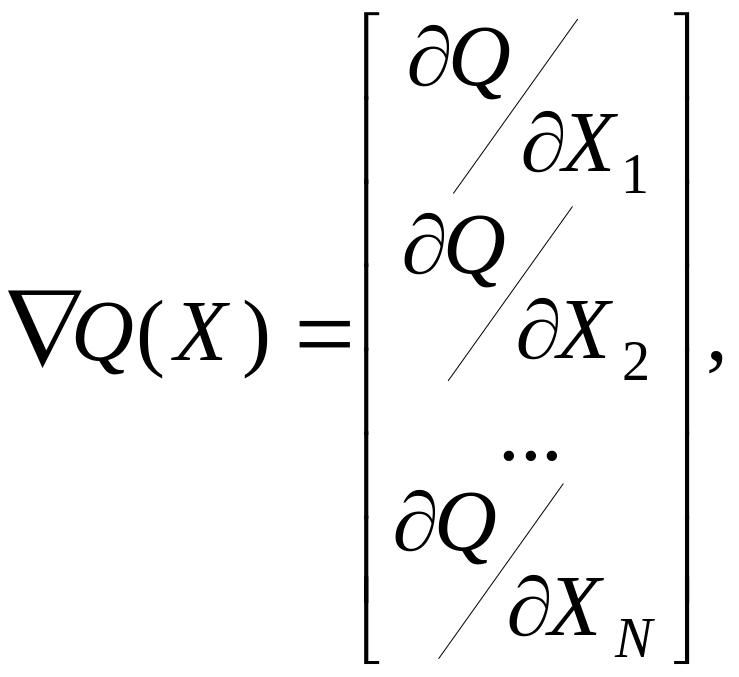 (4.11)
а гессиан вычисляется по формуле
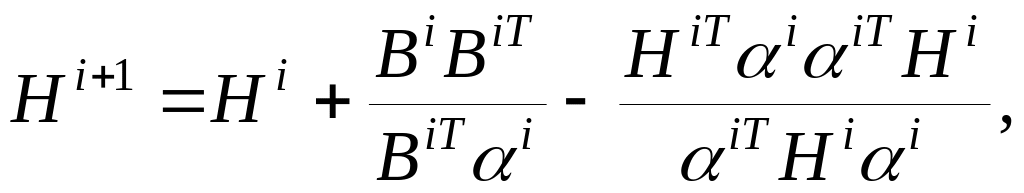 (4.12)
где i - определяется путем одномерного поиска:
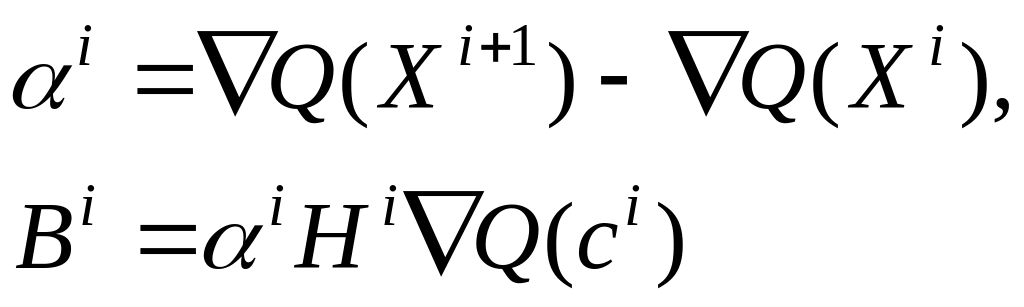 (4.13)
На
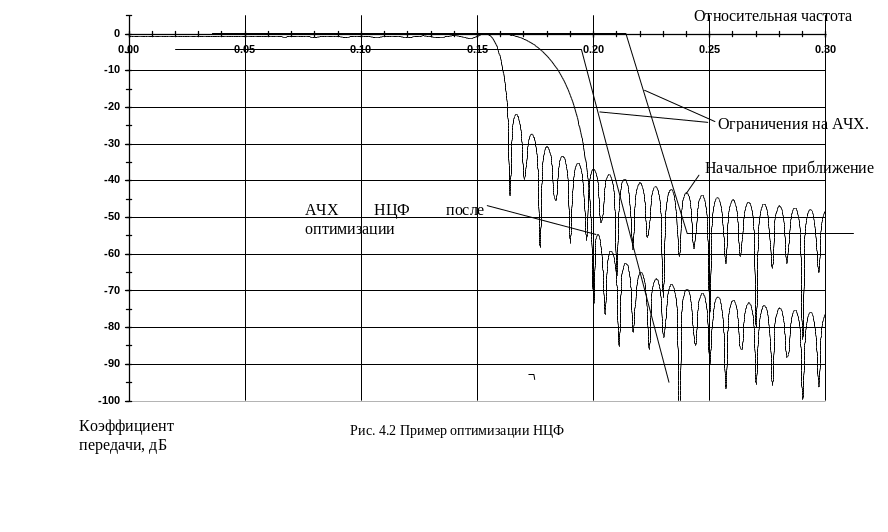
рисунке 4.2 представлена АЧХ оптимизированного
НЦФ полученная после 50 итераций ЛП
- поиска и 14 итераций ДФП. Из рисунка
видно, что оптимизированная АЧХ НЦФ
полностью находится в зоне, заданной
ограничениями. АЧХ фильтра начального
приближения рассчитывались по формуле
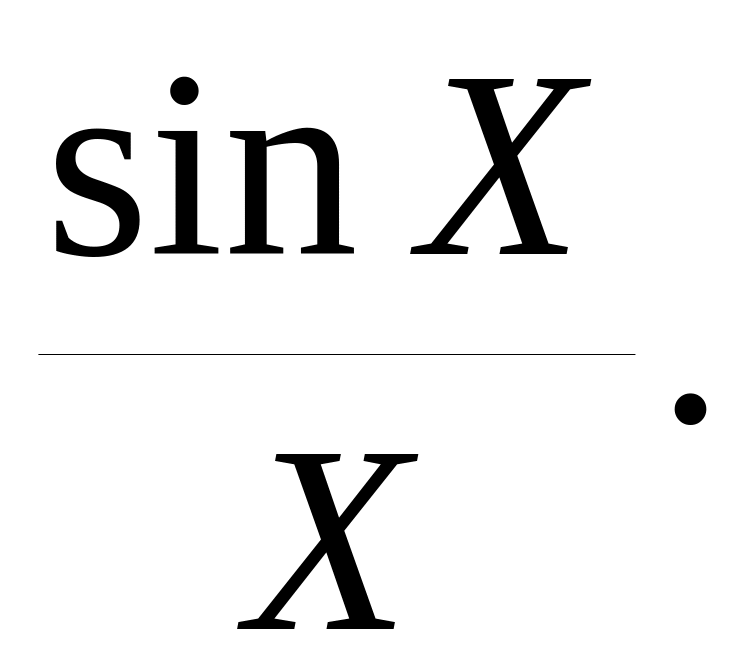
4.2 Оптимизация частотных характеристик устройств цифровой обработки сигналов рекурсивной структуры
В программе оптимизационного проектирования цифровых фильтров (ЦФ) с произвольными амплитудно-частотными характеристиками (АЧХ), приведенной в работах [3,4], в качестве метода оптимизации используется метод Давидона-Флетчера-Пауэлла (ДФП), обладающий рядом недостатков. В работе описывается алгоритм и программа, построенные на основе метода сопряженных градиентов с улучшенной обусловленностью, позволяющая существенно сократить вычислительные затраты при проектировании ЦФ со сложными АЧХ.
Задача проектирования РЦФ со сложной АЧХ (многополосные фильтры, дифференциаторы и т. п.) решается с помощью оптимизационных методов, минимизирующих целевую функцию вида
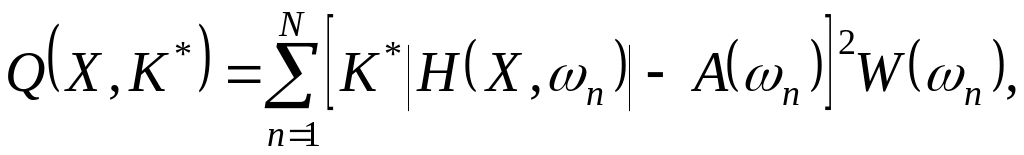 (4.14)
где X
– вектор коэффициентов a1i,
a2i, b1i, b2i
передаточной функции ЦФ H(z),
представленной в каскадной форме
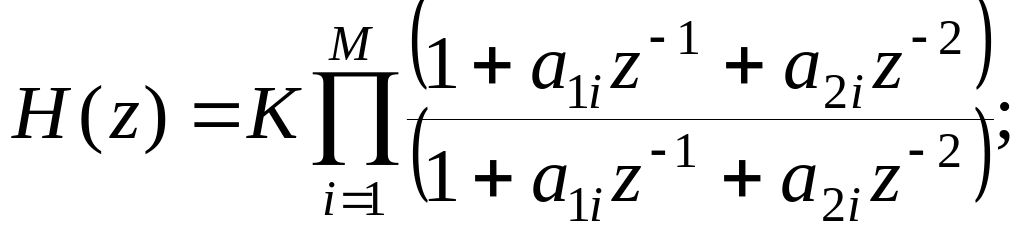
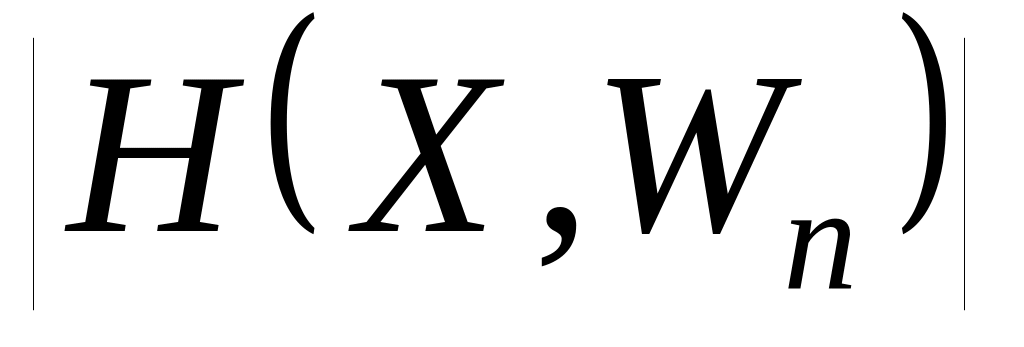 - модуль H(z) АЧХ ЦФ;
A(n)
– эталонная АЧХ; W(n)
– весовая функция характеризующая
«значимость» n–й точки эталонной
АЧХ;
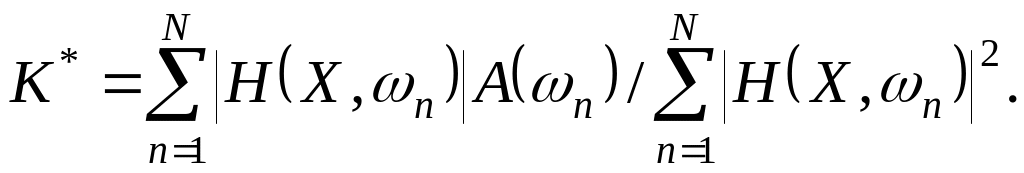
Функция (4.14) непрерывна, ее производные по элементам вектора X легко вычисляются в аналитическом виде и также являются непрерывными функциями [4,6]. Это позволяет применить позволяет применить для минимизации функции (4.14) наиболее эффективные методы нелинейного программирования, использующие производные.
Наиболее широко используется метод ДФП, поскольку при решении широкого класса задач он является одним из самых эффективных [5] и реализующие его программы имеются в стандартном математическом обеспечении большинства ЭВМ. Основным недостатком данного метода является то, что для овражных целевых функций аппроксимация обратной
матрицы Гессе в текущей точке H(Xi) плохо обусловлена. Кроме того, поскольку аппроксимация матрицы вторых производных A(Xi) также плохо обусловлена, вектор направления поиска Pi, являющийся решением уравнения A(Xi)=VQ(Xi), не точно указывает на минимум целевой функции в следствие конечной разрядности представления чисел в ЭВМ. Эта неточность тем больше, чем овражнее функция, подвергающаяся минимизации, т. ею чем больше число обусловленности матрицы (прямой или обратной) ее вторых производных. Анализ целевых функций, формируемых при оптимизационном проектировании рекурсивных ЦФ, показал, что разброс чисел обусловленности достигает 104, т. е. Для минимизации этих функций требуется применение методов, специально ориентированных на минимизацию овражных целевых функций.
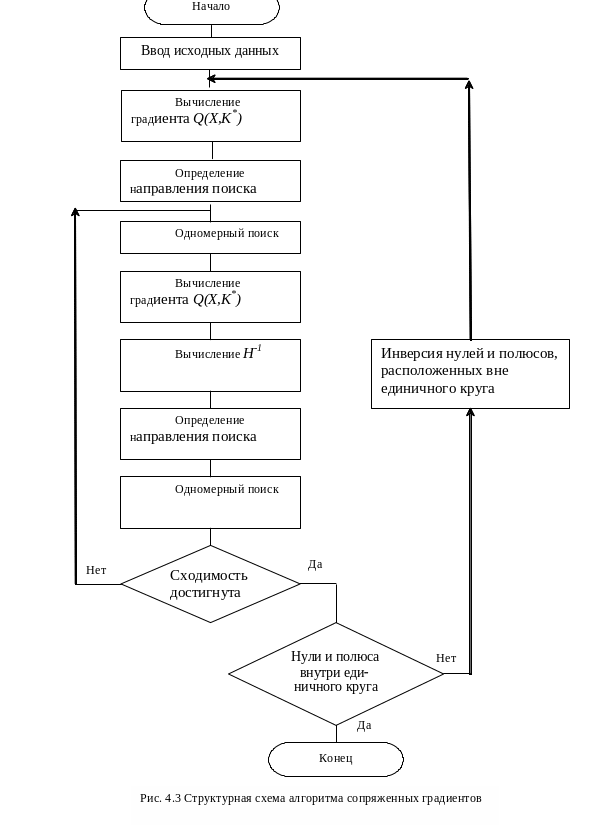
Одним из таких методов является метод сопряженных градиентов с улучшением обусловленности [2]. Структурная схема алгоритма, реализующего данный метод, показана на рисунке 4.3. Исходными данными являются следующие параметры: АЧХ в линейном или логарифмическом масштабе; частота дискретизации; порядок проектируемого фильтра; начальные значения коэффициентов; точность поиска минимума целевой функции, точность одномерного поиска, максимальное число итераций.
Целевая
функция, как и в работах [3,4], вычисляется
согласно выражению (4.14). Однако, поскольку
коэффициенты звена 2–го порядка
передаточной функции фазоминимального
ЦФ не превышают по модулю значения,
равного двум, дополнительно вводится
штраф
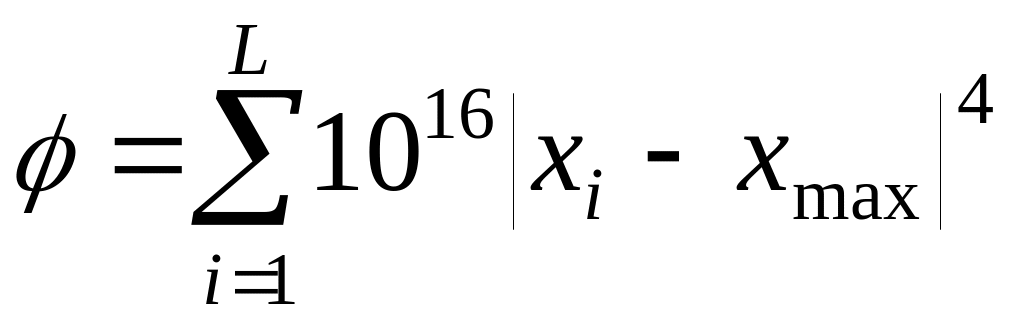 (L
– число коэффициентов, которое по
модулю больше 2) при превышении i
– значением вектора коэффициентов
величины
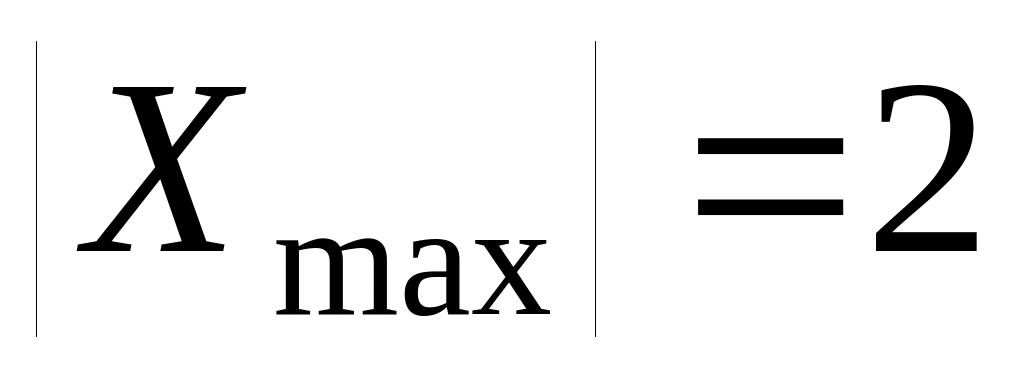 .
Это уменьшает область поиска минимума
целевой функции.
Градиент целевой функции вычисляется в соответствии с выражением
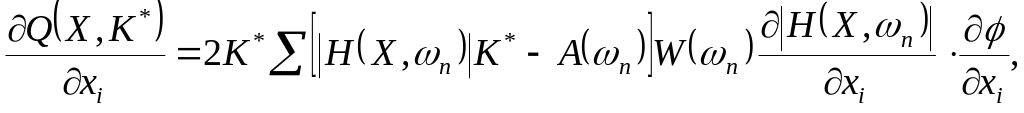
где
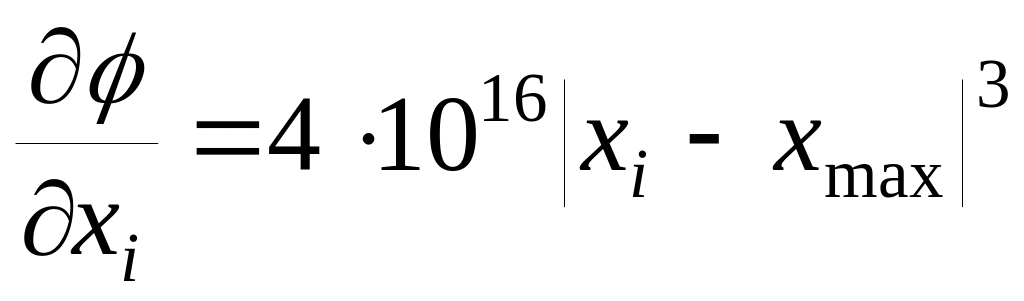 - производная штрафа по соответствующей
координате вектора коэффициентов ЦФ.
Одномерный поиск осуществляется с помощью алгоритма полиномиальной интерполяции с использованием квадратичной аппроксимации целевой функции в окрестности минимума. Он имеет более сильную сходимость по сравнению с методом «золотого сечения» и аналогичные вычислительные затраты [2].
Направление одномерного поиска при градиентном шаге определяется одновременно с вычислением градиента p(xk)=-VQ(xk), а при поиске по методу сопряженных градиентов с улучшением обусловленности – по следующим формулам [2]:
pk=zk+k-1pk-1;
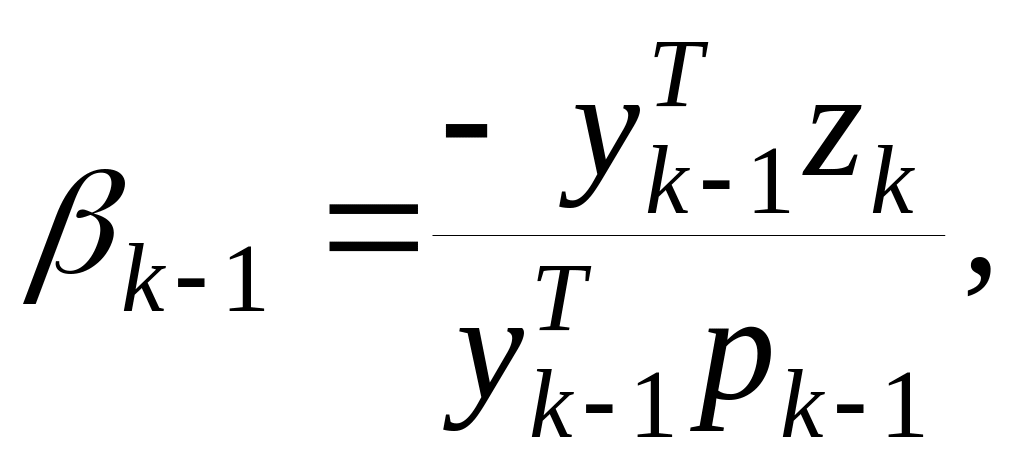
где
yk-1=Q(xk-1)
– градиент целевой функции в k–й
точке;
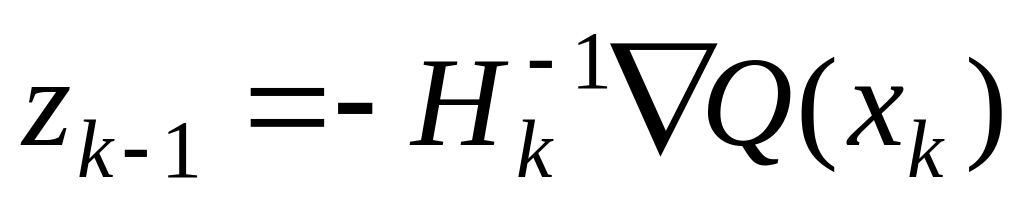 ;
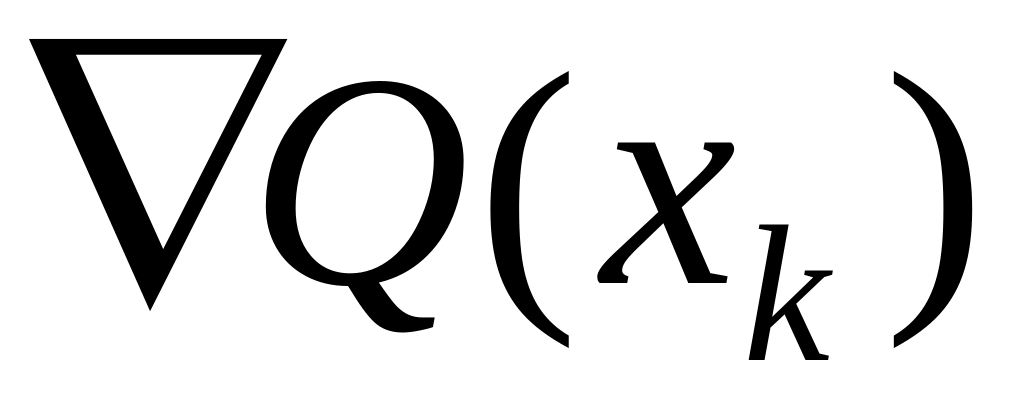 - аппроксимация обратной матрицы Гессе,
для вычисления которой используется
формула ДФП.
Если какие–либо корни числителя или знаменателя передаточной функции спроектированного ЦФ расположены вне единичного круга, они заменяются на обратные с соответствующей корректировкой K*, после чего процедура оптимизации повторяется. Если полученный ЦФ вновь окажется неустойчивым, снова осуществляется инверсия нулей и полюсов, расположенных вне круга, корректировка K* и вывод результатов.
В
качестве примера был спроектирован
широкополосный дифференциатор [6]
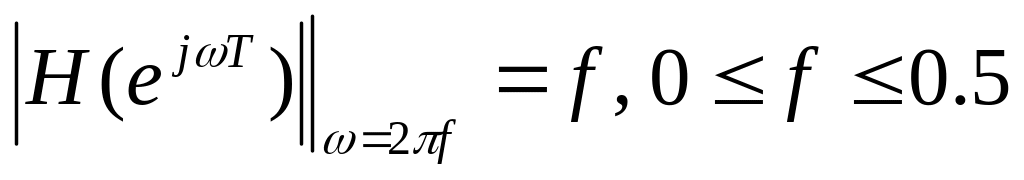 (с шагом 0.025).
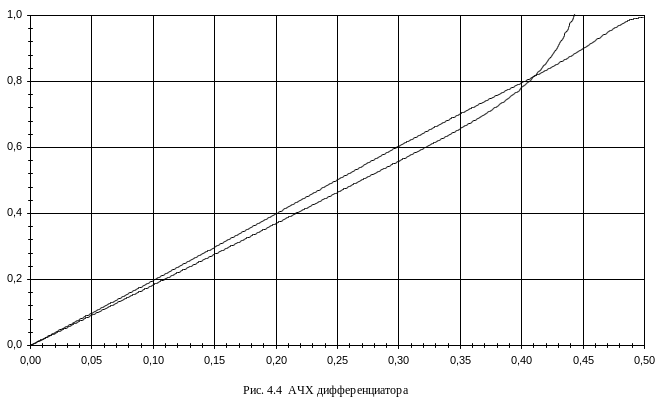
В работе [6] с помощью программы, реализующей метод ДФП и приведенной в работах [3, 4] после 96 итераций были получены значение целевой функции Q=2.780*10-4 и ЦФ со следующими параметрами: К*=0,36637364; нули: 1; -0,67082621; полюса: -0,1424030; -0,71698670.
Предлагаемая программа после 19 итераций достигла Q=2.7512*10-4. Полученный дифференциатор имеет следующие параметры:
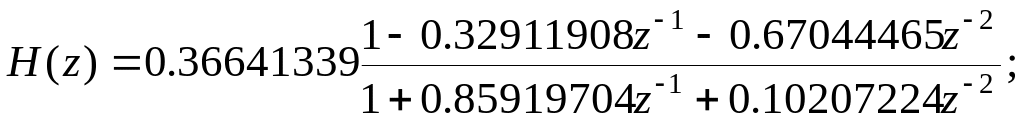 (4.15)
Нули: 0.99973886; -0,67061978; полюса: -0,14240059; -0,71679645.
АЧХ дифференциатора из работ [3, 4] и полученного приведены на рисунке 4.4.
4.3 Оптимизация частотных характеристик гребенок фильтров
Появление гребенок цифровых фильтров с линейной ФЧХ [ ] создало условия для разработки программно – управляемых устройств с изменяемой АЧХ, находящих применение при построении адаптивных приемников широкополосного сигнала, когда необходимо, в зависимости от конкретного распределения сигналов и помех на частотно – временной плоскости, изменять АЧХ приемника.
Структурная схема описываемого режекторного фильтра (РФ) выбиралась с учетом обеспечения максимального динамического диапазона входных сигналов, технологичности и высокой повторяемости параметров отдельных фильтров, максимальной глубины провалов на АЧХ при отключении отдельных фильтров.
Для обеспечения требований технического задания в качестве базового элемента необходимо взять НЦФ с точно линейной ФЧХ, обладающий низким уровнем боковых лепестков АЧХ, высоким уровнем режекции при отключении одного или нескольких каналов, малой неравномерностью АЧХ и линейной ФЧХ.
Структурная схема режекторного фильтра приведена на рис. 4.5. Нормированная АЧХ режекторного фильтра описывается выражением
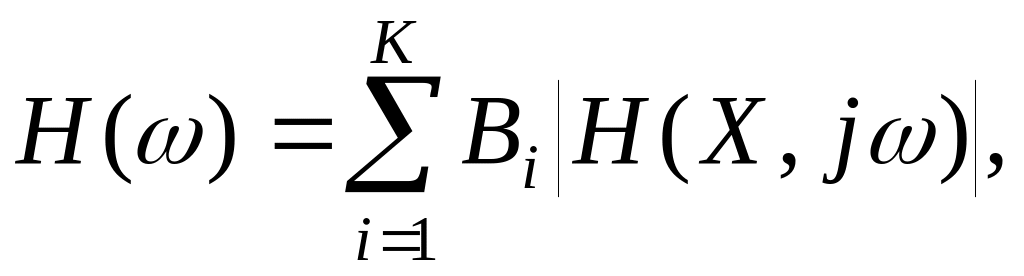 (4.16)
где Вi – коэффициент, принимающий значение 0 или 1 в зависимости от сигналов управления; K – число параллельных каналов.
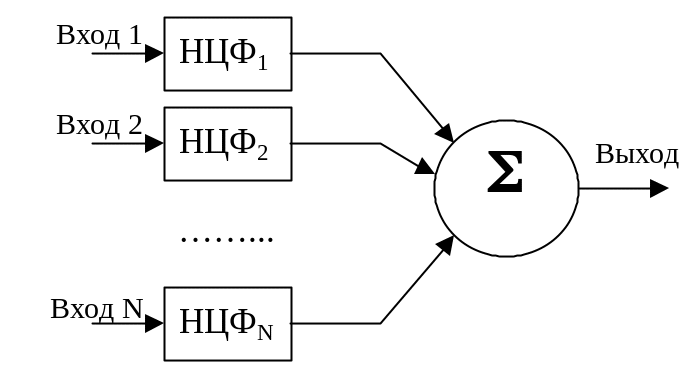
Рис. 4.5 Структура режекторного фильтра
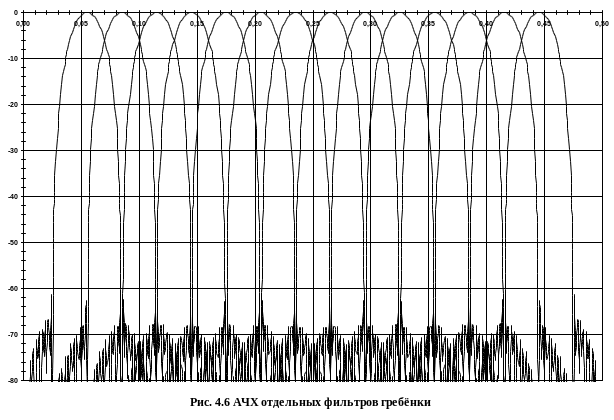
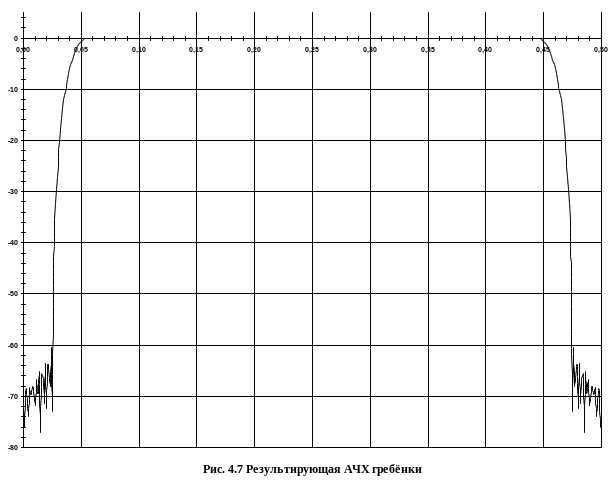
На рис. 4.6 показаны АЧХ отдельных фильтров гребенки, а на рис 4.7 результирующая АЧХ гребенки.
Гребенка НЦФ легко реализуется на микропроцессорах и может использоваться для построения адаптивных режекторных, полосовых, следящих и других фильтров, используемых в трактах обработки радиосигналов.
5. Цифровые ких-фильтры с дискретными, целочисленными и булевыми коэффициентами передаточных функций
5.1. Однородные ких-фильтры
Активное использование в последнее время серийных программируемых логических интегральных схем (ПЛИС) и цифровых процессоров обработки сигналов (ЦПОС) способствует широкому применению методов цифровой фильтрации сигналов. Возможности использования этих методов в системах, работающих в реальном масштабе времени, частот определяются быстродействием и простотой конструктивного выполнения цифровых фильтров (ЦФ).
В настоящее время большое число разработчиков выбирают в качестве средства реализации алгоритмов ЦПОС общего назначения. В этом есть определенный резон, связанный с тем, что ЦПОС достаточно распространены и доступны на рынке, имеют привлекательные цены. Главным преимуществом систем обработки сигналов на ЦПОС является гибкость системы, возможность реализации адаптивных и обучающихся алгоритмов. Кроме того, отладочные средства начального уровня недороги, достаточна информационная поддержка, выпущена литература на русском языке по их применению.
При выборе в качестве элементной базы для реализации цифровых фильтров серийных программируемых логических интегральных схем, особо важным при проектировании фильтров становится критерий реализационных затрат. Здесь необходимо отметить, что для реализации операций умножения на ПЛИС требуются наибольшие затраты времени и оборудования. Ведь реализация умножения для операндов небольшой разрядности требует использования не менее двенадцати вентилей. А при дальнейшем наращивании разрядности требуемое число вентилей значительно увеличивается, одновременно увеличивается критический путь распространения сигнала переноса, соответственно ограничивается быстродействие, и реализация умножителя становится нерациональной. Также следует отметить существенное увеличение площади кристалла, необходимой для выполнения требуемой операции умножения.
В связи с этим более рациональным и экономически обоснованным подходом к решению данной проблемы является полный или частичный отказ от операций умножения в цифровых фильтрах, замена их операциями сдвига. Известны и широко используются различные варианты цифровых КИХ-фильтров без умножителей. Рассмотрим более подробно некоторые из них.
Пусть
требуется рассчитать фильтр с точно
линейной ФЧХ. АЧХ фильтра
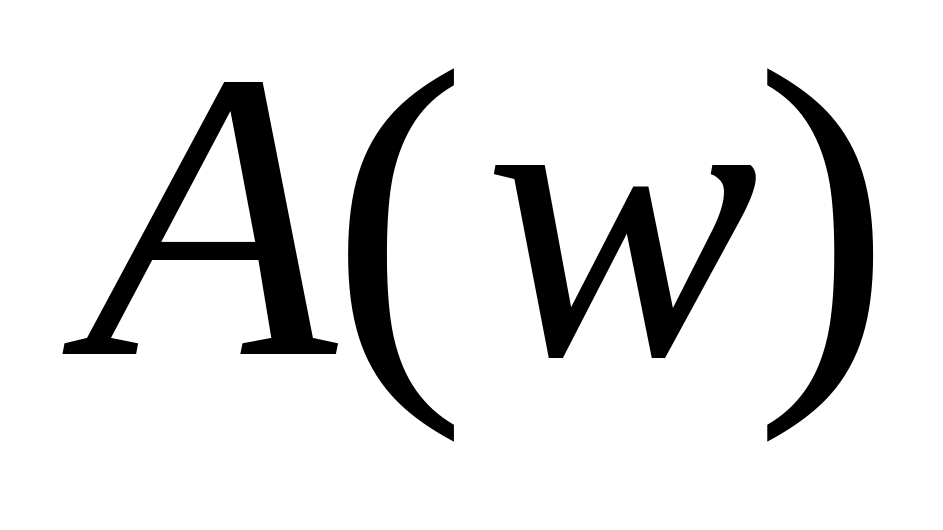 должна
удовлетворять требованию
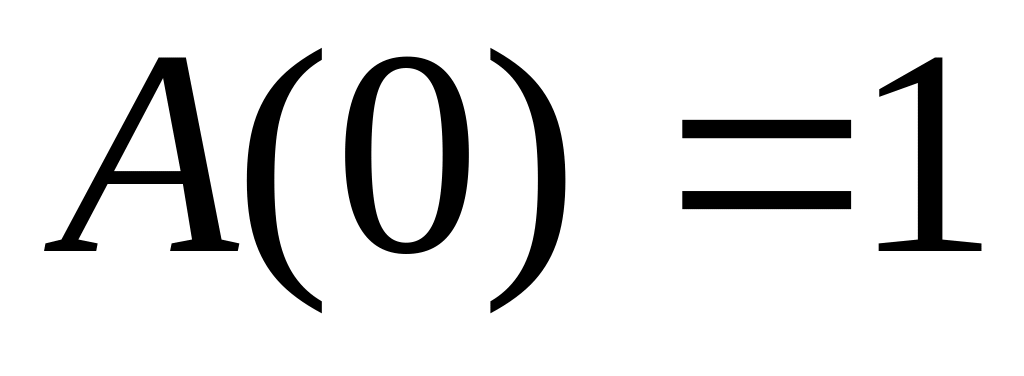 при условии минимума величины
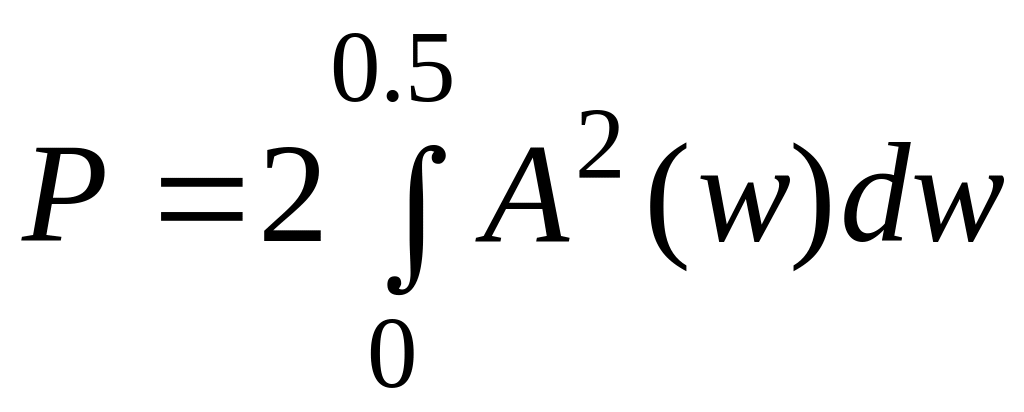 .
(5.1)
Требование означает, что фильтр пропускает без подавления постоянную составляющую (нулевую частоту) и, следовательно, с малым подавлением близкие к нулевой частоте низкие частоты. Условие (5.1) соответствует максимальному подавлению стационарного шума, поданного на вход фильтра.
Решим
сформулированную задачу для КИХ-фильтра
порядка N. С учётом
нормировки частоты
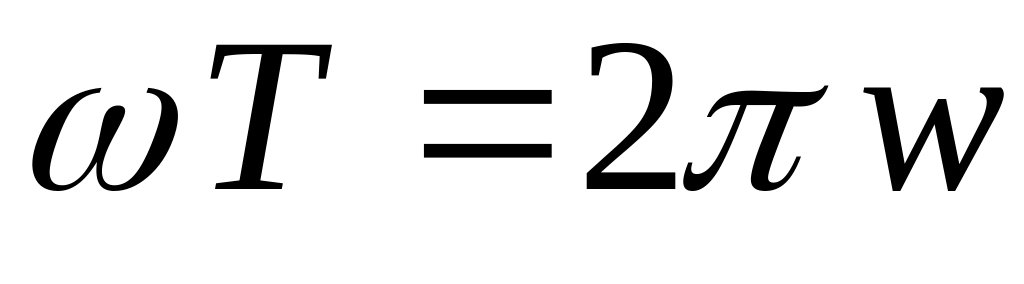 можно записать
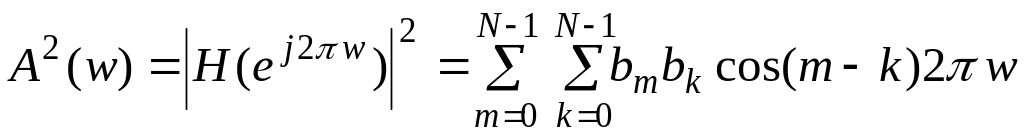 (5.2)
и
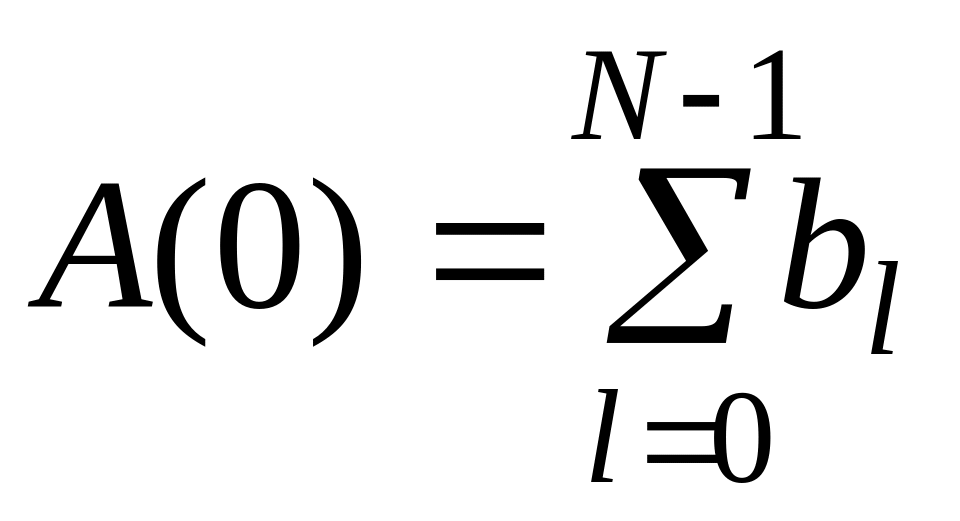 .
(5.3)
Из
(5.1) - (5.3) следует, что требование (5.1) и
условие (5.2) можно заменить следующей
эквивалентной задачей: коэффициенты
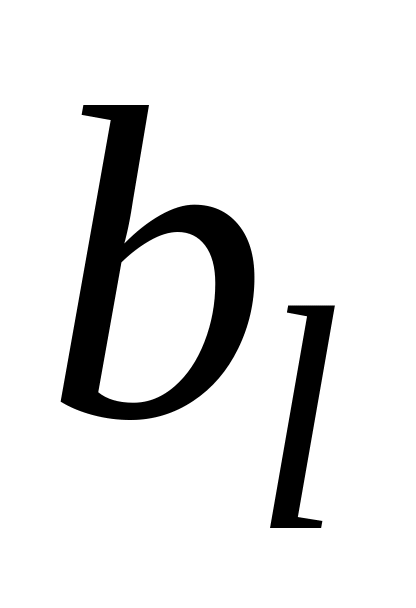 нужно рассчитать так, чтобы величина
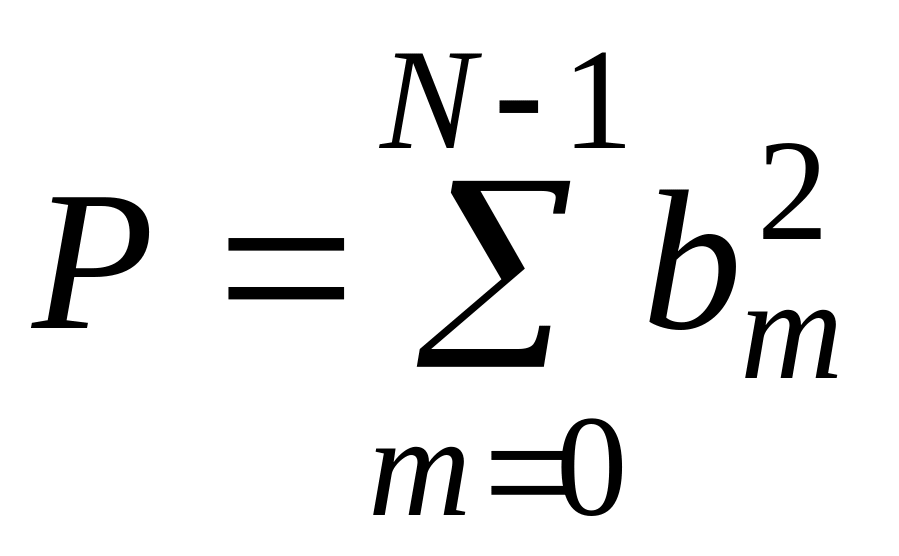 (5.4)
была минимальна при условии, что
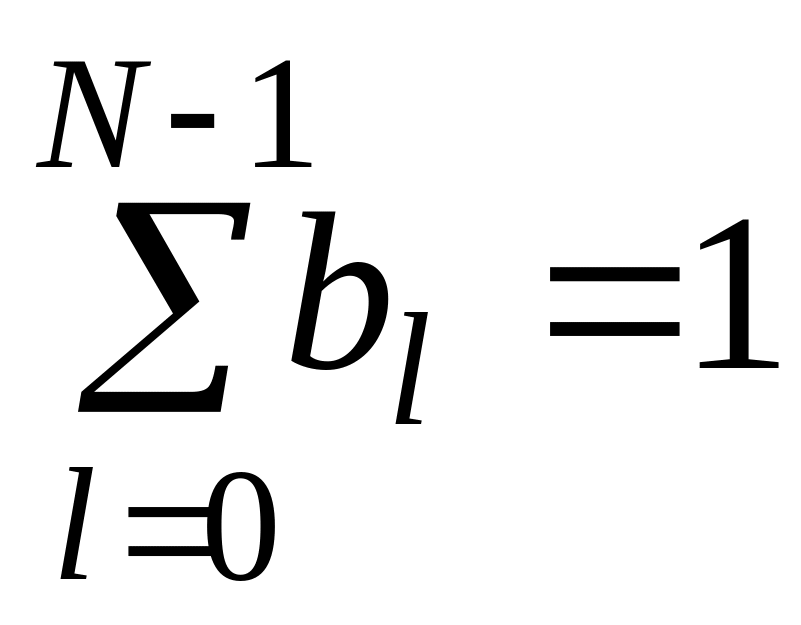 .
(5.5)
Эта задача решается методом множителей Лагранжа, причем решение имеет вид
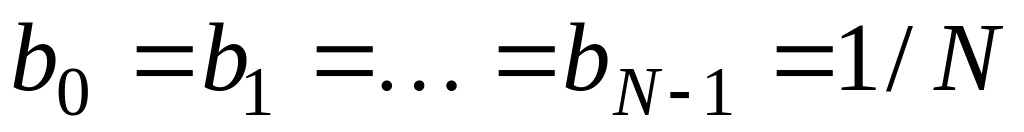 .
(5.6)
КИХ-фильтр с передаточной функцией (1.4) и коэффициентами (5.6) называется однородным фильтром. Существуют две формы реализации однородного фильтра: нерекурсивная форма (рис. 5.1), которой соответствуют передаточная функция
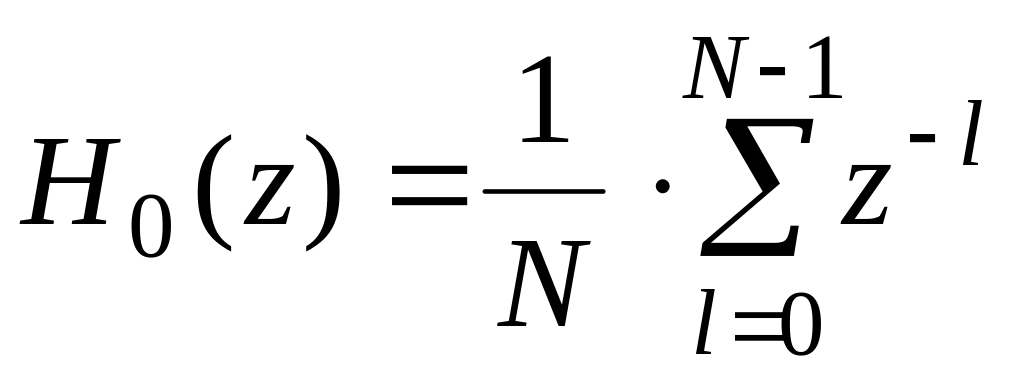 (5.7)
и разностное уравнение
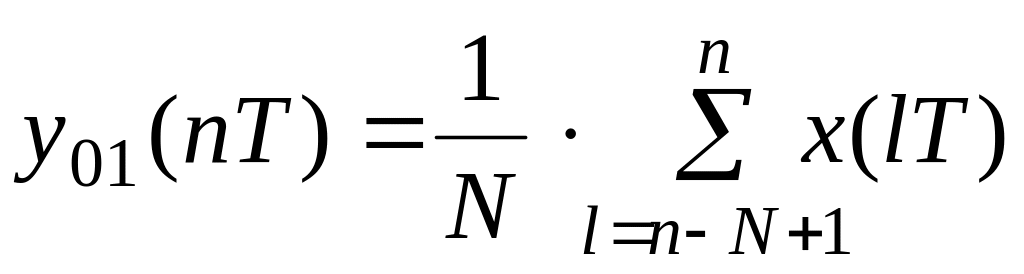 ,
(5.8)
и рекурсивная форма (рис. 5.2), которой соответствуют передаточная функция
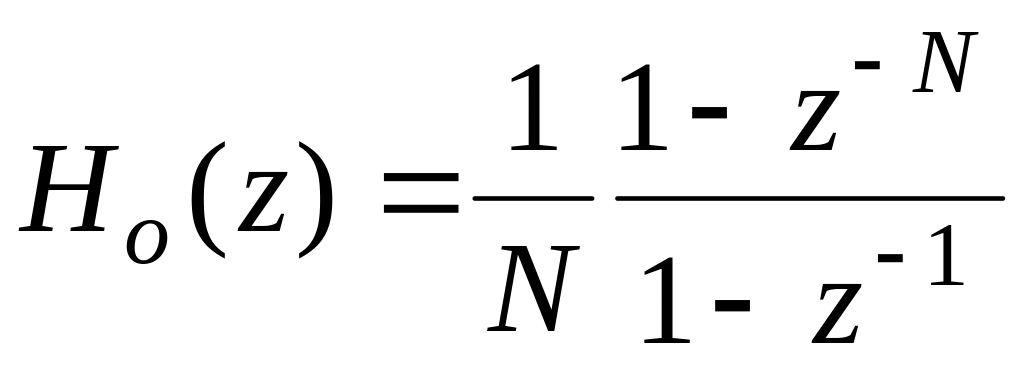 (5.9)