Курсовая работа (т): Моделирование векторного управления асинхронным двигателем в Simulink
Моделирование векторного управления асинхронным двигателем в Simulink
Курсовая работа
Моделирование
векторного управления асинхронным двигателем в Simulink
Санкт-Петербург
Содержание
1. Определение параметров нагрузки двигателя
. Определение параметров схемы замещения асинхронного двигателя по справочным данным
. Определение IGBT транзистора по номинальному току двигателя
. Описание модели двигателя в Simulink
Заключение
Список литературы
лифт двигатель транзистор simulink
1. Определение параметров нагрузки двигателя
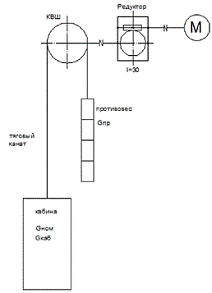
Рис. 1.1 Кинематическая схема лифта
Основные узлы:
· двигатель, служит для создания момента на валу КВШ;
· червячный редуктор, служит для приведения моментов на быстроходном валу двигателя к тихоходному валу КВШ;
· КВШ, канатоведущий шкив, служит для создания момента;
· противовес;
· тяговый канат;
· кабина;
· уравновешивающий канат.
Кинематическая схема (рис. 1.1) представляет
собой схему взаимодействия основных узлов лифта, на которой показаны силы
взаимодействия. Кабина лифта закреплена к тяговому канату, который проходит
через КВШ и прикрепляется к противовесу. Двигатель лебедки при подаче на него
напряжения, начинает вращаться, через редуктор вращательное движение поступает
на КВШ. Канатоведущий шкив и тяговый канат преобразуют вращательное движение в
поступательное. Кабина лифта начинает подниматься. Уравновешивающий канат
необходим для компенсации веса тягового каната. Червячный редуктор очень прост,
поэтому у него  , а так же это позволяет
кабине находится в неподвижном положении.
Грузоподъемность рассматриваемого лифта
составляет 200 кг, соответственно:
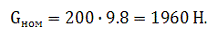 (1.1)
Вес кабины лифта:
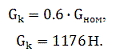 (1.2)
Вес противовеса:
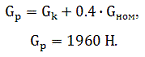 (1.3)
Тяговое усилие:
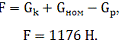 (1.4)
Статический момент нагрузки на валу двигателя:
 (1.5)
где: d=0.57 м - диаметр КВШ;=30 - передаточное число редуктора;
 Н/м.
Определим момент инерции при пуске и при
номинальной загрузке кабине:
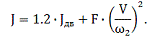 (1.6)
Где:  =0.196 Н/м2 - момент
инерции двигателя;
 =1 м/с - скорость
движения кабины;
 =
 рад/с - угловая скорость двигателя;
 =0.287 Н/м2.
Динамический момент:
 (1.7)
где  =
2 с - время разгона;
 Н/м.
Номинальный момент двигателя равен сумме
статического и динамического моментов:
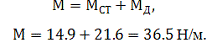 (1.8)
По данному значению номинального момента выберем
двигатель и произведем определение параметров схемы замещения асинхронного
двигателя по справочным данным. Тип двигателя - 5AMX112M4.
2. Определение параметров схемы замещения
асинхронного двигателя по справочным данным
Исходные данные - параметры, соответствующие номинальному режиму работы двигателя:
Тип двигателя 5AMX112M4
Номинальная мощность Pn=5.5 кВт
Номинальная частота вращения nn=1440 об/мин
Коэффициент полезного действия η=86%
Коэффициент мощности cosφ=0.83
Номинальный ток при 380 В In=11.7 A
Номинальный момент Mn=36.5 Нм
Отношение пускового момента к номинальному
моменту
 .6
Отношение пускового тока к номинальному току
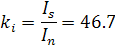
Отношение максимального момента к номинальному
моменту
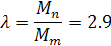
Динамический момент инерции ротора J=0.02 кг·м2
Двигатель 5AMX112M4 - двигатель с числом пар
полюсов равным  2.
Одной из задач при любом моделирования процессов в двигателе является определение параметров схем замещения, показанных на рис. 2.1. Так как в справочных данных содержатся координаты трёх точек механической характеристики (номинальный момент и скорость вращения, момент опрокидывания и пусковой момент), а токи даны только для двух режимов (номинального и пускового), то расчёт пяти параметров необходимо вести по механическим величинам. При этом для механических величин может быть обеспечена сходимость к справочным данным, а для электрических величин будет возникать ошибка, связанная с несовершенством модели АД в виде схемы замещения:
Номинальная угловая скорость вращения поля
статора:
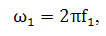 (2.1)
где  ‒
частота напряжения питания статора, равная 50 Гц
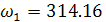 рад/с
(данное значение получено без учета числа пар
полюсов).
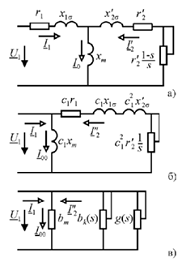
Рис. 2.1 Схемы замещения асинхронного двигателя
Номинальная угловая скорость вращения ротора:
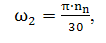 (2.2)
где  =1440
об/мин - скорость вращения ротора
 рад/с.
Номинальный момент двигателя:
 (2.3)
где  =5500
Вт - номинальная механическая мощность,
 -
номинальная угловая скорость вращения ротора
 Н/м.
Номинальное скольжение:
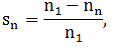 (2.4)
где 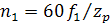 -
скорость вращения поля статора
 =1500 об/мин

Активное сопротивление статора  можно
определить по рассеваемой на нем мощности
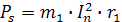 ,
как разности потребляемой активной мощности
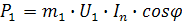
и электромагнитной мощности в номинальном режиме
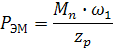
следующим образом:
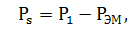 (2.5)
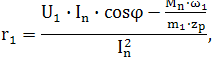 (2.6)
где:  =220
В - фазное напряжение;
 =3 - число фаз;
 =
 рад/с
- угловая частота питающей сети;
 =2
- число пар полюсов магнитного поля двигателя.
 Ом.
Однако величина будет
несколько завышена, так как в электрическую мощность  входит
мощность потерь в магнитопроводе, неучтённая в схеме замещения. Завышенное
значение сопротивления может в дальнейших
расчётах приводить к некорректным (мнимым) значениям других параметров. Поэтому
лучше вначале определить приведённое активное сопротивление ротора. Проще всего
это сделать по двум координатам любой точки механической характеристики и
значению тока статора в этом режиме. Например, в номинальном режиме мощность
скольжения равна:
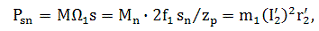 (2.7)
примем допущение  тогда:
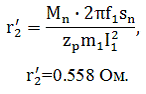 (2.8)
Но, как известно из практики, это значение будет
заниженным, так как истинная величина сопротивления ротора соответствует
мощности скольжения вблизи точки опрокидывания, что не позволяет использовать
такое решение, так как в справочных данных не приводится критическое
скольжение.
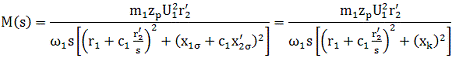 (2.9)
Найдем значение производной  в
режиме холостого хода. Для этого продифференцируем выражение (2.9):
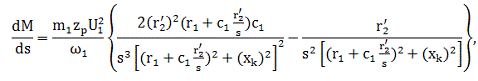 (2.10)
а затем найдем предел при 
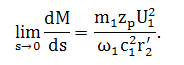 (2.11)
Заменяя в этом выражении производную конечными
разностями между точками холостого хода и номинального режима, получим
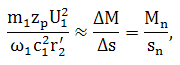 (2.12)
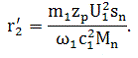 (2.13)
Это выражение дает хорошее приближение, но его
можно несколько упростить, так как коэффициент приведения Т- образной схемы
замещения к Г- образной  находится в
пределах
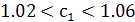 и
 .
Тогда для приведенного сопротивления ротора получим:
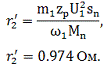 (2.14)
Выражение (2.14) позволяет найти такое значение  ,
при котором наклон касательной к механической характеристике в точке холостого
хода будет несколько больше наклона секущей, проходящей через точку
номинального режима, так как величина несколько
завышена за счёт условия .
Второй точкой справочных данных является точка
опрокидывания. Расчетная механическая характеристика должна пройти через нее,
однако предварительно нужно определить неизвестное критическое скольжение. Из
формулы Клосса:
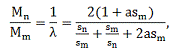 (2.15)
критическое скольжение можно найти как:
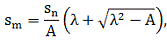 (2.16)
где  и
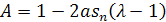 выбираем
значение коэффициента приведения Т-образной схемы (рис. 2.1, а) к Г-образной
схеме замещения (рис. 2.1, б) =1.02
a=1.663,
A=0.747,
 =0.303.
Из уравнения критического момента
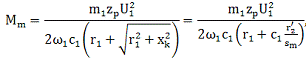 (2.17)
с учетом выражения для критического скольжения
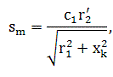 (2.18)
можно найти
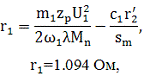 (2.19)
а затем из выражения (2.18) можно определить  :
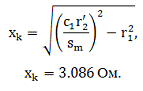 (2.20)
Индуктивное сопротивление короткого замыкания далее
можно разделить на сопротивления потоков рассеяния статора и ротора  и
 ,
полагая
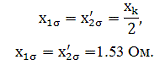 (2.21)
Для определения индуктивного сопротивления цепи
намагничивания  преобразуем
последовательное соединение главной цепи схемы рис. 2.1, б в параллельное,
выделив активную и реактивную составляющие комплексной проводимости (рис. 2.1,
в):
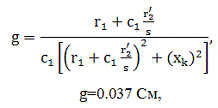 (2.22)
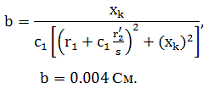 (2.23)
Величина слабо
влияет на электромеханические процессы и входит в уравнение механической
характеристики асинхронного двигателя только посредством коэффициента .
В то же время, проводимость ветви намагничивания
1/
в режимах близких к номинальному соизмерима с реактивной проводимостью главной
цепи b и существенно влияет на энергетические параметры.
Поэтому её целесообразно определять из баланса
реактивной мощности:
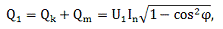 (2.24)
где  -
реактивная мощность, расходуемая на формирование полей рассеяния статора и
ротора.
После преобразования главной цепи мощности
потоков рассеяния и основного потока могут быть представлены через одинаковое
для всех ветвей фазное напряжение ,
как 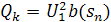 и
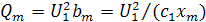 .
Подставляя эти выражения в уравнение баланса мощностей, получим:
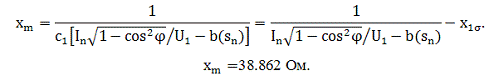 (2.25)
Таким образом, из исходных данных мы получили все искомые значения параметров схемы замещения.
Параметры схемы замещения образуют сложные
нелинейные взаимозависимые функции, для которых невозможно проверить условия
сходимости.
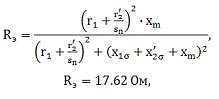 (2.26)