Курсовая работа (т): Моделирование векторного управления асинхронным двигателем в Simulink
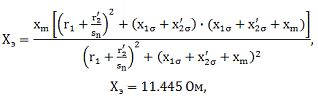 (2.27)
Значение коэффициента мощности из справочных
данных для двигателя 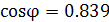 больше расчетного
 всего
на 1.08%, что говорит о правильности выполнения расчетов.
3. Определение IGBT транзистора по номинальному
току двигателя
Название IGBT транзисторов IRGB4045DPBF
Технические данные:
· Структура n-канал+диод
· Максимальное напряжение 600В
· Максимальный ток при 25°С 12 А
· Напряжение насыщения при номинальном токе 2В
· Управляющее напряжение 6,5В
· Крутизна характеристики 5.8S
· Температурный диапазон -55...175°С
Номинальные ток двигателя  =11.7
А, значит данный транзистор подойдет, т.к. номинальный ток, необходимый для эго
работы, больше номинального тока двигателя и равен
 =14
А.
4. Описание модели двигателя в Simulink
Описание схемы управления:
На рис. 4.1 представлена схема управления
асинхронным двигателем:
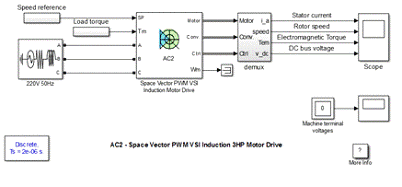
Рис. 4.1 Схема управления асинхронным двигателем
Схема (см. рис.4.1) состоит из блоков Speed reference (задание скорости), Load Torque (нагрузочный момент), генератора трёхфазного напряжения, Space Vector PWM VSI Induction Motor Drive (векторное управление с ШИМ асинхронным двигателем), demux (демультиплексора) и Scope (осциллографа).
В блоке "Speed reference" задаются нужные нам значения скорости, до которых следует разогнать двигатель, а также время начала разгона до этих скоростей.
В блоке "Load Torque" указывается значение статического момента нагрузки и время разгона.
В генераторе трёхфазного напряжения мы задаём значение напряжения (с возможностью задания начальной фазы) и его частоту, также задаётся сопротивление источника и его индуктивность.
Блоки "demux" и "Scope"
служат для снятия характеристик и их отображения в удобном нам виде. На рисунке
4.2 показана схема блока demux.
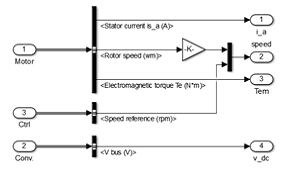
Рис. 4.2 Схема блока demux
Как видим из рисунка, на первую шину поступают сигналы двигателя - ток статора, скорость вращения ротора и электромагнитный момент. На вторую шину поступает сигнал от контроллера - о скорости, которая идёт на общую шину с преобразованной скоростью из двигателя, и вместе они идут на осциллограф. Из преобразователя сигнал поступает на третью шину, это сигнал отображает напряжение на шине постоянного тока.
На блоке Space Vector PWM VSI Induction Motor Drive расскажем подробнее, поскольку он основной и именно там реализуется работа схемы по заданной программе.
Блок Space Vector PWM VSI Induction Motor Drive
На рисунке
4.3 показана
схема
блока
Space Vector PWM VSI Induction Motor Drive.
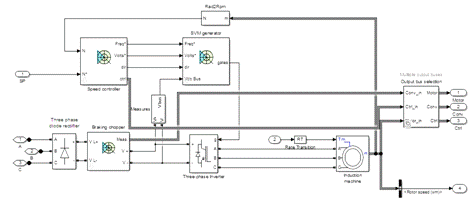
Рис.4.3 Схема
блока
Space Vector PWM VSI Induction Motor Drive
Схема включает в себя следующие основные блоки: Speed controller (контроллер скорости), SVM generator (генератор векторной ШИМ), Braking chopper (стабилизатор напряжения на шине постоянного тока, "тормозной прерыватель"), трёхфазный инвертор, трёхфазный выпрямитель, асинхронный двигатель.
С генератора трёхфазного напряжения (выводы A, B, C) напряжение поступает на трёхфазный (неуправляемый) выпрямитель на диодах, откуда выпрямленное напряжение идёт на стабилизатор напряжения на шине постоянного тока. Со стабилизатора постоянное напряжение поступает на трёхфазный инвертор (на IGBT-транзисторах с обратными диодами), и, что важно - сигнал о величине этого напряжения через измерительный элемент поступает на генератор векторной ШИМ. Генератор векторной ШИМ принимает сигналы о частоте, напряжении на статоре, направлении вращения от контроллера скорости (тот в свою очередь получает сигналы с выхода асинхронного двигателя и со Speed reference, где задаются условия). На основе сигналов от контроллера скорости и стабилизатора напряжения на шине постоянного тока генератор векторной ШИМ задаёт управляющий импульс на трёхфазный инвертор. Уже с инвертора подаётся регулируемое таким образом напряжение на асинхронный двигатель. Реализуется векторное управление асинхронным двигателем.
Опишем подробнее основные блоки схемы управления.controller.
Этот блок реализует регулятор скольжения, которым мы можем регулировать скорость вращения двигателя.
На рисунке 4.4 приведена схема блока.
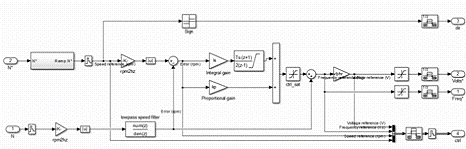
Рис.4.4 Схема контроллера скорости.
На вход блока 2 (с пометкой N*) поступает сигнал с асинхронного двигателя (через элемент, переводящий обороты в минуту в радианы в секунду, см. рис. 4.3). Затем сигнал о скорости вращения преобразовывается в сигнал ограничения характеристики скорости вращения от времени (Ramp N*). Затем сигнал проходит через блок "Zero order-hold". Полученная информация идёт на выход контроллера скорости 3 - dir (direction) (через соответствующие преобразователи), который характеризует направление вращения двигателя; на общую шину (ведущую к выходу 4 - ctrl (controller)) и на усилительное звено, в котором идёт преобразование в частоту в герцах.
После взятия модуля от полученного сигнал идёт на сумматор, куда также приходит сигнал от Speed reference (прошедший через аналогичные блоки, что и первый, но ещё через lowpass speed filter (фильтр низких частот)).
Сигналы вычитаются, и с выхода сумматора получаем ошибку ("e", error). Этот сигнал - ошибка, характеризующая разность скоростей заданной и имеющейся - идёт на уже упомянутую общую шину, ведущую к выходу 4, а также на два усилительных звена - Integral gain (интегральное) и Proportional gain (пропорциональное). Затем оба сигнала (первый проходит через дискретное интегрирование, поскольку интегральная составляющая ПИ-регулятора отвечает за накопление информации об ошибке) идут на новый суммирующий элемент.
Вышедший из сумматора сигнал проходит через ограничитель, а затем на третий сумматор, где складывается с тем же сигналом, поступающим со Speed reference, что шёл на первый сумматор, то есть получается сложение обработанной ошибки и информации о заданной скорости двигателя.
Сигнал из третьего сумматора идёт на общую шину, на выход 1 Freq* (Frequency), а также на усилительное звено, после которого поступает на выход 2 Volts.
Таким образом, регулирование скорости (скольжения) осуществляется за счёт анализа разности двух величин - имеющейся скорости вращения двигателя и заданной нами скорости, получения ошибки и стремления её минимизировать.
Контроллер скорости имеет 4 выхода, которые характеризуют направление вращения (3 dir), напряжение (2 Volts), частоту (1 Freq) и идущие с общей шины показатели контроллера - напряжение, частоту и скорость задания (4 ctrl).generator.
Этот блок реализует пространственно-векторный
модулятор. Важно правильно установить соотношение между временем моделирования
шага и опорной частотой. Схемы блока показаны на рисунках 4.5 и 4.6.
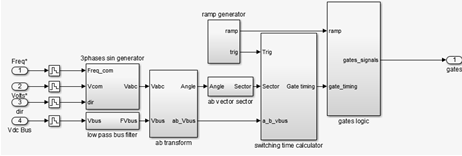
Рис. 4.5 Схема блока SVM generator
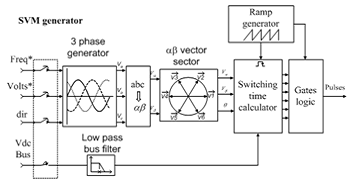
Рис. 4.6 Схема
блока
SVM generator
Этот генератор включает в себя трёхфазный генератор синусоидального напряжения, фильтр низких частот, трансформатор, блок определения положения пространственного вектора, генератор наклона (генератор пилы), счётчик переключения времени, логический ключ.
Блок имеет 4 входа - на 1,2,3 подаются сигналы от контроллера скорости, на 4 - с шины постоянного тока. Все сигналы проходят через элементы Zero-order hold.
Сигналы с контроллера скорости идут на трёхфазный генератор синусоидального напряжения, где проходят через преобразователи (sinφ 0, 240 и 120), после чего поступают на общую шину, и из трёхфазного генератора синусоидального напряжения выходит один сигнал, характеризующий вектора напряжений на фазах A, B,C. Сигнал с шины постоянного тока проходит через фильтр низких частот.
Сигналы из генератора синусоидального напряжения и из фильтра поступают в трансформатор. На выходе трансформатора получаем угол, характеризующий положение вектора (обобщающего вектора) в пространстве, и напряжение (модуль этого вектора). Сигнал об угле обобщающего вектора поступает на блок, где определяется сектор, в котором находится наш обобщающий вектор напряжения (секторов 6: 0-60, 60-120, 120-180, (-180)-(-120), (-120)-(-60), (-60)-0).
Имеем сектор, в котором находится обобщающий вектор, имеем его модуль. Оба эти сигнала поступают на счётчик переключения времени, туда же поступает сигнал срабатывания trig с генератора пилы. Сигналы положения вектора и его модуля при помощи триггера проходят через 3 блока, отвечающих за фазы A, B, C, и на выходе получаем сигнал времени подачи импульса.
На логический ключ приходят два сигнала - наклон пилообразного напряжения, заданный в генераторе, и сигнал времени подачи импульса. На выходе логического ключа имеем управляющий сигнал - импульс нужной формы, подаваемый в нужный момент времени, который далее пойдёт на трёхфазный инвертор и будет открывать/закрывать полупроводниковые ключи - IGBT-транзисторы.
Таким образом реализуется векторная ШИМ. В
отличие от обычной ШИМ, здесь вместо обычной низковольтной синусоиды, на
который накладывается опорное пилообразное напряжение, имеем дело с
пространственным вектором (см. рис. 4.7), на основании информации о его модуле
и секторе задаётся нужное время подачи импульса на инвертор.
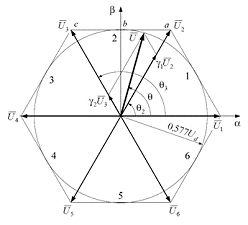
Рис. 4.7 Базовые пространственные вектора
chopper
Этот блок реализует вставку постоянного тока между
выпрямителем и инвертором. Он содержит шину постоянного тока, встроенную в
тормозной прерыватель. Схема блока показана на рисунке 4.8.
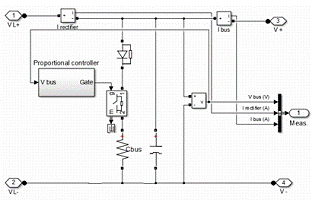
Рис.4.8 Схема блока Braking chopper
Блоки I rectifier и I bus являются идеальными измерителями тока выпрямителя и тока на шине соответственно, информация с них вместе с измеренным значением напряжения на шине поступает на общую шину, а далее - на вывод 1 Meas., который затем идёт на измерительный элемент всей схемы, где мы может видеть осциллограммы тока или напряжения на шине постоянного тока или тока из выпрямителя.
Регулирование осуществляется в параллели между проводами прямого и обратного тока. Здесь расположен диод с параллельным резистором, имитирующим прямое и обратное сопротивление диода, R и С элементы, отображающие активное сопротивление и ёмкость шины и вместе составляющие демпфирующий контур, идеальный переключатель, управляемый сигналом с затвора. Основным элементом регулирования является пропорциональный контроллер (Proportional controller). О нём расскажем подробнее.
Схема пропорционального контроллера изображена
на рисунке 4.9.
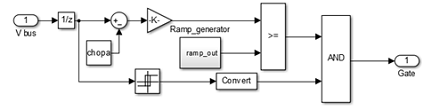
Рис. 4.9 Схема пропорционального контроллера
На вход пропорционального контроллера поступает измеренное напряжение на шине. Проходя через блок задержки, оно поступает на сумматор, где вычитается с напряжением активации (chopa).
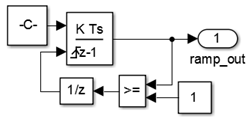
В блоке, задающем темп сравнения (Ramp
generator, см. рис. 4.10), формируется сигнал прерывания. С частотой сравнения,
которую мы задаём как постоянное значение, формируется сигнал прерывания, при
этом схема генератора темпа имеет обратную связь с компаратором и блоком задержки,
идёт накопление информации и выдача её на вывод ramp out.
Разность между напряжением на шине и напряжением активации (делённая на 100 в усилительном звене) и сигнал из Ramp generator сравниваются в компараторе. Если разность имеется - "1" поступает на логический элемент "И".
Также на элемент "И" поступает преобразованный сигнал о напряжении на шине, который является "1", если оно превышает напряжение активации (Chopper activation voltage). Если на входе элемента "И" два сигнала "1", то поступает команда на открытие идеального переключателя.
Таким образом, если напряжение на шине выходит за установленные рамки (здесь - 320 В), то при помощи пропорционального контроллера открывается переключатель, и "лишнее" напряжение уходит в демпфирующий контур.
На рис. 4.11 представлена модель двигателя в
программе Simulink.
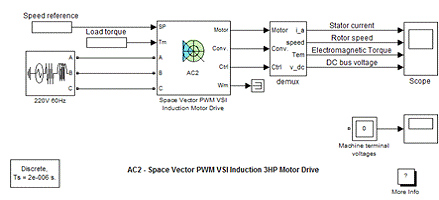
Рис. 4.11 Модель двигателя
Опишем блоки данной модели с подстановкой своих
параметров. "Speed reference" - это блок задание скорости. Чтобы
подставить в данном блоке свои параметры, необходимо двойным нажатием левой
кнопки мыши открыть его, затем в появившемся окне нажимаем на блок
"Timer" и в новом окне в строчке "Time" подставим 0, а в
"Amplitude" - 1440 ( об/мин). И
нажимаем на "OK".
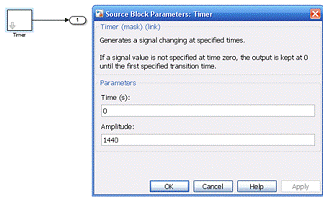
Рис. 4.12 Изменение параметров в блоке Speed
reference
"Load torque" - блок задания моментов.
Чтобы подставить в данном блоке свои параметры, необходимо двойным нажатием
левой кнопки мыши открыть его, затем в появившемся окне нажимаем на блок
"Timer" и в новом окне в строчке "Time" подставим 0, а в
"Amplitude" - 14.9
( Н/м). И нажимаем на "OK".
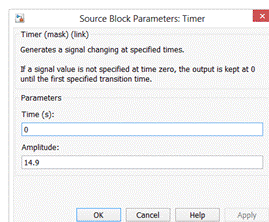
Рис. 4.13 Изменение параметров в блоке Load
torque
Меняем в блоке параметров частоту с 60 Гц на 50
Гц. И нажимаем на "OK".
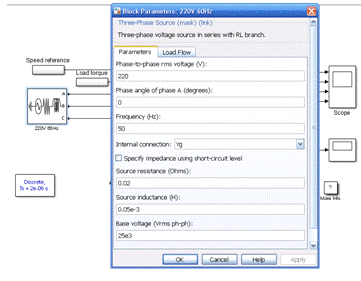
Рис. 4.14 Изменение частоты в блоке параметров
Посередине находится система управления. Меняем
значения в подпункте "Nominal values" - номинальные значения:
"Power" - мощность на S=Pn/cosφ=6627
Вт, "Frequency" - частоту на f=50 Гц. Меняем значения в подпункте
"Equivalent circuit values" - значения эквивалентной схемы:
"Resistance Stator" - сопротивление статора  =1.094
Ом, "Resistance Rotor" - сопротивление ротора
 Ом,
"Leakage inductance Stator" - индуктивность рассеивания статора
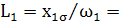 0.005 Гн,
"Leakage inductance Rotor" - индуктивность рассеивания ротора
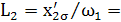 0.005 Гн,
"Mutual inductance" - взаимная индуктивность
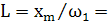 0.124 Гн.
"Inertia" - момент инерции
 =0.287 Н/м2.
"Pole pairs" - число пар полюсов равно 2.
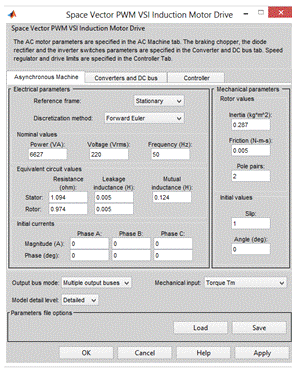
Рис. 4.15 Изменение параметров в системе
управления
Во вкладке "Controller" меняем значения "Speed ramps acceleration" ставим значение равное nn/tp=720; "Speed ramps deceleration" выставляем 0. "PI regulator" сначала выставляем 0, а затем начинаем медленно увеличивать. "Frequency": минимальное значение выставляем 1 и медленно поднимаем, а максимальное - 150 Гц (остается постоянным). "Voltage": минимальное - 5 В (также поднимаем), максимум - 180 В. "Voltz/Hertz ratio" выставляем около 5 и медленно поднимаем.
Для получения правильных осциллограмм выставим
параметры таковыми как показано на рис. 4.16.
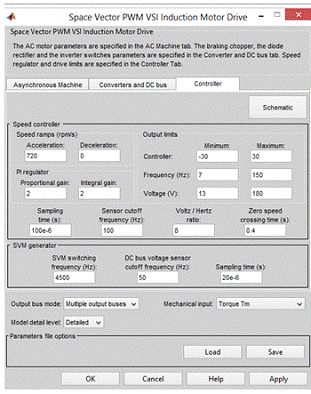
Рис. 4.16 Изменение параметров во вкладке
"Controller"
Получившиеся в таком случае осциллограммы
показаны на рисунке 4.17. Чтобы посмотреть их, нужно нажать на
"Scope", находящейся на модели двигателя, двойным щелчком.
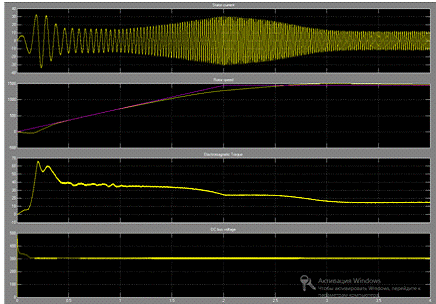
Рис. 4.17 Осциллограммы
Заключение
В данной курсовой работе проводили моделирование векторного управления асинхронным двигателем в Simulink. Сначала рассчитывали параметры нагрузки двигателя и по получившемуся значению суммы статического и динамического значения момента выбираем асинхронный двигатель.