Курсовая работа (т): Модель росту популяцій Ферхюльста
Модель росту популяцій Ферхюльста
ЗМІСТ
ВСТУП
. АНАЛІТИЧНЕ ДОСЛІДЖЕННЯ Моделі росту популяцій Ферхюльста
.1 Початкові дані
.2 Особливі точки
.3 Дослідження моделі на основі характеристичного рівняння
.4 Умови стійкості
.5 Фазовий портрет особливої точки
. ЧИСЕЛЬНЕ МОДЕЛЮВАННЯ ПОВЕДІНКИ СИСТЕМИ ПРИ РІЗНИХ ЗНАЧЕННЯХ ПАРАМЕТРІВ
.1 Випадок лінеаризованої системи
.2 Випадок нелінійної системи
.3 Економічна інтерпретація отриманих результатів дослідження
ВИСНОВОК
СПИСОК ВИКОРИСТАНОЇ ЛІТЕРАТУРИ
ВСТУП
В даній курсовій роботі була модель росту популяцій Ферхюльста.
Метою даної роботи є застосування теорії дослідження динамічних систем в дослідженні моделі економічної динаміки.
Об’єктом дослідження в курсовій роботі є динамічне середовище, що описує модель в розрізі зміни чисельності населення.
Предметом виступає модель росту популяцій Ферхюльста.
Виходячи з мети були поставлені наступні завдання:
– знайти особливі точки системи;
– визначити тип та стійкість особливих точок;
– зробити необхідні розрахунки та побудувати фазові портрети;
– перевірити правильність результатів дослідження числовим моделюванням;
– прокоментувати результати аналізу з точки зору
реальної економіки.
1. АНАЛІТИЧНЕ ДОСЛІДЖЕННЯ Моделі росту
популяцій Ферхюльста
1.1 Початкові дані
Дано систему рівнянь:
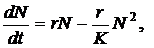
 (1.1)
де N - чисельність населення Землі;
K - рівень технологічного розвитку;
r - швидкість росту чисельності населення;
rN - додаток, що дає інформацію про необмежений ріст населення;
 - негативний вплив взаємодії населення на
швидкість росту чисельності;
r>0.
1.2 Особливі точки
Система, що досліджується складається з двох диференційних рівнянь і відповідно двох невідомих- чисельність населення Землі та рівень технологічного розвитку. Також система включає в себе два інших параметрів, які можуть приймати різні значення. Тому проведемо теоретичне моделювання з оглядом всіх можливих станів системи і визначенням умов її стійкості.
Для знаходження точок рівноваги системи необхідно прирівняти похідні  та
 до нуля. Отримаємо (1.2):
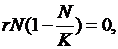 (1.2)

 (1.3)
Звідси слідує, що N=0, K - будь-яке число.
З першого рівняння маємо перший випадок:
 (1.4)
Відповідно К може приймати будь-які значення.
Другий випадок:
 (1.5)
 (1.6)
 (1.7)
Отже, у досліджуваній системі у першому випадку при N=0 ми маємо рівноважну точку з координатами (0;0), у другому випадку, коли bK-N=0 ми маємо пряму, що лежить на осі Оу, при цьому К може набувати будь-яких значень. При цьому особлива точка (0;0) задовольняє рівняння bK-N=0, а отже лежить на даній прямій. Тому в подальшому будемо досліджувати дану особливу точку.
1.3 Дослідження моделі на основі характеристичного рівняння
Для подальшого дослідження моделі проведемо її лінеаризацію.
Відповідно отримаємо систему:
 (1.8)
Знаходимо матрицю Якобі отриманої системи, як частинні похідні по u
та v:
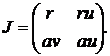 (1.9)
Підставляючи координати особливої точки (0;0) в матрицю 1.9 маємо:
 (1.10)
У нашому випадку det=0, отже система має пряму точок рівноваги.
Складемо характеристичне рівняння за наступною формулою:
 (1.11)
де =a11+ a22;
 =
a11*a22
- a11*a21.
Підставляючи коефіцієнти матриці Якобі отримуємо наступний вигляд характеристичного рівняння:
 (1.12)
Відповідно корені характеристичного рівняння дорівнюють 0.
Так як у першому випадку det=0, то ми маємо пряму точок рівноваги, що аналогічно
другому випадку. Отже, аналогічні висновки по кореням характеристичного
рівняння можна застосувати і для другого випадку особливої точки.
1.4 Умови стійкості
Знайдемо слід та детермінант матриці Якобі за такими
формулами:
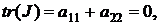 (1.13)
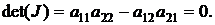 (1.14)
Так як детермінант і слід матриці системи дорівнюють 0, корені
характеристичного рівняння дорівнюють 0, з цього випливає, що всі положення
рівноваги нестійкі.
1.5 Фазовий портрет особливої точки
Побудуємо рівняння фазових траєкторій:
 (1.15)
 (1.17)
Де С - будь-яка константа.
Отже, фазові траєкторії лежать на прямих  і
паралельні прямій точок спокою.
Схематично зобразимо фазовий портрет системи:
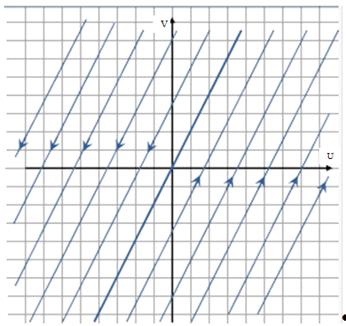
Рисунок 1.1 - Фазовий портрет лінеаризованої системи
2. ЧИСЕЛЬНЕ МОДЕЛЮВАННЯ ПОВЕДІНКИ СИСТЕМИ ПРИ РІЗНИХ ЗНАЧЕННЯХ ПАРАМЕТРІВ
2.1 Випадок лінеаризованої системи
Розглянемо випадки, коли параметри a, r системи 1.8 приймають різні значення.
Перший випадок: a>0, r>0.
Задамо значення параметрів a, r системи 1.8. Отримаємо:
 (2.1)
При даних значеннях отримаємо систему наступного вигляду:
 (2.2)
Знаходимо матрицю Якобі отриманої системи, як частинні
похідні по u та v:
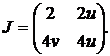 (2.3)
Знайдемо детермінант та слід матриці відповідно до формул 1.13 та 1.14:
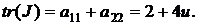 (2.4)
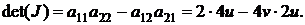 (2.5)
Підставляючи координати особливої точки (0;0) отримаємо випадок, коли
детермінант і слід матриці дорівнюють 0. За даних умов отримаємо наступний вид
характеристичного рівняння:
|
|
|
 (2.6)
Корені характеристичного рівняння дорівнюють 0. Отже система має пряму точок рівноваги.
Фазові траєкторії лежать на прямій, що має вигляд:
|
|
|
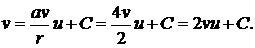 (2.7)
Отже отримаємо наступний фазовий портрет:
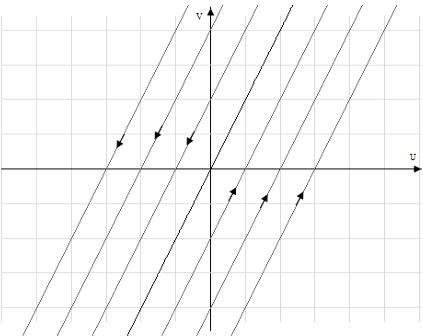
Рисунок 2.1 - Фазовий портрет лінеаризованої системи
Використовуючи засоби MathCad побудуємо векторне поле даної
системи (Рисунок 2.3) за наступним алгоритмом:
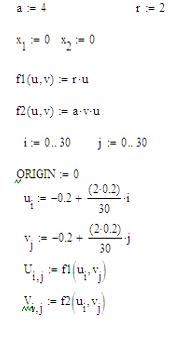
Рисунок 2.2 - Алгоритм побудови векторного поля
лінеаризованої системи
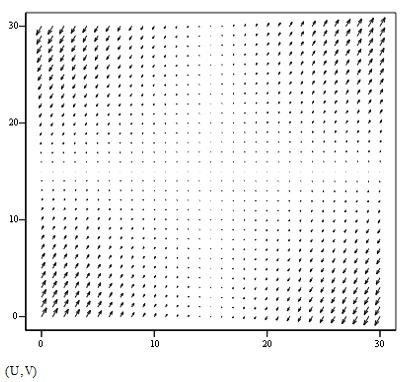
Рисунок 2.3 - Векторне поле лінеаризованої системи
Другий випадок: a<0, r>0,
Задамо значення параметрів a, r системи 1.8. Отримаємо:
 (2.8)
При даних значеннях отримаємо систему наступного вигляду:
 (2.9)
Аналогічно до попередніх результатів знаходимо матрицю Якобі, її
детермінант та слід:
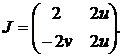 (2.10)
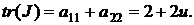 (2.11)
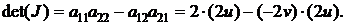 (2.12)
Підставляючи координати особливої точки (0;0) отримаємо випадок, коли детермінант і слід матриці дорівнюють 0, а також корені характеристичного рівняння дорівнюють 0. Отже система також має пряму точок рівноваги.
Фазові траєкторії лежать на прямій, що має вигляд:
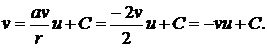 (2.13)
Отже отримаємо наступний фазовий портрет:
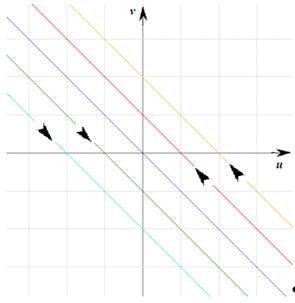
Рисунок 2.4 - Фазовий портрет лінеаризованої системи
Використовуючи засоби MathCad побудуємо векторне поле даної системи
(Рисунок 2.6) за наступним алгоритмом:
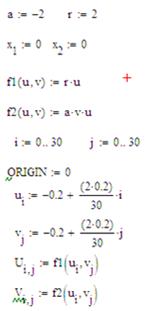
Рисунок 2.5 - Алгоритм побудови векторного поля лінеаризованої системи
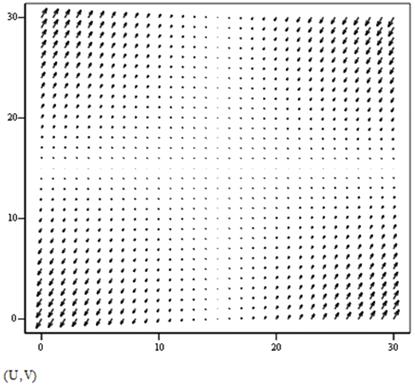
Рисунок 2.6 - Векторне поле лінеаризованої системи
Третій випадок: a>0, r<0.
Задамо значення параметрів a, r системи 1.8. Отримаємо:
 (2.14)
При даних значеннях отримаємо систему наступного вигляду:
 (2.15)
Аналогічно до попередніх результатів знаходимо матрицю Якобі, її детермінант та слід:
особливий модель лінеаризований фазовий
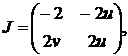 (2.16)
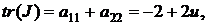 (2.17)
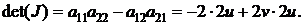 (2.18)
Підставляючи координати особливої точки (0;0) отримаємо випадок, коли детермінант і слід матриці дорівнюють 0, а також корені характеристичного рівняння дорівнюють 0. Отже система також має пряму точок рівноваги.
Фазові траєкторії лежать на прямій, що має вигляд:
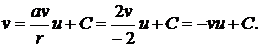 (2.19)
Отже отримаємо наступний фазовий портрет:
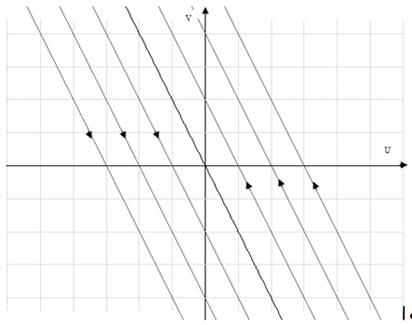
Рисунок 2.7 - Фазовий портрет лінеаризованої системи
Використовуючи засоби MathCad побудуємо векторне поле даної системи
(Рисунок 2.9) за наступним алгоритмом:
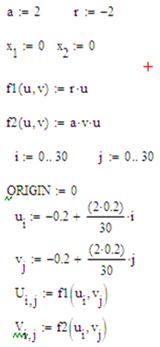
Рисунок 2.8 - Алгоритм побудови векторного поля лінеаризованої системи
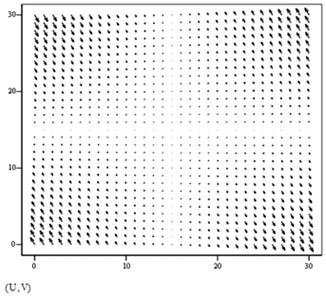
Четвертий випадок: a<0, r<0.
Задамо значення параметрів a, r системи 1.8. Отримаємо:
 (2.20)
При даних значеннях отримаємо систему наступного вигляду:
 (2.21)
Аналогічно до попередніх результатів знаходимо матрицю Якобі, її
детермінант та слід:
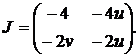 (2.22)
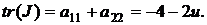 (2.23)
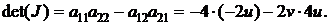 (2.24)
Підставляючи координати особливої точки (0;0) отримаємо випадок, коли детермінант і слід матриці дорівнюють 0, а також корені характеристичного рівняння дорівнюють 0. Отже система також має пряму точок рівноваги.
Фазові траєкторії лежать на прямій, що має вигляд:
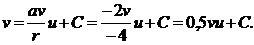 (2.25)
Отже отримаємо наступний фазовий портрет:
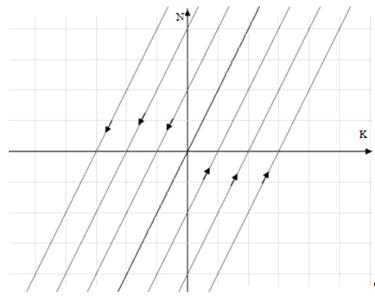
Рисунок 2.10 - Фазовий портрет лінеаризованої системи
Використовуючи засоби MathCad побудуємо векторне поле даної системи
(Рисунок 2.12) за наступним алгоритмом:
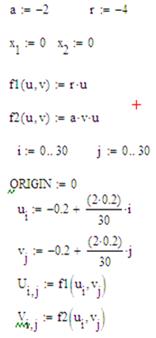
Рисунок 2.11 - Алгоритм побудови векторного поля лінеаризованої системи
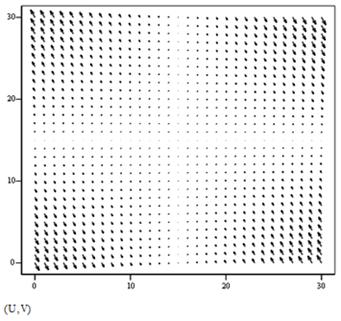
Рисунок 2.12 - Векторне поле лінеаризованої системи
2.2 Випадок нелінійної системи
Для порівняння нелінійної системи із лінеаризованою задамо аналогічні значення параметрів в системі та побудуємо векторне поле та фазовий портрет.
Отримаємо систему наступного вигляду для першого випадку
параметрів (2.1):
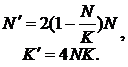 (2.26)
Знаходимо матрицю Якобі отриманої системи, як частинні похідні по K
та N:
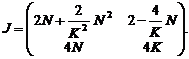 (2.27)
Підставляючи координати особливої точки (0;0) отримаємо випадок, коли
детермінант і слід матриці дорівнюють 0. За даних умов отримаємо наступний вид
характеристичного рівняння:
 (2.28)
Корені характеристичного рівняння дорівнюють 0. Отже система має пряму точок рівноваги.
Побудуємо рівняння фазових траєкторій:
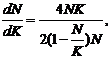 (2.29)
 (2.30)
Фазові траєкторії лежать на прямій, що має наступний вигляд:
 (2.31)
Маємо наступний фазовий портрет:
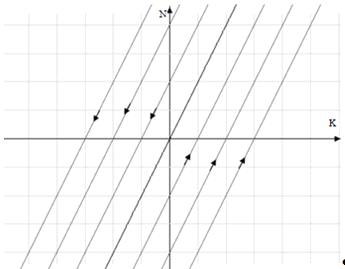
Рисунок 2.13 - Фазовий портрет нелінійної системи
Використовуючи засоби MathCad побудуємо векторне поле даної системи
(Рисунок 2.15) за наступним алгоритмом:
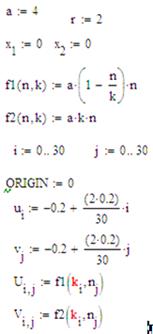
Рисунок 2.14 - Алгоритм побудови векторного поля нелінійної системи
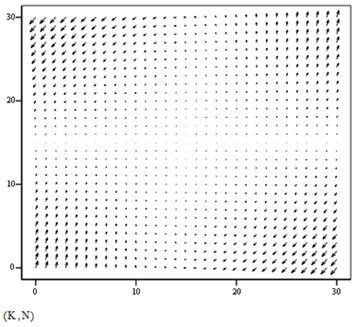
Рисунок 2.15 - Векторне поле лінеаризованої системи
Відповідно до випадку (2.8):
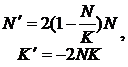 (2.32)