Дипломная (вкр): Монтаж буровых установок, строительство скважин (бурение), ремонт скважин и транспортное обеспечение
Реверс двигателя в основных рабочих режимах не требуется, он необходим только в редких вспомогательных режимах и может осуществляться путем оперативных переключений. Если двигатель используется также в качестве тормозной машины при спуске колонны, то привод должен быть реверсивным (изменение знака скорости), однако статический момент нагрузки определяется «протягивающим грузом» и не меняет знака, т. е. привод работает в I и IV квадрантах.
Желательно более полное использование мощности привода при изменении момента нагрузки в широких пределах (до 20 раз), поэтому характеристика привода должна быть близкой к кривой постоянной мощности. Требуемый диапазон регулирования скорости до 10:1; привод должен иметь такие пусковые характеристики, чтобы обеспечивался плавный, но достаточно интенсивный разгон лебедки. Значение максимального момента двигателя должно быть 1,8...2,2 номинального момента;
Жесткость механической характеристики должна быть такой, чтобы статизм не превышал 5... 8 % номинальной частоты вращения. При регулируемом приводе формируется обычно экскаваторная механическая характеристика;
Привод лебедки должен обеспечивать остановку крюка талевой системы с точностью ±(30...40) мм, что соответствует 0,05...0,15 оборота вала двигателя (в зависимости от передаточного отношения между барабаном лебедки и валом двигателя);
На установках глубокого бурения привод лебедки должен быть двухдвигательным по соображениям резервирования, причем максимальное расчетное усилие на крюке должно обеспечиваться при работе одного двигателя.
В зависимости от класса буровой установки для привода лебедки рекомендуется применять: для установок глубокого и сверхглубокого бурения - глубоко регулируемый редукторный или безредукторный электропривод с аварийной механической передачей в зависимости от ряда дополнительных требований; для прочих буровых установок - регулируемый электропривод с диапазоном регулирования до 10:1.
Система торможения буровой лебедки должна воспринимать энергию, развиваемую бурильной колонной при спуске в скважину, и обеспечивать регулирование скорости спуска в заданных пределах. Для этой цели используются электрические машины различных типов, в первую очередь специально создаваемые для этого электромагнитные тормоза индукционного или порошкового типа. Рационально использовать в качестве тормозных машин приводные двигатели лебедки. Мощность тормозной машины на установках разных классов составляет от 200 до 1500 кВт. Действующие стандарты регламентируют скорости спуска колонны номинальной массы и незагруженного талевого блока, остальные параметры выбираются при проектировании.
Тормозные режимы реализуются с учетом следующих требований и технологических особенностей работы лебедки при спуске колонны:
1. режим торможения - повторно-кратковременный, приблизительно такой же, как для привода лебедки в режиме подъема;
2. основное направление вращения соответствует спуску колонны, однако возможно вращение в обратном направлении. Приводной двигатель при спуске работает в IV квадранте в режиме динамического или рекуперативного торможения. Последнее допускается на установках, получающих питание от электрической сети;
. диапазон регулирования скорости спуска выше номинальной достигает 2:1. Желательно получение малых скоростей спуска вплоть до нулевой, однако допустимо принимать минимальную скорость примерно 0,3 номинальной. Желательно наиболее полно использовать мощность системы торможения, поэтому зависимость скорости спуска от момента нагрузки при скорости больше номинальной должна быть близкой к кривой постоянной мощности;
. система торможения должна обладать запасом тормозного момента примерно 1,5 номинального значения для обеспечения достаточно интенсивного замедления;
. требования к точности остановки те же, что и для привода лебедки в режиме подъема.
В зависимости от класса буровой установки рекомендуется применять системы торможения: для установок глубокого и сверхглубокого бурения - с использованием приводных двигателей лебедки в качестве тормозных машин; для установок бурения на средние глубины - с электромагнитными индукционными тормозами; для установок бурения на небольшие глубины - с электромагнитными ферропорошковыми тормозами, которые могут дополнительно, выполнять функции регуляторов подачи долота при бурении.
Для привода буровых насосов выбираем частотно-регулируемый асинхронный электропривод поскольку, по сравнению с другими видами электропривода, он обладает рядом преимуществ:
1. обеспечивает широкий диапазон регулирования частоты вращения;
2. обладает высокой эксплуатационной надёжностью;
. позволяет эффективно решить задачу синхронизации двух буровых насосов при одновременной работе.
Для привода ротора выбираем частотно-регулируемый асинхронный электропривод, параметры редуктора и необходимость в использовании двухскоростного редуктора будет уточнена в ходе расчётов. В рамках рассматриваемой задачи данный вид привода обладает рядом дополнительных преимуществ:
механическая характеристика привода близка к кривой постоянной мощности, что позволяет достигать высокого момента при малой частоте вращения и номинальной мощности при высокой частоте;
1. обеспечивает плавный пуск и плавное регулирование скорости вращения;
2. обладает низким моментом инерции.
Для привода буровой лебёдки выбираем двухдвигательный частотно-регулируемый асинхронный электропривод в связи с необходимостью обеспечения отказоустойчивости, точного регулирования положения вала двигателя. В целях реализации последнего требования привод следует оборудовать датчиком угла поворота вала.
Рассмотрим вариант системы электропривода, выполненной на номинальное напряжение 6 кВ, поскольку двигатели требуемой мощности на более низкие уровни напряжения не производятся серийно, а выпукаются на заказ. Кроме того, пусковые токи двигателей, токи нормальных и аварийных режимов системы электроснабжения при выполнении её на номинальное напряжение 0,4 кВ будут достигать нескольких килоампер, что потребует установки мощной коммутационной аппаратуры.
4. Выбор типа и марки электродвигателей
.1 Выбор электродвигателей привода бурового насоса
Согласно паспортных данных бурового насоса УНБ-600А мощность его
составляет 600 кВт, максимальная частота вращения - 5,33 с-1 (320 об/мин), для
привода используется односкоростной редуктор с косозубой циллиндрической
передачей с передаточным числом 4,92. Для привода насоса будем использовать
асинхронный электродвигатель с короткозамкнутым ротором, оснащённый
преобразователем частоты. Максимальная частота вращения приводного вала
определяется из выражения
 ,
(4.1)
где n2 - частота вращения приводного вала, с-1 (об/мин);
n1 - частота вращения механизма, с-1 (об/мин);
i1,2 - передаточное число редуктора;
и составляет:
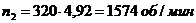 .
Минимальную полезную мощность электродвигателя, необходимую для привода
насоса, определим исходя из мощности насоса и КПД редуктора по формуле
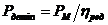 ,
(4.2)
где Pдв min - минимальная полезная мощность электродвигателя, кВт;
PМ - максимальная мощность на приводном валу, кВт;
 - КПД
редуктора.
Минимальная мощность электродвигателя составляет:
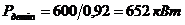 .
Для привода насоса выбираем асинхронный электродвигатель с синхронной
частотой вращения 1500 об/мин, номинальной мощностью Pдв ном, удовлетворяющий условию:
 .
(4.3)
Выбираем электродвигатель серии ДА304 марки ДА3044500402УХЛ3 на напряжение 6 кВ [6] номинальной мощностью 800 кВт, частотой вращения 1500 об/мин, имеющий степень защиты IP44 и предназначенный для эксплуатации в помещениях с повышенной влажностью и запылённостью либо на открытом воздухе при температуре от +40 до -40 °С.
4.2 Выбор электродвигателей привода ротора
Основными заданными параметрами электропривода ротора являются мощность и
момент ротора. По этим данным определяется номинальная угловая скорость ротора.
Буровой ротор всегда имеет встроенный конический редуктор. Между приводным
валом ротора и двигателем в общем случае имеется редуктор (одно- или
многоскоростной). Мощность, угловая скорость и момент ротора и двигателя
связаны следующими соотношениями [1]:
 , (4.4)
где Pр - мощность ротора, кВт;
 - КПД
встроенного конического редуктора ротора;
- КПД
редуктора, установленного между ротором и двигателем.
 , (4.5)
где
 - угловая скорость двигателя, рад/с.;
 - угловая
скорость ротора, рад/с.;
iр - передаточное число встроенного конического редуктора ротора;
iред -
передаточное число редуктора, установленного между ротором и двигателем.
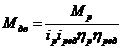 , (4.6)
где Мдв - момент на валу двигателя, Н×м;
Мр - момент на валу ротора, Н×м.
В соответствии с паспортными данными ротора Р700 [5] его статический момент составляет 8000 кгс×м (78480 Н×м), максимальная частота вращения - 4,17 с-1, передаточное число встроенного конического редуктора - 3,61. Сведения о мощности ротора в паспорте отсутствуют. Поскольку в настоящий момент для привода ротора используются три дизельных двигателя мощностью по 350 л.с. (255 кВт) каждый, мощность ротора с учётом КПД встроенного конического редуктора и 4-скоростной механической коробки передач, не может превышать 650 кВт.
Механическая характеристика для данного типа ротора в доступных автору
библиографических источниках отсутствует. Однако, в [10] приводится
механическая характеристика ротора буровой установки БУ 5000/335 ДЭК БМ,
имеющего близкие технические характеристики. Исходя из приведённой механической
характерстики, максимальное значение статического момента достигается при
частоте вращения ротора 60 об/мин (1 с-1) и составляет 6000 кгс×м (58860 Н×м). Предполагая, что максимальный
статческий момент ротора Р700 имеет место при тех же условиях, мощность ротора
может быть найдена из выражения
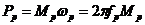 ,
(4.7)
где fр - частота вращения ротора, с-1:
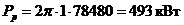 .
Одной из основных задач расчета является выбор передаточного числа
редуктора ротора, поскольку iр
задано. Для регулируемого привода передаточное число высшей передачи определяют
по (5), причем скорость двигателя принимают максимальной. Затем по (6) находят
момент двигателя при том же iр и
максимальном моменте на роторе и проверяют выполнение условия:
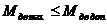 ,
(4.8)
где Мдв max - момент двигателя при максимальном моменте на роторе, Н×м;
Мдв доп - максимальный допустимый момент двигателя, Н×м.
Определим максимальную частоту вращения двигателя. Предварительно выберем
для привода ротора асинхронный двигатель с короткозамкнутым ротором
взрывозащищённого исполнения ВАО710М-8 мощностью 800 кВт, синхронной частотой
вращения 750 об/мин (12,5 с-1), Мmax/Mном = 2,4 [7]. Верхний предел частоты
выходного напряжения современных преобразователей частоты, используемых для
организации частотно-регулируемого электропривода, задаётся путём
программирования, а максимальное его значение для различных типов
преобразователей составляет не менее 150 Гц. Определим с учётом (5)
максимальную частоту вращения выходного вала ротора n1:
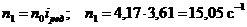 .
Поскольку отношение максимальной частоты вращения вала ротора к синхронной частоты вращения вала двигателя составляет 1,20, за счёт применения преобразователя частоты возможно обеспечить необходимую максимальную частоту вращения вала ротора без применения дополнительного редуктора.
Определим по (6) максимальный момент на валу двигателя при максимальном моменте ротора:
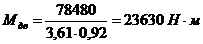 .
Номинальный момент двигателя:
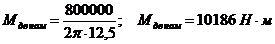 .
Учитывая характеристики преобразователя частоты, номинальный момент
двигателя на частоте вращения 1 с-1 составит 1,5Мдв ном, максимальный момент
будет равен:
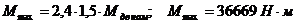 .
Условие (8) выполняется. Дополнительный редуктор для привода ротора не требуется.
Для привода ротора выбираем асинхронный двигатель с короткозамкнутым ротором взрывозащищённого исполнения ВАО710М-8.
4.3 Выбор электродвигателей привода буровой лебёдки
За основной расчетный режим лебёдки принимается режим подъема бурильной
колонны номинальных длины и массы. Формулы для расчета мощности и моментов
являются общими для различных видов привода. Предварительный выбор номинальной
мощности двигателя (или суммарной мощности двигателей) осуществляется по
заданной мощности на барабане Рб в основном расчетном режиме:
 ,
(4.9)
где
 - допустимая перегрузка двигателя в основном
расчётном режиме.
Моменты на валу барабана при подъёме и спуске колонны определяются
следующими выражениями:
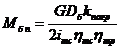 , (4.10)
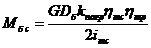 ,
(4.11)
где Мб п - момент на валу барабана при подъёме колонны, Н×м;
Мб с - момент на валу барабана при спуске колонны, Н×м;
G - вес колонны в воздухе, Н;
Dб - расчётный диаметр барабана, м;
kпогр - коэффициент потери массы при погружении колонны в раствор;
iтс - передаточное число талевой системы;
 - КПД
талевой системы;
 -
коэффициент, учитывающий трение колонны о стенки скважины,
 .
Моменты на валу двигателя при подъёме и спуске колонны, соответственно:
 , (4.12)
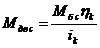 , (4.13)
где Мдв п - момент на валу двигателя при подъёме колонны, Н×м;
Мдв с - момент на валу двигателя при спуске колонны, Н×м;
ik - передаточное число k-й передачи редуктора;
 - КПД k-й
передачи редуктора.