Курсовая работа (т): Обеспечение безопасности и бесперебойности движения поездов по железнодорожному пути
Так как работа электропривода грузоподъемных машин происходит в повторно-кратковременном режиме с частыми пусками и остановками, то весьма важно обеспечить защиту электродвигателя и пусковой аппаратуры от перегрузки и перегрева. Поэтому все машины снабжаются различными автоматическими защитными блокировочными устройствами. Электроприводы, имеющие двигатели с фазным ротором, снабжаются устройствами, обеспечивающими автоматический контроль за режимом пуска электродвигателей. Управление электродвигателями подъемно-транспортных машин осуществляется с помощью контроллеров, магнитных пускателей, контакторов или релейно-контакторных систем.
Подвод тока к электродвигателям производится через троллеи, гибкие кабели и кольцевые токоприемники. Чаще всего в мостовых кранах, перегрузочных мостах, монорельсовых тележках и т. п. применяют троллеи, изготовленные из стального проката или проволоки круглого сечения. В качестве токосъемных элементов используются чугунные или графитовые башмаки, скользящие по поверхности троллея, или ролики, катящиеся по поверхности пробки. Гибкие капели используются при движении машин на небольшие расстояния и с невысокой скоростью. Для подвида тока к вращающимся механизмам используют кольцевые токоприемники, закрепляемые на колонне крана.
Двигатель недостаточной мощности перегревается и преждевременно выходит из строя (перегрузка двигателя с хлопчатобумажной и шелковой изоляцией на 25% сокращает его срок службы с 20 лет до нескольких месяцев, а перегрузка на 50% приводит двигатель в негодность в течение нескольких часов); установка гасителя завышенной мощности экономически нецелесообразна и, кроме того, приводит к снижению его энергетических показателей (кпд и коэффициента мощности у асинхронных двигателей), может принести к повышенному износу и даже поломке элементов механизма.
Особенности работы электропривода грузоподъемных машин, т. е. переменная нагрузка, работа в повторно-кратковременном режиме с большой частотой включений, сложный цикл работы, предъявляют специфические требования к выбору мощности электродвигателя. Он должен удовлетворять следующим основным требованиям:
при работе в повторно-кратковременном режиме с заданной продолжительностью включения в течение неограниченного периода времени двигатель не должен перегреваться;
пусковой момент электродвигателя должен быть достаточен для обеспечения разгона механизма с заданным ускорением. В 1 время мощность выбранного двигателя не должна быть чрезмерно большой, чтобы чрезмерно большие ускорения не влияли отрицательно на работу механизма.
В зависимости от характера выполняемой механизмом работы
получают три режима нагрева электродвигателя: продолжительный, при котором двигатель успевает нагреться до установившейся Температуры динамического равновесия; кратковременный, при котором температура двигателя за время работы не достигает установившегося значения, а паузы между включениями велики, что двигатель успевает охладиться до температуры окружающей среды; повторно-кратковременный, при котором двигатель за время одного включения не успевает нагреться до установившейся температуры, а за время паузы не успевает охладиться до температуры окружающей среды. В последнем случае при каждом следующем включении двигатель начинает работу при температуре, несколько превышающей начальную температуру предыдущего включения. Спустя некоторое время температура двигателя начинает колебаться между некоторыми наименьшим и наибольшим значениями, остающимися при дальнейшей работе неизменными. По одному из этих трех режимов производят выбор мощности электродвигателя. Так, для двигателей продолжительного режима в паспорте на электродвигатель указывается номинальная мощность без ограничения времени их работы. Для двигателей кратковременного режима указывается несколько значений времени работы и для каждого значения указывается номинальная мощность. Выбор двигателей, работающих в этих режимах, производится по условию, чтобы расчетная мощность не превышала номинальную мощность двигателя.
Для грузоподъемных машин наиболее характерным является работа двигателя в повторно-кратковременном режиме. В этом случае для нескольких номинальных значений относительной продолжительности включения (ПВ=15, 25, 40 и 60%) приведены соответствующие значения номинальных мощностей при продолжительности цикла не более 10 мин. При большей продолжительности цикла режим работы считается продолжительным (ПВ = 100%). С увеличением относительной продолжительности включения номинальная мощность, номинальный момент и номинальная сила тока одного и того же двигателя устанавливаются меньшими.
В большинстве случаев нагрузка грузоподъемных машин и длительность их рабочих периодов и пауз в процессе работы неодинаковы. Для расчета следует построить нагрузочную диаграмму двигателя, т. е. зависимость мощности или крутящего момента от времени за период цикла работы механизма. Каждому периоду работы, т. е. каждому моменту нагрузки Мс мощности Р, соответствуют определенные потери и количество теплоты, выделяемое в двигателе. Чтобы электродвигатель не перегревался, его эквивалентная по нагреву (среднеквадратичная) мощность, определяемая с учетом значений моментов, развиваемых двигателем в различные периоды работы механизма с различными по весу грузами, не должна превышать номинальной мощности при данной продолжительности включения. Для того чтобы оценить работу механизма по подъему грузов различного веса в условиях повторно-кратковременного режима, нужно привести эту работу к эквивалентному по нагреву режиму с неизменяемой нагрузкой и той же относительной продолжительностью включения ПВ.
Средний пусковой момент двигателя является постоянной величиной, определяемой характеристиками двигателя и не зависящей от характера выполняемой механизмом работы. При другой нагрузке на механизм и изменении характера работы (подъем или опускание груза) постоянство среднего пускового момента вызывает изменение времени разгона механизма. Это время зависит от параметров двигателя (его махового момента, пускового момента, частоты вращения) и от параметров самого механизма. Поэтому определение среднеквадратичного момента можно сделать только для выбранного двигателя, применяя метод последовательных приближений, определяя сначала ориентировочно необходимую мощность по статической мощности при работе механизма с номинальным грузом.
В настоящее время гидравлический привод находит все более широкое применение в механизмах грузоподъемных машин благодаря ряду преимуществ, к которым кроме перечисленных относятся; большая перегрузочная способность по мощности и по моменту; возможность передавать большие моменты и мощности при малых размерах и массе гидропередачи; возможность реверсирования и частых переключений скорости движения; возможность дистанционного управления работой машины, регулирование и автоматизация рабочего процесса с помощью относительно простых средств; малый момент инерции механизма, элементы которого вращаются с большими ускорениями; возможность одновременного подвода энергии к нескольким рабочим механизмам; устойчивая работа при любых скоростных режимах; высокая износоустойчивость элементов привода.
Гидравлический привод устанавливают на стреловых самоходных кранах на безрельсовом и железнодорожном ходу, а в отдельных случаях на плавучих, портальных, судовых и мостовых кранах. Применение гидравлических приводов в механизмах подъема, поворота и изменения вылета стрелы позволило существенно увеличить производительность кранов, так как скорость поворота и подъема может автоматически регулироваться в зависимости от веса транспортируемого груза, предельное значение которого также устанавливается автоматически в зависимости от вылета стрелы. Так как гидрофицированные механизмы кранов могут работать при постоянно включенном и вращающемся с постоянной частотой электродвигателе, то появляется возможность применять наиболее надежные и дешевые электродвигатели с короткозамкнутым ротором.
Гидравлический привод имеет приводной двигатель, насос, подающий рабочую жидкость в гидродвигатель, исполнительный механизм и систему трубопроводов и клапанов управления. Давление жидкости в приводах современных грузоподъемных машин достигает 25 МПа. Увеличение давления способствует уменьшению габаритов передачи и потерь на трение, но одновременно повышает требования к надежности герметизирующих уплотнений.
Гидродвигатели, преобразующие энергию потока жидкости в механическую энергию, и насосы подразделяются на роторные и неротационные. К числу неротационных гидродвигателей относятся силовые цилиндры, которые значительно проще конструктивно, более дешевы и надежны в работе, чем роторные гидродвигатели. В этих приводах жидкость, нагнетаемая насосом в силовой цилиндр, перемещает в нужном направлении поршень со штоком и части машины, соединенные со штоком. При этом наиболее просто осуществить прямолинейное возвратно-поступательное движение, которое может быть преобразовано во вращательное. В случае необходимости совершения работы на большом пути применение силовых цилиндров становится нецелесообразным и используют роторные гидродвигатели с вращательным выходным движением, подразделяемые на гидродвигатели низкого и высокого момента.
Применение в грузоподъемных машинах высоко моментных гидродвигателей, позволяющих приводить механизм в движение непосредственно от вала гидродвигателя без использования редукторов, является весьма перспективным. Однако низко-моментные гидродвигатели имеют в несколько раз большую глубину регулирования частоты вращения ротора, чем высокомоментные. Плавное, бесступенчатое регулирование частоты вращения вала гидродвигателя достигается изменением расхода жидкости (использованием насосов регулируемой подачи), изменением рабочего объема двигателя и дросселированием (изменением потока рабочей жидкости, подводимой к гидродвигателю). В механизмах подъема применение гидропривода обеспечивает плавное регулирование скоростей подъема и спуска в весьма широком диапазоне: при применении гидромашин лопастного типа - в 15 раз, гидромашин поршневого типа - в 25 раз.
Механизмы грузоподъемной машины с гидравлическим приводом могут иметь как индивидуальный привод, так и работать от группового привода при питании нескольких гидродвигателей от одного насоса.
Групповой привод характерен для машин малой грузоподъемности, а также для случаев, когда механизмы вместе с гидродвигателями перемещаются друг относительно друга. При групповом приводе возможна как поочередная, так и одновременная работа механизмов в зависимости от выбранной подачи насоса и мощности привода. Существенным отличием гидравлического привода от электропривода и привода от двигателей внутреннего сгорания является отсутствие жесткой связи между приводным двигателем и рабочим органом механизма. Это его свойство предохраняет привод и рабочий орган от перегрузок, но в то же время неизбежно влечет утечки, уменьшающие частоту вращения вала гидродвигателя или скорость перемещения поршня гидроцилиндра. В результате невозможно остановить вал гидродвигателя торможением приводного электродвигателя, если на вал гидродвигателя действует статическая нагрузка.
Так как для большинства механизмов грузоподъемных машин перемещение рабочего органа при выключенном приводе является нежелательным, то основным критерием пригодности гидропривода для механизмов грузоподъемных машин является возможность работы со статической нагрузкой при ограниченном перемещении ее при остановленном приводе. В роторных гидродвигателях поршневого типа утечки, вызывающие перемещение груза, составляют 2-3%, а в лопастных двигателях они могут даже превышать 10%. Поэтому если опускание груза со скоростью, составляющей 2-10% номинальной, недопустимо, то для удержания поднятого груза следует установить тормоз на валу барабана. В механизмах передвижения и поворота нет статической нагрузки и нет необходимости в установке тормоза, а полную остановку механизма можно производить, останавливая ведущий вал гидросистемой.
В механизмах изменения вылета качающейся или телескопической стрелы передвижных кранов и кранов экскаваторов обычно применяется гидропривод поступательного движения. Эта система обеспечивает существенное упрощение конструкции механизма» Очень часто совмещают качание стрелы с телескопическим выдвижением части ее, что повышает маневренность крана и позволяет при большом вылете обеспечить малые размеры механизма.
Гидропривод с высокомоментным гидродвигателем в механизмах передвижения мостовых кранов имеет следующие преимущества перед электрическим приводом: у них более простая конструкция механической части и электрической схемы; отсутствуют редукторы, муфты, трансмиссия, тормоза; имеется плавная регулировка скорости без применения электродвигателей с регулируемой частотой вращения; возможность бесступенчатого изменения скорости при постоянном моменте на валу гидродвигателя; процесс пуска и торможения происходит без динамических нагрузок в упругих звеньях механизма, что благоприятно влияет на работу крага, подкрановых путей и зданий цехов; по сравнению с приводом с реостатным регулированием, наиболее распространенным в кране-строении, значительно более высокий кпд почти во всем диапазоне регулирования скоростей, примерно на 20% меньшая масса и стоимость.
Механизмы подъема монтажных кранов, в которых необходимо создание весьма малых скоростей при посадке груза и плавного пуска при подъеме тяжелых грузов, также снабжаются гидроприводом. Приводной двигатель 1 через муфту 2 вращает вал регулируемого гидронасоса 3 типа ПД, который нагнетает жидкость в высокомоментный гидродвигатель 4 типа МР-Т4/10 со встроенным дисковым тормозом. Этот тормоз выполнен так, что торможение гидродвигателя осуществляется механически - сжатием фрикционных дисков пружинами, а размыкание тормоза гидравлическим способом - подведением давления под плунжеры, которые сжимают пружины и разводят диски. При прекращении подачи жидкости или при обрыве трубопровода груз надежно удерживается тормозом. Вращение от выходного вала гидродвигателя 4 через редуктор 5 передается на барабан в. В отличии от ранее применявшейся схемы с электроприводом здесь удалось избавиться от одного редуктора и достичь глубины регулирования 1:1500, которая недостижима при использовании других типов передач.
В данном механизме
применена замкнутая гидравлическая схема с номинальным давлением жидкости 10
МПа. Так как приводной электродвигатель запускается при нулевой подаче насоса,
то создаются благоприятные условия пуска и торможения, что позволяет применять
более дешевые электродвигатели общего назначения.
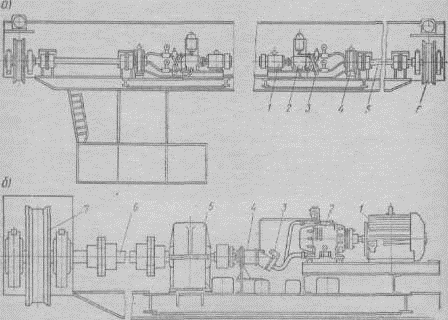
Рисунок 1
Гидравлический привод механизма передвижения мостового крана:
а - с высокомоментным гидродвигателем; б - с
низкомоментным гндродвнгателем
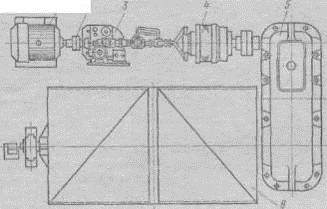
Рисунок 2.
Гидравлический привод механизма подъема монтажного крана
Литература
1. А.А. Вайнсон «Подъёмно транспортные машины».
. И.И. Мачульский, В.С. Киреев «Подъемно-транспортные и погрузочно-разгрузочные машины на железнодорожном транспорте».
. В.И. Мужичков «Грузоподъёмные краны на железнодорожном ходу».
. М.П. Александров «Подъёмно транспортные машины».