Курсовая работа (т): Проектування електроприводу сільськогосподарських машин
Проектування електроприводу сільськогосподарських машин
Зміст
Вступ
. Розрахунок і побудова механічної характеристики робочої машини. Визначення режиму роботи електродвигуна
. Визначення потужності і вибір типу електродвигуна
. Розрахунок і побудова механічної характеристики електродвигуна за його паспортними даними
. Розрахунок і побудова механічної характеристики електроприводу
. Визначення тривалості пуску електродвигуна
. Визначення часу нагрівання електродвигуна
. Вибір апаратури керування і захисту, комплектних пристроїв
. Заходи з охорони праці
. Заходи з основ охорони природи та екології
Висновки та пропозиції
Список
використаних джерел
Вступ
Енергетичну основу сільськогосподарського виробництва складає електричний привід, технічний рівень якого визначає ефективність функціонування технологічного обладнання.
Розвиток електричного приводу йде по шляху підвищення економічності та надійності за рахунок подальшого удосконалення електродвигунів, апаратів, перетворювачів, редукторів.
При проектуванні електроприводів сільськогосподарських машин, агрегатів та потокових ліній враховують такі особливості їх роботи: різноманітність привідних характеристик робочих машин, підвищену вологість і запиленість навколишнього середовища та наявність хімічно активних речовин, живлення електроприводів, у ряді випадків, від малопотужних резервних мереж, розосередженість приводів відносно джерела струму на значних відстанях та сезонність роботи деяких приводів.
Різноманітність привідних характеристик робочих машин враховують при виборі електричних модифікацій електродвигунів та аналіз перехідних процесів системи електродвигун-робоча машина та ін.
Існуюча номенклатура асинхронних електродвигунів дає можливість вибрати потрібний електродвигун по захищеності від впливу навколишнього середовища. Для електродвигунів змінного струму необхідно передбачити захист від коротких замикань, струмів перевантаження, роботи на двох фазах та захист мінімальної напруги.
Важливою особливістю відцентрових насосів є те, що їх подача пропорційна першому степеню, напір і момент статичних опорів - другому, а споживна потужність - третьому степеню кутової швидкості. Тому при визначенні потужності двигуна, необхідного для приводу насоса, треба враховувати розбіжність між номінальною і фактичною кутовими швидкостями.
1. Розрахунок і побудова механічної характеристики робочої машини. Визначення режиму роботи електродвигуна
Визначаємо номінальний момент статичного опору робочої машини Мс.н.
по формулі:
Мс.н. = Р ср. м /ωм (1.1)
де Р ср. м - середня споживана потужність машини чи механізму,
Вт;
Р ср. м = (Рм1 · t1 + Pм2 · t2 + Pм3 · t3) / (t1 + t2 + t3) (1.2)
Р ср. м = ( 2000 · 20 +2300 · 20+ 2900 · 60) / (20+ 20 + 60) = 2600
ωм - номінальна кутова швидкість приводного вала машини,с-1
Мс.н.= 2600 / 300 = 8.6 Н·м
Визначаємо момент опору тертя Мо в рухомих частинах
машини, який не залежить від швидкості ω, по формулі:
Мо = к · Мс.н. (1.3)
де к - коефіцієнт, що характеризує відношення Мо/Мс.н.
Приймаємо к =0.3 [Л -7, с.13 ]
Мо = 0,3· 8.6 = 2.58 Н·м
Механічна характеристика робочих машин описується за такою емпіричною
формулою:
Мс = Мо + (Мс.н. - Мо)
· (ω/ ωм)х
(1.4)
де Мс - поточні значення моментів статичних опорів, при кутовій швидкості ω;
х - показник степеня, що характеризує зміну статичного моменту, при зміні кутової швидкості х = 2 (у відповідності до завдання).
Мс= 2.58 + ( 8.6 - 2.58)· ( 30 / 300 )2 = 3.2 Н·м
Аналогічно розраховуємо інші значення моментів статичних
опорів робочої машини, результати заносимо в таблицю №1.
Таблиця №1 Результати розрахунків
|
ω, с-1 |
ω = 0 |
ωм ∙ 0,1 |
ωм ∙ 0,2 |
ωм ∙ 0,3 |
ωм ∙ 0,4 |
ωм ∙ 0,5 |
ωм ∙ 0,6 |
ωм ∙ 0,7 |
ωм ∙ 0,8 |
ωм ∙ 0,9 |
ω = ωм |
|
|
0 |
30 |
60 |
90 |
120 |
150 |
180 |
210 |
240 |
270 |
300 |
|
Мс, Н·м |
2.58 |
3.2 |
3.8 |
4.4 |
5 |
5.6 |
6.8 |
7.4 |
8 |
8.6 |
У відповідності до завдання будуємо навантажувальну діаграму робочої машини рис.1, прийнявши масштаби mР = 0.5 кВт/cм;
mt = 10 хв/см.
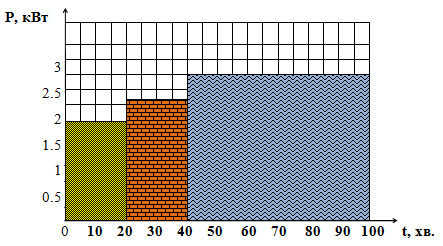
Рис. 1 Навантажувальна діаграма робочої машини
За максимальну потужність робочої машини приймаємо найбільше значення за навантажувальною діаграмою Р = 2.9 кВт.
Для електродвигунів такої потужності Т=20 хв. [Л -7, с.14 ] .
З графіка навантажувальної діаграми (рис.1) видно, що час роботи, хв:
tр = t1+t2+t3 (1.5)
tр = 20+20 +60 =100
При цьому tр > 4Т;100 > 80 . За час роботи 20 хвилин електродвигун
нагрівається до встановленої температури. Такий режим роботи називається
тривалим і згідно з ГОСТ 183-73 позначається S1.
2. Визначаємо потужність і проводимо вибір типу електродвигуна
електродвигун потужність нагрівання механічний
Електродвигун вибирають враховуючи технологію виробництва,
кінематичну схему передаточного механізму, характеристику навколишнього
середовища, напругу мережі, спосіб монтажу, та за умовами:
а) Рдв ≥ Рмзв (2.1)
б) ωдв
≈ ωм
(2.2)
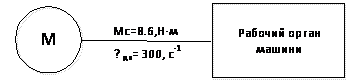
Рис. 2. Кінематична схема приводу
Якщо машина має передаточний механізм (відповідно до рис.2)
то спочатку визначають приведену потужність машини до валу електродвигуна за
формулою:
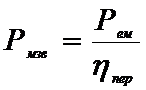 (2.3)
Рмзв = 2.6 / 1 =2.6 кВт
де Рем - еквівалентна потужність машини, кВт за робочий
період, визначається за формулою: 
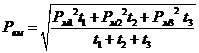 (2.4)
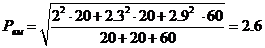
Користуючись довідниковою літературою вибираємо ближчий більший стандартний електродвигун за потужністю від числа обрахованого в попередньому пункті. [Л-10, с.70]
Вибір електродвигуна за частотою обертання зводиться до економічно
ефективного прийнятого рішення:
ωдв = ί · ωм (2.5)
ωдв = 1 ·300 =300, с-1
Враховуючи всі вище перераховані вимоги, користуючись довідниковою літературою [3], [10], [11], остаточно вибираємо електродвигун який має наступні паспортні дані:
· тип електродвигуна АИР90L2У3
· номінальна потужність - Рн, кВт 3
· номінальний струм - Iн, А 0.13
· номінальна частота обертання - nн, хв-1 2850
· коефіцієнт корисної дії - η 84.5
· коефіцієнт потужності - соs φ 0.88
· кратність пускового моменту - Кпуск ( Мпуск/Мном ) 2
· кратність пускового струму - Кі 7.0
· кратність максимального моменту - Кмакс (Ммакс/Мном) 2.2
· момент інерції ротора - Ј, кг·м2 · 10-3 3.5
· маса -m, кг 19
Підставляємо числа в нерівність і співвідношення формул 2.1 і 2.2
а) 3 > 2.6
б) 300 ≈ 285
Умови виконуються.
3. Розрахунок і побудова механічної характеристики
електродвигуна за його паспортними даними
Визначаємо номінальний момент Мн (Н·м), за
формулою:
Мн = Рн∙103/ωн (3.1)
де Рн - номінальна потужність вибраного електродвигуна, кВт;(див. пункт 2.4 )
ωн - номінальна кутова швидкість обертання ротора електродвигуна, с-1;
nн - номінальна частота обертання ротора електродвигуна, хв-1.
ωн = 0,105 · nн, с-1. (3.2)
ωн = 0,105· 2850 =299.5 с-1
Мн = 3 ∙103/ 299.5 = 10 Н·м
Визначаємо номінальне ковзання за формулами:
Sн = (nо - nн)/nо або S = (ωo - ωн)/ωо (3.3)
де nо - синхронна частота обертання, хв-1;
ωо - синхронна кутова швидкість, с-1.
Sн = (3000 - 2850) /3000 = 0.05
Визначаємо критичний (максимальний) момент, Н·м:
Ммакс = Кмакс · Мн (3.4)
де Кмакс - довідникове значення Кмакс=2.2 ( див. пункт 2.4 )
Ммакс = 2.2 ·10 =22 Н·м
Критичне ковзання визначається за формулою:
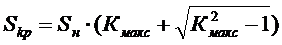 (3.5)
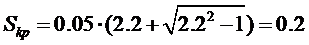
Визначаємо пусковий момент електродвигуна, за такою формулою:
Мпуск = Кпуск ·
Мн (3.6)
де Кпуск - довідникове значення Кпуск= 2 ( див. пункт 2.4 )
Мпуск = 2 · 10 = 20 Н·м
В ( Ммакс; Sкр) В ( 22; 0.2)
С ( Мн; Sн) С ( 10; 0.05 )
D ( 0; 0 ) D ( 0; 0 )
Координати точок В і С не ввійшли до таблиці 2.
Поточні значення моменту Мд електродвигуна, для побудови механічної характеристики, визначають за спрощеною формулою Клосса:
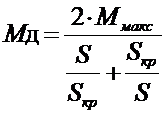
де S - поточні значення ковзання, їх значення приймаємо з інтервалом ∆S=0,1, в діапазоні від 0,9 до 0,1.
Визначаємо для поточного значення ковзання S = 0,9
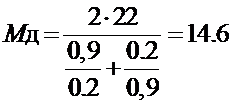 Н·м
Аналогічно розраховуємо інші значення, результати заносимо в
таблицю №2, рядок 1.
Таблиця 2 Результати розрахунків
|
№ |
Значення |
А |
W |
T |
Y |
U |
I |
K |
O |
P |
S |
|
1 |
Мд, Н·м |
20 |
9.36 |
10.35 |
12 |
13.3 |
15 |
17.6 |
21 |
22 |
17.6 |
|
2 |
S |
1 |
0,9 |
0,8 |
0,7 |
0,6 |
0,5 |
0,4 |
0,3 |
0,2 |
0,1 |
|
3 |
ω, с-1 |
0 |
31.5 |
63 |
94.5 |
126 |
157.5 |
189 |
220.5 |
252 |
283.5 |
|
4 |
n, хв-1 |
0 |
300 |
600 |
900 |
1200 |
1500 |
1800 |
2100 |
2400 |
За результатами розрахунків будуємо графік механічної характеристики електродвигуна Мд = f(S), який зображено на графічній частині.
З метою реального уявлення значень ковзання S визначаємо відповідні значення
кутової швидкості - ω, та частоти обертання n, за формулами:
ω =
ωо · (1-S), або n = no · (1-S)
Для прикладу розглянемо визначення кутової швидкості ω та частоти обертання n для S=0,9: ω = 315 · ( 1 - 0,9 ) = 31.5 с-1
n = 3000 · ( 1 - 0,9 ) = 300 хв-1
Аналогічно проводимо решту розрахунків, за результатами
розрахунків заповнюємо рядки 3 та 4 таблиці 2.
4. Розрахунок і побудова механічної характеристики
електропривода
Зводимо поточні моменту статичного
опору робочої машини до валу електродвигуна за формулою (для кожного значення
ділянки):
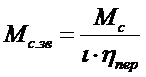 (4.1)
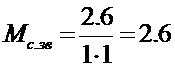 Н·м
Результати розрахунків записуємо до таблиці 3 рядок 4 (значення Мс наведено в таблиці 1). Графік механічної характеристики Мсзв = f(ω) робочої машини зображено на графічні частині.
Визначаємо динамічний момент на кожній ділянці за формулою:
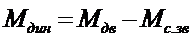 (4.2)
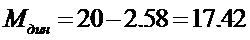 Н·м
Від значень рядка 2 таблиці 3 віднімаємо відповідні значення рядка 3 цієї ж таблиці.
Аналогічно визначаємо інші значення, результати розрахунків заносимо в результуючу таблицю № 3 рядок 4.
Таблиця №3 Результати розрахунків
|
№ |
Параметри |
Значення |
|||||||||
|
1 |
ω, с-1 |
0 |
31.5 |
63 |
94.5 |
126 |
157.5 |
189 |
220.5 |
252 |
283.5 |
|
2 |
Мд, Н∙м |
20 |
9.36 |
10.35 |
12 |
13.3 |
15 |
17.6 |
21 |
22 |
17.6 |
|
3 |
Мс.зв, Н∙м |
2.6 |
3.2 |
3.8 |
4.4 |
5 |
5.6 |
6.2 |
6.8 |
7.4 |
8 |
|
4 |
Мдин, Н∙м |
17,42 |
6,16 |
6.5 |
7.6 |
8.3 |
9.4 |
11.4 |
14.2 |
14.6 |
9.6 |
За результатами розрахунків будуємо графік механічної
характеристики електроприводу Мдин. = f(ω).
5. Визначення тривалості пуску електродвигуна
Час пуску електродвигуна можна отримати з виразу:
де јп - момент інерції приводу, визначається по формулі:
јпр = јм + јдв (5.2)