Курсовая работа (т): Расчет электропривода
Расчет электропривода
ТЕМА
РАСЧЕТ
ЭЛЕКТРОПРИВОДА
Содержание
Введение
Задание
Задание № 1
Задание № 2
Задание № 3
Задание № 4
Задание № 5
Заключение
Список
используемой литературы
Введение
Целью данной курсовой работы является закрепление и систематизация знаний по электроприводу, развитие навыков самостоятельной работы с использованием специальной технической литературы.
Курсовая работа выполнена по нескольким темам с индивидуальными заданиями.
В первом задании были построены естественная и искусственная механические характеристики двигателя постоянного тока параллельного возбуждения типа Д31. Нам были известны его паспортные данные, а также добавочное сопротивление в цепи якоря для получения искусственной характеристики.
Во втором задании были рассчитаны аналитически сопротивления отдельных секций пускового трехступенчатого реостата для асинхронного двигателя 4МТF160LВ8.
В третьем задании мы определяли мощность двигателя и по этой мощности выбирали двигатель. Нам была дана нагрузочная диаграмма с известными моментами нагрузки и со временем продолжительности работы двигателя на этих моментах. Также нам было известно число оборотов двигателя в минуту.
В четвертом задании было описано регулирование частоты вращения двигателей постоянного тока по средствам изменения потока возбуждения.
В последнем, пятом задании были представлены
схемы силовых цепей двигателей постоянного тока и асинхронных двигателей. В
схемах предусмотрена токовая защита и защита от перегрузки. Схемы пояснены.
Задание
) Построить естественную и искусственную механические характеристики двигателя постоянного тока параллельного возбуждения типа Д31. Двигатель имеет следующие данные: Pн=12 кВт; Uн=220 В; ωн=142 рад/с; η=84%; Добавочное сопротивление в цепи якоря для получения искусственной характеристики Rд=0,6 Ом.
) Асинхронный двигатель 4MTF160LB8 имеет следующие данные: Pн=11 кВт; E2н=185 В; I2н=39 А; ωн=74 рад/с. Для данного двигателя рассчитать аналитически сопротивления отдельных секций пускового трехступенчатого реостата если М1*=1,5.
) Определить мощность двигателя
работающего по графику (рис.1): М1=140 Hм
t1=14 c
t0=19 c
M2=210 Hм
t0=2 c
t3=23 c
M3=95 Hм
t2=3 c
t0=12 c
n=665 Об/мин.
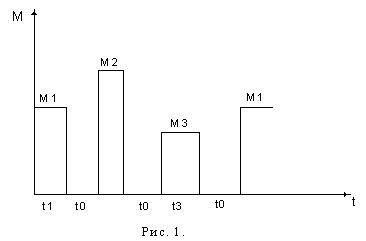
4) Регулирование частоты вращения двигателей постоянного тока посредством изменения потока возбуждения.
) Начертить узлы схем силовой цепи
двигателей, предусмотрев в них максимальную - токовою защиту: защиту от
перегрузки. Пояснить схемы.
Задание № 1
Построить естественную и искусственную механические характеристики двигателя постоянного тока параллельного возбуждения типа Д31. Двигатель имеет следующие данные:
Pн=12 кВт; Uн=220 В; ωн=142 рад/с; η=84%; Добавочное сопротивление в цепи якоря для получения искусственной характеристики Rд=0,6 Ом.
Решение:
) Номинальный ток двигателя

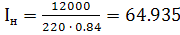 А
) Номинальное сопротивление двигателя

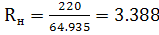 Ом
) Номинальное сопротивление якоря
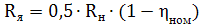
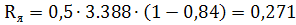 Ом
) Падение напряжения в цепи якоря
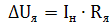
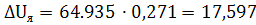 В
) Номинальное ЭДС якоря
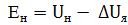
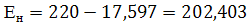 В
) Номинальная скорость якоря: рад/с (дана в условии задачи).
) Номинальный вращающий момент

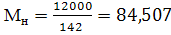 Нм
) Скорость идеального холостого хода

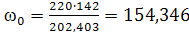 рад/с
) Внутреннее сопротивление двигателя
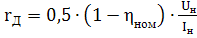
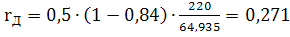 Ом
) ЭДС машины на искусственной
характеристике
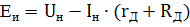
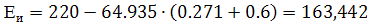 В
) ЭДС машины на естественной
характеристике
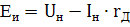
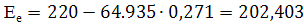 В
) Угловая скорость на искусственной
характеристике
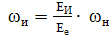
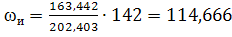 рад/с
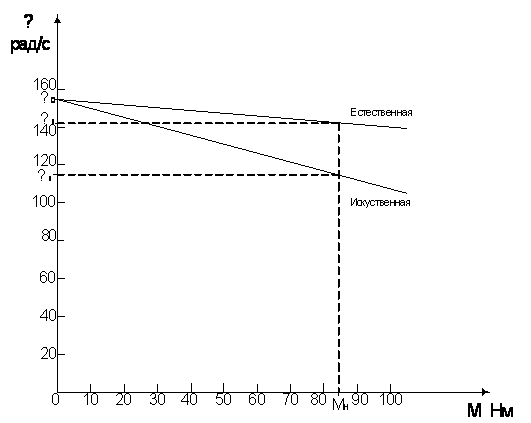
Рис.2. Естественная и искусственная
механические характеристики ДПТ ПВ
Задание № 2
Асинхронный двигатель 4MTF160LB8 имеет следующие данные: Pн=11 кВт; E2н=185 В; I2н=39 А; ωн=74 рад/с. Для данного двигателя рассчитать аналитически сопротивления отдельных секций пускового трехступенчатого реостата если М1*=1,5.
) Скорость вращения магнитного поля

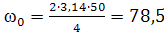 рад/с
) Скольжение Sн,
соответствующее угловой скорости рад/с

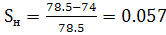 о.е.

3) Перегрузочная способность
λ
= 3 λ
= 3
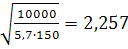
4) Сопротивление первой ступени пуска
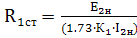
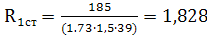 Ом
5) Сопротивление второй ступени пуска

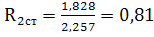 Ом
) Сопротивление третьей ступени пуска

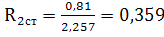 Ом
) Номинальное активное сопротивление
обмотки фазы ротора:
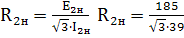 =2,739 Ом
) Активное сопротивление обмотки фаза
ротора при Мс = Мн
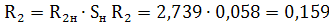 Ом
) Сопротивление третьей секции пускового
реостата
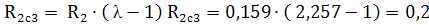 Ом
) Сопротивление второй секции пускового
реостата
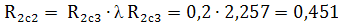 Ом
) Сопротивление первой секции пускового реостата
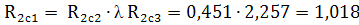 Ом
Задание № 3
Определить мощность двигателя работающего по
графику (рис.1): М1=140 Hм
t1=14 c
t0=19 c
M2=210 Hм
t0=2 c
t3=23 c
M3=95 Hм
t2=3 c
t0=12 c
n=665 об/мин.
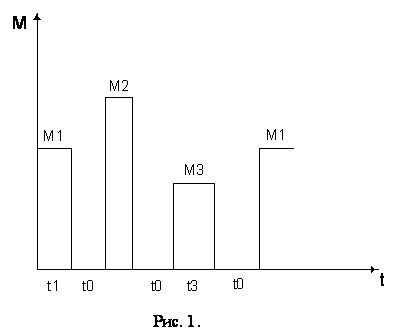
Решение:
1) Момент эквивалентный
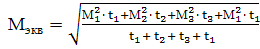
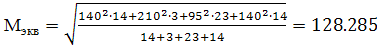 Hм
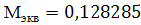 кНм
) Номинальная скорость якоря
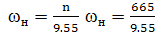 = 69,634 рад/с
3) Мощность эквивалентная
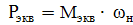
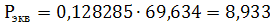 кВт
По каталогу выбираем асинхронный двигатель с
короткозамкнутым ротором серии АИР160S6
номинальной мощностью Pн
= 11 кВт. С номинальной частотой вращения nн
= 970 об/мин; перегрузочной способностью Мm/Мн
=2,7.
Задание № 4
Регулирование частоты вращения двигателей постоянного тока посредствам изменения потока возбуждения.
Чтобы изменить магнитный поток, необходимо
регулировать ток возбуждения двигателя. При различных магнитных потоках  и
 частота
вращения определяется формулами
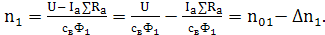
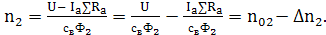
В двигателе с параллельным возбуждением,
например, частота вращения при холостом ходе и падение частоты вращения
изменяются обратно пропорционально изменению магнитного потока
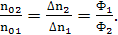
Таким образом, скоростные характеристики 1 и 2
двигателя при различных магнитных потоках и
не
являются параллельными (рис. 3,а). Эти характеристики пересекаются в точке А
при частоте вращения, равной нулю, так как в данном случае ток  не
зависит от потока

и определяется значениями напряжения и
сопротивления цепи якоря. Значение тока при
n = 0 называют током короткого замыкания.
Механические характеристики для двигателя с
параллельным возбуждением строят на основании следующих соображений. Каждая из
механических характеристик является практически линейной (если пренебречь
реакцией якоря) и может быть построена по двум точкам: точке холостого хода, в
которой момент равен нулю, и точке короткого замыкания, в которой момент
максимален.
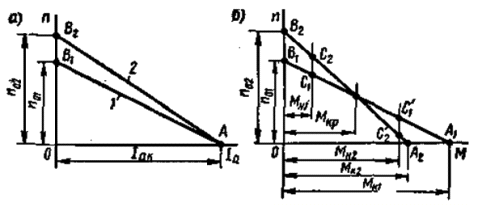
Рис. 3. Скоростные и механические характеристики
двигателя с параллельным возбуждением при регулировании частоты вращения путем
изменения магнитного потока
Сравнивая моменты при коротком замыкании,
соответствующие различным значениям магнитного потока, получаем
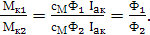
Таким образом, с уменьшением магнитного потока частота вращения при холостом ходе возрастает, а момент при коротком замыкании снижается. Следовательно, механические характеристики, построенные при различных значениях магнитного потока, пересекаются при некотором значении момента Мкр и частоте вращения, меньшей частоты вращения при холостом ходе, но большей нуля (рис. 3, б). Из рассмотрения механических характеристик видно, что при значениях нагрузочного момента, меньших Мкр , уменьшение потока ведет к увеличению частоты вращения (см. точки С1 и С2 при нагрузочном моменте Mн1).
При значениях нагрузочного момента, больших Мкр , уменьшение потока приводит к уменьшению частоты вращения (см. точки С'1 и С'2 при нагрузочном моменте Mн2).
В двигателях параллельного возбуждения средней и большой мощности уменьшение потока используют для повышения частоты вращения (рис. 4,а). В микродвигателях, наоборот, магнитный поток уменьшают для снижения частоты вращения.
Аналогично располагаются и механические характеристики у двигателей с последовательным возбуждением; в двигателях большой и средней мощности при уменьшении магнитного потока частота вращения возрастает рис. 4,б).
Уменьшение магнитного потока в двигателях
последовательного возбуждения осуществляют путем включения регулировочного
реостата Rp.в параллельно обмотке возбуждения ОВ (рис. 5), вследствие чего ток
возбуждения
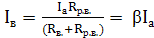
где Rp.в - сопротивление регулировочного
реостата, включенного параллельно обмотке возбуждения; β
= Iв/Iа - коэффициент регулирования возбуждения.
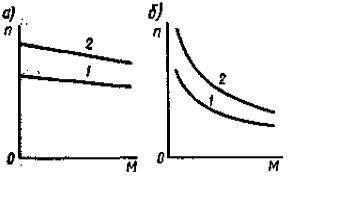
Рис. 4. Механические характеристики двигателей:
1 - при нормальном возбуждении; 2 - при уменьшении магнитного потока
При включении реостата Rp.в параллельно обмотке возбуждения требуемое распределение тока Iа между обмоткой и реостатом обеспечивается только при стационарном режиме.
При переходных процессах, когда токи Iа и Iв изменяются, в обмотке возбуждения возникает значительная ЭДС самоиндукции, под действием которой ток Iв уменьшается по сравнению с его значением при стационарном режиме, а ток Iр.в возрастает, т. е. происходит значительное ослабление возбуждения.
Наиболее опасен этот режим для двигателей электрифицированного транспорта (электровозов, электропоездов, трамваев, троллейбусов).
При отключении двигателя от сети и последующем включении (при отрыве токоприемника от контактного провода) в первый момент почти весь ток Iа идет по реостату Rp.в , a ток Iв весьма мал.
Это приводит к значительному возрастанию тока Iа из-за резкого уменьшения ЭДС Е, индуцированной в обмотке якоря.
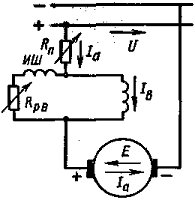
Рис. 5. Схема включения регулировочного реостата
в двигателе с последовательным возбуждением
Чтобы обеспечить при переходных процессах такое же распределение тока Iа между обмоткой возбуждения и реостатом Rp.в , как и при стационарном режиме, последовательно с реостатом включают индуктивный шунт ИШ (катушку с ферромагнитным сердечником). Индуктивность его выбирают так, чтобы отношение индуктивностей реостата и обмотки возбуждения было приблизительно равно отношению их сопротивлений.
Рассмотренный способ регулирования весьма прост и экономичен, поэтому его широко применяют на практике. Однако при этом регулирование частоты вращения можно осуществить только в сравнительно небольшом диапазоне; обычно nmax /nmin = 2 ÷ 5. Нижний предел nmin ограничивается насыщением магнитной цепи машины, которое не позволяет увеличивать в значительной степени магнитный поток. Верхний предел nmax определяется условиями устойчивости (при сильном уменьшении Ф двигатель идет в «разнос»), а также тем, что при глубоком ослаблении возбуждения резко увеличивается искажающее действие реакции якоря и возрастает реактивная ЭДС, что повышает опасность возникновения искрения на коллекторе и появления кругового огня. Поэтому двигатели, предназначенные для работы в режимах глубокого ослабления возбуждения, должны иметь компенсационную обмотку и пониженное значение реактивной ЭДС при номинальном режиме.