Курсовая работа (т): Расчет электропривода
Регулирование угловой скорости ДПТ НВ изменением магнитного потока.
Из уравнения
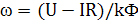
вытекает, что возможны три принципиально различных способа регулирования угловой скорости двигателя: 1) изменением тока возбуждения (магнитного потока) двигателя; 2) изменением сопротивления цепи якоря посредством резисторов (реостатное); 3) изменением подводимого к якорю двигателя напряжения.
Регулирование угловой скорости двигателя изменением тока возбуждения является одним из наиболее простых и экономичных способов. Мощность, потребляемая обмоткой возбуждения двигателя, составляет примерно 2-2,5 % мощности двигателя, поэтому этот способ находит широкое применение в современной практике электропривода.
Принципиальные схемы электропривода при
регулировании тока возбуждения показаны на рис. 6, а, б. Ток возбуждения
регулируется или с помощью резистора (рис. 6, а.) в случае двигателей малой
мощности, или посредством регулятора напряжения РН (рис. 6, б.). Регулирование
скорости в этом случае осуществляется вверх от основной , причем допустимый
момент двигателя изменяется по закону гиперболы, а допустимая мощность остается
неизменной. Так как допустимая нагрузка определяется током, равным
номинальному, то мощность развиваемая двигателем, постоянна (P
= Pном = const)
независимо от магнитного потока (тока возбуждения). Электромеханическая
характеристика ω = f
(I) при изменении
тока возбуждения соответствуют различные значения угловой скорости идеального
холостого хода (х.х.), определяемые по

На рис. 7.1. По оси ординат отложено значение
угловой скорости идеального х.х.  для
естественной характеристики, когда поток Ф = Фном. Значение угловой скорости
идеального х.х. при ослабленном потоке
 и
 лежат, очевидно, выше . Все
электромеханические характеристики пересекаются с осью абсцисс в одной точке.
Последнее следует из того, что при
 уравнение для любой электромеханической характеристики имеет вид
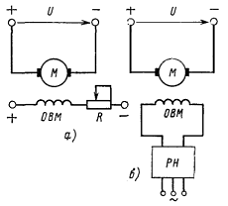
Рис. 6. Принципиальные схемы электропривода при
регулировании угловой скорости изменением магнитного потока с помощью резистора
(а) и регулятора напряжения РН (б).

Откуда определяется ток в якоре двигателя
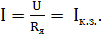
Следовательно, при различных токах возбуждения и при угловой скорости двигателя, равной нулю, ток в якорной цепи равен току короткого замыкания двигателя. Этим значением тока и определяется общая точка пересечения электромеханических характеристик.
Механические характеристики, показанные на
рис.7.2. имеют те же значения угловых скоростей идеального холостого хода, что
и для электромеханических характеристик. Однако эти характеристики не
пересекаются в одной точке на оси абсцисс, так как по мере уменьшения потока
уменьшается и момент короткого замыкания, определяемый по формуле
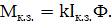
Регулирование является экономичным при постоянной мощности; полному использованию двигателя соответствуют точки, находящиеся на линии номинального тока Ic = Iном (см. рис.7.1): этому соответствует точки, лежащие на гиперболической кривой момента сопротивления Мс, как это показано на пунктиром на рис. 7.2. При этом потери мощности в цепи якоря при работе на регулировочных характеристиках будут такими же, как и на естественной характеристике, а потери на возбуждения - меньше.
При работе на угловых скоростях, соответствующих точкам, лежащим левее указанной кривой момента Мс , двигатель будет недогружен: напротив, работа на скоростях правее этой кривой приведет к перегрузке двигателя.
Любопытно отметить, что при малых моментах нагрузки угловая скорость с ослаблением поля растет, а при больших уменьшается.
При постоянном моменте сопротивления (Мс = const) и длительной нагрузке двигатель нужно выбирать так, чтобы при наибольшей угловой скорости ток в цепи якоря не превосходил номинального. При сниженых угловых скоростях в этом случае приходится мириться с недогрузкой двигателя, так как ток в якоре становиться меньше номинального вследствие возрастания магнитного потока.
Обычно регулируемые двигатели имеют диапазон
регулирования от 2:1 до 5:1, в ряде случаев до (8-10):1.
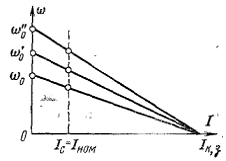
Рис.7.1. Электромеханические характеристики ДПТ
НВ при регулировании угловой скорости током возбуждения
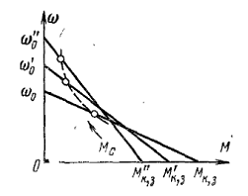
Рис. 7.2. Механические характеристики ДПТ НВ при
регулировании угловой скорости током возбуждения
Диапазон регулирования ограничивается различными
факторами. Главным из них является ухудшения условий коммутации с возрастанием
угловой скорости, поскольку реактивная ЭДС, вызывающая искрение на коллекторе,
пропорционально току и угловой скорости, т.е. Ер = сI .
Кроме того, при больших угловых скоростях требуется повышать механическую
прочность якоря. Нижний предел угловой скорости ограничивается степенью
насыщения машины и нагревом возбуждения, т.е. номинальной угловой скоростью.
Плавность регулирования в пределах заданного диапазона может быть получена весьма значительной и определяется количеством ступеней регулировочного реостата или же числом ступеней специальных устройств, регулирующих напряжение, подводимое к обмотке возбуждения. Посредствам этих же устройств или посредствам ползункового реостата (при малой мощности двигателя) можно получить плавное регулирование.
Широко используется также импульсное параметрическое регулирование тока возбуждения, при котором в цепь обмотки возбуждения с определенной частотой и изменяемой продолжительностью обычно посредством полупроводникового ключа (транзистора, тиристора) или реле (контактора) вводится добавочный резистор с постоянным сопротивлением. Изменяя продолжительность включенного состояния резистора (или ключа, шунтирующего резистор) при заданной частоте включения, можно получить плавное регулирование угловой скорости в диапазоне (2-3):1 и более.
Стабильность угловой скорости при регулировании
определяется относительным перепадом угловой скорости при изменении нагрузки и
в данном случае при номинальном токе якоря как  ,
поэтому независимо от тока возбуждения относительный период сохроняется одним и
тем же для естественной и искусственной характеристик, т.е. угловая скорость
сравнительно стабильна.
Задание 5
Начертить узлы схем силовой цепи двигателей, предусмотрев в них максимальную токовою защиту: защиту от перегрузки. Пояснить схемы.
Максимально-токовая защита электропривода.
Здесь все вполне традиционно. Электрооборудование и сам электродвигатель могут быть сильно повреждены при воздействии больших электрических токов. Ярким примером такого случая может стать короткое замыкание в клемной коробке двигателя. Для обеспечения максимально-токовой защиты в силовую цепь двигателя устанавливается автоматический выключатель с уставкой срабатывания, превышающей ток в номинальном режиме работы двигателя.
Другой вариант - использование максимально-токовых реле, катушки которых располагаются в цепи статора, а блок-контакты - в цепи управления. Главное назначение максимально-токовой защиты - в максимально короткий срок разорвать силовую цепь в случае возникновения сверхтоков КЗ. Во вторую очередь максимально-токовая защита должна произвести отключение, если ток просто существенно превышает допустимое значение на протяжении некоторого безопасного промежутка времени.
Часто функции защиты от перегрузки возлагаются на аппараты, контролирующие максимальный ток.
Защита от перегрузки с токовыми реле. Для защиты
электродвигателей от перегрузки обычно применяются МТЗ с использованием реле с
ограниченно зависимыми характеристиками типа РТ-80 или МТЗ с независимыми
токовыми реле и реле времени (рис. 8).
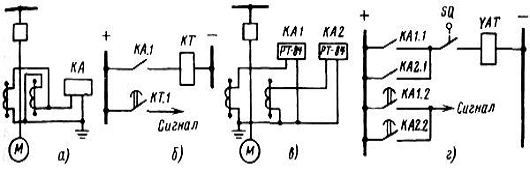
Рис. 8. Схема защит электродвигателей от
перегрузки: а) в) - цепи переменного тока; б) г) - цепи оперативного
постоянного тока для защит с независимой и с зависимой выдержками времени
соответственно
Преимуществами МТЗ по сравнению с тепловыми являются более простая эксплуатация их и более легкий подбор и регулировка характеристик РЗ. Однако МТЗ не позволяют использовать перегрузочные возможности электродвигателей из-за недостаточного времени действия их при малых кратностях тока.
Максимальная токовая РЗ с независимой выдержкой времени в однорелейном исполнении (рис. 8, а, 6) применяется на всех асинхронных электродвигателях собственных нужд тепловых и атомных электростанций, а на промышленных предприятиях - для всех синхронных (когда она совмещена с РЗ от асинхронного режима) и асинхронных электродвигателей, являющихся приводами ответственных механизмов, а также для неответственных асинхронных электродвигателей с временем пуска более 12-13 с.
В случае выполнения РЗ от междуфазных КЗ при
помощи токовых реле типа РТ-80 эти же реле используются и для защиты от
перегрузки. Если при этом РЗ от сверхтоков должна действовать не на отключение,
а на сигнал, то применяются реле типа РТ-84, имеющие раздельные контакты
отсечки и индукционного элемента (рис. 8, в, г).
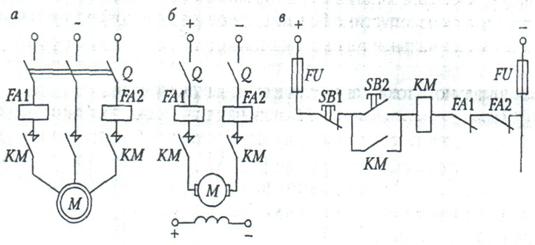
Рис. 9. Схемы включения реле максимального тока
для защиты: а − асинхронного двигателя; б − двигателя постоянного
тока; в − контактов реле в цепи управления
Реле максимального тока используются, в основном, в ЭП средней и большой мощности. Катушки этих реле FA1 и FA2 включаются в фазы трехфазных двигателей переменного тока и в один или два полюса двигателя постоянного тока между выключателем Q и контактами линейного контактора КМ (рис. 9, а, б). Размыкающие контакты этих реле включены в цепь катушки линейного контактора (рис. 9, в). При возникновении сверхтоков в контролируемых цепях, превышающих уставки реле FA1 и FA2, эти контакты размыкаются и силовые контакты линейного контактора КМ отключают двигатель от питающей сети.
Уставки реле максимального тока должны выбираться таким образом, чтобы не происходило отключения двигателей при их пуске или других переходных процессах, когда токи в силовых цепях в несколько раз превышают номинальный уровень.
постоянный ток асинхронный цепь
Заключение
В первом задании были построены естественная и искусственная механические характеристики двигателя постоянного тока параллельного возбуждения типа Д31. Нам были известны его паспортные данные, а также добавочное сопротивление в цепи якоря для получения искусственной характеристики.
Во втором задании были рассчитаны аналитически сопротивления отдельных секций пускового трехступенчатого реостата для асинхронного двигателя 4МТF160LВ8.
В третьем задании мы определяли мощность двигателя и по этой мощности выбирали двигатель. Нам была дана нагрузочная диаграмма с известными моментами нагрузки и со временем продолжительности работы двигателя на этих моментах. Также нам было известно число оборотов двигателя в минуту.
В четвертом задании было описано регулирование частоты вращения двигателей постоянного тока по средствам изменения потока возбуждения.
В последнем, пятом задании были представлены
схемы силовых цепей двигателей постоянного тока и асинхронных двигателей. В
схемах предусмотрена токовая защита и защита от перегрузки. Схемы пояснены.
Список используемой литературы
1. Бабин А.И., Шипилов. Электрические машины и схемы управления: Методические указания для студентов очной формы обучения по дисцеплине автоматизированный электропривод. 2010. - 65 с.
. Москаленко В.В. Автоматизированный электропривод: Учебник для вузов.- М.: Энергоатомиздат, 2008. - 416 с.
3. Чиликин М.Г., Сандлер А.С. Общий курс электропривода: учебник для вузов. - М.: Энергоиздат, 2007. - 567 с.