Курсовая работа (т): Разработка системы автоматизации технологического процесса дожимной насосной станции
Преимущество в цене, но не в качестве имеют германские контроллеры. Поэтому в данном проекте использован контроллер серии SLC-500 импортной фирмы Allen-Bradley, в полной мере отвечающий критерию цена/надежность.
Семейство SLC 500 предлагает широкий выбор модулей дискретного В/В, которые позволяют строить системы управления с минимальными затратами. Наличие 32-канальных модулей В/В снижает, кроме того, требования к монтажному пространству.
Мощность и гибкость для реализации завершенных решений задач управления, мощный набор инструкций процессора, развитые инструментальные средства программирования, а также обширные возможности данных продуктов дают нам веские основания для выбора данных продуктов при построении систем автоматизации.
Программируемые контроллеры SLC-500 имеют встроенный порт сети DH-485, обеспечивая тем самым программную поддержку и мониторинг.
Чем меньше отклонений от технологического режима и аварийных остановок объекта происходит за определённый промежуток времени, тем больше прибыли получает предприятие.
Важности критерием является время, необходимое на разработку и внедрение системы автоматизации. По этой причине более подходящими являются контроллеры фирмы AllenBradley, так как их базовое программное обеспечение (пакет RSLogix500) отличается удобством в написании прикладных программ.
Разные контроллеры имеют свои недостатки и преимущества.
Преимуществами SLC-500 являются:
время выполнение операции;
расширенный набор инструкций;
гибкость коммуникационной сети;
широкий выбор устройств ввода/вывода;
рассчитан на производственные условия;
пакет программирования на платформе Windows.
В виду всего этого, контроллеры серии SLC-500 -
исключительная надежность, подтвержденная в сотнях тысяч приложений,
контроллеры данной фирмы имеют расширенную систему команд, включающие косвенную
адресацию, широкие математические возможности и вычисление выражений и, конечно
же, популярное решение для расширяемых приложений автоматизации. Контроллеры
серии SLC-500 - широко используются во всем мире, они зарекомендовали себя на
рынке как самые популярные и продаваемые контроллеры.
.2 Выбор проектной конфигурации контроллера
Согласно перечню сигналов, контроллер должен обрабатывать следующее количество сигналов (с учетом резерва):
входные аналоговые (AI) - 77, резерв - 11;
входные дискретные (DI) - 78, резерв - 18;
выходные дискретные (DO) - 56, резерв - 8.
Для этого необходима следующая конфигурация контроллера:
процессор SLC 5/04 с ёмкостью памяти 28К слов и дополнительными 4К для данных (каталожный номер 1747-L542);
одно шасси, 1шт. на 13 слотов (1746-А13);
три модуля ввода дискретных сигналов, 3шт.1746-IB32;
два модуля вывода дискретных сигналов, 2шт.1746-OB32;
шесть модулей ввода аналоговых сигналов 5шт.1746-NI16 и 1шт. 1746-NI8;
один источник питания 1746-Р2.
Расчет энергопотребления контроллера представлен
в таблице 3.2
Таблица 3.2 - Расчет энергопотребления контроллера
|
№ шасси |
№ слота |
Каталожный номер |
Потребляемый ток от шасси, mA |
Описание |
|
|
|
|
|
5В |
12В |
|
|
1746-А13 |
0 |
1747-L542 |
1000 |
200 |
5/04 CPU |
|
|
1 |
1746-NI16 |
125 |
75 |
Аналоговый вход |
|
|
2 |
1746-NI16 |
125 |
75 |
|
|
|
3 |
1746-NI16 |
125 |
75 |
|
|
1746-А13 |
4 |
1746-NI16 |
125 |
75 |
|
|
|
5 |
1746-NI16 |
125 |
75 |
|
|
|
6 |
1746-NI8 |
200 |
100 |
|
|
|
7 |
1746-OB32 |
452 |
- |
Дискретный выход |
|
|
8 |
1746-OB32 |
452 |
- |
|
|
|
9 |
1746-IB32 |
106 |
- |
Дискретный вход |
|
|
10 |
1746-IB32 |
106 |
- |
|
|
|
11 |
1746-IB32 |
106 |
- |
|
|
|
12 |
- |
- |
- |
Резерв |
|
|
Итого |
I,A |
3047 |
675 |
Блок питания |
|
|
БП |
I,A |
5000 |
960 |
|
|
|
Запас |
I,A |
1953 |
285 |
|
Необходимым условием при выборе источника питания является то, что его мощность должна быть больше мощности, потребляемой всеми модулями и процессором.
Выбранный источник питания - 1746 - Р2.
Характеристики блока питания:
напряжение - 85-132/170-265 VАС, 47-63Гц;
потребляемая мощность - 180 В×А;
допустимая нагрузка - 5А для 5В, 0.96А для 24В.
.Расчет системы регулирования уровня в сепараторе
С-1
.1 Определение параметров модели объекта и выбор
типа регулятора
Качество работы современных автоматизированных систем управления промышленными технологическими процессами в значительной степени зависит от того, насколько правильно выбраны настройки регуляторов, входящих в состав этих систем. Проблеме правильного выбора настроек регуляторов усугубляется еще и тем, что в процессе эксплуатации автоматической системы параметры объекта управления изменяются, и для обеспечения соответствия между этими параметрами и настраиваемыми параметрами регуляторов требуется их перенастройка. Решением проблемы может быть использование регуляторов с автоматической, в определенном смысле, оптимальной настройкой их параметров.
В данной работе производится расчёт САР сепаратора первой ступени сепарации (С-1) для системы регулирования уровня нефти при ступенчатом изменении регулирующего органа.
Исходные данные для выполнения расчёта:
величина относительного изменения выходного параметра μ=3%;
допустимое перерегулирование σ=15%;
кривая разгонной характеристики сепаратора приведена на рисунке 4.1
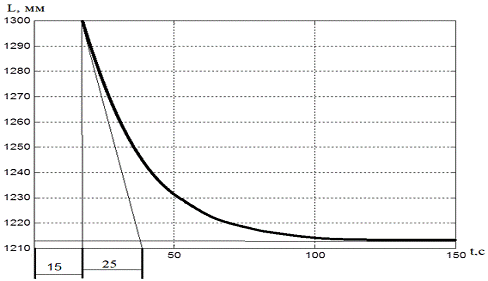
Рисунок 4.1 - Определение динамических
характеристик С-1
Запаздывание τ и
постоянную времени Т0 определяют по графику переходного процесса.
|
|
|
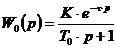 ((1)
Динамические характеристики объекта находятся методом касательной. Для этого строится касательная в точке максимального наклона кривой разгонной характеристики. Постоянные времени объекта определяются графически.
По данной переходной характеристике объекта можно определить параметры объекта регулирования (время запаздывания опостоянную времени объекта То, передаточный коэффициент Ко).
Для этого проводим касательную к кривой до пересечения с установившимся значением выходной величины и определяем постоянную времени объекта То.
Время запаздывания определяется из графика как разница времени от пересечения касательной с начальным значением переходной характеристики и момента начала открытия регулирующего клапана.


Коэффициент передачи объекта
находится по формуле 2.
|
|
|
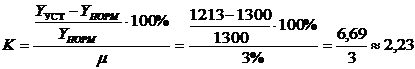 ((2)
Тогда передаточную функцию объекта регулирования
запишем в виде:
|
|
|
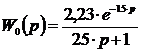 ((3)
Для выбора типа регулятора сравниваются
динамические характеристики объекта регулирования. Главным критерием является
соотношение запаздывания и постоянной времени объекта (формула 4).
|
|
|
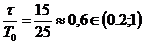 ((4)
Для данного значения критерия предпочтительно
использовать пропорционально-интегральный регулятор.
.2 Расчёт оптимальных настроек регулятора уровня
Для расчёта настроек регулятора необходимо построить приведённую передаточную функцию системы, которая представляет собой последовательное соединение фиксатора и передаточной функции непрерывной части. Используется фиксатор нулевого порядка с передаточной функцией вида (формула 5).
|
|
|
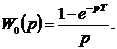 ((5)
Период дискретизации выбирается согласно теореме Котельникова, которая гласит, что аналоговая непрерывная функция, переданная в виде последовательности её дискретных по времени значений может быть точно восстановлена, если период дискретизации в два раза меньше, чем период самой высокой гармоники спектра исходной функции. Использование меньшего периода дискретизации не сделает работу САР более точной, но приведёт к избыточному использованию вычислительной мощности ПЛК.
В соответствии с теоремой Котельникова
выбирается период дискретизации, равный 7.5с. Передаточная функция фиксатора
нулевого порядка принимает вид:
|
|
|
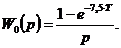 ((6)
Поиск оптимальных настроек регулятора можно проводить несколькими методами. В этой работе используется метод ограничения на частотный показатель колебательности М. Допустимое значение М находится с помощью номограмм Солодовникова.
Так как допустимое перерегулирование σ=15%,
то
в соответствии с номограммами Солодовниковаберётся M=1,05. Тогда параметры
окружности равны:
|
|
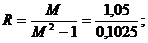
|
|
|
|
|
|
|
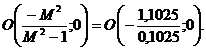 ((7)
По методу ограничения на частотный
показатель колебательности на одной комплексной плоскости строятся окружность
с параметрами, зависящими от частотного показателя колебательности, и АФЧХ
системы с регулятором. Для различных значений времени интегрирования
регулятора  выбираются
значения коэффициентов передачи регулятора
 , при которых окружность и АФЧХ
касаются, но не пересекаются. Из всех полученных пар настроек регуляторов за
оптимальные принимаются настройки с максимальным соотношением коэффициента
передачи и времени регулирования (формула 8).
|
|
|
 ((8)
Значения времени интегрирования
выбираются из диапазона 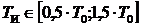 .
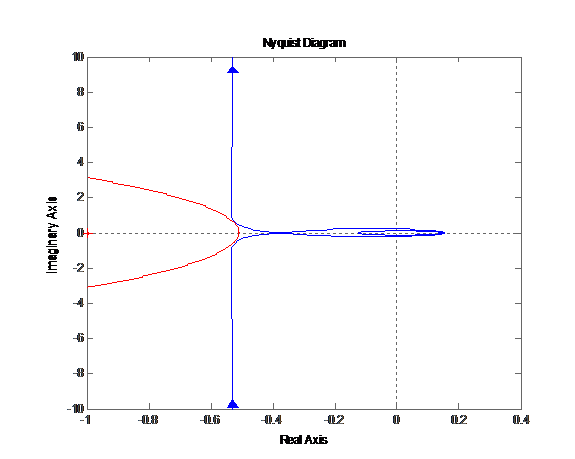
Рисунок 4.2 - АФЧХ системы и
окружность на комплексной плоскости
Подставляем каждое значение
времени интегрирования и получаем соответствующие им значения коэффициентов
передачи регуляторов.
Таблица 4.1 - Настройки ПИ-регуляторов
|
Ти |
Kr |
Kr/Ти |
|
12,5 |
0,129 |
0,01032 |
|
15 |
0,165 |
0,01100 |
|
17,5 |
0,21 |
0,01200 |
|
20 |
0,265 |
0,01325 |
|
22,5 |
0,31 |
0,01377 |
|
25 |
0,345 |
0,01380 |
|
27,5 |
0,37 |
0,01345 |
|
30 |
0,39 |
0,01300 |
|
32,5 |
0,405 |
0,01246 |
|
35 |
0,419 |
0,01197 |
|
37,5 |
0,429 |
0,01144 |
На рисунке 4.3 изображена
зависимость Kr/Тиот Ти.
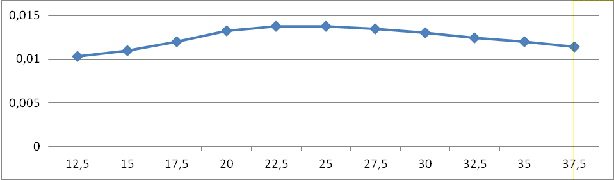
Рисунок 4.3 - график зависимости
Kr/Ти от Ти.
За оптимальные принимаются
настройки ПИ-регулятора 

Найденные настройки проверяются на обеспечение качества регулирования. Для этого вычисляется передаточная функция замкнутой системы. В случае с единичной обратной связью она имеет вид (формула 9).
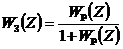 ;
|
|
|
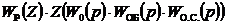 .(9)
Фактический показатель колебательности находится по АЧХ, построенной с помощью MatLab, и сравнивается с заданным значением D = Kr/Tи.
АЧХ системы с регулятором имеет
вид (рисунок 4.4):
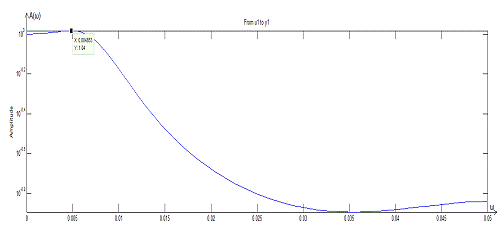
Рисунок 4.4 - АЧХ системы с ПИ-регулятором
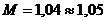 , расчёт удовлетворительный.