Дипломная (вкр): Разработка виртуальных лабораторных работ по исследованию асинхронных двигателей
2.5 Способы пуска АД с фазным ротором
В тех случаях, когда требуется большое значение пускового вращающего момента, используют асинхронные двигатели с фазным ротором.
Пуск этих двигателей осуществляется с помощью активных сопротивлений
(реостатов), последовательно включаемых в цепь ротора (рисунок 2.7, а).
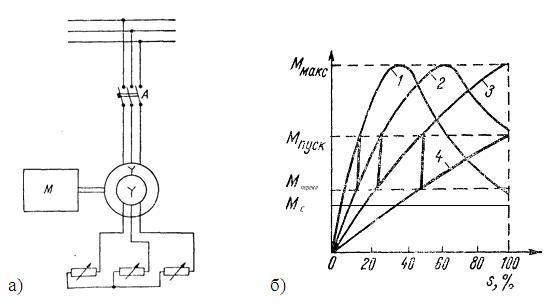
Рисунок 2.7 - а) схема пуска асинхронного двигателя с фазным ротором, б)
кривые зависимости вращающего момента от скольжения при различных значениях
пусковых сопротивлений
Реактивное сопротивление ротора Х2 всегда больше его активного сопротивления, вследствие чего для увеличения пускового момента двигателя необходимо вводить в цепь ротора активное добавочное сопротивление. Благодаря этому активное сопротивление цепи ротора увеличивается, что приводит к снижению как величины тока ротора I2, так и пускового тока статора I1. Значит, при определенных условиях, несмотря на уменьшение тока I2, вращающий момент может даже увеличиться. Подключение двигателя к сети при сниженном пусковом токе, не будет вызывать резких изменений ее напряжения.
Для того чтобы величина момента при разгоне двигателя изменялась в меньших пределах и пуск проходил быстрее, пуск выполняют ступенчатым.
Двигатель с фазным ротором, пускаемый в ход с помощью ступенчатого пускового реостата, обладает хорошими пусковыми характеристиками, позволяющими сохранить за все время разбега большой пусковой момент, сокращая тем самым время разгона.
Пусковые реостаты обычно изготовляются трехфазными из металлической проволоки или ленты повышенного удельного сопротивления (нихром, фехраль). Величину сопротивления выбирают с таким расчетом, чтобы отношение пускового и номинального токов Iп/Iном было равно 2-2,5.
На рисунке 2.7, б изображены кривые зависимости вращающего момента от
скольжения при различных значениях пусковых сопротивлений в процессе пуска
асинхронных двигателей с фазным ротором.
2.6 Регулирование скорости АД с
короткозамкнутым ротором
Изменение скорости вращения двигателей с короткозамкнутым ротором
возможно при изменении частоты f1, U1 и числа пар полюсов
р. К способам регулирования скорости предъявляются весьма высокие требования
как в отношении их экономичности и надежности в работе, так и в отношении
пределов и плавности регулирования.
2.6.1 Регулирование скорости изменением частоты питающей сети
Частота промышленных сетей f1 обычно постоянна и равна 50 Гц. Поэтому для изменения частоты питающей сети требуется применять преобразователь частоты. Следует иметь в виду, что при изменении частоты напряжения на зажимах, магнитный поток, ток холостого хода, вращающий момент, мощность и другие параметры машины в общем случае также не остаются постоянными. Механические характеристики при изменении частоты f1 и постоянном напряжении представлены на рисунке 2.8.
При регулировании скорости желательно сохранять перегрузочную
способность, для этого необходимо одновременно и пропорционально изменять
частоту и ЭДС обмотки статора или питающее напряжение U1, так как
оно мало отличается от ЭДС. Этот способ позволяет обеспечить широкий диапазон
плавного и экономичного регулирования скорости. Механические характеристики при
этом способе регулирования скорости представлены на рисунке 2.9.
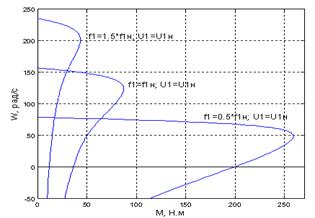
Рисунок 2.8 - Механические характеристики при различных частотах и
неизменном напряжении
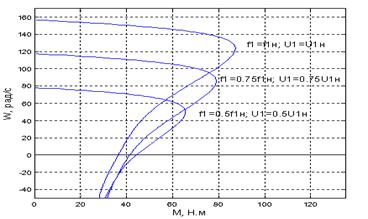
Рисунок 2.9 - Механические характеристики при пропорциональном изменении частоты и напряжения
2.6.2 Регулирование скорости изменением числа пар полюсов
Так как скорость вращения вращающегося поля ω1 = 60f1/p, при постоянном значении частоты сети f1 зависит только от числа пар полюсов этого поля, то, изменяя его, можно изменить также и скорость вращения ротора двигателя. Этот способ дает возможность регулировать скорость вращения асинхронного двигателя без таких больших потерь мощности, как при реостатном способе, что достигается за счет усложнения и удорожания конструкции машины.
Ввиду того, что число пар полюсов р может быть только целым числом, при переключении числа пар полюсов изменение скорости будет происходить ступенчато. Такие двигатели часто называются многоскоростными.
Разместив на статоре две отдельные обмотки (одну на р пар полюсов, а другую на p1 пар полюсов) и включая их поочередно, можно получить две скорости вращения поля, а следовательно, и две скорости вращения ротора. Отношение скоростей будет обратно пропорционально отношению числа пар полюсов.
Ротор двигателя при этом должен иметь короткозамкнутую обмотку, для
которой число полюсов создаваемого поля всегда равно числу полюсов вращающегося
поля обмотки статора.
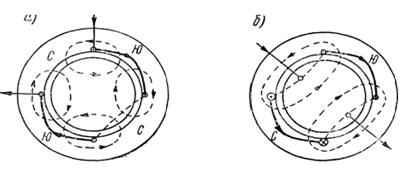
Рисунок 2.10 - Изменение числа пар полюсов асинхронного двигателя переключением цепей обмотки статора: а - при большем числе полюсов; б - при числе полюсов в 2 раза меньшем
Более простым и дешевым является способ, при котором на статоре укладывается одна обмотка, позволяющая производить изменение числа пар полюсов обмотки статора.
Увеличение или уменьшение пар полюсов, например, вдвое может быть произведено сравнительно просто. Для этого каждая фаза обмотки статора делится на две одинаковые части - полуобмотки и в одной из них изменяется направление тока.
На рисунке 2.10 показаны схемы обмотки статора при изменении числа пар полюсов в отношении 2:1.
Следовательно, при переключении числа пар полюсов могут быть изменены характеристики обмотки и индукция в воздушном зазоре.
Различными способами переключения числа пар полюсов можно осуществить работу двигателя в двух режимах: 1) сохраняя постоянство вращающего момента и изменение мощности пропорционально скорости вращения (переключение обмотки со звезды на двойную звезду); 2) сохраняя примерное постоянство мощности и изменение вращающего момента обратно пропорционально скорости вращения (переключение обмотки с треугольника на двойную звезду).
Асинхронные двигатели с переключением числа пар полюсов изготовляют в основном как двухскоростные и реже (небольшой мощности) как трех- и четырехскоростные.
Трех- и четырехскоростные двигатели выпускают с двумя обмотками на статоре, причем одну из них или обе выполняют с переключением числа пар полюсов.
К недостаткам многоскоростных двигателей следует отнести их увеличенные
размеры по сравнению с нормальными асинхронными двигателями и более высокую
стоимость.
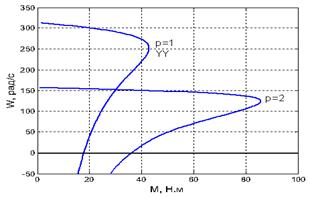
Рисунок 2.11 - Механические характеристики при изменении числа пар
полюсов переключением с треугольника на двойную звезду
2.6.3 Регулирование скорости изменением напряжения источника питания
Диапазон регулирования скорости не большой и снижается с уменьшением
нагрузки, так как максимальный момент, развиваемый двигателем, зависит от
квадрата напряжения источника питания. Так при уменьшении напряжения в 2 раза,
максимальный момент уменьшится в 4 раза. Способ целесообразно применять для
двигателей с повышенным скольжением (мягкой характеристикой) иначе диапазон
регулирования будет незначительным. Серийно выпускаются тиристорные и
транзисторные регуляторы напряжения.
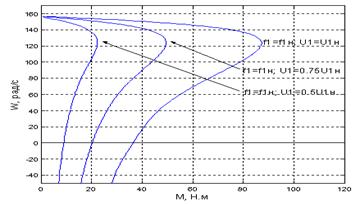
Рисунок 2.12 - Механические характеристики при изменении напряжения
2.7 Регулирование скорости АД с
фазным ротором
Для АД с фазным ротором используются следующие способы регулирования скорости: реостатный, изменением питающего напряжения, и введением добавочной ЭДС в цепь ротора.
Схема регулирования скорости вращения асинхронных двигателей с фазным
ротором при помощи реостата в цепи ротора не отличается от схемы пуска,
изображенной на рисунке 2.7, а. Как это было показано выше (см. рисунок 2.7,
б), увеличение активного сопротивления в цепи ротора делает механическую
характеристику более пологой, что приводит к увеличению скольжения, а
следовательно, к уменьшению скорости вращения. Этот способ дает возможность
регулировать скорость вращения в широких пределах от номинальной до полной
остановки. Плавность регулирования скорости будет зависеть от числа ступеней.
Однако такой способ регулирования скорости неэкономичен, так как он связан с
большими непроизводительными потерями энергии в реостатах. Однако, несмотря на
неэкономичность этого способа регулирования скорости вращения асинхронного двигателя,
он довольно часто применяется на практике, в основном для регулирования
скорости вращения двигателей небольшой мощности и при кратковременной работе на
малых скоростях.
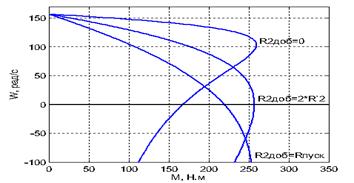
Рисунок 2.13 - Механические характеристики при различных сопротивлениях в цепи ротора
Также регулирование скорости можно получить путём одновременного ввода
добавочного сопротивления в цепь ротора и понижением напряжения источника
питания. При таком способе необходимо учесть, что максимальный момент
уменьшается пропорционально квадрату напряжения, а также механическая
характеристика становится мягче.
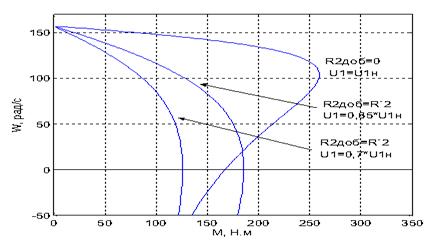
Рисунок 2.14 - Механические характеристики при различных сопротивлениях в
цепи ротора и одновременном понижении напряжения
3. Математические модели асинхронной
машины
3.1 Математическое описание
обобщённой машины
Обобщённая асинхронная машина содержит трёхфазную обмотку на роторе и статоре. Обмотки подключены к симметричным источникам напряжения. Математическое описание такой машины базируется на известных законах.
Уравнения равновесия ЭДС на обмотках статора и ротора базируется на втором законе Кирхгофа.
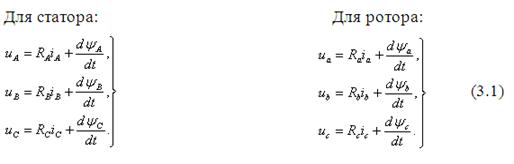
В уравнениях (3.1) фигурируют мгновенные напряжения, токи и потокосцепления статора и ротора, а также активные сопротивления обмоток. Обычно обмотки выполняются симметричными, к поэтому RА=RВ=RС=Rs - активное сопротивление статорной обмотки, Rа=Rb=Rс=RR - активное сопротивление роторной обмотки. Вторым используемым законом является закон Ампера, который связывает потокосцепления обмоток с токами, протекающими по обмоткам:
Для статора:
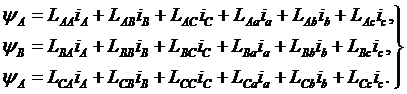 (3.2 а)
Для
ротора:
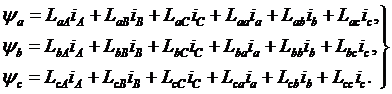 (3.2 б)
Удивительно симметричные уравнения для определения потокосцеплений показывают, что потокосцепление каждой обмотки зависит от токов во всех обмотках; эти зависимости проявляются через взаимоиндукцию. В уравнениях (3.2) LАА, LBB, LCC, Laa, Lbb, Lcc, являются собственными индуктивностями соответствующих обмоток, все остальные - взаимоиндуктивностями между соответствующими обмотками.
Третьим законом, лежащим в основе анализа, является второй закон Ньютона
- закон равновесия моментов на валу машины:
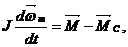 (3.3)
где
J (кг×м2) - момент инерции на валу машины,
учитывающий инерционность как самой машины, так и приведенной к валу
инерционности рабочего механизма и редуктора,  - угловая
скорость вала машины,
 (Н×м) - момент рабочего
механизма, приведенный к валу, в общем случае он может быть функцией скорости и
угла поворота,
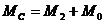 . Наконец, четвертым и последним законом, лежащим в
основа анализа машины, является закон, сформулированный Ленцем, как правило
левой руки. Этот закон связывает векторные величины момента, потокосцепления и
тока:
 .(3.4)
Следует сразу подчеркнуть, что, несмотря на полное и строгое математическое описание, использование уравнений (3.1) - (3.4) для исследования машины встречает серьезные трудности. Из них основные:
в уравнениях (3.3 и 3.4) фигурируют векторные величины, а в уравнениях (3.1 и 3.2) скалярные;
количество взаимосвязанных уравнений равно 16, а количество коэффициентов - 44;
коэффициенты взаимоиндукции между обмотками статора и ротора в уравнениях (3.2) являются функцией угла поворота ротора относительно статора, то есть уравнения (3.2) являются уравнениями с переменными коэффициентами;
уравнение
(3.4) является нелинейным, так как в нем перемножаются переменные.
3.2 Метод пространственного вектора
На пути упрощения математического описания асинхронной машины, да и
вообще всех машин переменного тока, удивительно удачным и изящным оказался
метод пространственного вектора, который позволил существенно упростить и
сократить вышеприведенную систему уравнений; метод позволяет связать уравнения
(3.1-3.4) в единую систему с векторными переменными состояния. Суть метода
состоит в том, что мгновенные значения симметричных трехфазных переменных
состояния (напряжения, токи, потокосцепления) можно математически преобразовать
так, чтобы они были представлены одним пространственным вектором. Это
математическое преобразование имеет вид (например, для тока статора):
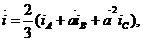 (3.5)
где
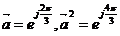 - векторы, учитывающие пространственное смещение
обмоток,
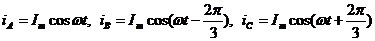 - симметричная трехфазная система токов статора.
Подставив
в уравнения (3.5) значение мгновенных токов, найдем математическое описание
пространственного вектора статорного тока:
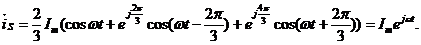 (3.6)
На
рис. 3.1 представлена геометрическая интерпретация пространственного вектора
тока - это вектор на комплексной плоскости с модулем (длиной) Im,
вращающийся с угловой скоростью w в положительном
направлении. Проекции вектора  на
фазные оси А, В, С определяют мгновенные токи в фазах. Аналогично
пространственными векторами можно представить все напряжения, токи и
потокосцепления, входящие в уравнения (3.1), (3.2).
Теперь
можно переходить к упрощению уравнений.
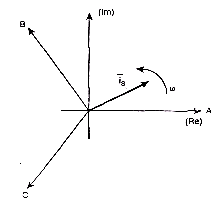
Рисунок 3.1 - Пространственный вектор тока
Шаг
первый. Для преобразования уравнений
(3.1) в мгновенных значениях к уравнениям в пространственных векторах умножим
их на выражения: первые уравнения на  , вторые
- на
 , третьи - на
 , - и
сложим раздельно для статора и ротора. Тогда получим:
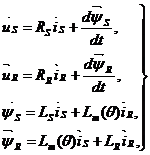 (3.7)
где LS, LR - собственные индуктивности статора и ротора, Lm(q) -взаимная индуктивность между статором и ротором. Таки образом, вместо двенадцати уравнений (3.1)-(3.2) получено лишь четыре уравнения (3.7).