Дипломная (вкр): Разработка виртуальных лабораторных работ по исследованию асинхронных двигателей
Шаг второй. Переменные коэффициенты взаимной индукции уравнениях для
потокосцеплений (3.7) являются результатом того, что уравнения равновесия ЭДС
для статора записаны в неподвижно системе координат, связанной со статором, а
уравнения равновесия ЭДС для ротора записаны во вращающейся системе координат,
связанной с ротором. Метод пространственного вектора позволяет записать эти
уравнения в единой системе координат, вращающейся произвольной скоростью wк. В этом случае уравнения (3.7) преобразуются к виду:
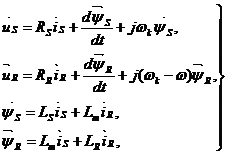 (3.8)
где w = р•wm, р - число пар полюсов в машине.
В уравнениях (3.8) все коэффициенты являются величинами постоянными, имеют четкий физический смысл и могут быть определены по паспортным данным двигателя, либо экспериментально.
Шаг
третий. Этот шаг связан с
определением момента. Момент в уравнении (3.4) является векторным произведением
любой пары векторов. Из уравнения (3.8) следует, что таких пар может быть шесть
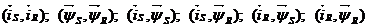 . Часто в рассмотрение вводится потокосцепление
взаимной индукции
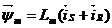 . В этом случае появляется ещё четыре возможности
представления электромагнитного момента машины через следующие пары:
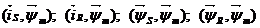 . После выбора той или иной пары уравнение момента
приобретает определенность, а количество уравнений в системе (3.8) сокращается
до двух. Кроме того, в уравнениях (3.3) и (3.4) векторные величины момента и
скорости могут быть заменены их модульными значениями. Это является следствием
того, что пространственные векторы токов и потокосцеплений расположены и
плоскости, перпендикулярной оси вращения, а векторы момента и угловой скорости
совпадают с осью. В качестве примера запись уравнений момента через некоторые
пары переменных состояния машины имеет вид:
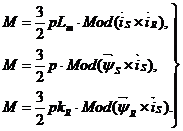 (3.9)
В конечном виде уравнения обобщённой асинхронной машины имеют вид:
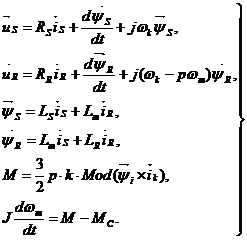 (3.10)
3.3 Математическая модель асинхронной
машины в осях, вращающихся с произвольной скоростью
Уравнения
асинхронной машины с короткозамкнутым ротором или машины с фазной обмоткой,
если к ней не подключено питающее напряжение, можно получить из уравнений
(3.10), если в этих уравнениях положить  .

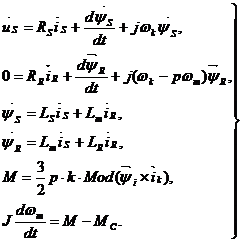 (3.11)
Для
динамических систем необходимо учитывать переходные электромагнитные процессы в
машине. В этом случае в качестве пары переменных, описывающих машину, оставим
пространственные векторы тока статора и потокосцепления ротора ( ), тогда уравнения (3.11) с учётом уравнений для
потокосцеплений (3.8) после соответствующих преобразований примут вид:
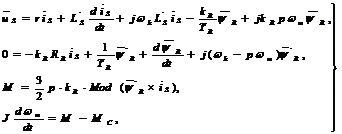 (3.12)
где
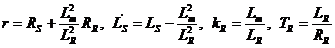 - коэффициенты.
3.4 Математическая модель асинхронной
машины в неподвижной системе координат
Для того чтобы лучше понять физические процессы, происходящие в асинхронной машине, исследуем машину в неподвижной системе координат.
В
неподвижной комплексной системе координат ( )
вещественная ось обозначается через a , а мнимая через b. Пространственные
векторы в этом случае раскладываются по осям:
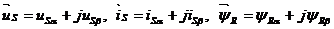 . Подставив эти значения в уравнения (3.12) и
приравняв отдельно вещественные и мнимые части, получим:
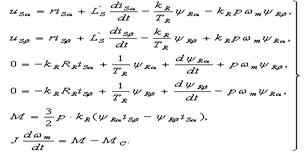 (3.13)
4. Разработка модели асинхронного двигателя в программе MATLAB
4.1 Пакет визуального
программирования Simulink
Одной из наиболее привлекательных особенностей системы MATLAB является наличие в ней наглядного и эффективного средства составления программных моделей - пакета визуального программирования Simulink.
Пакет Simulink позволяет осуществлять исследование (моделирование во времени) поведения динамических линейных и нелинейных систем, причем составление «программы» и ввод характеристик систем можно производить в диалоговом режиме, путем сборки на экране схемы соединений элементарных (стандартных или пользовательских) звеньев. В результате такой сборки получается модель системы (называемая S-моделью), которая сохраняется в файле с расширением *.mdl. Такой процесс составления вычислительных программ принято называть визуальным программированием.модель может иметь иерархическую структуру, то есть состоять из моделей более низкого уровня, причем количество уровней иерархии практически не ограничено. В процессе моделирования есть возможность наблюдать за процессами, которые происходят в системе. Для этого используются специальные блоки («обзорные окна»), входящие в состав библиотеки Simulink. Библиотека может быть пополнена пользователем за счет разработки собственных блоков.
Создание моделей в пакете Simulink основывается на использовании технологии Drag-and-Drop (шаг за шагом). В качестве «кирпичиков» при построении S-модели применяются визуальные блоки (модули), которые сохраняются в библиотеках Simulink.
Библиотека блоков Simulink (рисунок 4.1) - это набор визуальных объектов,
при использовании которых, соединяя отдельные блоки между собой линиями связей,
можно составлять функциональную блок-схему любого устройства.
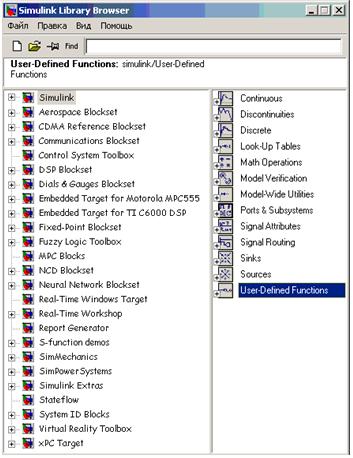
Рисунок 4.1 - Окно Simulink Library Browser
Сборка блок-схемы S-модели заключается в том, что графические изображения выбранных блоков с помощью мыши перетягиваются из окна раздела библиотеки в окно блок-схемы, а затем выходы одних блоков в окне блок-схемы соединяются со входами других блоков (также с помощью мыши). Соединение блоков выполняется следующим образом: указатель мыши подводят к определенному выходу нужного блока (при этом указатель должен приобрести форму крестика), нажимают левую кнопку и, не отпуская ее, перемещают указатель к нужному входу другого блока, а потом отпускают кнопку. Если соединение осуществлено верно, на входе последнего блока появится изображение черной стрелки.
Сборка модели осуществляется в рабочем поле специального окна (рисунок
4.2). Это окно имеет строку меню, панель инструментов и рабочее поле. Меню File
(Файл) содержит команды, предназначенные для работы с МDL - файлами; меню Edit
(Правка) - команды редактирования блок-схемы; меню View (Вид) команды изменения
внешнего вида окна; меню Simulation (Моделирование) - команды управления
процессом моделирования; меню Format (Формат) - команды редактирования формата
(то есть команды, позволяющие изменить внешний вид отдельных блоков и
блок-схемы в целом). Меню Tools (Инструменты) включает некоторые дополнительные
сервисные средства, предназначенные для работы с S-моделью.
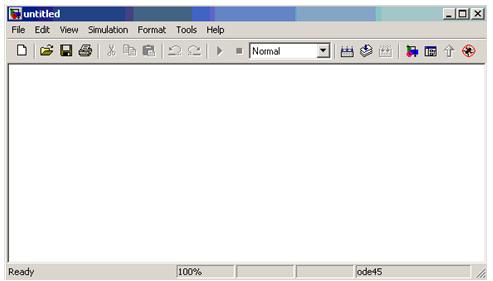
Рисунок 4.2 - Окно, в котором осуществляется сборка модели
Любая блок-схема моделируемой системы должна включать в себя один или несколько блоков-источников, генерирующих сигналы, которые, собственно, и вызывают «движение» моделируемой системы, и один или несколько блоков-приемников, которые позволяют получить информацию о выходных сигналах этой системы (увидеть результаты моделирования).
Запуск модели на выполнение осуществляется нажатием на кнопку  , либо через меню Simulation→Start,
остановка нажатием на кнопку
 , либо через меню Simulation→Stop, пауза - на кнопку
 , либо через меню Simulation→Pause,
пауза активна, когда модель запущена на выполнение. Кнопки расположены на
панели инструментов.
4.2 Преобразование уравнений
асинхронной машины в неподвижной системе координат
Система уравнений (3.13) в операторной форме примет вид:
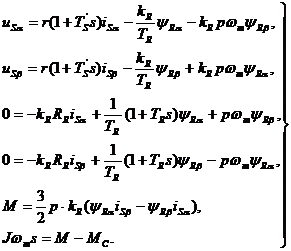 (4.1)
Для создания модели, из системы уравнений (4.1) выражаются токи и
потокосцепления и система уравнений примет вид:
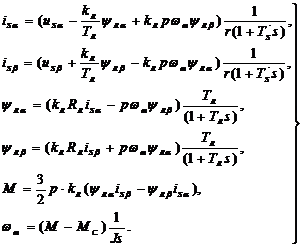 (4.2)
4.3 Расчёт параметров модели для АД
серии 4А
Для моделирования выбран асинхронный двигатель с короткозамкнутым ротором марки 4А112M4У3 со следующими паспортными данными:
номинальная выходная мощность Р2н=5.5 кВт,
номинальное фазное напряжение обмотки статора U1н=220 В,
номинальная частота тока f1=50 Гц,
номинальный коэффициент полезного действия ηн= 85.5 %,
номинальный коэффициент мощности статорной обмотки сosφ=0.85,
критическое скольжение ротора Sk= 25 %,
номинальное скольжение ротора Sн= 3.6 %,
число пар полюсов: р=2,
число фаз: m=3,
скорость холостого хода: n1=1500 об/мин,
момент инерции на валу машины: J=0,017 кг×м2,
параметры Г-образной схемы замещения в режиме короткого замыкания (рисунок 4.3) в относительных единицах:
в номинальном режиме: `1*=0.064, X`1*=0.078, R``2*=0.041, X``2*=0.13, Xm*=2.8,
в режиме короткого замыкания: ``2*кз=0.048, X``2*=0.062.
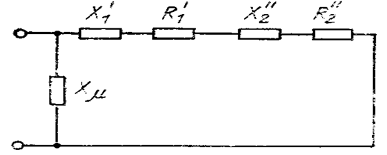
Рисунок 4.3 - Г-образная схема замещения
По известным паспортным данным АД и параметрам Г-образной схемы замещения
рассчитываются параметры Т-образной схемы замещения в режиме короткого
замыкания (рисунок 4.4) и коэффициенты системы уравнений (4.2) и параметры
блоков модели АД.
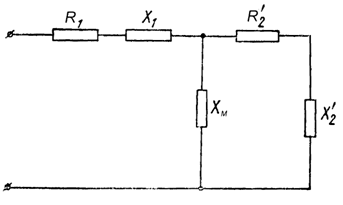
Рисунок 4.4 - Т-образная схема замещения
Номинальный фазный ток статора
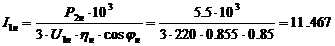 А.(4.3)
Базисное значение сопротивления
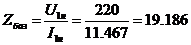 Ом.(4.4)
Угловая частота тока
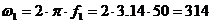 с-1.
(4.5)
Реактивное сопротивление рассеяния статора в относительных единицах
Х1*=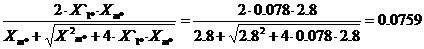 .(4.6)
Коэффициент, связывающий параметры машины в Т и Г-образной схемах
замещения
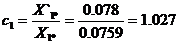 .(4.7)
Реактивное сопротивление рассеяния фазы статора
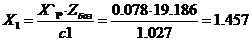 Ом.(4.8)
Активное сопротивление фазы статора
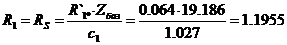 Ом.(4.9)
Индуктивность рассеяния фазы статора
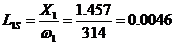 Гн.(4.10)
Реактивное сопротивление рассеяния фазы ротора
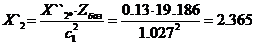 Ом.(4.11)
Активное сопротивление фазы ротора
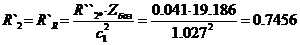 Ом.(4.12)
Индуктивность рассеяния фазы ротора
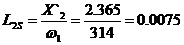 Гн.(4.13)
Реактивное сопротивление взаимоиндукции
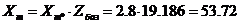 Ом.(4.14)
Индуктивность взаимоиндукции
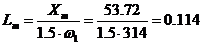 Гн.(4.15)
Полная индуктивность фазы статора
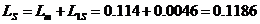 Гн.(4.16)
Полная индуктивность фазы ротора
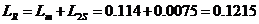 Гн.(4.17)
Суммарные потери мощности в двигатели
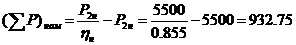 Вт.(4.18)
Основные
потери в обмотке статора
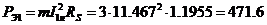 Вт.(4.19)
Намагничивающий ток
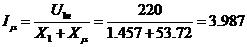 А.(4.20)
Потери в стали статора
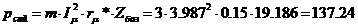 Вт,(4.21)
где
 выбирается из диапазона 0.08-0.2.
Основные потери в обмотке ротора
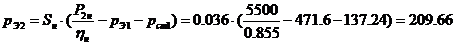 Вт.(4.22)
Суммарные потери в стали и механические
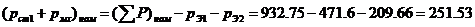 Вт.(4.23)
Механические потери
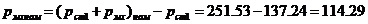 Вт.(4.24)
Скорость идеального холостого хода двигателя
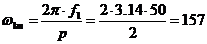 с-1.(4.25)
Номинальная скорость вращения двигателя
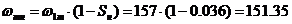 с-1.(4.26)
Коэффициент трения
Коэффициенты системы уравнений обобщённой асинхронной машины:
Параметры блоков модели обобщённой асинхронной машины:
4.4 Структурная схема модели в
неподвижной системе координат и её поблочное описание
По системе уравнений (4.2) собирается схема модели обобщённой машины в
неподвижной системе координат (рисунок 4.5) с рассчитанными параметрами. На
входы модели подаются напряжения, сдвинутые по фазе на 90 электрических
градусов:
где
При
номинальном питающем напряжении реализуется прямой пуск АД
Рисунок 4.5 - Структурная схема модели обобщённой асинхронной машины в
неподвижной системе координат
Блоки Usα и Usβ (рисунок 4.6) являются генераторами гармонических
сигналов, Usα - косинусоиды, Usβ - синусоиды. Они имитируют работу
источников напряжения.
Настраиваемыми параметрами являются:
Sine type - тип синусоидальной волны,
Amplitude
- амплитуда сигнала, для данной схемы Рисунок 4.6 - Блок Usα: а) внешний вид, б) окно параметров
Блок
Аналогичные
в схеме блоки: Настраиваемыми
параметрами являются:- коэффициент усиления, для данной схемы Рисунок
4.7 - Блок Блок Sum (рисунок 4.8) суммирует поступающие на него сигналы (в том числе
с разными знаками).
Настраиваемыми параметрами являются:shape - форма изображения (круг или
прямоугольник),of signs - список входов и их знаки.
Рисунок 4.8 - Блок Sum: а) внешний вид, б) окно параметров
Блок
Настраиваемыми
параметрами являются:- числитель, для данной схемы Рисунок
4.9 - Блок Блок Klych (рисунок 4.10) служит для переключения типа момента нагрузки
на валу, либо М2 либо α•М2. Переключение происходит при двойном нажатии правой
кнопкой мыши на блоке.
Настраиваемых параметров не имеет.
Рисунок 4.10 - Блок Klych
Блок Product (рисунок 4.11) выполняет умножение (деление) входных
сигналов.
Настраиваемыми параметрами являются:of inputs - количество входов,- тип
способа умножения.
Рисунок 4.11 - Блок Product: а) внешний вид, б) окно параметров
Блок М2 (рисунок 4.12) формирует постоянную величину нагрузки на валу,
которая является неизменной во времени.
Настраиваемыми параметрами являются:value - постоянная величина.
Рисунок 4.12 - Блок М2: а) внешний вид, б) окно параметров
Блок α•М2 (рисунок 4.13) является задатчиком нагрузки и
устанавливает на валу линейно изменяющийся во времени момент нагрузки.
Настраиваемыми параметрами являются:- изменение величины за 1 секунду. В
зависимости от знака возрастает или убывает,time - момент времени в который
начинает изменятся нагрузка,output - начальное значение, с которого начнётся
изменение нагрузки.
а) б)
Рисунок 4.13 - Блок α•М2: а) внешний вид, б) параметры
Блок Integrator (рисунок 4.14) представляет идеальное интегрирующее
звено. Он позволяет осуществить интегрирование поступающего на него сигнала в
непрерывном времени.
Настраиваемыми параметрами являются:reset - подключение дополнительного
управляющего сигнала,condition source - определение источника (внутренний или
внешний),condition - начальное значение выходной величины,output - ограничение
величины выхода,saturation limit - верхнее предельное значение выходной
величины,saturation limit - нижнее предельное значение выходной
величины,saturation port - показать порт насыщения,state port - показать порт
состояния,tolerance - допустимая предельная величина абсолютной погрешности.
а) б)
Рисунок 4.14 - Блок α•М2: а) внешний вид, б) параметры
Графический дисплей «wm, M=f(t)» (рисунок 4.15) ïîçâîëÿåò
â õîäå ìîäåëèðîâàíèÿ
íàáëþäàòü ãðàôèêè
ïåðåõîäíûõ ïðîöåññîâ
ñêîðîñòè è ìîìåíòà
âî âðåìåíè. Ïî
ãîðèçîíòàëüíîé
îñè îòêëàäûâàåòñÿ
çíà÷åíèå ìîäåëüíîãî
âðåìåíè, à ïî âåðòèêàëè
çíà÷åíèå âõîäíîé
âåëè÷èíû, îòâå÷àþùåå
ýòîìó ìîìåíòó
âðåìåíè. Îêíî
ïàðàìåòðîâ âûçûâàåòñÿ
íàæàòèåì íà
èêîíêó Настраиваемыми параметрами являются:of axes - количество осей,range -
интервал времени,labels - метки осей,- используется только для дискретных во
времени процессов. Его значение (1), установленное по умолчанию, для непрерывных
процессов изменять не рекомендуется. Позволяет задать периодичность (через
сколько дискретов времени) отображения значений времени.
а) б) в)
Рисунок 4.15 - Блок «wm, M=f(t)»:
а) внешний вид, б) внутренний вид, в) окно параметров
Шинный формирователь Mux (рисунок 4.16) выполняет объединение входных
величин в единый выходной вектор (шину), что очень удобно, так как схема
получается мене загромождённой.
Настраиваемыми параметрами являются:of inputs - число входов,option - вид
отображения блока.
а) б)
Рисунок 4.16 - Блок Mux: а) внешний вид, б) окно параметров
Цифровой дисплей «wm, M» (рисунок 4.17) âûâîäèò
íà ýêðàí ÷èñëîâûå
çíà÷åíèÿ âõîäÿùèõ
â áëîê âåëè÷èí
(ñêîðîñòè è ìîìåíòà).
Настраиваемыми параметрами являются:- формат вывода чисел,- позволяет
задать периодичность (через сколько дискретов времени) отображения значений
времени,time - используется только для дискретных во времени процессов. Его
значение (-1), установленное по умолчанию, для непрерывных процессов изменять
не рекомендуется.
а) б)
Рисунок 4.17 - Блок «wm, M»: а) внешний вид, б) окно параметров
Осциллограф XY (рисунок 4.18) - графическое окно, отображающее
зависимость одной переменной от другой. В данной схеме отображает механическую
характеристику.
Большим минусом этого блока является то, что в графическом окне нет сетки
и нет возможности нанести надписи.
Настраиваемыми параметрами являются:min, x-max, y-min, y-max - пределы
осей по Х и У,time - смотри выше.
а) б) в)
Рисунок 4.18 - Блок XY: а) внешний вид, б) окно параметров, в)
графическая область
Блок «Построение механической характеристики» (рисунок 4.19) является
ссылкой на специально разработанную M-программу, в которой реализуется
графическое построение механической характеристики. Большим удобством является
то, что имеется сетка и можно наносить надписи осей и в графической области, а
также редактирование полученных результатов.
а) б)
Рисунок 4.19 - Графическое окно для построения характеристик:
а) внешний вид, б) графическая область
4.5 Результаты моделирования
После запуска схемы модели на моделирование и завершения процедуры
моделирования можно проанализировать полученные результаты.
Графический дисплей «wm, M=f(t)» отображает переходной процесс скорости и
момента во времени, представленный на рисунке 4.20.
Из рисунка 4.20 видно, что при прямом пуске вначале наблюдаются
значительные колебания момента и скорости. При приложении момента нагрузки,
аналогично наблюдаются колебания момента и скорости, но менее значительные, чем
при пуске, также видно, что при приложении момента нагрузки наблюдается
уменьшение скорости.
Получив механическую характеристику (рисунок 4.21), можно увидеть, что
при пуске она получается динамической и на ней также как и на рисунке 4.20
чётко виден колебательный процесс скорости и момента в виде концентрических
окружностей с уменьшающимся радиусом по мере затухания колебаний скорости и
момента. Аналогичная картина наблюдается при ступенчатом набросе нагрузки.
Данные характеристики представлены на рисунке 4.21 и 4.22.
Рисунок 4.20 - Переходной процесс скорости и момента функции времени при
пуске на холостом ходу и набросе нагрузки
Рисунок 4.21 - Динамическая механическая характеристика при пуске на
холостом ходу и набросе нагрузки, построенная блоком «XY»
Рисунок 4.22 - Динамическая механическая характеристика при пуске на
холостом ходу (синяя) и набросе нагрузки (красная), построенная блоком
«Построение механической характеристики»
При нагружении двигателя с малой скоростью увеличения нагрузки получается
характеристика, близкая к статической естественной механической характеристике.
Она представлена на рисунке 4.23 совместно с динамической механической
характеристикой.
Рисунок 4.23 - Пусковая динамическая характеристика (синяя) на холостом
ходу и естественная механическая характеристика (красная)
5. Разработка виртуальной
лабораторной работы на базе виртуальной асинхронной машины
Иную возможность анализа АД представляет специализированный раздел по
электротехнике Toolbox Power System Block. В его библиотеке имеются блоки
виртуальных электрических машин и АД с короткозамкнутым и фазным ротором в том
числе.
Схема виртуальной лабораторной работы для исследования двигателя с
короткозамкнутым ротором представлена на рисунке 5.1.
Рисунок 5.1 - Схема модели лабораторной работы для исследования
асинхронного двигателя с короткозамкнутым ротором
5.1 Поблочное описание схемы
Основными блоками схемы являются: источник трёхфазного напряжения
(Source), трёхфазный измеритель напряжения и тока (Three-Phase V-I
Measurement), трёхфазный асинхронный двигатель с короткозамкнутым ротором (AD),
задатчик нагрузки (М2 и α•М2), измеритель (вывод) скорости и электромагнитного
момента на валу (wm, Te).
Дополнительные блоки: переключатели (Klych и K_Z), управляемый ключ
(Switch), машинное время (Clock), осциллограф (XY), шинный формирователь (Mux),
цифровые и графические дисплеи («wm, M, I1»; «P2, P1, I1, S, KPD, Cos.f»), «Ðàáî÷èå
õàðàêòåðèñòèêè»,
áëîê «U1. I1. P1».
Блоки программ: «Ввод данных», «Построение механической характеристики» и
«Построение рабочих характеристик».
Источник трёхфазного напряжения Source (рисунок 5.2) имитирует работу
трёхфазного источника синусоидального напряжения с заземлённой нейтралью N и
выходами фаз А, В и С.
Настраиваемыми параметрами являются:
Phase to ground peak voltage (V) - амплитуда фазного напряжения,angle of
phase A (Degrees) - начальный фазовый угол фазы А,(Hz) - частота
напряжения,resistance (Ohms), inductance (H) - сопротивление и индуктивность
источника.
а) б)
Рисунок 5.2 - Блок Source: а) внешний вид, б) окно параметров
Трёхфазный измеритель напряжения и тока Three-Phase V-I Measurement
(рисунок 5.3) измеряет трёх фазное мгновенное напряжение и ток, потребляемые
нагрузкой от источника.
Настраиваемыми параметрами являются:measurement: phase-to-ground -
измерение фазного напряжения от фазы до земли,a label - использовать ярлык
(ссылку) вместо выхода,pu - система относительных единиц,measurement: yes -
подтверждение измерения тока.
а) б)
Рисунок 5.3 - Блок Three-Phase V-I Measurement: а) внешний вид, б)
параметры
Трёхфазный асинхронный двигатель с короткозамкнутым ротором AD (рисунок
5.4) имитирует работу асинхронного двигателя с короткозамкнутым (или фазным)
ротором. Составлен на основе математических уравнений.
Настраиваемыми параметрами являются:
Nom. power Pn - номинальная мощность,Vn - номинальное линейное
напряжение,fn - номинальная частота,(Rotor) R, L - активное сопротивление и
индуктивность статора и приведённого ротора,inductance Lm - взаимная
индуктивность,J - момент инерции на валу,factor F - коэффициент трения,of poles
- число пар полюсов р,conditions - начальные данные:
скольжение, угол поворота ротора, ток трёх фаз статора, сдвиг фаз А, В,
С.
а) б)
Рисунок 5.4 - Блок AD: а) внешний вид, б) параметры
Задатчик нагрузки М2 (рисунок 4.12) и задатчик нагрузки α•М2 (рисунок 4.13). Описание этих
блоков рассмотрено в разделе 4.
Машинное время Clock (рисунок 5.5) отображает время моделирования.
Настраиваемыми параметрами являются:time - отображения времени в блоке,-
позволяет задать периодичность (через сколько дискретов времени) отображения
значений времени.
а) б)
Рисунок 5.5 - Блок Clock: а) внешний вид, б) параметры
Измеритель (вывод) «wm, Te» (рисунок 5.6) выводит для отображения
различные параметры асинхронной машины. Имеет возможность выбрать необходимые для
вывода параметры из имеющихся. В данной схеме выводятся значения угловой
скорости и электромагнитного момента на валу.
Настраиваемыми параметрами являются:
Machine type - тип машины,currents [ira irb irc] - трёхфазный ток
ротора,currents [ir_q ir_d] - ток ротора в осях q, d,fluxes [phir_q phir_d] -
поток в роторе в осях q, d,voltages [vr_q vr_d]- напряжение в роторе в осях q,
d,currents [ia ib ic] - трёхфазный ток статора,currents [is_q is_d] - ток
статора в осях q, d,fluxes [phis_q phis_d] - поток в статоре в осях q,
d,voltages [vs_q vs_d] - напряжение в статоре в осях q, d,speed [wm] - скорость
вращения ротораtorque [Te] - электромагнитный момент,angle [thetam] - угол
поворота ротора.
а) б)
Рисунок 5.6 - Блок «wm, Te»: а) внешний вид, б) параметры
Переключатели Klych, K_Z и Dinamika (рисунок 5.7) служат для переключения
входного сигнала. Klych для переключения типа момента нагрузки на валу, K_Z для
переключения на схему снятия пускового момента, а Dinamika для снятия
динамической механической характеристики. Переключение происходит при двойном
нажатии правой кнопкой мыши на блоке. Настраиваемых параметров не имеет.
Рисунок 5.7 - Блоки Klych, K_Z и Dinamika
Управляемый ключ Switch (рисунок 5.8) служит для управляемого
переключения входного сигнала. Имеет три входа, 1 и 3 - информационные, 2 - управляющий.
Если величина управляющего сигнала не меньше некоторого ограничения, заданного
в поле Threshold, то на выход подаётся сигнал с первого входа, в противном
случае - сигнал с третьего входа. В схеме на первый вход подаётся вектор
значений скорости и момента, также и на третий вход подаётся вектор скорости и
момента при условии, что ключ Dinamika в верхнем положении, а на второй вход
время.
Настраиваемыми параметрами являются:for passing first input - критерий
для прохождения сигнала с первого входа,- порог переключения входа.
а) б)
Рисунок 5.8 - Блок Switch: а) внешний вид, б) параметры
Осциллограф XY (рисунок 4.18). Описание этого блока рассмотрено в разделе
4.
Шинный формирователь Mux (рисунок 4.16). Описание этого блока рассмотрено
в разделе 4.
Графический дисплей «wm, M, I1=f(t)» (ðèñóíîê
4.15). Описание этого блока рассмотрено в разделе 4. Цифровые дисплеи «wm, M»,
«P2, P1, I1, S, KPD, Cos.f» (ðèñóíîê
4.17). Описание этих блоков рассмотрено в разделе 4.
Áëîê «Ðàáî÷èå
õàðàêòåðèñòèêè»
(ðèñóíîê 5.9) - ýòî
íå ñòàíäàðòíûé
áëîê, îí ðàçðàáîòàí
ïðè ñîçäàíèè
äàííîé âèðòóàëüíîé
ëàáîðàòîðíîé
ðàáîòû. Âíóòðè
íåãî ðåàëèçóåòñÿ
ðàñ÷¸ò ðàáî÷èõ
õàðàêòåðèñòèê
ïî ñëåäóþùèì
ôîðìóëàì:
к входной мощности добавляются потери в стали рсm1, так как в
модели они не учитываются.
Настраиваемых параметров не имеет.
Рисунок 5.9 - Блок «Рабочие характеристики»
Áëîê «U1. I1. P1» (ðèñóíîê
5.10) òàêæå ÿâëÿåòñÿ
íå ñòàíäàðòíûì.
 í¸ì ðåàëèçóåòñÿ
ïðåîáðàçîâàíèå
âõîäíûõ òð¸õôàçíûõ
íàïðÿæåíèé è
òîêîâ â äåéñòâóþùèå
çíà÷åíèÿ, à òàêæå
âû÷èñëåíèå àêòèâíîé
ìîùíîñòè.
Настраиваемых параметров не имеет.
Рисунок 5.10 - Блок «U1. I1. P1»
Блоки программ: «Ввод данных», «Построение механической характеристики» и
«Построение рабочих характеристик» (рисунок 5.11) - являются ссылками на
специально написанные M-программы, в которых реализуется ввод данных с помощью
меню (рисунок 5.12) и графическое построение (рисунок 5.13) механической и
рабочих характеристик.
Рисунок 5.11 - Блоки программ
При открытии блока «Ввод данных», в котором реализована подпрограмма
“Menu”, на экран выводится меню, в котором можно изменить параметры
моделирования. Это является очень удобным элементом, так как ненужно
перенастраивать саму модель и её блоки.
В меню ввода данных для модели:
время переходного процесса - это время необходимое для разгона двигателя
до холостого хода при исчезновении колебаний момента и скорости,
время моделирования - время необходимое для выполнения одной процедуры
моделирования,
амплитуда
фазного напряжения - это номинальное значение U1н умноженное на частота
- частота питающего напряжения.
Рисунок 5.12 - Меню ввода данных
Рисунок 5.13 - Графическое окно для построения характеристик
5.2 Результаты моделирования
Графический дисплей «wm, M=f(t)» отображает переходной процесс скорости и
момента во времени, представленный на рисунке 5.14.
Рисунок 5.14 - Переходной процесс скорости и момента функции времени при
пуске на холостом ходу и набросе нагрузки
Из рисунке 5.14 видно, что при прямом пуске вначале наблюдаются
значительные колебания момента и скорости. При приложении момента нагрузки,
аналогично наблюдаются колебания момента и скорости, но менее значительные, чем
при пуске, также видно, что при приложении момента нагрузки наблюдается
уменьшение скорости.
Получив механическую характеристику, можно увидеть, что при пуске она
получается динамической и на ней также как и на рисунке 5.14 чётко виден
колебательный процесс скорости и момента в виде концентрических окружностей с
уменьшающимся радиусом по мере затухания колебаний скорости и момента.
Аналогичная картина наблюдается при мгновенном набросе нагрузки. Данные
характеристики представлены на рисунках 5.15 и 5.16.
Рисунок 5.15 - Динамическая механическая характеристика при пуске на
холостом ходу и набросе нагрузки, построенная блоком «XY»
Рисунок 5.16 - Динамическая механическая характеристика при пуске на
холостом ходу (синяя) и набросе нагрузки (красная), построенная блоком
«Построение механической характеристики»
При нагружении двигателя с малой скоростью увеличения нагрузки получается
характеристика, близкая к статической естественной механической характеристике.
Она представлена на рисунке 5.17 совместно с динамической механической
характеристикой.
Рисунок 5.17 - Пусковая динамическая характеристика (синяя) на холостом
ходу и естественная механическая характеристика (красная)
Рабочие характеристики при нагружении двигателя от скорости холостого
хода до нагрузки 130% от номинальной представлены на рисунке 5.18.
Рисунок 5.18 - Рабочие характеристики
5.3 Сравнение моделей АД в
неподвижной системе координат и модели на базе виртуальной асинхронной машины
По результатам моделирования полученных в разделах 4 и 5 видно, что
переходные процессы скорости и момента при пуске и ступенчатом набросе
нагрузке, динамические механические характеристики, а также естественные
механические характеристики абсолютно идентичные. Это доказывает, что блок
виртуальной асинхронной машины AD в своей структуре имеет математические
уравнения обобщённой асинхронной машины.
6. Разработка методики выполнения
лабораторной работы
6.1 Программа работы
6.1.1 Ознакомление с программой MatLab
.1.2 Объект исследования
.1.3 Исследование АД с короткозамкнутым ротором
.1.3.1 Ознакомление со схемой лабораторной работы
.1.3.2 Ввод данных в модель
.1.3.3 Определение пускового момента и тока при коротком замыкании
.1.3.4 Снятие динамической характеристики при параметрах короткого
замыкания
.1.3.5 Снятие естественной механической характеристики
.1.3.6 Построение естественных рабочих характеристик
.1.3.7 Снятие искусственных механических характеристик при
разных значениях U1
разных значениях f1
-
разных значениях f1 и .1.4
Исследование АД с фазным ротором
.1.4.1
Ознакомление со схемой лабораторной работы
.1.4.2
Ввод данных в модель
.1.4.3
Пуск при заданном пусковом сопротивлении
.1.4.4
Снятие естественной механической характеристики
.1.4.5
Построение естественных рабочих характеристик
.1.4.6
Снятие искусственных механических характеристик при
разных
значениях R2доб
разных
значениях U1
разных
значениях R2доб и U1
6.2 Ознакомление с программой MatLab
и пакетом Simulink
После вызова программы MATLAB 6.5 на экране появляется окно MATLAB, представленное
на рисунок 6.1. В нём могут отображаться несколько окон, главными являются Окно
команд, Текущий каталог и Рабочая область. По необходимости через меню Вид,
которое располагается на передней панели, можно настроить окна по собственному
желанию.
Рисунок 6.1 - Окно MATLAB
В командном окне появляются символы команд, которые набираются
пользователем с клавиатуры, отображаются результаты выполнения этих команд,
текст исполняемой программы и информация об ошибках выполнения программы,
распознанных системой. В окне текущего каталога отображается содержимое
выбранной для работы папки: различные модели, м-программы, файлы данных,
фигуры. В окне рабочей области отображаются временные данные текущего сеанса
работы: параметры, вводимые в схему, результаты вычислений и измерений, время
модели, выходные данные.
Признаком того, что программа MATLAB готова к восприятию и выполнению
очередной команды, является наличие в последней строке командного окна знака
приглашения (»), справа от которого расположен мигающий курсор.
В верхней части окна (под заголовком) находится строка меню. Для того
чтобы открыть какое-либо меню, следует установить на нём указатель мыши и
нажать её левую кнопку. Наиболее необходимые для работы команды, такие как:
открыть имеющийся или создать новый файл, сохранить или распечатать и т.д.
расположены в меню Файл и представлены на рисунке 6.2.
Рисунок 6.2 - Команды меню Файл
Для удобства работы, на переднюю панель вынесены кнопки первой
необходимости:
Описание пакета Simulink рассмотрено в разделе 4.
6.3 Объект исследования
В лабораторной работе исследуются асинхронные двигатели серии 4А с
исполнением по степени защиты IP 44 для АД с короткозамкнутым ротором и с
исполнением IP 23 для АД с фазным ротором. Паспортные данные, этих двигателей
приведены в таблицах П1-П2 и П4-П5:
номинальная выходная мощность Р2н,
номинальный коэффициент полезного действия ηн,
номинальный коэффициент мощности статорной обмотки сosφн,
момент инерции на валу машины J кг×м2,
номинальный электромагнитный момент Мн,
кратность пускового момента Мп / Мн,
кратность максимального момента Мк / Мн,
кратность пускового тока I1п / I1н,
критическое скольжение ротора Sk= 25 %,
номинальное скольжение ротора Sн= 3.6 %.
параметры Г-образной схемы замещения (рисунок 4.3) в относительных
единицах:
в номинальном режиме:
активное и реактивное сопротивления R`1*, X`1*,
активное и реактивное сопротивления R``2*, X``2*,
реактивное сопротивление взаимоиндукции Xm*,
в режиме короткого замыкания:
активное и реактивное сопротивления R``2*кз, X``2*.
В таблицах П3 и П6 приведены значения величин, необходимых для
моделирования и рассчитаны по данным таблиц П1-П2 и П4-П5:
добавочное сопротивление R2 доб,
потери в стали Pst,
коэффициент трения Ftr,
в номинальном режиме:
активное сопротивление и индуктивность рассеяния фазы статора Rs,
Ls,
активное сопротивление и индуктивность рассеяния фазы ротора R`r,
L`r,
индуктивность взаимоиндукции Lm,
в режиме короткого замыкания:
активное сопротивление и индуктивность рассеяния фазы ротора R`r кз,
L`r кз,
6.4 Исследование АД с
короткозамкнутым ротором
Описание принципа действия, устройства, способов пуска и регулирования
скорости приведено в разделе 2.
.4.1 Ознакомление со схемой лабораторной работы
Для выбора схемы необходимо в окне MATLAB (рисунок 6.1) выбрать в
качестве текущего каталога папку, в которой находится файл со схемой
асинхронного двигателя с короткозамкнутым ротором:
«C:\MATLAB6p5\work\AD\AKZ\AKZ.mdl». На экране появится схема модели
лабораторной работы для исследования асинхронного двигателя с короткозамкнутым
ротором, представленная на рисунке 6.3.
Основными блоками схемы являются: источник трёхфазного напряжения
(Source), трёхфазный измеритель напряжения и тока (Three-Phase V-I
Measurement), трёхфазный асинхронный двигатель с короткозамкнутым ротором (AD),
задатчик нагрузки (М2 или α•М2), измеритель (вывод) скорости и
электромагнитного момента на валу (wm, Te).
Дополнительные блоки: переключатели (Klych и K_Z), управляемый ключ
(Switch), машинное время (Clock), осциллограф (XY), шинный формирователь (Mux),
цифровые и графические дисплеи («n, M»; «P2, P1, I1, S, KPD, Cos.f»; «n, M,
I1»), ðàáî÷èå õàðàêòåðèñòèêè,
áëîê «U1. I1. P1», óñèëèòåëü
«-Ê-».
Блоки программ: «Ввод данных», «Построение механической характеристики» и
«Построение рабочих характеристик».
Рисунок 6.3 - Схема модели лабораторной работы для исследования
асинхронного двигателя с короткозамкнутым ротором
.4.2 Ввод данных в модель
Данные исследуемого двигателя для своего варианта (таблицы П1 и П3)
необходимо ввести в модель, для этого необходимо дважды щёлкнуть левой кнопкой
мыши по блоку асинхронной машины AD и в открывшемся окне ввести данные
двигателя (рисунок 5.4). В качестве примера использован двигатель 4А112М4У3.
.4.3 Определение пускового момента и тока при коротком замыкании
Опыт короткого замыкания асинхронного двигателя с короткозамкнутым
ротором соответствует питанию обмотки статора при заторможенном роторе. Опыт
проводится с целью определения пускового момента и пускового тока [4].
Для проведения опыта необходимо открыть блок AD и изменить параметры
Rotor [Rr'(ohm) Llr'(H)] на соответствующие параметры ротора при коротком
замыкании R`2 кз и L`r кз для заданного варианта, а также
переключить блок K_Z (рисунок 5.7) в нижнее положение щёлкнув на нём дважды
левой кнопкой мыши. Это приведёт к переключению на схему, когда
электромагнитный момент подаётся на вход М2. В этом случае ω=0
и получается режим
короткого замыкания.
Запустить систему на моделирование нажатием на кнопку «n,
M». Определить кратность пускового тока .4.4
Снятие динамической характеристики при параметрах короткого замыкания
Опыт
проводится с параметрами двигателя из пункта 6.4.3. Блок K_Z переключить в
верхнее положение, это приведёт к переключению схемы в режим снятия
характеристик, а также переключить блок Klych и Dinamika (рисунок 5.7) в
верхнее положение и открыв блок М2 (рисунок 4.12), установить в нём значение
равное 0.
Запустить
систему на моделирование, двигатель начнёт разгоняться, и скорость дойдёт до
холостого хода, в установившемся режиме остановить модель. Открыть блок
«Построение механической характеристики» при этом вызовется подпрограмма
построения характеристики в графическом окне Figure и построит динамическую
механическую характеристику пуска двигателя (рисунок 6.4). Если необходимо,
вызвать редактор свойств осей через меню Edit→Axes properties (рисунок
6.5) и изменить пределы осей X и Y до удобных. Через меню File→Export
сохранить характеристику как рисунок, предварительно создав для этого на диске
собственную папку. Окно с характеристикой закрыть. В блоке «n, M, I1=f(t)»
просмотреть переходные процессы скорости, момента и тока статора во времени
(рисунок 6.6). Нажатие сочетания клавиш «Alt + Print Screen» на клавиатуре
приведёт к копированию активного окна в буфер, т.е. окна с переходными процессами,
откуда их можно вставить в графическую программу Paint или в Word. Сохранить
рисунок с переходными процессами в ранее созданной папке для создания отчёта.
Рисунок 6.4 - Динамическая механическая характеристика двигателя при
пуске без нагрузки с параметрами короткого замыкания
Снятие естественной механической характеристики
Механической характеристикой называют зависимость частоты вращения ротора
от вращающего электромагнитного момента.
Механическая характеристика называется естественной, если она
соответствует номинальному напряжению, номинальной частоте и отсутствию внешних
сопротивлений в цепях обмоток [6].
По методике пункта 6.4.2 ввести в блок AD параметры номинального режима.
Блок Klych и Dinamika переключить в нижнее положение. В блоке α•М2 (рисунок 4.13) задать скорость
нарастания нагрузки Slope равной 0,15•Мн. Это значение
обуславливается тем, что при большой скорости нарастания нагрузки механическая
характеристика становится динамической и появляется отклонение от естественной
характеристики, что наглядно видно из рисунка 6.7, а при очень маленькой
скорости нарастания нагрузки процесс вычисления занимает много времени.
Рисунок 6.7 - Механические характеристики при различных значениях α
Запустить систему на моделирование, двигатель начнёт разгоняться и
скорость дойдёт до холостого хода, по завершении переходного процесса блок α•М2 начнёт нагружать двигатель и в
блоке XY (рисунок 4.18) будет отображаться статическая механическая
характеристика. При нагрузке больше критической двигатель остановится и прейдёт
в режим противовключения. При отрицательной частоте вращения приблизительно
равной 0.3 Повторить опыт, предварительно изменив в блоке α•М2 скорость нарастания нагрузки в
поле Slope на отрицательное значение. При отрицательной нагрузке двигатель
прейдёт в генераторный режим с отдачей электроэнергии в сеть. При частоте
вращения приблизительно равной 2 Рисунок 6.8 - Механическая характеристика АД во всех режимах работы
Вызвать редактор свойств осей и изменить пределы осей X и Y до удобных.
Сохранить характеристику на диске как рисунок и закрыть окно.
Рисунок 6.9 - Механическая характеристика после редактирования осей
Построение естественных рабочих характеристик
При изменении нагрузки двигателя изменяются токи в обмотках, мощности,
частота вращения и другие эксплуатационные показатели. Под рабочими
характеристиками поминают зависимость подводимой мощности, тока, скольжения,
КПД и коэффициента мощности от отдаваемой мощности на валу при неизменных
значениях напряжения, частоты тока питающей сети и внешних сопротивлений в
цепях обмоток [6].
Рабочие характеристики снимают при увеличении нагрузки от холостого хода
до 1.3 номинальной. Опыт производится аналогично пункту 6.4.5 при параметрах
номинального режима. Скорость нарастания нагрузки в блоке α•М2 должна быть 0.15•Мн.
Запустить систему на моделирование, при нагрузке более 1.3 от номинальной
(показания контролировать на цифровом дисплее «n, M») остановить модель. Открыв
блок «Построение рабочих характеристик» получить снятые характеристики (рисунок
6.10) и сохранить их на диске как рисунок.
Рисунок 6.10 - Рабочие характеристики
Повторить опыт, сняв одну точку при нагрузке М2=0.5 Запустить систему на моделирование, после разгона двигателя до холостого
хода открыть блок М2 и установить в нём заданную нагрузку. В установившемся
режиме снять показания: n, M2, P1, I1 и по этим данным рассчитать рабочие
характеристики при заданной нагрузке по формулам:
к входной мощности добавляется мощность потерь в стали рсm1,
так как в модели она не учитывается.
Снятие искусственных механических характеристик
Характеристики, не соответствующие номинальным значениям напряжения и
частоты тока питающей сети, а также при наличии сопротивлений в цепях обмоток
называют искусственными [6].
Во всех опытах ключ Dinamika в нижнем положении.
Снять естественную и искусственные характеристики при трёх значениях U1
и построить их в одних осях. Естественная характеристика снимается при U1=
U1н. Для снятия искусственных характеристик необходимо задать
напряжение U1< U1н, открыв блок «Ввод данных», при
этом на экране появится меню (рисунок 5.12). Нажав кнопку «Амплитуда фазного
напряжения (V, B)» в окне команд MATLAB появится приглашение ввести новое
значение напряжения, следует ввести его и нажать «Enter» (рисунок 6.11), по
завершении ввода данных нажать «Выход».
Рисунок 6.11 - Приглашение ввести новое значение напряжения в окне команд
MATLAB
Опыт проводить по методике пункта 6.4.5 при значениях напряжения 0.5U1н
, 0.75U1н и U1н, снятие характеристики в генераторном
режиме не производить. Результаты представлены на рисунке 6.12.
Рисунок 6.12 - Механические характеристики при трёх значениях U1
6.4.7.2 Снять естественную и искусственные характеристики при трёх
значениях f1 и построить их в одних осях. Для снятия характеристик
необходимо задать через меню ввода данных частоту равную 0.7f1н, f1н
и 1.3f1н. Методика снятия характеристик аналогична пункту 6.4.7.1.
Результаты представлены на рисунке 6.13.
Рисунок 6.13 - Механические характеристики при трёх значениях f1
Снять
естественную и искусственные характеристики при трёх значениях f1 и Рисунок
6.14 - Механические характеристики при трёх значениях частоты f1 и
6.5 Изучение двигателя с фазным
ротором
Описание принципа действия, устройства, способов пуска и регулирования
скорости приведено в разделе 2.
Ознакомление со схемой лабораторной работы
Для выбора схемы необходимо в окне MATLAB (рисунок 6.1) выбрать в
качестве текущего каталога папку, в которой находится файл со схемой
асинхронного двигателя с фазным ротором: «C:\MATLAB6p5\work\AD\AFR\AFR.mdl». На
экране появится схема модели лабораторной работы для исследования асинхронного
двигателя с фазным ротором, представленная на рисунке 6.15.
Рисунок 6.15 - Схема модели лабораторной работы для исследования
двигателя с фазным ротором
Схема аналогична схеме двигателя с короткозамкнутым ротором, отличием
является блок AD, в настройках которого указан фазный ротор и наличие блоков
добавочного сопротивления R2_dobav в каждой фазе ротора.
Ввод данных в модель
Данные исследуемого двигателя для своего варианта (таблицы П4 и П6)
необходимо ввести в модель, для этого необходимо дважды щёлкнуть левой кнопкой
мыши по блоку асинхронной машины AD и в открывшемся окне ввести данные
двигателя. В качестве примера использован двигатель 4АНК160М4У3. Пуск при
заданном пусковом сопротивлении
Воспользовавшись блоком «Ввод данных», в меню установить добавочное
пусковое сопротивление для своего варианта (таблица П6). Это сопротивление
обеспечивает пуск двигателя при значении пускового момента, равного 0.85 от
критического.
Блок Klych и Dinamika установить в верхнее положение, открыть блок М2 и
установить в нём значение равное 0.
Запустить систему на моделирование, двигатель начнёт разгоняться, и
скорость дойдёт до холостого хода, в установившемся режиме остановить модель.
Открыть блок «Построение механической характеристики», в графическом окне
Figure построится динамическая механическая характеристика пуска двигателя
(рисунок 6.16). Если необходимо, вызвать редактор свойств осей и изменить
пределы осей X и Y до удобных. Сохранить характеристику как рисунок в
предварительно созданной папке на диске. Окно с характеристикой закрыть. Открыв
блок «n, M, I1=f(t)» просмотреть переходные процессы скорости, момента и тока
статора во времени (рисунок 6.17). Скопировать в буфер активное окно, т.е. окно
с переходными процессами, откуда их можно вставить в графическую программу
Paint или в Word. Сохранить рисунок с переходными процессами в ранее созданной
папке для создания отчёта.
Рисунок 6.16 - Динамическая механическая характеристика двигателя при
пуске без нагрузки с пусковым сопротивлением
Рисунок 6.17 - Переходные процессы скорости, момента и тока статора при
пуске без нагрузки с пусковым сопротивлением
Снятие естественной механической характеристики
Воспользовавшись блоком меню «Ввод данных», установить добавочное
сопротивление равное 0. Блок Klych и Dinamika переключить в нижнее положение. В
блоке α•М2 задать скорость нарастания
нагрузки в графе Slope равной 0,15•Мн. Запустить систему на
моделирование, выполнение проводить аналогично пункту 6.4.5.
Рисунок 6.18 - Механическая характеристика АД во всех режимах работы
Построение естественных рабочих характеристик
Рабочие характеристики снимают при увеличении нагрузки от холостого хода
до 1.3 номинальной.
Опыт производится аналогично пункту 6.5.4. Запустить систему на
моделирование, при нагрузке более 1.3 от номинальной остановить модель. Открыв
блок «Построение рабочих характеристик», получить снятые характеристики
(рисунок 6.19) и сохранить их на диск как рисунок.
Повторить опыт, сняв одну точку при нагрузке М2=0.5 Рисунок 6.19 - Рабочие характеристики
Снятие искусственных механических характеристик
Во всех опытах ключ Dinamika в нижнем положении.
При разном значении U1
Снять естественную и искусственные характеристики при трёх значениях U1
и построить их в одних осях. Естественная характеристика снимается при U1=
U1н. Для снятия искусственных характеристик необходимо задать
напряжение U1< U1н, открыв блок «Ввод данных», при
этом на экране появится меню (рисунок 5.12). Нажав кнопку «Амплитуда фазного
напряжения (V, B)» в окне команд MATLAB появится приглашение ввести новое
значение напряжения, следует ввести его и нажать «Enter» (рисунок 6.11), по
завершении ввода данных нажать «Выход».
Опыт проводить по методике пункта 6.4.5 при значениях напряжения 0.5U1н
, 0.75U1н и U1н, снятие характеристики в генераторном
режиме не производить. Результаты представлены на рисунке 6.20.
Рисунок 6.20 - Механические характеристики при трёх значениях U1
Снять естественную и искусственные характеристики при трёх значениях
добавочного сопротивления в цепи ротора и построить их в одних осях. Для снятия
характеристик необходимо ввести через меню ввода данных добавочное
сопротивление равное 0, R2пуск и 0.5 R2пуск. Методика
снятия характеристик аналогична пункту 6.5.6.1. Результаты представлены на
рисунке 6.21. Рисунок 6.21 - Механические характеристики при трёх значениях R2доб
Снять естественную и искусственные характеристики при трёх значениях U1
и R2доб, и построить их в одних осях. Для снятия характеристик
необходимо задать через меню ввода данных R2доб = 0 при U1=
U1н , R2доб = R2пуск при напряжении 0.8U1н
и R2доб = 0.5R2пуск при напряжении 0.9U1н.
Методика снятия аналогична пункту 6.5.6.1. Результаты представлены на рисунке
6.22.
Рисунок 6.22 - Механические характеристики при трёх значениях R2доб
и U1н
7. Разработка программного
обеспечения виртуальных лабораторных работ
В ходе разработки виртуальных лабораторных работ возникла необходимость в
дополнительных программах. Эти программы написаны на встроенном в MATLAB языке
программирования, который носит название
М-язык. Программы написаны в специальном редакторе М-программ, окно
которого изображёно на рисунке 7.1.
Рисунок 7.1 - Окно редактора М-программ
Как уже было сказано в разделе 5, в схеме имеются специальные блоки «Ввод
данных», «Построение механической характеристики» и «Построение рабочих
характеристик», при открытии которых вызываются необходимые программы.
Назначение этих блоков понятно из их названия и также описано в пункте 5.
Блок «Ввод данных» использует программу «AKZ_menu.m» или «AFR_menu.m», в
зависимости от исследуемого двигателя с короткозамкнутым или фазным ротором.
Данная программа позволяет ввести в блоки схемы необходимые данные, и
основана на условии выбора одной из предложенных позиций. При выборе, какой
либо позиции предлагается ввести значение необходимой величины, которое
впоследствии вводится в параметры блока в схеме, тем самым позволяет избежать
многократного процесса изменения значения это величины, если она используется
несколькими блоками.
Блок «Построение механической характеристики» использует программу
«n_f_M.m». Данная программа отвечает за построение механической характеристики.
Она считывает данные вектора скорости и момента, формирует графическое окно
Figure, название характеристики, оси и подписи осей и в полученном окне строит
механическую характеристику.
Блок «Построение рабочих характеристик» использует программу «Rabochiе.m».
Программа аналогична выше описанной, считывая данные входной и выходной
мощности, тока статора, скольжения, КПД и коэффициента мощности она выполняет
построение рабочих характеристик в графическом окне Figure..
Для упрощения расчёта данных для двигателя написана следующая программа
«Raschet_Dvigok.m». Эта программа реализует переход от параметров Г-образной
схемы замещения к Т-образной и рассчитывает параметры необходимые для
моделирования.
Код программ приведён в приложении.
8. Экономическая часть
8.1 Исходные данные
·
количество форм
переменной входной информации -два;
·
сложность
алгоритма - три;
·
количество форм
выходной информации - два;
·
степень новизны
комплекса задач - В;
·
сложность
алгоритма - три;
·
объём входной
информации - до 50000 документострок;
·
сложность
организации контроля входной информации - 11;
·
сложность
организации контроля выходной информации - 22;
·
использование
стандартных типов проектов и моделей - 25 %;
·
проект
разрабатывается с учётом обработки информации в режиме работы в реальном
времени.
8.2 Îïðåäåëåíèå
çàòðàò âðåìåíè
íà ðàçðàáîòêó
(ÏÌÎ) ïî ñòàäèÿì
ïðîåêòèðîâàíèÿ
Ðàñ÷¸ò ïðîèçâåä¸í
ïî ëèòåðàòóðå
[8] è äàííûå ñâåäåíû
â òàáëèöå 8.1.
Òàáëèöà 8.1 - Îïðåäåëåíèå
çàòðàò âðåìåíè
íà ðàçðàáîòêó
ïðîãðàììíîãî
îáåñïå÷åíèÿ
ïî ñòàäèÿì ðàçðàáîòêè
ïðîåêòà
Ñòàäèÿ
Ðàçðàáîòêè Ïðîåêòà
Çàòðàòû
âðåìåíè
Ïîïðàâî÷íûé
êîýôôèöèåíò
Çàòðàòû
âðåìåíè ñ ó÷¸òîì
ÏÊ, äíåé
Çíà÷åíèå,
äíåé
Îñíî-âàíèå
Çíà÷åíèå
Îñíîâàíèå
1 Ðàçðàáîòêà
òåõíè÷åñêîãî
çàäàíèÿ
Çàòðàòû
âðåìåíè ðàçðàáîò÷èêà
ïîñòàíîâêè çàäà÷è
Çàòðàòû âðåìåíè
ðàçðàáîò÷èêà
ÏÎ
29,00 29,00
Òàáëèöà
4.1 íîðìà 13Ã Òàáëèöà
4.1 íîðìà 13Ã
0,65 0,35
Ïðèìå÷àíèå
ê òàáëèöå 4.1 Ïðèìå÷àíèå
ê òàáëèöå 4.1
18,85 10,15
2 Ðàçðàáîòêà
ïðîãðàììû
Çàòðàòû
âðåìåíè ðàçðàáîò÷èêà
ïîñòàíîâêè çàäà÷è
Çàòðàòû âðåìåíè
ðàçðàáîò÷èêà
ÏÎ
44,00 44,00
Òàáëèöà
4.2 íîðìà 13Ã Òàáëèöà
4.2 íîðìà 13Ã
0,7 0,3
Ïðèìå÷àíèå
ê òàáëèöå 4.2 Ïðèìå÷àíèå
ê òàáëèöå 4.2
30,8 13,2
3 Îòëàäêà
ïðîãðàììû
Çàòðàòû
âðåìåíè ðàçðàáîò÷èêà
ïîñòàíîâêè çàäà÷è
14,00
Òàáëèöà
4.27 íîðìà 3Â
Ê1=0,832 Ê2=1
Ê3=1,26 Êîáù=1,05
ï.1.7(òàáëèöà
1.1) ï.1.7(òàáëèöà 1.3) ï.1.9(òàáëèöà
1.5) Êîáù=Ê1∙Ê2∙Ê3
14,7
Çàòðàòû
âðåìåíè ðàçðàáîò÷èêà
ÏÎ
12,00
Òàáëèöà
4.28 íîðìà 3Â
Ê1=0,832 Ê2=1
Ê3=1,26 Êîáù=1,05
ï.1.7(òàáëèöà
1.1) ï.1.7(òàáëèöà 1.3) ï.1.9(òàáëèöà
1.5) Êîáù=Ê1∙Ê2∙Ê3
12,6
Ïðîäîëæåíèå
òàáëèöû 8.1
3 Ðàçðàáîòêà
ðàáî÷åãî ïðîåêòà
Çàòðàòû
âðåìåíè ðàçðàáîò÷èêà
ïîñòàíîâêè çàäà÷è
Çàòðàòû âðåìåíè
ðàçðàáîò÷èêà
ÏÎ
8,00 42,00
Òàáëèöà
4.53 íîðìà 3Â Òàáëèöà
4.54 íîðìà 2Â
Ê1=1 Ê2=1
Ê3=1,07 Ê4=1,32 Ê5=0,7 Êîáù=0,98
Ê1=1 Ê2=1 Ê3=1 Ê4=1,32
Ê5=0,7 Êîáù=0,98
ï.1.7(òàáëèöà
1.2) ï.1.7(òàáëèöà 1.3) ï.1.8(òàáëèöà
1.4) ï.1.9(òàáëèöà 1.5) ï.1.12(òàáëèöà1.6)
Êîáù=Ê1∙Ê2∙Ê3∙Ê4∙Ê5
ï.1.7(òàáëèöà 1.2) ï.1.7(òàáëèöà
1.3) ï.1.8(òàáëèöà 1.4) ï.1.9(òàáëèöà
1.5) ï.1.12(òàáëèöà1.6) Êîáù=Ê1∙Ê2∙Ê3∙Ê4∙Ê5
7,9 41,16
4. Ñäà÷à
â ýêñïëóàòàöèþ
Çàòðàòû
âðåìåíè ðàçðàáîò÷èêà
ïîñòàíîâêè çàäà÷è
Çàòðàòû âðåìåíè
ðàçðàáîò÷èêà
ÏÎ Èòîãî
8,00 24,0
Òàáëèöà
4.79 íîðìà 1Â Òàáëèöà
4.79 íîðìà 2Â
Ê1=1 Ê2=1,07
Ê3=1,21 Ê4=0,7 Êîáù=0,9
Ê1=1 Ê2=1,07 Ê3=1,21 Ê4=0,7
Êîáù=0,9
Ï.1.7(òàáëèöà
1.3) ï.1.8(òàáëèöà 1.4) ï.1.9(òàáëèöà
1.5) ï.1.12(òàáëèöà1.6) Êîáù=Ê1∙Ê2∙Ê3∙Ê4
ï.1.7(òàáëèöà 1.3) ï.1.8(òàáëèöà
1.4) ï.1.9(òàáëèöà 1.5) ï.1.12(òàáëèöà1.6)
Êîáù=Ê1∙Ê2∙Ê3∙Ê4
7,25 21,6 179
Èñõîäÿ
èç òàáëèöû íà
ðàçðàáîòêó ïðîãðàììíîãî
ìàòåìàòè÷åñêîãî
îáåñïå÷åíèÿ
îäíîìó ÷åëîâåêó
òðåáóåòñÿ 179 äíåé.
Íîðìà ðàáî÷åãî
âðåìåíè íà 2006 ãîä
ñîñòàâëÿåò 168 ÷àñîâ
â ìåñÿö, ò.å. 168/8=21 äåíü
â ìåñÿö.
8.3 Îñíîâíàÿ
çàðàáîòíàÿ ïëàòà
ïðîãðàììèñòà
â ìåñÿö
ÇÏ1=ÇÏÒ12∙(Êð∙Êíñ∙Êñåâ
- 1)∙Êí, (8.1)
ãäå ÇÏÒ12 -òàðèôíàÿ
çàðàáîòíàÿ ïëàòà
ïðîãðàììèñòà
äâåíàäöàòîãî
ðàçðÿäà ïî åäèíîé
òàðèôíîé ñåòêå,
ÇÏÒ12= 2317,68ð
Êð- ðàéîííûé
êîýôôèöèåíò,
Êð=1,3;
Êíñ- êîýôôèöèåíò,
ó÷èòûâàþùèé
íåïðåðûâíûé ñòàæ
ðàáîòû, Êíñ=1,2;
Êñåâ- ñåâåðíûé
êîýôôèöèåíò,
Êñåâ=1,25;
Êí- êîýôôèöèåíò
íà÷èñëåíèÿ íà
çàðàáîòíóþ ïëàòó,
Êí=1,85.
ÇÏ1=2317,68∙(1,3∙1,2∙1,25-1)∙1,85=4073,3
ð.
Ïîëíàÿ
çàðàáîòíàÿ ïëàòà
ïðîãðàììèñòà
â ìåñÿö, ð
ÇÏ0=ÇÏ1∙(1+ÐÔÑÍ/100)∙(1+ÐÄÇ/100),
(8.2)
ãäå ÐÔÑÍ
- îò÷èñëåíèÿ â
ôîíä ñîöèàëüíûõ
íóæä, ÐÔÑÍ=26 %;
ÐÄÇ - îò÷èñëåíèÿ
íà äîïîëíèòåëüíóþ
çàðàáîòíóþ ïëàòó,
ÐÄÇ=8 %.
ÇÏ0=4073,3∙(1+8/100)∙(1+26/100)=5542,9
ð.
Çàòðàòû íà âûïëàòó
ÇÏ èñïîëíèòåëþ
ïðîãðàììû
ãäå ÍÂÐ - ðàñ÷åòíàÿ
íîðìà âðåìåíè
íà ðàçðàáîòêó
ïðîãðàììû, äíåé;
ÔÂÐ - ìåñÿ÷íûé
ôîíä âðåìåíè,
äíåé. ÔÂÐ = 21.
8.4 Ðàñ÷åò
çàòðàò íà òðåáóþùååñÿ
ìàøèííîå âðåìÿ
Ðåçóëüòèðóþùèé
ïîïðàâî÷íûé êîýôôèöèåíò
ãäå Ê1 - êîýôôèöèåíò,
ó÷èòûâàþùèé
ñòåïåíü íîâèçíû,
ãðóïïó ñëîæíîñòè
àëãîðèòìà, Ê1
= 1;
Ê2 - êîýôôèöèåíò,
ó÷èòûâàþùèé
îáúåì âõîäíîé
èíôîðìàöèè, =
1,07.
Çàòðà÷åííîå
ìàøèííîå âðåìÿ
ãäå ÍÂÐ - âðåìÿ
ðàáîòû ÝÂÌ, ÍÂÐ
= 66 ÷àñîâ.
Çàòðàòû
ìàøèííîãî âðåìåíè
ðàâíû
ãäå ÑÒ - ñòîèìîñòü
îäíîãî ÷àñà ìàøèííîãî
âðåìåíè (ïî äàííûì
âû÷èñëèòåëüíîãî
öåíòðà ÄÂÃÒÓ),
ÑÒ = 65ð.
8.5 Ðàñ÷åò
ñóììàðíûõ çàòðàò
íà ðàçðàáîòêó
ÏÌÎ
8.6 Ýêîíîìè÷åñêàÿ
ýôôåêòèâíîñòü
Ïîëó÷åííàÿ âèðòóàëüíàÿ
ìîäåëü ëàáîðàòîðíîé
ðàáîòû íàìíîãî
ïðåâîñõîäèò ïî
òåõíè÷åñêèì
è ýêîíîìè÷åñêèì
âîçìîæíîñòÿì
ðåàëüíóþ ôèçè÷åñêóþ
ëàáîðàòîðíóþ
óñòàíîâêó. Â ñîçäàííîé
âèðòóàëüíîé
ëàáîðàòîðíîé
ðàáîòå èìååòñÿ
øèðî÷àéøèé ñïåêòð
âîçìîæíîñòåé
ïî èññëåäîâàíèþ
àñèíõðîííîé
ìàøèíû â ðàçëè÷íûõ
ðåæèìàõ ðàáîòû,
÷òî â ðåàëüíîé
ëàáîðàòîðèè òðåáóåò
áîëüøèõ ôèíàíñîâûõ
ðàñõîäîâ èç-çà
äîðîãîâèçíû íåîáõîäèìîãî
îáîðóäîâàíèÿ
è çàòðàò íà ýëåêòðîýíåðãèþ.
Áîëüøèì ïëþñîì
ðàçðàáàòûâàåìûõ
ëàáîðàòîðíûõ
ðàáîò ÿâëÿåòñÿ
òî, ÷òî âèðòóàëüíóþ
ëàáîðàòîðèþ ìîæíî
èñïîëüçîâàòü
â äèñòàíöèîííîì
îáó÷åíèè ñòóäåíòîâ
è â ðàçëè÷íûõ
ó÷åáíûõ çàâåäåíèÿõ,
ãäå íåò âîçìîæíîñòè
ïîðàáîòàòü â
ðåàëüíîé ëàáîðàòîðèè.
Åäèíñòâåííîå,
÷òî íåîáõîäèìî
äëÿ ðàáîòû âèðòóàëüíîé
ëàáîðàòîðèè,
ýòî íàëè÷èå ïåðñîíàëüíîãî
êîìïüþòåðà, êîòîðûé
â íàøå âðåìÿ ÿâëÿåòñÿ
îáùåäîñòóïíûì
è èìååòñÿ â êàæäîì
ó÷åáíîì çàâåäåíèè.
9. Îõðàíà
òðóäà
9.1 Âîïðîñû
ýêñïëóàòàöèè
Íè äëÿ êîãî íå
ñåêðåò, ÷òî êîìïüþòåðèçàöèþ
ñåãîäíÿ ïðèíÿòî
ñ÷èòàòü ïàíàöååé
- òîëüêî êîìïüþòåð
ìîæåò ïîâûñèòü
ýôôåêòèâíîñòü
îáðàçîâàíèÿ
è ïðîìûøëåííîñòè,
áàíêîâñêîãî
äåëà è òîðãîâëè,
îáúåäèíèòü ÷åðåç
Èíòåðíåò âåñü
ìèð. È, î÷åâèäíî,
ýòà "ïàíäåìèÿ"
íåîñòàíîâèìà...
Êàê âñÿêèé íîâûé
ýòàï â ðàçâèòèè
îáùåñòâà, êîìïüþòåðèçàöèÿ
íåñåò ñ ñîáîé
è íîâûå ïðîáëåìû.
È îäíà èç íàèáîëåå
âàæíûõ - ýêîëîãè÷åñêàÿ.
Ìíîãî ñëîâ â ïå÷àòè
è â äðóãèõ ÑÌÈ
ñêàçàíî î âðåäíîì
âëèÿíèè êîìïüþòåðà
íà çäîðîâüå ïîëüçîâàòåëåé.
Íåêîòîðûå áîéêèå
àâòîðû äàæå ãðîçÿò
âûìèðàíèåì ÷åëîâå÷åñòâó,
ñèäÿùåìó çà äèñïëåÿìè.
Íåîáõîäèìî îáúåêòèâíî
îöåíèâàòü ýòè
ïðîáëåìû, èáî
äëÿ áîðüáû ñ ëþáîé
îïàñíîñòüþ, ïðåæäå
âñåãî íàäî çíàòü,
÷òî îíà ñîáîé
ïðåäñòàâëÿåò!
Ó ýêîëîãè÷åñêîé
ïðîáëåìû êîìïüþòåðèçàöèè
äâå ñîñòàâëÿþùèå.
Ïåðâàÿ îïðåäåëÿåòñÿ
ôèçèîëîãè÷åñêèìè
îñîáåííîñòÿìè
ðàáîòû ÷åëîâåêà
çà êîìïüþòåðîì.
Âòîðàÿ - òåõíè÷åñêèìè
ïàðàìåòðàìè
ñðåäñòâ êîìïüþòåðèçàöèè.
Ýòè ñîñòàâëÿþùèå
- "÷åëîâå÷åñêàÿ"
è "òåõíè÷åñêàÿ"
- òåñíî ïåðåïëåòåíû
è âçàèìîçàâèñèìû.
Èññëåäîâàíèÿ
ïîäîáíûõ ïðîáëåì
- ïðåäìåò ýðãîíîìèêè,
íàóêè î âçàèìîäåéñòâèè
÷åëîâåêà, îñíîâíîé
öåëüþ êîòîðîé
ÿâëÿåòñÿ ñîçäàíèå
ñîâåðøåííîé
è áåçîïàñíîé
òåõíèêè, ìàêñèìàëüíî
îðèåíòèðîâàííîé
íà ÷åëîâåêà, îðãàíèçàöèÿ
ðàáî÷åãî ìåñòà,
ïðîôèëàêòèêà
òðóäà. Ýðãîíîìèêà
èçó÷àåò òðóäîâóþ
äåÿòåëüíîñòü
â êîìïëåêñå, â
íåé îáúåäèíÿþòñÿ
íàó÷íûå äèñöèïëèíû,
ðàçâèâàâøèåñÿ
ïðåæäå íåçàâèñèìî
äðóã îò äðóãà.
9.2 Âëèÿíèå
ðàáîòû çà êîìïüþòåðîì
íà îðãàíèçì ÷åëîâåêà
Çðèòåëüíàÿ ðàáîòà
- óæå â ïåðâûå ãîäû
êîìïüþòåðèçàöèè
áûëî îòìå÷åíî
ñïåöèôè÷åñêîå
çðèòåëüíîå óòîìëåíèå
ó ïîëüçîâàòåëåé
äèñïëååâ, ïîëó÷èâøåå
îáùåå íàçâàíèå
"êîìïüþòåðíûé
çðèòåëüíûé ñèíäðîì"
(CVS-Computer Vision Syndrome). Ïðè÷èí åãî
âîçíèêíîâåíèÿ
íåñêîëüêî. È, ïðåæäå
âñåãî - ñôîðìèðîâàâøàÿñÿ
çà ìèëëèîíû ëåò
ýâîëþöèè çðèòåëüíàÿ
ñèñòåìà ÷åëîâåêà,
êîòîðàÿ ïðèñïîñîáëåíà
äëÿ âîñïðèÿòèÿ
îáúåêòîâ â îòðàæåííîì
ñâåòå (êàðòèí
ïðèðîäû, ðèñóíêîâ,
ïå÷àòíûõ òåêñòîâ
è ò. ï.), à íå äëÿ ðàáîòû
ñ äèñïëååì. Èçîáðàæåíèå
íà äèñïëåå ïðèíöèïèàëüíî
îòëè÷àåòñÿ îò
ïðèâû÷íûõ ãëàçó
îáúåêòîâ íàáëþäåíèÿ
- îíî ñâåòèòñÿ;
ñîñòîèò èç äèñêðåòíûõ
òî÷åê; îíî ìåðöàåò,
ò. å. ýòè òî÷êè
ñ îïðåäåëåííîé
÷àñòîòîé çàæèãàþòñÿ
è ãàñíóò; öâåòíîå
êîìïüþòåðíîå
èçîáðàæåíèå
íå ñîîòâåòñòâóåò
åñòåñòâåííûì
öâåòàì (ñïåêòðû
èçëó÷åíèÿ ëþìèíîôîðîâ
îòëè÷àþòñÿ îò
ñïåêòðîâ ïîãëîùåíèÿ
çðèòåëüíûõ ïèãìåíòîâ
â êîëáî÷êàõ ñåò÷àòêè
ãëàçà, êîòîðûå
îòâåòñòâåííû
çà íàøå öâåòîâîå
çðåíèå). Íî íå òîëüêî
îñîáåííîñòè
èçîáðàæåíèÿ
íà ýêðàíå âûçûâàþò
çðèòåëüíîå óòîìëåíèå.
Ïðè ðàáîòå íà
êîìïüþòåðå ÷àñàìè
ó ãëàç íå áûâàåò
íåîáõîäèìûõ
ôàç ðàññëàáëåíèÿ,
ãëàçà íàïðÿãàþòñÿ,
èõ ðàáîòîñïîñîáíîñòü
ñíèæàåòñÿ. Áîëüøóþ
íàãðóçêó îðãàí
çðåíèÿ èñïûòûâàåò
ïðè ââîäå èíôîðìàöèè,
òàê êàê ïîëüçîâàòåëü
âûíóæäåí ÷àñòî
ïåðåâîäèòü âçãëÿä
ñ ýêðàíà íà òåêñò
è êëàâèàòóðó,
íàõîäÿùèåñÿ
íà ðàçíîì ðàññòîÿíèè
è ïî-ðàçíîìó îñâåùåííûå.
 ÷åì æå âûðàæàåòñÿ
çðèòåëüíîå óòîìëåíèå?
Ñåãîäíÿ óæå ìèëëèîíû
ïîëüçîâàòåëåé
æàëóþòñÿ íà çàòóìàíèâàíèå
çðåíèÿ, òðóäíîñòè
ïðè ïåðåíîñå âçãëÿäà
ñ áëèæíèõ íà
äàëüíèå è ñ äàëüíèõ
íà áëèæíèå ïðåäìåòû,
êàæóùååñÿ èçìåíåíèå
îêðàñêè ïðåäìåòîâ,
èõ äâîåíèå, íåïðèÿòíûå
îùóùåíèÿ â îáëàñòè
ãëàç - ÷óâñòâî
ææåíèÿ, "ïåñêà",
ïîêðàñíåíèå
âåê, áîëè ïðè äâèæåíèè
ãëàç.
Ìèêðîòðàâìà
- ýòî ïîñòåïåííûé
èçíîñ îðãàíèçìà
â ðåçóëüòàòå
åæåäíåâíûõ íàãðóçîê.
Áîëüøèíñòâî
íàðóøåíèé â îðãàíèçìå
ïðîèñõîäèò èç-çà
íàêàïëèâàþùèõñÿ
ìèêðîòðàâì. Òàêîé
òèï ïîâðåæäåíèé
íå âîçíèêàåò
âäðóã, êàê ïåðåëîì
ðóêè èëè íîãè
(ìèêðîòðàâìà).
Ïðåæäå, ÷åì âû ïî÷óâñòâóåòå
áîëü, ìîæåò ïðîéòè
íåñêîëüêî ìåñÿöåâ
ñèäåíèÿ â íåïðàâèëüíîé
ïîçå èëè ïîâòîðÿþùèõñÿ
äâèæåíèé. Áîëü
ìîæåò îùóùàòüñÿ
ïî-ðàçíîìó: â âèäå
ææåíèÿ, êîëþùåé
èëè ñòðåëÿþùåé
áîëè, ïîêàëûâàíèÿ.
Ïîâòîðÿþùèåñÿ
äåéñòâèÿ - ïðèâîäÿò
ê íàêîïëåíèþ
ïðîäóêòîâ ðàñïàäà
â ìûøöàõ. Ýòè
ïðîäóêòû è âûçûâàþò
áîëåçíåííûå
îùóùåíèÿ. Î÷åíü
òðóäíî ïðåäîòâðàòèòü
ïîâòîðÿþùèåñÿ
äâèæåíèÿ êèñòåé
è ëàäîíåé ïðè
ðàáîòå íà êîìïüþòåðå,
îäíàêî ðåãóëÿðíûå
ïåðåðûâû è óïðàæíåíèÿ
íà ðàñòÿãèâàíèå
ìûøö ìîãóò ýòî
ïðåäîòâðàòèòü.
Îñàíêà - ýòî ïîëîæåíèå,
êîòîðîå ïðèíèìàåò
âàøå òåëî, êîãäà
âû ñèäèòå çà êîìïüþòåðîì.
Ïîñëåäñòâèÿ ïðè
íåïðàâèëüíîé
îñàíêè: - ãîëîâíûå
áîëè,
áîëü â øåå,
áîëü â ðóêàõ è
êèñòÿõ.
Ýëåêòðîìàãíèòíîå
èçëó÷åíèå - Ñïåêòð
èçëó÷åíèÿ êîìïüþòåðíîãî
ìîíèòîðà âêëþ÷àåò
â ñåáÿ ðåíòãåíîâñêóþ,
óëüòðàôèîëåòîâóþ
è èíôðàêðàñíóþ
îáëàñòè, à òàêæå
øèðîêèé äèàïàçîí
ýëåêòðîìàãíèòíûõ
âîëí äðóãèõ ÷àñòîò.
Îïàñíîñòü ðåíòãåíîâñêèõ
ëó÷åé ñïåöèàëèñòû
ñ÷èòàþò ïðåíåáðåæèìî
ìàëîé, ïîñêîëüêó
ýòîò âèä èçëó÷åíèÿ
ïîãëîùàåòñÿ
âåùåñòâîì ýêðàíà.
 íàñòîÿùåå âðåìÿ
âíèìàíèå èññëåäîâàòåëåé
ïðèâëåêàþò áèîëîãè÷åñêèå
ýôôåêòû íèçêî÷àñòîòíûõ
ýëåêòðîìàãíèòíûõ
ïîëåé, êîòîðûå
äî íåäàâíåãî
âðåìåíè ñ÷èòàëèñü
àáñîëþòíî áåçâðåäíûìè,
òàê êàê, â îòëè÷èå
îò èîíèçèðóþùèõ
èçëó÷åíèé, íèçêî÷àñòîòíûå
ýëåêòðîìàãíèòíûå
ïîëÿ íå ìîãóò
ðàñùåïëÿòü èëè
èîíèçèðîâàòü
àòîìû, ò.å. íå îáëàäàþò
ñâîéñòâàìè, êîòîðûå
ðÿä ó÷åíûõ ñâÿçûâàþò
ñ âîçíèêíîâåíèåì
îïóõîëåé è äðóãèõ
çàáîëåâàíèé.
Îäíàêî ðåçóëüòàòû
ñîòåí ëàáîðàòîðíûõ
ýêñïåðèìåíòîâ,
íà÷àâøèõñÿ â
60-õ ãîäàõ è ðàçðîñøèõñÿ
â 70-õ è 80-õ, ïîêàçûâàëè,
÷òî ýëåêòðîìàãíèòíûå
ïîëÿ ñ ÷àñòîòîé
60 Ãö ìîãóò èíèöèàëèçèðîâàòü
áèîëîãè÷åñêèå
ñäâèãè (âïëîòü
äî íàðóøåíèÿ
ñèíòåçà ÄÍÊ) â
êëåòêàõ æèâîòíûõ.
Ýïèäåìèîëîãè÷åñêèå
èññëåäîâàíèÿ
è ðàáîòû äðóãîãî
ðîäà ïîêàçàëè,
÷òî ñóùåñòâóåò
íåñîìíåííàÿ
ñâÿçü ìåæäó íàõîæäåíèåì
â ìåñòàõ, ãäå ïðîõîäÿò
ëèíèè ýëåêòðîïåðåäà÷à,
è âîçíèêíîâåíèåì
îïóõîëè ó äåòåé.
Äëÿ òîãî ÷òîáû
îãðàíè÷èòü ïîòåíöèàëüíî
îïàñíûå èçëó÷åíèÿ
âèäåî äèñïëåéíûõ
òåðìèíàëîâ ïîëüçîâàòåëü
ìîæåò ïðåäïðèíÿòü
ñëåäóþùèå øàãè.
9.3 Ôèçèîëîãè÷åñêèå
ìåðû áåçîïàñíîñòè
ðàáîòû ÷åëîâåêà
çà êîìïüþòåðîì
Çðèòåëüíàÿ ïðîôèëàêòèêà
- ïëîòíî çàêðûòü
ãëàçà ðóêàìè
òàê, ÷òîáû ÷åðåç
íèõ íå ïðîõîäèë
ñâåò. Ñëåäèòü
ïðè ýòîì çà òåì,
÷òîáû ïîñàäêà
áûëà óäîáíîé.
Îñîáîå âíèìàíèå
- íà ñïèíó è øåþ,
îíè äîëæíû áûòü
ïðÿìûìè è ðàññëàáëåííûìè.
Çàêðûâ ãëàçà,
ïîïûòàòüñÿ óâèäåòü
ïåðåä ãëàçàìè
àáñîëþòíî ÷åðíûé
öâåò. Óäàñòñÿ
ýòî íå ñðàçó, ñêîðåå
âñåãî, ïîñòîÿííî
áóäóò âîçíèêàòü
öâåòíûå ïîëîñêè,
ðîìáèêè è êëÿêñû.
×åì ÷åðíåå áóäåò
öâåò, òåì ëó÷øå
ðàññëàáëåíû
ãëàçà. Ìíîãèå
ëþäåé ñî ñëàáîé
áëèçîðóêîñòüþ
ìîãóò äîáèòüñÿ
ïîëíîãî âîññòàíîâëåíèÿ
çðåíèÿ ñðàçó
ïîñëå âûïîëíåíèÿ
ýòîãî óïðàæíåíèÿ.
Êîìïëåêñ óïðàæíåíèé:
1. Ïëîòíî çàêðûòü
è øèðîêî îòêðûòü
ãëàçà 6 - 7 ðàç â òå÷åíèå
30 ñåêóíä.
2. Ïîñìîòðåòü
ââåðõ, âíèç, âïðàâî,
âëåâî, íå ïîâîðà÷èâàÿ
ãîëîâû.
. Âðàùàòü ãëàçàìè
ïî êðóãó âíèç,
âïðàâî, ââåðõ, âëåâî
è çàòåì â îáðàòíóþ
ñòîðîíó.
. Áûñòðî-áûñòðî
ìîðãàòü âåêàìè
â òå÷åíèå 1-2 ìèíóò.
. Çàêðûòü âåêè,
à çàòåì ìàññèðîâàòü
èõ êðóãîâûìè
äâèæåíèÿìè ïàëüöåâ
â òå÷åíèå ìèíóòû.
Ïîâòîðÿòü êàæäîå
óïðàæíåíèå 2-3 ðàçà
ñ èíòåðâàëîì
1-2 ìèíóòû. Âòîðîå
è òðåòüå óïðàæíåíèÿ
äåëàòü íå òîëüêî
ñ îòêðûòûìè, íî
è ñ çàêðûòûìè
ãëàçàìè. Äåëàòü
óïðàæíåíèÿ ðåãóëÿðíî.
Èçáàâëåíèÿ
îò ìèêðîòðàâì
- öåëü óïðàæíåíèÿ:
óêðåïëåíèå ìûøö
çàäíåé ñòîðîíû
øåè äëÿ óëó÷øåíèÿ
îñàíêè è ïðåäîòâðàùåíèÿ
áîëåé â îáëàñòè
øåè. Óïðàæíåíèå
ñïîñîáñòâóåò
ïðåäîòâðàùåíèþ:
ñèíäðîìà çàïÿñòíîãî
êàíàëà,
âòÿãèâàíèþ
øåè âïåðåä,
äèñôóíêöèè
âèñî÷íî-íèæíå÷åëþñòíîãî
ñóñòàâà,
ãðûæè ìåæïîçâîíî÷íûõ
äèñêîâ øåéíîãî
îòäåëà,
ñèíäðîìà âåðõíåé
àïåðòóðû ãðóäíîé
êëåòêè.
Ïîçà: ñèäÿ èëè
ñòîÿ, âçãëÿä íàïðàâëåí
ïðÿìî, à íå ââåðõ
è íå âíèç. Íàäàâèâ
óêàçàòåëüíûì
ïàëüöåì íà ïîäáîðîäîê,
ñäåëàòü äâèæåíèå
øååé íàçàä. Â ýòîì
ïîëîæåíèè ñëåäóåò
îñòàâàòüñÿ â
òå÷åíèå 5 ñåêóíä.
Ðàçìèíêà - öåëü
óïðàæíåíèÿ: ðàñòÿãèâàíèå
ìûøö-ðàçãèáàòåëåé
çàïÿñòüÿ è ïàëüöåâ
(ìûøö, ïðîõîäÿùèõ
÷åðåç çàïÿñòíûé
òóííåëü è âõîäÿùèõ
â êèñòü ðóêè). Óâåëè÷åíèå
ïðèòîêà êðîâè
ïî ñîñóäàì, ïðîõîäÿùèì
÷åðåç çàïÿñòüå
è ëàäîíü.
Ïðîôèëàêòèêà
ñèíäðîìà çàïÿñòíîãî
êàíàëà:
Ïîçà: ñèäÿ èëè
ñòîÿ, ëåâàÿ ðóêà
âûòÿíóòà íà óðîâíå
ïëå÷.
Îòîãíóâ ëåâóþ
êèñòü íàçàä, òàê,
÷òîáû ïàëüöû áûëè
íàïðàâëåíû â ïîòîëîê,
ïðàâîé ðóêîé îñòîðîæíî
ïîòÿíóòü íàçàä
ïàëüöû íà ëåâîé
ðóêå, íåìíîãî
îòãèáàÿ êèñòü
íàçàä. Â ýòîì
ïîëîæåíèè ñëåäóåò
îñòàâàòüñÿ â
òå÷åíèå 10 ñåêóíä
Ïðàâèëüíàÿ îñàíêà
- ïðè ðàáîòå çà
êîìïüþòåðîì ëó÷øå
âñåãî ñèäåòü
íà 2,5 ñì âûøå, ÷åì
îáû÷íî. Óøè äîëæíû
ðàñïîëàãàòüñÿ
òî÷íî â ïëîñêîñòè
ïëå÷. Ïëå÷è äîëæíû
ðàñïîëàãàòüñÿ
òî÷íî íàä áåäðàìè.
Ãîëîâó íóæíî
äåðæàòü ðîâíî
ïî îòíîøåíèþ
ê îáîèì ïëå÷àì,
ãîëîâà íå äîëæíà
íàêëîíÿòüñÿ ê
îäíîìó ïëå÷ó.
Ïðè âçãëÿäå âíèç,
ãîëîâà äîëæíà
íàõîäèòüñÿ òî÷íî
íàä øååé, à íå
íàêëîíÿòüñÿ âïåðåä.
Çàùèòà îò ýëåêòðîìàãíèòíîãî
èçëó÷åíèÿ - ïîñêîëüêó
èñòî÷íèê âûñîêîãî
íàïðÿæåíèÿ êîìïüþòåðà
- ñòðî÷íûé òðàíñôîðìàòîð
- ïîìåùàåòñÿ â
çàäíåé èëè áîêîâîé
÷àñòè òåðìèíàëà,
óðîâåíü èçëó÷åíèÿ
ñî ñòîðîíû çàäíåé
ïàíåëè äèñïëåÿ
âûøå, ïðè÷åì ñòåíêè
êîðïóñà íå ýêðàíèðóþò
èçëó÷åíèÿ. Ïîëüçîâàòåëè
äîëæíû íàõîäèòñÿ
íå áëèæå ÷åì íà
1.2 ì îò çàäíèõ èëè
áîêîâûõ ïîâåðõíîñòåé
ñîñåäíèõ òåðìèíàëîâ.
Ðÿä ñïåöèàëèñòîâ
ðåêîìåíäóåò ñèäåòü
íà ðàññòîÿíèè
70 ñì îò ýêðàíà
ñâîåãî äèñïëåÿ.
Êðîìå âñåãî ïðî÷åãî
íà ýêðàí ìîíèòîðà
ðåêîìåíäóåòñÿ
óñòàíàâëèâàòü
ñïåöèàëüíûå ôèëüòðû.
Õîòÿ ôèëüòðû è
íå ïîëíîñòüþ
ïîãëîùàþò ìàãíèòíîå
ïîëå, îíè âñå æå
÷àñòè÷íî ýêðàíèðóþò
åãî, à òàêæå óñòðàíÿþò
ñòàòè÷åñêèå
ïîëÿ. Ïðè ýòîì ñëåäóåò
îòìåòèòü ôèëüòðû
ERGOSTAR (íà 99% îñëàáåâàþùèå
ýëåêòðîñòàòè÷åñêîå
ïîëå, íà 95-99% (â çàâèñèìîñòè
îò ÷àñòîòû) ïîäàâëÿþùèå
ýëåêòðîìàãíèòíîå
ïîëå, èñêëþ÷àþùèå
ìåðöàíèå ýêðàíà
è áëèêè). Ôèëüòð
âñåãäà äîëæåí
áûòü çàçåìëåí.
Ê èíîìó êëàññó
áîëåçíåé, ñâÿçàííûõ
ñ ðàáîòîé íà êîìïüþòåðå,
ÿâëÿþòñÿ áîëåçíè,
ñâÿçàííûå ñ ïåðåóòîìëåíèåì
çðåíèÿ. Ê èõ ÷èñëó
ìîæíî îòíåñòè
âîçíèêíîâåíèå
áëèçîðóêîñòè
è ïåðåóòîìëåíèÿ
ãëàç, à òàêæå ñâÿçàííûìè
ñ íèìè ìèãðåíÿìè,
ãîëîâíûìè áîëÿìè,
ðàçäðàæèòåëüíîñòüþ,
íåðâíîìó íàïðÿæåíèþ,
ñòðåññó è ò.ï. Äëÿ
ïðåäîòâðàùåíèÿ
ýòèõ áîëåçíåé
ñëåäóåò ðåãóëÿðíî
ñîâåðøàòü ïåðåðûâû
â ðàáîòå è äåëàòü
óïðàæíåíèÿ, ðàññëàáëÿþùèå
ãëàçà. Ñëåäóåò
òàêæå ó÷åñòü,
÷òî îïòèìàëüíûé
ïåðåïàä ÿðêîñòè
â ïîëå çðåíèÿ íå
äîëæåí ïðåâûøàòü
10.
9.4 Òåõíè÷åñêèå
ìåòîäû óâåëè÷åíèÿ
áåçîïàñíîñòè
ðàáîòû çà êîìïüþòåðîì
Ðàáî÷åå ïðîñòðàíñòâî
- íàó÷íàÿ îðãàíèçàöèÿ
ðàáî÷åãî ïðîñòðàíñòâà
áàçèðóåòñÿ íà
äàííûõ î ñðåäíåé
çîíå îõâàòà ðóê
÷åëîâåêà - 35 - 40 ñì.
Áëèæíåé çîíå
ñîîòâåòñòâóåò
îáëàñòü, îõâàòûâàåìàÿ
ðóêîé ñ ïðèæàòûì
ê òóëîâèùó ëîêòåì,
äàëüíåé çîíå
- îáëàñòü âûòÿíóòîé
ðóêè.
Ðàáîòà ñ êëàâèàòóðîé
- íåïðàâèëüíîå
ïîëîæåíèå ðóê
ïðè ïå÷àòè íà
êëàâèàòóðå ïðèâîäèò
ê õðîíè÷åñêèì
ðàñòÿæåíèÿì
êèñòè. Âàæíî íå
ñòîëüêî îòîäâèíóòü
êëàâèàòóðó îò
êðàÿ ñòîëà è îïåðåòü
êèñòè î ñïåöèàëüíóþ
ïëîùàäêó, ñêîëüêî
äåðæàòü ëîêòè
ïàðàëëåëüíî ïîâåðõíîñòè
ñòîëà è ïîä ïðÿìûì
óãëîì ê ïëå÷ó.
Ïîýòîìó êëàâèàòóðà
äîëæíà ðàñïîëàãàòüñÿ
â 10 - 15 ñì (â çàâèñèìîñòè
îò äëèíû ëîêòÿ)
îò êðàÿ ñòîëà.
 ýòîì ñëó÷àå
íàãðóçêà ïðèõîäèòñÿ
íå íà êèñòü, â
êîòîðîé âåíû
è ñóõîæèëèÿ íàõîäÿòñÿ
áëèçêî ê ïîâåðõíîñòè
êîæè, à íà áîëåå
"ìÿñèñòóþ" ÷àñòü
ëîêòÿ. Ñîâðåìåííûå,
ýðãîíîìè÷íûå
ìîäåëè èìåþò
îïòèìàëüíóþ
ïëîùàäü äëÿ êëàâèàòóðû
çà ñ÷åò ðàñïîëîæåíèÿ
ìîíèòîðà â ñàìîé
øèðîêîé ÷àñòè
ñòîëà. Ãëóáèíà
ñòîëà äîëæíà
ïîçâîëÿåò ïîëíîñòüþ
ïîëîæèòü ëîêòè
íà ñòîë, îòîäâèíóâ
êëàâèàòóðó ê
ìîíèòîðó. Ðàñïîëîæåíèå
ìîíèòîðà - Ìîíèòîð,
êàê ïðàâèëî, ðàñïîëàãàåòñÿ
÷ðåçìåðíî áëèçêî.
Ñóùåñòâóåò íåñêîëüêî
íàó÷íûõ òåîðèé,
ïî ðàçíîìó îïðåäåëÿþùèõ
çíà÷èìûå ôàêòîðû
è îïòèìàëüíûå
ðàññòîÿíèÿ îò
ãëàçà äî ìîíèòîðà.
Íàïðèìåð, ðåêîìåíäóåòñÿ
äåðæàòü ìîíèòîð
íà ðàññòîÿíèè
âûòÿíóòîé ðóêè.
Íî ïðè ýòîì, ÷åëîâåê
äîëæåí èìåòü
âîçìîæíîñòü
ñàì ðåøàòü, íàñêîëüêî
äàëåêî áóäåò
ñòîÿòü ìîíèòîð.
Èìåííî ïîýòîìó
êîíñòðóêöèÿ ñîâðåìåííûõ
ñòîëîâ ïîçâîëÿåò
ìåíÿòü ãëóáèíó
ïîëîæåíèÿ ìîíèòîðà
â øèðîêîì äèàïàçîíå.
Âåðõíÿÿ ãðàíèöà
íà óðîâíå ãëàç
èëè íå íèæå 15 ñì
íèæå óðîâíÿ ãëàç.
Âíóòðåííèé
îáúåì - çíà÷èìûì
ôàêòîðîì ÿâëÿåòñÿ
ïîä ïðîñòðàíñòâî
ñòîëåøíèöåé.
Âûñîòà íàøèõ
ñòîëîâ ñîîòâåòñòâóåò
îáùåïðèíÿòûì
ñòàíäàðòàì, è
ñîñòàâëÿåò 74 ñì.
Òàêæå íåîáõîäèìî
ó÷åñòü, ÷òî ïðîñòðàíñòâà
ïîä êðåñëîì è ñòîëîì
äîëæíî áûòü äîñòàòî÷íî,
÷òîáû áûëî óäîáíî
ñãèáàòü è ðàçãèáàòü
êîëåíè.
Êðåñëî - êàçàëîñü
áû, òðåáîâàíèÿ
ê íåìó ñôîðìóëèðîâàòü
ïðåäåëüíî ïðîñòî,
- îíî äîëæíî áûòü
óäîáíûì. Íî ýòî
åùå íå âñå. Êðåñëî
äîëæíî îáåñïå÷èâàòü
ôèçèîëîãè÷åñêè
ðàöèîíàëüíóþ
ðàáî÷óþ ïîçó,
ïðè êîòîðîé íå
íàðóøàåòñÿ öèðêóëÿöèÿ
êðîâè è íå ïðîèñõîäèò
äðóãèõ âðåäíûõ
âîçäåéñòâèé.
Êðåñëî îáÿçàòåëüíî
äîëæíî áûòü ñ
ïîäëîêîòíèêàìè
è èìåòü âîçìîæíîñòü
ïîâîðîòà, èçìåíåíèÿ
âûñîòû è óãëà
íàêëîíà ñèäåíüÿ
è ñïèíêè. Æåëàòåëüíî
èìåòü âîçìîæíîñòü
ðåãóëèðîâêè âûñîòû
è ðàññòîÿíèÿ
ìåæäó ïîäëîêîòíèêàìè,
ðàññòîÿíèÿ îò
ñïèíêè äî ïåðåäíåãî
êðàÿ ñèäåíüÿ. Âàæíî,
÷òîáû âñå ðåãóëèðîâêè
áûëè íåçàâèñèìûìè,
ëåãêî îñóùåñòâèìûìè
è èìåëè íàäåæíóþ
ôèêñàöèþ. Êðåñëî
äîëæíî áûòü ðåãóëèðóåìûì,
ñ âîçìîæíîñòü
âðàùåíèÿ, ÷òîáû
äîòÿíóòüñÿ äî
äàëåêî ðàñïîëîæåííûõ
ïðåäìåòîâ.
Ïîëîæåíèå çà
êîìïüþòåðîì - ðåãóëèðóåìîå,
îáîðóäîâàíèå
äîëæíî áûòü òàêèì,
÷òîáû ìîæíî áûëî
ïðèíÿòü ñëåäóþùåå
ïîëîæåíèå:
ïîñòàâüòå ñòóïíè
ïëîñêî íà ïîë èëè
íà ïîäíîæêó,
ïîÿñíèöà ñëåãêà
âûãíóòà, îïèðàåòñÿ
íà ñïèíêó êðåñëà,
ðóêè äîëæíû óäîáíî
ðàñïîëàãàòüñÿ
ïî ñòîðîíàì,
ëèíèÿ ïëå÷ äîëæíà
ðàñïîëàãàòüñÿ
ïðÿìî íàä ëèíèåé
áåäåð,
ïðåäïëå÷üÿ ìîæíî
ïîëîæèòü íà ìÿãêèå
ïîäëîêîòíèêè
íà òàêîé âûñîòå,
÷òîáû çàïÿñòüÿ
ðàñïîëàãàëèñü
÷óòü íèæå, ÷åì
ëîêòè,
ëîêòè ñîãíóòû
è íàõîäÿòñÿ ïðèìåðíî
â 3 ñì îò êîðïóñà,
çàïÿñòüÿ äîëæíû
ïðèíÿòü íåéòðàëüíîå
ïîëîæåíèå (íè
ïîäíÿòû, íè îïóùåíû).
9.5 Òðåáîâàíèÿ,
ïðåäúÿâëÿåìûå
ê ïîìåùåíèÿì
äëÿ ÝÂÌ
Îñâåùåííîñòü.
Ïîìåùåíèÿ äëÿ
ÝÂÌ äîëæíû óäîâëåòâîðÿòü
1 ðàçðÿäó çðèòåëüíîé
ðàáîòû, ïîäðàçðÿäû
 è Ã. Ïðè ýòîì,
â ñèëó ñïåöèôèêè
ðàáîòû íà ÝÂÌ,
îñâåùåíèå äîëæíî
áûòü èñêóññòâåííûì.
Íîðìû îñâåùåííîñòè
ïðèâåäåíû â òàáëèöå
9.1 [10].
Òàáëèöà 9.1 - Íîðìû
îñâåùåííîñòè
Ðàçðÿä
çðèòåëüíîé ðàáîòû
Îñâåùåííîñòü
Êîìáèíèðîâàííîå
îñâåùåíèå
Îáùåå
îñâåùåíèå
1â
2500 ëê
750 ëê
1ã
1500 ëê
400 ëê
Øóì. Â çàëàõ äëÿ
ÝÂÌ ïðåäåëüíî
äîïóñòèìûé ýêâèâàëåíòíûé
óðîâåíü øóìà
íå äîëæåí ïðåâûøàòü
50 äÁ.
 ïîìåùåíèÿõ,
ãäå ðàáîòàþò
èíæåíåðíî-òåõíè÷åñêèå
ðàáîòíèêè, îñóùåñòâëÿþùèå
ëàáîðàòîðíûé,
àíàëèòè÷åñêèé
èëè èçìåðèòåëüíûé
êîíòðîëü ýêâèâàëåíòíûé
óðîâåíü øóìà
íå äîëæåí ïðåâûøàòü
50 äÁ.  ïîìåùåíèÿõ
îïåðàòîðîâ ÝÂÌ
áåç äèñïëååâ
ýêâèâàëåíòíûé
óðîâåíü øóìà
íå äîëæåí ïðåâûøàòü
65 äÁ.
Ïðåäåëüíî äîïóñòèìûå
óðîâíè çâóêîâîãî
äàâëåíèÿ ïî îòäåëüíûì
ãðóïïàì ÷àñòîò
ïðèâåäåíû â òàáëèöå
9.2 [11].
Òàáëèöà 9.2 - Ïðåäåëüíî
äîïóñòèìûå óðîâíè
çâóêîâîãî äàâëåíèÿ
ïî îòäåëüíûì ãðóïïàì
÷àñòîò
×àñòîòà
31.5
63
125
250
500
1000
2000
4000
8000
Óðîâåíü
çâóêîâîãî äàâëåíèÿ,
äÁ
86
71
61
54
49
45
42
40
38
Ýëåêòðîáåçîïàñíîñòü.
ÝÂÌ IBM PC ñ òî÷êè çðåíèÿ
ýëåêòðîáåçîïàñíîñòè
íå òðåáóåò çàçåìëåíèÿ
èëè çàíóëåíèÿ.
Ïðåäåëüíî äîïóñòèìûå
óðîâíè òîêîâ
è íàïðÿæåíèé
ïðèêîñíîâåíèÿ
ïðèâåäåíû â òàáëèöå
9.3 [12].
Òàáëèöà 9.3 - Ïðåäåëüíî
äîïóñòèìûå óðîâíè
òîêîâ è íàïðÿæåíèé
ïðèêîñíîâåíèÿ
Íàïðÿæåíèå
íå áîëåå
2V
Òîê
íå áîëåå
0.3 mA
Ìèêðîêëèìàò.
Ïðåäåëüíî äîïóñòèìûå
óðîâíè òåìïåðàòóðû,
îòíîñèòåëüíîé
âëàæíîñòè è ñêîðîñòè
äâèæåíèÿ âåòðà
ïðèâåäåíû â òàáëèöå
9.4 [13].
Òàáëèöà 9.4 - Ïðåäåëüíî
äîïóñòèìûå óðîâíè
òåìïåðàòóðû, îòíîñèòåëüíîé
âëàæíîñòè è ñêîðîñòè
äâèæåíèÿ âåòðà
Õîëîäíûé
ïåðèîä
Òåïëûé
ïåðèîä
Òåìïåðàòóðà
22 - 240Ñ
23 - 250Ñ
Îòíîñèòåëüíàÿ
âëàæíîñòü
40 - 60 %
40 - 60 %
Ñêîðîñòü
äâèæåíèÿ âîçäóõà
0.1 ì/ñ
0.1 ì/ñ
Ñîäåðæàíèå âðåäíûõ
õèìè÷åñêèõ âåùåñòâ
â âîçäóõå íå äîëæíî
ïðåâûøàòü ñðåäíåñóòî÷íûõ
êîíöåíòðàöèé
äëÿ àòìîñôåðíîãî
âîçäóõà.
Çàêëþ÷åíèå
 äàííîé äèïëîìíîé
ðàáîòå áûëè ðàññìîòðåíû
âîïðîñû ðàçðàáîòêè
âèðòóàëüíûõ
ëàáîðàòîðíûõ
ðàáîò ïî èññëåäîâàíèþ
àñèíõðîííûõ
äâèãàòåëåé ñåðèè
4À ñ êîðîòêîçàìêíóòûì
è ôàçíûì ðîòîðîì.
Îïèñàíû óñòðîéñòâî,
ïðèíöèï äåéñòâèÿ
è ñïîñîáû ðåãóëèðîâàíèÿ
ñêîðîñòè àñèíõðîííûõ
äâèãàòåëåé.
Ðàññìîòðåíî
ìàòåìàòè÷åñêîå
îïèñàíèå îáîáù¸ííîé
àñèíõðîííîé
ìàøèíû è ïðèâåäåíû
óðàâíåíèÿ äëÿ
ìîäåëèðîâàíèÿ
ÀÄ â íåïîäâèæíîé
ñèñòåìå êîîðäèíàò.
Ïî ýòèì óðàâíåíèÿì
ñîñòàâëåíà ñõåìà
ìîäåëè ÀÄ è ïðîâåä¸í
àíàëèç ïåðåõîäíûõ
ïðîöåññîâ â ÀÄ
è ñíÿòû äèíàìè÷åñêàÿ
è ñòàòè÷åñêàÿ
ìåõàíè÷åñêèå
õàðàêòåðèñòèêè.
Ïîñòàâëåííàÿ
çàäà÷à ðåàëèçîâàíà
â íàãëÿäíîì è
ýôôåêòèâíîì
ñðåäñòâå âèçóàëüíîãî
ïðîãðàììèðîâàíèÿ
ìîäåëåé - ïàêåòå
Simulink ïðîãðàììû MATLAB.
Ýòîò ïàêåò òàêæå
èñïîëüçîâàëñÿ
ïðè ðàçðàáîòêå
ìåòîäèêè âûïîëíåíèÿ
âèðòóàëüíûõ
ëàáîðàòîðíûõ
ðàáîò ïî èññëåäîâàíèþ
àñèíõðîííûõ
äâèãàòåëåé ñåðèè
4À ñ êîðîòêîçàìêíóòûì
è ôàçíûì ðîòîðîì.
Ïî ýòîé ìåòîäèêå
áûëî ïðîâåäåíî
èññëåäîâàíèå
ïåðåõîäíûõ ïðîöåññîâ,
ïóñêîâûõ ñâîéñòâ,
ñíÿòèå åñòåñòâåííûõ
è èñêóññòâåííûõ
ìåõàíè÷åñêèõ
õàðàêòåðèñòèê
ïðè èçìåíåíèè
ïèòàþùåãî íàïðÿæåíèÿ,
÷àñòîòû òîêà
è ââîäå äîáàâî÷íîãî
ñîïðîòèâëåíèÿ
â öåïü ôàçíîãî
ðîòîðà, à òàêæå
ñíÿòèå ðàáî÷èõ
õàðàêòåðèñòèê.
Âûïîëíåíèå äàííîé
ðàáîòû èìååò
ïðàêòè÷åñêîå
çíà÷åíèå, è áóäåò
èñïîëüçîâàòüñÿ
â ëàáîðàòîðèè
ýëåêòðè÷åñêèõ
ìàøèí êàôåäðû
ÀÓÒÑ.
Ðàçðàáîòàííûå
âèðòóàëüíûå ëàáîðàòîðíûå
ðàáîòû íàìíîãî
ïðåâîñõîäÿò ïî
òåõíè÷åñêèì
è ýêîíîìè÷åñêèì
âîçìîæíîñòÿì
ðåàëüíóþ ôèçè÷åñêóþ
ëàáîðàòîðíóþ
óñòàíîâêó. Â íèõ
èìååòñÿ øèðî÷àéøèé
ñïåêòð âîçìîæíîñòåé
ïî èññëåäîâàíèþ
àñèíõðîííîé
ìàøèíû â ðàçëè÷íûõ
ðåæèìàõ ðàáîòû,
÷òî â ðåàëüíîé
ëàáîðàòîðèè òðåáóåò
áîëüøèõ ôèíàíñîâûõ
ðàñõîäîâ èç-çà
äîðîãîâèçíû íåîáõîäèìîãî
îáîðóäîâàíèÿ.
Íî îíè íå ÿâëÿþòñÿ
ïîëíîé çàìåíîé
ðåàëüíîé ôèçè÷åñêîé
ëàáîðàòîðèè,
à òîëüêî äîïîëíÿþò
å¸, ïóò¸ì ïîäãîòîâêè
ñòóäåíòîâ, òàê
êàê ñòóäåíòû
äîëæíû ïîëó÷èòü
ïðàêòè÷åñêèå
íàâûêè ðàáîòû
â ëàáîðàòîðèè.
Áîëüøèì ïëþñîì
ðàçðàáîòàííûõ
ëàáîðàòîðíûõ
ðàáîò ÿâëÿåòñÿ
òî, ÷òî âèðòóàëüíóþ
ëàáîðàòîðíóþ
ìîæíî èñïîëüçîâàòü
â äèñòàíöèîííîì
îáó÷åíèè ñòóäåíòîâ
è â ðàçëè÷íûõ
ó÷åáíûõ çàâåäåíèÿõ,
ãäå íåò âîçìîæíîñòè
ïîðàáîòàòü â
ðåàëüíîé ëàáîðàòîðèè.
Åäèíñòâåííîå,
÷òî íåîáõîäèìî
äëÿ ðàáîòû âèðòóàëüíîé
ëàáîðàòîðíîé,
ýòî íàëè÷èå ïåðñîíàëüíîãî
êîìïüþòåðà, êîòîðûé
â íàøå âðåìÿ ÿâëÿåòñÿ
îáùåäîñòóïíûì
è èìååòñÿ â êàæäîì
ó÷åáíîì çàâåäåíèè.
Ïðîèçâåä¸í ðàñ÷¸ò
ñòîèìîñòè çàòðàò
íà ðàçðàáîòêó
ïðîãðàììíîãî
îáåñïå÷åíèÿ
è ýêîíîìè÷åñêèé
ýôôåêò îò èñïîëüçîâàíèÿ
âèðòóàëüíûõ
ëàáîðàòîðíûõ
ðàáîò.
Ðàññìîòðåíà
òåõíèêà áåçîïàñíîñòè,
ýêñïëóàòàöèÿ
è âëèÿíèå ðàáîòû
çà êîìïüþòåðîì
íà îðãàíèçì ÷åëîâåêà.
Ñïèñîê
èñïîëüçîâàííûõ
èñòî÷íèêîâ
1Ãåðìàí - Ãàëêèí
Ñ.Ã. Êîìïüþòåðíîå
ìîäåëèðîâàíèå
ïîëóïðîâîäíèêîâûõ
ñèñòåì â MATLAB 6.0: Ó÷åáíîå
ïîñîáèå - ÑÏá.: Êîðîíà
ïðèíò, 2001. 320 ñ.
Ëàçàðåâ Þ. Ìîäåëèðîâàíèå
ïðîöåññîâ è ñèñòåì
â MATLAB. Ó÷åáíûé êóðñ.
- ÑÏá.: Ïèòåð; Êèåâ:
Èçäàòåëüñêàÿ
ãðóïïà BHV, 2005. 512 ñ.: èë.
Êèòàåâ Â. Å.,
Øëÿïèíòîõ Ë. Ñ.
Ýëåêòðîòåõíèêà
ñ îñíîâàìè ïðîìûøëåííîé
ýëåêòðîíèêè.
Ó÷åáíîå ïîñîáèå
äëÿ ïðîô.-òåõí. ó÷åáíûõ
çàâåäåíèé. Èçä.
2-å, ïåðåðàáîò. è
äîï. Ì., «Âûñø. øêîëà»,
1968. 416 ñ. ñ èë.
ßêîâëåâ Ã.Ñ.,
Ìàãàðøàê Á.Ã.,
Ìàíèêèí À. È. Ñóäîâûå
ýëåêòðè÷åñêèå
ìàøèíû. Ë., «Ñóäîñòðîåíèå»,
1972, 384 ñ.
Ñåðãååâ Â.Ä.
Ìåòîäè÷åñêèå
óêàçàíèÿ ê ëàáîðàòîðíûì
ðàáîòàì ¹4 è ¹5 «Èññëåäîâàíèå
òð¸õôàçíîãî
àñèíõðîííîãî
äâèãàòåëÿ». Ðåäàêöèîííî-èçäàòåëüñêèé
îòäåë ÄÂÏÈ, 1991. 24 ñ.
Êðàâ÷èê À.Ý.,
Øëàô Ì.Ì., Àôîíèí
Â.È., Ñîáîëåíñêàÿ
Å.À. Àñèíõðîííûå
äâèãàòåëè ñåðèè
4À: Ñïðàâî÷íèê/À90
- Ì.: Ýíåðãîèçäàò,
1982. 504 ñ., èë.
Ñïðàâî÷íèê
ïî ýëåêòðè÷åñêèì
ìàøèíàì: Â 2ò./Ñ74.
Ïîä îáù. ðåä. Êîïûëîâà
È.Ï. è Êëîíîâà Á.Ê.
Ò.1.-Ì.: Ýíåðãîàòîìèçäàò,
1988. 456 ñ., èë.
Òèïîâûå íîðìû
âðåìåíè íà ïðîãðàììèðîâàíèå
çàäà÷ íà ÝÂÌ.
- ìåòîä. óêàçàíèÿ
Ì., Ýêîíîìèêà
1989. 125ñ.
Îõðàíà òðóäà
/ Ïîä ðåä. Á. À. Êíÿçåâñêîãî.
-Ì.: Âûñøàÿ øêîëà,
1992. 311 ñ.
ÑÍèÏ 23-05-95 Íîðìû
îñâåùåííîñòè
ÃÎÑÒ 12.1.038-82 Ïðåäåëüíî
äîïóñòèìûå óðîâíè
òîêîâ è íàïðÿæåíèé
ïðèêîñíîâåíèÿ
ÃÎÑÒ 12.1.003-81 Ïðåäåëüíî
äîïóñòèìûå óðîâíè
çâóêîâîãî äàâëåíèÿ
ïî îòäåëüíûì ãðóïïàì
÷àñòîò
ÑíèÏ 2.2.2 542-96 Ïðåäåëüíî
äîïóñòèìûå óðîâíè
òåìïåðàòóðû, îòíîñèòåëüíîé
âëàæíîñòè è ñêîðîñòè
äâèæåíèÿ âåòðà
Ðàçìåùåíî
íà Allbest.ru
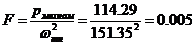 Н
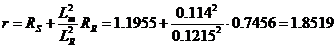 Ом,(4.28)
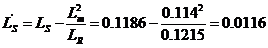 Гн,(4.29)
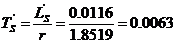 с, (4.30)
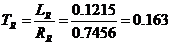 с, (4.31)
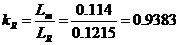 .(4.32)
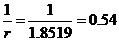 Сим,
(4.33)
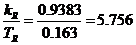 с-1,
(4.34)
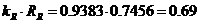 Ом,
(4.35)
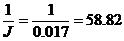 (кг•м2)-1.
(4.37)
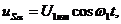
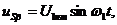
 - амплитудное значение номинального фазного
напряжения.
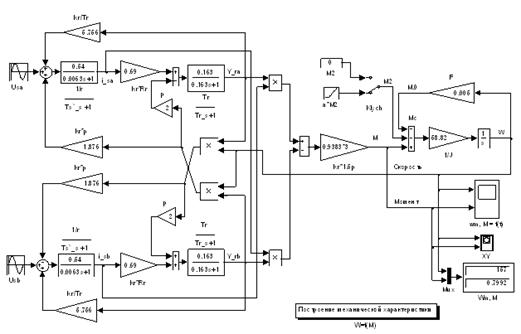
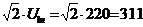 В,-
смещение (постоянная составляющая синусоиды),- угловая частота колебаний, для
данной схемы равная
 ,- начальная фаза (в радианах), равная:
 - для
косинусоиды, 0 - для синусоиды,time - величина дискрета времени.
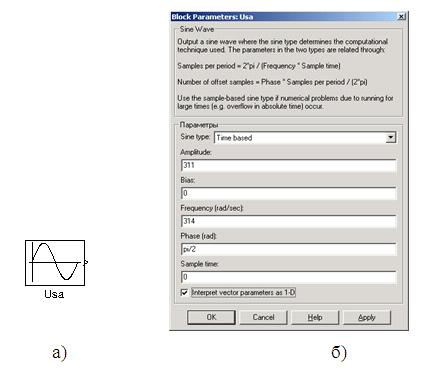
 (рисунок 4.7) осуществляет умножение входного сигнала
на постоянную величину, значение которой задаётся в настройке блока.
 ,
 ,
 ,
 ,
 ,
 .
=5.756,- тип способа умножения.
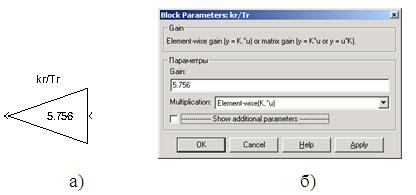 : а) внешний вид, б) окно параметров
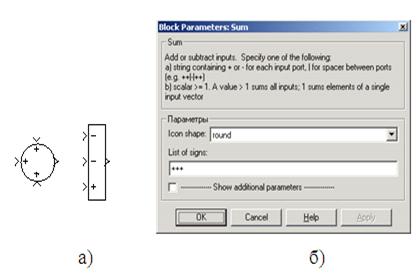
 (рисунок 4.9) реализует звено введённой в него
передаточной функции. Аналогичный в схеме блок:
 .
 ,- делитель, для данной схемы
 .
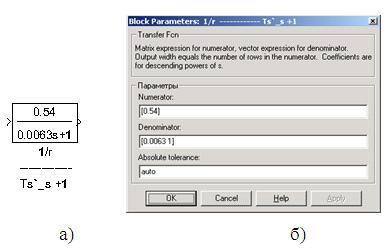 : а) внешний вид, б) окно параметров
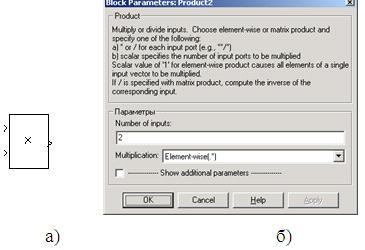
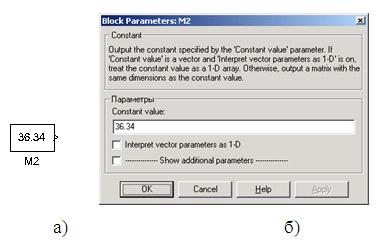
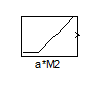
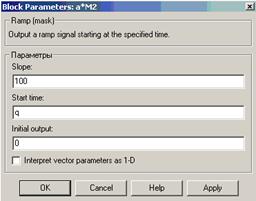
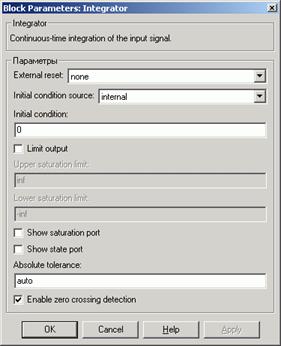
 .
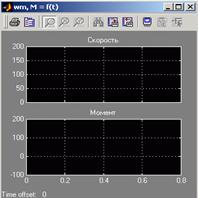
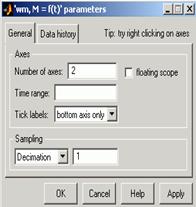
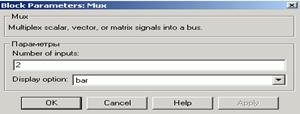
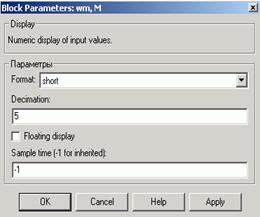
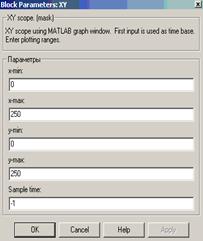
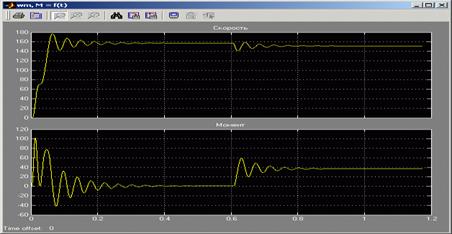
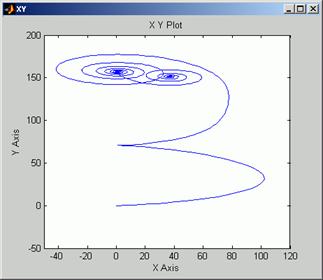
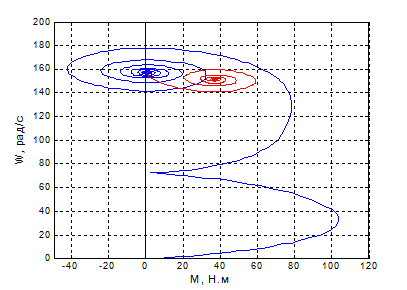
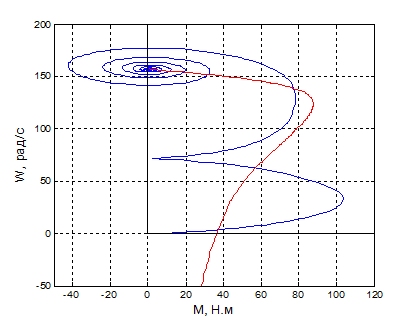
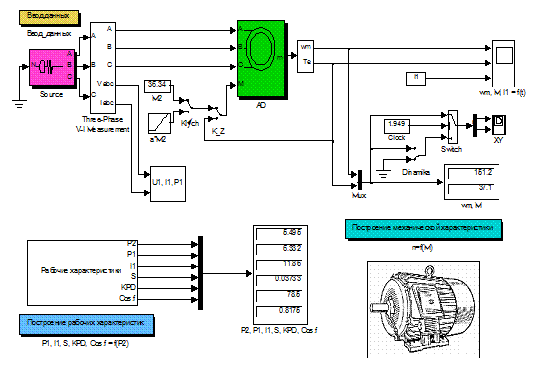
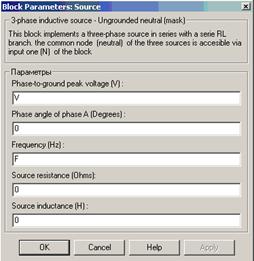
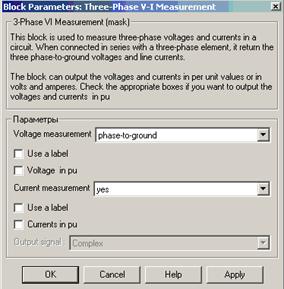
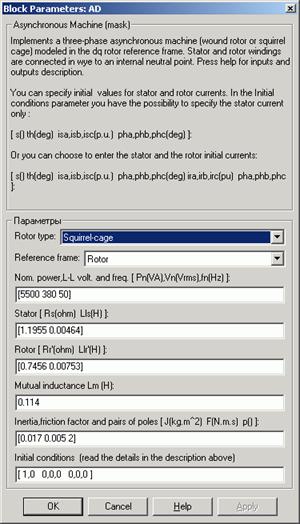
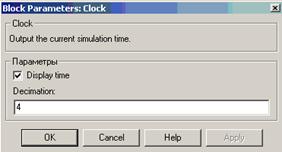
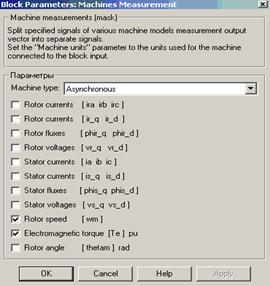
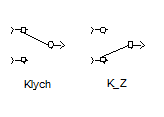
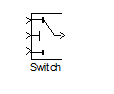
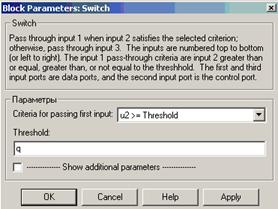
 ,
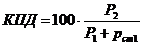 ,
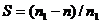 ,
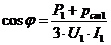 ,
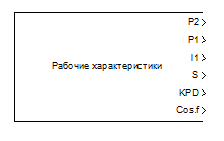
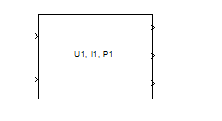
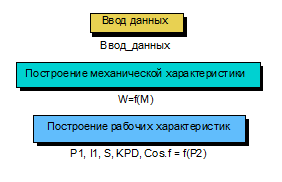
 ,
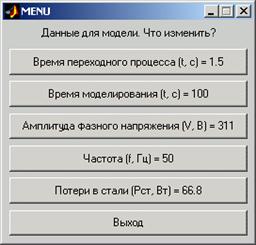
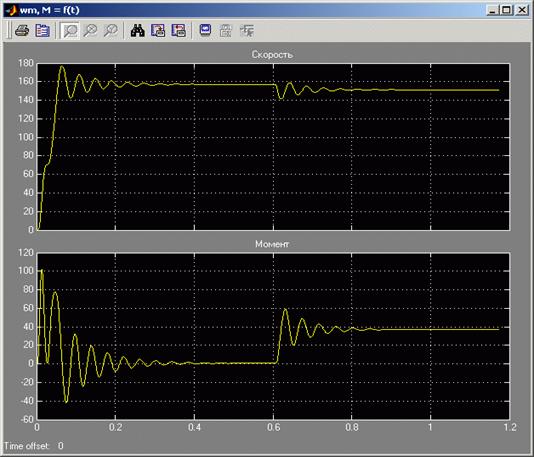
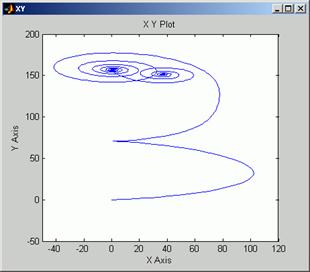
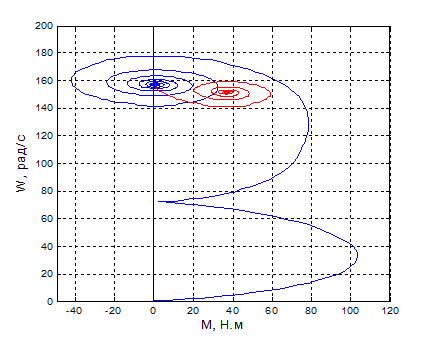
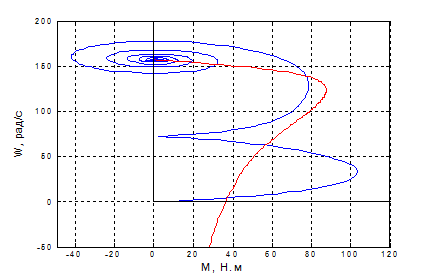
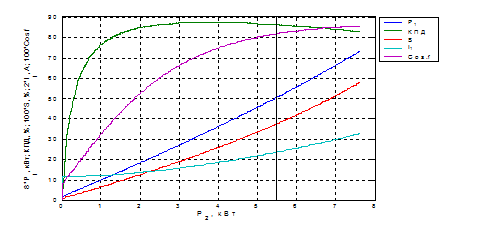

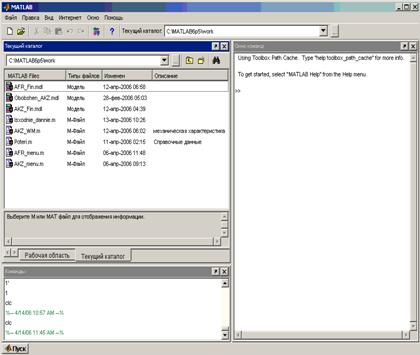
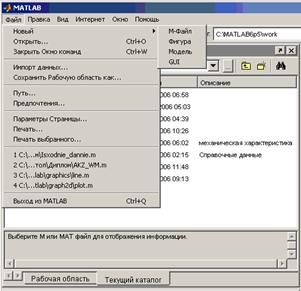
 - с помощью кнопки (…) выбирается текущий для работы
каталог, рядом отображается путь к нему.
 - кнопка с изображением чистого листа служит для создания
нового файла программы, а кнопка с изображением папки для открытия уже
имеющегося файла.
 - кнопка с изображением блоков служит для запуска
программного пакета Simulink, при её нажатии появляется окно библиотеки
Simulink представленное на рисунке 4.1. Из этого окна можно создать новый файл
модели (рисунок 4.2) и из имеющихся в библиотеке блоков собрать необходимую
модель.
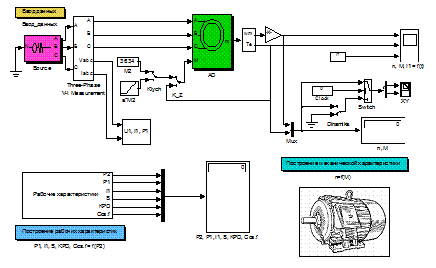
 и в установившемся режиме (когда
показания блоков перестанут изменяться) остановить моделирование нажатием на
кнопку
 , записать пусковой момент Мп
и пусковой ток I1п с цифровых дисплеев «P2, P1, I1, S, KPD, Cos.f» è
 и
пускового момента
 . Сравнить полученные значения с паспортными.
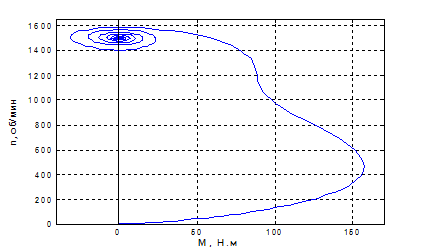
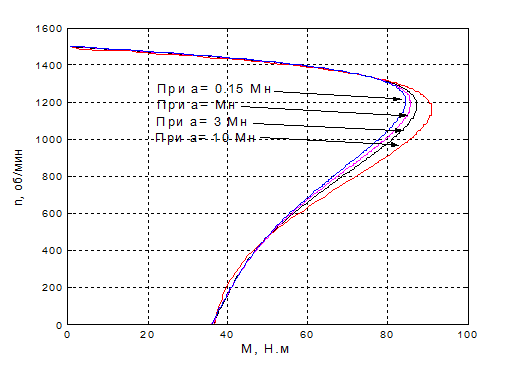
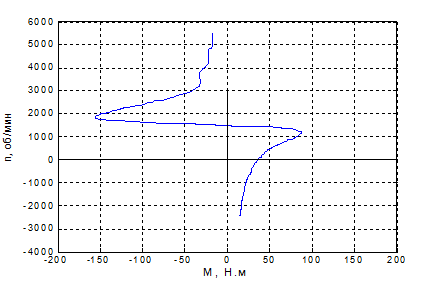
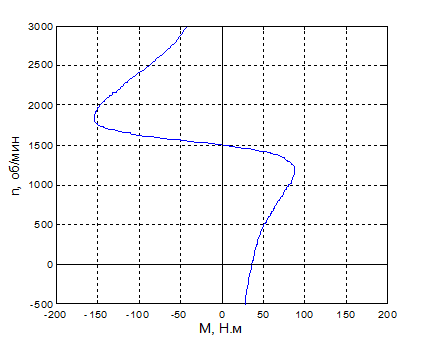
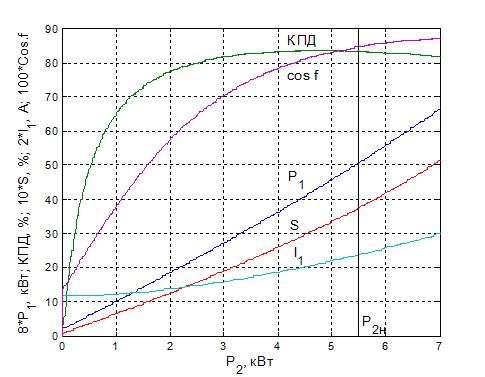
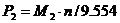 ,
,
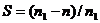 ,
,
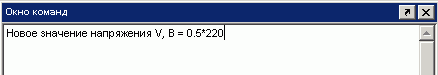
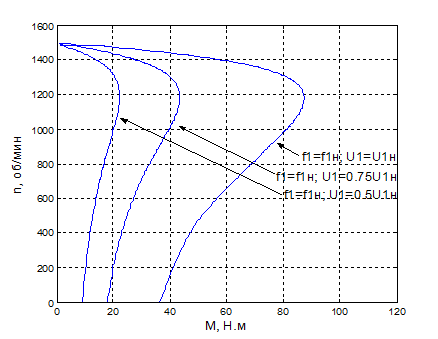
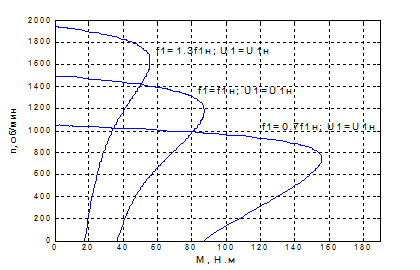
 , построить их в одних осях. Для снятия характеристик
необходимо задать через меню ввода данных значения частот тока 0.5f1н
при напряжении 0.5U1н , 0.75f1н при напряжении 0.75U1н
и f1н при напряжении U1н так, чтобы сохранялось условие . Методика снятия характеристик аналогична пункту
6.4.7.1. Результаты представлены на рисунке 6.14.
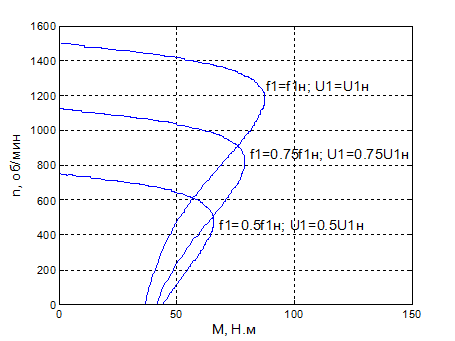
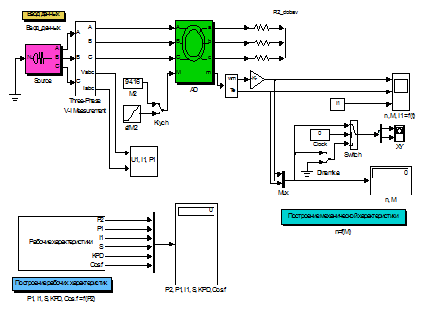
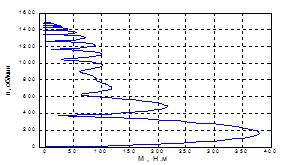
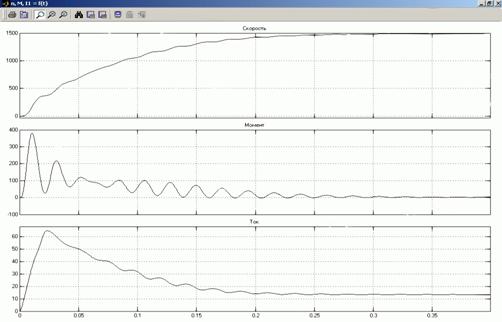
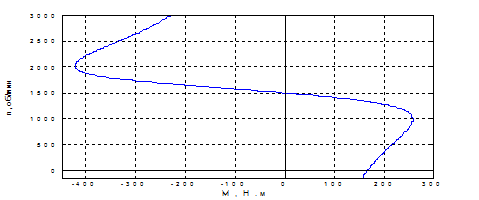
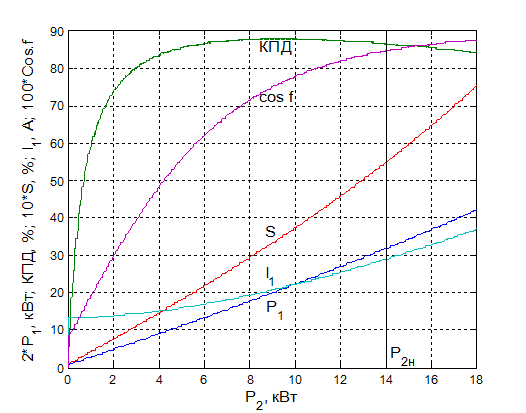
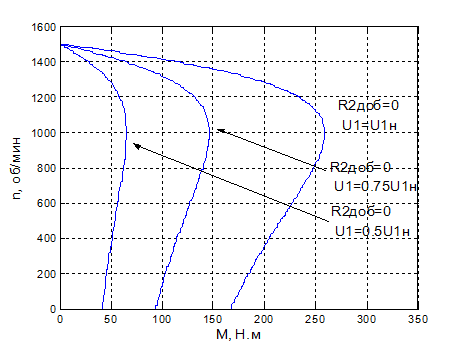
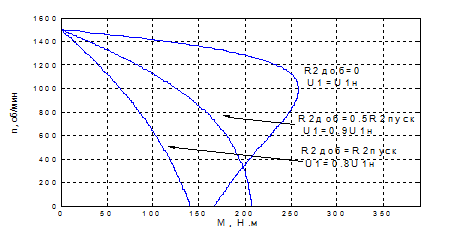
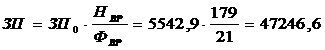 ðóá.,
(8.3)
 , (8.4)
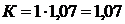
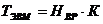 , (8.5)
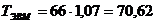 ÷àñîâ.
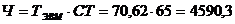 ðóá.,(8.6)
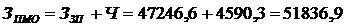 ðóá.
(8.7)