Материал: ТКЛ_3

чується пружною деформацією гумовометалевих опор.
Сумарний момент М , що перешкоджає повороту візка, знаходиться по графіку (див. рис. 4.1). Заздалегідь кут повороту візка для положення її найбільшого перекосу визначається за формулами*:
– для переднього візка
|
|
L |
− x |
|
|
|
|
|
|
|
|
|
|
tgαп = |
2 |
|
2 |
; |
(4.1) |
|
|
|
Rд |
||||
|
|
|
|
|
|
|
– для заднього візка |
|
|
|
|
|
|
|
|
L |
+ x |
|
|
|
|
|
|
|
|
||
tgαз = |
|
2 |
|
2 |
, |
(4.2) |
|
|
|
Rд |
|||
|
|
|
|
|
|
|
де L – база тепловоза;
Rд – радіус кривої, при якому визначаються кути повороту візків.
Повертаючий момент, що з'являється унаслідок різниці повертаючих сил, що створюються передніми 2Вр1 і задніми 2Вр2 опорами, визначається за
формулою
Мв = Вр1 l1 − Вр2 l2 . |
(4.3) |
Оскільки опори (передні – індекс 1 і задні – індекс 2) розташовуються на різній відстані від поперечної осі візка ( l1 =1230 мм і l2 =615 мм), то при повороті останнього відхилення обох пар опор будуть різними.
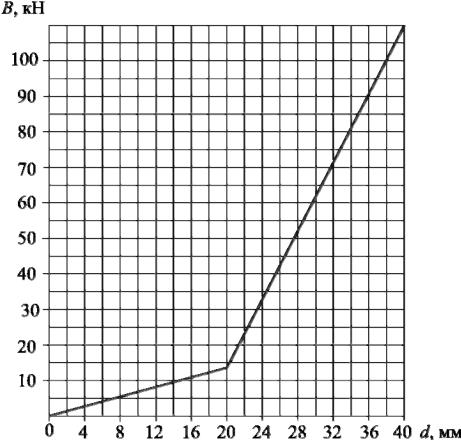
Для визначення повертаючих сил Вр1 і Вр2 необхідно знати відхилення передніх d1 і задніх d2 опор візка. Вони визначаються за формулами:
– для переднього візка
d1 |
= d + αпl1, |
|
(4.4) |
|
d2 = d −αпl2 ; |
||||
|
||||
– для заднього візка |
|
|
|
|
d1 |
= d − αз l2 |
; |
(4.5) |
|
d2 = d + αз l1. |
||||
|
||||
Значення кутів повороту візків визначається в положеннях найбільшого їх перекосу за формулами (4.1–4.2), величиною ж відносу кузова d слід зада-
* Кути αп, αз отримаються в радіанах і повинні бути перераховані в градуси
11
тися. Можна припустити, що його значення виявиться рівним величині вільного ходу шкворневого пристрою, тобто d =20 мм. Таке припущення призведе до наближеного рішення задачі, яке в подальшому потрібно уточнити.
Визначивши для отриманих значень відхилень опор повертаючі сили за графіком (рис. 4.2) і підставивши їх у формулу (4.3), знаходять наближене значення моменту, яке можна прийняти постійним для всіх етапів динамічного вписування.
Рис. 4.2
Візок тепловоза ТЭП60 (рис. Б.3) безщелепний з опорно-рамним підвішуванням тягових електродвигунів. База візка b =4,6 м. Колісні пари розташовані несиметрично – середні осі візків зміщенні до середини тепловоза на 0,1 м. Кузов спирається на візок через дві маятникові опори з гумовими конусами по кінцях і чотири бічні пружинні опори. Середини головних опор сполучені з кронштейнами кузова пружинними апаратами, що утримують опори у вертикальному положенні. При відхиленні кузова на величину d пружини обох повертаючих апаратів стискаються і маятникові опори займають похиле положення. При цьому кузов ковзає по верхній площині бічних опор. Відносу ку-
12
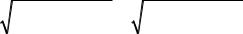
зова протидіють повертаючі сили, викликані стисненням пружин повертаючих апаратів, і сили тертя на бічних опорах Fбо.
При повороті візка відносно кузова на опорах з'являються момент тертя Мтр і повертаючий момент, викликаний різницею повертаючих сил В1і В2 ,
які визначаються з виразів:
М |
тр |
= 2F |
|
а2 |
+ (с + е)2 |
+ |
|
а2 +(с −е)2 + 2 d |
|
, |
(4.6) |
||||||
|
бо |
|
|
|
|
|
|
|
|
|
|
3 |
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ж |
|
|
Р |
|
2 |
|
|
|
|
|
|
|
|
|
М |
в = 2 |
|
2 |
− |
|
|
C |
|
α. |
|
|
(4.7) |
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
l |
|
|
|
|
|
|
||
де Fбо – сила тертя на бічній опорі, що визначається як добуток навантаження Р2 =47,5 кН, що припадає на опору, на коефіцієнт тертя
fтрбо =0,1, кН;
Р– навантаження на головну опору кузова, Р =95 кН;
ж– жорсткість пружини повертаючого апарату, ж=0,95 кН/мм;
а– відстань від осі бічної опори до подовжньої осі візка, а =1,39 м; С – половина відстані між опорами, С =1,125 м;
е– зсув бічних опор відносно головних е =0,176 м;
d – діаметр бічних опор ( d = 0,2 м);
l– висота головної опори (l = 0,512 м);
α– кут повороту візка в кривій, рад.
Кути повороту візків (передньою αп і задньою αз) знаходяться за фор-
мулами (4.1–4.2).
У тепловоза ТЭП70, починаючи з восьмого номера (рис. Б.4), кузов спирається на візок вісьма циліндровими пружинами, розташованими на боковинах рами візка (по чотири з кожного боку). Шкворневий пристрій розташований за середньою віссю на відстані 0,750 м і дозволяє кузову переміщатися в поперечному напрямі на 60 мм від своєї осі.
При бічному відносі кузова пружини займають похиле положення. Після вибору вільного ходу (20 мм) в роботу вступає пружина шкворневого пристрою. Разом із пружиною шкворня бічні пружини, відхилені від вертикального положення, створюють повертаючу силу, прагнучу повернути кузов в своє первинне положення. Оскільки пружини розташовані на різному видаленні від осі шкворня, то при повороті візка їх відхилення буде різним, як різною буде і повертаюча сила. Внаслідок цього виникає додатково повертаю-
13

чий момент Мв.
Повертаючий момент візка |
|
Мв = 2αпжпр (l12 +l22 ), |
(4.8) |
де жпр – жорсткість бічної пружини при поперечній деформації, |
кгс/мм |
(можна прийняти жпр = 25 кгс/мм); |
|
l1, l2 – плечі дії повертаючих сил ( l1 =1,05 м, l2 =0,15 м). |
|
Момент тертя, що створюється силами опору гасителів |
|
Мтр = 2Fclг, |
(4.8) |
де Fc – сила опору гасителів, Fc =700–900 кгс; lг – плече дії сили, lг =0,1 м.
5. ОЦІНКА ДИНАМІЧНИХ ЯКОСТЕЙ ПРОЕКТНОГО ТЕПЛОВОЗА
За результатами розрахунку, проведеному вище, необхідно побудувати залежності Y1 = f (V ) , Y3 = f (V ) по яких для допустимої швидкості визначити величину направляючого зусилля Y1 .
Допустима швидкість за умови комфортабельності визначається по найбільшій величині незгашеного прискорення αн = 0,7 м/с2
Vдоп = Rд (0,08h +13αн). |
(5.1) |
Якщо ця швидкість вища за конструкційну, то за допустиму швидкість слід прийняти конструкційну.
Бічний тиск колеса на рейку
Y ' =Y − F . |
(5.2) |
||
1 |
1 |
1 |
|
Рамний тиск, тобто зусилля, що передається колісною парою на раму ві-
зка
Yp =Y1 − 2F1. |
(5.3) |
Рейкова крива має різні нерівності в плані, тому рух локомотива в кривій має динамічний характер, що враховується коефіцієнтом горизонтальної динамічності.
14
Для букс без пружних упорів цей коефіцієнт можна визначити за формулою
Кгд =1 + 0,006 V , |
(5.4) |
а при пружному зв'язку букс з рамою візка або пружних упорах – за формулою
Кгд =1 + 0,002 V . |
(5.5) |
|||
Бічний тиск колеса на рейку з урахуванням Кгд |
|
|||
Y′ |
=(Y − F ) К |
гд |
. |
(5.6) |
1д |
1 1 |
|
|
|
Далі спільно з графіками направляючих зусильY1 = f (V ) , Y3 = f (V ) слід побудувати залежності Y1′= f (V ) та Y1'д = f (V ) .
Відповідно до технічних вимог на проектні локомотиви розрахункове значення бічного тиску не повинне перевищувати 100 кН (для високошвидкісних локомотивів при конструкційній швидкості 200 км/год і більш – 70 кН), а величина рамного тиску – 0,6Y1.
РЕКОМЕНДОВАНА ЛІТЕРАТУРА
1.Малишев, Ю. В. і др. Методичні рекомендації до дипломного проектування [Текст] / Ю. В. Малишев. –Д.: Дніпропетр. держ. техн. ун-т залізн.
трансп., 2002. – 33 с.
2.ГОСТ 2.104-95. Межгосударственный стандарт: ЕСКД. Общие требования к текстовым документам. Введ. 1997-07-01[Текст]. – К.: Госстандарт Украины, 1996. – 36 с.
3.Конструкция, расчет и проектирование локомотивов [Текст] / под ред. А. А. Камаева. – М.: Машиностроение, 1981. – 351 с.
4.Конструкция и динамика тепловозов [Текст] / под ред. В. Н. Иванова. –
М.: Транспорт, 1974. – 336 с.
5.Теорія та конструкція локомотивів. Екіпажна частина: Підручник для ВНЗ залізнич. трансп. [Текст] / під ред. Б. Є. Боднара. – Д.: ПП «Ліра ЛТД», 2009. – 284 с.
15