Материал: ТКЛ_3
МІНІСТЕРСТВО ТРАНСПОРТУ ТА ЗВ’ЯЗКУ УКРАЇНИ
Дніпропетровський національний університет залізничного транспорту імені академіка В. Лазаряна
Кафедра «Локомотиви»
ТЕОРІЯ ТА КОНСТРУКЦІЯ ЛОКОМОТИВІВ
Методичні вказівки до курсового проектування. Розділ «Динамічне вписування тепловоза в криву»
Укладачі: Д. В. Бобирь, Є. Г. Нєчаєв,
Я.В. Болжеларський
Для студентів спеціальності 7.100501 «Рухомий склад та спеціальна техніка залізничного транспорту» спеціалізації «Виробництво, експлуатація та ремонт локомотивів» заочної форми навчання
Дніпропетровськ 2009
УДК 629. 42.01 (075.8)
Укладачі
Д. В. Бобирь, Є. Г. Нєчаєв
Рецензенти:
головний інженер служби приміских пасажирських перевезень В. С. Любка (Придніпровська залізнця),
канд. техн. наук, доц. В. М. Ляшук (ДІІТ)
Теорія та конструкція локомотивів: Методичні вказівки до курсового проектування. Розділ «Динамічне вписування тепловоза в криву» /Днiпропетр. націон. унiвер. залiзнич. трансп. ім. ак. В. Лазаряна; Уклад.: Д. В. Бобирь, Є. Г. Нєчаєв, Я.В. Болжеларський. – Дніпропетровськ, 2009. – 22 с.
Методичні вказівки містять методику виконання розрахунку і побудови тягової та те- хніко-економічних характеристик тепловоза.
Iл. 8. Табл. 1. Бiблiогр.: 5 назв.
©Бобирь Д. В. та ін., укладання, 2009
©Вид-во Дніпропетр. нац. ун-ту залізн. трансп. ім. акад. В. Лазаряна
Загальні вимоги до виконання курсового проекту
Завдання на курсовий проект з методичними вказівками включає вихідні дані для вибору і обґрунтування застосування основних елементів екіпажної частини, розрахунки на міцність елементів пружного підвішування, основних характеристик пружного підвішування проектного тепловоза, частоти коливань підресореної маси тепловоза, критичної швидкості руху та демпфування коливань.
Пояснювальна записка та креслення повинні виконуватися згідно з вимогами ЕСКД.
Виконуючи курсовий проект (КП), необхідно враховувати вимоги, що наведено у [1, 2].
Зміст курсового проекту
Пояснювальна записка окрім початкових даних повинна містити наступні розділи:
1.Розрахунок техніко-економічних показників проектного тепловоза.
2.Розробка екіпажної частини тепловоза та визначення її основних параметрів.
3.Динамічне вписування тепловоза в криву (дані методичні вказівки). Курсовий проект підлягає захисту.
Початкові дані
Основні початкові дані якщо не надані керівником курсового проекту, обираються за табл. А.1, що наведено у додатку А. Якщо для проектних розрахунків бракує даних, студент має право приймати їх самостійно, керуючись відповідними параметрами тепловоза-зразка.
Розрахункові схеми приведені в додатку Б.
1. ЗАГАЛЬНІ ВІДОМОСТІ
Рішення задач динамічного вписування передбачає визначення максимальної швидкості руху локомотива в кривій, при якій забезпечуються безпека руху і комфортабельність для обслуговуючого персоналу і пасажирів. Безпека руху оцінюється критеріями безпеки, які характеризують величини бічних зусиль на рейки та пружне відтискання рейок під дією цих зусиль. Надмірна величина бічного зусилля може привести до сповзанні колеса на
3
рейку і сходу, а велика величина відтискання – до розшивання колії. Критерієм комфортабельності є величина незгашеного прискорення αн.
Його величина не повинна бути більше 0,7 м/с. Це – максимальне прискорення, при якому людина не переживає почуття страху при входу екіпажа в криву.
При динамічному вписуванні визначаються горизонтальні зусилля, що передаються колесами локомотивного екіпажа на головки рейок. На рухомий локомотив в кривій діє множина сил, весь комплекс яких, врахувати не завжди вдається. Тому динамічне вписування виконують з деякими припущеннями, оскільки враховується тільки наступні сили:
а) горизонтальні складові сили тертя бандажів о рейки F1 − F6 ; б) відцентрова сила локомотива С;
в) горизонтальна складова ваги локомотива, що виникає від підвищення зовнішньої рейки в кривій С1;
г) бічні реакцій з боку рейок від дії упираючих в них коліс (направляючі зусилля) Y1 −Y6 ;
д) бічні тиски коліс на головки рейок Y1′−Y6′, що являють різницю між направляючими зусиллями і силами тертя бандажів о рейки;
е) повертаючи сили та моменти за наявності в екіпажі повертаючих пристроїв, а також моменти тертя в опорах.
Реакції з боку головок рейок є зовнішніми силами, що направляють рух екіпажа в кривій. Цей рух може бути представлено у вигляді безперервної суми двох рухів – поступального уздовж подовжньої осі екіпажа та обертального навколо точки, так званої центром повороту або полюсом візка Ω. Відстань від осей колісних пар до центра повороту візка називають полюсною відстанню.
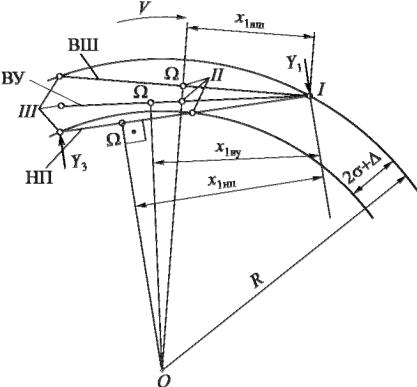
Залежно від швидкості руху тепловоза в кривій візок може займати або положення найбільшого перекосу, коли перша колісна пара притиснена до зовнішній рейці, а задня – до внутрішньої (на рис. 3.1 лінія НП), або положення вільної установки, коли задня колісна пара не передає зусилля на рейки (лінія ВУ), або положення високих швидкостей (установка по хорді), коли обидві колісні пари притиснути до зовнішньої рейки (лінія ВШ). Перпендикуляри, опущені з центра кривої на лінії баз візків дають положення центрів повороту останніх.
2. СКЛАДАННЯ РІВНЯНЬ РІВНОВАГИ СИЛ І МОМЕНТІВ
Залежності направляючих зусиль Y1 = f (V ) , Y3 = f (V ) і бічного тиску Y ′= f (V ) зазвичай називають динамічним паспортом локомотива в горизон-
4
тальній площині. Для побудови цього паспорта необхідно розв’язати систему рівнянь рівноваги візка для різних її положень в кривій, обумовлених швидкістю руху локомотива.
Рис. 2.1. Можливі установки візка в кривій під час руху
Візок вважається таким, що знаходиться в рівновазі, якщо сили і моменти, прикладені до нього, врівноважуються зовнішніми силами, тобто реакціями рейок. Для переднього візка (див. рис. Б.1) реакціями рейок є направляючі зусилля Y1 і Y3 .
Спочатку викреслюється схема візка тепловоза та наносяться всі основні сили та моменти, що діють на нього. Для нанесення на схему центра повороту Ω припускається, що візок знаходиться в положенні найбільшого перекосу. Для цього положення полюсна відстань першої (направляючий) колісної пари визначається за формулою
|
х = b |
+ |
Rд |
(2σ + ) , |
(2.1) |
|
|
|
|||||
|
1 |
2 |
|
b |
|
|
|
|
|
|
|||
де b |
– база візка, м; |
|
|
|
|
|
Rд |
– радіус кривої для динамічного вписування, м; |
|
||||
2σ + – ширина колії зазорів, мм. |
|
|||||
5