Материал: Динамика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В

она является скалярной величиной и ее размерность зависит от размерности соответствующей обобщенной координаты
.
Сформулируем условие равновесия голономной механической системы в обобщенных координатах. Для этого воспользуемся принципом возможных перемещений: системы находится в равновесии, если сумма элементарных работ активных сил системы на любом возможном ее перемещении равна нулю
∑ |
. |
(3.50) |
Поскольку возможные перемещения системы |
неза- |
|
висимы друг от друга, то равенство (3.50) выполняется, если |
|
|
|
. |
|
Для равновесия голономной механической системы с идеальными связями необходимо и достаточно, чтобы все обобщенные силы, соответствующие выбранным обобщенным координатам, обращались в нуль.
Получим уравнение движения голономной механической системы в обобщенных координатах (уравнения Лагранжа). Используем общее уравнение динамики голономной механической системы с идеальными связями
|
|
|
|
|
, |
(3.51) |
где |
∑ |
, |
∑ |
. |
|
|
|
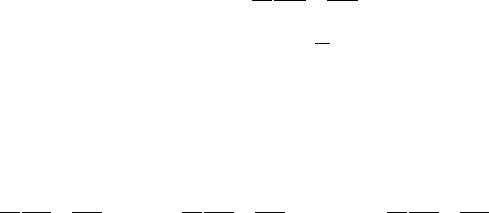
Преобразуем общее уравнение динамики (3.51) и получим |
|
||||
|
∑ |
|
∑ |
∑ ( |
) |
. |
Отсюда следуют уравнения Лагранжа первого рода:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
. |
|
|
(3.52) |
|||
Обобщенная сила инерции |
|
|
|
, соответствующая обобщенной коор- |
|||||||||||||||||||||||||||||
динате , может быть представлена иначе: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
|
|
∑ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
∑ ( |
|
|
|
|
|
) |
|
∑ ( |
|
|
|
|
|
) |
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
Выполним преобразование выражения в скобках |
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
|
|
|
|
( |
|
|
|
) |
|
|
|
|
|
|
( |
|
) |
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
Произведем замены, учитывая известные дифференциальные зависи- |
|||||||||||||||||||||||||||||||||
мости |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
̇ |
|
||
|
|
|
|
|
|
|
|
|
|
||
и получим |
|
|
|||||||||
31 |
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
( |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
) |
|
|
|
|
|
|
|
( |
|
|
) |
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
∑ |
|
|
[ |
|
( |
|
|
|
) |
|
|
|
] |
|
|
|
|
|
|
∑ ( |
|
|
|
) |
|
|
|
|
∑ ( |
|
) |
||||||||||
|
|
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
|||||||||||||||||||
где ∑ ( |
|
) |
|
|
|
– |
кинетическая энергия механической системы. После за- |
|||||||||||||||||||||||||||||||||||
|
|
|
|
|||||||||||||||||||||||||||||||||||||||
мены и подстановки в уравнения (3.52) получим уравнения Лагранжа второго рода
̇
|
|
|
(3.54) |
̇ |
|
||
|
|
|
Уравнения (3.54) представляют собой дифференциальные уравнения движения механической системы в обобщённых координатах, или дифференциальные уравнения Лагранжа второго рода. Число этих уравнений равно числу степеней свободы системы. Уравнения Лагранжа дают единый метод решения задач динамики
̇ |
̇ |
̇ |
3.9. Задача Д5. Применение уравнений Лагранжа к исследованию движения механической системы с одной степенью свободы
В задаче Д5 следует применить уравнения Лагранжа второго рода для определения ускорения центра масс тела или углового ускорения тела в соответствии с заданием из таблицы Д4.
Остальные данные (схемы и необходимые числовые значения) взять из
задачи Д2 (см. табл. Д2, рис. Д2.0…Д2.9). Считать силу постоянной и равной 10 Н. Качение тел происходит без проскальзывания, трением скольжения груза можно пренебречь.
Считать силу F постоянной и равной 10 Н. Блоки и катки, для которых радиусы инерции не заданы, считать сплошными однородными цилиндрами.
Пример выполнения задачи Д5
Механическая система (рис. Д5) состоит из груза 1, сплошного цилиндрического катка 2, ступенчатого шкива 3 с радиусами ступеней и (радиус инерции шкива ). Тела системы соединены друг с другом нерастяжимыми нитями, намотанными на шкив 3.
32
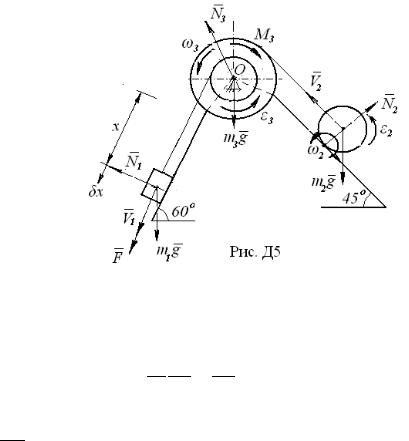
Под действием постоянной силы система приходит в движение из со-
стояния покоя. При движении на шкив 3 действует постоянный момент |
сил |
|||||
трения. |
|
|
|
|
|
|
Дано: |
; |
; |
; |
; |
; |
|
; |
; |
⁄ |
|
|
|
|
Определить: – ускорение первого тела
Решение
Механическая система имеет одну степень свободы (S=1). Поэтому для определения ее положения достаточно одной обобщенной координаты. Так как по условию задачи требуется определить ускорение первого тела, которое совершает поступательное прямолинейное движение, то выберем линейную обобщенную координату , следящую за перемещением центра масс первого тела вдоль наклонной поверхности (рис. Д5).
Обозначим обобщенную координату системы |
, тогда обобщённая |
|
скорость, которая соответствует скорости первого тела системы ̇ ̇ |
. |
|
Для решения используем уравнение Лагранжа второго рода |
|
|
̇
где – кинетическая энергия системы;
–обобщенная сила системы;
–сумма элементарных работ внешних сил системы на приращении выбранной обобщённой координаты.
Определяем кинетическую энергию системы, выразив её через обоб-
щенную скорость ̇
.
Первое тело системы совершает поступательное движение со скоростью ̇ , следовательно, его кинетическая энергия
33

̇ ̇.
Второе тело совершает плоское движение, которое представим, как сумму поступательного и вращательного движений
|
|
|
|
|
|
|
|
|
|
|
. |
|
̇ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Выразим линейную и угловую скорости второго тела через |
|
|||||||||||||
|
|
⁄ |
̇ ⁄ |
|
̇, |
|
⁄ |
̇ ⁄( |
|
) |
̇, |
|||
и вычислим кинетическую энергию |
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
̇ |
|
|
̇ |
̇ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Третье тело совершает вращательное движение с угловой скоростью
⁄̇, его кинетическая энергия
|
|
|
|
|
|
|
|
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таким образом, кинематическая энергия системы равна |
|||||||||||||
|
|
|
|
|
̇ |
|
̇ |
|
̇ |
̇. |
|||
Определим обобщённую силу системы, для этого используем элемен- |
|||||||||||||
тарную работу сил системы на перемещении |
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
. |
Выразим угловое перемещение шкива и линейное перемещение катка |
|||||||||||||
через перемещение первого тела |
|
|
|
|
|
|
|
||||||
|
|
|
|
⁄ |
|
|
|
|
|
⁄ |
, |
||
тогда |
|
|
|
|
|
|
|
|
|
|
. |
||
Выполним дифференцирование и воспользуемся уравнением Лагранжа |
|||||||||||||
|
|
|
̇ |
|
|
|
|
|
|
( |
̇) |
|
|
|
̇ |
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
||
Решая полученное уравнение, найдем искомое ускорения первого тела |
|||||||||||||
|
|
|
|
̈ |
|
|
|
|
|
̈ |
. |
||
Результат расчета согласуется с ранее выполненным решением задачи Д4, которая использует ту же расчетную схему и те же исходные данные.
Ответ:
34
БИЛИОГРАФИЧЕСКИЙ СПИСОК
1.Бутенин, Н.В. Курс теоретической механики: В 2 т. / Н.В. Бутенин, Я.Л.
Лунц, Д.Р. Меркин. – М.: Наука, 1985. – Т. 1. – 240 с. – Т. 2. – 496 с.
2.Никитин, Н.Н. Курс теоретической механики: Учеб. для машиностроит. и приборостроит. спец. вузов. – 5-е изд., перераб. и доп. – М.: Высш. шк.,
1990. – 607 с.
3.Новожилов, А.И. Краткий курс теоретической механики / А.И. Новожилов. – Владимир: Изд-во Владим. гос. ун-та, 2006. – 240 с.
4.Тарг, С.М. Краткий курс теоретической механики/ С.М. Тарг. – М.:
Наука, 1970. – 369 с.
5.Теоретическая механика: методические указания и контрольные задания / сост.: Л. И. Котова [и др.]. – М. : Высш. шк., 1989. – 50 с.
6.Яблонский, А.А. Курс теоретической механики: В 2 ч. / А.А. Яблонский.
– М.: Высш. шк., 1984.
35