Материал: Динамика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В

то новые координаты тел системы станут равными |
|
|
|
||||
|
|
|
, |
, |
, |
. |
|
Тогда, учитывая, что положение центра масс замкнутой системы не из- |
|||||||
менится |
, получим равенство: |
|
|
|
|
||
( |
) |
( |
) |
( |
) |
( |
) |
После преобразований это условие можно представить в виде:
. (1)
Будем считать, что абсолютное перемещение призмы 1 ( ) совершается вправо по оси . Определим абсолютные перемещения других тел, выражая их через . Блок 3 и шкив 4 закреплены на призме, следовательно, их относительные перемещения равны нулю, а абсолютные - соответствуют перемещению призмы
|
|
. |
(2) |
|
Каток 2 совершает сложное движение, состоящее из переносного по- |
||
ступательного движения вместе с призмой |
и относительного движения (ка- |
||
чения при отсутствии скольжения) по наклонной грани призмы |
|
||
|
|
, |
(3) |
где |
– проекция на ось перемещения центра масс катка в процессе его |
||
относительного движения по призме. |
|
|
|
|
Каток приводится в движение по наклонной грани призмы внутренни- |
||
ми силами системы, которые заставляют вращаться блок 3. Выразим переме-
щение центра масс катка |
вдоль наклонной грани призмы через угловое пе- |
||||
ремещение блока |
: |
|
|
|
|
|
|
|
|
|
|
тогда |
, а абсолютное перемещение центра |
||||
катка по оси |
|
|
|
|
|
. (4)
Подставив полученные перемещения тел системы в уравнение (1), получим:
( ) .
Отсюда следует уравнение движения призмы по горизонтальной гладкой поверхности
Знак минус показывает, что это движение осуществляется в противоположную сторону оси .
3.6. Принцип Даламбера
Принцип Даламбера позволяет перейти от задачи динамики механической системы к задаче статики и решить ее с помощью уравнений равновесия. Для материальной точки принцип Даламбера эквивалентен основному закону
21
динамики. Уравнение движения материальной точки массой относительно инерциальной системы отсчета под действием приложенных активных сил и реакций связей имеет вид
, (3.35)
где – равнодействующая активных сил;
– равнодействующая реакций связей;– ускорение точки относительно инерциальной системы отсчета.
Преобразуем уравнение (3.35) к виду |
|
, введем понятие |
|
силы инерции |
и получим уравнение равновесия точки: |
||
|
|
. |
(3.36) |
Рассмотрим систему материальных точек. К каждой точке системы приложим, наряду с активной и реактивной силами, силу инерции согласно
принципу Даламбера: |
|
|
|
|
(3.37) |
Просуммируем уравнения (3.37) по всем точкам системы и получим уравнение ее равновесия в виде
|
∑ |
∑ ∑ |
, |
(3.38) |
где ∑ – главный вектор активных сил; |
|
|
||
∑ |
– главный вектор реакций связей; |
|
|
|
∑ |
– главный вектор сил инерции. |
|
|
|
Умножим каждое из уравнений системы (3.37) векторно на радиус-вектор соответствующей точки
|
|
|
|
|
|
|
|
и просуммируем по точкам системы: |
|
|
|
|
|
||
∑( |
) ∑( |
) ∑( |
) |
|
, |
||
∑ |
( ) |
∑ |
( ) |
∑ ( |
) |
. |
(3.39) |
Здесь ∑ ( ) – сумма моментов активных сил относительно |
начала коорди- |
||||||
нат (главный момент активных сил); ∑ ( ) – главный момент реакций свя-
зей; ∑ ( ) – главный момент сил инерции системы. Применим принцип Даламбера к движению твердого тела.
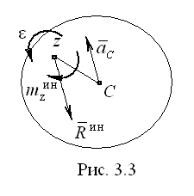
Если тело совершает поступательное движение, то главный вектор сил инерции равен произведению массы тела на ускорение его центра масс, приложен к центру масс тела и направлен противоположно ускоре-
нию центра масс |
|
|
|
|
∑ |
. |
(3.40) |
Пусть тело совершает осевое вращательное |
|||
движение относительно оси |
, не проходящей |
через |
|
центр масс , то наряду с главным вектором сил инерции (3.40) на тело действует главный момент сил инер-
22
ции системы, который в проекции на ось |
равен |
|
∑ |
( ) |
, |
где – момент инерции тела относительно оси вращения, который определя-
ют по теореме Штейнера |
. Здесь |
– момент инерции тела во- |
||
круг параллельной оси, проходящей через центра масс, |
– расстояние между |
|||
осями. Главный момент сил инерции ∑ ( |
) направлен противоположно |
|||
угловому ускорению тела. |
|
|
|
|
Если ось вращения проходит через центр масс, то |
, ∑ |
. |
||
Движения твердого тела можно рассматривать как сумму двух простых движений: поступательного движения вместе с центром масс и вращательного движения относительно оси, проходящей через центр масс.
Следовательно, главный вектор сил инерции твердого тела равен произведению массы тела на ускорение его центра масс (3.40)
.
Главный момент сил инерции относительно оси, проходящей через центр масс перпендикулярно к плоскости движения тела, определим по формуле:
∑ ( ) ,
где – момент инерции тела относительно оси, проходящей через центр масс тела.
3.7.Задача Д4. Применение принципа Даламбера
копределению реакций связей
Взадаче Д4 следует применить принцип Даламбера для определения натяжения нити на всех участках механической системы и ускорения центра масс тела или углового ускорения тела, указанного в таблице Д4.
Таблица Д4
Номер |
0 |
1 |
2 |
3 |
4 |
5 |
6 |
|
7 |
8 |
9 |
задания |
|
|
|
|
|
|
|
|
|
|
|
Найти |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Остальные данные (схемы и необходимые числовые значения) взять из |
|||||||||||
задачи Д2 (см. табл. Д2, рис. Д2.0…Д2.9). Считать силу |
постоянной и рав- |
||||||||||
ной 10 Н. Качение тел происходит без проскальзывания, трением скольжения груза можно пренебречь.
Пример выполнения задачи Д4
Механическая система (рис. Д4) состоит из груза 1, сплошного цилиндрического катка 2, ступенчатого шкива 3 с радиусами ступеней и (ради-
23
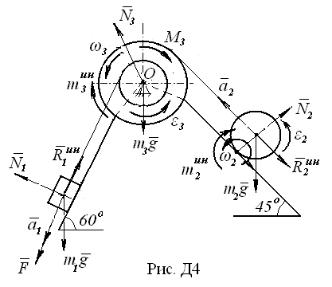
ус инерции шкива ). Тела системы соединены друг с другом нерастяжимыми нитями, намотанными на шкив 3.
Под действием постоянной силы система приходит в движение из со-
стояния покоя. При движении на шкив 3 действует постоянный момент |
сил |
||||
трения. |
|
|
|
|
|
Дано: |
; |
; |
; |
; |
; |
; |
; |
⁄ |
|
|
|
Определить: – ускорение первого тела, а также силы натяжения ни- |
|||||
тей, соединяющих тела системы. |
|
|
|
|
|
Решение.
Механическая система совершает плоское движение. Обозначим эту плоскость . Для определения реакций связей воспользуемся принципом Даламбера. Построим расчетную схему (рис. Д4), на которой покажем внешние силы, действующие на тела механической системы: активные силы, реакции связей, а также силы инерции и моменты сил инерции.
|
|
На груз 1 действуют сила |
, сила тяжести |
, реакция поверхности |
||||||||||||
|
и равнодействующая сил инер- |
|
|
|
|
|
|
|||||||||
ции |
|
. |
Вектор |
|
|
|
|
|
|
|
|
|
|
|||
направлен в сторону, противопо- |
|
|
|
|
|
|
||||||||||
ложную вектору . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
На ступенчатый шкив 3 дей- |
|
|
|
|
|
|
||||||||
ствуют сила тяжести |
, реакция |
|
|
|
|
|
|
|||||||||
оси шарнира |
, момент |
силы |
|
|
|
|
|
|
||||||||
трения и главный момент сил инер- |
|
|
|
|
|
|
||||||||||
ции |
|
, где |
|
|
|
|
|
– |
|
|
|
|
|
|
||
момент инерции ступенчатого бло- |
|
|
|
|
|
|
||||||||||
ка |
относительно оси |
вращения |
, |
|
|
|
|
|
|
|
||||||
проходящей |
перпендикулярно |
|
|
|
|
|
|
|||||||||
плоскости движения. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
Выразим угловое ускорение ступенчатого блока 3 через поступатель- |
||||||||||||||
ное ускорение первого груза |
. Зависимость скорости тела 1 от угловой ско- |
|||||||||||||||
рости ступенчатого блока выражается равенством |
|
|
Продифференци- |
|||||||||||||
руем это равенство по времени |
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
Главный момент сил инерции направлен противоположно угловому |
||||||||||||||
ускорению ступенчатого блока и равен |
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|||||||||||
|
|
На каток 2 действует сила тяжести |
, реакция связи |
и сила тре- |
||||||||||||
ния |
|
в точке контакта катка с поверхностью, главный вектор сил инерции |
||||||||||||||
|
|
|
и главный момент сил инерции |
|
|
, где |
– момент |
|||||||||
|
|
|
|
|
|
|
|
|
24 |
|
|
|
|
|
|
|
инерции катка относительно оси, проходящей через центр масс перпендикулярно плоскости движения.
Выразим и через поступательное ускорение первого тела . Для этого воспользуемся зависимостью между скоростями тел системы
Продифференцируем уравнения и получим
Учитывая, что каток является однородным диском ( |
), по- |
лучим:
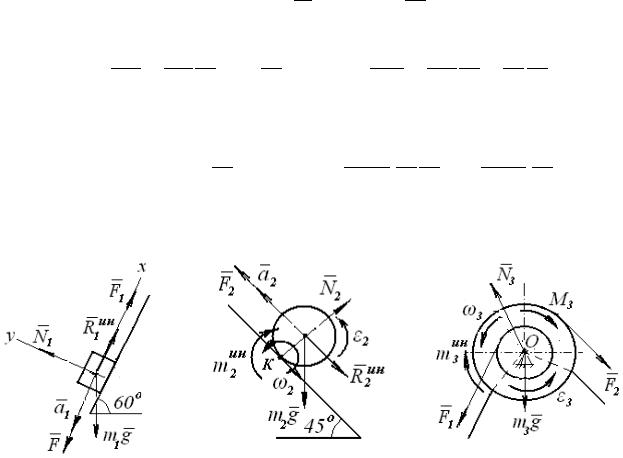
Для определения ускорения и реакций нитей и рассмотрим динамическое равновесие тел, входящих в систему. Для каждого тела составим расчетную схему (рис. Д4 а, б, в).
Рис. Д4а |
Рис. Д4б |
Рис. Д4в |
|
Для определения трех неизвестных величин достаточно составить три |
|||
независимых уравнения равновесия. |
|
|
|
Условие динамического равновесия 1 тела (∑ |
) |
|
|
Условие динамического равновесия 2 тела (∑ |
( ) |
). Чтобы не |
|
учитывать момент силы трения, запишем уравнение равновесия для оси, про-
ходящей через мгновенный центр скоростей |
|
|
. |
Условие динамического равновесия 3 тела (∑ ( ) |
) |
Подставим вычисленные ранее значения сил инерции и получим систему уравнений:
25