Материал: Динамика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В
Если учесть исходные данные задачи то система упростится
Решая систему, получим результат. Ответ:
3.8.Основы аналитической механики
Ваналитической механике изучается равновесие и движение несвободных механических систем. Несвободной (или связанной) механической системой называется система тел, на перемещения или на скорости которой наложены дополнительные условия (ограничения). Ограничения уменьшают число степеней свободы механической системы и могут быть записаны аналитически с помощью уравнений связей. Например, если известно, что при движении
точки выполняется условие |
, то это значит, что точка дви- |
|
жется по сферической поверхности радиусом |
|
. В общем случае уравне- |
ние связи может быть представлено в виде функции |
|
|
( |
) |
(3.41) |
В зависимости от вида уравнения (3.41), связи бывают:
стационарные и нестационарные. Стационарными связями называются такие связи, уравнения которых в явном виде не зависят от времени. В приведенном выше примере связь стационарная. Для тела, лежащего на полу движущегося лифта, пол является нестационарной связью.
голономные (геометрические) и неголономные (кинематические). Голономными связями называются такие связи, уравнения которых не
содержат производных от координат по времени. Такие связи налагают ограничения только на координаты точек системы
( )
Неголономные – такие связи, которые накладывают ограничение на скорости точек системы. Уравнения неголономных связей называют неинтегрируемыми.
Например, для колеса, катящегося по поверхности без проскальзывания, выполняется условие
26
|
. |
|
Это уравнение содержит скорости, но его можно проинтегрировать и |
||
получить уравнение, содержащее только координаты |
. Аналогичен |
|
случай уравнения связей |
, которое можно представить в |
|
виде |
и проинтегрировать |
. Такие связи |
являются голономными. |
|
|
удерживающие и неудерживающие связи. Удерживающие связи препятствуют перемещению тела и записываются в виде равенств. Неудерживающие связи препятствуют перемещению тела только в некотором направлении и допускают перемещения в других направлениях. Уравнения неудерживающих связей записываются в виде неравенств. Например, уравнение связи
говорит о том, что точка может двигаться внутри сферы. идеальные и неидеальные. Идеальными называются связи, для кото-
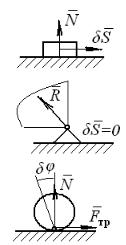
рых сумма работ реакций связей на любом возможном перемещении системы
равна нулю. Просуммируем работы реакций |
идеальных связей механиче- |
||
ской системы на виртуальных ее перемещениях |
|
|
|
∑ |
∑ ∑ |
, |
(3.42) |
где – реакция соответствующей связи;– возможное перемещение точки механической системы;
– угол между направлением реакции связи и возможным перемещением точки. Принцип возможных перемещений будет рассмотрен ниже.
|
Примеры идеальных связей |
|
Идеально гладкая |
|
( ) |
поверхность |
|
так как угол |
|
|
|
|
|
|
Шарнирно- |
|
( ) |
неподвижная опо- |
|
так как точка приложения ре- |
ра без трения |
|
|
|
акции опоры неподвижна |
|
|
|
|
|
|
|
Тело, катящееся |
|
( ) |
без проскальзыва- |
|
( ) |
ния |
|
|
|
так как силы приложены к |
|
|
|
|
|
|
мгновенному центру скоро- |
|
|
стей |
27
Принцип возможных перемещений
Принцип возможных перемещений в сочетании с принципом Даламбера позволяет получить общее уравнение равновесия механической системы, не содержащее неизвестных реакций связей, что существенно облегчает решение многих задач механики. Возможными перемещениями механической системы называют совокупность элементарных перемещений точек системы из занимаемых в данный момент положений, которые допускаются наложенными на систему связями. Возможные перемещения отличаются от действительных тем, что их материальные точки системы не совершают, но могли бы совершить, не нарушая наложенных на них связей.
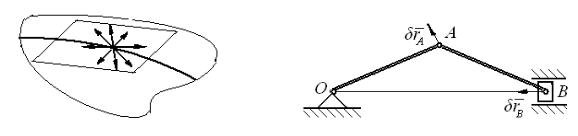
Пусть материальная точка движется по некоторой поверхности. Ее возможные перемещения в любой момент времени лежат в плоскости, касательной к поверхности и лишь одно из них, касательное к траектории, является действительным (рис. 3.4, рис. 3.5).
Рис. 3.4 Рис. 3.5
Любой системе можно сообщить бесконечное множество перемещений. Однако для любой из них можно указать некоторое число независимых между собой возможных перемещений.
Например, для находящейся на плоскости точки, любое возможное перемещение можно получить через элементарные независимые перемещения и . Число независимых возможных перемещений механической системы, на которую наложены голономные связи, равно числу степеней свободы этой
системы. |
|
|
|
Работа сил на возможном перемещении |
определяется так же, |
как |
|
элементарная работа сил на действительном перемещении |
. Отличие за- |
||
ключается в обозначениях |
|
|
|
|
, |
(3.43) |
|
где – сила, приложенная k -ой точке механической системы |
|
||
– возможное перемещение этой точки; |
|
|
|
– угол между направлением силы и возможного перемещения |
. |
||
28 |
|
|
|
Сформулируем принцип возможных перемещений. Пусть механическая система находится в равновесии. Активные и реактивные силы, действующие на каждую её точку, уравновешены .
Придадим системе любое возможное перемещение и вычислим работу всех сил на этом перемещении. Так как силы, приложенные к точке, уравновешены, то сумма работ этих сил на любом возможном перемещении системы
также равны нулю |
|
|
|
∑ |
∑ |
. |
|
Если на систему наложены идеальные связи, для которых выполняется |
|||
условие ∑ ∑ |
, то и |
|
|
∑ |
∑ |
. |
(3.44) |
При равновесии механической системы с идеальными и стационарными связями сумма работ всех активных сил системы на любом возможном ее перемещении равна нулю. Данное утверждение называют принципом возможных перемещений, который был разработан Д.Бернулли в 1717 г.
Пусть механическая система, совершает движение под действием активных сил и реакций связей. Для каждой точки системы можно записать дифференциальное уравнение вида . Воспользуемся принципом Даламбера, для чего приложим ко всем точкам системы силы инерции
|
Используем принцип возможных перемещений и вычислим суммарную |
|||||||||||
работу всех сил системы на любом ее возможном перемещении |
|
|||||||||||
|
|
|
∑ |
|
∑ |
|
∑ |
|
|
. |
|
|
|
Если на систему наложены идеальные связи, для которых справедливо |
|||||||||||
равенство (3.42), то получим |
|
|
|
|
|
|
|
|
|
|||
|
|
|
∑ |
|
∑ |
|
. |
|
|
(3.45) |
||
|
Обозначим общую работу всех активных сил на любом виртуальном |
|||||||||||
перемещении |
системы |
∑ |
|
∑ |
, |
а |
работу |
сил |
инерции |
системы |
||
∑ |
∑ |
. Тогда общее уравнение динамики голономной механиче- |
||||||||||
ской системы с идеальными связями примет вид |
|
|
|
|
||||||||
|
|
∑ |
∑ |
|
|
|
|
|
|
|
. |
(3.46) |
Уравнения равновесия и движения механической системы в обобщенных координатах
Обобщенные координаты – это независимые параметры, с помощью которых можно однозначно определить положение механической системы в любой момент времени. У механических систем с голономными (геометриче-
29
скими) связями число обобщенных координат равно числу степеней свободы. Обобщенные координаты обозначаются буквами
, |
(3.47) |
где – число степеней свободы системы.
Обобщенные координаты могут иметь любой физический смысл и любую размерность. В механике они могут иметь размерность длины, угла, площади, объема и т.д.
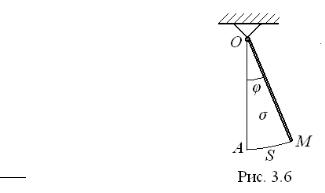
Например, плоский математический маятник имеет одну степень свободы . В качестве обобщенной координаты можно принять: угол отклонения маятника , длину дуги или площадь сектора (рис. 3.6).
При движении механической системе обобщенные координаты системы изменяются во времени. Производные обобщенных координат по времени называют обобщенными
скоростями ̇ ̇ ̇, где ̇ , ( ).
Малые положительные приращения обобщенных координат называются обобщенными возможными перемещениями и обозначаются символами
. |
|
Рассмотрим механическую систему, состоящую из |
материальных то- |
чек, которая совершает движение под действием сил |
. |
Пусть система имеет степеней свободы, и ее положение определяют обобщенных координат (3.47). Если связи, наложенные на систему стационарные, то радиус-векторы частиц системы зависят от обобщенных координат
|
|
|
|
|
|
|
|
|
( |
|
). |
|
|
|
|
Выразим зависимые координаты системы через независимые обобщен- |
|||||||||||||||
ные перемещения |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
∑ |
|
|
|
|
|
(3.48) |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Вычислим сумму элементарных работ всех активных сил на возмож- |
|||||||||||||||
ных перемещениях системы |
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
∑ |
|
|
|
∑ |
∑ |
(∑ |
|
). |
|||||
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
||||||||||
Изменим порядок суммирования и получим |
|
|
|
||||||||||||
∑ |
(∑ |
|
|
|
|
) |
|
∑ |
|
∑ |
|
. |
(3.49) |
||
|
|
|
|
|
|
||||||||||
Здесь |
∑ |
|
|
|
– |
обобщенная |
|
сила, |
которая |
соответствует |
|||||
|
|
|
|
||||||||||||
обобщенной координате . Особенностью обобщенной силы является то, что
30