Материал: Динамика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В
III. ДИНАМИКА
Динамика – раздел теоретической механики, в котором изучается движение материальных точек и тел под действием приложенных к ним сил и в зависимости от наложенных на них связей.
3.1. Динамика материальной точки
Дифференциальное уравнение движения материальной точки (второй закон Ньютона): ускорение, приобретенное материальной точкой в инерциальной системе отсчета, прямо пропорционально приложенной к ней силе и обратно пропорционально ее массе
⁄ . |
(3.1) |
Если на точку действует несколько сил, то |
∑ – равнодействую- |
щая всех приложенных сил. |
|
Закон независимости действия сил (принцип суперпозиции): каждая из действующих на материальную точку сил сообщает ей ускорение, независимо
от других приложенных сил ⁄ .
Закон равенства действия и противодействия (третий закон Ньютона): два материальные точки действуют друг на друга силами, равными по величине и направленными вдоль одной прямой в противоположные стороны.
Системы отсчета, в которых выполняются законы динамики Ньютона, называются инерциальными.
Проецируя обе части векторного равенства (3.1) на координатные оси, получим дифференциальные уравнения движения материальной точки в де-
картовых координатах: |
|
|
̈ |
; |
|
̈ |
; |
|
̈ |
. |
(3.2) |
В динамике рассматриваются задачи двух типов: прямая и обратная. Прямая задача динамики: зная силы, действующие на материальную
точку, ее массу и начальные условия (начальное положение точки и ее начальную скорость), получить уравнения движения точки. Для решения этой задачи необходимо дифференциальные уравнения движения (3.1, 3.2) дважды
проинтегрировать по времени. Постоянные интегрирования ( |
) |
||||
следует находить из начальных условий. |
|
|
|
||
Обратная задача динамики: по заданной массе точки |
и уравнениям |
||||
ее движения |
( ) |
( ) |
( ) требуется определить модуль |
и |
|
направление равнодействующей сил, приложенных к точке. Продифференцировав уравнения движения дважды можно определить проекции равнодействующей на координатные оси
̈,
6
|
̈, |
|
|
̈, |
(3.3) |
а затем модуль и направление равнодействующей |
|
|
|
|
|
√ |
; |
|
|
|
. |
3.2. Задач Д1. Дифференциальное уравнение движения точки
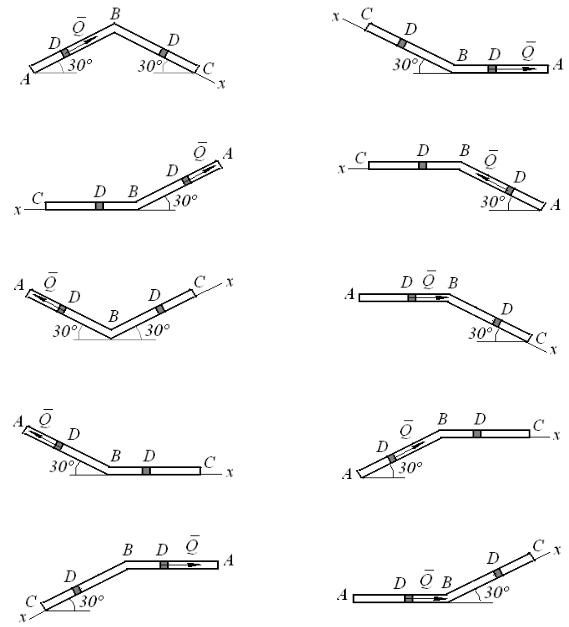
Тело D, имеющее массу m, получив в точке А начальную скорость V0, движется в изогнутой трубе АВС, расположенной в вертикальной плоскости
(рис. Д1.0–Д1.9).
Рис. Д1.0 |
Рис. Д1.1 |
Рис. Д1.2 |
Рис. Д1.3 |
Рис. Д1.4 |
Рис. Д1.5 |
Рис. Д1.6 |
Рис. Д1.7 |
Рис. Д1.8 |
Рис. Д1.9 |
7
На участке АВ на тело, кроме силы тяжести, действуют постоянная сила , направленная вдоль трубы, и сила вязкого трения , зависящая от скоро-
сти груза (направлена против движения). В точке В тело изменяет направление движения, но не изменяет величины своей скорости. На участке BC на те-
ло, кроме силы тяжести, действуют силы сухого трения (коэффициент тре-
ния груза о трубу ) и переменная сила , проекция которой на ось х задана в табл. Д1. Там же приведены величины m, V0, Q, расстояние между
точками А и В (l = АВ) или |
– время движения тела от точки А до точки В, а |
||||||||||||
также коэффициент вязкого трения |
тела о трубу. |
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
Таблица Д1. |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Номер |
m, кг |
V0, м/с |
Q, H |
|
|
l, м |
τАВ, c |
Fx, H |
|
Найти |
|
|
|
условия |
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
2,4 |
12 |
|
5 |
|
0,2 |
1,5 |
– |
( |
) |
|
|
|
1 |
2 |
20 |
|
6 |
|
0,4 |
– |
2,5 |
( |
) |
x |
|
|
2 |
8 |
10 |
|
16 |
|
0,3 |
4 |
– |
|
|
|
|
|
3 |
1,8 |
24 |
|
5 |
|
0,3 |
– |
2 |
( |
) |
x |
|
|
4 |
6 |
15 |
|
12 |
|
0,2 |
5 |
– |
( |
) |
|
|
|
5 |
4,5 |
22 |
|
9 |
|
0,3 |
– |
3 |
|
|
x |
|
|
6 |
4 |
12 |
|
10 |
|
0,1 |
2,5 |
– |
( |
) |
|
|
|
7 |
1,6 |
18 |
|
4 |
|
0,4 |
– |
2 |
( |
) |
x |
|
|
8 |
4,8 |
10 |
|
10 |
|
0,2 |
4 |
– |
( |
) |
|
|
|
9 |
3 |
22 |
|
9 |
|
0,3 |
– |
3 |
( |
) |
x |
|
Считая тело материальной точкой, необходимо найти: закон движения груза на участке ВС ( ), где , или скорость тела на этом участке
( ).
Указания
Решение задачи Д1 состоит из двух частей.
Сначала нужно составить и проинтегрировать методом разделения переменных дифференциальное уравнение движения точки D на участке АВ, при этом постоянные интегрирования можно определить из начальных условий. Для определения скорости тела в точке В необходимо воспользоваться известным временем движения на участке АВ ( АВ) или его длиной l. Эта скорость будет начальной для движения тела на участке ВС.
После этого необходимо составить и проинтегрировать дифференциальное уравнение движения на участке ВС также с учетом начальных условий, найти требуемую функцию координаты или проекции скорости .
8
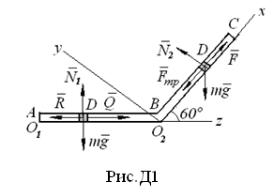
Пример выполнения задачи Д1
На участке АВ трубы (см. рисунок) на груз D массой m действуют сила тяжести , постоянная сила и сила сопротивления и нормальная составляющая реакции трубы . Время движения от точки А до точки В рав-
но |
. На наклонном участке ВС трубы |
|
|
|
|
|
|
|||||||||||||||||
на груз D действуют сила тяжести, сила |
|
|
|
|
|
|
||||||||||||||||||
сухого трения |
|
|
и |
переменная |
|
|
|
|
|
|
||||||||||||||
сила . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Дано: |
|
|
, |
|
|
, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
, |
|
|
, |
|
|
, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
, |
, |
|
|
|
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Определить закон движения груза |
|
|
|
|
|
|
|||||||||||||||||
D на участке ВС |
|
|
( ). |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Решение |
|
|
|
|
|
|
||||||||
|
Рассмотрим движение тела на участке АВ. На тело действуют силы: си- |
|||||||||||||||||||||||
ла тяжести , сила сопротивления , |
постоянная сила |
и нормальная со- |
||||||||||||||||||||||
ставляющая реакции трубки . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
Дифференциальное уравнение движения точки на этом участке: |
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
. |
|
|
|||||||||
|
В проекции на ось z, направленную от точки A в сторону движения те- |
|||||||||||||||||||||||
ла на этом участке, уравнение движения тела имеет вид |
|
|
||||||||||||||||||||||
|
̈ |
|
|
|
̇, отсюда |
̈ |
|
|
|
( |
|
|
̇) |
|
|
̇. |
||||||||
|
|
|
|
|
|
|
|
|||||||||||||||||
|
Учитывая дифференциальную зависимость между проекцией скорости |
|||||||||||||||||||||||
|
|
|
|
|
|
̈ |
|
|
̇ |
|
|
|
|
|
|
|
|
̇ |
|
̇. Разделяем пере- |
||||
тела и проекцией ускорения |
|
|
|
, получаем |
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
||||||||||||||||||
менные и интегрируем |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
̇ |
|
; |
|
|
|
|
|
|
|
|
|
| |
|
|
|
̇| |
|
. |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
Постоянную интегрирования |
|
|
определим из начальных условий дви- |
||||||||||||||||||||
жения. При |
̇ |
, тогда |
|
|
|
|
|
|
|
|
|
| |
|
|
|
|. |
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
После подстановки |
в уравнение имеем |
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
̇ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| |
|
|
|
|
|
| |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
Согласно условию, время движения тела на участке |
составляет |
||||||||||||||||||||||
|
тогда скорость в точке B составит |
|
|
|
|
|
|
|||||||||||||||||
|
|
̇ |
|
|
|
; |
|
|
|
|
|
|
|
|
|
|
|
|
|
. |
||||
|
Рассмотрим |
движение груза |
на |
участке ВС с начальной скоростью |
||||||||||||||||||||
|
. Составим дифференциальное уравнение движения тела на этом |
|||||||||||||||||||||||
участке |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
. |
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
9 |
|
|
|
|
|
|
|||
Спроецируем уравнение движения на ось |
, |
начало которой находится |
||||||||
в точке B, а направление соответствует отрезку |
: |
|
|
|||||||
|
|
|
|
̈ |
|
|
. |
|
||
Сила трения скольжения определяется по формуле |
. Силу |
|||||||||
нормальной реакции |
трубы на участке |
определим из проекции уравне- |
||||||||
ния движения на |
ось : |
|
|
|
|
|
, |
|
, |
|
. Тогда уравнение движение примет вид: |
|
|||||||||
̈ |
|
|
|
|
|
|
|
; |
̈ |
. |
Интегрируя уравнение, получим: |
|
|
|
|
||||||
|
|
|
̇ |
|
|
|
|
|||
|
|
|
|
|
||||||
Найдем постоянные интегрирования. Начальные условия при движе- |
||||||||||
нии груза на участке |
: при |
|
|
̇ |
|
|
, |
, тогда |
||
, |
. |
|
|
|
|
|
|
|
|
|
Подставив значения найденных постоянных в уравнение движения, по- |
||||||||||
лучим закон движения груза D на участке ВС: |
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
. |
|
Ответ: |
|
|
. |
|
|
|
|
|||
3.3. Теоремы динамики механической системы
Под механической системой понимается совокупность материальных точек, которые взаимодействуют между собой силами притяжения или отталкивания. Например, движение коленчатого вала двигателя внутреннего сгорания зависит от движения его поршней; движение планет солнечной системы обусловлено силами их взаимного притяжения и т. д. При изучении движения
механических систем силы принято разделять на внешние и внутренние . Внешними называются силы, с которыми действуют на точки и тела данной механической системы другие тела, не входящие в нее. Внутренними называются силы, которыми точки и тела данной системы действуют между собой. Внутренние силы обладают замечательными свойствами: они возникают попарно, действуют по прямой в противоположные стороны. Поэтому сумма всех внутренних сил системы равна нулю и сумма моментов всех внут-
ренних сил системы относительно любого центра равна нулю |
|
||||
∑ |
|
|
∑ |
( ) . |
(3.4) |
Положение центра масс |
механической системы или твердого тела |
||||
определяется равенством |
|
|
|
|
|
|
|
|
∑ |
, |
(3.5) |
|
|
||||
где – масса отдельной точки системы;
– радиус-вектор, определяющий положение этой точки системы;
– радиус-вектор, определяющий положение центра масс системы;
10