Материал: Элементы систем автоматического управления. Кириллов Ю.В
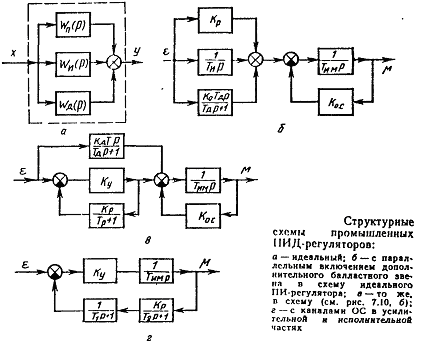
Рис. 11. 4
Следует отметить, что балластное звено в виде апериодического звена как в случае ПИ-регулятора, так и для П-регулятора часто оказывает положительное влияние на процесс регулирования. Так, при кратковременных отклонениях регулируемой величины благодаря демпфированию балластного звена ИМ автоматической системы с таким регулятором не срабатывает, что повышает срок его службы. С учетом этого в регуляторах типа «Каскад» и АКЭСР предусматриваются даже специальные демпфирующие устройства входного сигнала.
Пропорционально - интегрально - дифференциальные регуляторы можно сконструировать по структурной схеме идеального ПИД-регулятора (рис. 11.4, а). Так как фактическая реализация идеального дифференцирующего звена в общем случае представляет большие трудности, то в практических схемах используется реальное дифференцирующее звено W(p)==kTР/(TР+l). Для уменьшения погрешности в реализации закона ПИД-регулирования интегрирующий ИМ, как и в случае реализации закона ПИ-регулирования по схеме (см: рис. 11.2, а), имеет ООС с передаточной функцией WОС(р)=kос>>1. С учетом этого структурная схема такого реального ПИД-регулятора имеет вид, представленный на рисунке 11.4, б.
Если сравнить передаточную функцию реального и идеального ПИД-регуляторов, то увидим, что регулятор со структурной схемой (см. рис. 11.4, б) реализует закон ПИД-регулирования с погрешностью, определяемой передаточной функцией WБАЛ(р) балластного звена, и, кроме того, составляющая закона Д-регулирования реализуется с дополнительной погрешностью, определяемой функцией WД.БАЛ(р) второго балластного звена.
При соблюдении условия WОС(p)>>1/WУ(р) приближенную передаточную функцию можно представить в виде
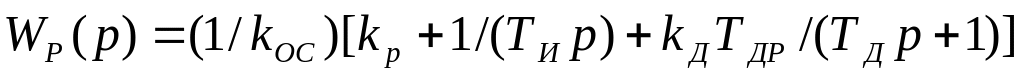 .
(11.11)
Параметрами настройки ПИД-регулятора являются kр, TИ, kД и ТД. Сравнивая структурные схемы (см. рис. 11.4, а и 11.4, б), видим, что реальный ПИД-регулятор со схемой (см. рис. 11.4, б) получается из структурной схемы (см рис. 11.2, а) реального ПИ-регулятора, при включении параллельно звеньям, формирующим закон ПИ-регулирования, звена с передаточной функцией
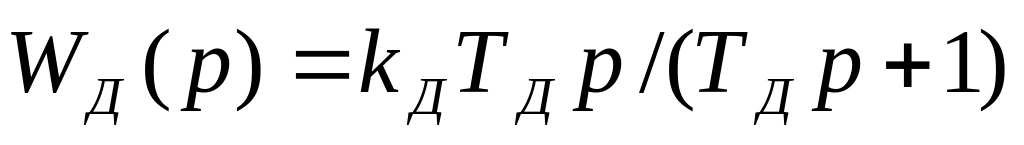 .
(11.12)
Такой метод формирования закона ПИД-регулирования широко применяется при разработке регуляторов. Примером этого может служить также ПИД-регулятор со структурной схемой (рис. 11.4, в) при ее сопоставлении со схемой (см. рис.11.2, б) ПИ-регулятора.
В связи с этим отечественной приборостроительной промышленностью выпускаются специальные устройства, называемые дифференциаторами, реализующие передаточную функцию (11.12). С учетом этого для практической реализации закона ПИД-регулирования применяются или ПИД-регуляторы (см. рис. 11.4, б, в), или ПИ-регуляторы (см. рис. 11.2, а, б) в комплекте с дифференциаторами.
На рисунке 11.2, г представлена структурная схема, в которой закон ПИД-регулирования реализуется за счет динамических свойств канала ОС как в усилительной, так и в исполнительной части регулятора.
При соблюдении условия WОС(p)>>1/WУ(p) в соответствии с формулой (11.3) имеем
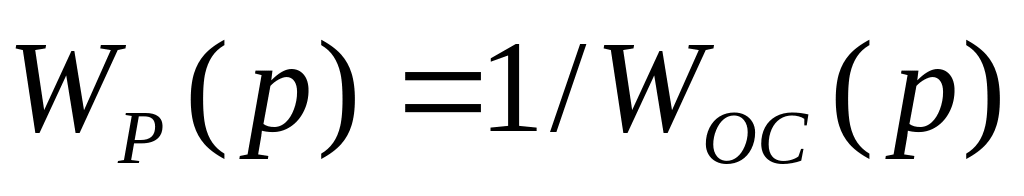 .
Для данной схемы ПИД-регулятора
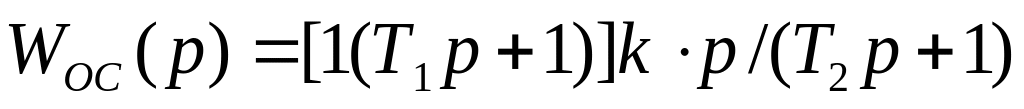 ,
(11.13)
где k=ТИ/kр
Таким образом, для реализации ПИД-регулятора со структурной схемой (см. рис 11.4, г) необходимо, чтобы канал ОС состоял из последовательно включенных апериодического и реального дифференцирующих звеньев.
Реальные ПИД-регуляторы со структурными схемами (рис. 11.4) реализуют законы ПИД-регулирования с погрешностью, зависящей от степени соблюдения условия (11.3) и параметров настройки дифференцирующей части (11.13) в схемах на рисунках 11.4, б, в.
На рисунке 11.5 показана переходная характеристика ПИД-регулятора 1 со структурной схемой (см. рис. 11.4, б). Для сравнения на этом же рисунке приведена переходная характеристика идеального ПИД-регулятора 2. Следует отметить, что промышленные ПИД-регуляторы со структурными схемами (см рис. 11.4, б, в) могут реализовать различные законы регулирования с любым сочетанием П-, И- и Д-составляющих закона ПИД-peгулирования.
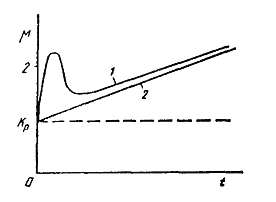
Рис. 11.5. Переходные характеристики ПИД регуляторов:
1- со структурной схемой (см. рис.11. 4, б); 2- идеального
Регулирующие приборы серии Р-25. Приборы Р-25 предназначены для применения в САУ технологическими процессами. Они выполняют следующие функции: суммирование сигналов, поступающих с измерительных преобразователей с естественными электрическими выходными сигналами; введение информации о заданном значении величины; формирование и усиление сигнала рассогласования; формирование на выходе электрических импульсов постоянного или переменного тока для управления ИМ с постоянной скоростью перемещения; формирование совместно с ИМ постоянной скорости закона ПИ-регулирования; формирование совместно с дифференциатором и ИМ постоянной скорости закона ПИД-регулирования; ручное управление ИМ; преобразование сигнала от дифференциально-трансформаторного измерительного преобразователя положения ИМ в сигнал постоянного тока.
Модификации приборов, определяемые видом и номинальным диапазоном изменения входных сигналов, а также вид и количество подключаемых к приборам измерительных преобразователей приведены в таблице.
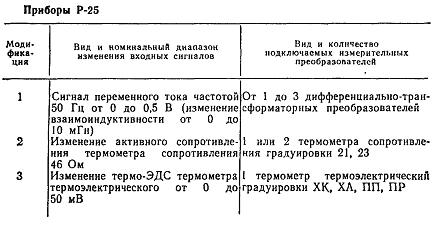
Приборы модификаций 2 и 3 имеют дополнительные входы для подключения унифицированных электрических сигналов 0...5 мА, 0...20 мА и 0...±10 В, используемых только для ввода корректирующих воздействий. В приборах модификации 3 предусмотрена компенсация температуры холодных спаев.
Приборы выпускаются с встроенным индикатором положения рабочего органа ИМ и без него. Питание—от однофазной сети переменного тока напряжением 220 В частотой 50±1 Гц, мощность, потребляемая от сети, не более 22 В*А, входное со противление для сигнала 0...5 мА—100 Ом; для сигнала 0…10 мА—25 Ом; для сигнала 0...10 В—15 кОм; выходные сигналы—импульсы напряжения постоянного пульсирующего тока среднего значения напряжения 24 В, изменение состояния бесконтактных ключей, допускающих коммутацию пульсирующего или переменного тока; выходные бесконтактные ключи приборов коммутируют переменный ток частотой 50 Гц и пульсирующий постоянный ток с амплитудным значением до 1 А при действующем значении тока от 0,1 до 0,5 А и напряжении внешнего источника питания выходных цепей не более 250 В. Вид и сопротивление нагрузки для выходного сигнала 24 В, подключаемой к внутреннему источнику,— активно-индуктивная при активном сопротивлении не менее 100 Ом.
Каждый прибор содержит два субблока: измерительный (Р-012 или Р-013) и регулирующий (Р-011), а также трансформатор питания (Т).
Прибор Р-25.1. Принципиальная схема прибора Р-25.1 показана на рисунке 11. 6.
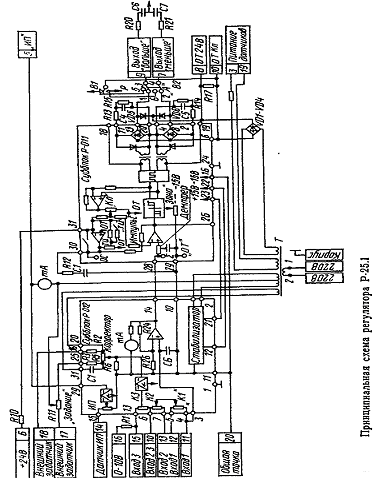
Рис. 11.6
Схема измерительного блока прибора Р-25.1 (рис. 11. 7) действует следующим образом. Первичные обмотки дифференциально-трансформаторных датчиков ДТ и датчика индикатора положения соединяются последовательно и подключаются к клеммам 3, 19 прибора. Резистор R18 служит для задания тока в первичных обмотках и уменьшения температурной погрешности датчиков. Номинальный ток 125 мА задается при подключении к прибору одного дифференциально-трансформаторного датчика. При подключении трех датчиков ток в первичных обмотках и, следовательно, крутизна преобразования датчиков уменьшаются примерно в 1,5 раза. Напряжения сигналов переменного тока со вторичных обмоток датчиков подаются на клеммы 11—12, 13—14, 14—15. Напряжения одного или нескольких сигналов при помощи потенциометрических делителей напряжения К1 (R21), К2 (RI7) и КЗ (R14), служащих для изменения коэффициентов передачи по каналу каждого датчика от 0 до 1, поступают в схему субблока Р-012. Вместо датчиков на те же входы могут подключаться сигналы постоянного тока 0...5 мА, 0...20 мА, а также сигнал 0...±10 В на специальный вход 14—16.
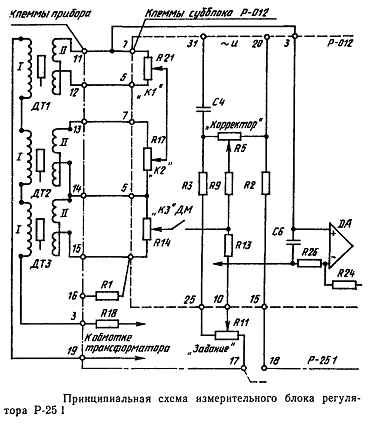
Рис. 11.7
Наряду с сигналами от датчиков в схему вводится сигнал от моста переменного тока, содержащего переменные резисторы «корректор» (R5), «задание» (R11), а также резисторы R2 и R3. Мост питается переменным напряжением от обмотки II трансформатора прибора через фазосдвигающую емкость С1, обеспечивающую сдвиг напряжения питания моста на угол, близкий к 45°, что соответствует сдвигу, вносимому датчиками. Часть выходного напряжения моста, определяемая резисторным делителем R9, R13, выделяется на резисторе R13 и суммируется последовательно с сигналами от датчиков, выделяющимися на потенциометрах R14, R17 и R21. В этой цепи, подключенной к общей точке и входу 3 операционного усилителя DA, последовательно включен фазочувствительный демодулятор ДМ, работающий в ключевом режиме (рис. 11.8).
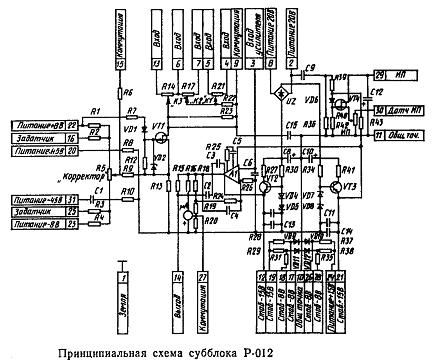
Рис. 11. 8
Статическая характеристика субблока Р-012 при работе в составе прибора Р-25.1 определяется уравнением
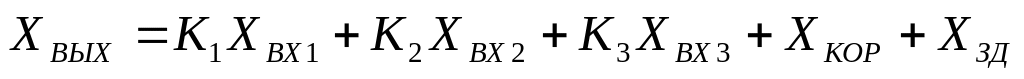 ,
(11. 14)
где ХВЫХ—выходной сигнал субблока; ХВХ1, ХВХ2, ХВХ3—входные сигналы; ХКОР—сигнал корректора; ХЗД—суммарный сигнал внутреннего и внешнего задатчика; K1, К2, К3—масштабные коэффициенты, изменяющиеся от 0 до 1. Регулирующий субблок Р-011 (рис. 11. 9) вместе с емкостью интегрирования (C1, C2) является функционально-законченным узлом приборов Р-25.
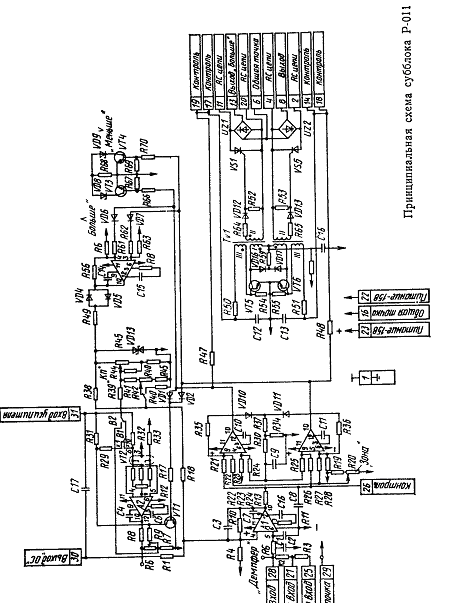
Рис. 11. 9
Основное
назначение субблока—формирование
закона регулирования. Его структурная
схема показана на рисунке 11.10. Основу
схемы составляет трехпозиционный
релейный элемент 1, охваченный ООС в
виде апериодического звена, выполненного
на операционном усилителе УОС. В сумматоре
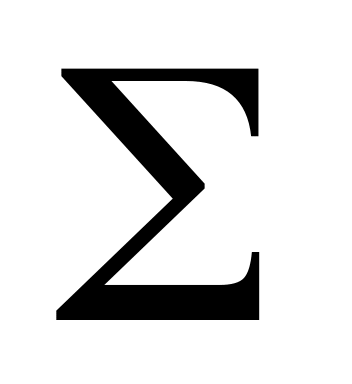 на входе трехпозиционного реле суммируется
входной сигнал, прошедший через демпфер,
с сигналами главной отрицательной и
дополнительной положительной ОС.
Отклонение суммарного сигнала за пределы
зоны нечувствительности трехпозиционного
реле приводит к включению одного из
каналов этого реле и тем самым вызывает
изменение сигнала ООС, возвращающее
схему в состояние равновесия.
Дополнительная положительная связь подается на вход трехпозиционного реле с движка потенциометра «Импульс». Эта связь изменяет зону возврата релейного элемента так, что длительность включения в пульсирующем режиме определяется только положением движка потенциометра «Импульс». Длительность включений ТИМП в пульсирующем режиме, когда входной
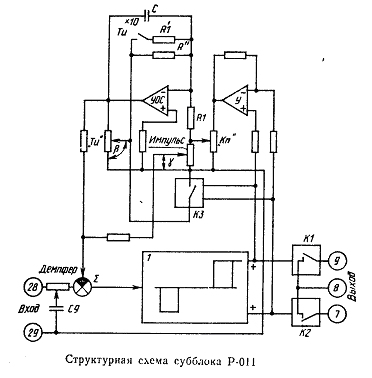
Рис. 11. 10
сигнал субблока примерно равен сигналу ООС, определяется выражением
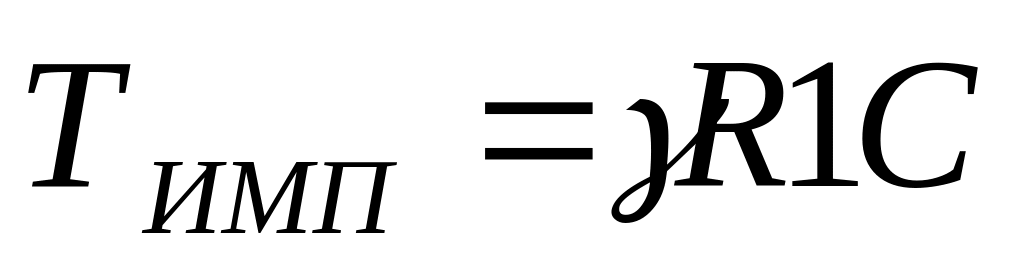 ,
(11.15)
где γ—доля напряжения, подаваемого на вход УОС, поступающая в цепь дополнительной положительной ОС.
Передаточная функция регулирующего субблока совместно с ИМ постоянной скорости перемещения или другим интегратором выходных импульсов может быть записана в виде:
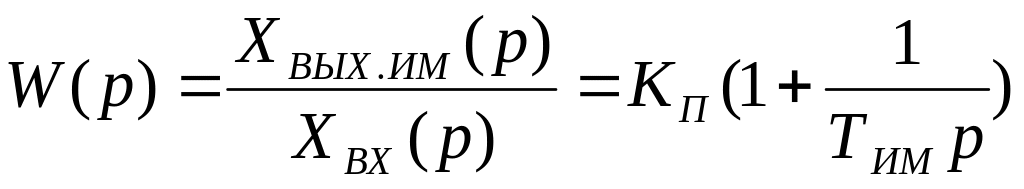 ,
(11.16)
где ХВЫХ.ИМ—изменение положения ИМ (выхода интегратора), выраженное в относительных единицах; XВХ — изменение входного сигнала в относительных единицах; КП—коэффициент пропорциональности регулятора;
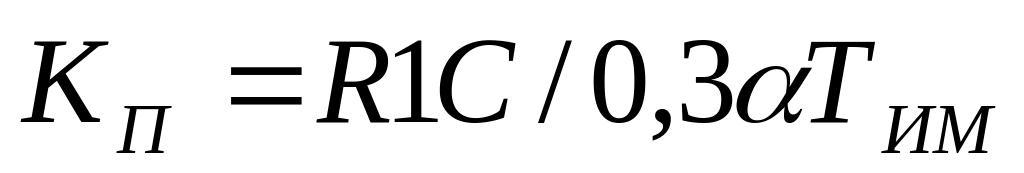 ,
(11.17)
где
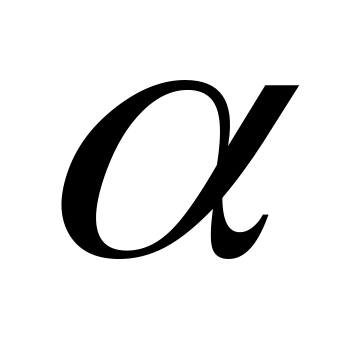 —доля
выходного напряжения усилителя У,
поступающая на вход усилителя УОС и
определяемая положением движка
потенциометра «КП»
(коэффициент 0,3 определяется делителем
Rl, R4 в цепи ООС); ТИМ—время
полного хода ИМ;
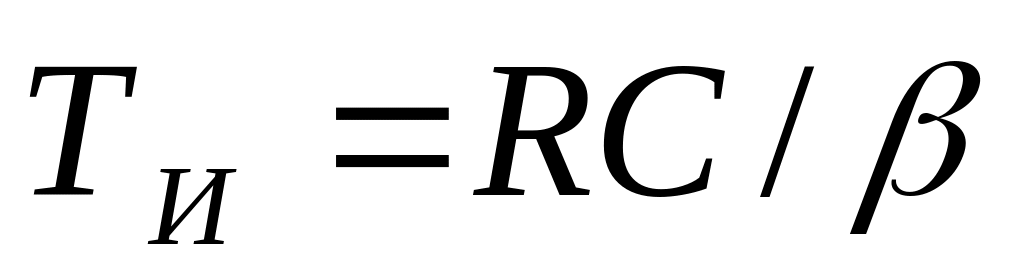 ,
(11.18)
где β — доля выходного напряжения усилителя УОС, подаваемая на его вход через резистор R и определяемая положением «ТИ» движка потенциометра.
Зависимость, связывающая выходную величину регулятора с входной в функции времени:
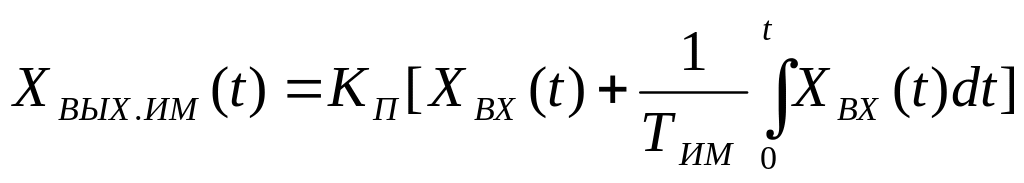 .
(11.19)
Для скачкообразного возмущения ХВХ на входе предварительно сбалансированного субблока дает
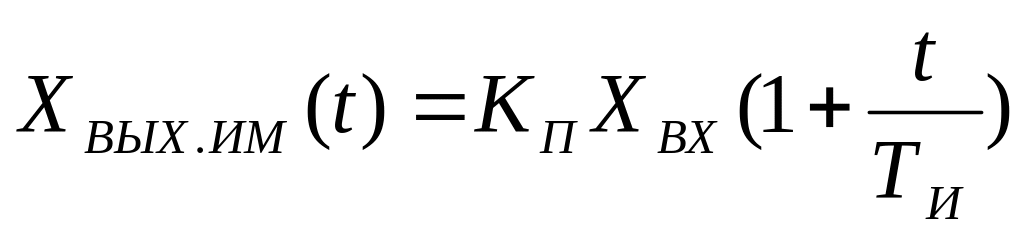 .
(11.20)
Прибор Р-25.2. Измерительная схема прибора (рис. 11. 11) действует следующим образом. Питание измерительных мостов термометров сопротивления осуществляется постоянным напряжением.
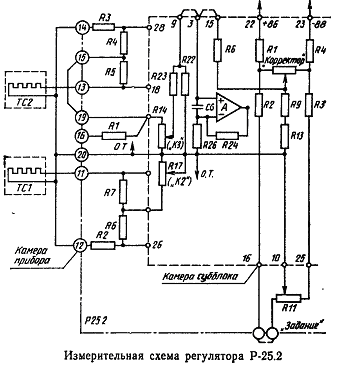
Рис. 11.11
12. Микропроцессорные системы в преобразовательной технике
Современные средства цифровой вычислительной техники позволяют расширить функции систем управления, регулирования и контроля состояния преобразователей и за счет этого улучшить основные технико-экономические показатели последних. Так, например, могут быть улучшены энергетические, динамические, точностные и надежностные характеристики преобразователей, а также реализованы более совершенные системы контроля, защиты и диагностики. При этом может быть достигнут высокий уровень унификации аппаратных средств различных типов преобразовательных устройств за счет возможности их программирования под конкретные функции и задачи. Основные функции, выполняемые программируемыми средствами вычислительной цифровой техники в преобразователях, являются следующие:
реализация законов формирования (моментов появления) управляющих импульсов ключевых элементов преобразователя (тиристоров, транзисторов и др.);
управление режимами работы преобразователя (включение, отключение, реверсирование и др.);
защита основных узлов и элементов при возникновении внешних или внутренних аварий и повреждений (входных перенапряжений, перегрузок, коротких замыканий, отказов отдельных элементов и др.);
контроль и диагностика состояния функциональных узлов и элементов преобразователя (состояние тиристоров, транзисторов, оконечных каскадов в каналах управления, коммутационной аппаратуры, оперативных источников питания и др.);
обмен информацией между преобразователем и другими объектами или оператором.
Реализация законов следования управляющих импульсов ключевых элементов, как правило, включает в себя процессы автоматического регулирования выходных параметров преобразователя. Кроме того, при необходимости может осуществляться формирование заданного гармонического состава входных и выходных токов и напряжений преобразователя, коэффициента мощности по входу или выходу и другие параметры. Следует также отметить, что благодаря большим возможностям современных вычислительных цифровых средств можно реализовать оптимальные законы регулирования с адаптацией параметров контуров регулирования к режимам работы.
Перечисленные функции могут осуществляться системами управления двух иерархических уровней. Система верхнего уровня реализует управление основными режимами работы от внешних централизованных пунктов управления, а система нижнего уровня управляет непосредственно основными элементами преобразователя, обрабатывая информацию, поступающую с различных датчиков.
Эффективность использования вычислительных числовых средств в преобразовательной технике стала реальной с созданием больших интегральных микросхем (БИС) и благодаря достижениям микроэлектронной технологии, на основе которых начала интенсивно развиваться микропроцессорная техника.
Микропроцессор (МП) — программно-управляемое устройство, осуществляющее процесс обработки цифровой информации и управление им, построенное на основе одной или нескольких БИС.
Совокупность микропроцессорных и других микросхем, совместимых по конструктивно-технологическому исполнению и предназначенных для совместного использования при построении микропроцессорных систем, называется микропроцессорным комплектом микросхем (МПК). Обычно МПК изготавливается в виде набора типовых корпусов микросхем, имеющих от 28 до 48 внешних выводов.
На основе МПК могут создаваться микро-ЭВМ, контроллеры (устройства управления) и другие средства вычислительной техники. Комплекс технических средств ЭВМ должен содержать в своем составе средства обмена данными с пользователем (например, печатающее устройство, видеодисплей и др.). Кроме того, для проведения диалога с пользователем и дальнейшей организации переработки информации ЭВМ должна иметь внутреннее программное (системное) обеспечение. В этом смысле МПК в управляющих системах ориентированы на совместную работу технических устройств и их элементов. В частности, в преобразователях МПК используются, за редким исключением, в качестве составной части управляющих систем и подсистем. В этом смысле более точным для таких устройств и систем будет название микро-УВМ (управляющая вычислительная машина) или микроконтроллер. Последнее понятие часто сужают, понимая под микроконтроллером только устройства чисто логического управления, исключающего процессы вычисления функций, решения уравнений и др., необходимые при реализации сложных законов регулирования. В более широком смысле слова микроконтроллер — это любое устройство управления, выполненное на основе МПК и ориентированное на совместную работу с другими техническими устройствами.