Материал: Элементы систем автоматического управления. Кириллов Ю.В
10.4. Системы управления регуляторов-стабилизаторов
В гл. 6,7 рассматривались различные типы регуляторов-стабилизаторов напряжения в цепях постоянного и переменного токов. Среди них в качестве наиболее перспективных были указаны устройства, выполненные на основе силовых полупроводниковых приборов. Поэтому в настоящем параграфе приводятся примеры СУ только полупроводниковых регуляторов-стабилизаторов.
Системы управления регуляторов-стабилизаторов переменного тока. Для регулирования напряжения в цепи переменного тока может быть применен компенсатор реактивной мощности, который используется для регулирования выходного напряжения
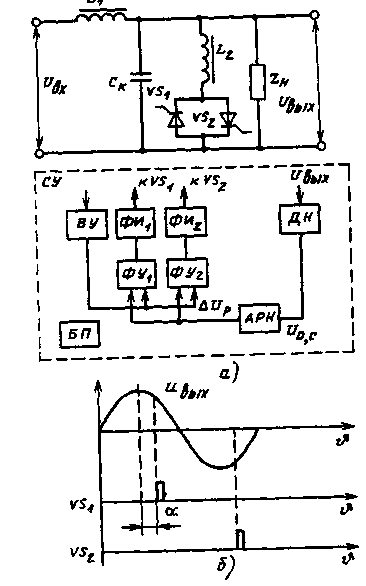
Рис 10. 8. Система управления регулятора-стабилизатора напряжения с компенсатором реактивной мощности: а—структурная схема; б—диаграммы выходного напряжения и управляющих импульсов
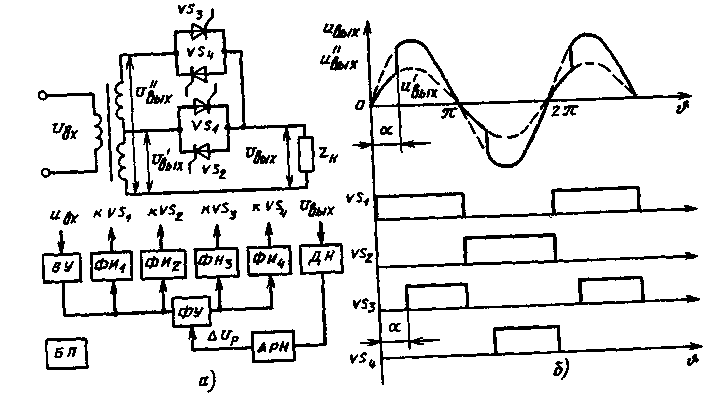
Рис. 10.9. Система управления регулятора-стабилизатора напряжения с тиристорным переключением отпаек: а—структурная схема; 6 — диаграммы выходного напряжения и управляющих импульсов
инвертора тока. Принцип регулирования напряжения в таком регуляторе-стабилизаторе основан на изменении его эквивалентной индуктивности. Для этого необходимо регулировать угол управления α. Вариант структурной схемы СУ такого регулятора-стабилизатора приведен на рис.10.8, а.
Управляющие импульсы тиристоров VS1 и VS2 формируются формирователями импульсов ФИ1 и ФИ2. Синхронизация этих импульсов с выходным напряжением ивых осуществляется входным устройством ВУ, сигналы с которого поступают на фазосдвигающие устройства ФУ1 и ФУ2. Одновременно на эти же устройства поступает сигнал ∆UP от автоматического регулятора напряжения АРН. Напряжение определяет фазу формирования управляющих импульсов относительно входного напряжения, т. е. угол управления α. Выходное напряжение uвых контролируется датчиком ДН, сигнал с которого по цепи обратной связи поступает на АРН. Диаграммы управляющих импульсов и выходного напряжения представлены на рис. 10.8, б.
Вариант структурной схемы СУ регулятора-стабилизатора, выполненного на принципе коммутации тиристорами отводов от обмотки трансформатора, приведен на рис. 10.9, а. Регулирование напряжения в схеме производится посредством изменения угла α, определяющего момент переключения нагрузки с отвода, соответствующего напряжению U`вых, на отвод с более высоким напряжением U``вых (рис. 10.9, б).
Управляющие импульсы на тиристоры VS1 — VS2 поступают с выходов формирователей импульсов ФИХ— ФИ4. Синхронизация управляющих импульсов производится входным устройством ВУ. При этом моменты формирования управляющих импульсов тиристоров VSX и VS2 жестко связаны с напряжением uвх и соответствуют прохождению его через нулевые значения (0, π, 2π ...). В то же время управляющие импульсы тиристоров VS5 и VS4 сдвигаются фазосдвигающим устройством ФУ на угол α относительно этих моментов. Для того чтобы обеспечить надежную работу схемы при активно-индуктивной нагрузке, необходимо, чтобы длительность импульсов соответствовала, диаграммам, представленным на рис. 10.9. Изменение угла α производится автоматически сигналом ∆UP, поступающим от АРН.
Системы управления регуляторов-стабилизаторов постоянного тока. Регуляторы-стабилизаторы малой мощности преимущественно выполняются на транзисторах, работающих в режиме непрерывно регулируемого сопротивления. Согласно этому принципу структурную схему СУ в общем случае можно представить в виде, показанном на рис. 10.10. Процесс регулирования протекает следующим образом. Сигнал
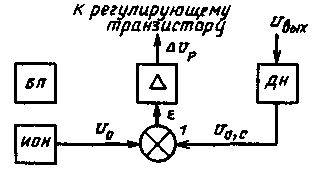
Рис. 10.10. Система управления регулятора-стабилизатора постоянного тока непрерывного действия
в цепи обратной связи, поступающей с датчика выходного напряжения ДН, подается на сумматор 1. На его другой вход поступает опорное напряжение U0 от источника опорного напряжения ИОН. Разность этих напряжений ε подается на вход усилителя, содержащего необходимые корректирующие цепочки для придания устойчивости процессу регулирования, сигнал ∆Up с выхода усилителя подается на транзистор (или совокупность последовательно-параллельно соединенных транзисторов), выполняющий функции исполнительного органа в системе регулирования. По принципу регулирования данная система является статической системой с отрицательной обратной связью, отрабатывающей до минимума при различных возмущениях разность напряжений е, зависящую от коэффициента усиления цепи регулирования. Последний преимущественно определяется коэффициентом усиления усилителя СУ.
При повышении мощности регулятора-стабилизатора более рациональным является способ импульсного управления исполнительным органом схемы. Структурная схема СУ для импульсного управления, например, транзистором VT (см. рис. 10.11, а) (или совокупность транзисторов) представлена на рис. 10.11, а. Включение транзистора производится подачей на него управляющего импульса от ФИ. Момент формирования переднего фронта управляющего импульса совпадает с моментом равенства сигнала UT, поступающего от генератора пилообразного напряжения ГПН и напряжения ∆UP. Длительность управляющего импульса соответствует интервалу времени, когда напряжение превышает сигнал ∆UP. Подобная структура СУ позволяет реализовать peгулирование выходного напряжения ивых по способу ШИМ. частота переключения транзистора VT в данном случае постоянна и определяется частотой ГПН. Регулирование выходного напряжения происходит за счет изменения скважности управляющих импульсов, которая определяется сигналом AUP усилителя.
Если в качестве исполнительного органа регулятора используются тиристоры, то структурная схема СУ, соответствующая регулированию по способу ШИМ подобна приведенной на рис. 10.11, а. Основное отличие ее заключается в дополнительных каналах формирования управляющих импульсов вспомогательных (коммутирующих) тиристоров. Это обусловлено необходимостью принудительного выключения основных тиристоров.
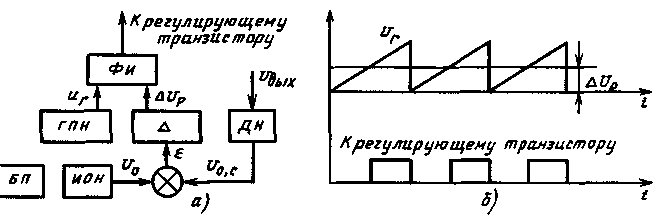
Рис. 10.11. Система управления регулятора постоянного тока: а—структурная схема, б—диаграммы напряжений на элементах схемы и управляющих импульсов
11. Аналоговые регуляторы
Рассмотрим общий принцип построения структуры АР непрерывного действия. Если включить встречно-параллельно регулирующему блоку устройство ОС, за исключением И-регулятора, который не имеет дополнительной ОС, то передаточная функция АР будет иметь вид
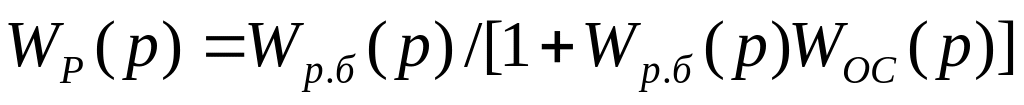 ,
(11.1)
или
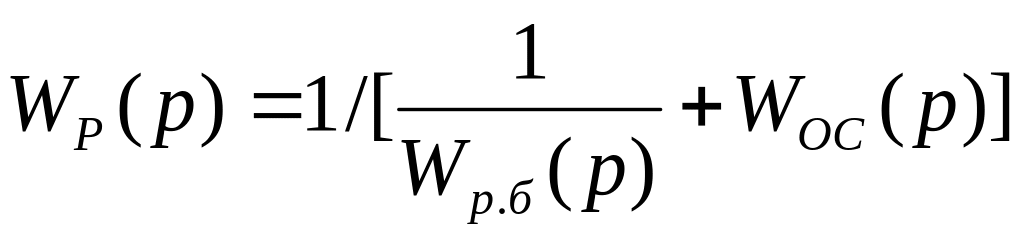 ,
(11.2)
где Wр.б(p) и WОС(p)—передаточные функции соответственно регулирующего блока и устройства ОС.
Членом 1/Wр.б(p) в знаменателе последнего выражения при приближенных расчетах можно пренебречь, тогда
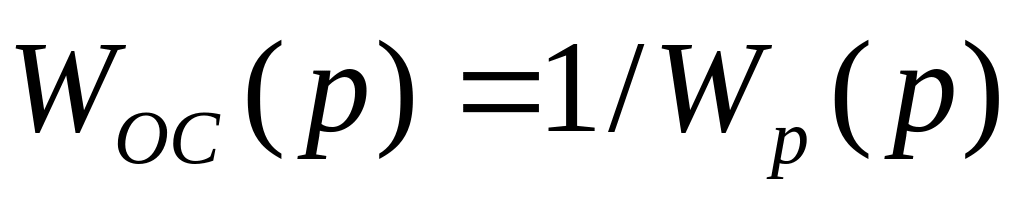 ,
(11.3)
то есть передаточная функция устройства ОС может быть легко получена, если известна передаточная функция регулятора.
Уравнения регуляторов, созданных из реальных элементов, обычно существенно отличаются от уравнений идеализированных регуляторов. В модели реального регулятора это учитывается путем последовательного включения со звеном идеального регулятора одного или нескольких балластных апериодических звеньев.
Передаточная функция реального регулятора
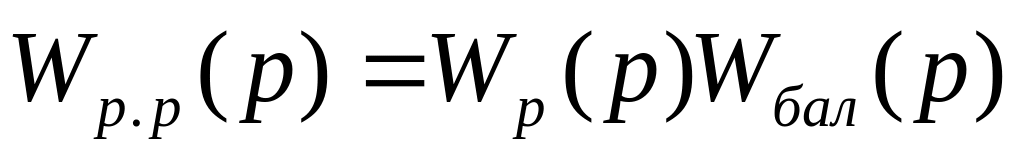 ,
(11.4)
где WP(р) и Wбал(р)— передаточные функции идеального регулятора и балластного звена.
Рассмотрим характеристики структурных схем регуляторов непрерывного действия.
Пропорциональные регуляторы. Идеальный П-регулятор имеет передаточную функцию, определяемую выражением WП(p)=kр. Реальный промышленный регулятор имеет усилительное звено WУ(p)=kу и исполнительное устройство, например в виде электрического ИМ
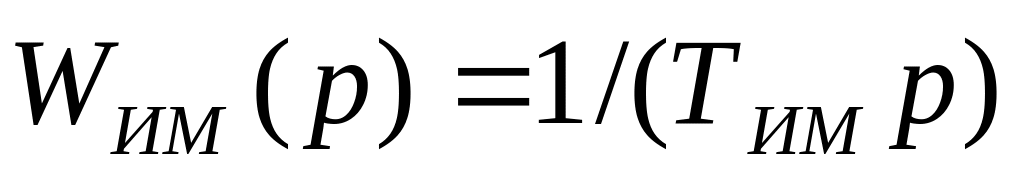 .
Электрический ИМ в динамическом отношении—интегрирующее звено, следовательно, для получения закона П-регулирования необходимо, чтобы он имел ООС. Для обеспечения условия
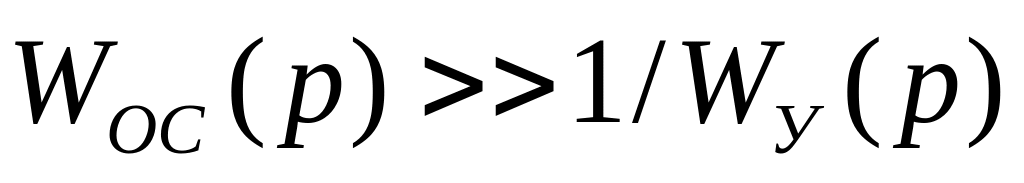
с целью повышения коэффициента передачи прямого канала ООС должно иметь и усилительное звено WУ(p)= kу регулятора.
Требуемую передаточную функцию канала ОС найдем из уравнения (11.3)
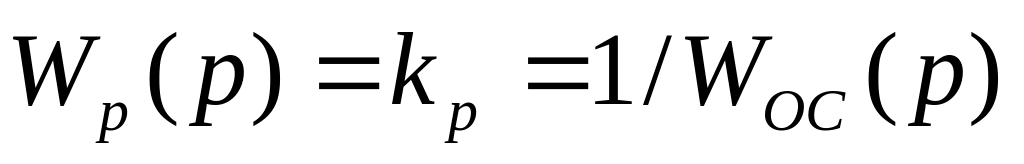 ,
откуда
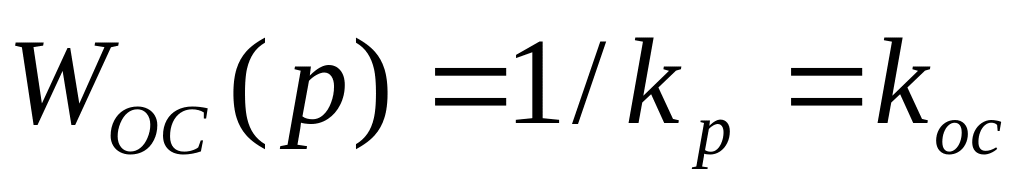 .
(11.5)
Таким образом, канал ОС в динамическом отношении должен быть выполнен в виде усилительного звена с коэффициентом передачи kос=1/kр, то есть равным обратному значению коэффициента передачи разрабатываемого П-регулятора.
С учетом изложенного структурная схема реального П-регулятора должна иметь вид, представленный на рисунке 11.1, а.
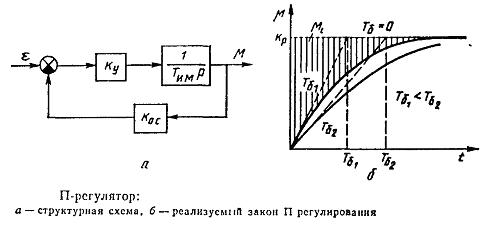
Рис. 11.1
Оценим точность реализации закона П-регулирования реальным
П-регулятором с данной структурной схемой.
Передаточная функция П-регулятора:
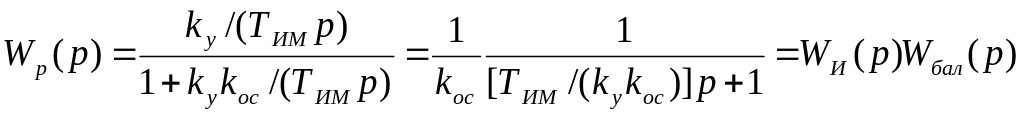 (11.6).
Таким образом, реальный П-регулятор со структурной схемой (см. рис. 11.1, а) представляется в динамическом отношении в виде идеального П-регулятора
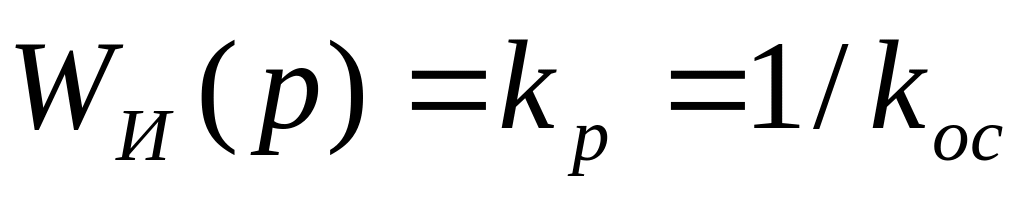 (11.7)
и некоторого балластного звена
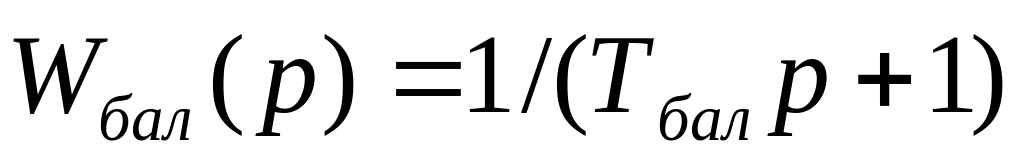 .
Балластное звено в динамическом отношении—апериодическое. Коэффициент передачи балластного звена равен единице, а постоянная времени
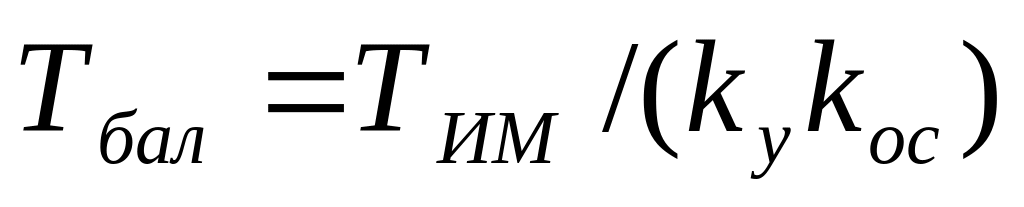 .
Временная характеристика реального П-регулятора со структурной схемой (см. рис. 11.1, а) представлена на рисунке 11.1, б. Параметр настройки регулятора—это коэффициент передачи kос устройства ОC. Чем меньше (больше) kос, тем больше (меньше) коэффициент kр передачи регулятора.
Одновременно следует иметь в виду, что чем больше kр, тем больше постоянная времени балластного звена и тем больше искажается идеальный закон П-регулирования. Для уменьшения влияния балластного звена при конструировании П-регуляторов по структурной схеме (см. рис. 11.1, а) следует стремиться к максимально возможному значению коэффициента усиления kу. Текущее значение динамической ошибки μi реализации закона П-регулирования при Тбал=Т1бал показано на рисунке 11.1, б.
Пропорционально
-
интегральные регуляторы. Идеальный
ПИ-регулятор имеет передаточную
функцию, определяемую выражением
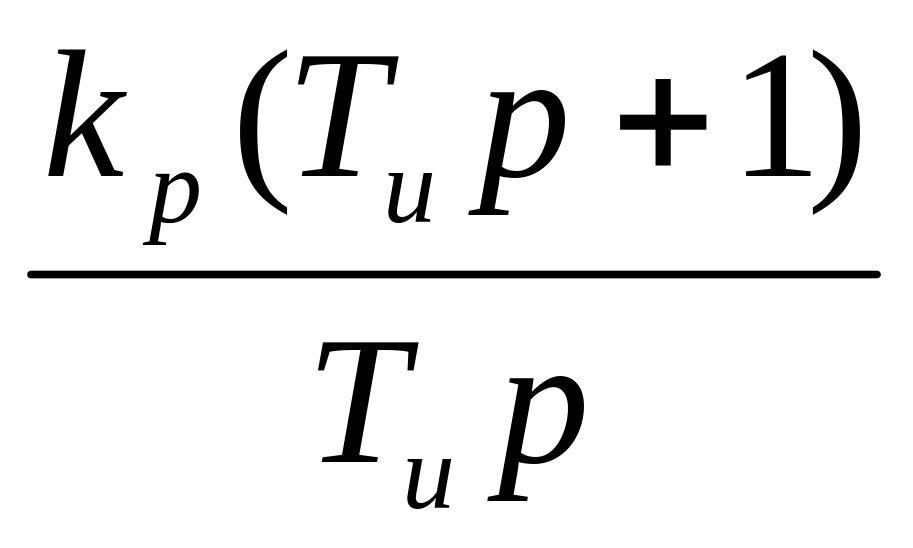 .
При применении в качестве исполнительного
устройства в ПИ-регуляторе ИМ с
передаточной функцией интегрирующего
звена WИМ(р)=1/(ТИМр),
структурные схемы регуляторов могут
разрабатываться в нескольких вариантах,
основные из которых представлены на
рисунке
11.2.
По структурной схеме (см. рис. 11.2, а) формирование закона ПИ-регулирования осуществляется аналогично идеальным
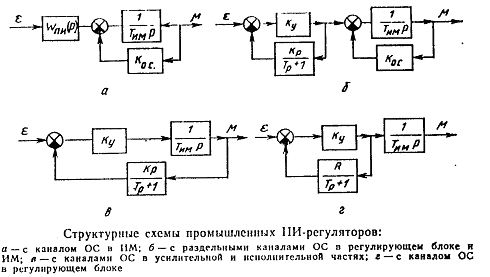
Рис. 11.2
ПИ-регулятором. Для уменьшения отрицательного влияния на закон ПИ-регулирования ИМ он имеет ООС в виде усилительного звена WОС(p)=kос. Для данной схемы закон ПИ-регулирования реализуется с погрешностью, определяемой балластным апериодическим звеном, постоянная времени которого
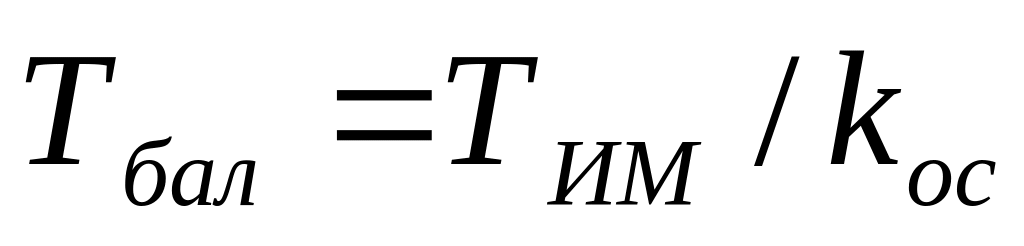 .
(11.8)
Из выражения (11.8) следует, что чем больше kос, тем меньше Тбал и погрешность реализации закона ПИ-регулирования. Однако при этом следует иметь в виду, что при увеличении kос уменьшается коэффициент передачи ПИ-регулятора, который согласно формуле равен отношению kр/kос. Для сохранения требуемого значения коэффициента передачи регулятора одновременно с увеличением kос следует пропорционально увеличивать kр.
На рисунке 11.2,б представлена структурная схема, в которой закон ПИ-регулирования реализуется за счет динамических свойств канала ОС в усилительной части регулятора.
Для того чтобы структурная схема была реализована по закону ПИ-регулирования, необходимо канал ОС в усилительной части регулятора выполнить в виде реального дифференцирующего звена
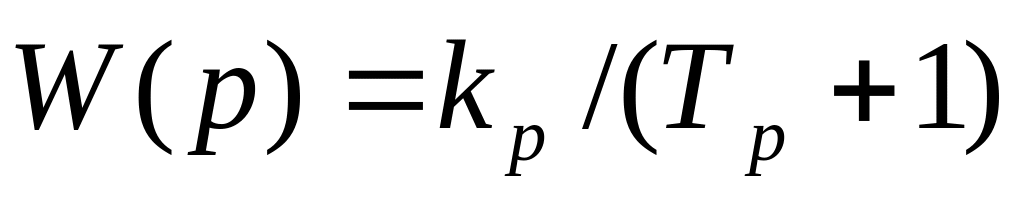 .
(11.9)
На рисунке 11.2, в представлена структурная схема в которой закон ПИ-регулирования реализуется за счет динамических свойств канала ОС как в усилительной, так и в исполнительной части регулятора. Необходимая передаточная функция ОС в этом случае, так же как и для схемы на рис. 11.2, б, должна определяться выражением (11.9), но при k=ТИ/kр.
На рисунке 11.2, г приведена структурная схема регулятора, имеющая принципиальное отличие от предстоящих схем в том, что в ней динамические свойства интегрирующего ИМ использованы для формирования закона ПИ-регулирования. В этом случае необходимую передаточную функцию канала ОС можно найти из условия
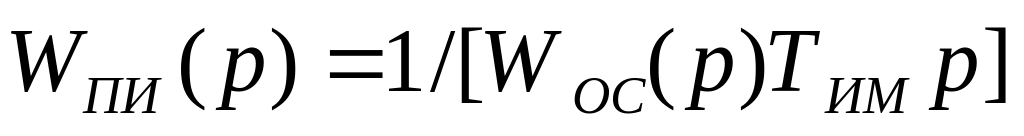 .
(11.10)
Если передаточная функция регулятора определяется выражением
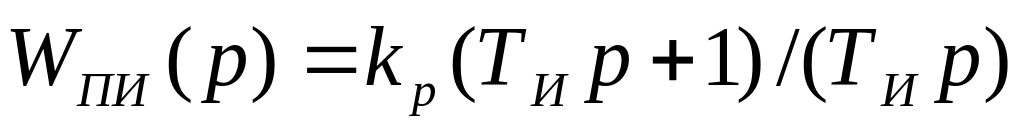 ,
то
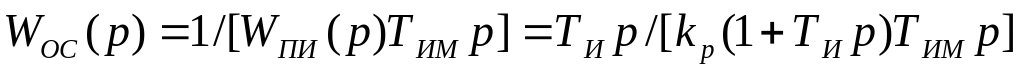 ,
или
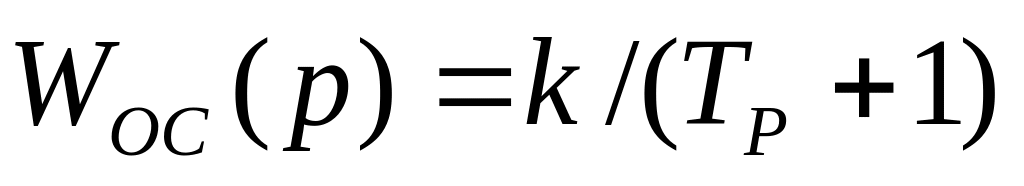 ,
где k=TИ/(kрТИМ), Т=ТИ; ТИ—время изодрома.
Таким образом, в качестве ОС в структурной схеме (см. рис. 11.2, г) для обеспечения закона ПИ-регулирования следует применять апериодическое звено W(p)==k/(TР+1), а следовательно, и передаточные функции балластных звеньев, искажающих закон ПИ-регулирования, можно определить так же, как это сделано выше для регуляторов со структурной схемой (см. рис. 11.2, а).
Характер искажения закона ПИ-регулирования в структурной схеме (см. рис. 11.2, а) представлен на рисунке 11.3, из которого видно, что чем меньше постоянная времени балластного звена, тем меньше погрешность реализации закона ПИ-регулирования. При ТБАЛ=0 погрешность равна нулю. Текущее значение динамической ошибки реализации закона ПИ-регулирования μi, показано для случая Т1БАЛ>Т2БАЛ.
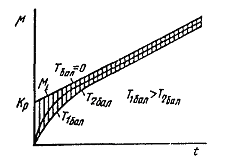
Рис. 11.3. Характер реализации закона ПИ- регулирова6ния со структурной схемой, показанной на рисунке 11.2
Так как ИМ регулятора при монтаже располагается непосредственно у объекта регулирования, а аппаратурная часть регулятора размещается, как правило, в пункте управления объектом, то при выборе структурной схемы регулятора при прочих равных условиях следует иметь в виду, что схема (см. рис. 11.2, г) требует меньшего расхода кабельно-проводниковых материалов (при электрическом ИМ) или трубных проводок (при пневматическом или гидравлическом ИМ).