Материал: Груба - Системы охранной сигнализации (2012) 10mb
2.5. Вибрационные СО |
75 |
изготовления пьезоэлементов. Различные виды пьезокерамики обладают более высоким пьезомодулем d = 40…220 пКл/Н. Пьезоэффект обратим: подача на пьезоэлемент заряда вызывает его сжатие или расширение в зависимости от знака заряда. Пьезокерамика идет на изготовление излучателей звука и ультразвука, различных «пищалок» и сирен, а также датчиков силы, ускорения и вибрации. Любой излучатель можно превратить в более или менее приличный датчик, а датчик – заставить пищать. Пьезоэлементы, благодаря их монолитной конструкции, отличаются низкой стоимостью и высокой надежностью.
СО на основе пьезоэлементов идут на охрану стен, сейфов, отдельных предметов, дверей, оконного стекла от разбивания, ударного воздействия или механического разрушения. Пьезоэлектрический датчик является точечным с небольшой ЗО, хотя существует и линейный, выпускаемый специально для целей охранной сигнализации чувствительный пьезокабель – коаксиальный кабель, в котором на
центральную жилу нанизаны бусины из радиальночувствительной пьезокерамики.
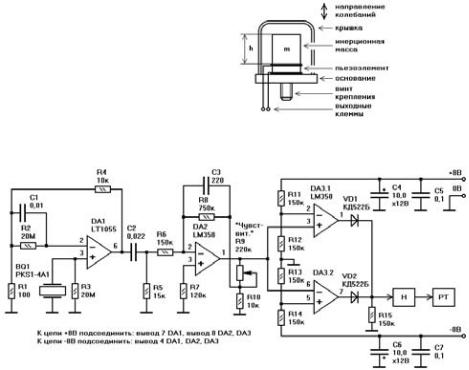
Типичный пьезодатчик состоит из инерционной массы, закрепленной на основани через пьезоэлемент (рис. 2.5.6). При вертикальных колебаниях основания с амплитудой виброускорения AW на пьезоэлемент со стороны массы m действует сила F = mAW. Сигнал (в вольтах) на выходе пьезоэлемента пропорционален заряду U = Q/C = dmAW/C, где C – емкость пьезоэлемента. Средняя чувствительность пьезодатчика (для d = 60 пКл/Н, m = 30 г, C = 1000 пФ) равна KП = U/AW = dm/C = 60×10–12×0,03/(1000×10–12) = 2 мВ/(м/с2), то есть при ускорении вибрации 1 м/с2 (одна десятая от ускорения свободного падения g = 9,8 м/с2) сигнал на выходе датчика составит 2 мВ. Для увеличения чувствительности датчики могут оснащаться встроенными усилителями, требующими внешнего питания. Хотя основная цель встроенного усилителя – избавиться от влияния зарядов, формируемых в соединительных кабелях при их деформации.
Рис. 2.5.6 Пьезодатчик
Варьируя параметры пьезодатчика, можно менять его чувствительность в пределах от 0,001 до 1000 пКл/ (м/с2), диапазон измерения – 10–5…106 м/с2, собственную частоту – до 200 кГц. Устройство пьезодатчика настолько простое, что не составит труда сделать его самому. Так же просто пойти в магазин и купить готовый. Параметры подходящих пьезодатчиков высокой чувствительности приведены в таблице 2.5.4.
Наличие встроенного усилителя удорожает датчик и усложняет его применение. Сконструируем вибрационное СО разрушения стены, перегородки или стекла из компактного и недорогого датчика PKS1-4A1 стоимостью 300 рублей (табл. 2.5.4). Схема вибрационного СО показана на рис. 2.5.7.
Усилитель напряжения на ОУ DA1 усиливает сигнал с выхода датчика BQ1 в R4/R1 = 100 раз. Пьезоэлементы отличаются большим выходным сопротивлением. Поэтому и входное сопротивление DA1 должно быть высоким, то есть на входе ОУ должны стоять полевые транзисторы. Например, можно использовать LT1055, TL072, TL082. Усиленный сигнал подвергает-
Таблица 2.5.4 Пьезодатчики высокой чувствительности
Название |
Диапазон |
Чувствительность, |
Диапазон |
Напряжение |
Собственный шум |
Размеры, мм |
|
ускорений, м/с2 |
мВ/(м/с2) |
частот, Гц |
питания, В |
||||
|
|
|
|||||
MMA2260D (Freescale) |
До 15 |
120 |
0…50 |
5 |
3,5 мВ |
11×11×3,5 |
|
CXL01LF1 (Crossbow) |
До 10 |
200 |
0…50 |
5 |
0,0007 м/(с2(Гц)1/2) |
45×27×20 |
|
AP2050 (Глобал Тест) |
До 8 |
60 |
0,5…5000 |
18…30 |
0,0002 м/с2 |
d24×33 |
|
AP99 (Глобал Тест) |
До 10 |
50 |
0,5…5000 |
18…30 |
0,0002 м/с2 |
d21×26 |
|
ОДУ (Элпа) |
10–5…10 |
120 |
1…100 |
5 |
0,01 мВ |
80×12×8 |
|
PKS1-4A1 (Murata) |
До 10 |
4,1 |
10…1000 |
нет |
|
d24×4,5 |
|
PKS1-4A10 (Murata) |
До 10 |
4,1 |
10…1000 |
нет |
|
d24×4,5 |
|
ADXL105 (Analog Devices) |
0,02…50 |
20 |
До 10000 |
2,7…5 |
0,002 м/(с2(Гц)1/2) |
11×11×3,5 |
76 |
2. Средства обнаружения |
ся полосовой фильтрации от нижней частоты fН = 1/(2πR5C2) = 0,1 кГц до верхней частоты fВ = 1/(2πR8C3) = 3 кГц и дальнейшему усилению в (R8/ R6)×(1+R9/R10) = (5…100) раз. Регулировка коэффициента усиления с помощью переменного резистора R9 позволяет менять чувствительность СО.
В качестве пояснения оценим продолжительность удара TУД. Для этого воспользуемся соотношением TУД
=2S/v, где S – путь до остановки предмета, имеющего начальную скорость v. Примерные значения параметров S = 0,002…0,05 м (последнее значение относится к стеклу), v = 4…20 м/с (более медленный удар бесполезен, более быстрый невозможно произвести рукой) дают величину TУД = 0,0002…0,025 с. Полосу фильтрации определяем по сигналам минимальной длительности f
=(0,016…1,6)/0,0002 = 80…8000 Гц. Применяя в схеме не слишком резкие фильтры первого порядка, и ориентируясь на жесткие материалы, устанавливаем границы фильтрации от 100 Гц до 3000 Гц.
Усиленный сигнал поступает с выхода DA2 на двухпороговый компаратор, выполненный на ОУ DA3. Делитель напряжения на резисторах R11, R12, R13, R14 задает два пороговых напряжения: +4 В и –4 В. Сигнал на выходе 1 DA2 в среднем равен нулю. Он прямо пропорционален ускорению, испытываемому пьезодатчиком BQ1. В случае малых виброускорений, напряжение на R15 составляет 0 В. Если ускорение превышает некоторое значение, то входной сигнал компаратора станет больше 4 В, напряжение на выходе DA3.1 – +8 В, на резисторе R15 – положительный импульс. Такой же импульс наблюдается и в случае отрицательного ускорения достаточной величины – через ОУ DA3.2.
Здесь следует подвести баланс полезных воздействий и сигналов – от ЧЭ до выхода компаратора. Ускорение торможения в точке удара оценивается величиной a = v2/2S = (160…100000) м/с2. Минимальные значения ускорений относятся к стеклу, максимальные
– к кирпичным и железобетонным стенам. Масса окна (10…20 кг) превосходит массу камня в I = 50…200 раз, масса сейфа (50…200 кг) превышает массу инструмента взлома в I = 25…400 раз, масса перегородки или капитальной стены – в I = 50…1000 раз. Соответственно и средняя амплитуда колебаний охраняемого предмета будет меньше приведенной величины a в I раз. Вибро-
ускорение в точке измерения AW будет еще в K = 5…10 раз меньше среднего и составит AW = v2/(2SKI). Таким образом, минимальные регистрируемые значе-
ния виброускорений должны составлять: для окна AW = 16/(2×0,05×K×200) = (0,08…0,16) м/с2, для сейфа AW = 16/(2×0,003×K×400) = (0,67…1,3) м/с2, для капиталь-
ной стены AW = 16/(2×0,003×K×1000) = (0,27…0,54) м/ с2. Подводя итог, получим оценку минимального ускорения, испытываемого датчиком в результате разрушающего удара, AW = 0,1…2 м/с2. Оно возрастает с уменьшением площади поверхности и с увеличением жесткости материала. Наше СО должно иметь возможность регулировки порога срабатывания в указанных пределах, чтобы его можно было установить на любую поверхность площадью до нескольких квадратных метров.
Если измеряемое ускорение находится в пределах 0,1…2 м/с2, то соответствующий электрический сигнал на выходе ЧЭ (при его чувствительности 4,1 мВ/(м/с2)
– см. табл. 2.5.4) составит 0,41…8,2 мВ, на выходе DA1 после усиления в 100 раз – 41…820 мВ. Коэффициент усиления второго каскада (на DA2) регулируется
впределах от 5 до 100. Установив минимальное его значение, получим, что порог компаратора ±4 В соответствует величине воздействия 2 м/с2. Установив максимальное значение, порог компаратора ±4 В будет соответствовать величине воздействия 0,1 м/с2. Изменение порога срабатывания позволяет подстраивать параметры СО под конкретный тип поверхности и уровень вибрационных шумов. Для средних условий можно установить среднее значение порога 0,3…0,4 м/с2, заменив переменный резистор R9 на постоянный величиной 39…56 кОм.
Накопитель Н подсчитывает количество импульсов на выходе компаратора и активирует срабатывание РТ
вслучае поступления более чем 1…8 импульсов. Введение накопителя позволяет повысить помехоустойчивость и обеспечить регулировку чувствительности СО в случаях многократного ударного воздействия на охраняемый предмет.
Отдельный удар обычно сопровождается единичным или двойным колебанием и одним-двумя электрическими импульсами. Если колебательный процесс содержит серию выбросов, то сгладить ее и превратить
водин непрерывный импульс позволяет детектор огибающей на выходе компаратора. Он реализуется установкой конденсатора емкостью около 0,01 мкФ параллельно резистору R15.
Основные достоинства пьезоэлектрических датчиков:
—простота монтажа; крепление к стене, двери или сейфу на резьбовой винт, шпильку, клей или магнитное основание;
—высокая чувствительность;
—сохранение работоспособности при высоких
температурах (до +150°C); пьезоэлектрический датчик можно установить в подкапотном пространстве автомобиля.
Основной недостаток пьезоэлектрического датчика
– высокое выходное сопротивление ЧЭ и необходимость тщательной электроизоляции входных цепей БО и применения специальных соединительных кабелей, нечувствительных к деформациям.
2.5.3 Вибрационные аналоговые СО
Вибрационные аналоговые СО составляют многочисленную группу точечных датчиков. Их объединяет объект охраны – стена, дверь, сейф – и воспринимаемое физическое воздействие – вибрация от воздействия инструмента взлома или разрушения. Данные СО являются преимущественно внутренними. Они называются также поверхностными вибрационными извещателями. Значительная их часть фиксирует колебания катушки в поле неподвижного магнита; такие ЧЭ носят название электродинамических датчиков.
2.5. Вибрационные СО |
77 |
Направление вибрации может быть произвольным: вертикальным или горизонтальным. Максимальная амплитуда колебаний соответствует направлению наибольшей свободы перемещения, обычно проходящему перпендикулярно к охраняемой поверхности. В таком положении датчик формирует максимальный сигнал в ответ на полезные и помеховые воздействия. Хотя это не повышает помехоустойчивость СО, но упрощает его конструкцию и уменьшает количество каскадов усиления в БО.
Преобразование вибрации в электрический сигнал может осуществляться несколькими различными способами и средствами. Основными из них являются:
—пьезоэлектрический преобразователь, благодаря своей распространенности выделенный в отдельную группу и описанный ранее;
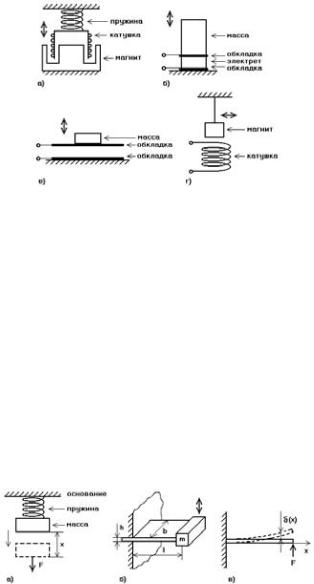
—электродинамический принцип; перемещение подвижной катушки в поле неподвижного магнита наводит в катушке ЭДС (рис. 2.5.8а); небольшая пружина фиксирует положение равновесия, около которого колеблется катушка; по данному принципу работает любой электродинамический микрофон или геофон; вариант с неподвижной катушкой и подвижным магнитом обладает несколько худшими показателями;
—электретный; колебания массы, закрепленной на основании через слой электрета, генерируют на обкладках заряд (рис. 2.5.8б); подобный принцип лежит в основе работы электретного микрофона;
—конденсаторный; вибрирующая масса может быть закреплена на одной из обкладок плоского конденсатора (рис. 2.5.8в); колебания массы меняют емкость конденсатора, преобразуемую в электрический сигнал; данный ЧЭ не генерирует электрический сигнал самостоятельно, он требует внешнего источника питания; в принципе так же работает и конденсаторный микрофон; все три преобразователя настолько похожи на датчики, чувствительные к акустическим колебаниям, что они часто объединяются в группу, называемую контактными микрофонами; контактными
– потому что ЧЭ имеет непосредственный механический контакт с охраняемым предметом, микрофонами – потому что прослушивают и идентифицируют источник колебаний;
—маятниковый; подвижный магнит в результате колебаний наводит ЭДС в неподвижной катушке; он может закрепляться не на пружине, а на нити наподобие маятника (рис. 2.5.8г); такой датчик прост в изготовлении, но требует установки строго в вертикальном положении и поддержания этого положения;
—сейсмомагнитометрический; в любом проводнике, колеблющемся в магнитном поле Земли, также наводится ЭДС; сигнал с ЧЭ имеет малую амплитуду и требует большого усиления, но отражает все параметры вибрации;
—прочие – это удобное слово для обозначения любых приходящих в голову фантазий; различ-
ных типов датчиков вибрации столько же, сколько существует способов измерения положения, расстояния, скорости, ускорения; к ним относятся тензорезисторные, лазерные, ультразвуковые, оптические и многие другие – всего не перечислить; каждый из них обладает своими преимуществами, но все они имеют общий недостаток – высокую цену.
Рис. 2.5.8 Типы вибрационных ЧЭ
В состав конструкции большинства датчиков вибрации входит небольшой груз массой m и пружина, поддерживающая этот груз в состоянии устойчивого равновесия. Основная характеристика спиральной пружины – ее жесткость K – представляет собой коэффициент пропорциональности между смещением грузика x и вызывающей это смещение силой F, то есть F = Kx (рис. 2.5.9а). Резонансная частота механической системы равна ω = (K/m)1/2. Она увеличивается с ростом жесткости системы и с уменьшением массы. На частотах выше резонансной смещение массы относительно основания полностью повторяет смещение самого основания в неподвижной системе координат. Здесь датчик работает как измеритель вибросмещения и имеет наибольшую чувствительность. На частотах ниже резонансной датчик работает как измеритель виброускорения (акселерометр).
Рис. 2.5.9 Типы пружин
Пластинчатая пружина (рис. 2.5.9б) дает ряд преимуществ в измерении вибрации перед спиральной пружиной. Она строго ограничивает колебания массы m единственным направлением; пластина проста в изготовлении и удобна для размещения на ней преобразователей смещения в электрический сигнал, например, тензорезисторов. Если l – длина пластины, b – ее ширина, h – толщина, то резонансная частота равна ω = (h/2l) × (Ebh/(ml))1/2, где E – модуль упругости материала пружины. Смещение δ(x) различных точек плас-
78 |
2. Средства обнаружения |
тины в зависимости от координаты x при приложении силы F (рис. 2.5.9в) составляет δ(x) = (2l3F / Ebh3) × (3 – x/l) × (x/l)2. Относительное удлинение пластины ε(x) = σ(x) / E = 6Fl(1 – x/l) / (Ebh2).
Например, если заданы параметры механической системы b = 1 см = 0,01 м, m = 50 г = 0,05 кг, и требуется измерение вибрации (смещения) на частотах от f = 100 Гц, то из приведенных соотношений можно найти остальные параметры. Для стальной пластины квадрат круговой частоты ω2 = (2πf)2 = Ebh3 / (4ml3 ), откуда (l/ h)3 = Eb / (16π2f2m) = 2,1×1011×0,01/(16×3,14×3,14×100 00×0,05) = 26600, а отношение l/h = 30 (или l/h > 30, тогда резонансная частота будет меньше 100 Гц, что не мешает измерению частот в диапазоне выше 100 Гц). Выбрав толщину пластины h = 0,001 м, получим длину l = 0,03 м. Соотношение для ε(x) позволяет выбрать места наклеивания тензорезисторов и вычислить чувствительность полученного датчика вибрации.
Конкретизируем задачу, выполняемую вибрационным СО. Скажем, мы получили жилое или офисное помещение на нижнем этаже. На окнах установлены решетки, которые необходимо оборудовать датчиками, срабатывающими при попытке перепиливания. В углу комнаты стоит сейф. На него также следует установить сигнализацию, фиксирующую применение ножовки или другого инструмента вскрытия.
Оценим ожидаемый уровень полезных сигналов. Сила, развиваемая рукой во время пиления достигает F = 50…100 Н. На пути до S = 0,5 м рука совершает максимальную работу A = FS = 50 Дж. При скорости полотна до vП = 4 м/с развиваемая рукой максимальная мощность составит P = FvП = 400 Вт. Минимальная мощность, казалось бы, может быть сколь угодно малой. На самом деле, если интенсивность работы будет на порядок ниже максимального уровня, нарушителю лучше сразу идти в милицию. Итак, диапазон мощности руки принимаем равным P = 40…400 Вт. Для сравнения мощность электроинструмента P = 100…1000 Вт.
Колебания распространяются в твердом теле от источника вибрации во все стороны. По мере удаления от источника амплитуда колебаний падает. Плотность потока энергии в вибрационной (звуковой) волне j = ρv(AV)2 / 2, где ρ – плотность вещества, AV – амплитуда скорости вибрации, v – скорость звука в твердом теле, v = (E/ρ)1/2, E – модуль упругости. Баланс мощности, преобразуемой в вибрацию во время пиления, дает соотношение jS = (ρv(AV)2/2) × (2πRb) = ηP, где S – площадь, через которую проходит поток энергии, S = 2πRb, R – расстояние от источника вибрации до точки измерения, b – толщина стенки, η – коэффициент полезного действия (КПД). Значение КПД меняется в широких пределах в зависимости от состояния инструмента, качества материала стенки, манеры пиления, нежелания производить лишний шум, направления на точку измерения, переизлучения энергии в окружающее пространство. Значения КПД могут составлять η = 0,02…0,5. Величина амплитуды вибросткорости равна AV = (ηP / (πRbρv))1/2; она сравнительно медленно убывает с ростом расстояния R и не зависит от частоты колебаний.
Для обычного стального сейфа E = 2×10¹¹ Па, ρ = 7,7×10³ кг/м3, v = (E/ρ)1/2 = 5100 м/с. Приняв диапазон изменения толщины стенки b = 2…10 мм, расстояния R = 1…3 м, получим минимальное значение виброскорости AV = (0,02×40/(3,14×3×0,01×7700×5100))1/2 = 0,46 мм/с и максимальное значение виброскорости AV = (0,5×1000/(3,14×1×0,002×7700×5100))1/2 = 45 мм/с. Таким образом, порог срабатывания вибрационного СО в зависимости от условий функционирования должен устанавливаться в пределах AV = 0,46…45 мм/с.
Используем в качестве датчика вибрации геофон СВ-10. Для этого удалим с него наконечник и закрепим на металлической поверхности за верхнюю крышку. Подсоединим выход геофона ко входу осциллографа и начнем пилить металл ножовкой. На экране осциллографа в такт с движениями ножовки будет возникать синусоида с амплитудой около 100 мВ и периодом около 1 мс.
Средняя скорость полотна во время пиления vП =
1 м/с, а зубцы идут с шагом |
= 1 мм, отсюда получает- |
ся частота сигнала f = vП / |
= 1/0,001 = 1000 Гц. Ско- |
рость может меняться от 0,25 м/с до 4 м/с, соответственно частота сигнала будет составлять f = vП / = 250…4000 Гц. Количество периодов в серии равно числу активных зубцов на полотне. При полной длине стандартного полотна 0,3 м, следует ожидать не менее чем N = 150 периодов в серии. Продолжительность серии импульсов τ = N/f, соответствующая одному проходу ножовки, находится в пределах τ = 38…1200 мс.
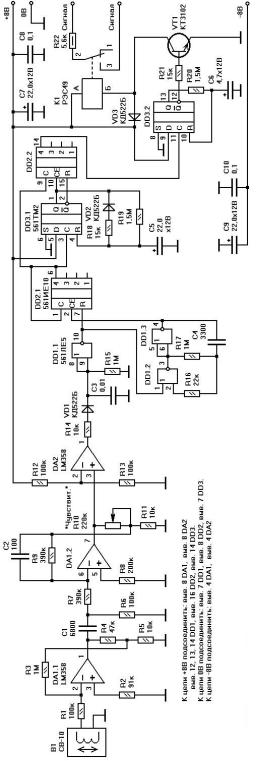
На основании приведенных оценок можно сформировать алгоритм обработки сигналов и соответствующую ему схему (рис. 2.5.10). Полезное воздействие амплитудой 0,45…45 мм/с частотой 250…4000 Гц преобразуется датчиком B1 типа СВ-10, имеющим чувствительность 18 В×с/м, в электрический сигнал синусоидальной формы амплитудой 8…800 мВ. Первый каскад усиления выполнен на элементах DA1.1, R1, R2, R3, R4, R5. Коэффициент усиления каскада KУС = (R3 / R1) × (R4 / R5 + 1) = 50. Амплитуда полезных сигналов на выводе 1 DA1 достигает соответственно 0,4…8 В, сохраняя периодичность и двухполярность. ФВЧ на элементах R6, C1 блокирует прохождение помеховых сигналов в диапазоне частот ниже f = 1/(2πR6C1) = 250 Гц.
Второй каскад усиления выполнен на элементах DA1.2, C2, R7, R8, R9, R10, R11. Коэффициент усиления KУС = R10 / R11 + 1 можно менять в пределах от 1 до 20, благодаря чему при максимальном KУС = 20 до уровня 8 В поднимается амплитуда даже самого слабого полезного сигнала. С другой стороны, уменьшая коэффициент усиления, удается наилучшим образом подстроить чувствительность СО под размеры и тип охраняемой поверхности, а также снизить вероятность ложных тревог в случае полезных сигналов большой амплитуды. Увеличение коэффициента усиления сверх 20 лишено смысла, так как при этом уровень естественных шумов достигнет порога компаратора.
Компаратор на элементах DA2, R12, R13 завершает аналоговую часть БО и открывает его цифровую часть. Порог компаратора определяется делителем R12, R13 и
2.5. Вибрационные СО |
79 |
|
составляет 4 В. При максимальном усилении (50×20 = |
ет постоянный уровень минус 8 В, при появлении по- |
|
1000) он соответствует амплитуде вибрации около |
лезного сигнала – непрерывная серия положительных |
|
0,2 мм/с, что близко к естественному уровню вибрации |
импульсов с частотой 250…4000 Гц; длительность се- |
|
на тихой городской окраине. Сигнал на входе компара- |
рии – 38…1200 мс. |
|
тора является симметричным периодическим, поэтому |
Каскад на элементах DD1.1, VD1, C3, R14, R15 сгла- |
|
компаратор имеет только положительный порог. В де- |
живает отрицательные выбросы полезного сигнала |
|
журном состоянии на выходе компаратора присутству- |
длительностью менее 4 мс. На выходе DD1.1 посто- |
|
|
янно присутствует сигнал высокого уровня. Он пере- |
|
|
ходит в непрерывный сигнал низкого уровня в течение |
|
|
каждого пиления. |
|
|
Элементы DD2.1, DD1.2, DD1.3, R16, R17, C4 слу- |
|
|
жат для селекции отрицательных импульсов длитель- |
|
|
ностью более 38 мс. Сигнал низкого уровня на выходе |
|
|
DD1.1 запускает генератор на элементах DD1.2, DD1.3, |
|
|
R16, R17, C4 и счетчик DD2.1 восьми импульсов гене- |
|
|
ратора. Частота генератора выбрана таким образом, |
|
|
чтобы 38 мс = 8×1,4×R17×C4. За счет этого каждое от- |
|
|
дельное движение ножовки сопровождается положи- |
|
|
тельным импульсом на выходе 6 микросхемы DD2.1. |
|
|
Одно движение не всегда свидетельствует о попыт- |
|
|
ке вскрытия сейфа. Но нельзя дожидаться и последне- |
|
|
го взмаха ножовки, после которого унесут его содержи- |
|
|
мое. Приемлемый компромисс состоит в формирова- |
|
|
нии сигнала тревоги в результате накоплении восьми |
|
|
пилений в течение двадцати секунд. Накопление спо- |
|
|
собствует увеличению наработки на ложную тревогу, |
|
|
хотя и увеличивает время реакции СО на действия на- |
|
|
рушителя. Элементы DD3.1, VD2, C5, R18, R19 уста- |
|
|
навливают время выдержки, равное 0,7×R18×C5 = 20 с |
|
|
от первого импульса. Счетчик DD2.2 инициирует сиг- |
|
|
нал тревоги импульсом высокого уровня на своем вы- |
|
|
ходе 14. |
|
|
Одновибратор на DD3.2, R20, C6 определяет дли- |
|
|
тельность сигнала тревоги, равную 0,7×R20×C6 = 5 с. |
|
|
В дежурном состоянии транзистор VT1 открыт сигна- |
|
|
лом высокого уровня с выхода 12 D-триггера DD3.2, а |
|
|
контакты 2 и 3 реле K1 замыкают сигнальную линию. |
|
|
Во время срабатывания транзистор VT1 закрывается, |
|
|
обмотка реле K1 обесточивается и его контакты 2 и |
|
|
3 размыкаются. Реле |
K1 – типа РЭС49 паспорт |
|
РС4.569.421-01. |
|
Приведенная схема допускает простую ее модификацию, как в сторону упрощения, так и в сторону усложнения. Расширение набора регистрируемых инструментов взлома неизбежно приведет к увеличению частоты ложных тревог. Для ее уменьшения необходимо вводить в алгоритм выделение дополнительных информативных признаков, таких как периодичность, двухполярность, прерывистость.
2.5.4 Трибоэлектрические СО
Трибоэлектрический эффект заключается в возникновении заряда при трении металла о диэлектрик. Заряд, как всем хорошо известно, возникает также и при трении двух диэлектриков (например, расчески о волосы), но наличие одного проводника в паре удобно тем, что позволяет доставлять заряд к средствам его из-
мерения. Эффектом генерации заряда в большей или
Рис. 2.5.10 Вибрационное СО