Материал: Груба - Системы охранной сигнализации (2012) 10mb
140 |
2. Средства обнаружения |
Немногим сложнее генератор на двух инверторах. Контролируемая емкость включается в цепь обратной связи. Она определяет частоту генератора. Значениям R = 1 МОм и C = 100 пФ соответствует частота порядка f = 1/RC = 10 кГц. Увеличение емкости в случае приближения нарушителя приводит к пропорциональному уменьшению частоты. Частота измеряется непосредственно или преобразуется в напряжение. В связи с общим недостатком RC-генераторов – низкой стабильностью – данный метод не позволяет достичь чувствительности преобразования ΔC/C выше 0,1…0,01.
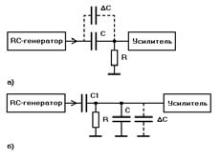
2) Измерение частоты в предыдущем методе не должно вызывать сложностей. Однако, можно обойтись и без него. Схема упрощается, если воспользоваться RC-генератором на постоянных элементах, но установить на его выходе фильтр, частотная характеристика которого определяется контролируемой емкостью (рис. 2.17.10). Схема «генератор + фильтр» проста и популярна, но и требовать от нее многого не приходится. Частота генератора f устанавливается в диапазоне от одного до ста килогерц.
Реализация схемы возможна в двух вариантах. В первом (рис. 2.17.10а) сигнал с выхода RC-генератора проходит на усилитель через контролируемую емкость. Начальные параметры R и C подбираются таким образом, чтобы сигнал испытывал значительное ослабление. После приближения ОО емкость увеличивается на ΔC и амплитуда сигнала на входе усилителя возрастает. Для устойчивой работы такой схемы должны выполняться условия: 1/(2πfC) > R и 1/(2πf(C+ΔC) < R. Выберем конструкцию датчика таким образом, чтобы начальное значение емкости и ее полезное изменение составляли C = ΔC = 10 пФ. Тогда значения параметров f = 10 кГц, R = 1 МОм обеспечивают выполнение обоих условий. Основным источником помех в данной схеме будет не дождь и не сырость, а нестабильность самого RC-генератора.
Рис. 2.17.10 Контроль емкости в составе фильтра
Во втором варианте схемы (рис. 2.17.10б) сигнал с выхода RC-генератора поступает на емкостной делитель. В его верхнем плече установлен конденсатор постоянной емкости C1, а в нижнем – контролируемая емкость C. Изначально сигнал с выхода генератора свободно проходит на вход усилителя. После приближения нарушителя дополнительная емкость ΔC должна полностью или частично погасить сигнал генератора. Значения параметров f, R и C выбираются аналогично предыдущему случаю. Достоинство схе-
мы – возможность контроля емкости предметов относительно земли.
3)Методы, основанные на срыве генерации, относятся к числу наиболее распространенных. Они широко используются в датчиках промышленной электроники, предназначенных для автоматизации производственных процессов, где точное значение емкости не имеет значения, но важно фиксировать факт появления продукции на конвейере или отслеживать положение рабочего органа какого-либо механизма. Данный метод отличается стабильностью. Однажды настроенное СО, не требует регулировки в течение многих лет эксплуатации. Датчик на срыве генерации является датчиком присутствия, он надежно фиксирует не только момент приближения объекта, но способен выдавать сигнал в течение всего времени нахождения объекта в ЗО.
Практически любую схему генератора можно довести до состояния, близкого к ее срыву. Это осуществляется, например, путем снижения добротности LCконтура или увеличениия потерь на активном сопротивлении. Если включить контролируемую емкость в состав контура генератора, то в случае приближения человека в него вносятся дополнительные потери, и добротность уменьшается настолько, что генерация прекращается полностью.
Несколько по другому работает в режиме срыва RCгенератор. Операционные усилители широкого применения имеют ограниченный частотный диапазон. Если емкость контролируемого конденсатора мала, то ей соответствуют частоты f = 1/RC, выходящие за пределы допустимых, и генератор не способен формировать периодический сигнал. Приближение обнаруживаемого объекта приводит к возрастанию емкости и уменьшению частоты; в результате генератор начинает работать. При необходимости частотный диапазон ОУ может быть принудительно ограничен навесными элементами. Достоинством данного метода является низкое энергопотребление схемы в дежурном режиме.
4)Зарядовые методы основаны непосредственно на определении емкости. Сообщая конденсатору фиксированный заряд Q, можно измерять величину напряжения U и оценивать емкость по соотношению C = Q/U.
Несколько проще заряжать контролируемую емкость фиксированным током I до достижения заданного напряжения. Тогда из соотношения Q = IΔt = CU, где Δt –время зарядки, ясно, что величина Δt будет прямо пропорциональна измеряемой емкости.
Третий вариант непосредственно связан с измерением заряда. Если поддерживать на конденсаторе постоянное стабильное напряжение, величина поступающего на него заряда будет меняться строго пропорционально изменениям емкости ΔQ = ΔCU. Заряд будет уходить во внешнюю цепь при уменьшении емкости и втекать при ее увеличении. Дополнив цепь зарядовым усилителем, получаем готовый преобразователь изменения емкости в напряжение.
Зарядовые методы не получают широкого распространения. Они неизбежно сталкиваются с необходимостью работы с высокими входными сопротивления-
2.17. Емкостные СО |
141 |
ми и проблемой утечек заряда во влажном воздухе. Однако они позволяют снижать энергопотребление при высокой скважности импульсов заряда.
5)LC-генератор стабильнее RC-генератора. Он позволяет достичь точности измерения емкости ΔC/C до 0,01…0,001. Рабочие частоты лежат в диапазоне от десятков до сотен килогерц. Контролируемая емкость подключается непосредственно в цепь колебательного контура. Появление ОО приводит к увеличению емкости и падению частоты генератора. Частота может измеряться непосредственно или с помощью преобразователя частоты в напряжение.
6)На ступеньку выше стоят мостовые схемы. Они позволяют достичь абсолютной погрешности измерения ΔC = 0,01 пФ. Их относительная чувствительность ΔC/C составляет до 10–3…10–4, что эквивалентно изменениям в 1…10 пФ на фоне начальной емкости 1000…10000 пФ. При сравнительной простоте они вполне удовлетворяют потребностям емкостных СО.
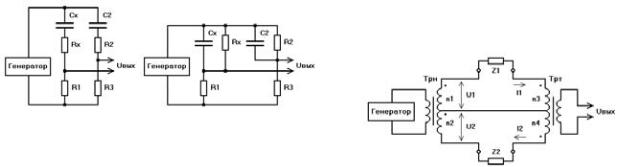
Известны две основные схемы измерительных мостов (рис. 2.17.11). С генератора на мост подается синусоидальный сигнал UГЕН. В первом случае, когда потери в измеряемой емкости CX малы, они представляются
ввиде неизвестного активного сопротивления RX, подсоединямого последовательно CX. Во втором – когда потери велики – в виде параллельного сопротивления RX. Условия равновесия обеих схем одинаковы. Для активной составляющей – Rx/R2 = R1/R3 или Rx = R1×R2/R3. Для реактивной составляющей – Cx/C2 = R3/R1 или Cx = C2×R3/R1. В лабораторных исследрваниях мостовая схема балансируется вручную. При этом величины R1, R2, R3 последовательно изменяются и подбираются до тех пор, пока на выходе моста не будет достигнуто нулевое показание измерительного прибора UВЫХ = 0. Тогда условия равновесия дают значения Cx и Rx. Процедура балансировки повторяется для каждого нового значения Cx.
ное СО становится датчиком движения; оно не реагирует на неподвижные объекты.
Все параметры схемы известны, поэтому определить зависимость UВЫХ(ΔC) несложно, но получаемые при этом выражения весьма громоздки. Они упрощаются для случая малых потерь (Rx = R2 = 0), если мост сбалансирован таким образом, что R1 = R3 = 1/2πfCx = 1/2πfC2. Напряжение на выходе моста равно разности напряжений двух делителей UВЫХ = UГЕН × (R1 / (R1 + 1/2πfjCx) – R3 / (R3 + 1/2πfjC2)), где j – мнимая единица. Тогда после дифференцирования по Cx с учетом балансировки моста получаем ΔUВЫХ/ΔC = UГЕН / 2Cx. Из полученного соотношения следует три важных вывода. Во-первых, изменение выходного сигнала ΔUВЫХ синфазно с сигналом генератора UГЕН. Во-вто- рых, чувствительность не зависит от частоты f, поэтому сигнал UГЕН может быть не вполне синусоидальным, а частота генератора – не очень стабильной. В-третьих, относительная чувствительность по сравнению с резистивным мостом, в котором меняется сопротивление одного из резисторов (в тех же обозначениях – ΔUВЫХ/ ΔR = UГЕН /4R), выше в два раза.
Пример. Пусть имеется датчик с Cx = 100 пФ, Rx = 100 Ом и ΔC = 10 пФ. Воспользуемся первой мостовой схемой (рис. 2.17.11), выбрав C2 = Cx = 100 пФ, а частоту генератора f = 10 кГц. Тогда реактивное сопротивление каждого из конденсаторов на данной частоте составит 1/(2πfC2) = 160 кОм. Возьмем оба резистора моста равными R1 = R3 = 160 кОм. Величиной Rx можно пренебречь. Окончательная балансировка моста производится небольшими изменениями величин R1 и R3. Если на мост подается сигнал напряжением UГЕН = 10 В, то чувствительность моста составит ΔUВЫХ/ ΔC = UГЕН / 2Cx = (10 В) / (2×100 пФ) = 0,05 В/пФ. Это значит, что при увеличении емкости Cx на ΔC = 10 пФ выходной сигнал изменится на 0,5 В. Необходимо отметить, что сигнал UГЕН периодический, поэтому отличить увеличение емкости от ее уменьшения возможно только с использованием синхронного детектора, учитывающего фазу сигнала.
Рис. 2.17.11 Мостовая схема измерения емкости
Для использования в емкостных СО такая процедура слишком трудоемка. На практике ее можно заменить следующей последовательностью действий. Мост балансируется один раз во время установки СО, а затем измеряется сигнал разбаланса моста UВЫХ, величина которого пропорциональна изменению ΔC контролируемой емкости Cx. Изменения внешних условий приводят к медленной флуктуации сигнала UВЫХ вокруг нулевого уровня. Появление ОО сопровождается быстрым изменением ΔC в течение короткого промежутка времени Δt, что фиксирует БО. В таком варианте не требуется постоянная балансировка моста, но емкост-
Рис. 2.17.12 Трансформаторный мост
7) Важной разновидностью мостовых схем является трансформаторный мост (Рис. 2.17.12). Генератор формирует синусоидальный сигнал и подает его на трансформатор напряжения Трн, две выходные обмотки которого включены согласно и содержат n1 и n2 витков. В результате напряжения на выходах обмоток U1 и U2 связаны соотношением U1/U2 = n1/n2. Если к каждой из обмоток подсоединить нагрузку с комплексным сопротивлением Z1 и Z2 соответственно, то через них
142 |
2. Средства обнаружения |
будут протекать токи I1 = U1/Z1 и I2 = U2/Z2. Подсоединив к обеим цепям трансформатор тока Трт с двумя входными обмотками, включенными встречно, получим выходной сигнал UВЫХ, пропорциональный разности данных токов. Если мост сбалансирован, то выходной сигнал равен нулю, а условие равновесия запишется в виде I1n3 = I2n4, где n3 и n4 – количество витков в соответствующих обмотках.
Объединяя приведенные соотношения, получим условие балансировки моста Z1 = Z2 × (n1/n2) × (n3/n4). В лабораторных условиях на место Z2 устанавливается образцовый конденсатор (при необходимости – с последовательно включенным резистором), а на место Z1 – неизвестный. Обмотки трансформаторов имеют много отводов и возможность переключения числа витков. Подбирая их количество n1, n2, n3, n4 или изменяя величину Z2, добиваются нулевого выходного сигнала и вычисляют Z1 по приведенному соотношению. Для удобства баласировки соотношение витков в одном из трансформаторов переключается с крупным шагом, а в другом – с мелким. Трансформаторный мост позволяет измерять емкости от долей пикофарад до сотен микрофарад на частотах 1…10 кГц с относительной погрешностью менее 0,001.
Трансформаторный мост по своим параметрам вполне подходит для реализации емкостного СО. В качестве Z1 и Z2 можно подключить две идентичные АС, например, емкостные козырьки двух соседних участков ограждения. Выходной сигнал разбаланса моста будет пропорционален изменению емкости одной АС относительно другой. В случае появления ОО емкость возрастает только в одном из плеч моста, поэтому на выходе будет наблюдаться ненулевой сигнал. Если же происходят погодные изменения, то обе емкости меняются одинаковым образом и баланс моста не нарушается. Начальные значения Z1 и Z2 должны быть равны, то есть размеры, длина и высота установки козырьков обоих флангов должны совпадать. Небольшую начальную балансировку моста удобнее проводить не с помощью малонадежных механических переключателей, а путем установки корректирующих конденсаторов малой емкости параллельно Z1 или Z2. Количество витков в обмотках каждого трансформатора совпадает (n1 = n2, n3 = n4). Трансформаторный мост отличается простотой, он не требует согласования выходного импеданса генератора со входным импедансом АС.
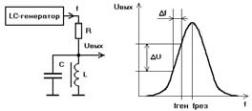
8) Вариант RC-генератора с RC-фильтром допускает установку контролируемой емкости, как в генератор, так и в фильтр, не обеспечивая в обоих случаях высокой стабильности. Применение LC-генератора повышает точность измерения. Однако, еще более повысить точность позволяет вариант, в котором на выходе LC-генератора устанавливается резонансный LCфильтр. Резонансный метод измерения позволяет добиться чувствительности до ΔC/C = 10–5.
Контролируемая емкость чаще всего встраивается в цепь LC-генератора. Начальная частота генератора fГЕН
– около 100 кГц. При появлении ОО она уменьшается на величину Δf, пропорциональную изменению емкости. Фильтр состоит из элементов R, L, C (рис. 2.17.13).
Он имеет стабильную резонансную частоту fРЕЗ = 1/(2π(LC)1/2). Зависимость выходного сигнала UВЫХ от частоты генератора f имеет вид колокола. Фильтр настраивается не точно на частоту генератора, а с небольшим рассогласованием, чтобы обеспечивать максимальную чувствительность. Тогда даже при небольших изменениях частоты Δf наблюдается значительное изменение амплитуды выходного сигнала ΔU. При высокой точности резонансный метод не всегда удобен, так как требует или периодической ручной подстройки, что трудоемко, или автоматического слежения за рабочей точкой, что усложняет схему.
Рис. 2.17.13 Резонансный фильтр
9) Наиболее чувствительный метод измерения емкости – метод биений. Он реализуется с использованием двух генераторов, один из которых – стабильный кварцевый, а другой – LC-генератор, содержащий контролируемую емкость. Возможен вариант с двумя идентичными LC-генераторами при условии воздействия объекта на конденсатор одного из них. Наличие одинаковых генераторов повышает устойчивость к изменениям внешних условий. Выходные сигналы обоих генераторов суммируются. На выходе сумматора возникают биения с частотой, равной разности частот двух генераторов. Чувствительность метода биений ΔC/C достигает 10–5…10–6. Он редко используется в емкостных СО, так как излишне высокая чувствительность приводит к значительным изменениям величины сигнала при малейших изменениях емкости. В результате сужается динамический диапазон измеряемых значений емкости, рабочая точка уходит при незначительных изменениях окружающей обстановки, а прибор спустя непродолжительное время требует подстройки (установки нулевой частоты биений). Чувствительность метода измерений должна быть достаточной для фиксации заданных изменений ΔC/C, но не более того. Метод биений находит применение в металлоискателях, где оператор в любой момент имеет возможность настроить прибор.
0) Есть и еще один – десятый (или нулевой) – метод измерения емкости. Его чувствительность невелика, но благодаря предельной простоте, он часто используется в любительских конструкциях. Метод фиксирует наводки на емкостную антенну от обычной электрической сети (50 Гц). Антенна (металлическая пластина) подсоединяется к базе биполярного транзистора, затвору полевого транзистора, входу ОУ или входу КМОП-логической микросхемы. Данный метод характеризуется нестабильностью работы, большим количеством ложных срабатываний при изменении пара-
2.17. Емкостные СО |
143 |
метров сети, полной потерей работоспособности в случае отключения сетевого напряжения. Для повышения чувствительности иногда фазное напряжение подается непосредственно на схему обработки через разделительных конденсатор, что небезопасно при касании человеком антенны. От такого метода трудно ожидать высоких контролируемых показателей и лучше не использовать его вовсе.
Измерение емкости производится с помощью переменного напряжения. Важное значение имеет выбор его частоты f, на котором следует остановиться подробнее. В лабораторной практике измерения проводят на частотах 100…1000 Гц, чтобы избежать многочисленных паразитных связей на более высоких частотах, особенно при измерениях с точностью менее 1 пФ. Для нас важно отслеживать текущие параметры воздействий. Поэтому частота генерируемого сигнала должна хотя бы на порядок превышать частоты процессов, характеризующих изменение емкости при перемещении человека. Последние могут составлять до 10…100 Гц (движение человека со скоростью 5…10 м/с в пределах ЗО размером 0,1…0,2 м) с учетом того, что касание человеком АС происходит хаотически. Следовательно, частота генератора должна быть не менее 1000 Гц. Это ограничение согласуется также с необходимостью удаления рабочей частоты от основного источника наводок на АС – сети питания 50 Гц.
С другой стороны, частота не должна быть слишком высокой. Желательно избежать попадания в диапазон длинноволнового радиовещания (150…300 кГц) и более коротких волн. Хотя при небольших размерах АС ее влияние на радиоприемники ограничивается радиусом в несколько метров и может помешать наслаждаться музыкой или слушать новости разве что самому нарушителю. Таким образом, наилучшим следует считать диапазон 1…150 кГц (среднее значение – 12 кГц). Хотя в каждом конкретном случае все определяется не только значениями C и ΔC, размерами ЗО и скоростью перемещения объектов, но и возможностью использования недорогих низкочастотных ОУ, трудоемкостью намотки больших индуктивностей и т.п.
Диэлектрическая проницаемость разлиных материалов ε зависит от выбранной частоты. Проводимость окружающих предметов, в том числе земли, также меняется с изменением частоты. Поэтому после выбора определенного технического решения всегда полезно проверить степень согласования теоретических оценок с результатами практических измерений. Основные закономерности изменения параметров сохранятся, но их начальные значения, возможно, потребуют корректировки.
После емкостного ЧЭ и преобразователя емкости в электрический сигнал должна находиться хотя бы простейшая схема обработки сигнала, анализирующая его параметры и принимающая решение, отнести ли его к классу полезных и инициировать сигнал тревоги или признать помеховым и проигнорировать. Алгоритм принятия решения обычно проверяет три основных параметра сигнала – его амплитуду, скорость изменения и длительность выброса. Амплитуда изменения сигнала приблизительно пропорциональна значению массы ОО. Селекция по амплитуде позволяет отличить человека от менее крупных объектов. Скорость изменения сигнала связана со скоростью перемещения нарушителя. Она дает возможность отсеивать помеховые импульсы. Длительность выброса (продолжительность превышения заданного порога) характеризует время активного движения человека в зоне чувствительности датчика. Обычно злоумышленнику не сразу удается открыть замок, взломать дверь или сейф. Активация сигнала тревоги только в ответ на длительное воздействие обеспечивает высокую помехоустойчивость, хотя и замедляет реакцию на появление нарушителя.
Полученных оценок достаточно для того, чтобы перейти к реализации одного из вариантов емкостного СО. Возьмем в качестве ЧЭ копланарный конденсатор (рис. 2.17.8) небольших размеров (L = 0,1 м, A = 0,03 м, B = 0,002 м), начальная емкость которого составляет 2…10 пФ, изменение емкости при касании рукой (с учетом защитного покрытия) может достигать 30 пФ, а при ее приближении – 0,3…30 пФ. В данном случае наиболее подходит мостовая схема измерения емкости
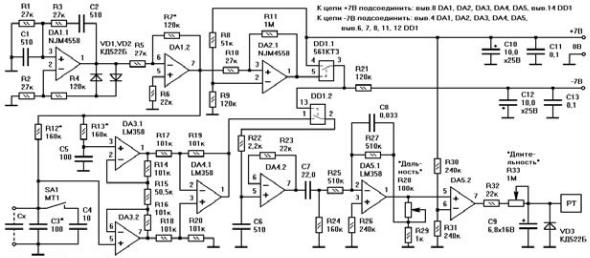
Рис. 2.17.14 Емкостное СО
144 |
2. Средства обнаружения |
(рис. 2.17.14). Генератор синусоидального сигнала выполнен на элементах DA1.1, R1, R2, R3, R4, C1, C2, VD1, VD2. Значения сопротивлений R1 = R3 = R и емкостей C1 = C2 = C определяют частоту сигнала f = 1/(2πRC) = 10 кГц. Она не вполне постоянна, да нам и не надо. Диоды VD1, VD2 в цепи обратной связи стабилизируют амплитуду колебаний. Параметры диодов меняются при нагревании и охлаждении, поэтому при необходимости работы в широком диапазоне температур следует применить более стабильную схему генератора.
Амплитуда генерируемого сигнала невелика, она усиливается каскадом на ОУ DA1.2 и резисторах R5, R6, R7 до максимального значения 6 В. Вспомогательная цепочка из компаратора на DA2.1 и формирователя на DD1.1 выделяет импульсы, соответствующие максимумам синусоидального сигнала. Порог компаратора определяется делителем R8, R9, он равен +5 В. Резисторы R10, R11 задают небольшой гистерезис.
Собственно мост состоит из резисторов R12, R13 и конденсаторов C3, C5. Контролируемая емкость Cx устанавливается параллельно C3. Конденсатор C4 емкостью 10 пФ может подключаться к измерительной цепи переключателем SA1. Он служит для проверки работы устройства и оценки его реальной чувствительности. Начальная балансировка моста может быть выполнена небольшой подстройкой значений R12, R13, C3 после подсоединения Cx. Чувствительность моста, измеряемая по максимальному значению синусоиды, ΔUВЫХ/ΔC = UГЕН / 2C3 = (6 В) / (2×100 пФ) = 0,03 В/ пФ. Диапазону изменений емкости ΔC = 0,3…30 пФ соответствуют изменения максимума выходного сигнала моста ΔUВЫХ = 0,01…1 В.
Выходной сигнал рассогласования моста подается на инструментальный усилитель, выполненный на элементах DA3.1, DA3.2, DA4.1, R14, R15, R16, R17, R18, R19, R20. Для правильной работы должны с высокой степенью точности (1%) выполняться условия R14 = R16, R17 = R18 = R19 = R20. Коэффициент усиления равен KУС = 1 + 2R14/R15 = 5. Текущее значение выходного сигнала данного усилителя измеряется относительно потенциала 0 В. Коэффициент усиления KУС выбран таким образом, чтобы максимально возможное изменение емкости ΔC = 30 пФ не приводило к насыщению сигнала. Выбранному диапазону ΔC = 0,3…30 пФ будет соответствовать изменение амплитуды на выводе 1 микросхемы DA4.1, равное 0,05…5 В.
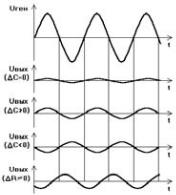
Сигнал на выходе инструментального усилителя – по-прежнему синусоидальный с переменной амплитудой. Для определения величины амплитуды необходим детектор, для определения амплитуды со знаком – синхронный детектор. Если бы контролируемая емкость Cx содержала переменную активную составляющую ΔR ≠ 0, то понадобился бы еще и фазовый детектор. В данном случае, считая ΔR = 0, достаточно ограничиться синхронным детектором, позволяющим отличить возрастание емкости (ΔC > 0) от уменьшения (ΔC < 0) (рис. 2.17.15). В идеале синхронный детектор состоит из перемножителя выходного сигнала моста UВЫХ на сигнал генератора UГЕН и последующего интегратора. С
целью упрощения схемы заменим детектор схемой вы- борки-хранения, которая запоминает значения анализируемого сигнала в моменты максимумов генерируемого сигнала. Она содержит всего три элемента: DD1.2, R22, C6. Сигнал с вывода 1 DA4.1 заряжает конденсатор C6 в выбранные моменты времени.
Рис. 2.17.15 Вид сигналов на выходе моста
Для развязки схемы выборки-хранения от последующих цепей установлен повторитель на микросхеме DA4.2 и резисторе R23. Последующий активный фильтр на элементах DA5.1, C7, C8, R24, R25, R26, R27, R28, R29 имеет коэффициент усиления, регулируемый в пределах KУС = 1 + R28/R29 = 1…100. В результате до уровня +5 В может быть доведен любой сигнал, соответствующий диапазону изменений емкости ΔC = 0,3…30 пФ. Резистор R28 регулирует дальность обнаружения в пределах от непосредственного касания (ΔC = 30 пФ) до нескольких сантиметров (ΔC = 0,3 пФ). Одновременно с усилением сигнал фильтруется в диапазоне 0,1…10 Гц, соответствующем вероятным частотам полезных сигналов.
Усиленный и отфильтрованный сигнал поступает на компаратор, выполненный на элементе DA5.2, порог срабатывания которого +3,5 В задается делителем R30, R31. Селектор длительности на конденсаторе C9 и резисторах R32, R33 обеспечивает активацию сигнала тревоги только от тех воздействий, продолжительность которых превышает заданное значение. Пороговая длительность регулируется резистором R33 в пределах T = 0,69(R32 + R33)C9 = 0,1…5 с. Увеличение напряжения на C9 сверх 3,5 В активирует РТ.
В случае установки АС на улице может меняться не только ее реактивная, но и активная составляющая (рис. 2.17.15, ΔR ≠ 0). Это связано с намоканием, изменением проводимости или загрязнением АС и окружающих предметов. Если нет желания регулярно чистить и драить датчики, то необходимо вести постоянный анализ полного импеданса антенны, то есть как амплитуды, так и фазы сигнала с выхода моста. Учет фазы обычно производится с помощью двухканальной обработки. В первом канале выделяется составляющая, синфазная с генерируемым сигналом, а во втором – сдвинутая на π/2. Если изменение емкости сопровождается изменением проводимости, то налицо воздействие метеофакторов, а отнюдь не нарушителя.