Материал: Кинематика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В
II.КИНЕМАТИКА
2.1.Кинематика материальной точки
Кинематика – раздел теоретической механики, в котором изучается механическое движение материальных тел с геометрической точки зрения вне зависимости от вызвавших его причин.
Движение тел относительно. С точки зрения кинематики неважно, покоится выбранная система или движется, важно уметь определять положения тела в пространстве в любой момент времени относительно выбранной системы отсчета, а также вычислять ее кинематические характеристики: скорость, ускорение, секторную скорость, угловые скорость и ускорение и др.
Движение материальной точки можно задать разными способами: векторным способом, координатными способами, естественным способом.
Линия, вдоль которой движется материальная точка, называют траекторией. В зависимости от формы траектории движение точки бывает прямолинейным или криволинейным.
Способы задания движения точки
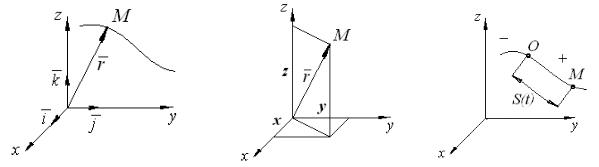
1. Векторный способ Положение точки М в пространстве можно определить радиус-
вектором , который проводится из начала координат к исследуемой точке (рис. 2.1). При движении точки радиус-вектор изменяет свою длину и направление, следовательно,
.
2. Координатный способ.
Положение точки М в пространстве можно задать тремя координатами , которые являются скалярными уравнениями (рис. 2.2)
.
Рис. 2.1 |
Рис 2.2 |
Рис. 2.3 |
Связь между координатным и векторным способами задания движения
осуществляется уравнением (рис. 2.2)
.
6
Например, если радиус-вектор материальной точки задан уравнением
,
это означает, что точка движется относительно координатных осей согласно уравнениям , , .
3. Естественный способ Естественный способ применяется, если траектория движения точки
известная кривая. Если определить начальное положение точки на траектории и положительное направление движения (рис. 2.3), то для описания движения достаточно одного скалярного уравнения .
Определение скорости и ускорения точки
1.Векторный способ:
– вектор скорости точки в данный момент времени;
– вектор ускорения точки в данный момент времени.
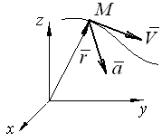
Вектор скорости направлен по касательной к траектории в данной точке в сторону движения. Вектор ускорения направлен в сторону вогнутости траектории (рис 2.4).
|
|
Рис. 2.4 |
2. Координатный способ: |
||
а) |
– проекции скорости точки на |
|
оси координат; |
|
|
|
|
|
√ |
– модуль скорости точки; |
|
|
|
– направление вектора скоро- |
сти определяется по направляющим косинусам; |
|
|||
|
– углы, которые составляет вектор скорости точки с положи- |
|||
тельными направлениями осей |
соответственно. |
|||
б) |
|
|
– |
проекции ускорения |
точки на оси координат; |
|
|
||
√ |
|
– модуль ускорения точки; |
|
|
|
|
|||
|
|
|
– |
направление вектора |
ускорения определяется по направляющим косинусам; |
|
|||
|
– углы, которые составляет вектор ускорения с положитель- |
|||
ными направлениями осей |
соответственно. |
|
||
|
|
|
7 |
|
3.Естественный способ:
–модуль скорости точки;
– вектор ускорения точки;
√– модуль ускорения;
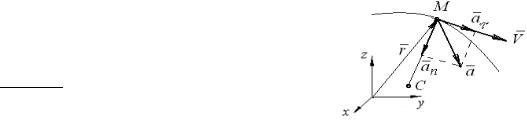
– касательное ускорение;
– нормальное ускорение; Рис.2.5 С – центр кривизны; ρ = МС – радиус кривизны траектории.
2.2. Задача К1. Кинематика материальной точки
Материальная точка движется в плоскости xОy. Уравнения движения заданы в параметрической форме , ( и измеряются в метрах, – в секундах). Данные для расчета следует взять из табл. К1, К1а).
Таблица К1.
|
Предпо- |
Уравнение дви- |
|
|
|
|
|
|
|
следняя |
жения по оси Ох |
|
Примечания |
|
|||
цифра шифра |
|
|
|
|
|
|
||
0 |
|
|
|
|
|
|
|
|
1 |
|
– |
для вариантов от 00 до 29 (две последние |
|
||||
2 |
|
– |
цифры шифра) взять из столбца 2 табл. К1а |
|
||||
3 |
|
– |
|
|
|
|
|
|
4 |
|
– |
для вариантов от 30 до 69 (две последние |
|
||||
5 |
|
|
|
|||||
|
|
цифры шифра) взять из столбца 3 табл. К1а |
|
|||||
6 |
|
– |
|
|||||
|
|
|
|
|
|
|||
7 |
|
– |
|
|
|
|
|
|
8 |
|
|
для вариантов от от 70 до 99 (две последние |
|
||||
9 |
|
– |
цифры шифра) взять из столбца 4 табл. К1а |
|
||||
|
|
|
|
|
|
Таблица К1а |
||
|
Последняя |
|
Уравнение движения точки по оси Оy: |
|
||||
|
цифра |
|
Для вариантов |
|
Для вариантов |
Для вариантов |
|
|
|
шифра |
|
от 00 до 29 |
|
от 30 до 69 |
от 70 до 99 |
|
|
|
1 |
|
2 |
|
3 |
4 |
|
|
|
0 |
|
|
|
|
– |
|
|
|
1 |
|
– |
|
|
– |
|
|
|
2 |
|
– |
|
|
|
|
|
|
3 |
|
– |
|
|
– |
|
|
|
4 |
|
– |
|
|
– |
|
|
|
5 |
|
– |
|
– |
– |
|
|
|
6 |
|
– |
|
– |
|
|
|
|
7 |
|
– |
|
|
– |
|
|
|
8 |
|
|
|
– |
– |
|
|
|
9 |
|
– |
|
|
– |
|
|
|
|
|
|
8 |
|
|
|
|
Определить и изобразить на чертеже траекторию движения точки, за начало движения принять момент времени . Определить скорость и ускорение точки, а также ее касательное и нормальное ускорения в момент времени t = 1с. Рассчитать радиус кривизны в соответствующей точке траектории в заданный момент времени.
В последующих расчетах потребуются знание тригонометрических
формул – – ; , а также навыки дифференцирования.
Пример решения задачи К1
Дано: Уравнения движения точки в плоскости xОy:
– |
|
; |
|
– , |
|
|
где x, y – в метрах, t – в секундах.
Определить и показать на чертеже уравнение траектории точки. Вычислить ее скорость и ускорение в момент времени . Определить касательную и нормальную составляющие ускорения в этот же момент времени, а также радиус кривизны траектории в месте ее нахождения через 1с после начала движения. Показать векторы скорости и ускорения этой точки.
Решение Уравнения движения заданы в параметрической форме. Определим
уравнение траектории точки, исключив из уравнений движения параметр (время t). Для этого выразим из уравнений движения тригонометрические функции
,
возведем их в квадрат и воспользуемся тригонометрической формулой
:
.
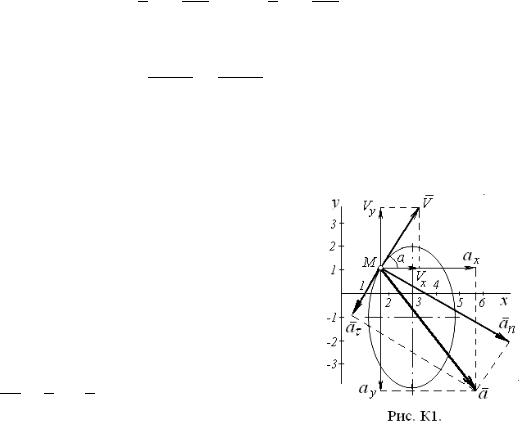
Полученное уравнение является уравнением эллипса (рис. К1). Построить траекторию точки можно любым способом, например, по точкам, с помощью компьютера, или с использованием характерных признаков эллипса: положения его центра, длины полуосей. Укажем на траектории начальное положение точки.
Найдем на траектории положение точки М через после начала движения, определив ее координаты:
Скорость точки найдем по ее проекциям на координатные оси, учитывая дифференциальную зависимость между координатами и проекциями скорости:
; |
|
|
|
|
|
; |
|
|
|
9

|
√ |
|
|
Для момента времени |
они равны: |
; |
; |
.
Используя дифференциальную зависимость между скоростью и уско-
рением, найдем ускорение точки: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
√ |
, |
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
и |
|
|
|
|
|
|
|
|
|
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Для |
момента |
времени |
|
|
они |
равны: |
|
|
|
|
|
; |
|
|
|||||||||||
; |
|
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Спроецируем ускорение на касательное направление: |
|
|
|
||||||||||||||||||||||
|
|
|
|
, где |
|
|
|
⁄ |
|
|
|
|
|
|
⁄ . |
|
|
|
|||||||
После подстановки и преобразования получим |
|
|
|
|
|
, тогда |
|||||||||||||||||||
|
|
|
|
|
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
нормальное ускорение |
|
|
√ |
, а радиус кривизны траектории |
|
|
. |
||||||||||||||||||
|
|
|
|||||||||||||||||||||||
Для |
получим: |
|
|
– |
; |
|
|
|
|
|
|
; |
|
|
|
. |
|
|
|||||||
Покажем найденные кинематические характеристики точки М, изобра- |
|||||||||||||||||||||||||
женной на траектории (см. рис. К1). |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
Ответ: |
; |
|
|
|
|
|
; |
|
– |
; |
|
|
|
|
; |
|
|
||||||||
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2.3. Кинематика плоского движения твердого тела
Плоским движением (плоскопараллельным) называется такое движение твердого тела, при котором все его точки движутся в параллельных плоскостях. Поэтому задача изучения плоского движения сводится к изучению движения плоской фигуры, параллельной плоскости движения.
Плоское движение тела в механике принято представлять как сумму двух простых движений: поступательного и вращательного. При поступательном движении все точки тела движутся одинаково (по одинаковым траекториям, с одинаковыми скоростями и ускорениями), поэтому такое тело можно рассматривать как материальную точку и применять к нему кинематическую теорию материальной точки. При осевом вращательном движении все точки тела движутся по окружностям, такое движение характеризуется угловыми параметрами: угловым перемещением , угловой скоростью и угловым ускорением .
Векторы и всегда направлены в одну сторону вдоль оси вращения, их направление определяется правилом правого винта. Векторы и имеют одинаковое направление при ускоренном вращении и противоположно направлены при замедленном вращении.
10