Материал: Кинематика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В
Рассмотрим произвольную точку тела. Траекторией ее является окружность, радиус которой равен кратчайшему расстоянию от данной точки до оси вращения тела. Вектор линейной скорости точки определяется векторным произведением
,
где – радиус-вектор точки. Из формулы следует, что модуль скорости
Результат векторного произведения направлен перпендикулярно плоскости, в которой лежат сомножители векторного произведения, в ту сторону, откуда поворот первого сомножителя ко второму видится происходящим про-
тив часовой стрелки. Следовательно, направление соответствует касательной к траектории в сторону движения.
Полное ускорение точки складывается из касательной и нормальной
составляющих |
, его модуль |
√ |
|
. |
|||
Касательное и нормальное ускорения определяются векторными про- |
|||||||
изведениями |
|
|
|
|
|
|
|
|
|
|
; |
|
, |
||
модули этих ускорений |
|
|
|
|
|
|
|
|
; |
|
|
|
. |
||
|
|
√ |
|
|
|
||
Модуль полного ускорения |
|
|
. Таким образом, скорости и |
||||
ускорения точек вращающегося тела линейно зависят от их расстояний до оси вращения.
Вектор совпадает направлением с вектором , если вращение уско-
ренное или противоположен , если вращение замедленное. Вектор всегда направлен к оси вращения.
Движение плоской фигуры в ее плоскости в каждый момент времени можно рассматривать состоящим из поступательного движения плоской фигуры вместе с произвольной точкой (например, А), принятой за полюс, и вращательного движения вокруг этого полюса.
Обычно за полюс принимают такую точку А тела, движение которой известно. Тогда скорость любой другой точки B тела определяется согласно
закону сложения скоростей |
|
|
|
|
, |
где – скорость точки А, принятой за полюс, – вращательная скорость точки В вокруг оси, проходящей через полюс А.
Вектор вращательной скорости направлен перпендикулярно отрез-
ку АВ, соединяющему данную точку В с полюсом А, в сторону вращения. Вектор вращательной скорости равен , его модуль .
Здесь – мгновенная угловая скорость плоской фигуры.
Аналогично определяется ускорение точки B плоской фигуры. Соглас-
но закону сложения ускорений |
|
|
|
|
, |
|
11 |
|
где – ускорение точки А, принятой за плюс, |
|
– ускорение точки В при |
||||
вращении вокруг плюса А. |
|
|
|
|
|
|
В свою очередь, ускорение |
слагается из касательной и нормальной |
|||||
составляющих |
|
|
|
|
|
|
|
|
, тогда |
|
|
, |
|
здесь – касательная составляющая вращательного движения |
||||||
|
|
|
, |
|
|
; |
– нормальная составляющая вращательного движения
, .
Плоское движение тела в кинематике можно представить как череду вращательных движений тела вокруг мгновенных центров. Если тело движется не поступательно, то в каждый момент времени такой центр можно найти.
Мгновенным центром скоростей называется точка , принадлежащая движущемуся телу, скорость которой в данный момент времени равна нулю
.
Если такая точка определена, то скорости остальных точек тела в данный момент времени определяются, как вращательные скорости вокруг оси,
проходящей через мгновенный центр. Примем |
за полюс плоского движения |
||||
тела, тогда |
|
|
|
|
|
|
|
|
|
; |
. |
|
|
|
; |
|
. |
Скорости всех точек тела перпендикулярны отрезкам, соединяющим их с мгновенным центром скоростей, пропорциональны этим отрезкам и направлены в сторону вращения тела.
Рассмотрим некоторые случаи определения мгновенного центра скоро-
стей.
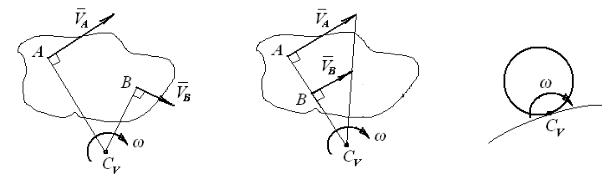
1 Если известны линии действия векторов скоростей двух точек, принадлежащих телу, то мгновенный центр скоростей находится на пересечении перпендикуляров, восстановленных к скоростям этих точек (рис.
2.6а).
Рис. 2.6а |
Рис. 2.6б |
Рис. 2.7 |
2.Если перпендикуляры, восстановленные к скоростям двух точек,
параллельны, то центр |
расположен в бесконечности и тело совершает |
12
мгновенно поступательное движение ( |
), скорости всех точек тела гео- |
метрически равны. |
|
3.Если перпендикуляры, восстановленные к скоростям двух точек,
совпадают, то центр расположен на пересечение перпендикуляра с другой прямой линией, которая соединяет концы векторов скоростей (рис. 2.6б).
4. Если тело катится без скольжения по неподвижной плоскости или поверхности. В этом случае мгновенный центр скоростей находится в точке касания телом неподвижной плоскости или поверхности (рис. 2.7).
2.4. Задача К2. Исследование движения плоского механизма
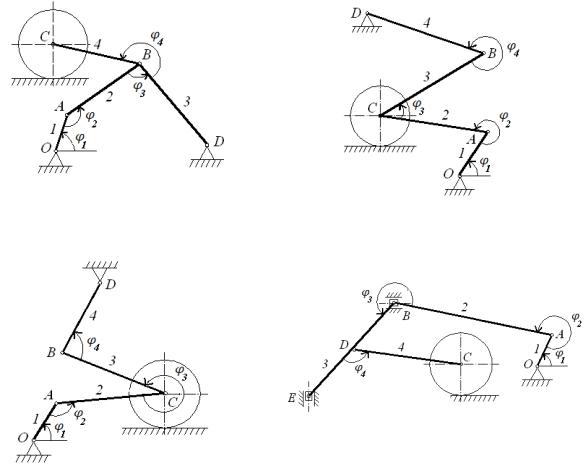
Плоский механизм состоит из стержней 1, 2, 3, 4 и катка с центром в точке С, соединенных между собой шарнирами. На рис. К2.3 и К2.8 стержень 3 шарнирно соединен с ползунами В и Е. На рис. К2.3–К2.8 шарнир D находится в середине соответствующего стержня.
Длины стержней равны |
соответственно: |
. Радиус катка |
. |
Рис. К2.0 |
Рис. К2.1 |
Рис. К2.2 |
Рис. К2.3 |
13
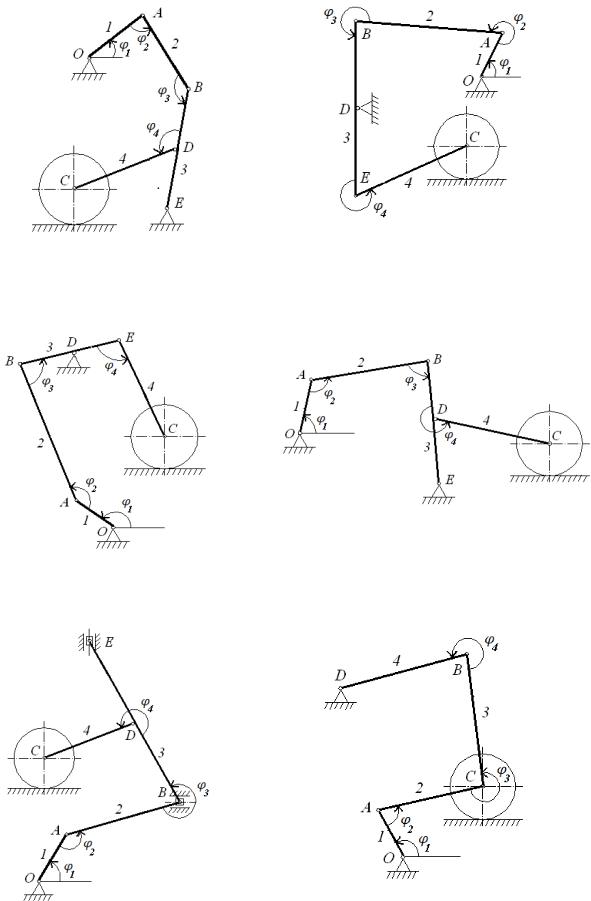
Рис. К2.4 |
Рис. К2.5 |
Рис. К2.6 |
Рис. К2.7 |
Рис. К2.8 |
Рис. К2.9 |
|
14 |
Положение механизма определяется углами (рис. К2.0– К2.9), значения углов указаны в табл. К2. Здесь же заданы скорости (ско-
рость 1звена |
или центра катка |
), которые являются постоянными. Задан- |
|||||||||
ную угловую скорость |
|
считать направленной против хода часовой стрелки, |
|||||||||
а заданную скорость |
– вправо. |
|
|
|
|
|
|||||
|
|
Определить линейные скорости |
тех точек механизма и угловые скоро- |
||||||||
сти |
тех его звеньев, которые указаны в столбце «Найти» табл. К2. |
|
|||||||||
|
|
|
|
|
|
|
|
|
|
Таблица К2 |
|
№ |
|
|
Углы, град |
|
Заданные скорости |
Найти |
|||||
усло- |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
, с-1 |
|
|
зве- |
|
вия |
|
|
|
|
|
|
|
, м/с |
|
||
|
|
|
|
|
|
|
точек |
ньев |
|||
|
|
|
|
|
|
|
|
|
|
||
0 |
|
30 |
120 |
|
30 |
|
60 |
– |
4 |
В, А |
2 и 3 |
1 |
|
0 |
120 |
|
90 |
|
120 |
2 |
– |
С, В |
2 и 4 |
2 |
|
60 |
60 |
|
60 |
|
120 |
– |
6 |
В, А |
2 и 3 |
3 |
|
0 |
150 |
|
30 |
|
60 |
3 |
– |
С, В |
2 и 4 |
4 |
|
30 |
120 |
|
120 |
|
60 |
– |
8 |
В, А |
2 и 3 |
|
|
|
|
|
|
|
|
|
|
|
|
5 |
|
90 |
120 |
|
90 |
|
60 |
4 |
– |
С, В |
2 и 4 |
|
|
|
|
|
|
|
|
|
|
|
|
6 |
|
0 |
120 |
|
90 |
|
120 |
– |
2 |
В, А |
2 и 3 |
|
|
|
|
|
|
|
|
|
|
|
|
7 |
|
30 |
120 |
|
30 |
|
60 |
5 |
– |
С, В |
2 и 4 |
|
|
|
|
|
|
|
|
|
|
|
|
8 |
|
90 |
120 |
|
90 |
|
60 |
– |
5 |
В, А |
2 и 3 |
|
|
|
|
|
|
|
|
|
|
|
|
Указания
Решение задачи определяется геометрией чертежа механизма. Построение чертежа следует начинать с 1стержня, направление которого определяется углом . Дуговыми стрелками на схемах показано, как откладывать остальные углы механизма. Длины звеньев механизма следует выполнять в масштабе.
Для определения характера движения звеньев механизма и определения направлений скоростей его шарниров необходимо выполнить кинематический анализ механизма.
Для определения скоростей точек звена и его угловой скорости рекомендуется использовать теорему о проекциях скоростей. Также плоское движение звена механизма можно представить как более простое вращательное движение вокруг мгновенного центра скоростей.
Пример решения задачи К2
Механизм состоит из трех звеньев, ползуна и катка С, соединенных друг с другом и с неподвижной опорой Е шарнирами (рис. К2).
Дано:
.
15