Материал: Комплексные проблемы техносферной безопасности. материалы Международной научно-практической конференции. Колодяжный С.А., Небольсин В.А
ca et Cosmochimica Acta, 1995. - V. 59. - P. 1217-1232.
13.Григорьев, Н.А. Распределение химических элементов в верхней части континентальной коры: монография / Н.А. Григорьев. - Екатеринбург: Изд-во «УрО РАН», 2009. - 382 с.
14.Ferreira-Baptista, L. Geochemistry and risk assessment of street dust in Luanda, Angola: A tropical urban environment / L. Ferreira-Baptista, E. De Miguel // Atmospheric Environment. - 2005. -V. 39. - P. 4501-4512.
15.Wei, B. Contamination level assessment of potential toxic metals in road dust deposited in different types of urban environment / B. Wei, F. Jiang, X. Li, S. Mu // Environmental Earth Sciences. - 2010. - V. 61. - P. 1187-1196.
16.Amato, F. Sources and variability of inhalable road dust particles in three European cities / F. Amato, M. Pandolfi, T. Moreno, M. Furger, J. Pey, A. Alastuey, N. Bukowiecki, A.S.H. Prevot, U. Baltensperger, X. Querol // Atmospheric Environment. - 2011. - V. 45. - P. 6777-6787.
ФГБОУ ВО «Московский государственный университет имени М.В. Ломоносова»
D.V. Vlasov
GEOCHEMICAL ASSOCIATIONS OF HEAVY METALS AND METALLOIDS IN ROAD
DUST OF EASTERN MOSCOW
The content of heavy metals and metalloids (HMMs) in road dust and its individual fractions (РМ1, РМ1–10, РМ10–50,
РМ>50) in Eastern Moscow has been studied. The concentration of Cd and Sb in road dust is about 6 times, and Sn, Zn, Cu, Mo, Pb, Ag, Bi and W are 2,5-4 times larger than their abundances in the upper continental crust. The elemental composition of
granulometric fractions of the dust is different, the content of HMMs decreases with increasing particle size. To identify the paragenetic associations of HMMs, cluster and correlation analyzes were carried out. The geochemical features of the effects of individual sources are evidenced by decreasing number of detected paragenetic associations of HMMs with increasing particle size:
for PM1 - 9, for РМ1–10 - 6, for РМ10–50 and РМ>50 50 - 5 associations
Key words: pollution, urban landscapes, road dust, heavy metals and metalloids
Federal State Budgetary Educational Institution of Higher Education «Moscow State University name M.V. Lomonosova»
УДК 621.396.96
В.Н. Надточий, А. Ю. Трущинский, С.Л. Иванов, А.В. Аврамов, А.И. Болдинов
СОПРОВОЖДЕНИЕ ВОЗДУШНОЙ ЦЕЛИ ПРИ СЛОЖНОМ СПЕКТРАЛЬНОДОПЛЕРОВСКОМ ПОРТРЕТЕ
Разработан алгоритм сопровождения воздушной цели со сложным спектрально-доплеровским портретом по дальности и скорости, выполнено исследование и получены оценки фазовых координат воздушной цели при ее сопровождении на основе математического моделирования режима ее автоматического сопровождения в режиме «Обзор»
Ключевые слова: автоматическое сопровождение цели, комбинационные составляющие, фильтр Калмана, многомодельная фильтрация
При отражении узкополосных зондирующих сигналов сантиметрового диапазона длин волн от целей, конструкции которых имеют динамические элементы (например, вращающиеся лопатки турбореактивных двигателей самолетов), помимо планерной составляющей доплеровского сигнала устойчиво наблюдаются узкополосные составляющие, обусловленные турбинной модуляцией. Эти модуляционные составляющие располагаются по обе стороны спектра отраженного сигнала относительно планерной составляющей на позициях, частоты которых принимают значения, пропорциональные частоте вращения ротора двигателя и количеству лопаток I и II ступени компрессора низкого давления (КНД) [1].
Пример спектра сигнала, отраженного от самолета с ТРД приведен на рис. 1. В спек-
61
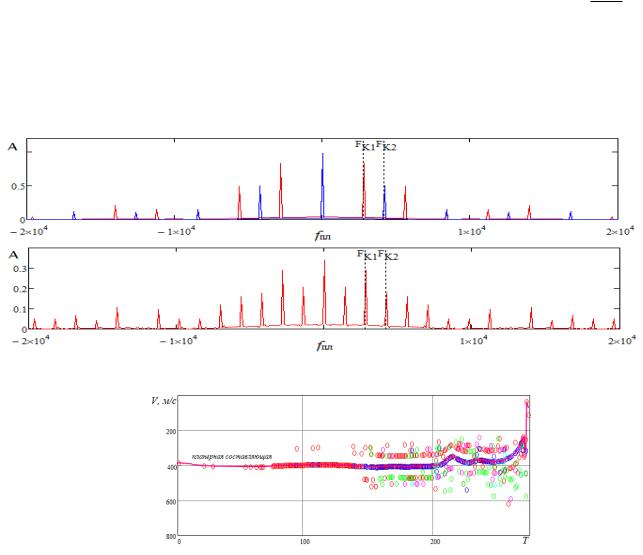
тре сигнала, помимо планерной fпл , присутствуют составляющие FK1 и FK 2 , отраженные
соответственно от первой и второй ступеней КНД (верхний рисунок), а также их комбинационные составляющие обусловленные эффектами переотражения и затенения (нижний рисунок). Анализ спектров показывает, что наиболее интенсивными по амплитуде и наиболее устойчиво наблюдаемыми при изменении ориентации воздушной цели являются составляющие обусловленные отражением от первой и второй ступеней КНД. При этом мощности компо-
нент сигнала, обусловленные отражением от ступеней КНД, распределены по закону sin x . x
На рис. 2. изображены характеристики скорости воздушной цели во время сближения с ней, полученные на основе моделирования. На рис. 2 видно, что до 150-й секунды наблюдается только планерная составляющая и редко комбинационные составляющие, а затем, число комбинационных составляющих резко возрастает, и спектрально-доплеровский портрет (СДП) воздушной цели становится сложным.
Рис. 1. Спектр сигнала, отраженного от самолета с ТРД
Рис. 2. Эволюция СДП воздушной цели во времени
Автоматическое сопровождение целей в режиме обзора (АСЦРО) представляет собой специфический режим функционирования радиоэлектронной системы управления, характеризующийся большой дискретностью поступления информации. В бортовой радиолокационной станции (БРЛС) с механическим сканированием антенны период обзора, определяющий интервал дискретности, может достигать нескольких секунд [2].
Цель работы - реализация высокоточного сопровождения воздушной цели в условиях сложного спектрально-доплеровского портрета по дальности и скорости сближения.
При наличии комбинационных составляющих в СДП при сопровождении даже одной маневрирующей цели возникает проблема идентификации планерной составляющей сигнала цели (скорости сближения и доплеровской частоты отраженного сигнала). При сопровождении цели по отраженному сигналу возникают значительные ошибки экстраполяции дальности до воздушной цели, что приводит к срыву сопровождения в импульсно-доплеровских
62
РЛС с малой скважностью импульсов, частота повторения которых определяется оценкой дальности до цели.
Существующие методы идентификации результатов измерений, методы, обеспечивающие определение принадлежности тех или иных результатов измерений сопровождаемой цели, при экстраполяции фазовых координат ограничиваются алгоритмами сопоставления в стробах отождествления [2] и описываются правилом:
|
X |
э |
Z |
|
Xi , |
(4) |
|
|
|||||
|
|
i |
|
2 |
|
|
|
|
|
|
|
Xi - |
|
где Zi - текущее измерение, Xэ - экстраполированное значение фазовой координаты, |
||||||
размер строба отождествления. Размеры стробов в БРЛС с ФАР формируются чаще всего на основе модели состояния цели. Когда в строб отождествления попадает несколько результатов измерений (k), идентификация происходит по критерию минимума квадратичной формы:
J arg min |
X |
(k) Z |
(k) T R |
1 |
X |
(k) Z |
(k) |
(5) |
|
|
|
э |
i |
|
z |
э |
i |
|
|
Z
Анализ алгоритмов АСЦРО с идентификацией измерений в стробах отождествления с последующей фильтрацией, позволяет сделать следующий вывод. Флуктуации амплитуд спектральных составляющих СДП воздушной цели, а также стремление разработчиков систем слежения устойчиво сопровождать маневрирующие цели обуславливает ситуацию, когда в строб отождествления попадает комбинационная составляющая СДП вместо планерной составляющей. При этом сопровождение продолжается не истиной скорости (планерной составляющей), а скорости определяемой по турбинной или компрессорной составляющей спектра воздушной цели. Пропадание планерной составляющей в такие моменты и флуктуации комбинационных составляющих, вследствие незначительного рысканья воздушной цели (доли градусов) могут лишь усугубить положение.
Для подтверждения вышеизложенных выводов произведено имитационное моделирование режима АСЦРО. В качестве модели, описывающей динамику движения маневрирующей цели, использовалась модель Зингера [3]. Ускорение скачкообразно изменялось около 100-го такта сопровождения до 20 м/с, а на 350-м такте описывалось коррелированным экспоненциальным шумом. Начальная скорость сближения составляла Vсбл 500 м/с.
При |
фильтрации |
дальности, |
скорости |
сближения |
и |
ускорения |
||
X k Д k |
V |
k |
a k T |
и наблюдении дальности и скорости сближения до воздуш- |
||||
|
сбл |
|
|
|
|
|
|
|
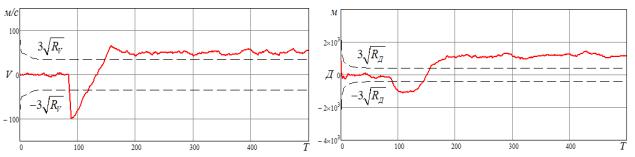
ной цели с тактом Т 1с ошибки работы дискретного алгоритма Калмана показаны на рис. 3.
а) |
б) |
Рис. 3. Ошибки оценки фазовых координат:
а) ошибка оценки скорости; б) ошибка оценки дальности
На рис. 3 видно, что при стационарном движении воздушной цели до момента ее маневрирования на интервале примерно до 90 такта ошибки оценки фазовых координат близки к потенциальным ошибкам. При маневрировании цели на интервале до 100 такта происходит рост и смещение ошибок оценки дальности и скорости сближения на величину, обусловлен-
63
ную комбинационной составляющей СДП цели.
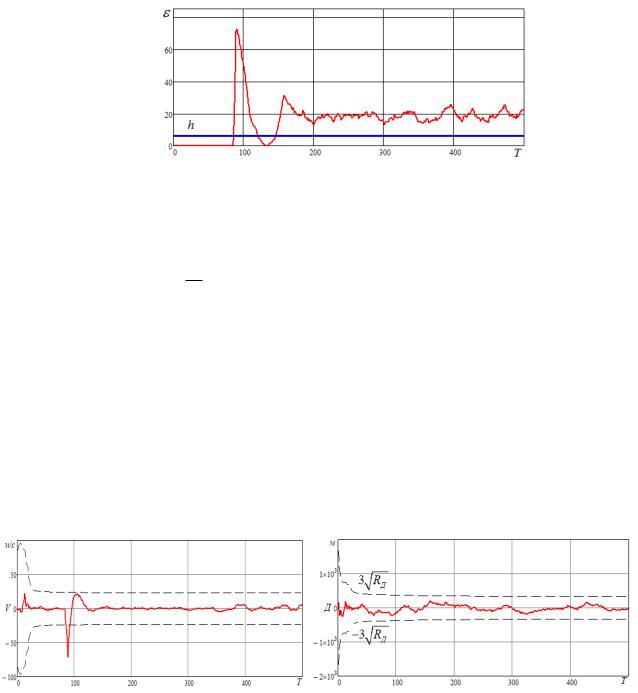
Состоятельность фильтра, сходимость оценки к истинному значению оценивалась по нормированному квадрату ошибки оценки [4]. При 95 %-ной вероятностной области попада-
ния квадрата ошибки оценки в область распределения 2 и оценке двух параметров получа-
ют одностороннюю вероятностную область [ 2(0) 2(0.95) ] [0 5.99] . Как видно на рис. 4, фильтр является несостоятельным и дает более 50 % ошибок, особенно в области, где происходит скачок ускорения.
Рис. 4. Состоятельность фильтра
Одним из вариантов преодоления влияния комбинационных составляющих СДП цели является использование многомодельной траекторной фильтрации.
Принцип многомодельной фильтрации заключается в том, что расположение планерной и комбинационных составляющих в СДП воздушной цели удовлетворяет одной из r ги-
потез о цели: H H j j 1, r , так как априорно неизвестно какая составляющая в СДП це-
ли является планерной. В нашем случае размерность вектора j определяется количеством
спектральных составляющих в СДП и равна 3 (планерная составляющая и две комбинационные). Причем в процессе фильтрации гипотезы не могут измениться во времени, т.е. планерная составляющая не может стать комбинационной или наоборот и задача многомодельной фильтрации сводиться в первую очередь к определению верной для данного случая гипотезы.
При моделировании матрица начальных вероятностей режимов (гипотез) работы
фильтра задавалась как |
P H |
j |
/ Z |
0 |
|
1 / 3 |
1 / 3 1 / 3 T , начальные условия для всех режимов |
|
|
|
|
|
|
были одинаковые:
На рис. 5 показаны эволюции ошибок оцениваемых параметров.
а) |
б) |
Рис. 5. Ошибки многомодельного фильтра:
а) ошибка оценки скорости; б) ошибка оценки дальности
На рис. 6 представлено сравнение ошибок оценки скорости сближения с воздушной
64
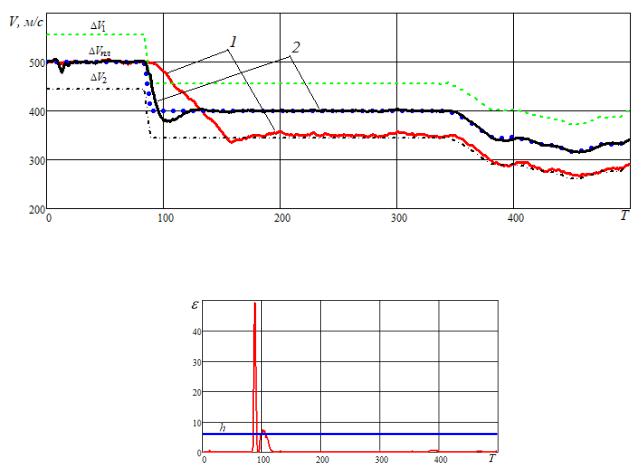
целью при работе обычного дискретного фильтра Калмана (кр. 1) и многомодельного фильт-
ра (кр. 2), пунктирная линия ( ΔVпл ) - истинная задаваемая скорость сближения с целью.
На рис. 7 представлена зависимость нормированного квадрата ошибки состояния фильтра, откуда видно, что только в момент скачка ускорения эта ошибка незначительно
превышает допустимый порог, выставленный по 2 тесту. Для сравнения, несогласован-
ность дискретного фильтра Калмана вызывает 78 % точек выходящих за пределы 95 %-ного вероятностного интервала при единичном тесте, в случае работы многогипотезного фильтра всего 7 %.
Рис. 6. Ошибки оценки скорости сближения многомодельным и дискретным фильтром Калмана
Рис. 7. Состоятельность многомодельного фильтра
Таким образом, при сопровождении воздушной цели в условиях сложного спектраль- но-доплеровского портрета по дальности и скорости сближения в котором присутствуют комбинационные составляющие, многомодельный алгоритм имеет неоспоримые преимущества перед классическим алгоритмом. А именно, малые ошибки экстраполяции дальности и скорости до воздушной цели, что обеспечивает устойчивое сопровождение в импульснодоплеровских БРЛС с малой скважностью импульсов, частота повторения которых определяется оценкой дальности до цели.
Литература
1.Tait P. Introduction to Radar Target Recognition / P. Tait. - London: Изд-во «The Institution of Engineering and Technology», 2009. - 428 p.
2.Меркулов В.И., Лепин В.Н. Авиационные системы радиоуправления / В.И. Меркулов, В.Н. Лепин. - М.: Изд-во «Радио и связь», 1997. - 391 с.
3.Фарина А., Студер Ф. Цифровая обработка радиолокационной информации: Сопровождение целей / А. Фарина, Ф. Студер; пер. с англ. А.М. Бочкарева; под ред. А.Н. Юрьева. -
65