Материал: Методичка-КП СУЕП 2006
=
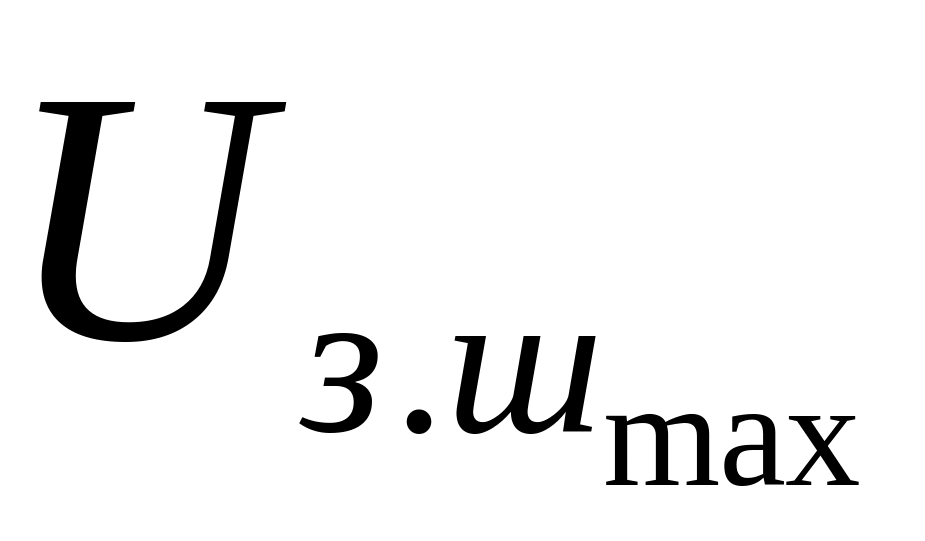 ,
- напруга завдання максимальної швидкості, =10 В;
– максимальна кутова швидкість двигуна.
Об'єкт регулювання характеризується великою постійної часу , для компенсації якої можна застосувати П- або ПІ-регулятори швидкості. Системи підпорядкованого регулювання з П-регулятором швидкості є интегрованими однократно. Вони мають достатньо високу швидкодію і мале перерегулювання перехідних процесів, проте мають значний статизм. Такі системи електропривода не спроможні забезпечити великий діапазон регулювання швидкості.
Системи з ПІ-регулятором швидкості називають интегрованими дворазово. Вони забезпечують широкий діапазон регулювання і практично нульову статичну помилку при збуренні по моменті опору. При налагодженні на симетричний оптимум регулятори характеризуються перерегулюванням 43%. Зменшити перерегулювання можна шляхом включення на вхід СК фільтра (аперіодична ланка).
3.7.2. Налагодження п-регулятора швидкості
Передатна функція контуру швидкості з П-регулятором
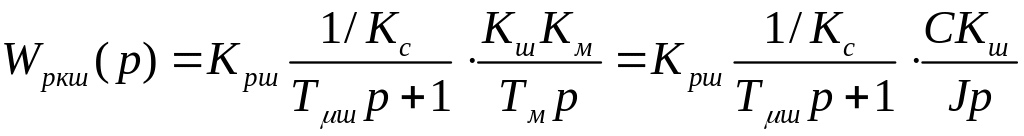 ,
де 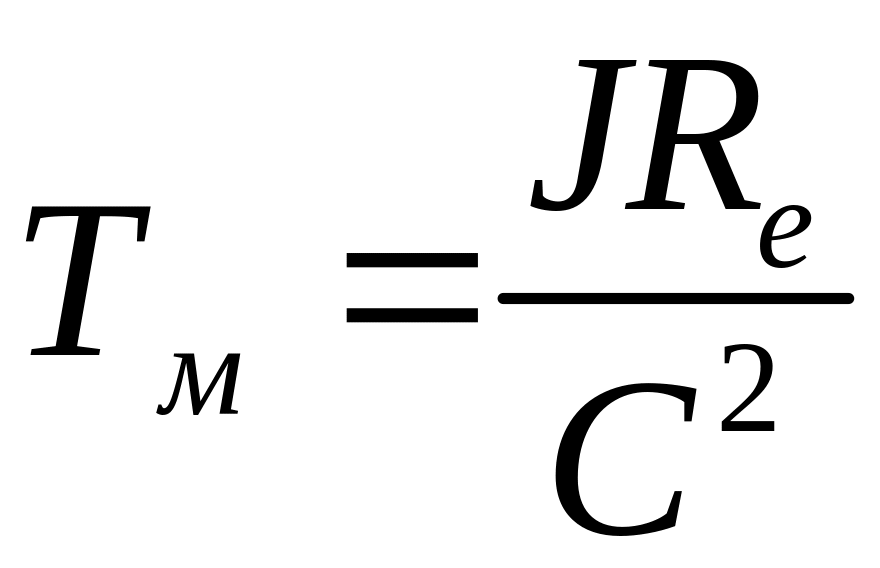 - електромеханічна постійна часу;
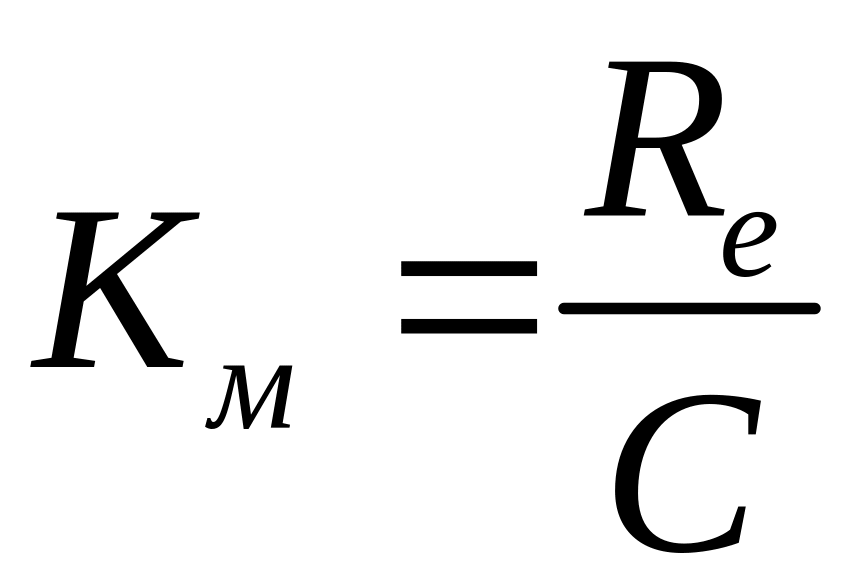 ;
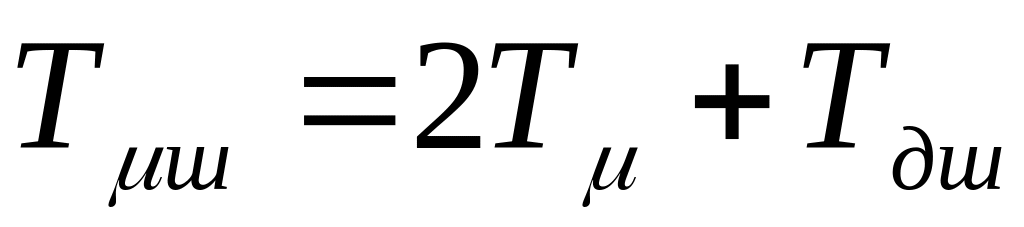 - еквівалентна постійна часу контуру
швидкості.
Корекція контуру здійснюється за рахунок зміни коефіцієнта підсилення регулятора
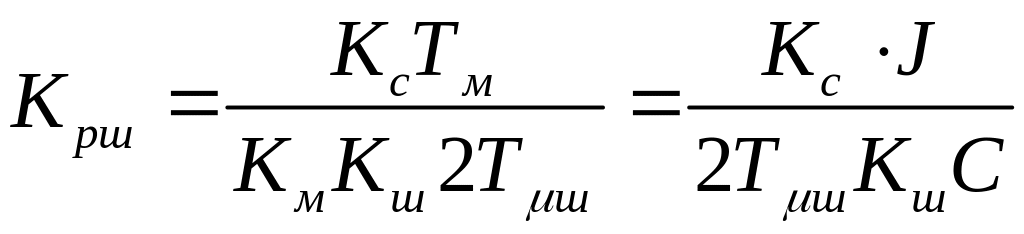 .
Визначення коефіцієнта
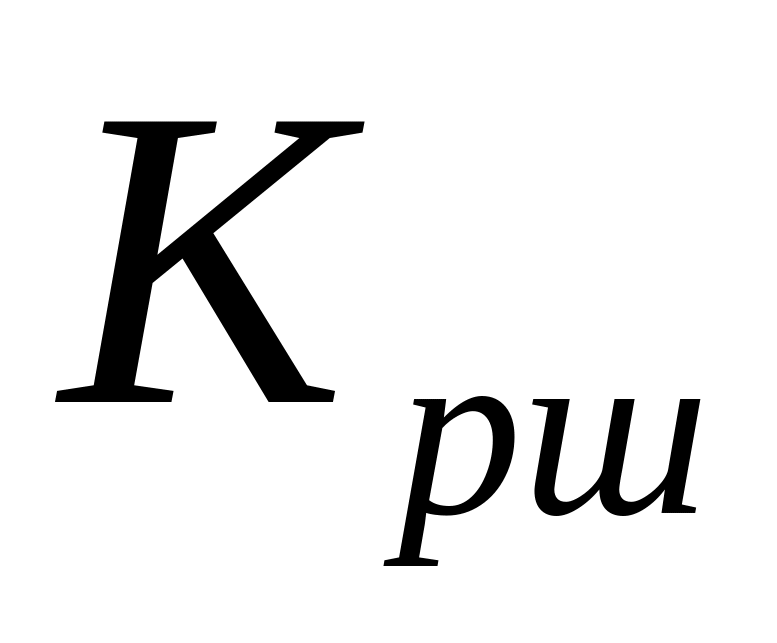 по формулі характеризує налагодження
контуру по модульному (технічному)
оптимумі з коефіцієнтом демпфування
перехідного процесу
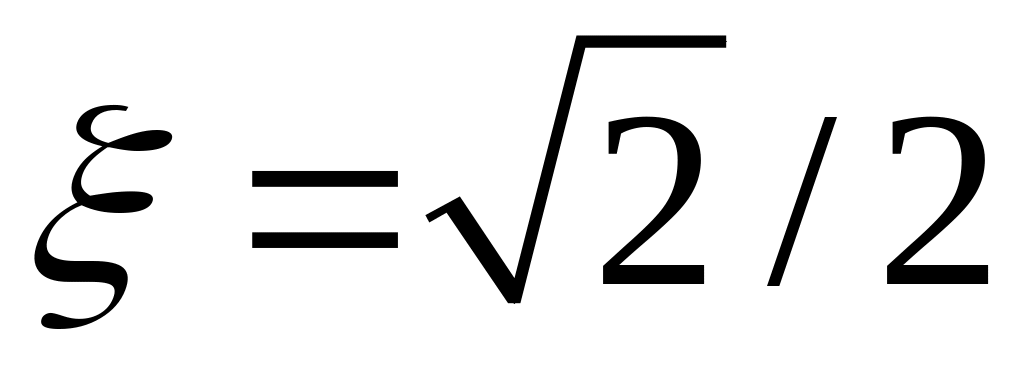 .
Перехідна функція оптимізованного контура швидкості
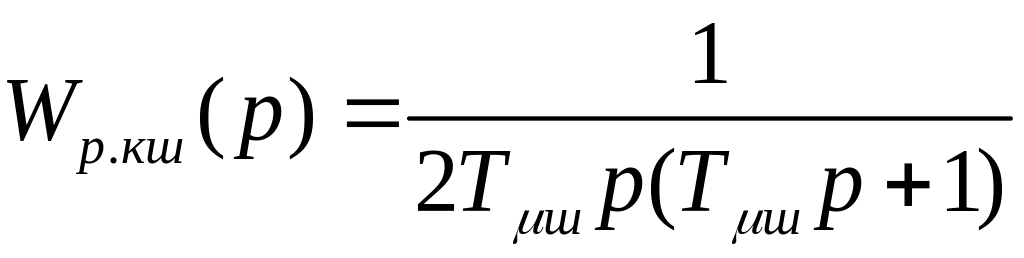 .
Тобто
перехідний процес визначає тільки малу
постійну часу
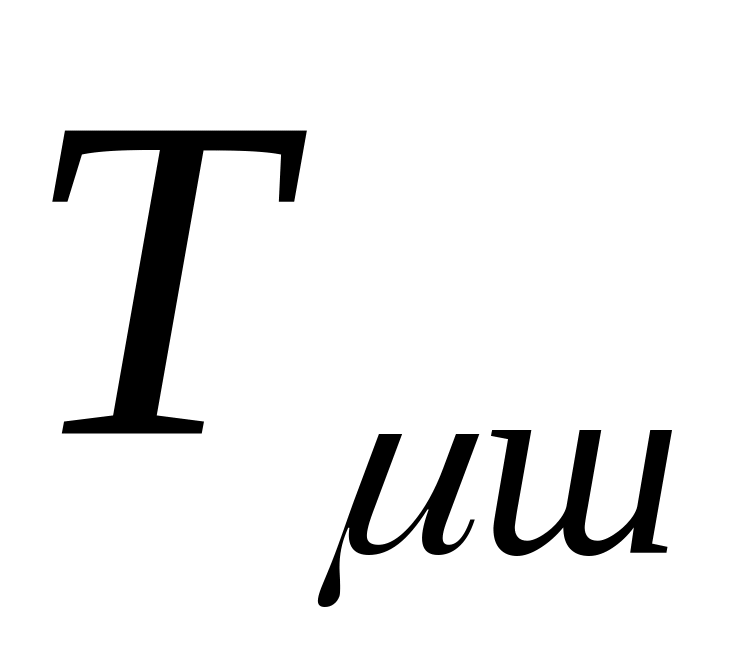 .
3.7.3. Налагодження пі-регулятора швидкості
Передатна характеристика розімкнутого контуру швидкості з ПІ-регулятором
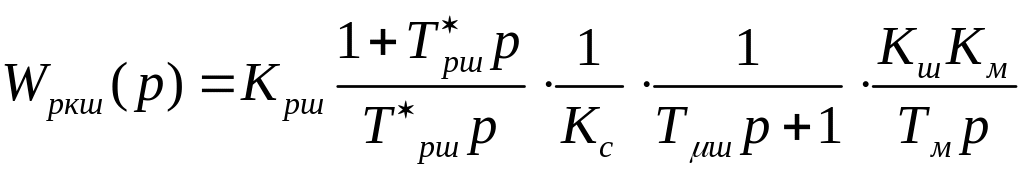 .
При стандартному налагодженні на симетричний оптимум визначимо параметри ПІ-регулятора
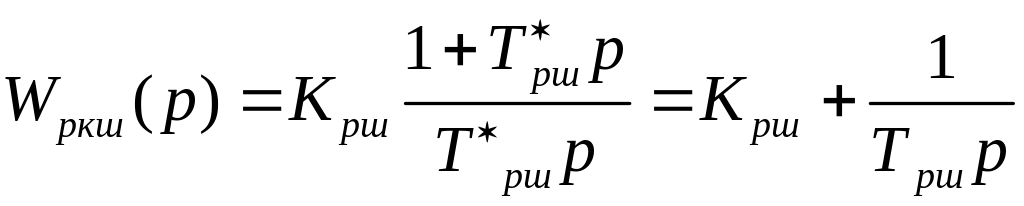 ,
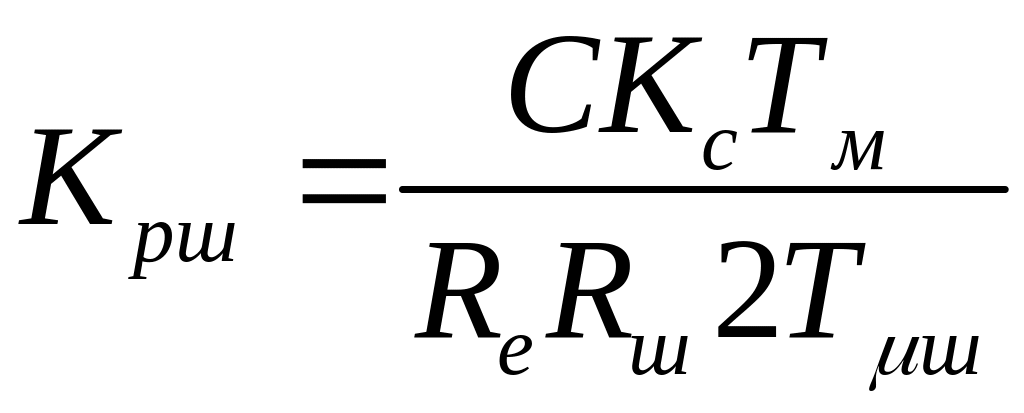 ,
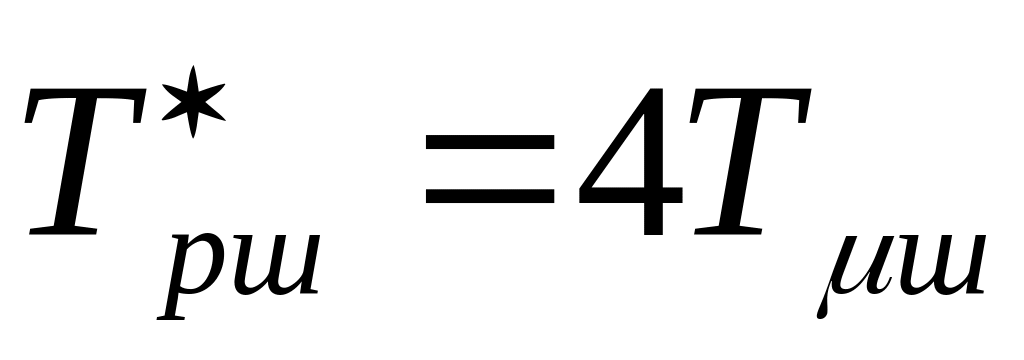 ,
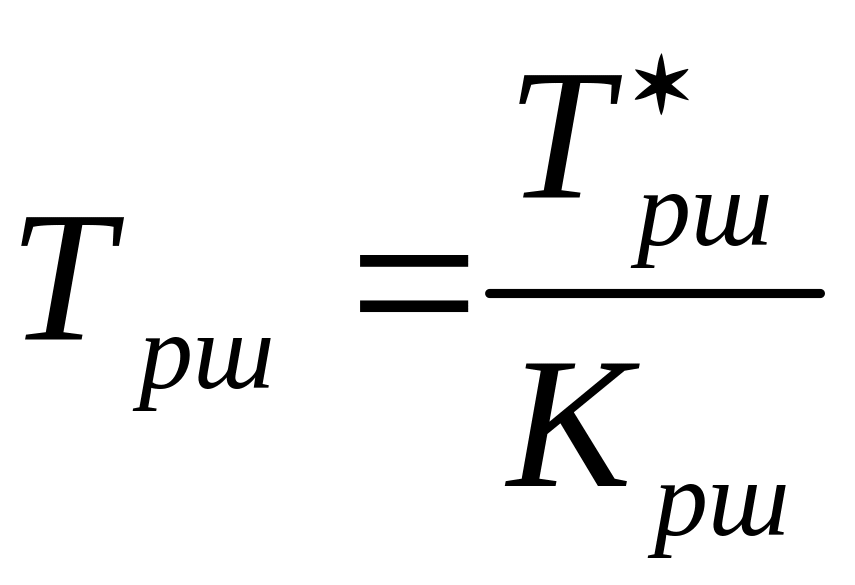 .
3.7.4. Розрахунок параметрів регулятора швидкості
Для розрахунку параметрів ПІ-регулятора швидкості (Додаток 1, рис.5), задавшись розміром ємності , наприклад 1мк Ф=10-6Ф, визначимо із відношення
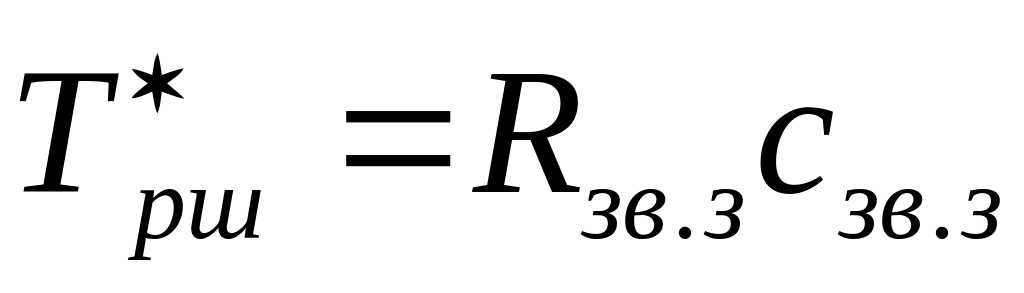 .
Інші параметри елементів регулятора (рис.5)
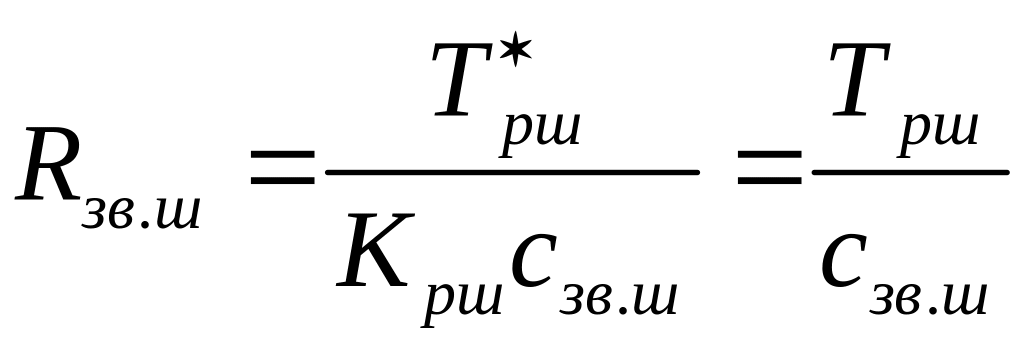 ,
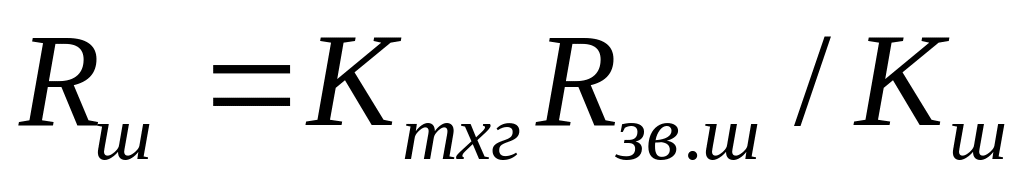 ,
де 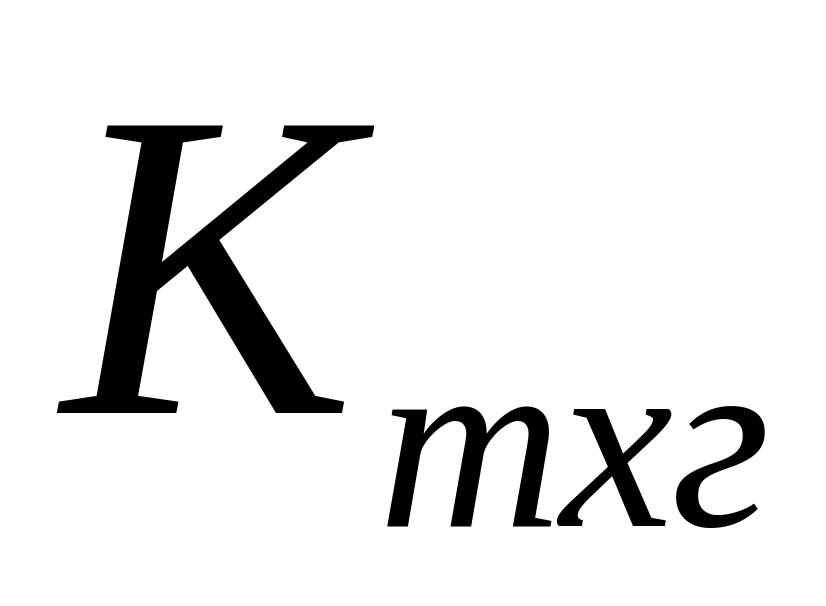 – коефіцієнт передачі тахогенератора,
що визначаємо по довіднику [13] або по
формулі
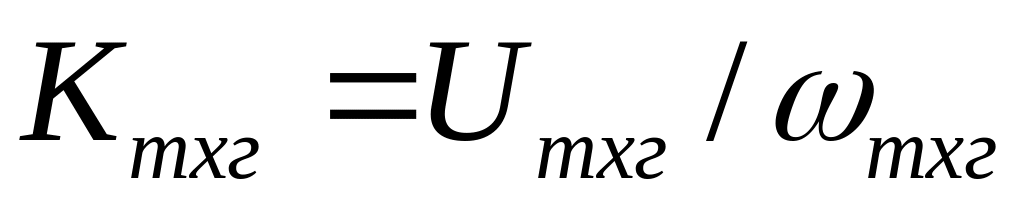 ,
де 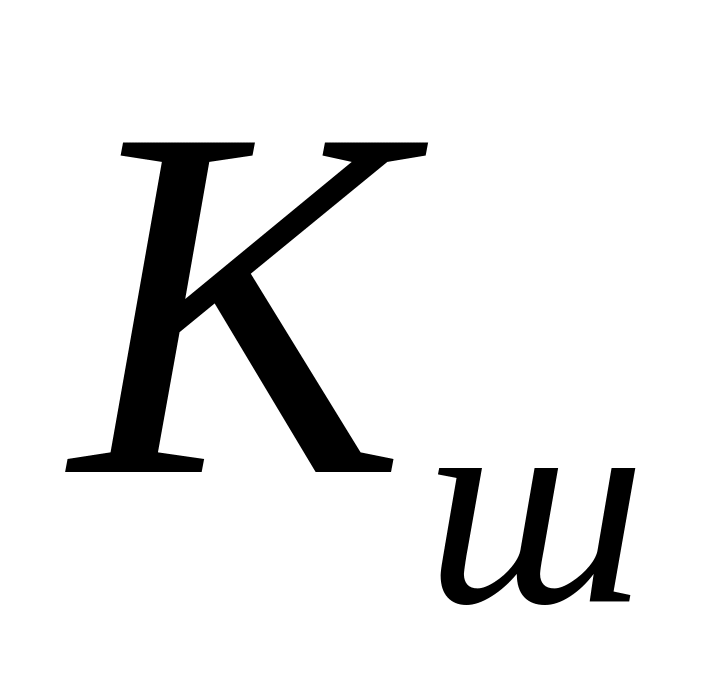 – передатний коефіцієнт зворотного
зв'язку по швидкості.
Для визначення параметрів П-регулятора (рис.4) можна задатися значенням Rзс, (наприклад 3.3к) і для відомого визначити
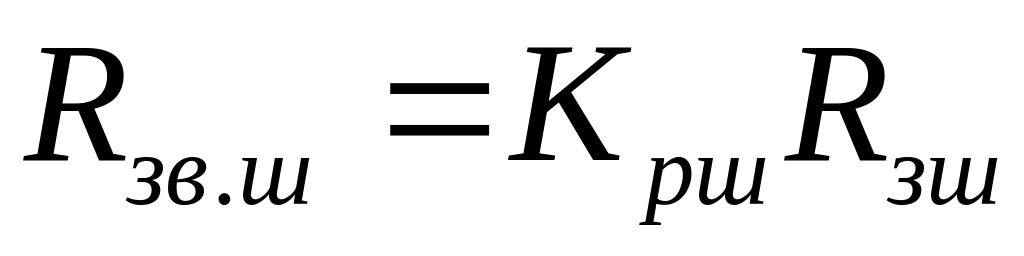 ,
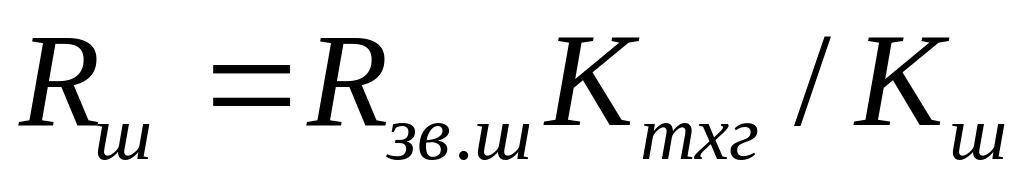 .
3.8. ПОБУДОВА СТАТИЧНИХ ХАРАКТЕРИСТИК
для замкнутої системи
Відповідно до рівняння
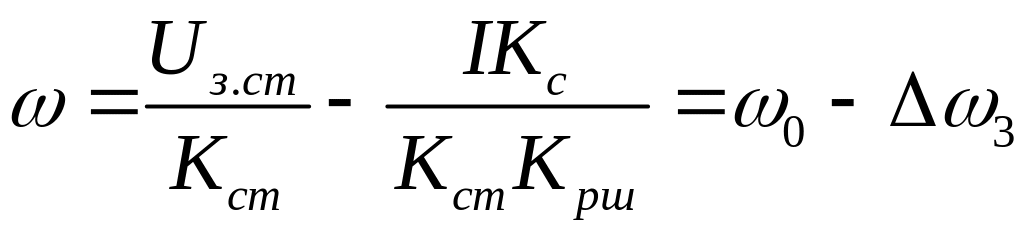
Побудувати
три характеристики для
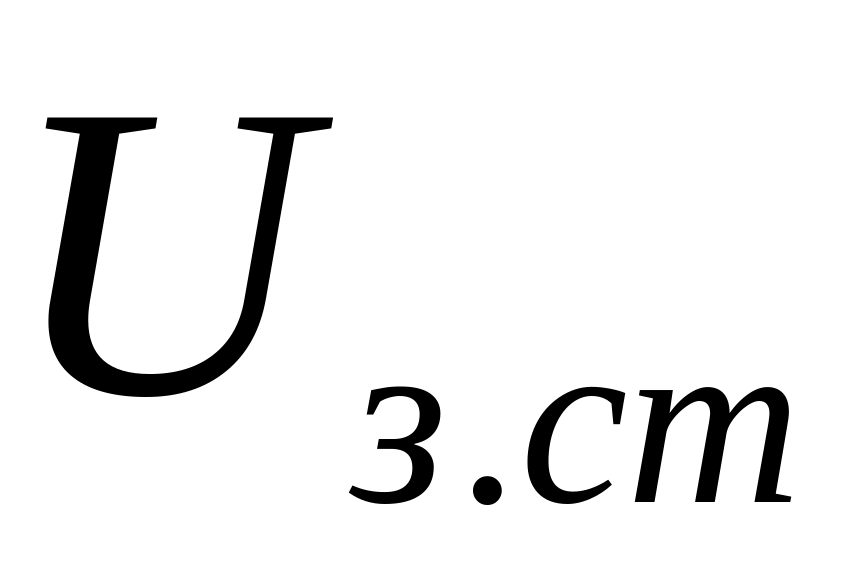 ,
відповідної до
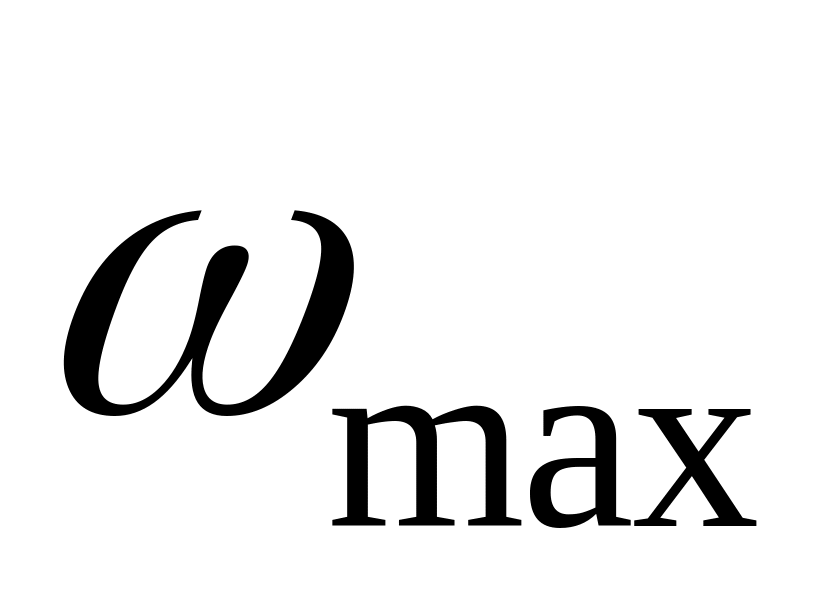 ,
,
,
що задають відповідні швидкості
переміщення РО.
для розімкнутої системи
Відповідно до рівняння
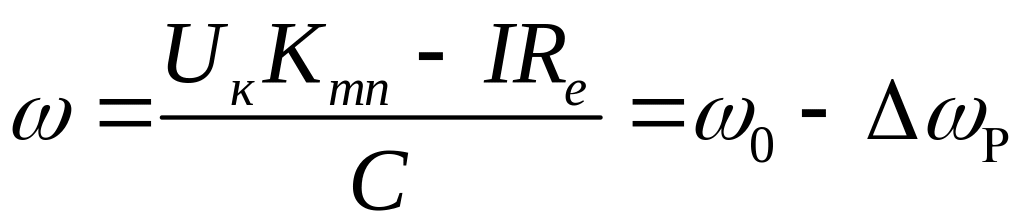
Побудувати три характеристики,
розрахувавши
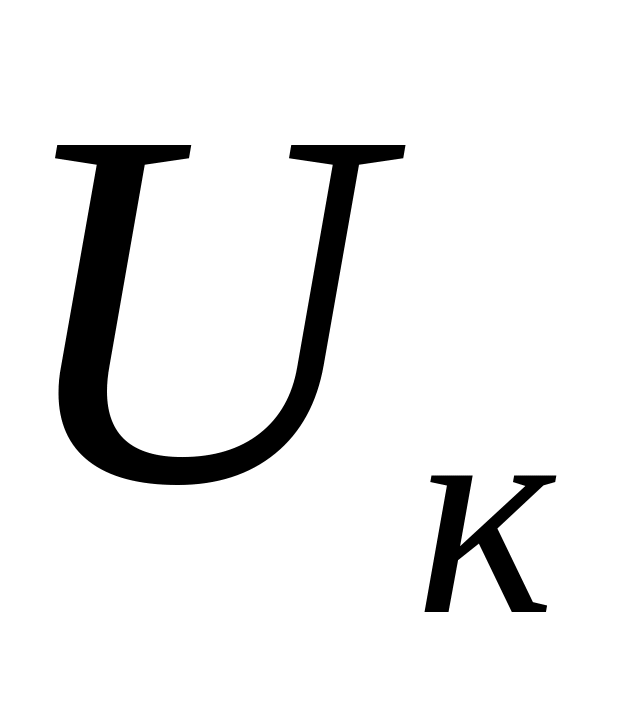 , щоб оберти ідеального холостого ходу
збігалися з відповідними точками
характеристик для замкнутої системи.
Для кожної пари характеристик
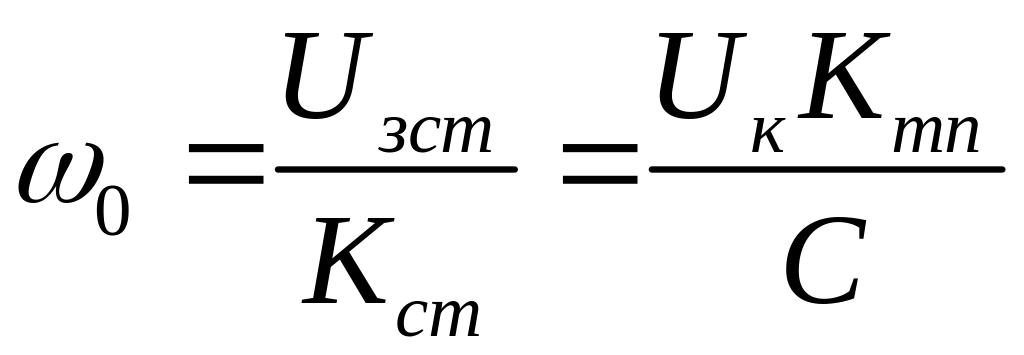 звідкіля
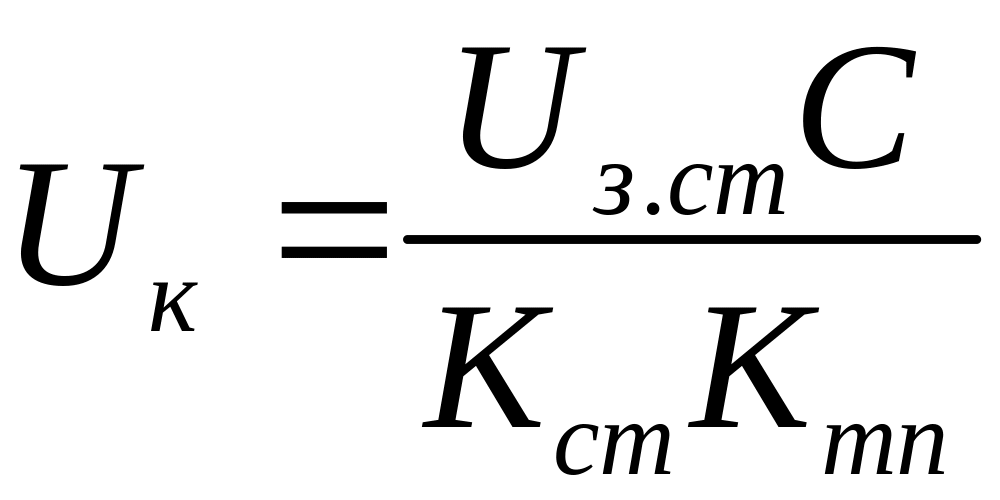
Підставимо значення
і
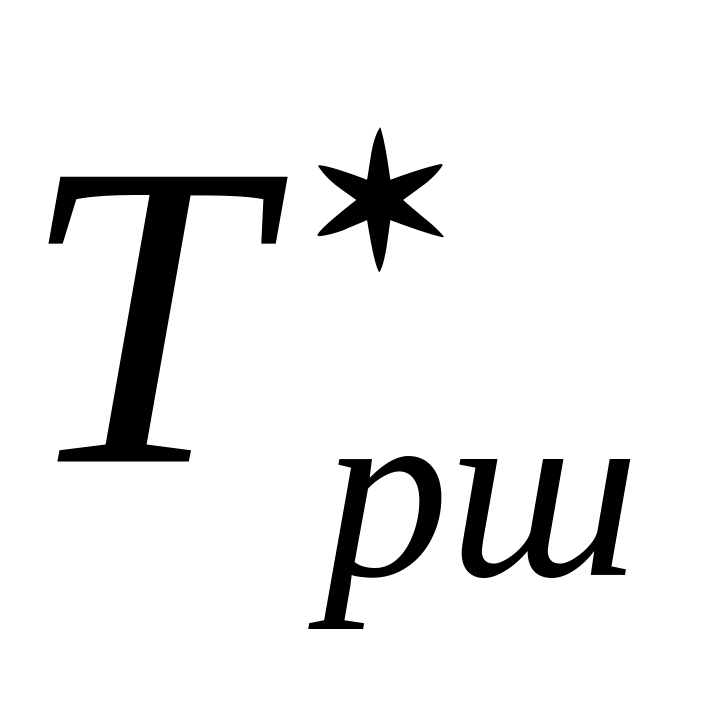 , одержимо
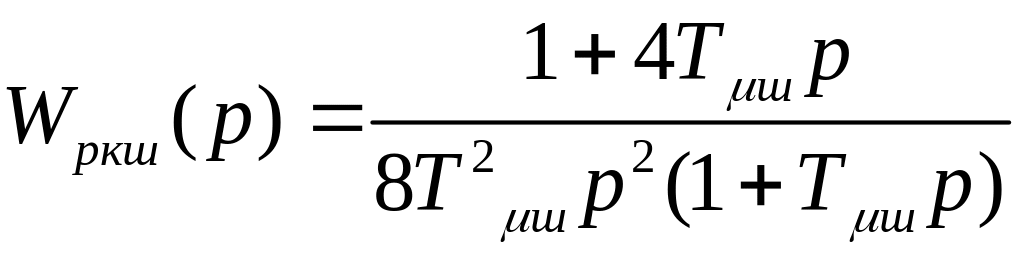 ,
тобто регулятор компенсував велику постійну часу - і динамічні властивості контура визначаються тільки по малій постійній часу .
Перехідна функція фільтра на вході СК з ПІ-регулятором швидкості
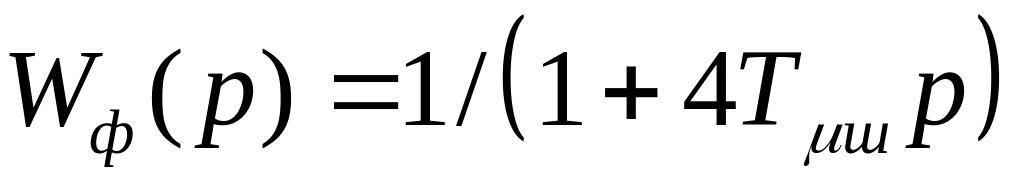 .
4. ДОСЛІДЖЕННЯ ДИНАМІЧНИХ ХАРАКТЕРИСТИК
ЗАМКНУТОЇ СИСТЕМИ НА ПЕОМ. МЕТОДИЧНІ ВКАЗІВКИ
1. На підставі структурної схеми для дослідження динамічних характеристик СУЕП, або відповідно до математичного опису побудувати математичну модель СУЕП і набрати її на ПЕОМ із використанням пакета програм Matlab
2. Визначити динамічні характеристики СУЕП по вигляду перехідних процесів (t) при подачі :
-
керуючого впливу UZ. Розмір UZ повинен
бути достатній для фіксації (позначення
) режиму стабілізації струму якоря ЕП
при моменті опору на валу ЕД 20 - 30%
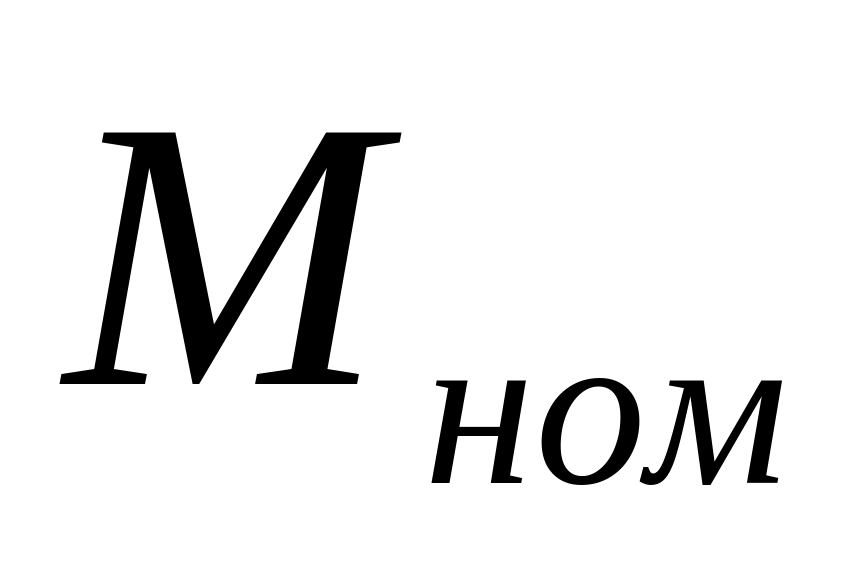 ;
- впливу,
що обурює, у вигляді стрибкоподібного
додатка номінального моменту на валу
ЕД
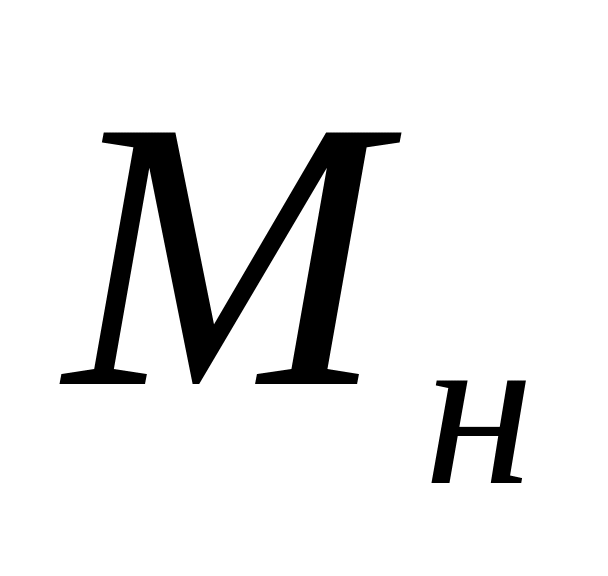 після завершення попереднього перехідного
процесу.
3. Проаналізувати характер перехідних процесів струму якоря i(t) і ЕРС тиристорного перетворювача u(t) відповідно до зміни частоти обертання вала ЕД (t).
4. Дослідити і порівняти характер перехідних процесів варіантів СУЕП:
а) із П-регулятором швидкості і настроюванням контуру регулювання на МО;
б) із ПІ-регулятором швидкості і настроюванням контуру регулювання на З;
в) із фільтром на вході ПІ-регулятора швидкості;
г) з ВЗСО (вузол залежного струмообмеження) із П- і ПІ-регуляторами швидкості.
5. Для оцінювання динамічних характеристик СУЕП відповідно до вимог техпроцесу необхідно змоделювати відповідні режими роботи ЕП .
Перелік посилань
1. Справочник по проектированию автоматизированного электропривода и систем управления технологическими процессами под редакцией Круповича В.И. и др. М.: Энергоавтомиздат, 1982 г, стр.340.
2. Справочник по автоматизированному электроприводу под редакцией Елесеева В.А. и др. М.: Энергоатомиздат, 1983 г, стр.613.
3. Силовые полупроводниковые приборы. Справочник. Чебовский О.Г. и др. М.: Э. 1975 г, стр.510.
4. Управление электроприводами. Башарин А.В. Л.: Э, 1982 г, стр.391.
5. Примеры расчетов автоматизированного электропривода. Башарин А.В. Л.: Э, 1972 г, стр.420.
6. Автоматизированный электропривод. Москаленко В.В. М.: Э, 1986 г, стр.415.
7. Автоматическое управление электроприводами. Зимин Е.Н. М.: ВШ, 1979 г, стр.316.
8. Справочник по проектированию электропривода, силовых и осветительных устройств под редакцией Болшмана Я.М. М.: Э, 1974 г, стр.400.
9. Проектирование систем автоматического управления электроприводами. Анхимюк В.П. Опейко О.Ф. Минск: ВШ, 1974 г, стр.143.
10. Автоматизированный электропривод станков и промышленных роботов. Михайлов О.П. М.: Машиностроение, 1990 г, стр.302.
11. Справочник «Комплектные тиристорные электроприводы» под редакцией В.М. Перельмутера.
12. Системы автоматического управления электроприводом Анхимюк В.П. Ильин.
13. Справочник по электрическим машинам том 1, 2 под редакцией Копылова.
Додаток 1
Рис.1. Двоконтурна система підпорядкованого регулювання.
Рис.2. ПІ-регулятор струму.
Рис.3. Контур швидкості.
Рис.4. П-регулятор швидкості.
Рис.5. ПІ-регулятор швидкості.
ДОДАТОК 2
Двигуни постійного струму серії пбс (пбст)
Двигуни серії ПБС (ПБСТ) призначені для роботи в широкорегульованих електроприводах із діапазоном регулювання до 1 : 2000 (для верстатобудування). Вони мають п'ять габаритів (із другого по шостий) і виконуються як з умонтованим тахогенератором (ПБСТ), так і без нього (ПБС).
Двигуни серії ПБСТ виготовляються з незалежним збудженням, без послідовної обмотки, що стабілізує. Стійка робота двигуна постійного струму (ДПС) забезпечується схемою керування електропривода. Напруга збудження встановлюється при замовленні і може бути 110 або 220В.
Двигуни допускають регулювання частоти обертання вище від номінальної (при постійній потужності) - ослабленням поля головних полюсів або при короткочасних режимах тривалістю не більше 5 хвилин при повному потоці - зміною напруги на якорі. При цьому для ДПС із напругою 110 В допускається підвищення напруги при номінальному струмі якоря до 220 В, із напругою 220В - до 330В, із напругою 440В - до 510В. Частота обертання не повинна превищувати у ДПС 2 – 4-го габаритів 4000 об/мин, 5 – 6-го габаритів – 3600 об/мин. Двигуни допускають роботу з малими частотами обертання (0,5 - 1,5 об/хвл) при номінальному збудженні і моменті, що не перевищує номінальний.
Граничне відхилення частоти обертання від номінальної при номінальному навантаженні, номінальній напрузі на якорі й обмотки збудження при сталому тепловому режимі не повинно перевищувати +15%, -5%.
Двигуни
допускають : перевантаження по струму
до 4
на протязі 10с при номінальному збудженні
(момент обертання при цьому повинен
бути не менше 2.5
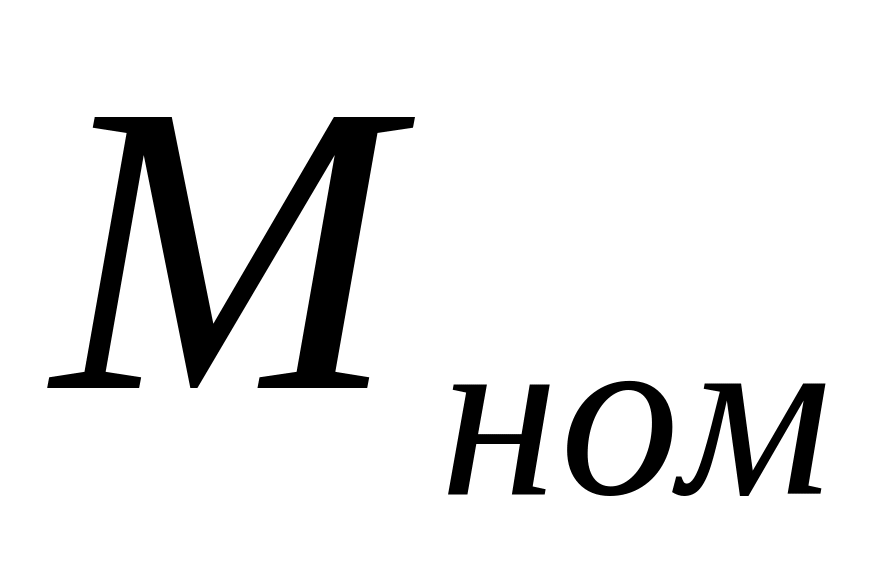 с номінальною частотою обертання
3000об/хв.. і не менше 3
для ДПС із меншими номінальними частотами
обертання); перевантаження по струму
до 2Iном на протязі 10с при
ослабленому полі при максимальній
частоті обертання .
Двигуни виготовляються з убудованим тахогенератором типу ТС – 1М і без тахогенератора. Основні дані тахогенератора типу ТС – 1М:
Потужність, Вт…………… ……. ……… …………………….5
Напруга якоря , В……………..……… ………… ………………...100
Частота обертання, об/хв.………………… ………………………..3000
Тип збудження………………………………….…. . постійні магніти
Припустиме відхилення кривой напруги якоря тахогенератора від лінійності при номінальному опорі навантаження тахогенератора не повинно перевищувати 2%.
Різниця між напругами тахогенератора, обмірюваними при двох різноманітних напругах обертання якоря й однакових частотах обертання, повинна становити не більше 2% установленого значення напруги.
Вимір напруги тахогенератора при переході від холостого до нагрітого стану обмоток тахогенератора і ДПС не повинно бути більш 2%.
Пульсації вихідної напруги тахогенератора, %, повинні бути не більше зазначених нижче значень у діапазоні зміни частот обертання тахогенератора :
Від номінальної до 0,1 номінальної……………………………………2
Від 0,1 номінальної до 0,01 номінальної…………………………... .. 3
Від 0,01 номінальної до 0,001 номінальної…………………………. .. 5
Не більш 0,001 номінальної……………………………………………10
Технічні дані двигунів серії ПБСТ [13]
№ |
ДПС |
Потуж-ність, кВт |
В |
, 1/хв. |
1/хв.. |
% |
Опір при 150С |
mГн |
Мо-мент інерції якоря, кгм2 |
Нм |
||
ном |
мах |
яко-ря |
ДП |
|||||||||
1 |
ПБСТ-22МУ |
0,4 |
0,56 |
110 |
1000 |
2500 |
70 |
1,8 |
1,1 |
70 |
0,011 |
3,9 |
2 |
ПБСТ-22МУ |
0,6 |
0,8 |
110 |
1500 |
3750 |
74 |
1,08 |
0,66 |
40 |
0,011 |
3,9 |
3 |
ПБСТ-22МУ |
0,85 |
1,2 |
110 |
2200 |
4000 |
78 |
0,48 |
0,37 |
20 |
0,012 |
3,8 |
4 |
ПБСТ-22МУ |
1 |
1,4 |
110 |
3000 |
4000 |
79,5 |
0,33 |
0,19 |
11 |
0,012 |
3,3 |
5 |
ПБСТ-23МУ |
0,55 |
0,77 |
110 |
1000 |
2500 |
71 |
1,3 |
0,9 |
10 |
0,012 |
5,4 |
6 |
ПБСТ-23МУ |
0,85 |
1,2 |
110 |
1500 |
3750 |
80,5 |
0,52 |
0,51 |
6,8 |
0,014 |
5,5 |
7 |
ПБСТ-23МУ |
1,15 |
1,6 |
110 |
2200 |
4000 |
80,5 |
0,3 |
0,3 |
3,7 |
0,014 |
5,1 |
8 |
ПБСТ-23МУ |
1,3 |
1,8 |
110 |
3000 |
4000 |
80 |
0,2 |
0,15 |
3 |
0,014 |
4,2 |
9 |
ПБСТ-32МУ |
0,8 |
1,1 |
110 |
1000 |
2500 |
75 |
0,61 |
0,61 |
8 |
0,024 |
7,8 |
10 |
ПБСТ-32МУ |
1,2 |
1,7 |
110 |
1500 |
3750 |
79,5 |
0,26 |
0,26 |
4 |
0,024 |
7,8 |
11 |
ПБСТ-32МУ |
1,5 |
2,1 |
110 |
2200 |
4000 |
82,5 |
0,139 |
0,128 |
3 |
0,025 |
6,7 |
12 |
ПБСТ-33МУ |
1 |
1,4 |
110 |
1000 |
2500 |
79 |
0,45 |
0,34 |
10 |
0,031 |
9,8 |
13 |
ПБСТ-33МУ |
1,6 |
2,2 |
110 |
1500 |
3750 |
82,4 |
0,28 |
0,25 |
5 |
0,032 |
10,4 |
14 |
ПБСТ-42МУ |
1,4 |
2 |
110 |
1000 |
2500 |
79 |
0,39 |
0,31 |
9 |
0,045 |
13,7 |
15 |
ПБСТ-42МУ |
2,1 |
2,9 |
110 |
1500 |
3750 |
84,5 |
0,19 |
0,15 |
4,5 |
0,046 |
13,7 |
16 |
ПБСТ-42МУ |
2,9 |
4 |
110 |
2200 |
4000 |
86 |
0,11 |
0,06 |
2,4 |
0,046 |
12,9 |
17 |
ПБСТ-43Му |
1,9 |
2,7 |
110 |
1000 |
2500 |
80 |
0,31 |
0,19 |
7,1 |
0,056 |
18,6 |
18 |
ПБСТ-22МО |
0,36 |
0,5 |
110 |
1000 |
2500 |
70 |
1,99 |
1,22 |
78 |
0,011 |
3,5 |
19 |
ПБСТ-22МО |
0,54 |
0,72 |
110 |
1500 |
3750 |
74 |
1,3 |
0,93 |
33 |
0,011 |
3,5 |
20 |
ПБСТ-22МО |
0,76 |
1,04 |
110 |
2200 |
4000 |
78 |
0,74 |
0,42 |
26 |
0,012 |
3,4 |
21 |
ПБСТ-22МО |
0,9 |
1,26 |
110 |
3000 |
4000 |
79,5 |
0,41 |
0,27 |
16 |
0,012 |
2,9 |
22 |
ПБСТ-23МО |
0,5 |
0,7 |
110 |
1000 |
2500 |
71 |
1,5 |
1 |
12 |
0,012 |
4,9 |
23 |
ПБСТ-23МО |
0,76 |
1,08 |
110 |
1500 |
3750 |
80,5 |
0,56 |
0,56 |
7,4 |
0,014 |
4,9 |
24 |
ПБСТ-23МО |
1 |
1,44 |
110 |
2200 |
4000 |
80,5 |
0,36 |
0,35 |
4,5 |
0,014 |
4,4 |
25 |
ПБСТ-23МО |
1,15 |
1,63 |
110 |
3000 |
400 |
80 |
0,35 |
0,2 |
13 |
0,014 |
3,7 |
26 |
ПБСТ-32МО |
0,72 |
1 |
110 |
1000 |
2500 |
75 |
0,7 |
0,7 |
10 |
0,024 |
7 |
27 |
ПБСТ-32МО |
1,05 |
1,53 |
110 |
1500 |
3750 |
79,5 |
0,375 |
0,375 |
5,5 |
0,025 |
6,8 |
28 |
ПБСТ-32МО |
1,35 |
1,9 |
110 |
2200 |
4000 |
82,5 |
0,22 |
0,2 |
3,2 |
0,025 |
6 |
29 |
ПБСТ-33МО |
0,9 |
1,26 |
110 |
1000 |
2500 |
79 |
0,48 |
0,41 |
11 |
0,031 |
8,8 |
30 |
ПБСТ-33МО |
1,4 |
2 |
110 |
1500 |
3750 |
82,4 |
0,31 |
0,29 |
5,4 |
0,032 |
9,1 |
31 |
ПБСТ-42МО |
1,3 |
1,8 |
110 |
1000 |
2500 |
79 |
0,44 |
0,38 |
9,5 |
0,045 |
12,7 |
32 |
ПБСТ-42МО |
1,9 |
2,6 |
110 |
1500 |
3750 |
84,5 |
0,22 |
0,18 |
4,8 |
0,045 |
12,4 |
33 |
ПБСТ-42МО |
2,6 |
3,6 |
110 |
2200 |
4000 |
86 |
0,12 |
0,07 |
2,6 |
0,046 |
11,6 |
34 |
ПБСТ-43МО |
1,7 |
2,45 |
110 |
1000 |
2500 |
80 |
0,34 |
0,22 |
7,5 |
0,056 |
16,6 |