Материал: Методичка-КП СУЕП 2006
Для
широко регульованого приводу визначимо
максимальне
при
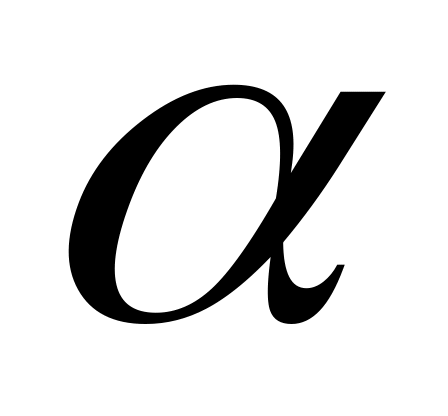 =
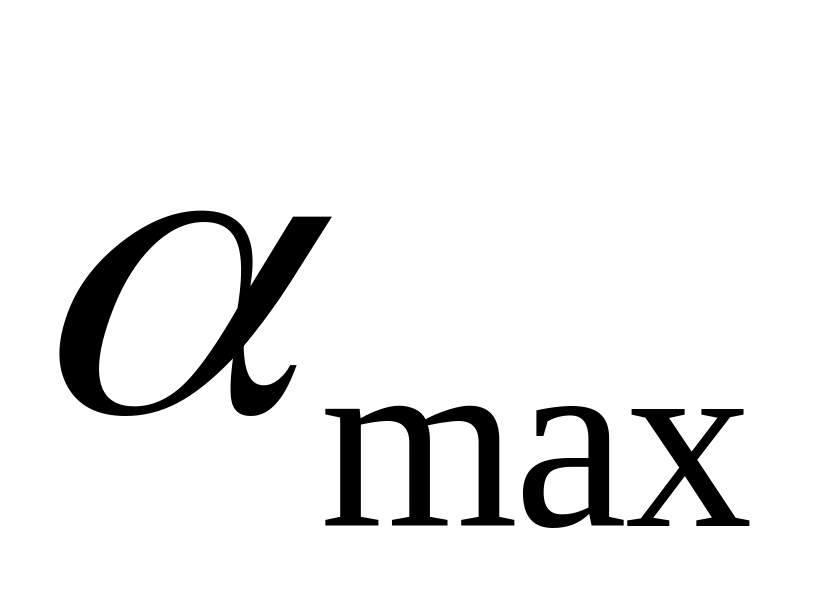 (
пропорційно sin )
Кут
регулювання
визначити для
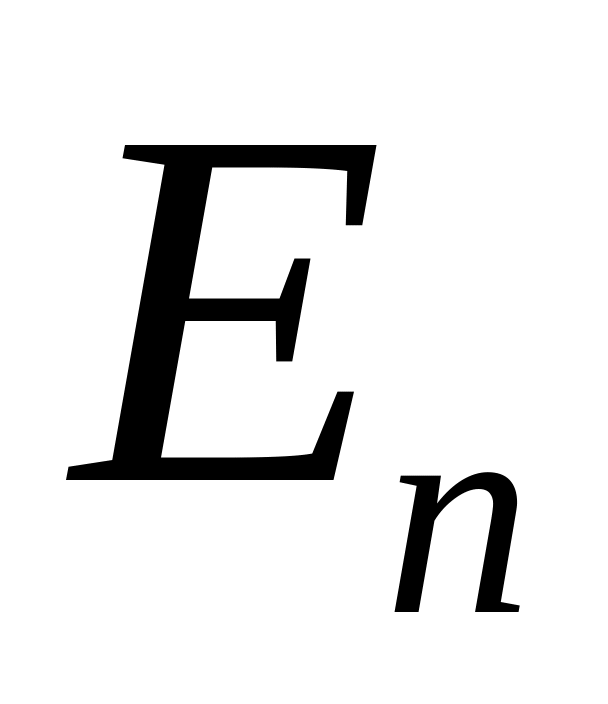 ,
відповідного
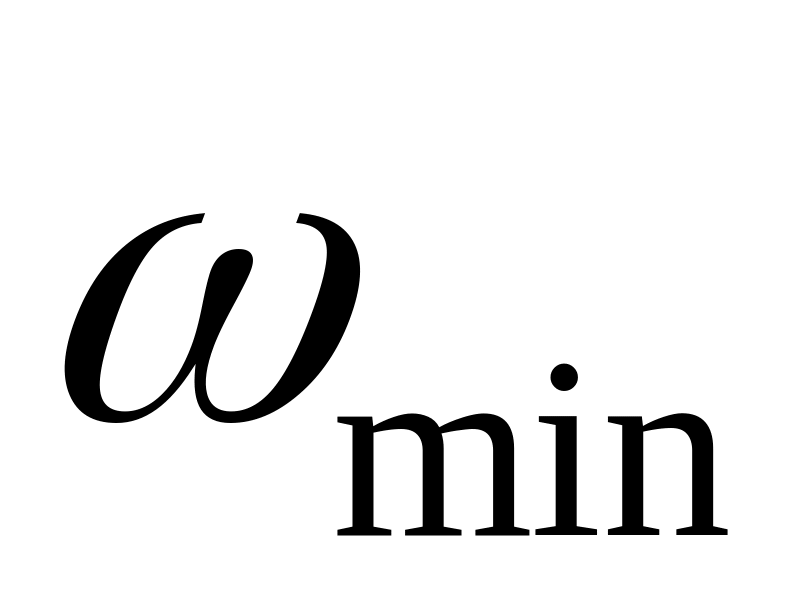 електропривода подачі, з рівняння
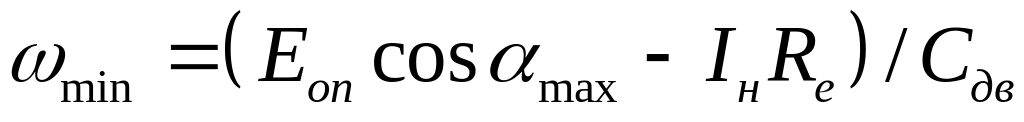 ,
де
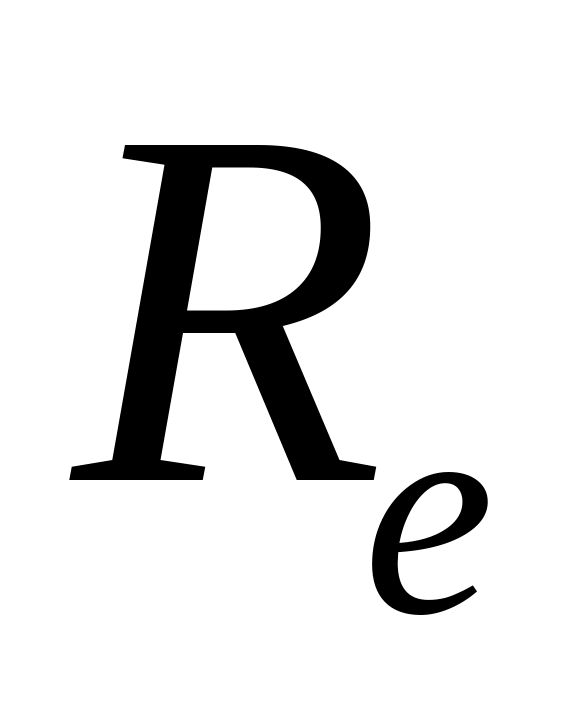 – еквівалентний опір якірного ланцюга
ЕП.
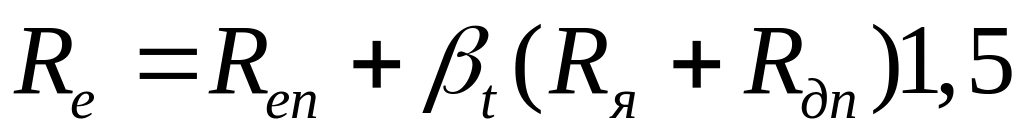 .
Індуктивність додаткового реактора
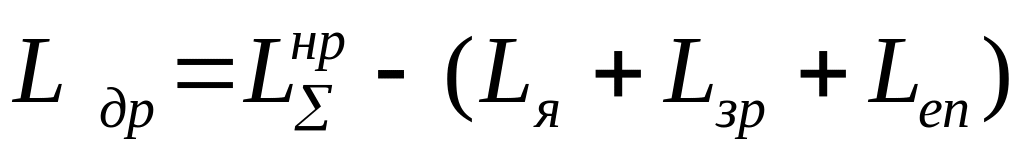 .
3.4.5. Згладжування пульсацій випрямленого струму
Пульсації
спрямованої напруги призводять до
пульсацій спрямованого струму, які
погіршують комутацію двигуна і збільшують
його нагрів. У симетричних мостових і
в нульових схемах найбільшу амплітуду
мають основні гармоніки (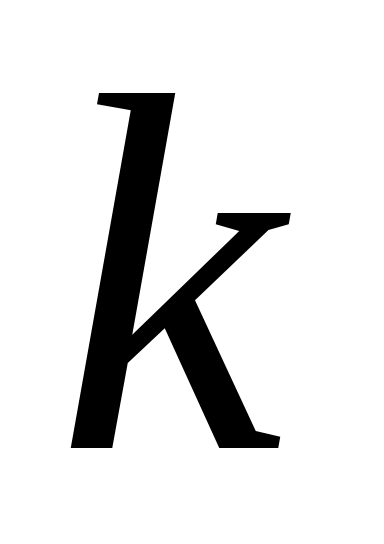 =1).
Амплітуди гармонік більш високої кратності ( =2, 3) значно менше, а дія реакторів на них більш ефективна, тому розрахунки індуктивності дроселя для цих схем ведуться тільки по основній гармоніці, тобто при =1.
Амплітудні значення гармонійних
складових спрямованої напруги
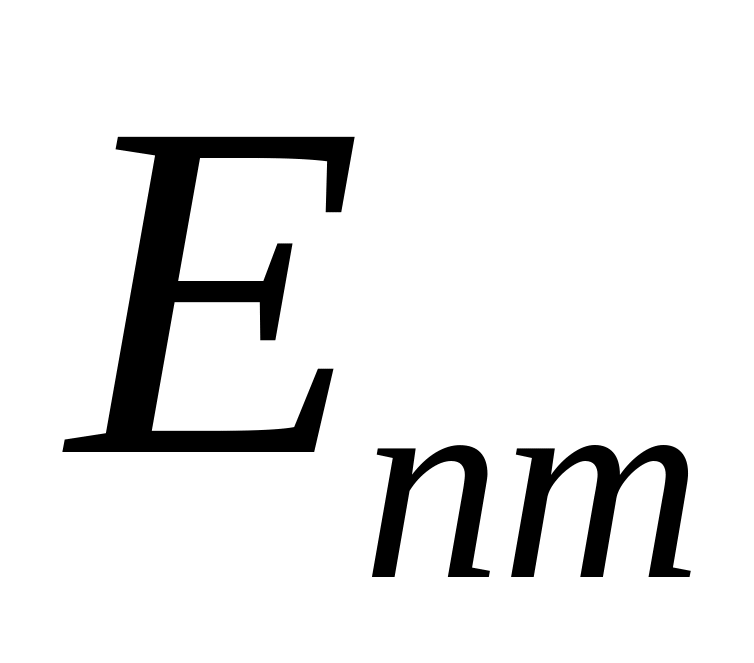 пов'язані з її середнім значенням
і кутом регулювання перетворювача
виразом
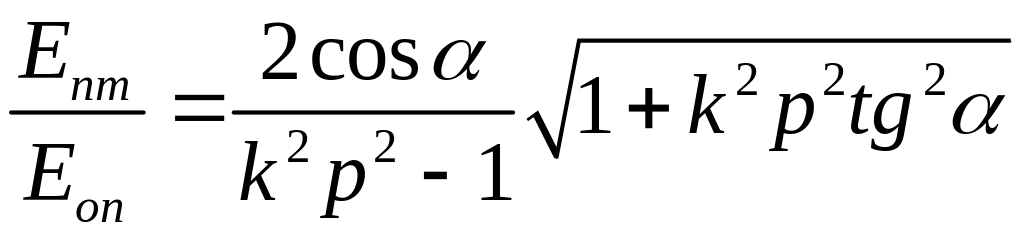 ,
де - число пульсацій за період ;
=1 – кратність основної гармоніки.
Визначемо максимально можливу величину , що відповідає =800. При відомій амплітуді основної гармоніки і припустимому діючому значенню основної гармоніки струму (1) % необхідна величина індуктивності ланцюга випрямленого струму може бути визначена
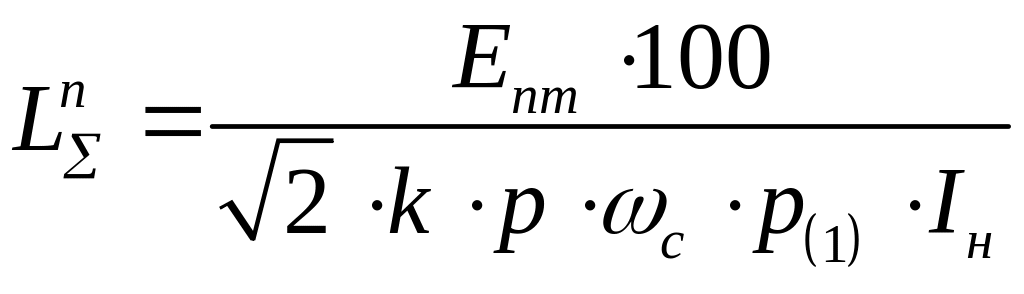 ,
де =2 .
(1) повинно бути в межах від 2% до 15% номінального струму в залежності від потужності, діапазону регулювання і величини іскріння під щітками.
Прийняти Р(1) =10%.
Індуктивність додаткового реактора
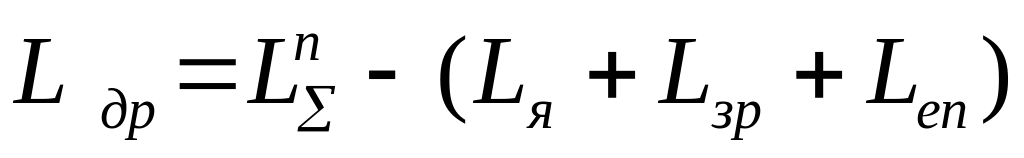 .
Остаточна величина додаткового реактора
в ланцюзі якоря двигуна визначається
по найбільшому значенню
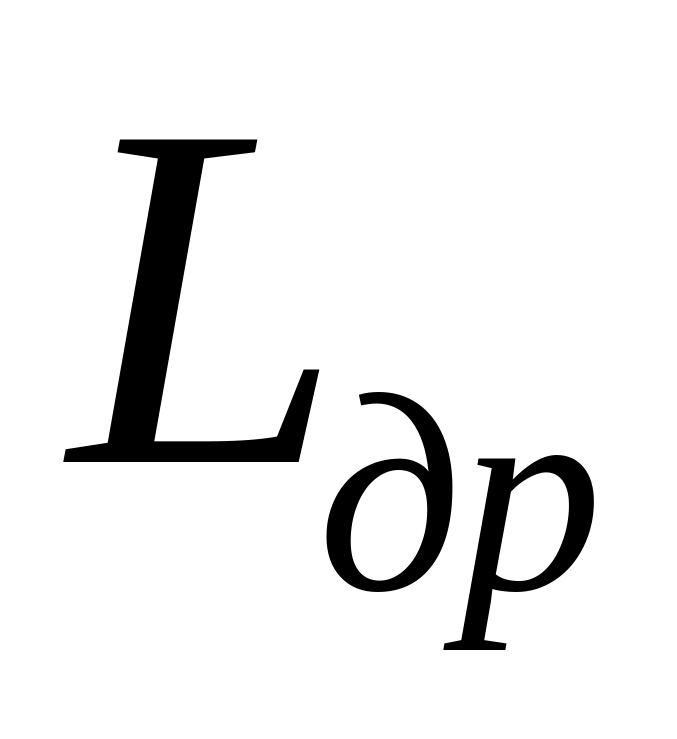 .
Тоді еквівалентна індуктивність
якірного ланцюга двигуна :
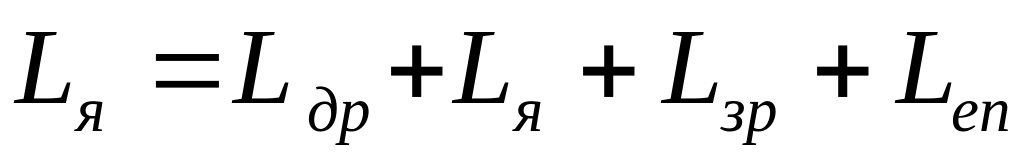 .
3.5. РОЗРАХУНОК ПАРАМЕТРІВ ОБ'ЄКТА РЕГУЛЮВАННЯ
ДЛЯ АНАЛІЗУ ДИНАМІЧНИХ ВЛАСТИВОСТЕЙ СИСТЕМИ
Еквівалентний опір якірного ланцюга двигуна
.
Електромагнітна постійна часу якірного ланцюга двигуна
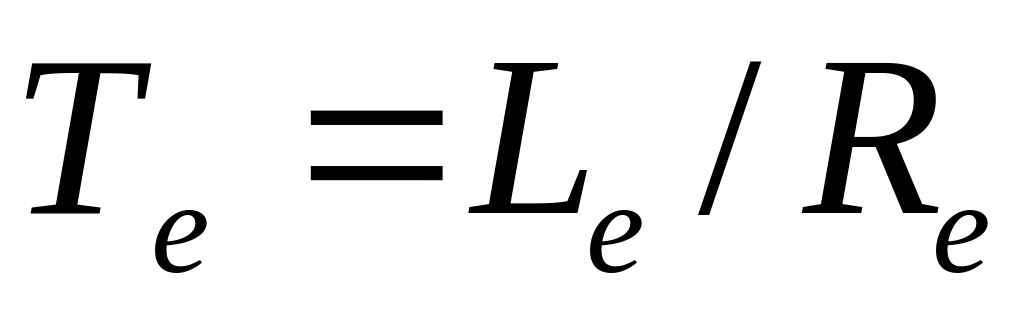 .
Електромеханічна постійна часу якірного ланцюга двигуна
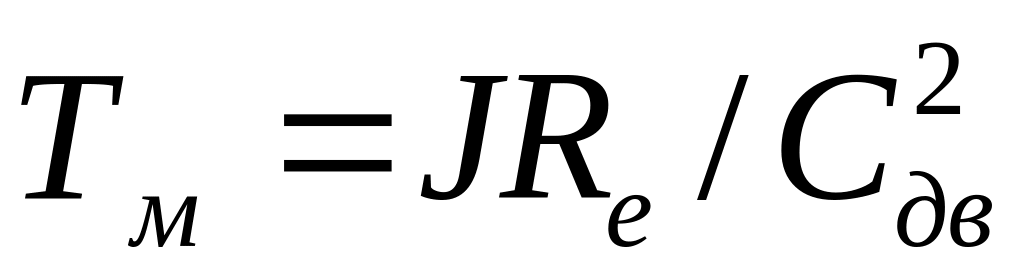 ,
де
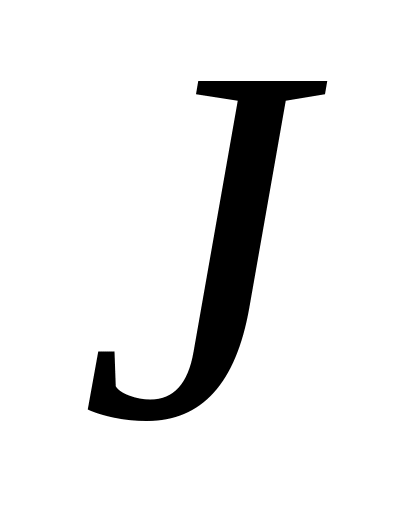 – приведений момент інерції до вала
двигуна.
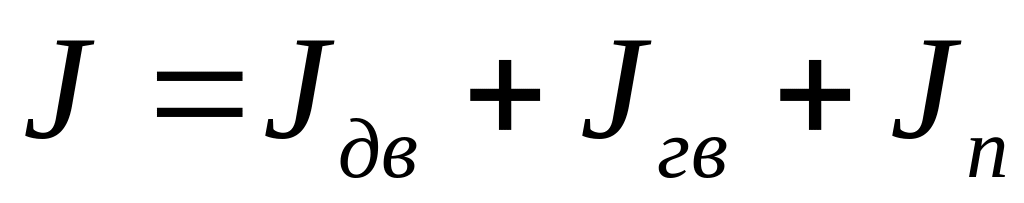 ,
де
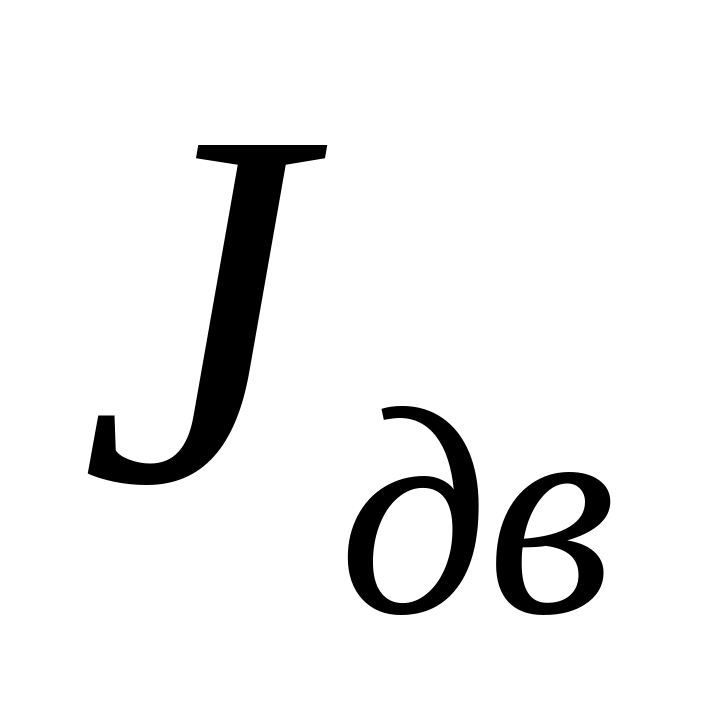 - момент інерції двигуна ;
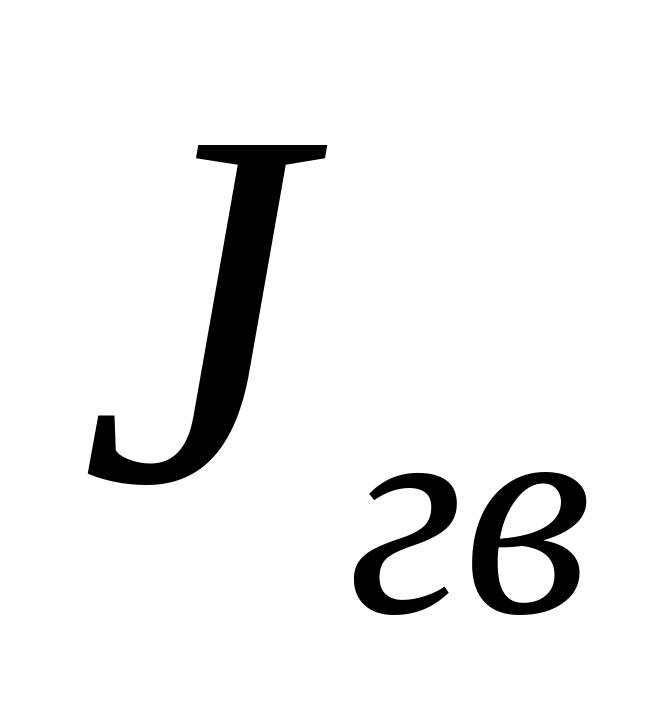 – момент
інерції ходового гвинта;
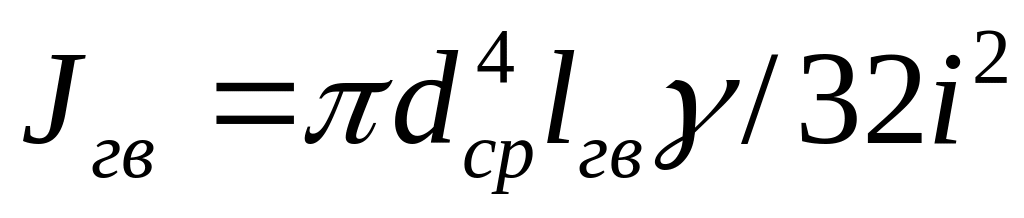 ,
де - середній діаметр ходового гвинта;
- довжина ходового гвинта;
=7700 кг/м3 - щільність (густина) сталі;
- передатне число редуктора між ходовим гвинтом і двигуном;
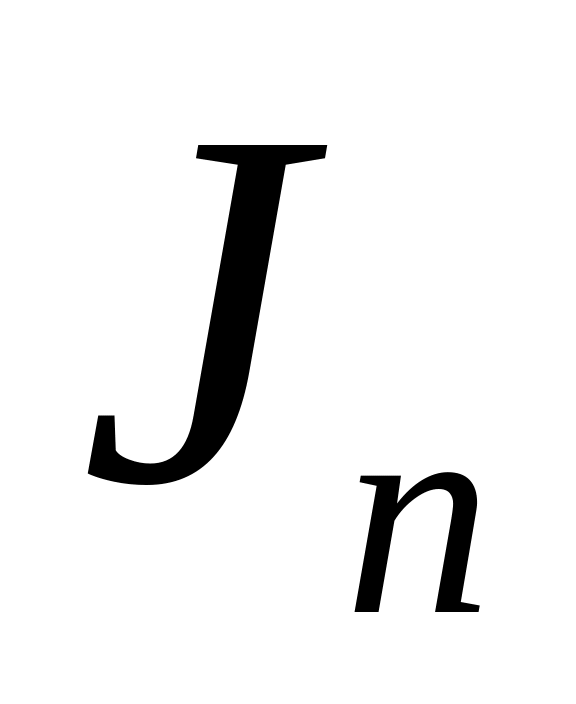 – момент інерції частин машин, що
рухаються поступально, приведений до
вала двигуна.
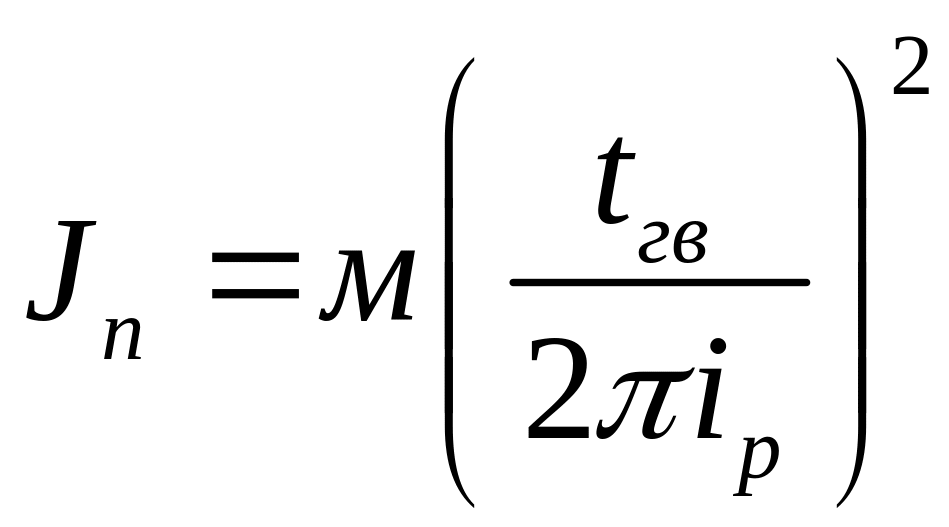 ,
де –маса робочого органа, що переміщується лінійно ;
– крок ходового гвинта;
– постійна двигуна.
Коефіцієнт передачі тиристорного перетворювача Вибираємо сіфк з арккосинусною характеристикою
Статична характеристика такого ТП лінійна,
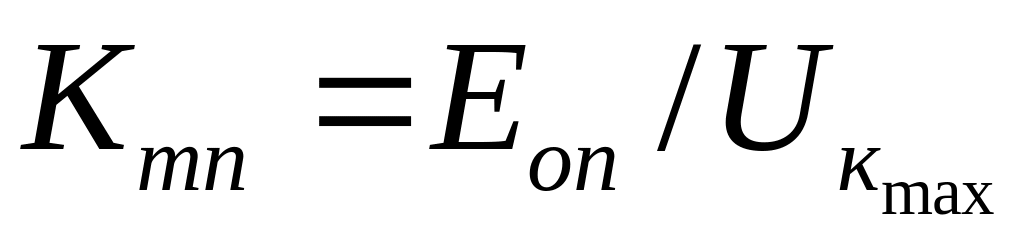 ,
де
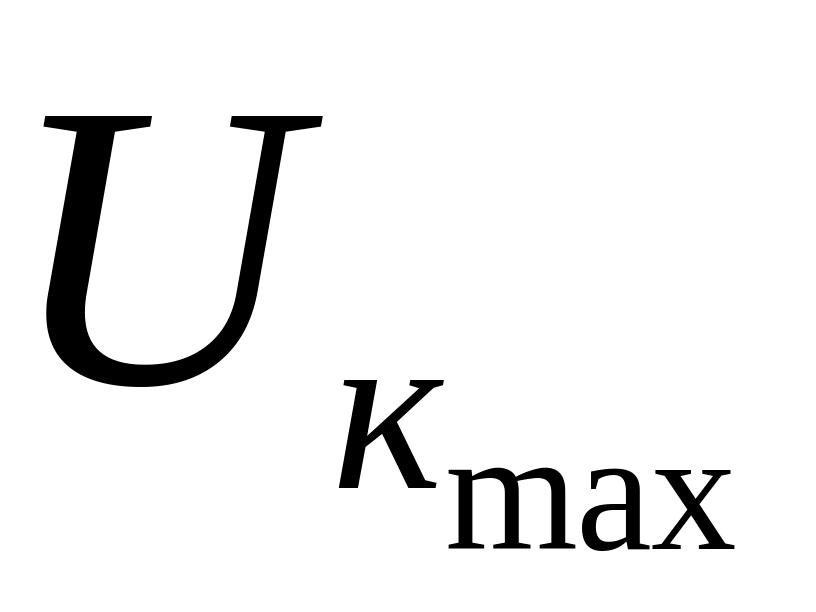 =10В
- напруга керування на вході ТП, що
відповідає максимальній ЕРС на виході
;
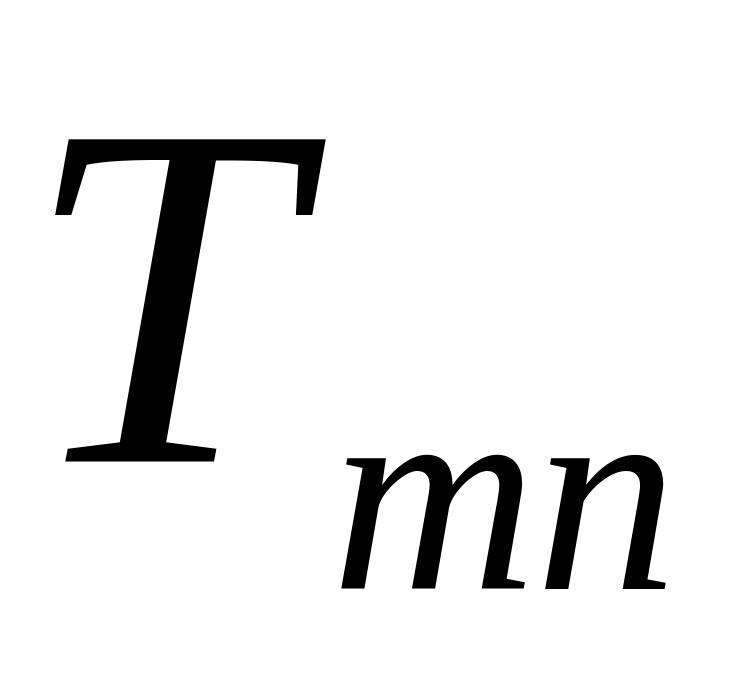 – постійна
часу ТП.
Для практичних розрахунків передатну функцію ТП можна уявити у виді інерційної ланки
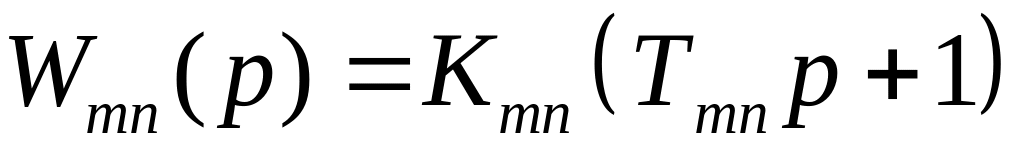 ,
де
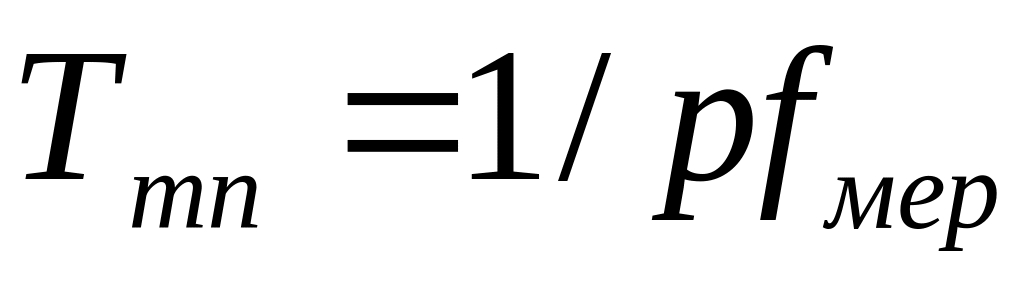 ;
– число пульсацій за період (дивитися пункт 3.4.5 .);
– частота мережі.
3.6. Розрахунок параметрів регулятора і елементів контуру регулювання струму якоря у системі підпорядкованого регулювання
Система підпорядкованого регулювання являє собою багатоконтурну систему з каскадним включенням регуляторів. При цьому число регуляторів і контурів регулювання дорівнює числу регульованих параметрів. У двоконтурній схемі (Додаток 1, рис.1) вихідний сигнал регулятора швидкості , включений у зовнішній контур, є заданим для регулятора струму, включеного у внутрішній контур. Налагодження регуляторів відбувається незалежно і послідовно від внутрішнього контуру до зовнішнього.
Контур струму складається з об'єкта регулювання - ланцюга якоря двигуна, силового перетворювача і регулятора струму. Контур замикається зворотним зв'язокм по величині напруги , що знімається з датчика струму в ланцюзі якоря.
Передатний коефіцієнт зворотного зв'язоку по струму
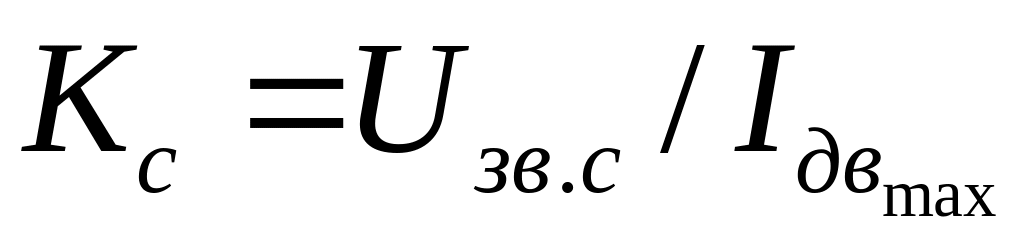 ,
де
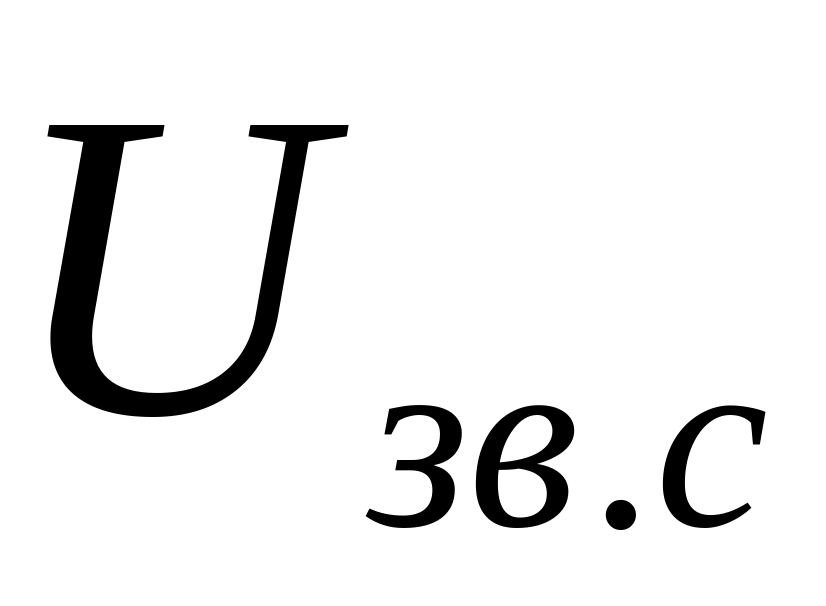 - напруга зворотного зв'язку по струму;
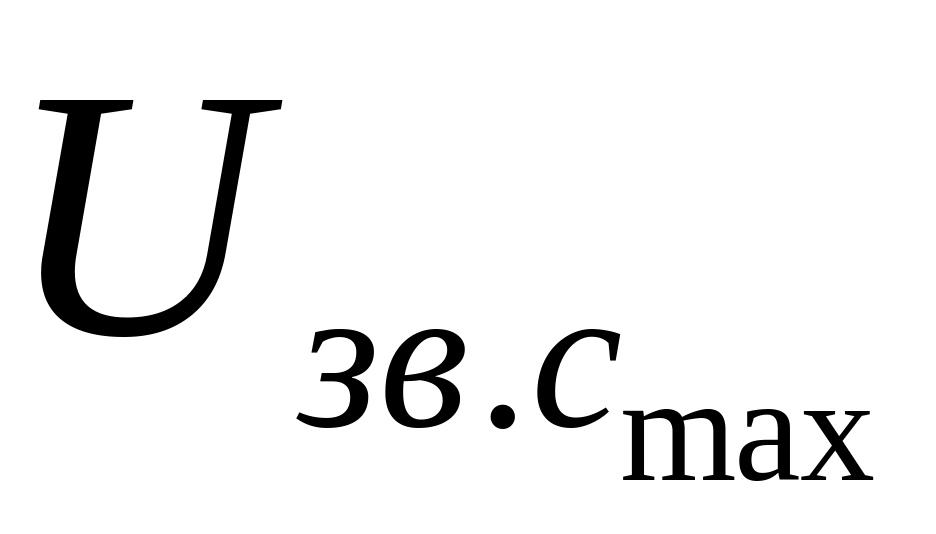 =
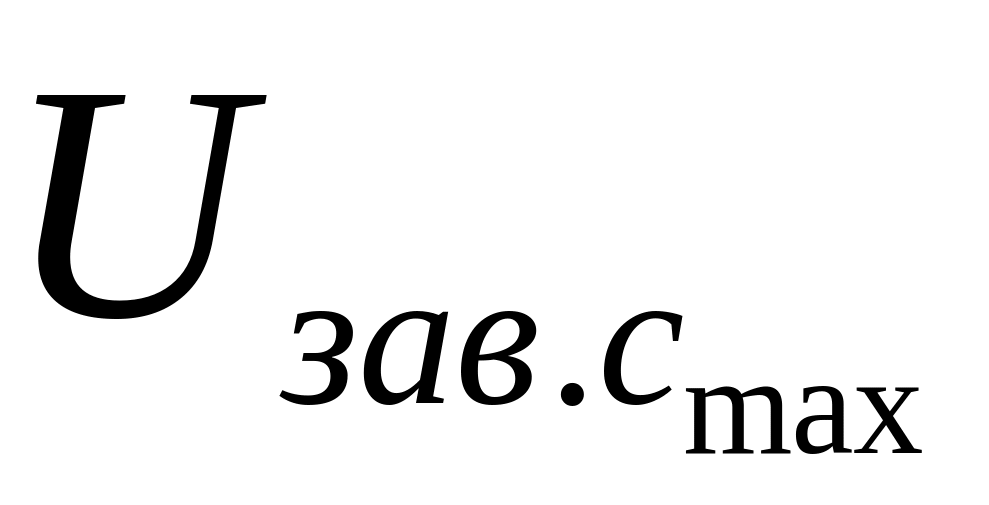 =10
В;
- напруга завдання максимального струму;
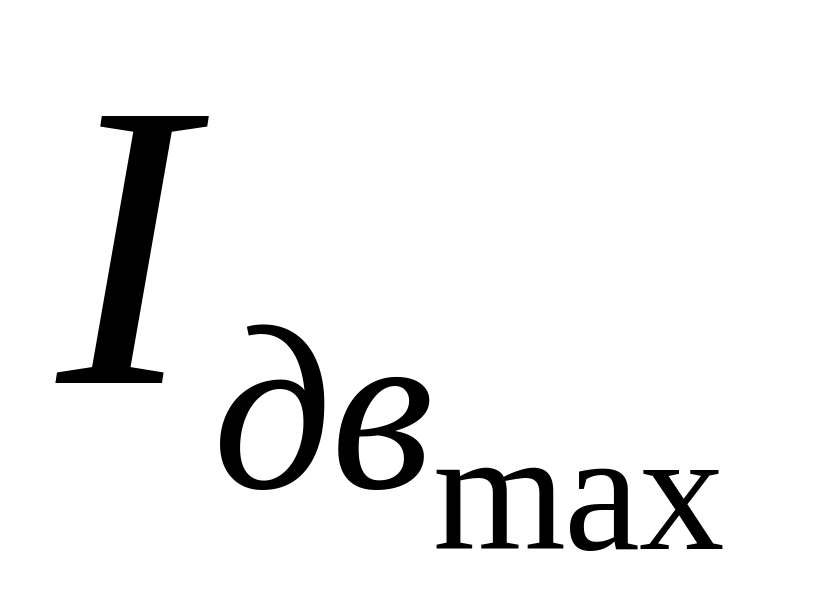 -
максимально припустимий струм двигуна
в перехідних процесах.
Для високомоментного двигуна прийняти = 2 , що відповідає режиму роботи в номінальних обертах. При зменшенні обертів нижче величина буде коректуватися вузлом залежного струмообмеження ВЗСО (у бік збільшення) .
3.6.1. Налагодження регулятора струму
Тому
що об'єкт регулювання в контурі струму
поданий аперіодичними ланками,
застосовується ПІ-регулятор струму,
який настроюється по модульному
(технічному) оптимумі. При стандартному
налагодженні контуру струму звичайно
зневажають внутрішнім зворотним зв'язком
по ЕРС, що справедливо, якщо електромагнітна
(
)
і електромеханічна (
)
постійні двигуна значно перевершують
постійну часу (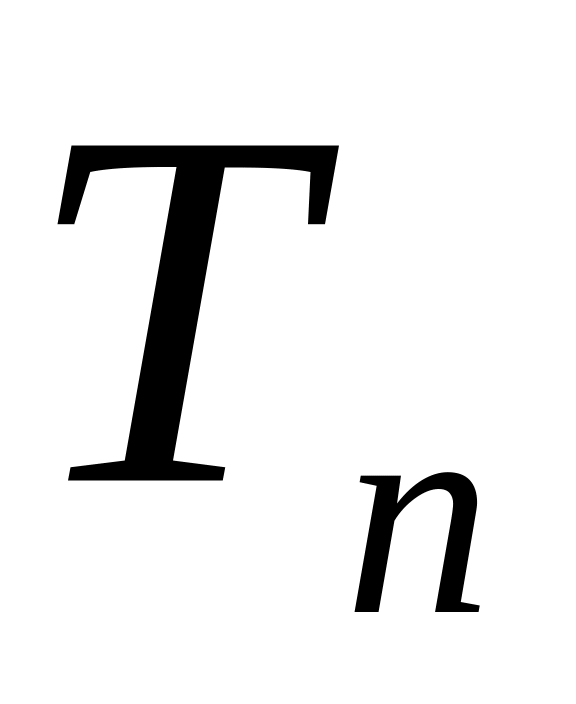 ),
и
>>
. У випадку невиконання умов характер
перехідного процесу значно відрізняється
від оптимального.
Передатна функція об'єкта регулювання контуру струму , приведеного до контуру з одиничним зворотним зв'язком
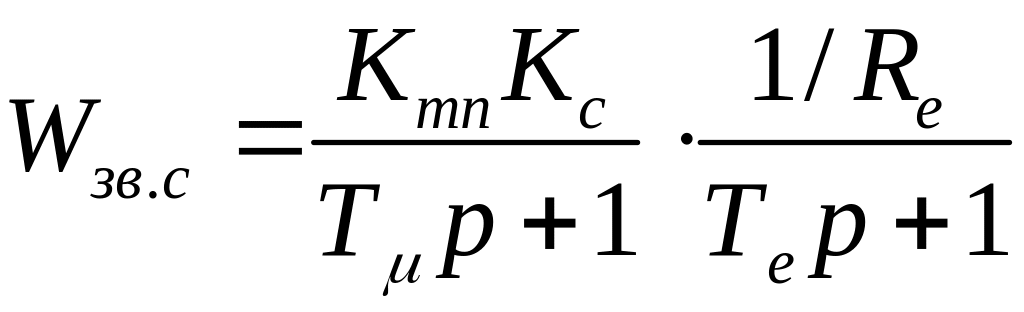 .
Об'єкт
містить велику постійну часу
і малу
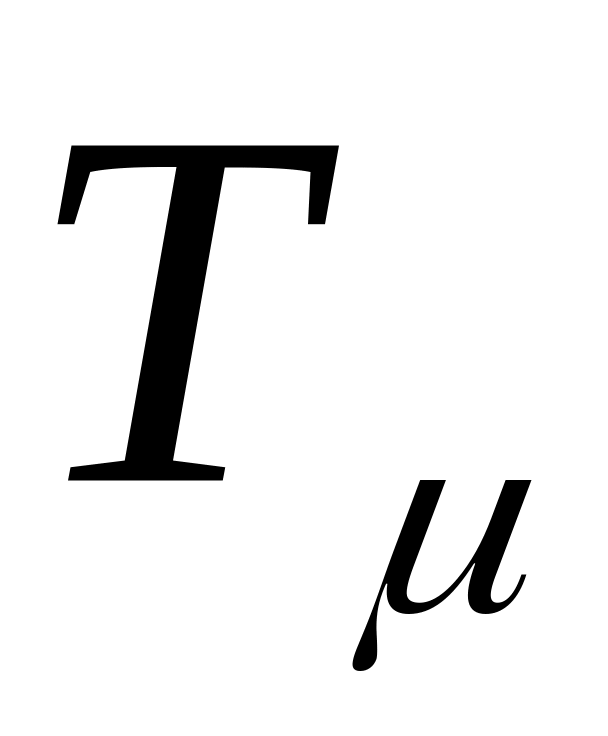 , що називають некомпенсованою малою
постійною часу.
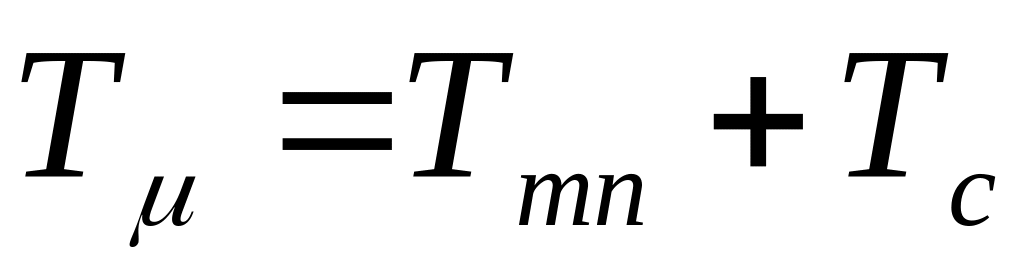 .
Передатна функція розімкнутого ланцюга контуру струму:
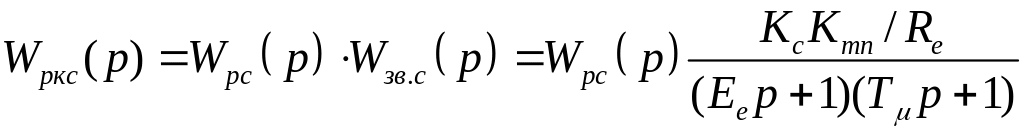 .
Передатна функція оптимізованного контуру при налагодженні на модульний (технічний) оптимум
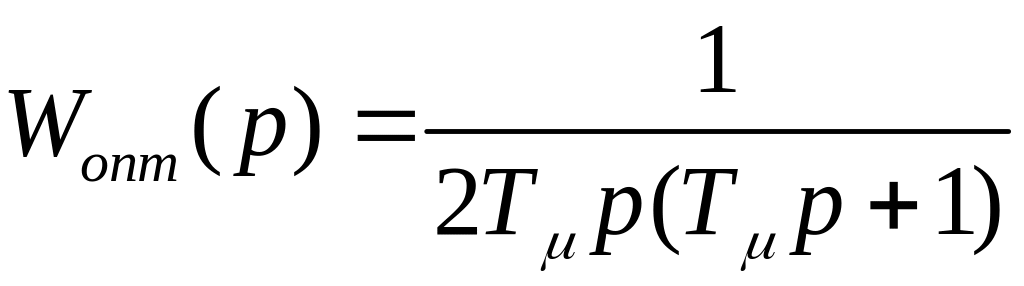 .
Для одержання перехідного процесу в контурі струму, що відповідає налагодженню на МО, визначимо передатну функцію регулятора струму з рівності
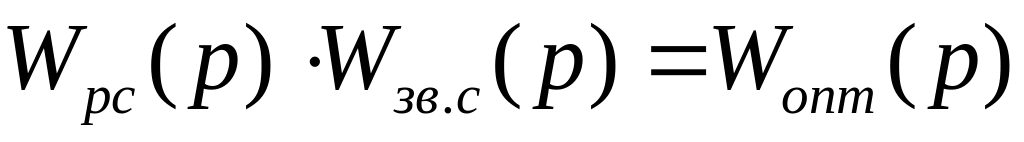 ,
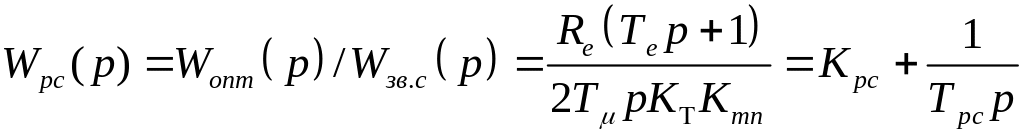 .
Тобто
для відповідності перехідного процесу
в контурі регулювання струму перехідному
процесу в контурі оптимальній структурі,
необхідний ПІ-регулятор струму з
коефіцієнтом передачі
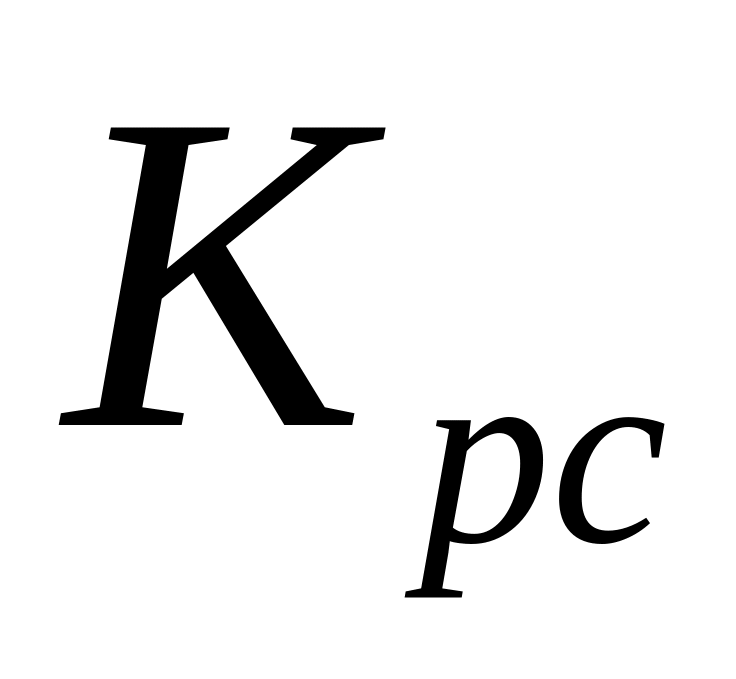 і постійною часу
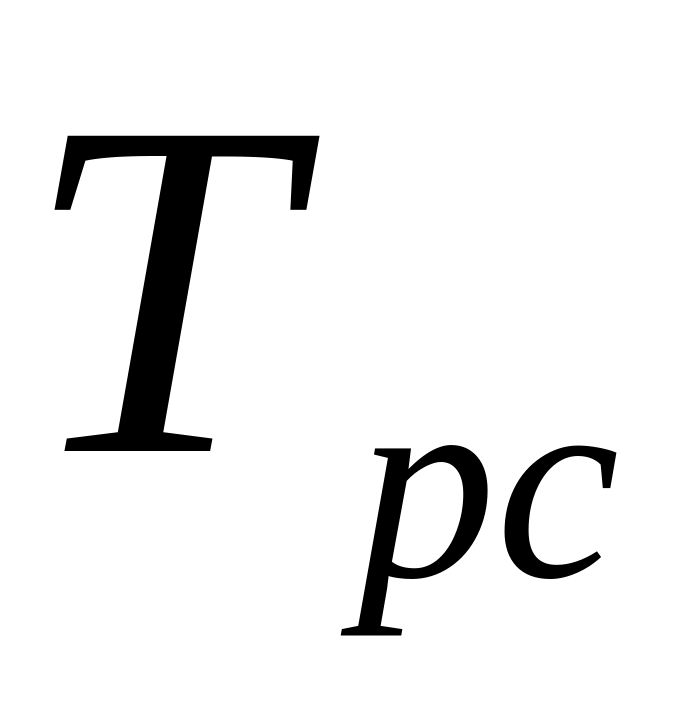 :
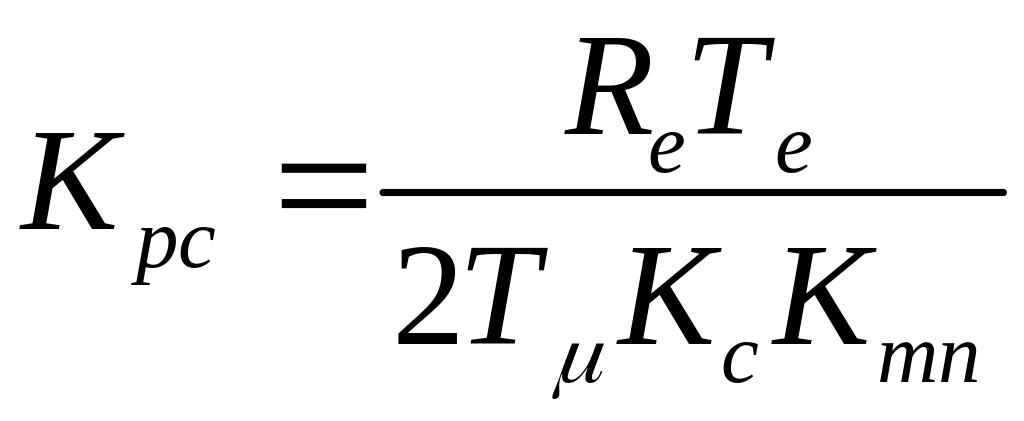 ,
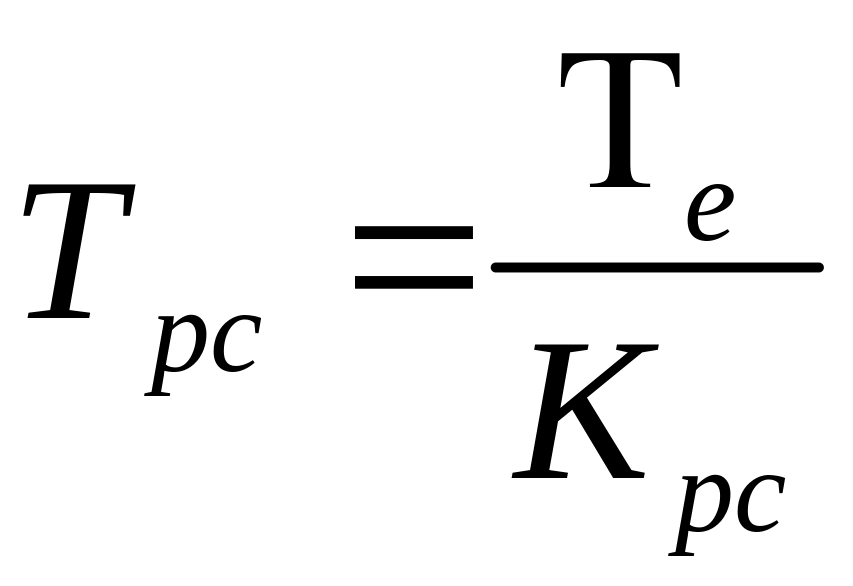 .
Настроювання на технічний оптимум характеризуються невеликим перерегулюванням 4.3%. Тривалість перехідного процесу визначити тільки малою некомпенсованою постійною часу і складає 4.7 .
3.6.2. Розрахунок параметрів регулятора струму
Для
розрахунку параметрів регулятора
(Додаток 1, рис.2) можна задатися величиною
ємності
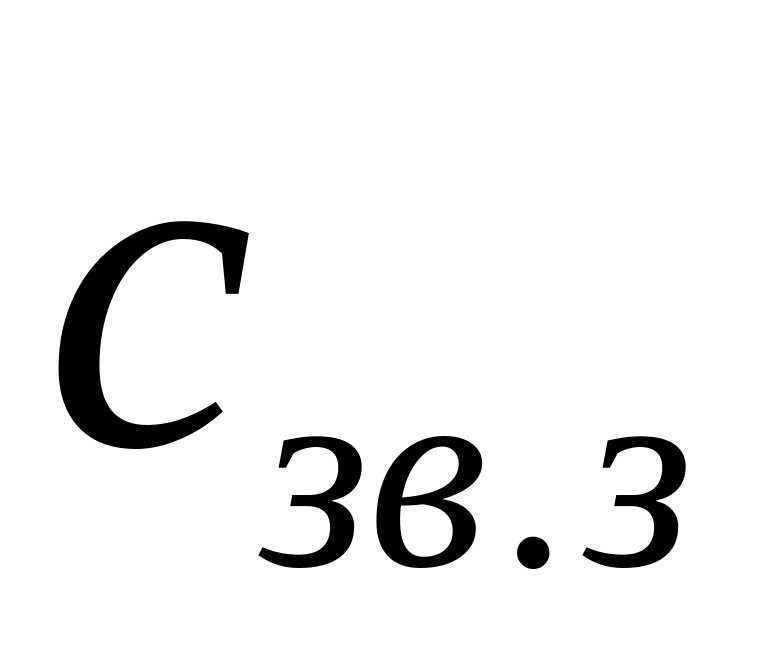 (наприклад 1мкФ=10-6Ф)
Постійна часу зворотного зв'язку регулятора
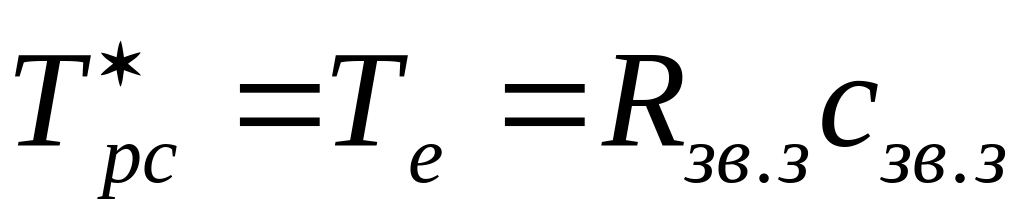 ,
відкіля
визначемо
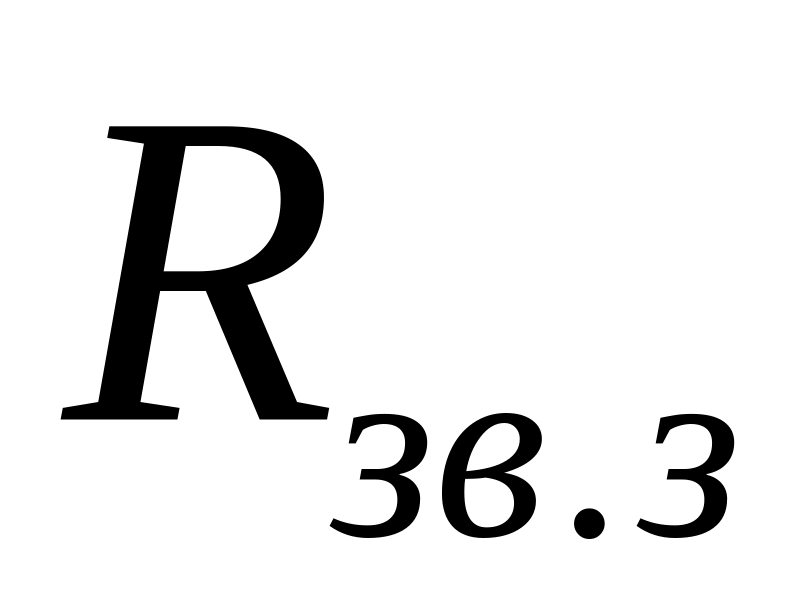 .
Інші параметри :
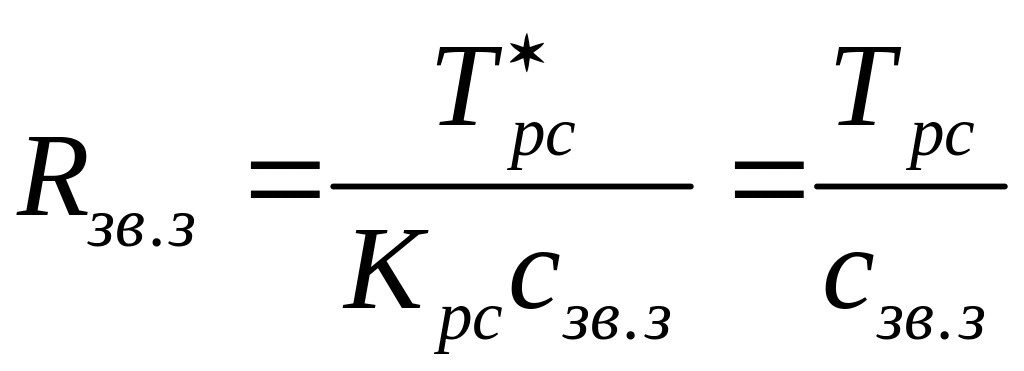 ,
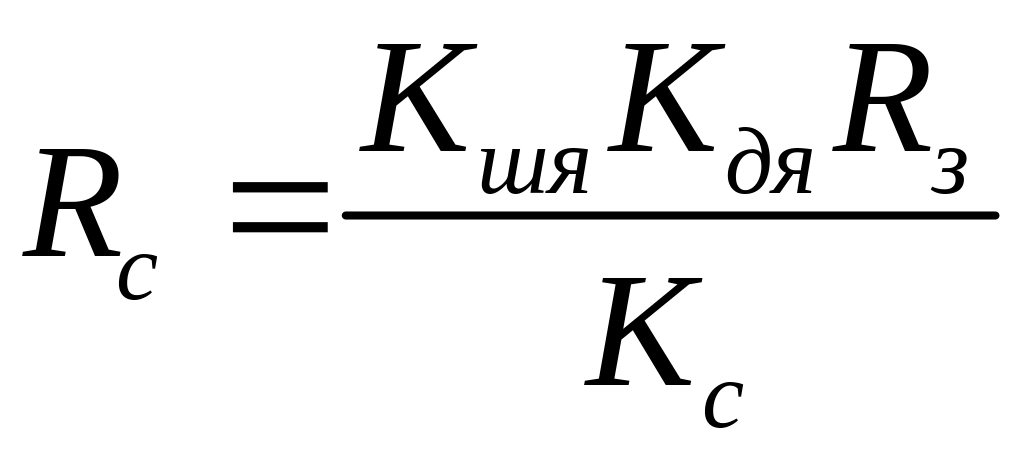 ,
де
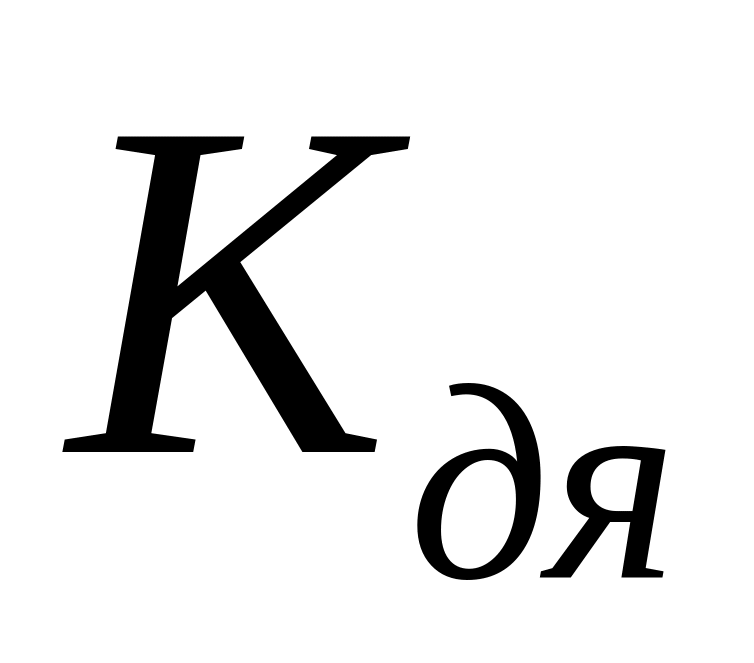 -
коефіцієнт передачі датчика струму
якоря;
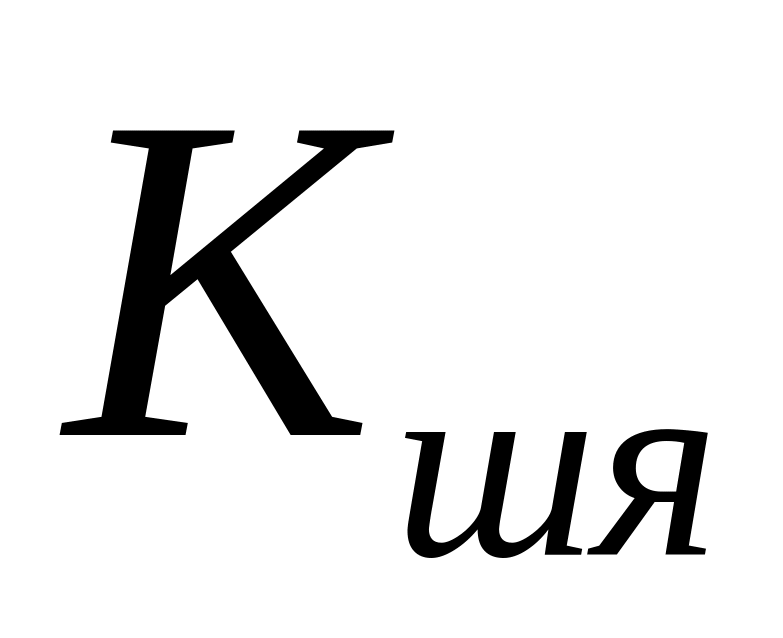 -
коефіцієнт передачі шунта.
При
протіканні через шунт номінального
струму шунта
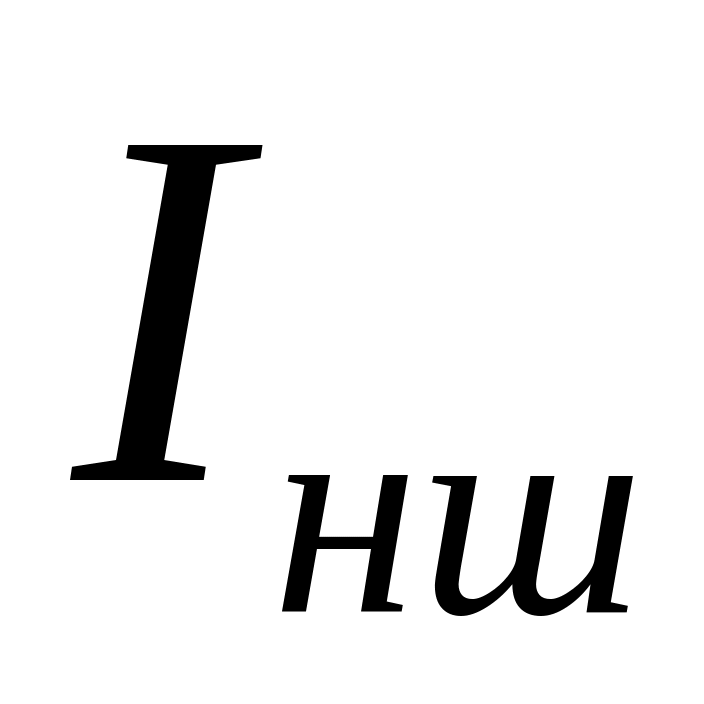 с шунта знімається напруга 75mV, тому:
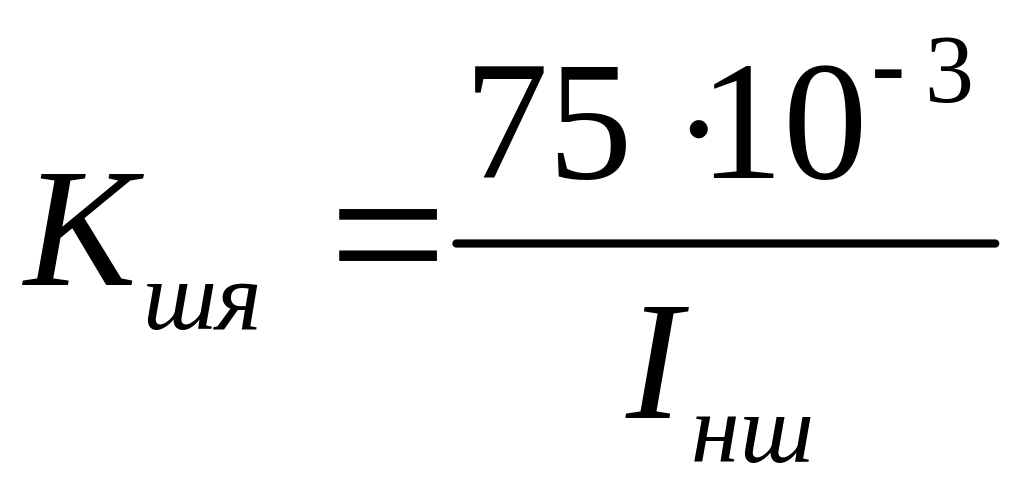 ;
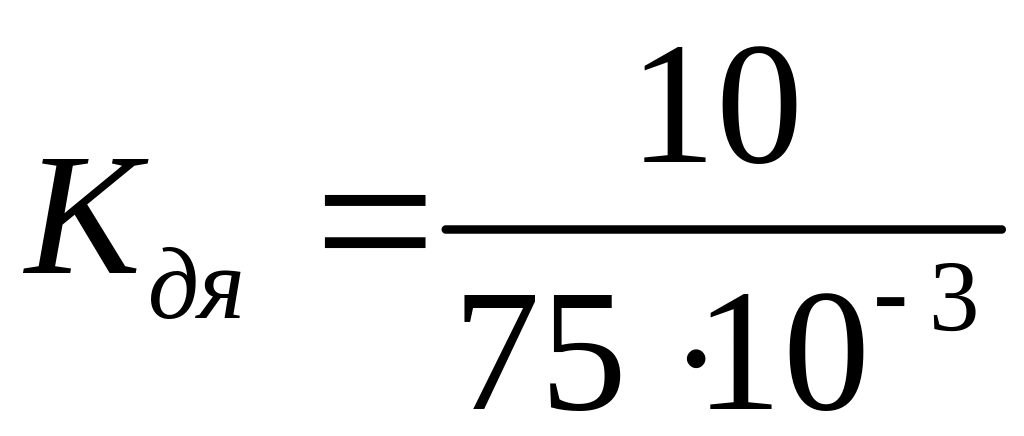 .
Вибрати номінальний струм шунта з ряду 10, 20, 40, 100, 200А по номінальному струму тиристорного перетворювача: .
3.7. Розрахунок параметра регулятора контуру швидкості
3.7.1. Регулювання зовнішнього контуру швидкості
Об'єктом регулювання зовнішнього контуру швидкості є замкнутий контур струму і ланка, що описує механічний опір двигуна (Додаток 1, рис.3.).
Перехідна функція об'єкту регулювання контуру швидкості
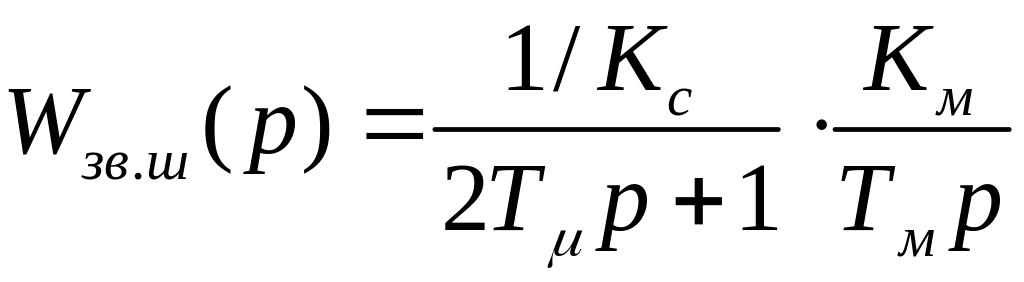 ,
де 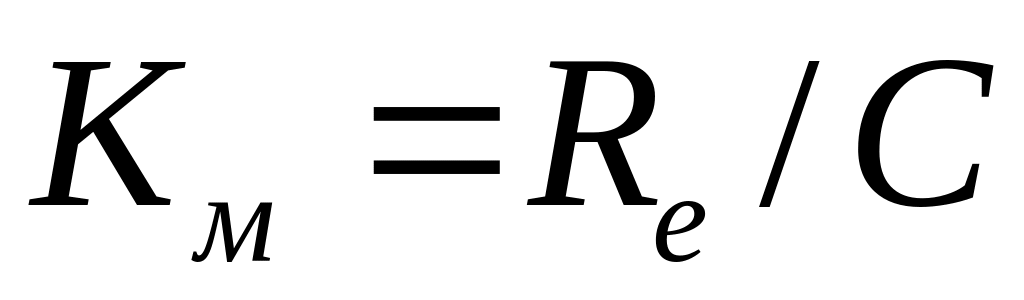 .
Контур замикається інерційним зворотним зв'язком по швидкості з передатною функцією
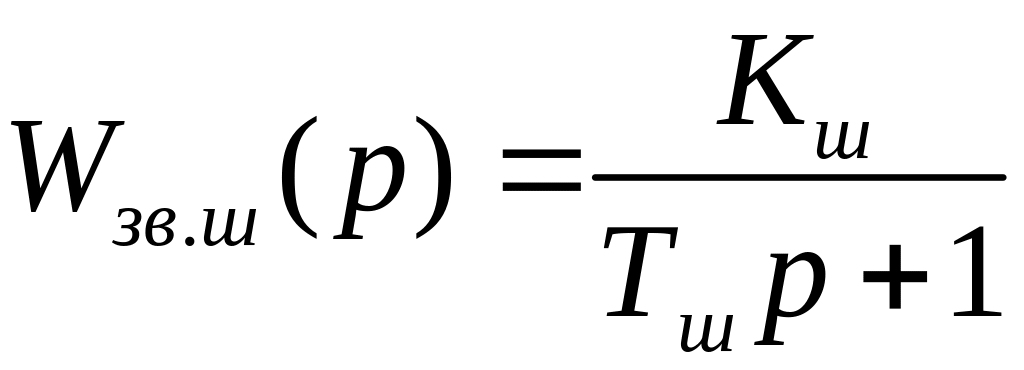 ,
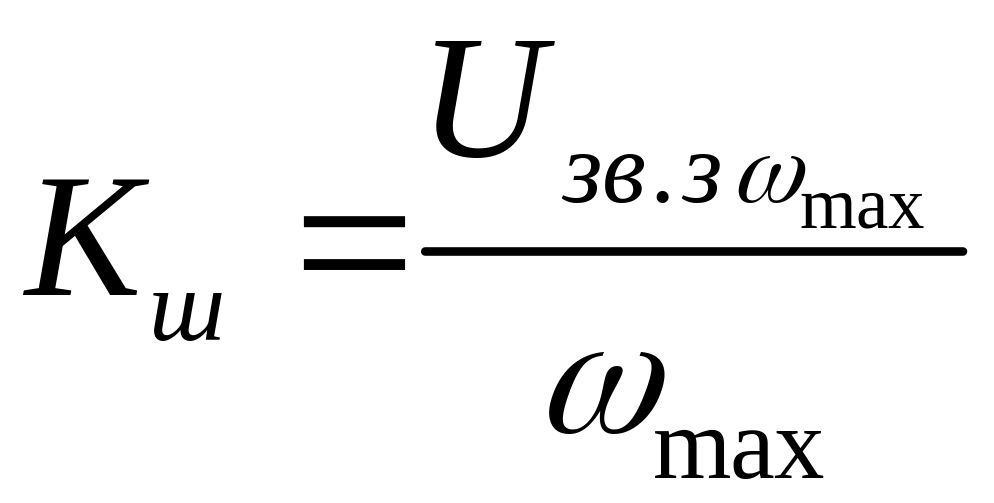 ,
де 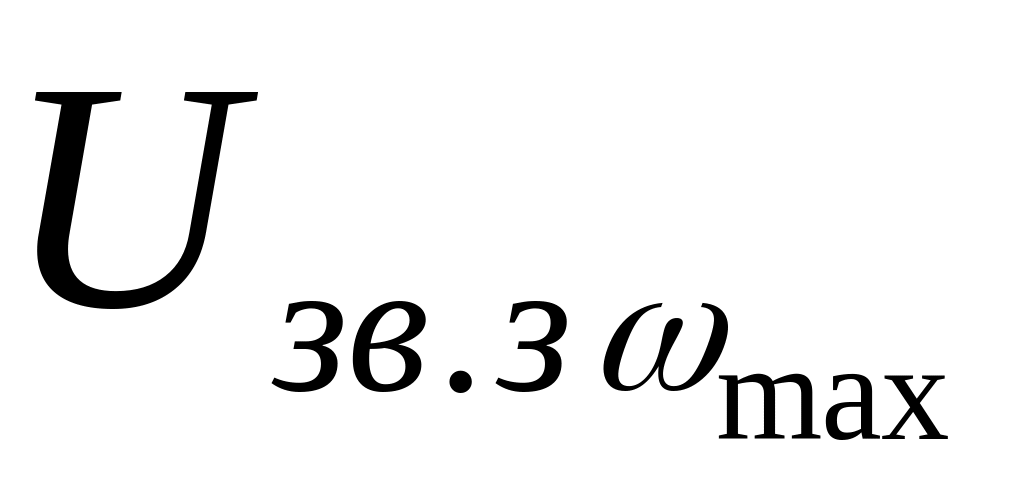 -
напруга негативного зворотного зв'язку
по швидкості;