Материал: Методы оптимального проектирования устройств цифровой обработки сигналов. Борисов В.И
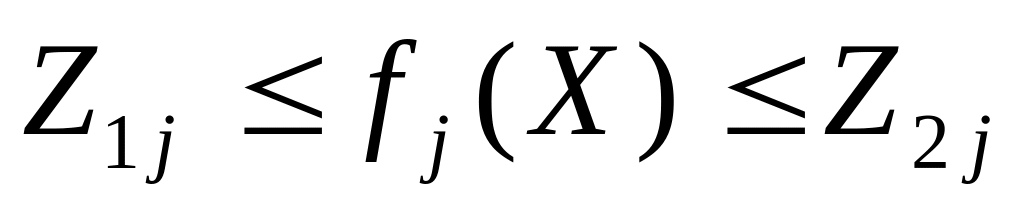 ,
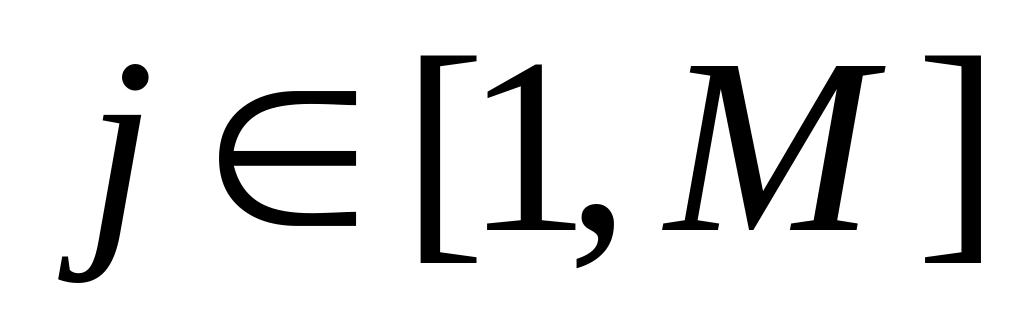 ,
(2.7)
и
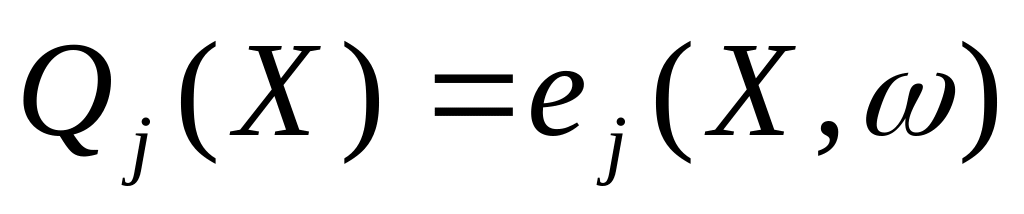 ,
(2.8)
а дискретная минимаксная задача, следующая из исходной непрерывной задачи (2.3), может быть сформулирована в виде задачи скалярной оптимизации, где
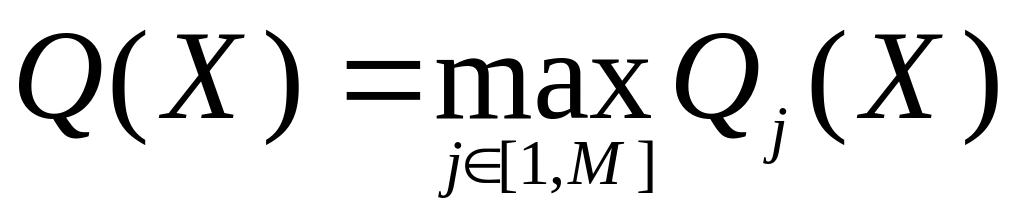 (2.9)
или в виде
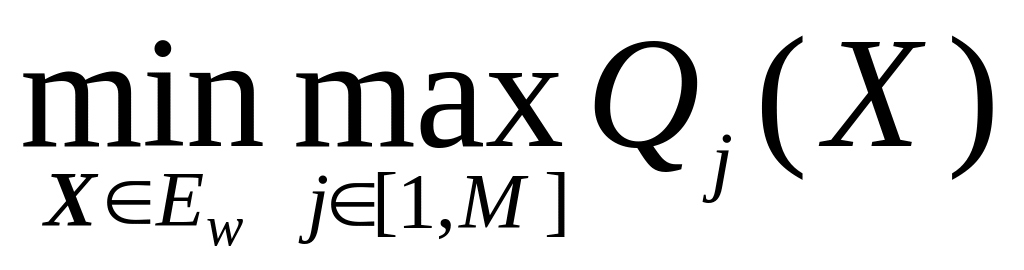 (2.10)
Таким образом, задача векторной оптимизации фактически сведена к задаче скалярной оптимизации, решение которой связано с минимизацией M функции максимума (2.9), заданной на EN.
В случае, когда критерий задан на всем пространстве EN, имеем следующие выражения для непрерывных и дискретных задач скалярной оптимизации
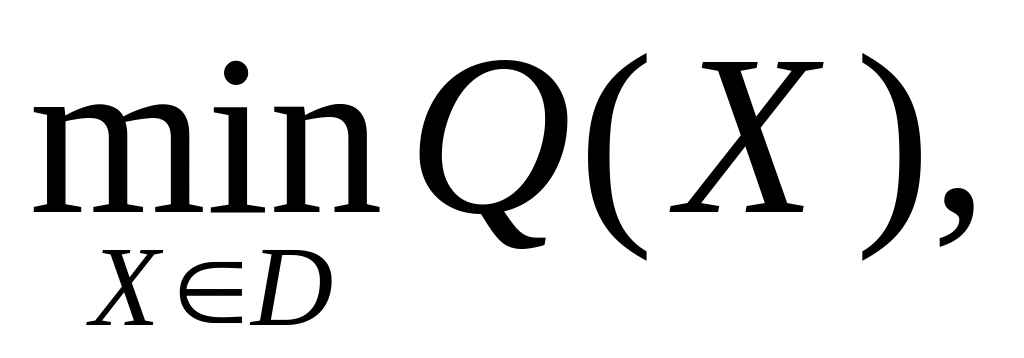 (2.11)
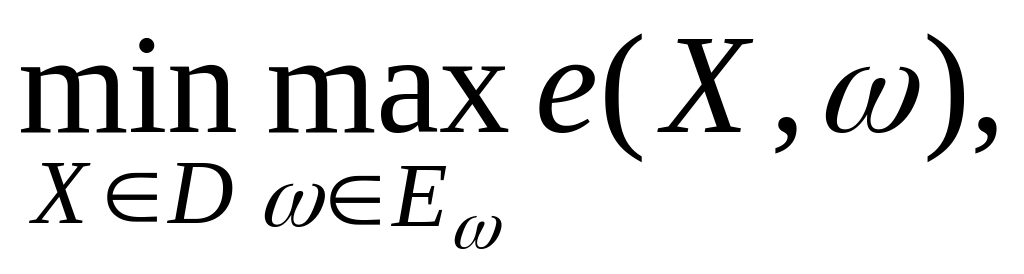 (2.12)
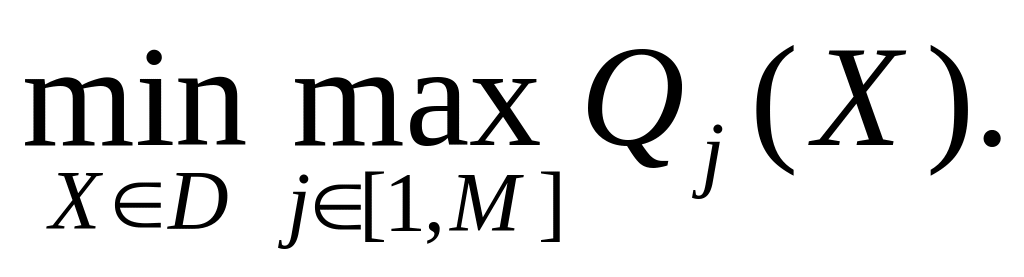 (2.13)
Нередко в качестве обобщенного критерия выбирается среднестепенная норма
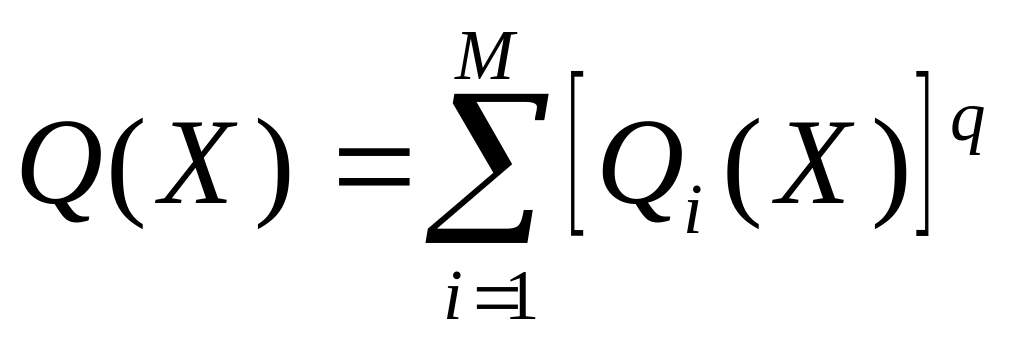 (2.14)
где
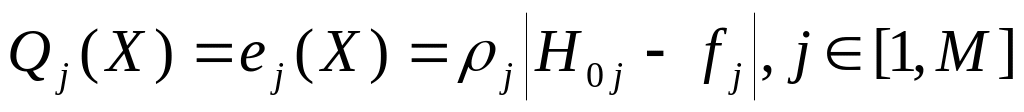 ;
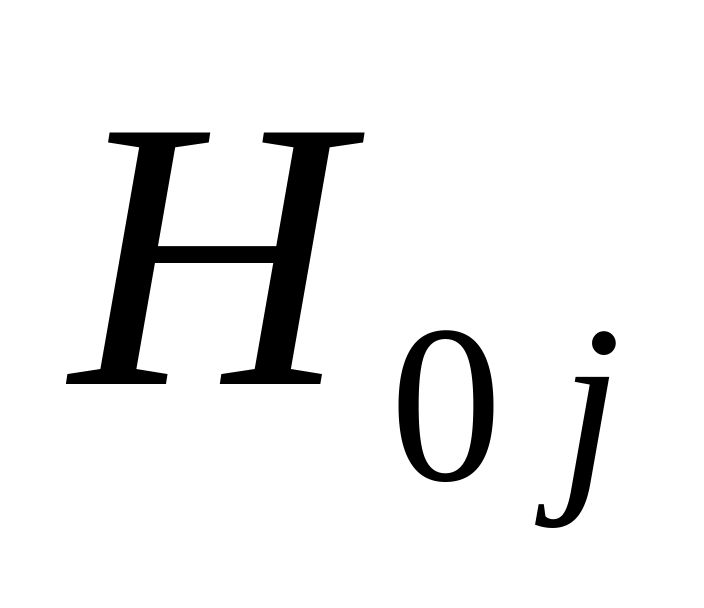 - заданная "эталонная" функция;
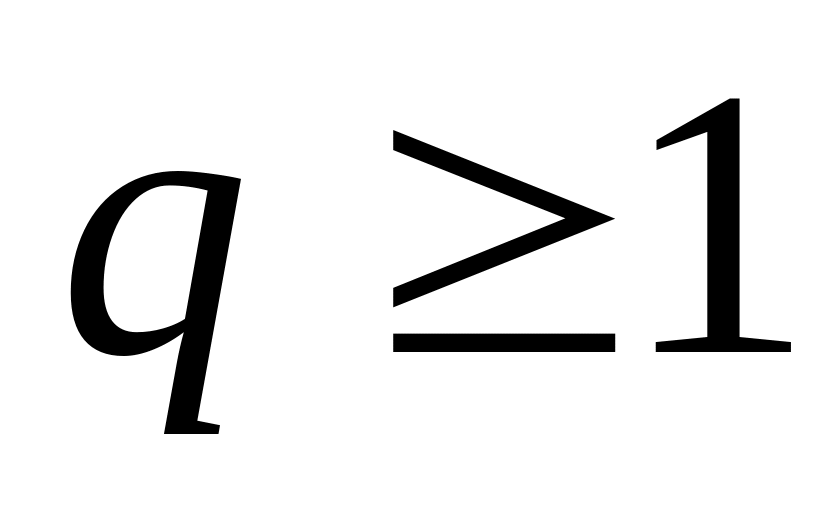 - целое положительное число.
Когда требования ЧТЗ заданы в виде коридоров допусков, то в [2] предложено вместо обобщенного критерия (2.14)использовать критерий вида
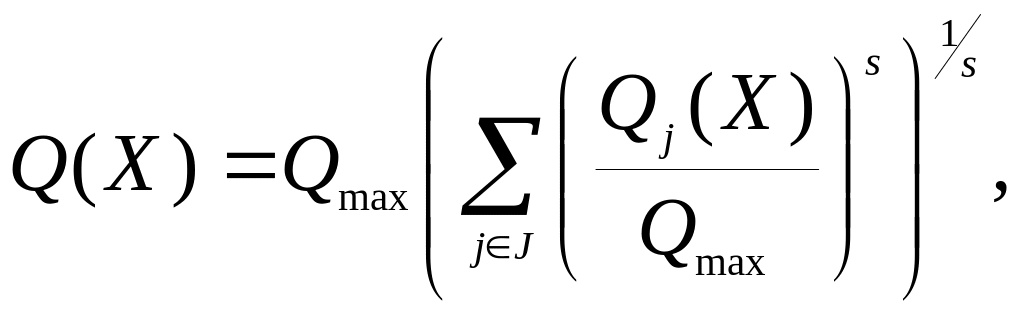 (2.15)
где
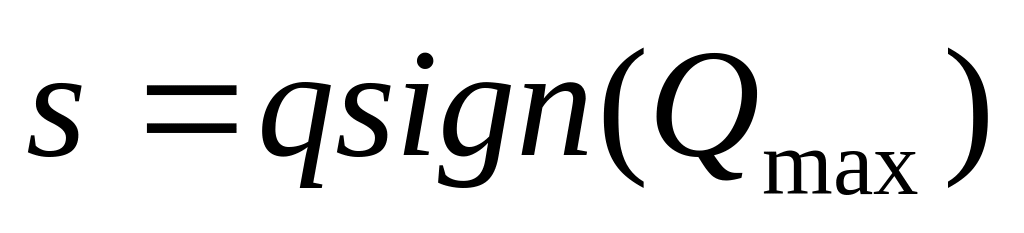 ,
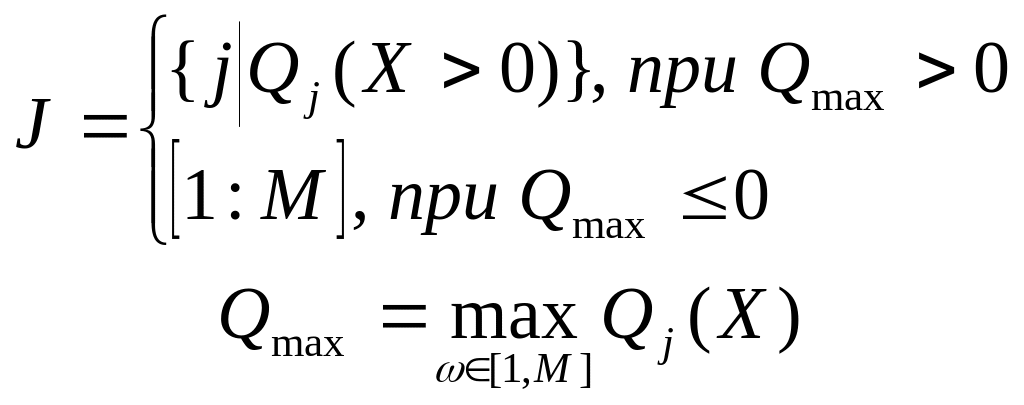
При
положительном максимальном отклонении
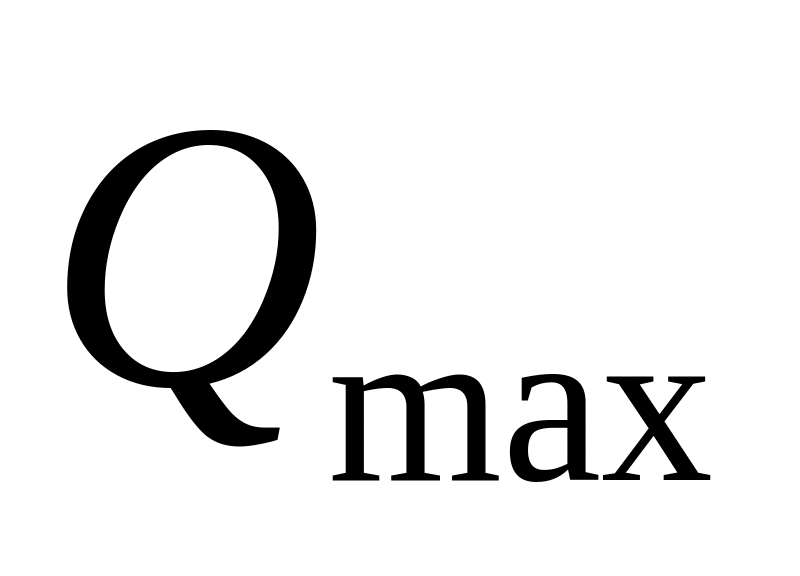 обобщенный критерий (2.15) формируется
из положительных функций-отклонений
и наоборот.
Функции
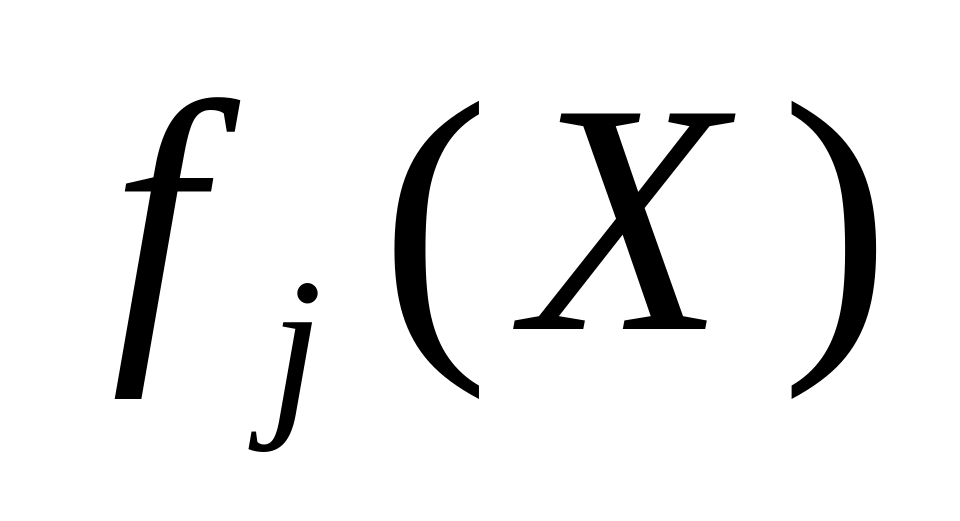 ,
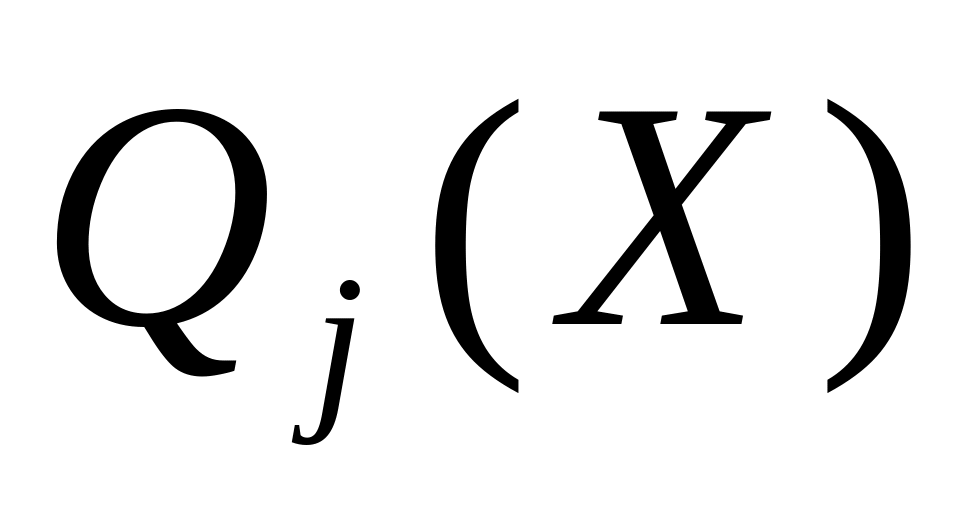 ,
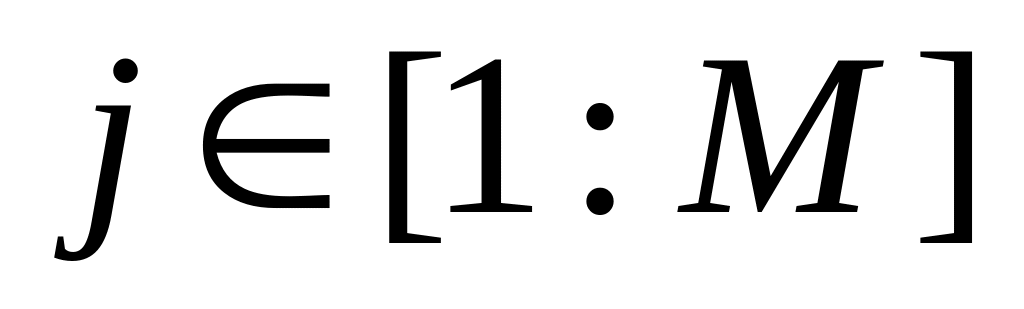 могут быть как линейными, так и нелинейными
функциями параметров X. Исходя из условий
работоспособности, решение ЗВО может
считаться удовлетворительным, если
все локальные критерии
принимают отрицательные значения.
Таким образом, задача векторной
оптимизации УЦОС сведена к задаче
скалярной оптимизации. В качестве
целевой функции последней задачи
выступает обобщенный критерий
оптимальности, формируемый на основе
совокупности локальных критериев или
функций
,
.
Задача скалярной оптимизации имеет в
рассматриваемом случае вид
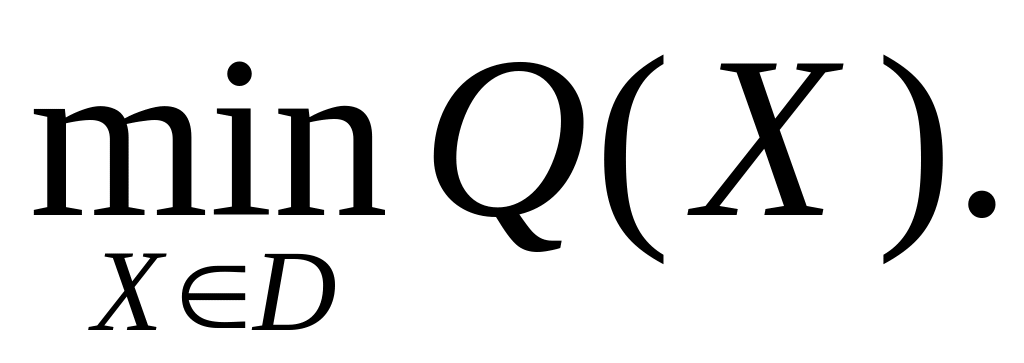
Мультипликативный и аддитивный обобщенные критерии соответственно определяются выражениями
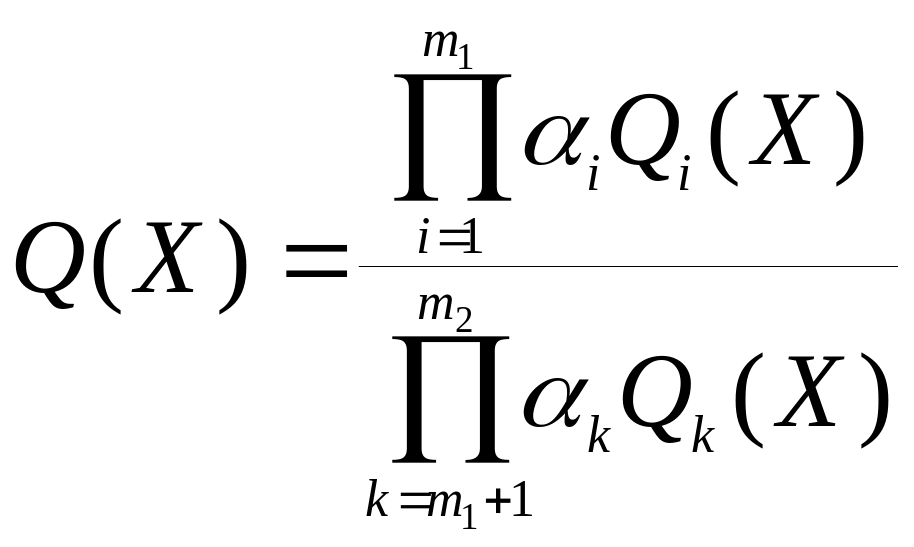 (2.16)
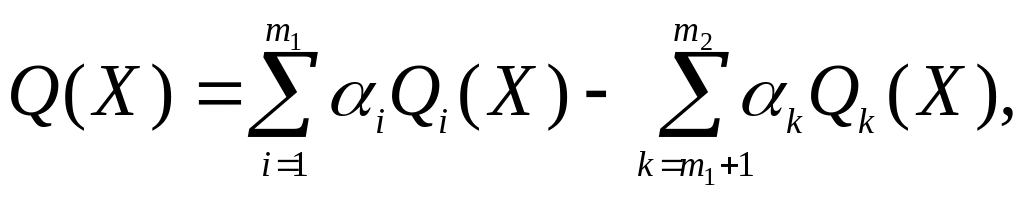 (2.17)
где первые m1 функций должны уменьшаться, а остальные m2-m1 - увеличиваться. Недостатками критериев вида (2.16), (2.17) являются [7, 10, 30, 48]: неограниченная возможность компенсации уменьшения качества по одному локальному критерию увеличением качества по другому (другим), что в ряде случаев маскирует внутренние технические противоречия оптимизируемого УЦОС.
Данные недостатки устранимы при использовании максиминного обобщенного критерия. В максиминном критерии, предложенном в [54], вводятся запасы работоспособности, представляющие собой относительные (безразмерные) оценки выполнения каждого из условий работоспособности
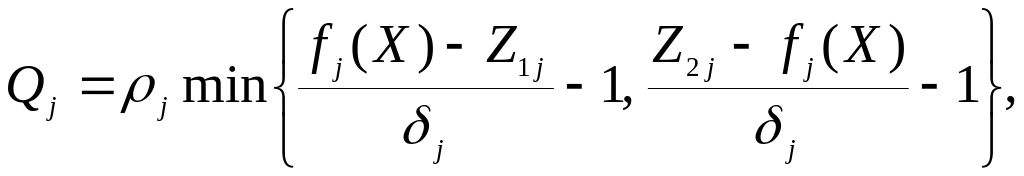 (2.18)
где j - оценка рассеяния значений j-той функции.
Величина j задается равной допуску или статистическому разбросу . Если эти величины неизвестны, ими надо задаваться исходя либо из предварительных расчетов, либо из опыта. Например, если путем расчетов или опытным путем установлено, что функция распределена по нормальному закону с дисперсией j, то полагая, что в процессе оптимизации дисперсия j меняется мало, можно считать j=3j.
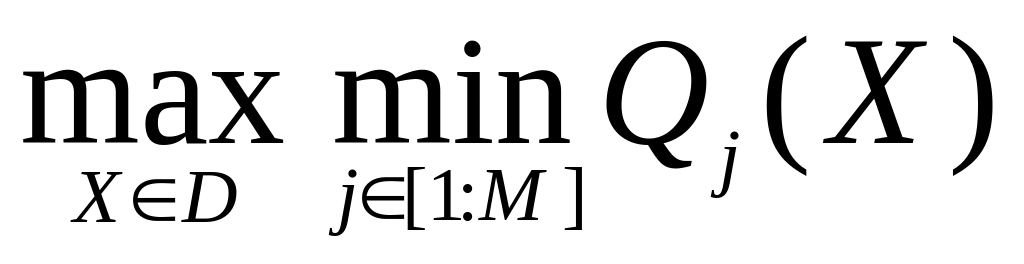
При известных оценках рассеяния задачу векторной оптимизации можно поставить и решить как максиминную
 (2.19)
или минимаксную
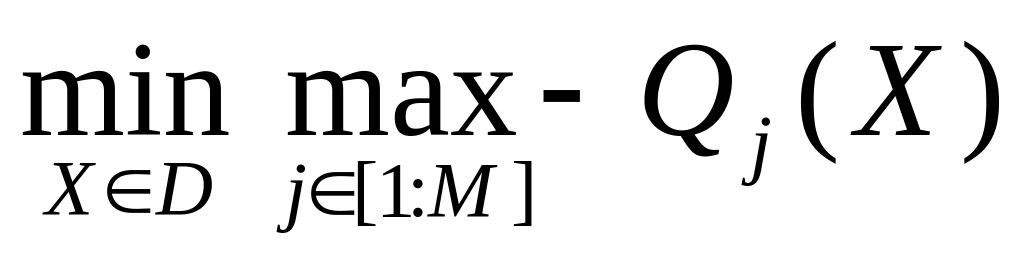 (2.20)
Критерий (2.18) также, как и критерий не является гладким, что существенно усложняет задачу оптимизации и требует применения специальных алгоритмов [54, 55]. В ряде случаев применяется подход, основанный на процедуре сглаживания критерия (2.20) с последующим обращением к методам гладкой оптимизации [3, 5, 7, 11, 28, 48].
Так как
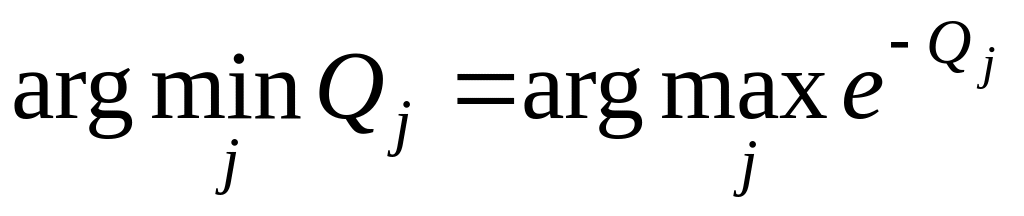
то задача (2.20) эквивалентна задаче
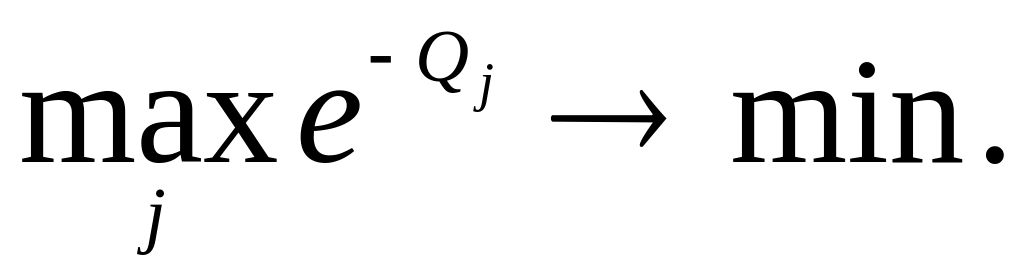 (2.214)
Здесь к (2.21) применима среднестепенная свертка. В результате приходим к следующему обобщенному критерию оптимальности:
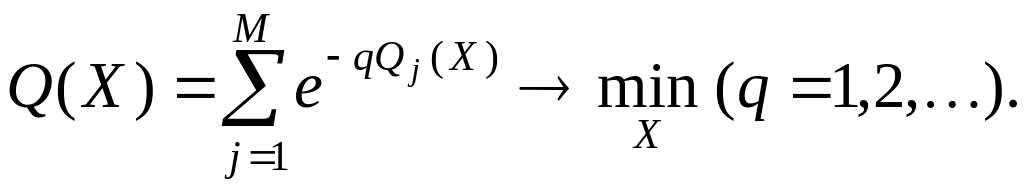 (2.22)
В результате, при решении задач векторной оптимизации УЦОС, когда требования ЧТЗ к ЧХ заданы либо в виде односторонних, либо в виде двусторонних неравенств, в качестве обобщенных критериев оптимальности целесообразно использовать целевые функции вида (2.14) – (2.20) и (2.22). Алгоритм формирования базового набора обобщенных критериев оптимальности УЦОС приведен на рис.2.1.
Рассмотренные выше целевые функции вошли в библиотеку целевых функций подсистемы оптимального проектирования УЦОС [62]. Базовый набор целевых функций, введенный в состав библиотеки алгоритмов подсистемы, позволяет сформировать различные требования к проектируемому устройству, и обеспечивает решение широкого круга задач оптимального проектирования УЦОС в различной постановке.
2.2 Алгоритмы экономичных вычислений частотных характеристик цифровых фильтров
Оптимальное проектирование УЦОС крайне затруднено даже с применением высокопроизводительных ПЭВМ и инженерных рабочих станциях (ИРС). Так как:
- в обобщенные критерии входит большое количество характеристик УЦОС, расчет которых требует значительных машинных и временных ресурсов;
- на каждом оптимизационном шаге используется многократный расчет всего устройства в целом, при этом основное время и ресурсы занимает расчет передаточных функций цифровых фильтров, входящих в состав УЦОС.
Рассмотрим основные приемы сокращения вычислительных затрат при решении задач оптимизации УЦОС, когда в их структуре имеется либо нерекурсивный , либо рекурсивный цифровые фильтры (НЦФ, РЦФ) [15, 33, 72].
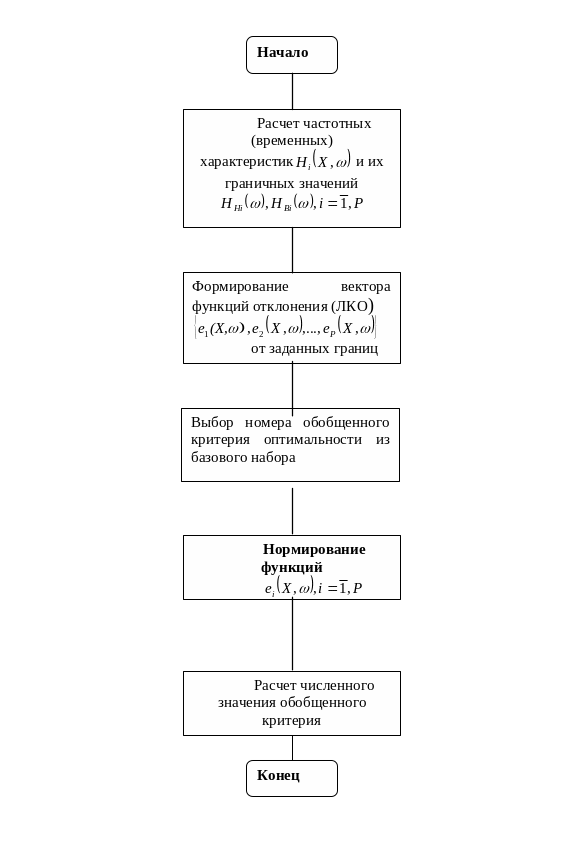
Рис. 2.1. Схема алгоритма расчета обобщенных
критериев оптимальности УЦОС
Прежде всего рассмотрим алгоритм расчета частотных характеристик (ЧХ) НЦФ. Практически реализуемую ЧХ НЦФ можно записать в виде [72]
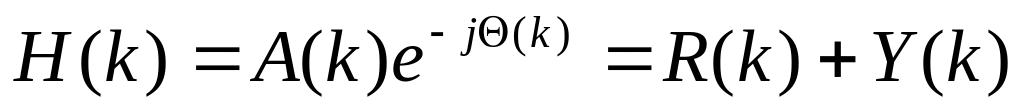 , (2.23)
где
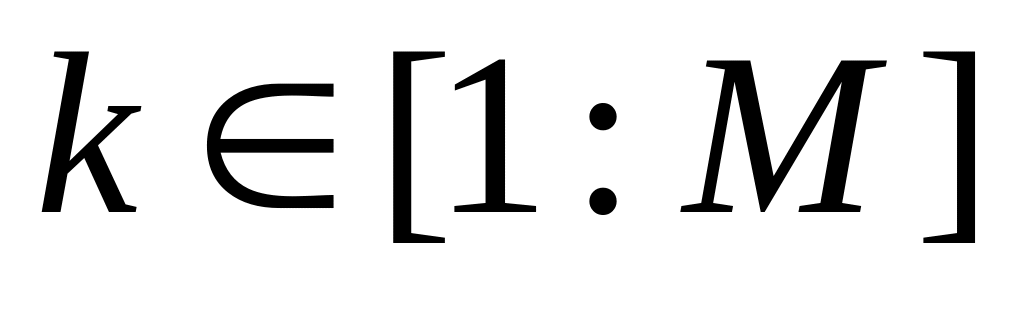 ,
- число точек дискретизации на оси
частот. Тогда процедуру расчета ЧХ НЦФ
условно можно представить следующей
схемой:
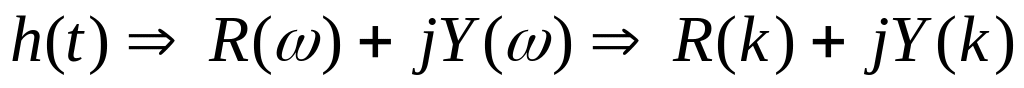 . (2.24)
Расчет ЧХ НЦФ непосредственно по формуле (2.24) потребует больших затрат машинного времени. Для снижения этих затрат целесообразно воспользоваться дискретным быстрым преобразованием Фурье (БПФ). Если воспользоваться стандартной процедурой БПФ, то время на подготовку данных для решения задачи расчета ЧХ НЦФ и ресурсы памяти ПЭВМ будут весьма значительными. Поэтому целесообразно воспользоваться приближенно быстрым дискретным преобразованием Фурье [72]. Тогда формулу (2.24) можно записать следующим образом:
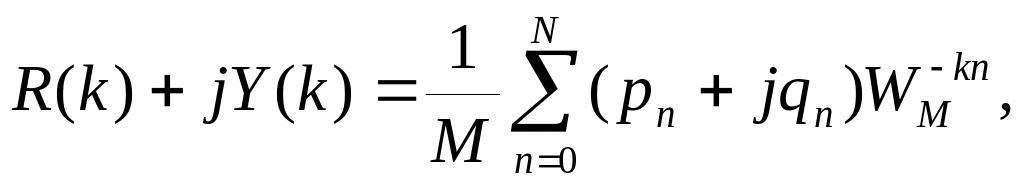 (2.25)
где
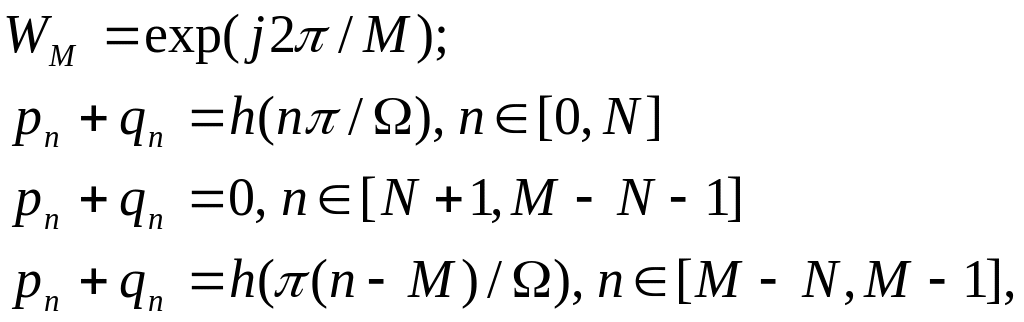
Здесь N - положительное целое число, удовлетворяющее условию 2N < M.
С применением формулы (2.25) задача минимизации обобщенных критериев оптимальности из базового набора для НЦФ может быть решена одним из методов 0-го порядка, то есть методом минимизации с использованием только значений обобщенных критериев оптимальности и без вычисления их производных [3, 5, 7, 9, 12, 18, 34, 48, 66, 74, 78].
Для расчета ЧХ РЦФ, целесообразно воспользоваться следующим приемом, в основе которого лежит схема Горнера [30]. С этой целью представим передаточную функцию РЦФ в следующем виде:
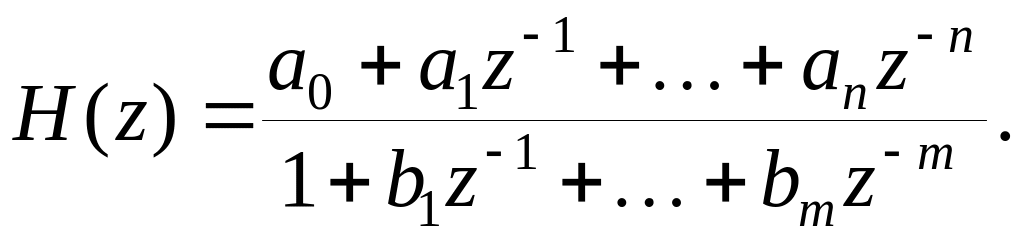 (2.26)
Используем для расчета АЧХ и ФЧХ схему Горнера, согласно которой значение полинома Р(a,z)=a0+a1z-1+…+anz-n при z=zk определяется по следующим рекуррентным соотношениям:
cn=an
ci=ai+ci+1zk, i=n-1,…,1,0, (2.27)
P(a,z)=c0.
Так как z=e-jT, где - значение частоты, а T - период дискретизации, то соотношение (2.27) для zk=e-jkT имеет вид
Rn=an
Ri=bi+Ri+1cos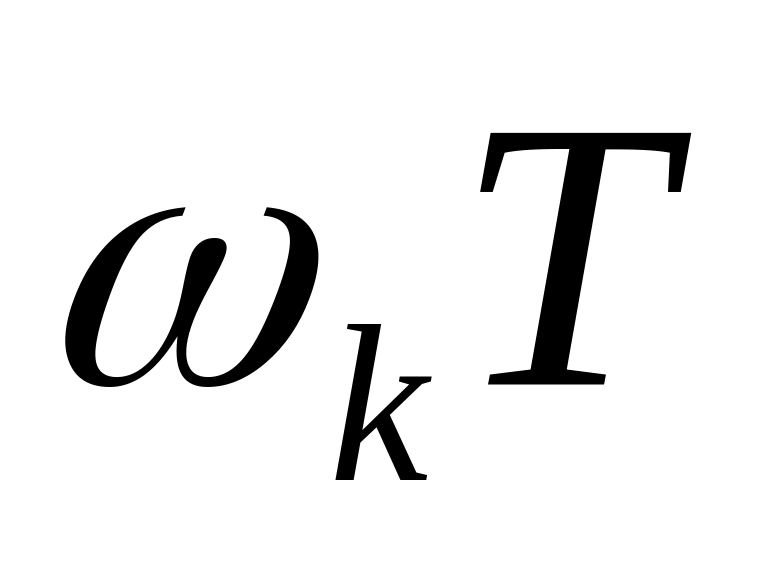 )-Ii+1sin
),
Ii=-Ri+1sin )+Ii+1cos ), i=n-1,…,1,0,
A(e-jkT)=R0 )+jI0 ).
По аналогии вычисляются значения полинома знаменателя
B(e-jkT)=K0 )+jL0 ).
Тогда значение АЧХ на частоте k вычисляется по формуле
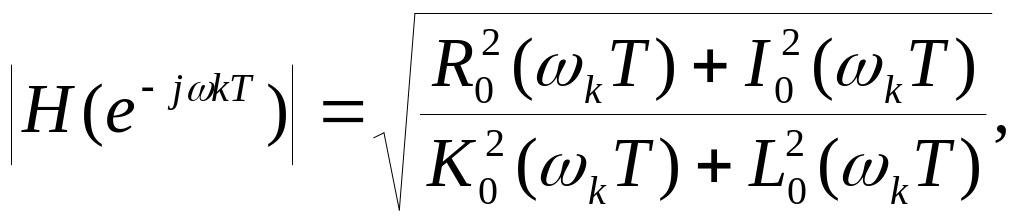
а значение ФЧХ - по формуле:
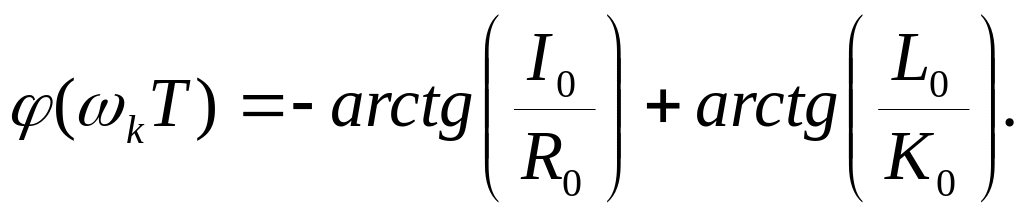
Здесь для расчета АЧХ требуется выполнить только 8n операций умножения, где n - порядок передаточной функции, и только два вычисления функций sin ) и cos ) независимо от n. Число операций умножения и вычисления этих функций непосредственно по соотношению равно соответственно 4n и 2n. При реализации на ПЭВМ вычислений sin ) или cos ) требуется обращение к соответствующим подпрограммам, в которых обычно используется 3...4 члена разложения функции в ряд Тейлора, т. е. требуется в среднем восемь операций умножения. Следовательно, при вычислении АЧХ звена цифрового фильтра второго порядка схема Горнера дает выигрыш в восемь операций умножения для каждого значения частоты. При увеличении порядка фильтра этот выигрыш существенно возрастает.
Рассмотрим еще один алгоритм приближенного расчета обобщенных критериев, используемый в данной работе. Его применение тем более целесообразно, чем сложнее математическая модель УЦОС, расчет которой необходим для вычисления значения целевой функции (обобщенного критерия).
Особенность
предлагаемого алгоритма заключается
в том, что каждая из функций
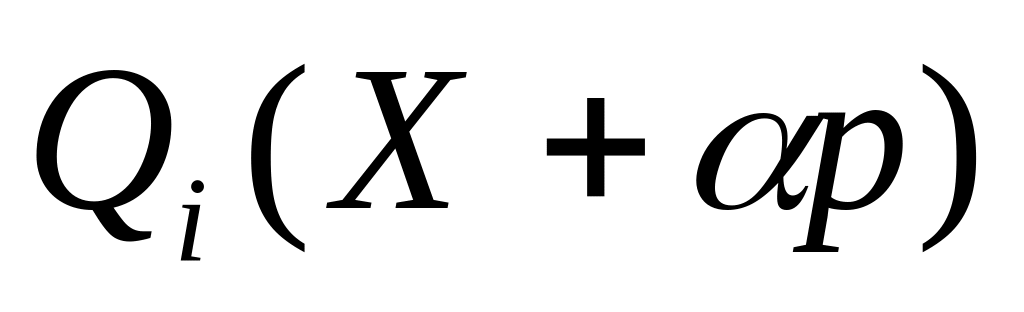 заменяется параболой
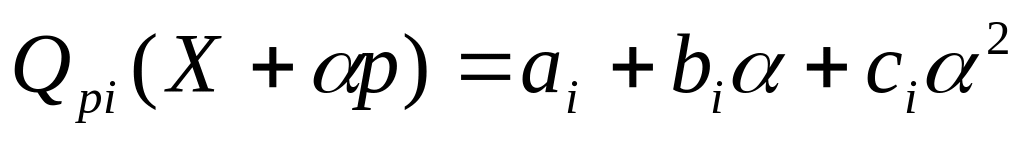 .
Коэффициенты
,
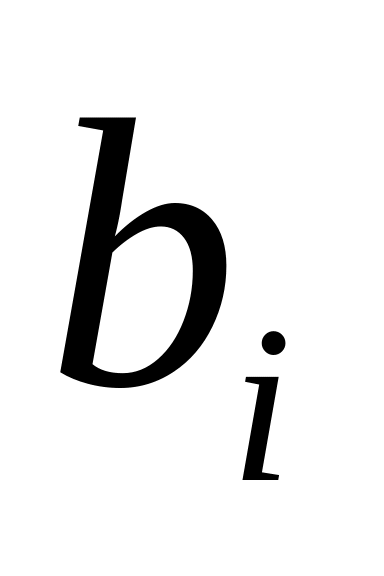 ,
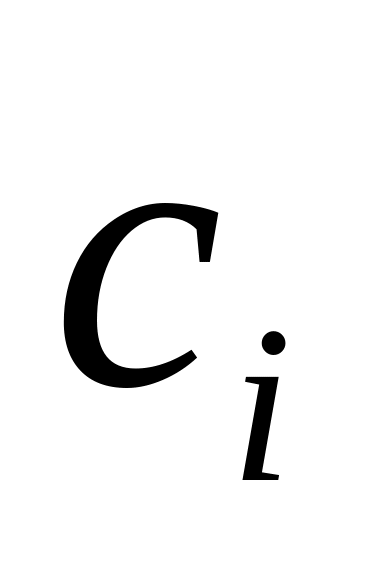 определяются как решение системы
линейных уравнений, полученной из
условия минимума суммы квадратов
отклонений параболы
от функции
в точках
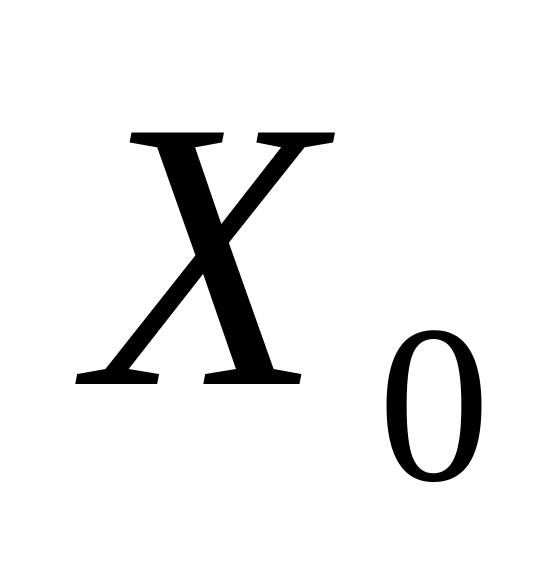 ,
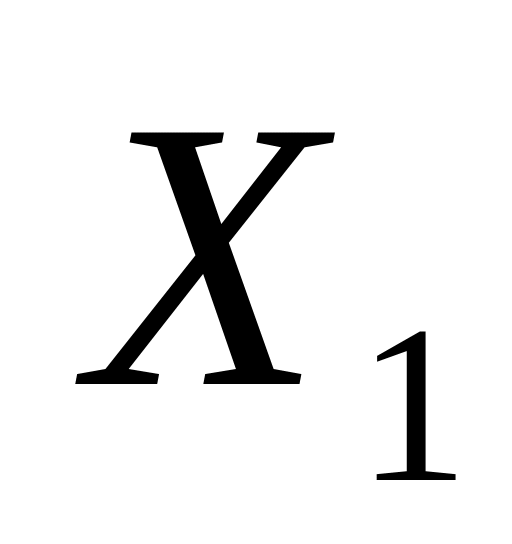 ,
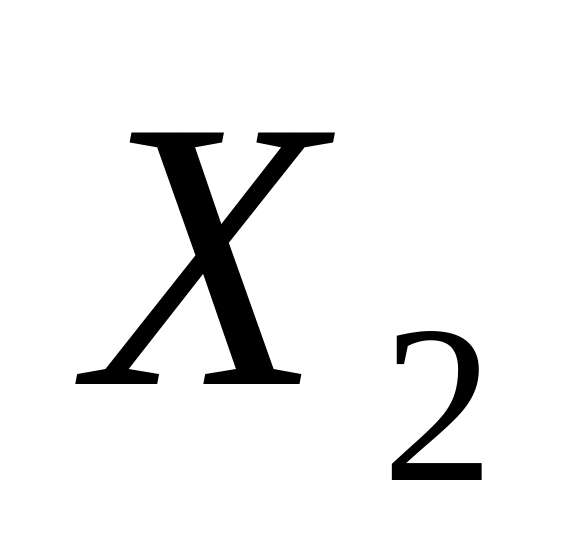 на луче
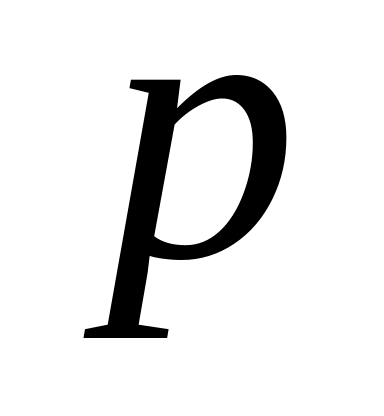 .
Таким образом, если функция
достаточно хорошо аппроксимируется
параболами, то и функция
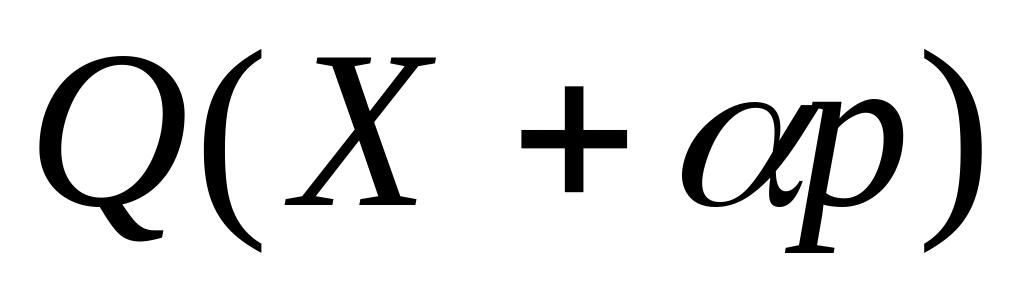 успешно аппроксимируется функцией
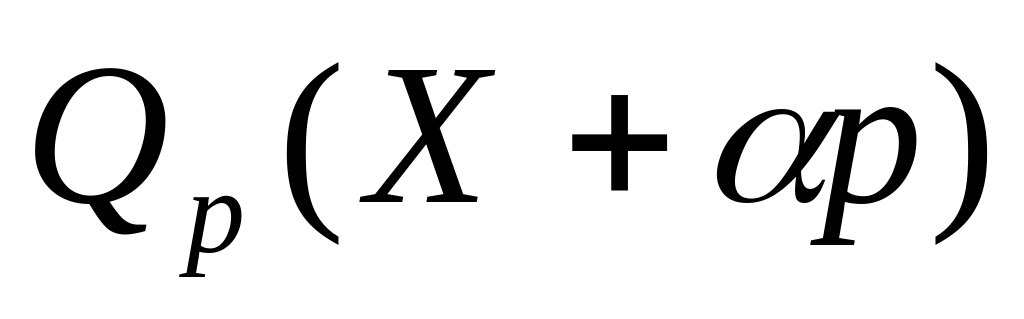 .
При этом функция
может и не обладать свойствами
квадратичности.